로봇 팔레타이저의 작동 원리: 축, 적재 중량, 리치, 사이클 타임과 레이어 패턴 계산
로봇 팔레타이저는 투입 컨베이어에서 개별 박스, 백, 묶음 제품을 받아 프로그래밍된 레이어로 팔레트에 한 피크씩 쌓습니다. 로봇 팔레타이저가 어떻게 작동하는지 이해하려면 제품이 픽업 지점에 도착하는 지점부터 동작 각 축, 그리퍼가 들 수 있는 한계를 정하는 적재 중량 정격, 팔레트가 놓일 자리를 정의하는 리치 영역, 분당 박스 수를 결정하는 사이클 타임, 그리고 각 박스가 각 레이어 어디에 놓일지를 정하는 패턴 계산까지 따라가 봐야 합니다. 이 심층 글에서는 그 하위 시스템을 구체적인 숫자로 짚습니다. 적재 중량은 kg, 리치는 mm, 사이클은 s, 시간당 피크 수, 공기 소비는 Nl/min, 표준 팔레트의 레이어 수까지 다룹니다. 기준 기기는 SunAura 팔레타이저군의 다관절 암이며, 수치는 공장 인증 검사에서 확인해야 하는 계획 구간이고 확정 견적이 아닙니다.
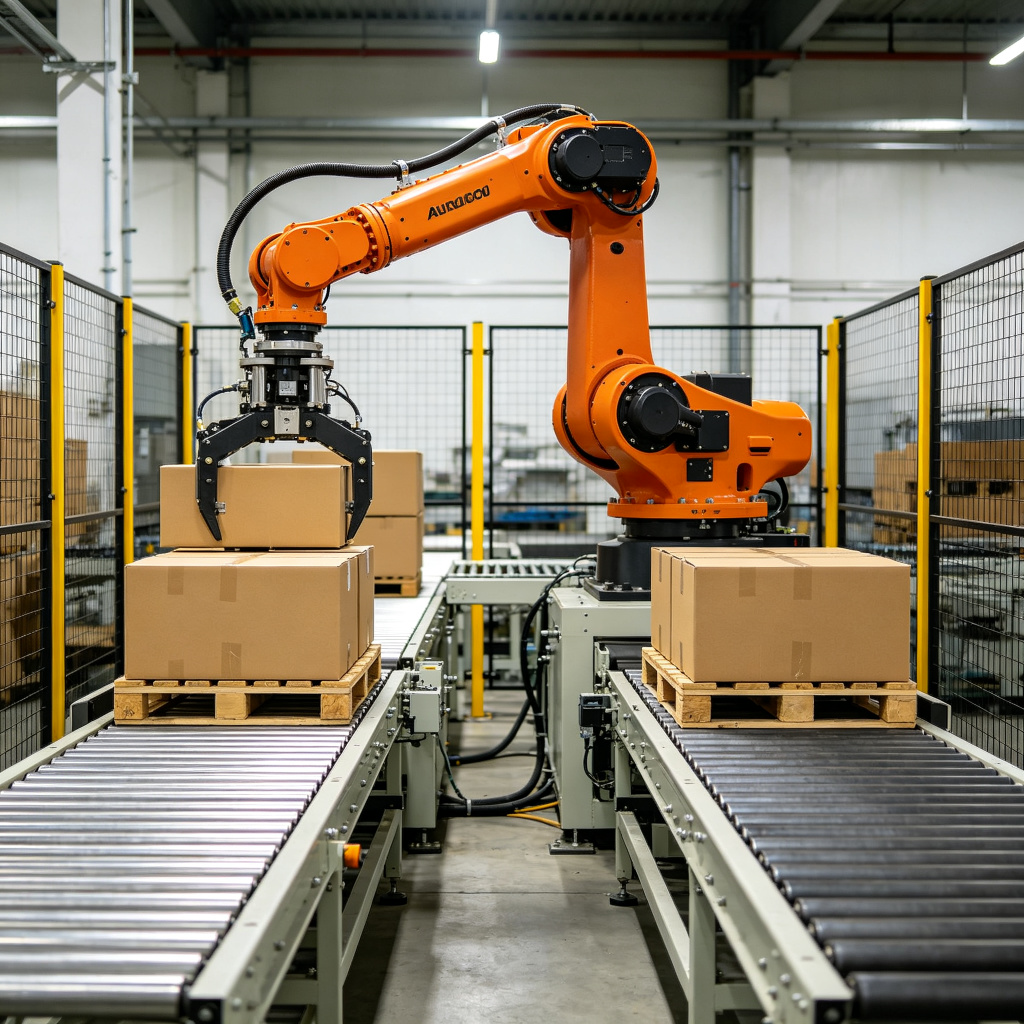
흔히 “로봇 팔레타이저”라고 하면 떠올리는 기기는 바닥 받침대에 장착된 4축 다관절 암으로, 진공 또는 클램프 그리퍼를 달고 투입 컨베이어와 한두 개 팔레트 적재 위치 사이에서 동작하는 형태입니다. 협동 로봇 셀은 같은 개념의 저적재 중량 변형이고, 갠트리 기기는 회전 관절 대신 직선 레일로 같은 적재 작업을 해결합니다. 아래 동작 원리는 먼저 암을 기준으로 설명하며, 변형 기기가 어디에서 갈라지는지 함께 적어 둡니다.
로봇 팔레타이저 셀의 구성
축을 이해하기 전에 셀을 연결된 하위 시스템의 집합으로 보십시오. 모든 로봇 팔레타이저 설치에는 어떤 형태로든 같은 부품이 들어갑니다.
- 투입 컨베이어: 제품을 픽업 지점으로 운반하며, 보통 박스를 가지런히 하는 측면 가이드와 피크 준비 완료 시 로봇에 신호를 주는 포토아이스를 갖춥니다.
- 로봇 암과 받침대: 보강 바닥 패드에 볼트로 고정된 다관절 암으로, 옆에 제어반과 티치 펜던트가 있습니다.
- 그리퍼 툴링: 박스용 흡착 컵 달린 진공 빔, 백용 클램프 또는 포크 툴, 벌크 백용 프레임 툴. 손목 플랜지에 장착됩니다.
- 팔레트 적재 위치: 빈 팔레트가 공급되고 완성 더미가 셀을 빠져나가는 한두 스테이션이며, 빈 팔레트 적재 공급기나 슬립 시트 옵션이 달리기도 합니다.
- 제어와 통신: 로봇 컨트롤러가 동작 프로그램을 실행하고, 박스 유무, 팔레트 수, 결함, 사이클 신호를 라인 PLC와 주고받습니다.
- 방호 설비: 둘레 울타리, 인터락 도어, 라이트 커튼 또는 안전 스캐너로, 누군가 작업 영역에 들어오면 동작을 정지시킵니다.
- 배출 경로: 완성 팔레트를 스트레치 래핑 쪽으로 운반하는 컨베이어, 롤러 트랙 또는 지게차 통로.
암 자체는 이 사슬의 중간에 불과합니다. 컨베이어가 공급하지 못하는 제품을 빠른 암도 쌓을 수 없고, 완성 팔레트가 제때 셀을 빠져나가지 못하면 키 큰 더미도 배출 통로를 막습니다. 셀 성능이 부족할 때 병목은 암이 아니라 컨베이어 중 하나거나 팔레트 교환인 경우가 많습니다.
축: 암이 움직이는 방식
팔레타이징 등급의 다관절 암은 네 축을 갖춥니다. 베이스는 받침대 주위로 암 전체를 회전시키고, 숄더 관절은 상완을 들어 올리며, 엘보 관절은 전완을 접고, 손목은 리프트 중 그리퍼를 수평으로 유지해 암이 컨베이어 위 낮은 곳을 뻗든 완성 더미 위 높은 곳을 뻗든 제품을 세워 둡니다. 컨트롤러는 네 관절을 함께 협조 제어해 그리퍼가 하중을 옆으로 흔드는 암 호가 아니라 픽업 지점과 각 팔레트 셀 사이의 직선 경로를 이동하도록 합니다.
팔레타이징에는 네 축이면 충분합니다. 작업이 소수의 동작을 반복하기 때문입니다. 컨베이어로 뻗기, 제품 위로 하강, 파지, 리프트, 팔레트 위로 이송, 배치, 해제, 후퇴. 용접이나 핸들링 작업에 흔한 다섯 번째나 여섯 번째 축은 손목 롤과 툴 방향을 추가하는데, 박스 적재에는 거의 필요하지 않습니다. 암의 서보 모터가 기어박스를 통해 각 관절을 구동하고, 엔코더가 관절 각도를 컨트롤러로 보내면 컨트롤러가 티치된 픽업 위치와 팔레트 위치를 기준으로 그리퍼 위치를 직각좌표로 계산합니다.
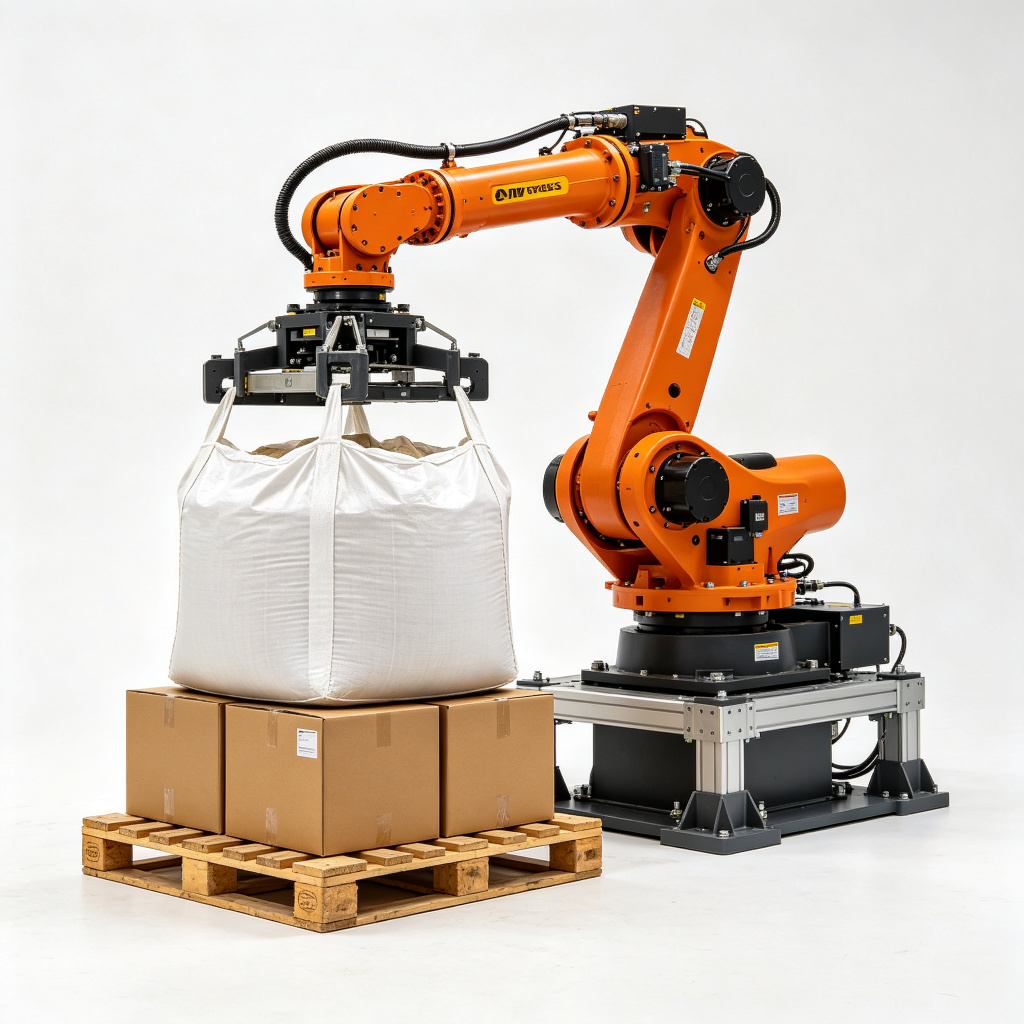
이 구조의 표준 기준 기기는 4축 로봇 팔레타이저 120 kg으로, 일반 적재 등급의 박스, 트레이, 백용입니다. 더 무거운 작업은 내하중 로봇 팔레타이저 180 kg으로 넘어가며, 여기서는 관절 구동부, 링키지, 손목 베어링이 벌크 백과 조밀한 묶음 하중에 맞춰 치수화됩니다.
적재 중량: 그 숫자가 실제로 제한하는 것
적재 중량은 손목이 들 수 있는 최대 총중량이며, 제품만이 아니라 그리퍼 툴까지 포함합니다. 진공 빔이 18 kg이고 박스가 16 kg이면 그 피크에서 손목에는 34 kg이 걸립니다. 클램프 툴이 45 kg이고 백이 40 kg이면 피크는 85 kg입니다. 기기의 적재 중량 정격은 들어 올리고 정지하는 동적 힘 여유를 두고 가장 무거운 제품과 툴을 합한 무게를 커버해야 합니다. 팔레타이징 작업은 두 표준 등급으로 커버됩니다. 박스, 트레이, 일반 백용 120 kg과 벌크 백, 조밀 묶음, 더 무거운 산업 하중용 180 kg입니다.
적재 중량 숫자를 정직하게 유지하는 두 가지 전제가 있습니다. 첫째, 리치 영역의 바깥쪽 가장자리로 갈수록 적재 중량이 감소합니다. 받침대 가까이에서 정격을 다 싣는 같은 암도 레버 암이 길어져 관절 모멘트가 커지므로 먼 리치에서 용량이 줄어들 수 있습니다. 둘째, 적재 중량은 일회성 리프트가 아니라 반복 사이클용 정격입니다. 문서상 정격의 95%에 걸리는 툴은 하루 두 교대 운행 시 관절 기어박스를 더 빨리 마모시키므로, 계획상 원칙은 제품과 툴을 합한 무게를 등급 안쪽 여유 있게 두는 것이지 한계에 두는 것이 아닙니다. 벌크 백 적용에서는 빈 FIBC, 채워진 제품, 프레임 툴을 따로 무게 잰 뒤 합산해 120 kg 등급 대신 180 kg 등급을 고르십시오.
리치와 작업 영역
리치는 받침대 중심에서 암이 커버하는 수평 거리로, 모델에 따라 보통 2.4–3.2 m입니다. 그 중심 주위로 암이 원형 영역을 휩쓸며, 그 안에서 그리퍼는 컨베이어 픽업 지점과 적재 위치의 모든 팔레트 셀에 닿습니다. 수직으로는 영역이 낮은 배치 높이부터 완성 더미 상단과 그리퍼 후퇴분까지를 커버합니다. 1200 mm 팔레트를 1800 mm 더미로 쌓은 최상단에 그리퍼 높이와 리프트 여유를 더한 값이 암에 요구되는 수직 부하를 정합니다.
레이아웃 실무에서는 팔레트 중심을 정격 최대치가 아니라 안정 리치 구간 안에 둡니다. 리치의 바깥쪽 20% 위치는 사이클 타임과 적재 중량 여유를 비용으로 치르고, 암을 뻗은 자세로 만들어 관절 베어링에 더 많은 하중을 전달합니다. 세 스테이션(컨베이어 하나와 팔레트 두 개)이 한 영역 안에 들어가지 않으면, 받침대를 옮기거나 작업을 두 암으로 나누거나 한 치수 위의 더 긴 리치 모델을 선택하는 방법이 있습니다. 갠트리 대안은 원형 반경이 아니라 고정된 3–4 m 직사각형 스팬을 커버하며, 두 레이아웃 비교는 갠트리 vs 로봇 팔레타이저 가이드에 정리돼 있습니다.
사이클 타임: 한 피크의 구성
팔레타이징 사이클은 준비된 제품 하나가 팔레트에 놓인 다음 준비된 다음 제품까지의 전체 반복입니다. 4축 암의 일반적인 사이클 타임은 리치 거리, 제품 중량, 그리퍼 종류, 안정 시간에 따라 피크당 3.5–6 s입니다. 이 사이클에서 단일 피크 출력은 시간당 700–900 피크이며, 동작이 최적화되면 약 1200 picks/h까지 올라갑니다. 팔레트 위치가 컨베이어에 가깝고 그리퍼가 제품 면에 맞으며 암 정지 후 불필요한 대기가 없을 때 그렇습니다.
한 사이클을 동작 구간으로 나눠 봅니다. 암은 팔레트 위 또는 원점 위치에 대기했다가 픽업 지점으로 이동하고, 제품에 하강하며, 그리퍼가 파지 또는 밀봉되고, 컨베이어에서 들어 올려지고, 목표 팔레트 셀 위로 이송되고, 배치 위해 하강하며, 해제하고, 높이까지 후퇴합니다. 각 구간은 컨트롤러의 동작 프로파일이 정한 이동 거리와 속도 제한을 가지며, 파지와 해제 대기에서는 하중이 확실히 고정된 것을 확인한 뒤에 동작을 이어가므로 0.1초 단위가 추가됩니다.
| 사이클 구간 | 사이클 대비 일반적인 비중 | 시간을 결정하는 요소 |
|---|---|---|
| 후퇴 및 픽업 지점 접근 | 약 20–25% | 원점 또는 마지막 팔레트 셀에서 컨베이어까지 거리; 암 가속 제한 |
| 하강과 파지 | 약 15–20% | 하강 속도, 밀봉 또는 클램프 확인, 안정 시간 |
| 리프트와 팔레트 위 이송 | 약 25–30% | 컨베이어와 팔레트 셀 사이 수평 거리; 적재 중량 동적 제한 |
| 배치, 해제, 후퇴 | 약 20–25% | 배치 높이, 해제 확인, 이웃 박스 위 여유 공간 |
| 대기와 센서 확인 | 약 5–10% | 피크 확인, 진공 확인, 셀 위치 안정 |
사이클이 3.5–6 s 구간보다 길어지는 보통 원인은 픽업 지점이 팔레트에서 너무 멀거나, 진공이 약해 재밀봉이 필요하거나, 하강 전 암이 드리프트하거나, 레이어 사이 팔레트 교환이 암을 끊는 것입니다. 티치 펜던트의 사이클 보고서에서 각 구간을 측정하면 어디서 시간을 쓰는지 보입니다.
레이어 패턴 계산: 각 박스가 놓이는 자리
패턴 프로그램은 팔레트 윗면을 격자로 나누고 각 박스에 격자 셀, 방향, 레이어를 배정합니다. 계산은 세 가지 측정으로 시작합니다. 박스 길이와 폭, 팔레트 사용 가능 길이와 폭, 레이어당 목표 박스 수입니다. 이웃 박스 사이에는 레이어 이음새가 부딪히지 않도록 작은 틈을 두고, 회전 박스는 레이어 사이 방향을 번갈아 더미가 밀리지 않도록 잠급니다.
계산 패턴: 1200 × 1000 mm 팔레트에 400 × 300 mm 박스
길이 400 mm, 폭 300 mm 박스를 1200 × 1000 mm 나무 팔레트에 놓고, 가장자리 여유 후 사용 면적은 약 1180 × 980 mm로 봅니다. 박스를 1180 mm 방향으로 길게 놓으면 400 mm 세 개가 1200 mm로 약간 넘치므로, 400 mm 두 개에 방향 전환 열을 더하는 분할이 일반적입니다. 980 mm 깊이 방향으로는 300 mm 세 줄이 900 mm가 되어 가장자리에 여유가 남습니다. 혼합 방향 레이어는 한 방향 네 개, 회전 열에 두 개로 레이어당 여섯 개를 채웁니다. 다음 레이어는 패턴을 회전시켜 박스 사이 이음새가 아래 박스 위를 끊게 해 스트레치 래핑 중 팔레트를 곧게 유지합니다. 레이어당 여섯 개, 목표 더미당 여덟 레이어면 완성 팔레트는 48 박스를 실으며, 컨트롤러는 사이클 반복에 따라 셀 수, 레이어 수, 팔레트 수를 추적합니다.
계산 패턴: 회전 박스와 이음새 끊기
박스 치수로 남는 공간이 생겨 직선 격자가 낭비되는 경우, 패턴은 선택 박스를 90° 회전시켜 레이어를 더 빽빽이 채웁니다. 회전은 손목 방향을 써 픽업과 배치 사이에 박스를 돌리며, 회전 셀마다 짧은 손목 회전이 추가되므로 위 구간 시간 계산에 포함해야 합니다. 컨트롤러는 전체 패턴을 좌표로 저장합니다. 팔레트 위 박스 중심 X, Y, 회전 각도, 레이어 번호, 다음 이어질 셀까지. 다른 박스 크기는 다른 레시피를 호출하며, 한 팔레트에 혼합 박스 크기를 돌리도록 세팅하지 않으면 런타임에서 격자를 다시 유도하지 않습니다.
레이어당 패턴 용량은 암 속도가 아니라 박스 면적에 따라 달라집니다. 같은 암을 쓰는 두 라인이라도 한 패턴은 레이어당 여덟 개, 다른 하나는 다섯 개라면 cases/min이 달라집니다. 라인이 새 SKU를 계획할 때는 사이클 속도를 견적 내기 전에 레이어당 박스 수, 팔레트당 레이어 수, 팔레트당 총박수를 종이로 먼저 풀어야 합니다.
그리퍼 종류와 공기 소비
그리퍼는 암과 제품 사이의 인터페이스이며, 그 설계가 진공 수요와 결함률을 둘 다 결정합니다. 세 그리퍼 계열이 대부분의 팔레타이징 작업을 커버합니다.
- 진공 빔: 흡착 컵이나 폼 패드가 박스 윗면에 밀봉됩니다. 박스 면당 컵 하나 또는 다중 박스 피크용 전폭 패드. 평평하고 밀봉된 판의 일반 박스에 가장 좋습니다.
- 클램프 툴: 두 패들이 백이나 묶음 양옆에서 닫힙니다. 마대 백이나 느슨한 묶음처럼 윗면이 진공을 지지하지 못하는 곳에 씁니다.
- 프레임 또는 루프 툴: 갈고리나 바가 벌크 백 고리에 걸립니다. 180 kg 등급의 FIBC 리프트에 필요합니다.
공압 진공 그리퍼는 컵 수, 누설률, 진공 사이클 빈도에 따라 5–6 bar 공급에서 평균 약 40–80 Nl/min을 소비합니다. 셀로 가는 압축 공기 라인은 그 수요에 클램프 구동이나 방호 회로의 푸시버튼 공기까지 더해 감당해야 합니다. 다공성 골판, 인쇄 또는 찌그러진 면, 윗면이 열린 박스는 누설이 커져 컵이 붙지 못할 수 있습니다. 그런 경우 툴링을 클램프로 바꾸거나, 작은 틈을 보상하는 더 넓은 폼 밀봉 패드로 바꿉니다. 리프트 전 센서가 진공 유지를 확인하며, 밀봉이 약하면 박스를 팔레트 위로 떨어뜨리는 대신 재파지 시도나 결함 정지를 트리거합니다.
센서와 제품 감지
셀은 소수의 신호로 운행됩니다. 컨베이어 포토아이스가 픽업 지점의 박스를 감지하고 제품이 가지런해 준비됐다고 컨트롤러에 알립니다. 진공 또는 클램프 센서가 리프트 전 파지를 확인하고, 팔레트 위치 센서가 빈 팔레트가 적재 스테이션에 제대로 놓였는지 확인하며, 레이어와 셀 카운터가 레시피 진행을 추적합니다. 듀얼 스테이션 셀에서는 스테이션 준비 신호가 어느 팔레트가 다음 셀을 받을 수 있는지 암에 알리고, 팔레트 완료 신호가 교환을 요청합니다.
대부분의 결함은 세 가지 센서 상태 중 하나로 돌아갑니다. 포토아이스가 켜질 때 박스가 중심에서 벗어나 있었거나, 다공성 면에서 밀봉이 실패했거나, 레이어 사이 팔레트가 이동한 경우입니다. 컨트롤러의 결함 대응은 단계별입니다. 파지를 한 번 재시도하거나 제품을 리젝트 위치로 옮기거나, 셀을 정지하고 작업자를 호출합니다. 떨어진 박스, 비틀어진 레이어를 포함한 결함→원인→수리 절차는 로봇 팔레타이저 문제 해결 및 전환 가이드에 모아져 있습니다.
처리량: 사이클 타임을 분당 박스 수로 환산
처리량 계산은 사이클에서 시작합니다. 평균 사이클 4.5 s면 3600 / 4.5 = 시간당 800 피크이며, 피크당 박스 하나면 약 13.3 cases/min입니다. 6 s 사이클은 시간당 600 피크, 10 cases/min으로 떨어지고, 최적화된 3.5 s 사이클은 약 1028 picks/h, 17.1 cases/min에 도달합니다. 이는 단일 피크 숫자입니다. 피크당 박스 두 개를 드는 그리퍼는 사이클당 박스를 두 배로 늘리지만, 박스 치수와 진공 밀봉이 다중 박스 빔을 지지할 때만 그렇습니다.
적용 라인: 시간당 200 박스
시간당 200 박스를 투입하는 라인은 약 3.3 cases/min입니다. 보수적인 6 s 사이클로도 시간당 600 피크를 유지하므로, 단일 스테이션 암이 팔레트 교환과 가끔 재파지 여유를 두고 속도를 받쳐 줍니다. 그래도 교환 시간과 대비해 셀을 확인해야 합니다. 완성 팔레트가 빠지고 빈 팔레트가 들어오는 데 40–60 s가 걸리면 그 창 동안 암이 멈추며, 그 잃은 시간은 라인 수요 위 여유 안에 들어와야 합니다.
적용 라인: 시간당 600 박스
시간당 600 박스 라인은 10 cases/min으로, 암 최적화 구간의 느린 쪽에 해당합니다. 이 속도에서는 단일 스테이션 교환이 병목이 됩니다. 팔레트 교환마다 암이 사이클 속도만으로 회복할 수 없는 시간을 빼앗깁니다. 듀얼 스테이션 구성은 두 적재 위치를 리치 안에 두어, 한 팔레트를 교환하는 동안 암이 다른 쪽을 계속 쌓게 합니다. 동일 피크 속도에서 실효 출력은 단일 스테이션의 약 1.6–1.9배에 가까워질 수 있습니다. 듀얼 스테이션 로봇 팔레타이저가 이 구성의 기준 셀로, 암이 하나를 기다리지 않고 두 컨베이어 또는 두 적재 위치 사이에서 동작합니다.
프로그래밍, 레시피와 전환
동작 프로그램은 시운전 시 한 번 작성됩니다. 픽업 위치를 티치하고, 팔레트 위치를 티치하며, 패턴 격자를 풀고, 그리퍼와 센서 조건을 설정합니다. 그다음 각 제품 SKU를 레시피로 저장합니다. 박스 치수, 패턴, 레이어당 박스 수, 팔레트당 레이어 수, 그리퍼 선택. 레시피 간 전환은 기계 재구조가 아니라 티치 펜던트나 라인 HMI에서 선택하는 작업이며, 그리퍼가 새 박스 면에 맞으면 레시피 변경은 한 자릿수 분 내에 이뤄집니다. 박스에서 벌크 백으로 바꾸는 등 다른 그리퍼가 필요한 경우는 툴 교체 시간이 추가되므로 별도로 추정해 생산 일정에 적어 둡니다.
레시피 데이터는 실제 제품 도면과 일치해야 합니다. 박스 치수, 중량, 면 상태, 진공이 평평히 밀봉되는지 여유. 대략적인 박스 크기로 입력한 레시피는 다른 무엇보다 먼저 비틀어진 레이어를 만듭니다. 패턴 라이브러리를 깨끗이 유지하고 SKU당 레시피 하나를 쓰며, 박스 도면 개정 번호를 적어 포장 변경이 오래된 격자로 돌아가지 않게 합니다.
암이 다루는 하중 군
- 박스와 트레이: 윗면 진공 파지. 120 kg 등급이 일반 라인 속도의 표준 출하 박스를 커버합니다.
- 마대지 및 종이 백: 클램프 또는 포크 툴. 백의 불규칙성 때문에 암이 하강 전 팔레트 위에서 하중을 가지런히 합니다.
- 드럼과 주전자형 용기: 하중 중심에 맞춘 클램프 또는 하니스 툴. 등급 선택 전 적재 중량과 리치를 확인합니다.
- FIBC 벌크 백: 180 kg 등급의 프레임 툴. 백, 제품, 툴 합산 무게를 리치에서 감소된 적재 중량과 대비해 확인합니다.
코봇과 갠트리 변형이 갈리는 지점
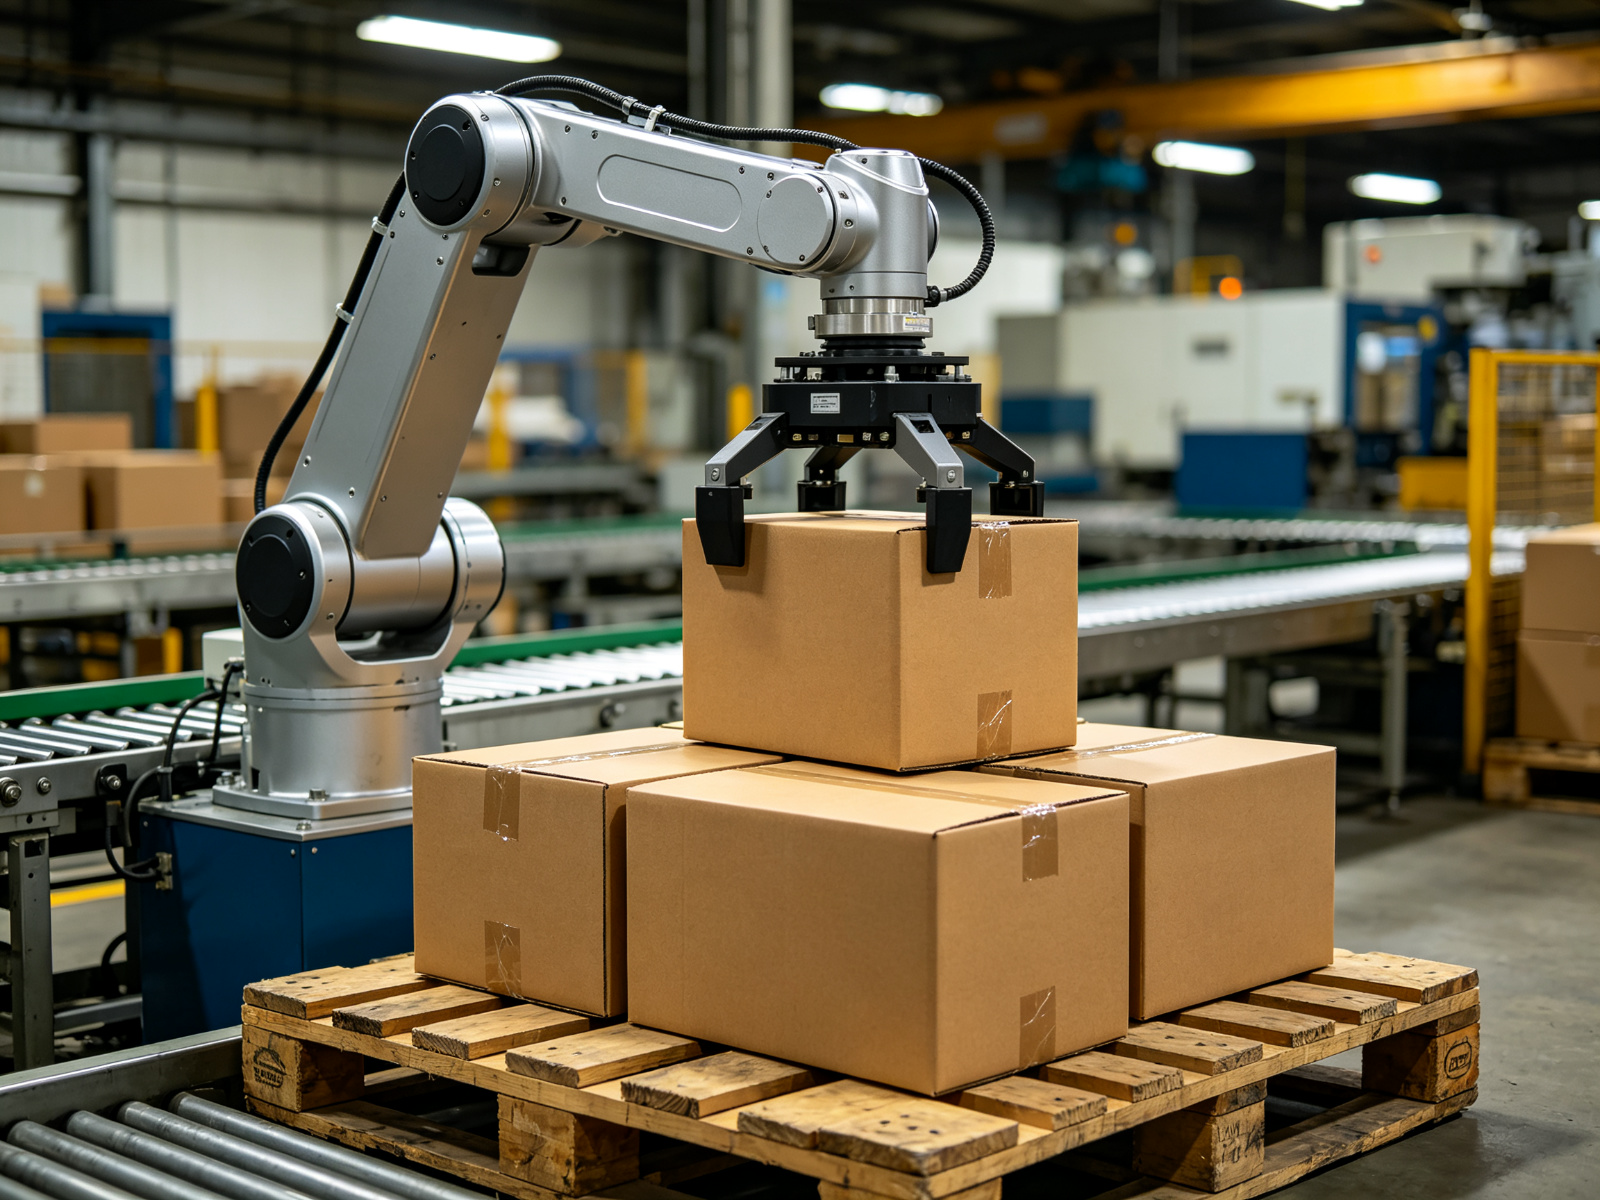
협동 로봇 팔레타이저는 적재 중량과 속도를 낮은 방호 부하와 맞바꿉니다. 코봇 암은 10–25 kg 적재 구간, 가장 흔히 16–20 kg으로 돌며 처리량 상한은 약 8–12 cases/min, 분당 약 6–8 사이클입니다. 힘·하중 제한 협업 적용에서는 관련 협업 안전 평가를 통과하면 셀이 완전한 둘레 울타리 없이도 운행할 수 있습니다. 사이클 계산은 접근, 파지, 리프트, 배치, 해제로 같지만 적재 중량과 리치 구간이 더 좁고, 코봇은 무거운 백이나 고속 박스 라인이 아니라 소박스와 저속 혼합 셀에 맞춰 치수화됩니다.
갠트리 팔레타이저 시스템은 같은 피크 앤 플레이스 시퀀스를 유지하지만 그리퍼를 고정 X, Y, Z 레일로 3–4 m 직사각형 스팬 위에서 움직입니다. 축이 회전식이 아니라 직선식이고, 강성 프레임에서 안정 시간이 짧으며 방호 영역이 고정 체적입니다. 절충점은 레이아웃 경직성입니다. 갠트리 위치는 프레임에 고정되지만 암은 원형 영역 주위 스테이션을 서비스합니다. 어떤 기하가 주어진 라인에 맞는지는 갠트리 vs 로봇 팔레타이저 가이드의 전용 비교 주제입니다.
유틸리티, 바닥 공간과 설치
암 셀의 현장 준비는 바닥, 공기, 전력, 신호를 다룹니다. 받침대는 리치에서 120–180 kg 하중의 반력을 견디는 보강 패드에 볼트 고정되고, 방호 포스트는 회전 영역 주위에 앵커 고정됩니다. 압축 공기는 5–6 bar로 들어와 그리퍼의 평균 40–80 Nl/min 진공 수요와 클램프 구동을 감당합니다. 전원 공급은 암 구동부, 제어반, 방호 회로에 투입됩니다. 소비 전력은 암 등급과 사이클 부하에 따라 달라지므로 컨베이어 부하로 추정하지 말고 기기 데이터시트와 대비해 확인해야 합니다. 네트워크 또는 유선 신호 링크가 셀을 라인 PLC에 연결해 박스 유무, 팔레트 수, 결함 신호를 주고받습니다.
설치, 운임, 현장 인증 검사는 표준 셀의 기기 단독 가격에 약 12–22%를 추가합니다. SAT 순서는 동작과 패턴을 확인하기 위해 빈 박스 사이클을 먼저 돌리고, 그다음 생산 속도의 실제 제품으로 돌리며, 서명 전 사이클 보고서와 피크 성공률을 기록합니다. 기기 단독 가격 구간과 인건비 기준, 투자 회수 가정을 포함한 전체 비용 분해는 연관 글 로봇 팔레타이저 비용 및 TCO 가이드에 정리돼 있습니다.
기기 자체의 숫자 읽기
셀이 가동되면 컨트롤러는 이 글에서 다룬 파라미터를 그대로 노출하며, 운영 팀은 어떤 것이 중요한지 알아야 합니다. 피크당 사이클 타임이 3.5–6 s 구간에 머무는지, 시간당 피크 수가 라인 수요를 받치는지, 진공 또는 클램프 확인률이 박스가 떨어지기 전에 제품 면 문제를 알리는지, 레이어 수와 팔레트 수가 레시피 진행을 추적하는지, 결함 로그가 사이클이 실패한 구간을 가리키는지 봅니다. 이 숫자를 주간으로 검토하면 안정 시간, 밀봉 품질, 교환 지연이 정지 이벤트가 되기 전에 드리프트를 잡을 수 있습니다.
새 SKU나 새 그리퍼를 도입할 때마다 적재 중량과 리치를 다시 확인해야 합니다. 더 무거운 툴은 합산 피크 무게를 옮기고, 컨베이어를 옮기면 리치 거리가 바뀝니다. 어느 변화도 사이클 보고서만으로는 드러나지 않으므로 제품 구성이 바뀔 때마다 하중과 영역 계산을 갱신하고, 받침대 중심 정격이 아니라 리치에서 감소된 적재 중량을 기준으로 봅니다.
로봇 팔레타이저 사양 체크리스트
- 모든 제품을 나열합니다. 치수, 피크당 무게, 진공용 면 상태, 레이어당 목표 박스 수.
- 제품과 그리퍼 툴을 무게 재고, 합산 하중이 선택 등급(120 kg 또는 180 kg) 안에 여유를 두고 들어가는지 확인합니다.
- 컨베이어에서 팔레트까지 거리를 mm로 측정하고, 모든 스테이션이 안정 구간의 2.4–3.2 m 리치 안에 맞는지 확인합니다.
- 목표 처리량을 cases/min과 시간당 피크 수로 정한 뒤, 허용 사이클 타임과 팔레트 교환 정지 시간을 역산합니다.
- 5–6 bar 압축 공기가 그리퍼의 Nl/min 수요와 셀 내 다른 공압 기기를 커버하는지 확인합니다.
- 사이클 속도를 견적 내기 전에 패턴을 종이로 풉니다. 레이어당 박스 수, 팔레트당 레이어 수, 팔레트당 박스 수.
- 교환 시간과 속도를 대비해 단일 스테이션 또는 듀얼 스테이션을 결정하고, 고속 라인을 교환이 막을 곳에는 듀얼 스테이션을 씁니다.
- 레시피, 박스 도면 개정, 그리퍼 선택을 문서화하고, 방호 영역을 안전 설계와 대비해 확인합니다.
요약: 숫자 뒤의 시퀀스
로봇 팔레타이저는 네 축을 협조 제어해 짧은 사이클을 반복하는 방식으로 작동합니다. 컨베이어에 접근, 제품 파지, 리프트, 팔레트 위 이송, 패턴 셀에 배치, 해제, 후퇴. kg 기준 적재 중량은 제품과 툴을 포함하며 리치에서 감소하고, mm 기준 리치는 받침대가 서비스할 컨베이어와 팔레트 스테이션을 정하며, s 기준 사이클 타임이 시간당 피크 수와 분당 박스 수로 환산되고, 패턴 격자가 각 박스 위치와 레이어 간 이음새 끊기를 결정합니다. 진공 그리퍼는 5–6 bar에서 40–80 Nl/min을 소비하고, 단일 스테이션 셀은 교환 여유를 두고 저속을 받치며, 듀얼 스테이션 셀은 고속 라인에서 단일 스테이션 출력의 약 1.6–1.9배에 도달합니다. 암 등급, 그리퍼, 영역을 측정한 제품 및 레이아웃 숫자에 맞추고 SAT에서 실제 제품으로 확인하십시오. 다관절, 내하중, 듀얼 스테이션, 협동, 갠트리 전 옵션은 이 사양과 비교할 수 있도록 팔레타이저 제품 인덱스에 정리돼 있습니다.