ロボットパレタイザーの仕組み:軸、可搬重量、リーチ、サイクルタイム、積層パターンの計算
ロボットパレタイザーは、投入コンベヤから個々のケース、袋、バンドルを受け取り、プログラムされた層としてパレットに1ピックずつ積み上げます。ロボットパレタイザーの仕組みを理解するには、製品が取出し点に到着するところから、各動作軸、グリッパーの搬送を制限する可搬重量定格、パレット位置を規定するリーチ範囲、毎分ケース数を決めるサイクルタイム、各層で各ケースが置かれる位置を決めるパターン計算までを機械に沿って追う必要があります。本深掘り記事では、これらのサブシステムを具体的な数値で解説します。可搬重量はキログラム、リーチはミリメートル、サイクルは秒、毎時ピック数、空気消費量はNl/min、標準パレットの層数です。基準機はSunAuraパレタイザー製品群の多関節アームであり、数値は工場受入検査で検証すべき計画帯域で、固定見積もりではありません。
「ロボットパレタイザー」と聞いて多くの人が思い描くのは、床置きベースに載った4軸多関節アームが真空またはクランプグリッパーを担ぎ、供給コンベヤと1~2基のパレット積付位置の間で動作する姿です。協働ロボットセルは同じ考え方の低可搬重量バリアントであり、ガントリー機械は回転関節の代わりに直線レールで同じ積み上げ課題を解決します。以下の動作原理はまずアームを前提に説明し、バリアントが分岐する箇所に注記します。
ロボットパレタイザーセルの構成要素
軸の説明に入る前に、セルを接続されたサブシステムの集合として見ます。どのロボットパレタイザー設備も、何らかの形で同じ部品を含んでいます。
- 投入コンベヤ:製品を取出し点へ搬送し、通常はケースを整えるサイドガイドと、ピック準備完了をロボットへ知らせる光電センサを備えます。
- ロボットアームとベース:補強床パッドにボルト止めされた多関節アームで、横に制御盤とティーチングペンダントを備えます。
- グリッパーツール:ケース用の吸盤付き真空ビーム、袋用のクランプまたはフォークツール、フレコンバッグ用のフレームツール。手首フランジに取り付けられます。
- パレット積付位置:空パレットが供給され完成スタックがセルを出る1~2基のステーション。空パレットスタック供給装置や中敷きシートのオプションを備えることもあります。
- 制御と通信:ロボットコントローラが動作プログラムを実行し、ケース有無・パレット枚数・故障・サイクル信号をラインPLCとやり取りします。
- 防護:周囲囲い柵、インターロック扉、ライトカーテン、または安全スキャナで、人が動作範囲に入ると動作を停止させます。
- 排出経路:完成パレットをストレッチ包装へ搬送するコンベヤ、ローラー軌道、またはフォークリフト通路。
アーム自体はこの連鎖の中間にすぎません。速いアームでも、コンベヤが供給できない製品は積めず、完成パレットが時間通りにセルを出られなければ、高いスタックも排出通路を塞ぎます。セルの能力が出ない場合、ボトルネックはアームではなく、コンベヤのいずれかまたはパレット交換であることがよくあります。
軸:アームの動き方
パレタイジング仕様の多関節アームは4軸を持ちます。ベースがアーム全体をベース中心に旋回させ、肩関節が上腕を持ち上げ、肘関節が前腕を折りたたみ、手首がリフト中にグリッパーを水平に保ちます。アームがコンベヤの低い位置に届くときも完成スタックの高い位置に届くときも、製品は直立したままです。コントローラは4つの関節を協調制御し、グリッパーが取出し点と各パレットセルの間を直線軌跡で移動するようにします。荷を横に振るようなアームの弧は描きません。
パレタイジングには4軸で十分です。課題が繰り返す動作は少ない組に限られるからです。コンベヤへ伸びる、製品に下降する、把持する、持ち上げる、パレット上へ搬送する、置き付ける、解放する、後退する。溶接やハンドリング作業で一般的な第5・第6軸は手首ロールとツール姿勢を追加しますが、ケース積み上げにはほとんど必要ありません。アームのサーボモータが各関節をギアボックス経由で駆動し、エンコーダが関節角度をコントローラへ報告し、コントローラは教示された取出し位置とパレット位置に対してグリッパー位置を直交座標で計算します。
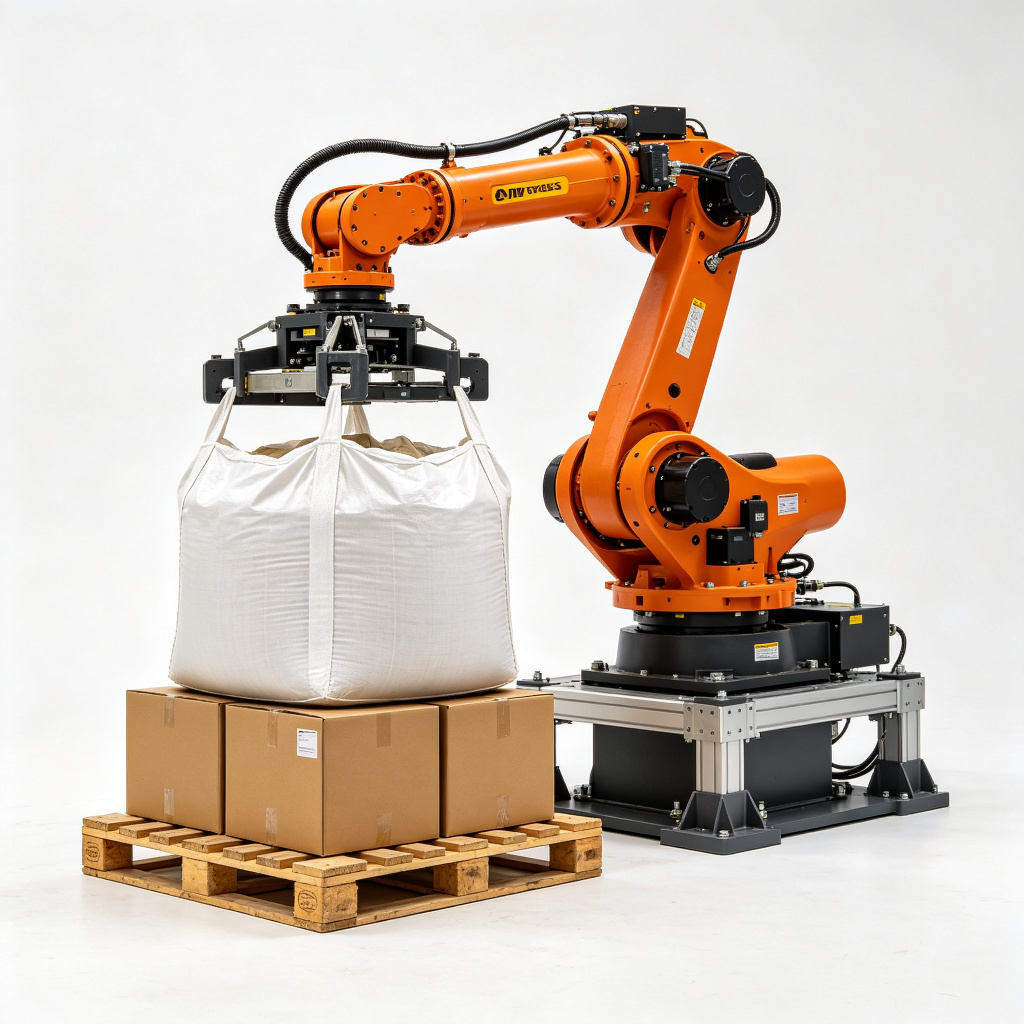
この構成の標準基準機は4軸ロボットパレタイザー 120 kgで、標準可搬重量クラスのケース・トレイ・袋向けに作られています。より重い負荷には高耐荷重ロボットパレタイザー 180 kgを選び、関節駆動、リンク、手首ベアリングをフレコンバッグや密着バンドル向けの容量で選定します。
可搬重量:その数値が実際に制限するもの
可搬重量とは手首が担げる最大総質量であり、製品だけでなくグリッパーツールを含みます。真空ビームが18 kg、ケースが16 kgなら、そのピックで手首にかかるのは34 kgです。クランプツールが45 kg、袋が40 kgならピック質量は85 kgです。機械の可搬重量定格は、持ち上げと停止の動的力に対する余裕を含め、最重量製品とツールを合わせてカバーする必要があります。パレタイジング負荷をカバーする標準クラスは2つです。ケース・トレイ・通常の袋向け120 kg、フレコンバッグ・密着バンドル・より重い工業荷向け180 kgです。
可搬重量の数値を正しく保つための2つの留保事項があります。第一に、リーチ範囲の外縁に向かって可搬重量は低下します。ベース付近で定格いっぱいを担げる同じアームも、遠いリーチでは能力を落とすことがあります。てこ比の増加で関節モーメントが上がるためです。第二に、可搬重量は単発リフトではなく繰り返しサイクル向けの定格です。紙上で定格の95%に収まるツールでも、1日2シフトで関節ギアボックスの摩耗を早めます。計画原則として、製品とツールをクラス内の余裕ある範囲に保ち、端に張り付けないでください。フレコンバッグ用途では、空のFIBC、充填後の製品、フレームツールを別々に計量し、120 kgクラスではなく180 kgクラスを選ぶ前に合計を出してください。
リーチと動作範囲
リーチとは、アームがベース中心から届ける水平距離で、モデルにより通常2.4–3.2 mです。その中心の周囲をアームが円形範囲に走査し、範囲内ではグリッパーがコンベヤ取出し点と積付位置上の各パレットセルに届きます。垂直方向の範囲は、低い置き付け高さから完成スタックの上端プラスグリッパー後退位置までをカバーします。1200 mmパレットに1800 mmのスタックを積み、グリッパー高さとリフトクリアランスを加えた高さが、アームへの垂直需要となります。
レイアウトの実務では、パレット中心を定格最大値ではなく余裕のあるリーチ帯域内に収めます。リーチの外側20%の位置はサイクル時間と可搬重量余裕を消費し、アームを伸び切った姿勢にして関節ベアリングへの負荷を増やします。3ステーション(1つのコンベヤと2つのパレット)が1つの範囲内に収まらない場合の選択肢は、ベースを移設する、課題を2基のアームに分割する、または1サイズ上の長リーチモデルを選ぶことです。ガントリー代替は円形半径ではなく固定の3–4 m矩形スパンをカバーします。2つのレイアウトの比較はガントリー vs ロボットパレタイザーガイドにまとめています。
サイクルタイム:1ピックの分解
パレタイジングサイクルとは、準備完了の1製品からパレット上に解放される次の準備完了製品までの完全な繰り返しです。4軸アームの典型的なサイクルタイムは、リーチ距離、製品重量、グリッパー種別、安定時間により1ピックあたり3.5–6 sです。このサイクルタイムでは単独ピックの能力が700–900 picks/hourとなり、動作が最適化されると約1200 picks/hourに近づきます。パレット位置がコンベヤに近い、製品面に合ったグリッパー、アーム停止後の不要な待機なし、という条件です。
1サイクルを動作セグメントに分解します。アームはパレット上またはホーム位置で待機状態から始まり、取出し点へ移動し、製品に下降し、グリッパーが把持またはシールし、コンベヤから持ち上がり、目標パレットセルの上へ搬送し、下降して置き付け、解放し、高さ位置へ後退します。各セグメントには移動距離と、コントローラの動作プロファイルで定められた速度制限があり、把持・解放時の待機は、動作継続前に荷の確実な保持を確認するための数分の1秒を加えます。
| サイクルセグメント | 典型的なサイクル構成比 | 時間を決める要素 |
|---|---|---|
| 後退と取出し点への接近 | 約20–25% | ホームまたは直前パレットセルからコンベヤまでの距離。アーム加速度制限 |
| 下降と把持 | 約15–20% | 下降速度、シールまたはクランプ確認、安定時間 |
| リフトとパレット上搬送 | 約25–30% | コンベヤとパレットセルの水平距離。可搬重量の動的制限 |
| 置き付け、解放、後退 | 約20–25% | 置き付け高さ、解放確認、隣接ケース上のクリアランス |
| 待機とセンサ確認 | 約5–10% | ピック確認、真空チェック、セル位置の安定 |
サイクルが3.5–6 s帯域より長くなる場合、よくある原因は、取出し点がパレットから遠すぎる、真空が弱く再シールを要するグリッパー、下降前に漂移するアーム、または層間でアームを遮るパレット交換です。ティーチングペンダントのサイクルレポートで各セグメントを測定すれば、どれが時間を食っているか判明します。
積層パターンの計算:各ケースの置き場所
パターンプログラムはパレット上面を格子に分割し、各ケースに格子セル、向き、層を割り当てます。計算は3つの寸法から始まります。ケースの長さと幅、パレットの使用可能長さと幅、目標の1層あたりケース数です。層の継ぎ目が衝突しないよう隣同士に小さな隙間を設け、スタックのずれを止めるため回転ケースは層間で向きを交互にします。
計算パターン:1200 × 1000 mmパレット上の400 × 300 mmケース
長さ400 mm、幅300 mmのケースを1200 × 1000 mmの木製パレットに載せ、縁クリアランス後の使用面積を約1180 × 980 mmとします。1180 mm方向へ長手向きに並べると、400 mmの3個で1200 mmとなりわずかに超過するため、通常の分割は400 mmで2個に加え向きを回転させた列を設けます。980 mmの奥行き方向は、300 mmの3列で900 mmとなり、縁に隙間が残ります。混在向きの層は、一方方向に4個、回転列に2個の計6ケース/層となります。次の層はパターンを回転させ、ケース間の継ぎ目が下のケース上で切れるようにして、ストレッチ包装後もパレットを方形に保ちます。6ケース/層、目標スタック8層なら完成パレットは48ケースを担ぎ、コントローラはサイクル繰り返しに伴いセル数、層数、パレット枚数を追跡します。
計算パターン:回転ケースと継ぎ目の破断
箱の寸法で余った空間を直線格子が無駄にする場合、パターンは選択ケースを90°回転させて層を緻密に埋めます。回転は手首姿勢を使って取出しから置き付けの間にケースを回し、回転セルごとに短い手首回転がサイクルに加わるため、上記のセグメント時間に算入すべきです。コントローラはパターン全体を座標として保存します。パレット上のケース中心X・Y、回転角、層番号、シーケンス上の次セルです。別のケースサイズは別レシピを呼び出し、ラインが1パレット上で混在ケースサイズを扱う設定でない限り、実行時に格子を再導出することはありません。
1層あたりのパターン容量はアーム速度ではなくケースの床面積で決まります。同じアームを持つ2つのラインでも、一方のパターンが8ケース/層に収まり他方が5ケース/層なら、cases/minが異なります。ラインで新SKUを計画する際は、サイクルレートを見積もる前に、紙上でパターン(ケース/層、層/パレット、ケース/パレット)を先に設計すべきです。
グリッパーの種類と空気消費量
グリッパーはアームと製品のインターフェースであり、その設計が真空需要と故障率の両方を決めます。ほとんどのパレタイジング負荷をカバーするグリッパーは3系統です。
- 真空ビーム:吸盤またはフォームパッドがケース上面にシールします。ケース面1個に1個のカップ、または複数ケースピック用の幅広パッド。平らでシール可能な段ボールを持つ整一なケースに最適です。
- クランプツール:2枚のパドルが袋またはバンドルの側面を閉じます。織布袋やばらバンドルなど、上面で真空保持できない場面で使用します。
- フレームまたはループツール:フックまたはバーがフレコンバッグのループに係合します。180 kgクラスのFIBCリフトに必須です。
空気式真空グリッパーは、カップ数、リーク率、真空サイクル頻度により、供給圧5–6 barで平均約40–80 Nl/minを消費します。セルへの圧縮空気配管は、この需要に加えてクランプ作動や防護回路の押しボタン空気を担う必要があります。多孔質の段ボール、印刷またはへこんだ面、上面が開いたケースは漏れが大きく、カップが保持できないことがあります。その場合はツールをクランプへ変更するか、小さな隙間を補償する幅広フォームシールにパッドを切り替えます。リフト前にセンサで真空保持を確認し、シールが弱い場合は再把持試行または故障停止とし、ケースをパレット上へ落下させません。
センサと製品検出
セルは少ない信号群で稼働します。コンベヤの光電センサが取出し点のケースを検出し、製品が整って準備完了であることをコントローラへ伝えます。真空またはクランプセンサがリフト前の把持を確認します。パレット位置センサが積付ステーションに空パレットが着座しているか確認します。層カウンタとセルカウンタがレシピに対する進捗を追跡します。デュアルステーションセルでは、ステーション準備完了信号が次のセルを受け入れ可能なパレットをアームへ知らせ、パレット完了信号が交換を呼び出します。
ピックミスの多くは3つのセンサ状態のいずれかに起因します。光電センサが発火した時点でケースが中心から外れていた、多孔質面でシールが失敗した、層間でパレットがずれた、のいずれかです。コントローラの故障応答は段階的です。把持を1回リトライする、製品をリジェクト位置へ移す、またはセルを停止してオペレータを呼び出す、の順です。ケース落下や層の歪みを含む故障→原因→対策の解説はロボットパレタイザーの故障診断と段取り替えガイドにまとめています。
能力:サイクルタイムを毎分ケース数へ換算する
能力計算はサイクルから始まります。平均サイクル4.5 sなら3600 / 4.5 = 800 picks/hour、1ピック1ケースなら約13.3 cases/minです。サイクル6 sでは600 picks/hour、10 cases/minに低下します。最適化された3.5 sサイクルでは約1028 picks/hour、17.1 cases/minに達します。これらは単独ピックの数値です。1ピック2ケースを持ち上げるグリッパーはサイクルあたりケース数を2倍にしますが、ケース寸法と真空シールが複数ケースビームを支える場合に限ります。
計算ライン:200 cases/hour
200 cases/hourを供給するラインは約3.3 cases/minです。控えめなサイクル6 sでも600 picks/hourを維持できるため、単一ステーションのアームはパレット交換とときどきの再把持の余裕を残してレートをこなせます。ただし交換時間に照らしてセルを確認すべきです。完成パレットが出て空パレットが入るのに40–60 sかかると、その窓の間アームが停止し、そのロス時間はライン需要以上の余裕に収まる必要があります。
計算ライン:600 cases/hour
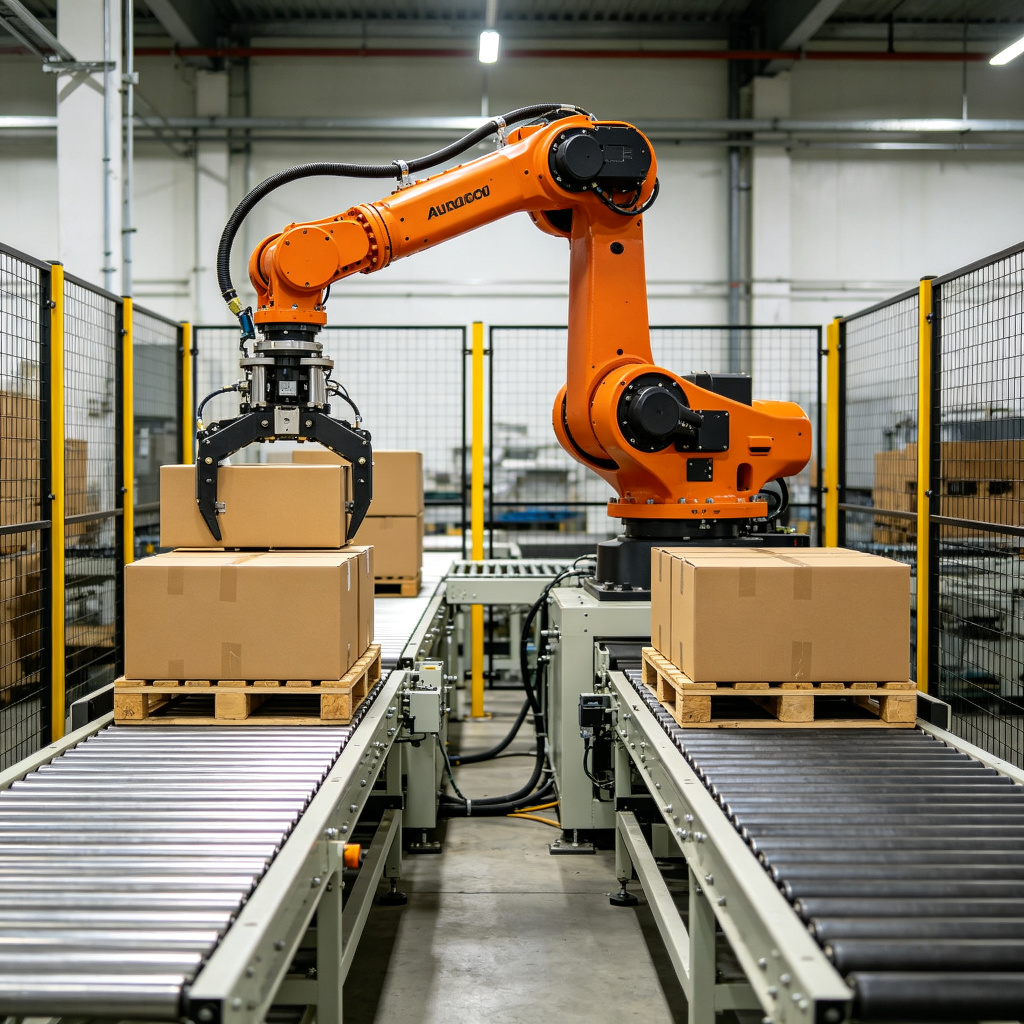
600 cases/hourのラインは10 cases/minで、アームの最適化帯域の遅い端に位置します。このレートでは単一ステーションの交換がボトルネックとなり、毎回のパレット交換で失われる時間はサイクル速度だけでは回収できません。デュアルステーション構成は2つの積付位置をリーチ内に配置し、一方のパレットを交換している間もアームが他方を積み続けられます。同じピックレートで実効能力を単一ステーションの約1.6–1.9倍に近づけられます。デュアルステーションロボットパレタイザーがこの構成の基準セルで、アームは1基待ちではなく2つのコンベヤまたはパレット積付位置の間で動作します。
プログラミング、レシピと段取り替え
動作プログラムは試運転時に一度作成されます。取出し位置の教示、パレット位置の教示、パターン格子の設計、グリッパーとセンサ条件の設定です。その後、各製品SKUはレシピとして保存されます。ケース寸法、パターン、ケース/層、層/パレット、グリッパー選択です。レシピ間の切り替えはティーチングペンダントまたはラインHMIでの選択操作で、機械的再構築ではありません。グリッパーが新しいケース面に合えば、レシピ変更は数分(10分未満)で完了します。ケースからフレコンバッグへの切り替えなど、別グリッパーを要するケースはツール交換時間が追加され、別途見積もって生産スケジュールに書き込む必要があります。
レシピデータは実製品の図面と一致している必要があります。ケース寸法、質量、面の状態、真空シールに十分平らかどうかです。概算の箱寸法で入力されたレシピは、まず歪んだ層を作ります。パターンライブラリを清潔に保ち、SKUごとに1レシピとし、包装変更が古い格子で動作しないようケース図面のリビジョンを記録します。
アームが扱う荷姿ファミリー
- ケースとトレイ:上面を真空把持。120 kgクラスが通常ラインレートの標準配送ケースをカバーします。
- 織布袋と紙袋:クランプまたはフォークツール。袋の不規則さのため、アームは下降前にパレット上で荷を整えます。
- ドラム缶とジャグ:荷を中心に置くクランプまたはハーネスツール。クラス選定前に可搬重量とリーチを確認します。
- FIBCフレコンバッグ:180 kgクラスのフレームツール。袋・製品・ツールの合計質量を、リーチ位置の低下後可搬重量に照らして確認します。
コボットとガントリーのバリアントが分岐する箇所
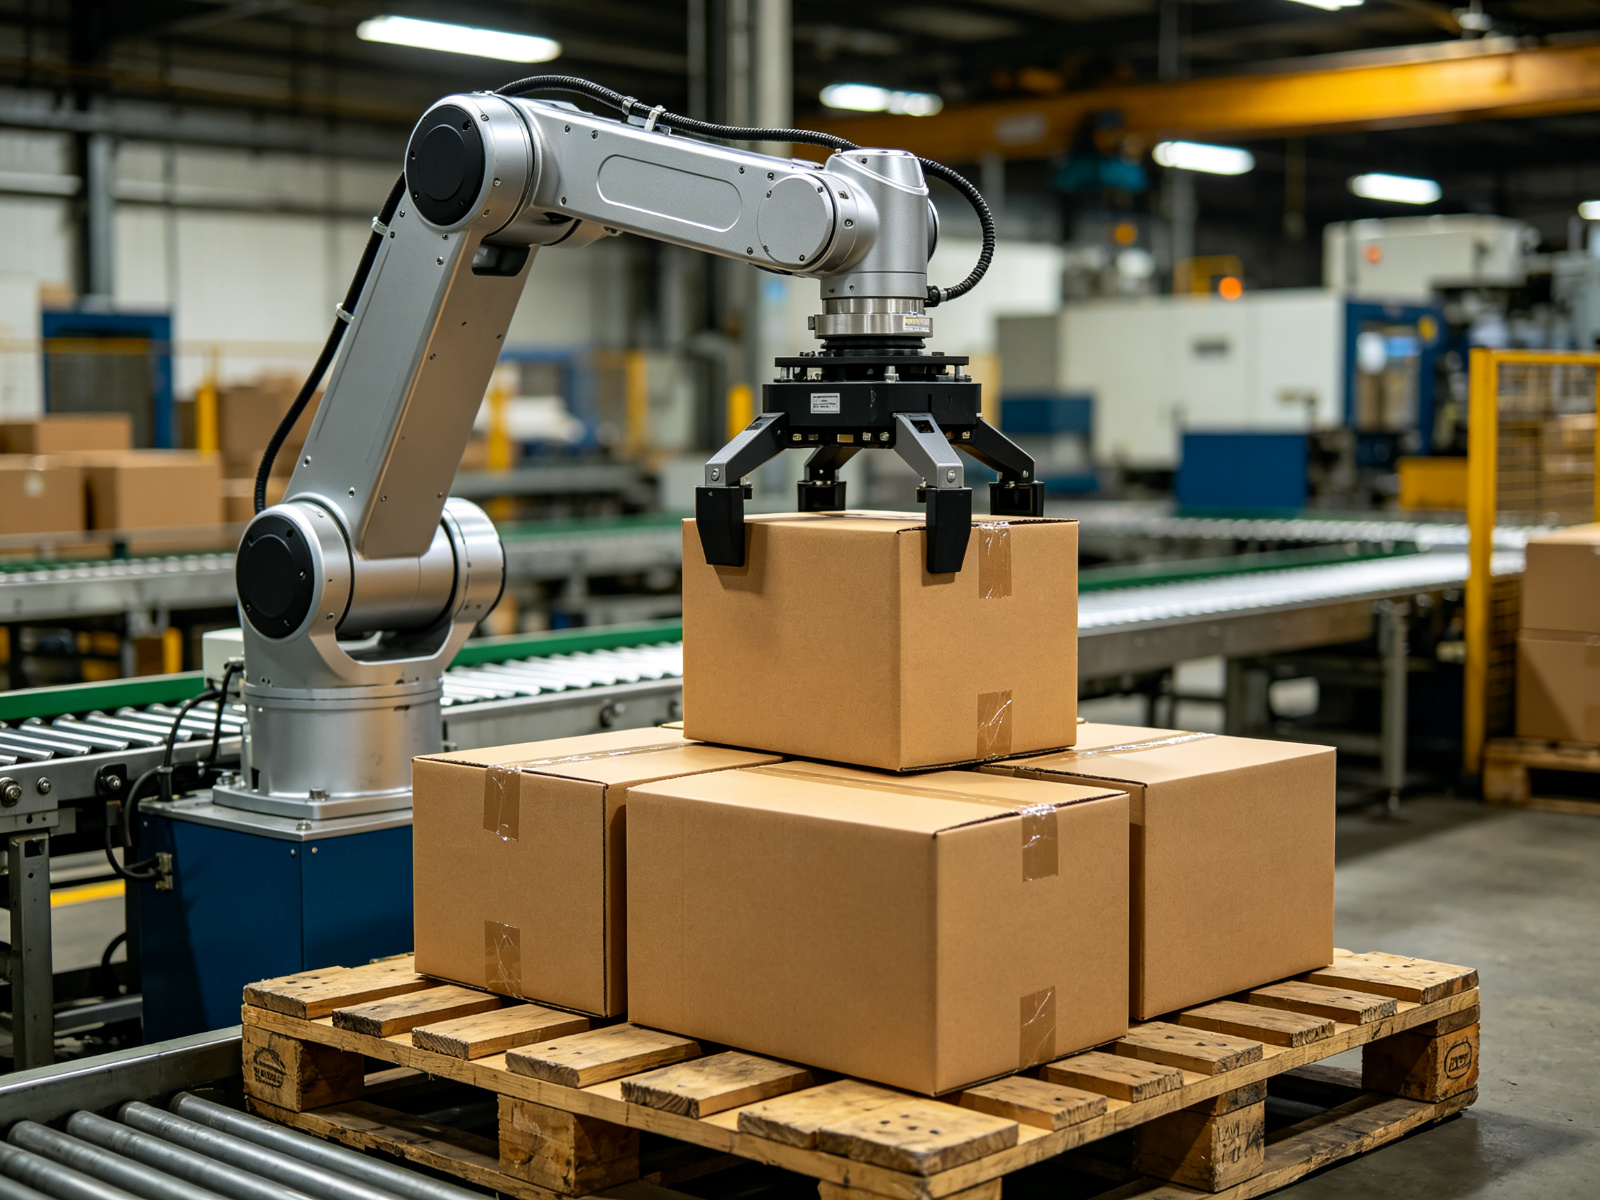
協働ロボットパレタイザーは、防護需要の低さと引き換えに可搬重量とレートを下げています。コボットアームは10–25 kg(多くは16–20 kg)の可搬重量範囲で、能力上限は約8–12 cases/min、毎分約6–8サイクルです。力と出力が制限された協働アプリケーションでは、タスクが関連する協働安全評価を通過すれば、完全な周囲囲い柵なしで稼働できます。サイクル計算は同じ(接近・把持・リフト・置き付け・解放)ですが、可搬重量とリーチ帯域が狭く、コボットは小箱と低能力混在セル向けで、重袋や高能力ケースライン向けではありません。
ガントリーパレタイザーシステムは同じピック&プレースのシーケンスを保ちますが、グリッパーを固定X・Y・Zレール上で3–4 mの矩形スパンにわたり移動させます。軸は直線回転ではなく直線動作、剛直フレーム上の安定時間は短く、防護容積は固定容積です。トレードオフはレイアウトの剛直さです。ガントリーの位置はフレームに固定されますが、アームは円形範囲内のステーションを担当します。どちらの幾何学がラインに合うかは、ガントリー vs ロボットパレタイザーガイドの専用比較の課題です。
ユーティリティ、床面積と据付
アームセルの現地準備は床、空気、電力、信号をカバーします。ベースはリーチ位置での120–180 kg荷重の反力に定格された補強パッドにボルト止めされ、防護柱は走査範囲の周囲に固定されます。圧縮空気は5–6 barで到来し、グリッパーの平均40–80 Nl/min真空需要とクランプ作動を担う容量とします。電源はアーム駆動、制御盤、防護回路を給電します。消費電力はアームクラスとサイクル負荷により、コンベヤ負荷から推定せず機械データシートに照らして確認します。セルとラインPLCはネットワークまたは有線信号リンクで接続され、ケース有無・パレット枚数・故障信号をやり取りします。
標準セルの場合、据付・輸送・現地受入試験は機械本体価格の約12–22%上乗せとなります。SATシーケンスはまず空ケースサイクルで動作とパターンを確認し、次に生産レートの実製品で実施し、検収前にサイクルレポートとピック成功率を記録します。機械本体価格帯と、労務ベースラインや回収前提を含む完全なコスト内訳は、併記のロボットパレタイザーのコストとTCOガイドにまとめています。
機械自身の数値を読む
セルが稼働すると、コントローラは本記事で使用したのと同じパラメータを公開し、運用チームはどれが重要かを把握すべきです。1ピックあたりのサイクルタイムは動作が3.5–6 s帯域に収まっているか示し、picks/hourはセルがライン需要を維持しているか示し、真空またはクランプ確認率はケース落下前に製品面の問題を察知し、層数とパレット枚数はレシピ進捗を追跡し、故障ログはサイクルが失敗したセグメントを指します。これらの数値を週次でレビューすれば、安定時間・シール品質・交換遅れの漂移が停止事態になる前に捉えられます。
新SKUまたは新グリッパーを導入するたびに、可搬重量とリーチを再確認すべきです。より重いツールは合計ピック質量を変え、コンベヤの移設はリーチ距離を変えます。どちらの変更もサイクルレポートだけでは現れないため、製品ミックスが変わるたびに荷と動作範囲の計算を更新し、ベース中心定格ではなくリーチ位置の低下後可搬重量を意識してください。
ロボットパレタイザー仕様チェックリスト
- すべての製品を列挙する。寸法、1ピックあたり質量、真空用の面状態、目標ケース/層。
- 製品とグリッパーツールを計量し、合計荷が選定クラス(120 kgまたは180 kg)に余裕を持って収まることを確認する。
- コンベヤからパレットまでの距離をミリメートルで測定し、すべてのステーションが2.4–3.2 mリーチの余裕帯域内に収まることを確認する。
- 目標能力をcases/minとpicks/hourで設定し、逆算で許容サイクルタイムとパレット交換停止時間を算出する。
- 5–6 barの圧縮空気供給が、グリッパーのNl/min需要とセル内の他の空気圧機器をカバーすることを確認する。
- サイクルレートを見積もる前に、紙上でパターンを設計する。ケース/層、層/パレット、ケース/パレット。
- 交換時間とレートに照らして単一ステーションかデュアルステーションか決定する。交換が高能力ラインを停止させる場合はデュアルステーションを使用する。
- レシピ、ケース図面リビジョン、グリッパー選択を文書化し、防護容積を安全設計に照らして検証する。
まとめ:数値の背後にあるシーケンス
ロボットパレタイザーは、4軸を協調させて短いサイクルを繰り返すことで動作します。コンベヤへ接近、製品を把持、リフト、パレット上へ搬送、パターンセルへ置き付け、解放、後退。可搬重量(キログラム)はツール込みの製品をカバーし、リーチ位置で低下します。リーチ(ミリメートル)がベースの担当できるコンベヤとパレットステーションを定め、サイクルタイム(秒)がpicks/hourとcases/minへ換算され、パターン格子が各ケースの位置と層間の継ぎ目の切れ方を決めます。真空グリッパーは5–6 barで40–80 Nl/minを消費し、単一ステーションセルは交換余裕を持って低レートを維持し、デュアルステーションセルはより高レートのラインで単一ステーションの約1.6–1.9倍の能力に達します。アームクラス、グリッパー、動作範囲を実測の製品・レイアウト数値に合わせ、SATで実製品に照らして検証してください。多関節、高耐荷重、デュアルステーション、協働、ガントリーの各選択肢はパレタイザー製品索引に掲載し、これらの仕様と照合できます。
