Hoe een robotpalletiseerder werkt: assen, draaglast, reikwijdte, cyclustijd en patroonwiskunde
Een robotpalletiseerder neemt individuele dozen, zakken of bundels van een invoerband en stapelt ze in geprogrammeerde lagen op een pallet, één pick tegelijk. Begrijpen hoe een robotpalletiseerder werkt betekent de machine volgen vanaf het product dat op het pickpunt aankomt, langs elke bewegingsas, de draaglastopgave die beperkt wat de grijper kan dragen, de reikwijdteruimte die bepaalt waar pallets kunnen staan, de cyclustijd die dozen per minuut vaststelt, en de patroonwiskunde die beslist waar elke doos op elke laag landt. Deze gids doorloopt die subsystemen af met concrete cijfers: draaglast in kilogrammen, reikwijdte in millimeters, cyclus in seconden, picks per uur, luchtverbruik in Nl/min en laagantallen op een standaard pallet. De referentiemachines zijn de knikarmrobots in het SunAura-palletiseerderprogramma; de cijfers zijn planningbanden die bij de fabrieksacceptatie moeten worden geverifieerd, geen vaste offertes.
De machine die de meeste mensen voor zich zien bij de naam “robotpalletiseerder” is een vierassige knikarm op een voetplaat, met een vacuüm- of klemgrijper, werkend tussen een toevoerband en één of twee palletopbouwplekken. Een collaboratieve robotcel is een variant met lagere draaglast van hetzelfde idee, en een portaalmachine lost dezelfde stapeltaak op met rechte relingen in plaats van roterende gewrichten; de onderstaande bewegingsprincipes gelden eerst voor de arm, met aantekeningen over waar de varianten afwijken.
De anatomie van een robotpalletiseerdercel
Voordat de assen zin krijgen, bekijkt u de cel als een samenhangende set subsystemen. Elke robotpalletiseerderinstallatie bevat dezelfde stukken in een of andere vorm:
- Invoerband: voert product naar het pickpunt, meestal met zijgeleiding die de doos rechtricht en een fotocel die de robot aangeeft wanneer een pick gereed is.
- Robotarm en voetplaat: de knikarm, vastgeschroefd op een versterkte vloerplaat, met controllerkast en programmeerhanger ernaast.
- Grijpergereedschap: vacuümbalk met zuignappen voor dozen, klem- of vorkgereedschap voor zakken, of een framegereedschap voor grotezakken; gemonteerd op de polsflens.
- Palletopbouwplekken: één of twee stations waar lege pallets worden aangeboden en gereed stapels de cel verlaten, soms met een dispenser voor lege pallets en een tussenlaagoptie.
- Besturing en communicatie: de robotcontroller draait het bewegingsprogramma en wisselt doosaanwezigheids-, pallettel-, storings- en cyclussignalen uit met de lijn-PLC.
- Beveiliging: perimeteromheining, vergrendelde deuren, lichtgordijnen of veiligheidsscanners die de beweging stoppen wanneer iemand de werkruimte betreedt.
- Afvoerroute: band, rolbaan of heftruckroute die de gereed pallet naar de strekwikkelaar brengt.
De arm zelf is slechts het midden van die keten. Een snelle arm kan nog geen stapelen wat de band niet kan toevoeren, en een hoge stapel laat de afvoerbaan nog los als de gereed pallet de cel niet op tijd kan verlaten. Wanneer een cel ondermaats presteert, ligt het knelpunt vaak bij een van de banden of de palletwissel, niet bij de arm.
Assen: hoe de arm beweegt
Een knikarm van palletiseerklasse draagt vier assen. De voet draait de hele arm rond de voetplaat; het schoudergewricht heft de bovenarm; het ellebooggewricht vouwt de onderarm; de pols houdt de grijper horizontaal door de hef, zodat het product overeind blijft of de arm laag bij de band reikt of hoog bij de gereed stapel. De controller coördineert alle vier gewrichten samen zodat de grijper in een rechte baan reist tussen het pickpunt en elke palletcel, in plaats van een armboog te volgen die de lading opzij zou slingeren.
Vier assen zijn genoeg voor het palletiseren omdat de taak een kleine set bewegingen herhaalt: uitreiken naar de band, dalen op het product, grijpen, heffen, overdragen over de pallet, plaatsen, loslaten, terugtrekken. Een vijfde of zesde as, gebruikelijk voor las- of handelingstaken, voegt polsrotatie en gereedschapsoriëntatie toe die doosstapelen zelden nodig heeft. De servomotoren van de arm drijven elk gewricht aan via tandwielkasten; encoders melden de gewrichtshoek terug aan de controller, die de grijperpositie in cartesische coördinaten berekent tegen de ingeleerde pick- en palletposities.
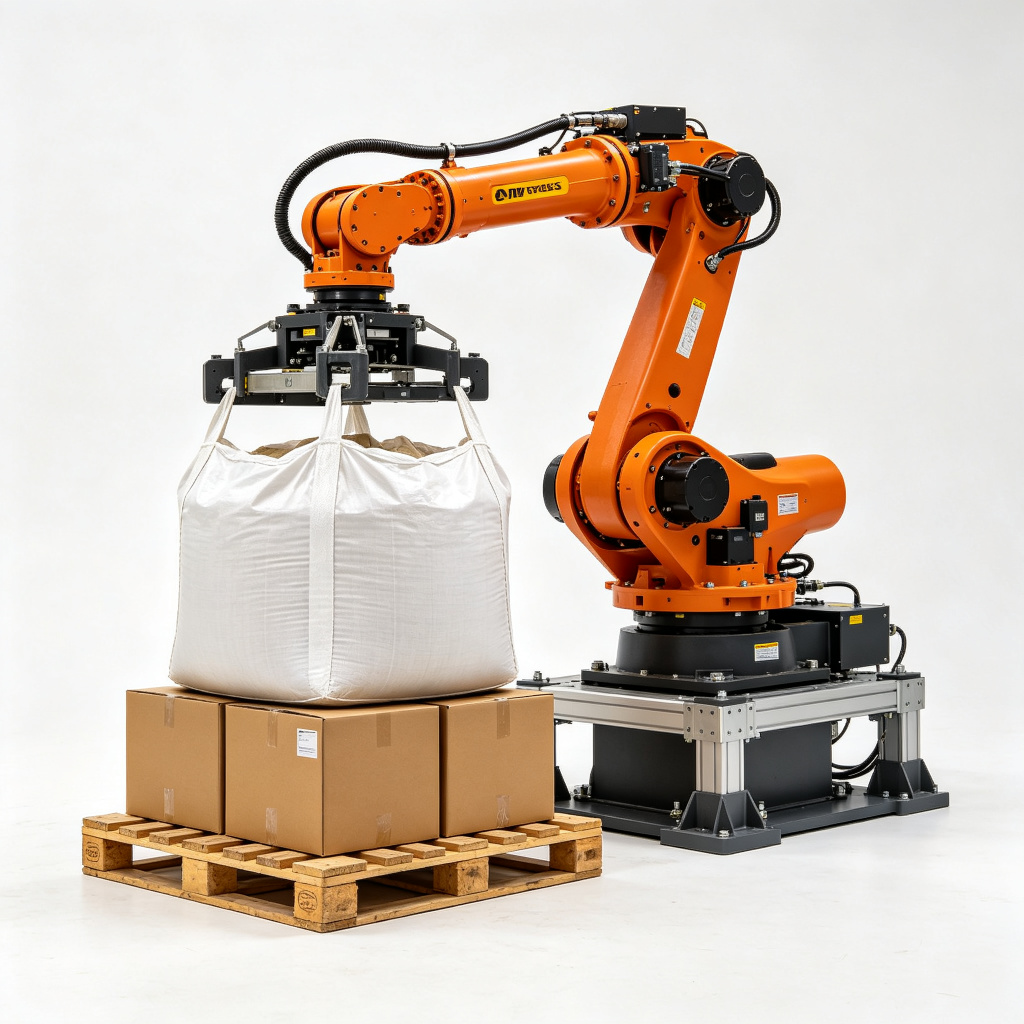
De standaardreferentiemachine in deze uitvoering is de vierassige robotpalletiseerder 120 kg, gebouwd voor dozen, trays en zakken in de reguliere draaglastklasse. Zwaardere taken gaan naar de zware robotpalletiseerder 180 kg, waarvan gewrichtsaandrijvingen, stangen en polslagers zijn gedimensioneerd voor grotezakken en dichte bundelladingen.
Draaglast: wat het getal werkelijk beperkt
Draaglast is het maximale totale gewicht dat de pols kan dragen, en hij omvat het grijpergereedschap, niet alleen het product. Als een vacuümbalk 18 kg weegt en een doos 16 kg, ziet de pols bij die pick 34 kg; als een klemgereedschap 45 kg weegt en een zak 40 kg, is de pick 85 kg. De draaglastopgave van de machine moet het zwaarste product plus het gereedschap dekken, met marge voor de dynamische krachten van heffen en stoppen. Twee standaardklassen dekken het palletiseerwerk: 120 kg voor dozen, trays en reguliere zakken, en 180 kg voor grotezakken, dichte bundels en zwaardere industriële ladingen.
Twee kwalificaties houden het draaglastgetal eerlijk. Ten eerste daalt de draaglast naar de buitenrand van de reikwijdteruimte toe: dezelfde arm die vlak bij de voetplaat de volledige opgave draagt, kan aan het verre bereik capaciteit afgeven, omdat de gewrichtsmomenten stijgen met de hefboomarm. Ten tweede is de draaglast beoordeeld voor herhaalde cycli, niet voor eenmalige heffingen. Een gereedschap dat op papier op 95% van de opgave zit, slijt de gewrichtstandwielkasten sneller bij twee diensten per dag, dus de planningsregel is product plus gereedschap comfortabel binnen de klasse te houden in plaats van aan de rand. Voor een grotezaktoepassing weegt u de lege FIBC, het gevulde product en het framegereedschap apart, en telt u ze op voordat u de 180 kg-klasse boven de 120 kg-klasse kiest.
Reikwijdte en de werkruimte
Reikwijdte is de horizontale afstand die de arm kan overbruggen vanaf de voetplaat, doorgaans 2.4–3.2 m afhankelijk van het model. Om dat centrum bestrijkt de arm een cirkelvormige ruimte; daarin kan de grijper het bandpickpunt en elke palletcel op de opbouwplekken bereiken. Verticaal dekt de ruimte af van een lage afzetpositie tot de top van de gereed stapel plus grijperterugtrek; de top van een pallet van 1200 mm, beladen tot een 1800 mm-stapel, plus grijperhoogte en hefvrijheid, bepaalt de verticale vraag aan de arm.
De indelingspraktijk houdt palletharten binnen de comfortabele reikwijdteband in plaats van op het nominale maximum. Een positie in de verre 20% van de reikwijdte kost cyclustijd en draaglastmarge, en hij brengt de arm in een uitgerekte houding die meer last in de gewrichtslagers overbrengt. Wanneer drie stations — één band en twee pallets — niet binnen één ruimte passen, zijn de opties om de voetplaat te verplaatsen, de taak over twee armen te splitsen, of een model met langere reikwijdte in de volgende maat te kiezen. Het portaalalternatief dekt een vaste rechthoekige overspanning van 3–4 m in plaats van een cirkelstraal; de vergelijking tussen de twee indelingen staat in de gids portaal vs. robotpalletiseerder.
Cyclustijd: de anatomie van één pick
Een palletiseercyclus is de volledige herhaling van één gereed product naar het volgende gereed product dat op de pallet is losgelaten. De typische cyclustijd op een vierassige arm loopt 3.5–6 s per pick, afhankelijk van reikafstand, productgewicht, grijpertype en rusttijd. Bij die cyclustijden ligt de enkele-pick-output op 700–900 picks/uur, klimmend naar ongeveer 1200 picks/uur wanneer de beweging is geoptimaliseerd: palletposities dicht bij de band, een grijper afgestemd op de productgevel, en geen onnodige wachttijd na het stoppen van de arm.
Splits één cyclus in zijn bewegingssegmenten. De arm start geparkeerd boven de pallet of in een homepositie; hij beweegt naar het pickpunt; hij daalt op het product; de grijper grijpt of dicht af; hij heft vrij van de band; hij draagt over naar de doelpalletcel; hij daalt om te plaatsen; hij laat los; hij trekt terug op hoogte. Elk segment heeft een verplaatsingsafstand en een snelheidsgrens bepaald door het bewegingsprofiel van de controller, en de wachttijden bij grijpen en loslaten voegen een fractie van een seconde toe waarin de lading vast moet zijn bevestigd voordat de beweging verdergaat.
| Cyclussegment | Typisch aandeel van de cyclus | Wat de tijd bepaalt |
|---|---|---|
| Terugtrekken en naderen naar pick | ~20–25% | Afstand van de homepositie of laatste palletcel tot band; versnellingslimieten van de arm |
| Dalen en grijpen | ~15–20% | Daalsnelheid, afdicht- of klembevestiging, rusttijd |
| Hef en overdracht over pallet | ~25–30% | Horizontale afstand tussen band en palletcel; dynamische draaglastlimieten |
| Plaatsen, loslaten en terugtrekken | ~20–25% | Afzethoogte, loslatingsbevestiging, vrijheid boven naburige dozen |
| Wacht- en sensorbevestiging | ~5–10% | Pickbevestiging, vacuümcontrole, positierust van de cel |
Wanneer een cyclus langer loopt dan de band van 3.5–6 s, zijn de gebruikelijke oorzaken een pickpunt dat te ver van de pallet ligt, een grijper die opnieuw moet afdichten na een zwak vacuüm, een arm die afwijkt voor het dalen, of een palletwissel die de arm tussen lagen onderbreekt. Het meten van elk segment op het cyclusrapport van de programmeerhanger laat zien welk deel de tijd opslokt.
Laagpatroonwiskunde: waar elke doos landt
Het patroonprogramma verdeelt de palletop in een raster en wijst elke doos een rastercel, een oriëntatie en een laag toe. De wiskunde begint met drie metingen: dooslengte en -breedte, bruikbare palletlengte en -breedte, en het doeldozenaantal per laag. Dozen staan met een kleine tussenruimte tussen buren zodat laagnaden niet botsen, en gedraaide dozen wisselen oriëntatie tussen lagen om de stapel tegen verschuiven te vergrendelen.
Uitgewerkt patroon: dozen van 400 × 300 mm op een pallet van 1200 × 1000 mm
Neem een doos van 400 mm lang bij 300 mm breed op een houten pallet van 1200 × 1000 mm, bruikbaar oppervlak ongeveer 1180 × 980 mm na randvrijheid. Leg de dozen lengte over de 1180 mm-richting: drie dozen van 400 mm geven 1200 mm, wat iets over is, dus twee dwars van 400 mm plus een heroriëntatiekolom is de gebruikelijke verdeling. Langs de 980 mm-diepte geven drie rijen van 300 mm 900 mm met ruimte aan de rand. Een laag met gemengde oriëntatie draagt vier dozen in de ene richting en twee in de gedraaide kolom, totaal zes dozen per laag; de volgende laag draait het patroon zodat naden tussen dozen breken over de dozen eronder, wat de pallet door het strekken vierkant houdt. Bij zes dozen per laag en acht lagen per doelstapel draagt de gereed pallet 48 dozen; de controller volgt celtelling, laagtelling en pallettelling terwijl de cyclus herhaalt.
Uitgewerkt patroon: gedraaide dozen en naadbreking
Waar doosafmetingen restruimte achterlaten die een recht raster verspilt, draait het patroon geselecteerde dozen 90° om de laag dichter te vullen. Rotatie gebruikt de polsoriëntatie om de doos te draaien tussen pick en plaatsing; elke gedraaide cel voegt een korte polsdraai toe aan de cyclus, die moet worden meegeteld in de segmenttijden hierboven. De controller slaat het volledige patroon op als coördinaten: dooscentrum X en Y op de pallet, rotatiehoek, laagnummer, en de volgende cel in de reeks. Een ander doosformaat roept een ander recept aan; de machine herleidt het raster niet tijdens de bedrijfscyclus tenzij de lijn is ingericht voor gemengde doosformaten op één pallet.
Patrooncapaciteit per laag hangt af van doosbezetting, niet van armsnelheid: twee lijnen met dezelfde arm kunnen verschillende cases/min draaien simpel omdat het ene patroon acht dozen per laag past en het andere vijf. Wanneer een lijn een nieuwe SKU plant, moet het patroon eerst op papier worden uitgezet — dozen per laag, lagen per pallet, totaal dozen per pallet — voordat het cyclusberekening wordt opgegeven.
Grijpertypes en luchtverbruik
De grijper is de interface tussen de arm en het product, en zijn ontwerp bepaalt zowel de vacuümvraag als het storingspercentage. Drie grijperfamilies dekken het meeste palletiseerwerk:
- Vacuümbalk: zuignappen of een schuimpad dichten af op de bovengevel van een doos; één zuignap per doosgevel of een volledig breed pad voor meervoudige-picks. Best voor reguliere dozen met vlak, dicht karton.
- Klemgereedschap: twee drukplaten sluiten aan de zijkanten van een zak of bundel; gebruikt waar de bovengevel geen vacuüm kan houden, zoals geweven zakken of losse bundels.
- Frame- of lusgereedschap: haken of stangen grijpen de lussen van een grotezak; vereist voor FIBC-hijsbeurten in de 180 kg-klasse.
Pneumatische vacuümgrijpers verbruiken gemiddeld ongeveer 40–80 Nl/min bij een toevoer van 5–6 bar, afhankelijk van zuignapaantal, lekverlies en hoe vaak het vacuüm schakelt. De persluchtleiding naar de cel moet die vraag plus eventuele klembediening of drukknoplucht in het beveiligingscircuit dragen. Een poreus golfkarton, een bedrukte of gedeukte gevel, of een doos met open bovenkant kan voldoende lekken dat de zuignap niet houdt; in die gevallen gaat het gereedschap over op een klem, of het pad schakelt naar een breder schuimafdichting die kleine spleten compenseert. Vacuümaanwezigheid wordt door een sensor bevestigd vóór de hef; een zwakke afdichting activeert een hergrijppoging of een storingsstop in plaats van een gevallen doos die over de pallet reist.
Sensoren en productdetectie
De cel draait op een kleine set signalen. Een bandfotocel detecteert de doos op het pickpunt en vertelt de controller dat het product recht en gereed is; een vacuüm- of klemsensor bevestigt de grip voor het heffen; een palletpositiesensor controleert dat een lege pallet op het opbouwstation zit; laag- en celtellers volgen de voortgang tegen het recept. Op dual-station-cellen geeft een stationsgereed-signaal de arm aan welke pallet de volgende cel kan aannemen, en een pallet-volledig-signaal roept de wissel aan.
De meeste mispicks herleiden zich tot een van drie sensorcondities: de doos stond uit het midden toen de fotocel afging, de afdichting faalde op een poreuze gevel, of de pallet verschoof tussen lagen. De foutrespons in de controller is getrapt: de grip één keer herhalen, het product naar een afkeurpositie verplaatsen, of de cel stoppen en de operator oproepen. De stappen van storing-naar-oorzaak-naar-oplossing, inclusief gevallen dozen en scheve lagen, zijn verzameld in de gids foutopsporing en ombouw voor robotpalletiseerders.
Capaciteit: cyclustijd omrekenen naar dozen per minuut
De capaciteitswiskunde begint bij de cyclus. Een gemiddelde cyclus van 4.5 s geeft 3600 / 4.5 = 800 picks/uur, of ongeveer 13.3 cases/min als elke pick één doos draagt. Een cyclus van 6 s zakt naar 600 picks/uur, 10 cases/min; een geoptimaliseerde cyclus van 3.5 s bereikt ongeveer 1028 picks/uur, 17.1 cases/min. Dit zijn enkel-pick-cijfers. Een grijper die twee dozen per pick tilt verdubbelt de dozen per cyclus, maar alleen wanneer de doosafmetingen en de vacuümdichting een meervoudige balk ondersteunen.
Uitgewerkte lijn: 200 dozen/uur
Een lijn die 200 dozen/uur toevoert draait ongeveer 3.3 cases/min. Zelfs een conservatieve cyclus van 6 s houdt 600 picks/uur, dus een enkelplek-arm haalt het tempo met marge voor palletwissel en incidentele hergrijpen. De cel moet nog worden gecontroleerd tegen de wisseltijd: een gereed pallet dat 40–60 s nodig heeft om te vertrekken en een lege om aan te komen, pauzeert de arm tijdens dat venster, en die verloren tijd moet binnen de marge boven de lijnvraag passen.
Uitgewerkte lijn: 600 dozen/uur
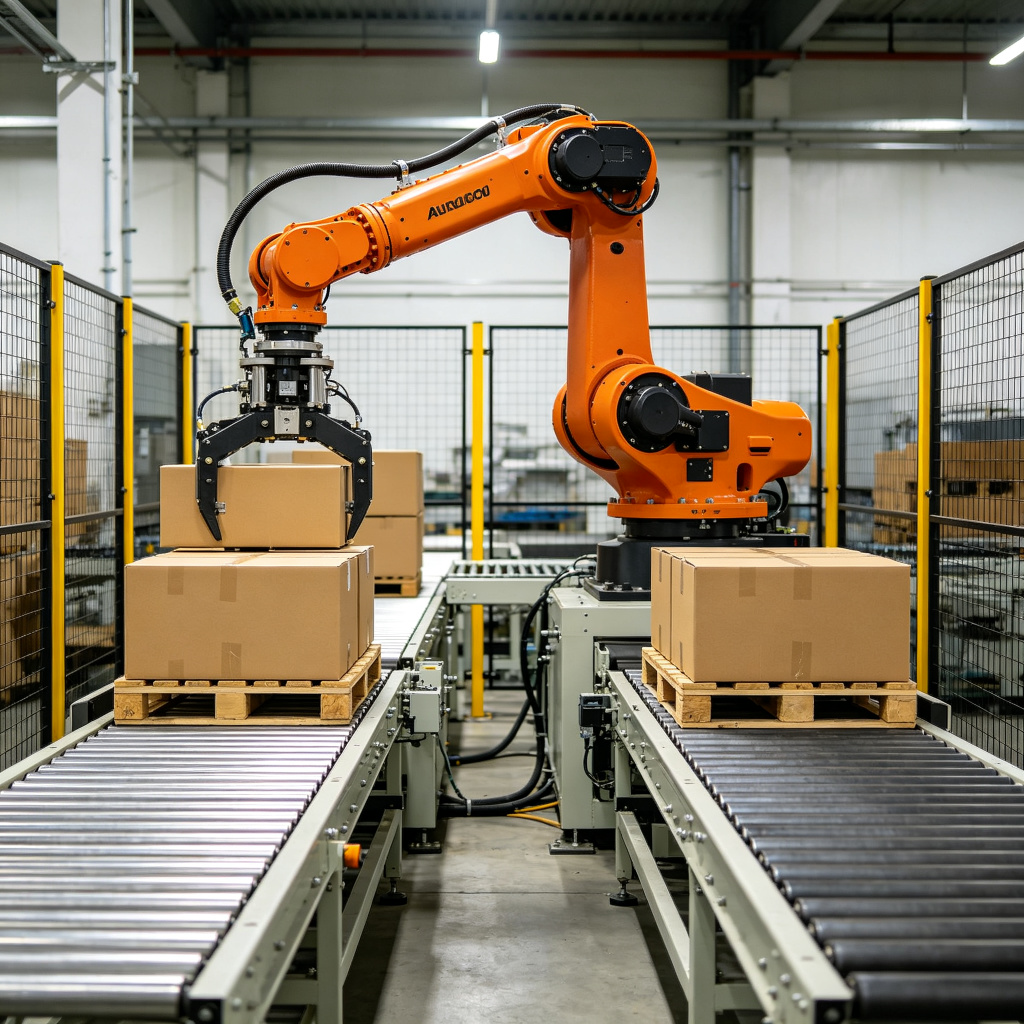
Een lijn van 600 dozen/uur draait 10 cases/min, wat aan het langzame uiteinde van de geoptimaliseerde band van de arm ligt. Bij dit tempo wordt de enkelplek-wissel het knelpunt: elke palletwissel steelt tijd die de arm alleen met cyclussnelheid niet terug kan winnen. Een dual-station-opstelling plaatst twee opbouwplekken binnen de reikwijdte, zodat de arm blijft stapelen op de ene pallet terwijl de andere wordt gewisseld; de effectieve output kan ongeveer 1.6–1.9 keer een enkele plek benaderen bij hetzelfde picktempo. De dual-station robotpalletiseerder is de referentiecel voor deze opstelling, met de arm werkend tussen twee banden of palletopbouwplekken in plaats van te wachten op één.
Programmeren, recepten en ombouw
Het bewegingsprogramma wordt eenmaal geschreven tijdens de inbedrijfstelling: pickpositie ingeleerd, palletposities ingeleerd, patroonraster uitgezet, grijper- en sensorcondities geconfigureerd. Elke product-SKU wordt daarna opgeslagen als recept — doosafmetingen, patroon, dozen per laag, lagen per pallet, grijperselectie. Een wissel tussen recepten is een selectie op de programmeerhanger of lijn-HMI, geen mechanische herbouw; zodra de grijper bij de nieuwe doosgevel past, lopen receptwissels in enkelcijferige minuten. Dozen die een andere grijper nodig hebben, zoals een wissel van dozen naar grotezakken, voegen gereedschapswisseltijd toe die apart moet worden geschat en in het productieschema moet worden opgenomen.
Receptgegevens moeten overeenkomen met de echte producttekeningen: doosafmetingen, gewicht, gevelconditie, en of de doos vlak genoeg afdicht voor vacuüm. Een recept ingevoerd vanaf een geschat doosformaat produceert scheve lagen voordat het iets anders voortbrengt. Houd de patroonbibliotheek schoon, één recept per SKU, met de tekeningsrevisie van de doos genoteerd zodat een verpakkingswijziging niet tegen een verouderd raster draait.
Lastfamilies die de arm aankan
- Dozen en trays: vacuümgrijp op de bovengevel; de 120 kg-klasse dekt standaardverzenddozen bij normale lijntarieven.
- Geweven en papieren zakken: klem- of vorkgereedschap; zakonregelmatigheid betekent dat de arm de last boven de pallet rechtigt voor het dalen.
- Vaten en kanisters: klem- of harnasgereedschap gecentreerd op de last; controleer draaglast en reikwijdte voor de klassekeuze.
- FIBC-grotezakken: framegereedschap op de 180 kg-klasse; gecombineerd zak-, product- en gereedschapsgewicht bevestigd tegen de op afstand afgenomen draaglast.
Waar de cobot- en portaalvarianten afwijken
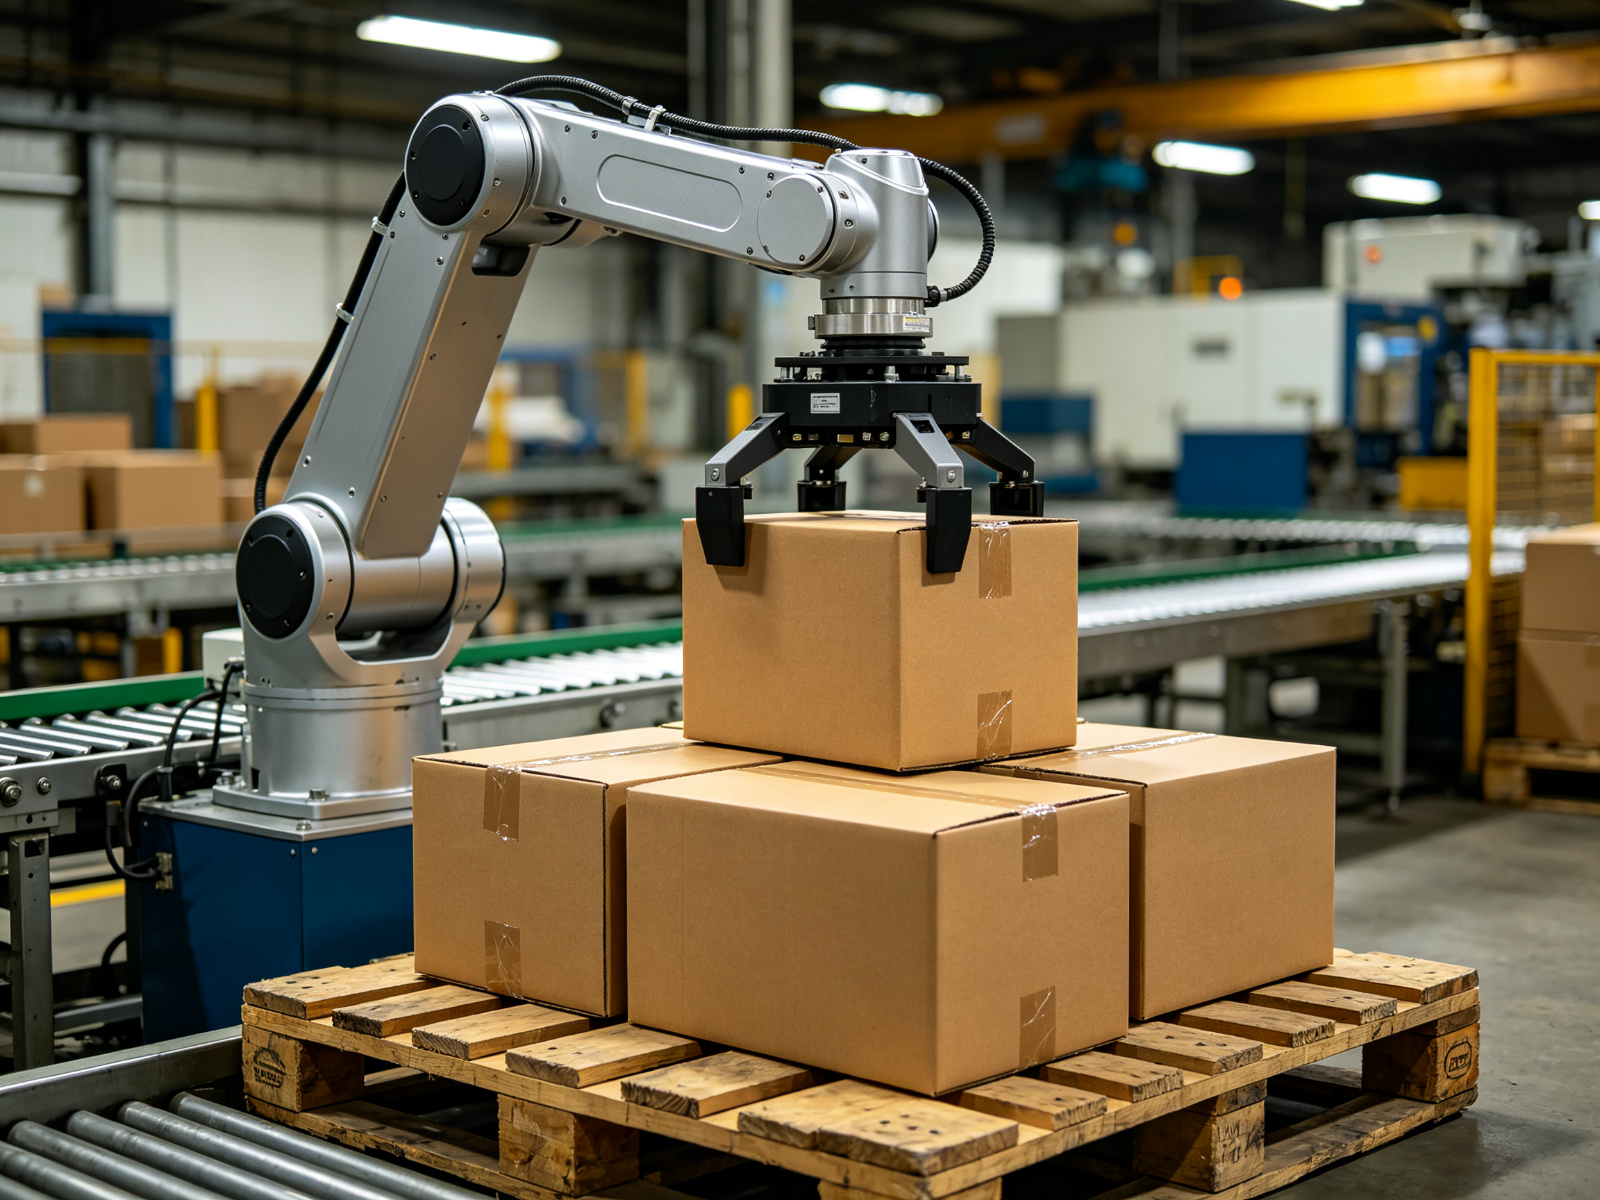
De collaboratieve robotpalletiseerder ruilt draaglast en tempo in voor een lage beveiligingsvraag. Cobot-armen bestrijken een draaglastbereik van 10–25 kg, meestal 16–20 kg, met een capaciteitsplafond rond 8–12 cases/min en ongeveer 6–8 cycli/min. Onder een kracht-en-stroombeperkte collaboratieve toepassing kan de cel zonder volledige perimeteromheining draaien zodra de taak de relevante collaboratieve veiligheidsbeoordeling doorstaat. De cycluswiskunde is dezelfde — naderen, grijpen, heffen, plaatsen, loslaten — maar de draaglast- en reikwijdtebanden zijn smaller, en de cobot is gedimensioneerd voor kleine dozen en laag-tempo gemengde cellen, niet voor zware zakken of hoog-tempo dooslijnen.
Het portaalpalletiseersysteem houdt dezelfde pick-and-place-volgorde aan maar beweegt de grijper op vaste X-, Y- en Z-relingen over een rechthoekige overspanning van 3–4 m. Zijn assen zijn rechtlijnig in plaats van roterend, zijn rusttijd is kort op een stijf frame, en zijn beveiligingsruimte is een vast volume. De keerzijde is indelingsstarheid: portaalposities zijn vast aan het frame, terwijl een arm stations rond een cirkelvormige ruimte bedient. Welke geometrie bij een gegeven lijn past, is het onderwerp van de aparte vergelijking in de gids portaal vs. robotpalletiseerder.
Voorzieningen, vloerruimte en installatie
De voorbereiding van de locatie voor een armcel dekt vloer, lucht, stroom en signaal. De voetplaat wordt vastgeschroefd op een versterkte plaat die is beoordeeld voor de reactiekrachten van een 120–180 kg-lading op afstand; de beveiligingspalen worden rond de zwaairuimte verankerd. Perslucht arriveert op 5–6 bar, gedimensioneerd voor de gemiddelde vacuümvraag van de grijper van 40–80 Nl/min plus klembediening. De elektrische voeding voedt de armaandrijvingen, controllerkast en beveiligingscircuit; het stroomverbruik hangt af van armklasse en cyclusbelasting, en moet worden bevestigd aan de machinegegevensblad in plaats van te worden geschat vanaf de bandbelasting. Een netwerk- of bedrade signaalverbinding koppelt de cel aan de lijn-PLC voor doosaanwezigheids-, pallettel- en storingssignalen.
Installatie, vracht en SAT voegen ongeveer 12–22% bovenop de machineprijs voor een standaardcel. De SAT-volgorde draait eerst lege-doos-cycli om beweging en patroon te bevestigen, daarna echt product op productiesnelheid, met cyclusrapporten en pick-succespercentages vastgelegd voordat wordt afgetekend. Machineprijsbanden en de volledige kostenverdeling, inclusief arbeidsbasis en terugverdienaannames, staan in de begeleidende gids kosten en TCO van de robotpalletiseerder.
De eigen cijfers van de machine lezen
Zodra de cel draait, stelt de controller dezelfde parameters beschikbaar die dit artikel heeft gebruikt, en het bedieningsteam moet weten welke er toe doen. Cyclustijd per pick laat zien of de beweging in de band van 3.5–6 s blijft; picks per uur laat zien of de cel de lijnvraag vasthoudt; vacuüm- of klembevestigingspercentage markeert productgevelproblemen voordat dozen vallen; laagtelling en pallettelling volgen de receptvoortgang; storingslogboeken wijzen naar het segment waar de cyclus faalde. Een wekelijkse beoordeling van deze cijfers vangt afwijking in rusttijd, afdichtkwaliteit of wisselvertraging voordat die een stilstandgebeurtenis wordt.
Draaglast en reikwijdte moeten opnieuw worden gecontroleerd telkens wanneer een nieuwe SKU of een nieuwe grijper wordt geïntroduceerd. Een zwaarder gereedschap verschuift het gecombineerde pickgewicht; een verplaatste band verschuift de reikafstand. Geen van beide wijzigingen verschijnt alleen in het cyclusrapport, dus werk de last- en ruimteberekening telkens bij wanneer het productmengsel verandert, en houd de afgenomen draaglast op afstand in beeld in plaats van de voetplaatcentrum-opgave.
Specificatiechecklist voor een robotpalletiseerder
- Maak een lijst van elk product: afmetingen, gewicht per pick, gevelconditie voor vacuüm, en doeldozen per laag.
- Weeg product plus grijpergereedschap en bevestig dat de gecombineerde last met marge binnen de gekozen klasse — 120 kg of 180 kg — ligt.
- Meet band-naar-pallet-afstanden in millimeters en bevestig dat alle stations binnen de 2.4–3.2 m reikwijdte in de comfortabele band passen.
- Stel doelcapaciteit in cases/min en picks/uur vast, en rekken daarna toegestane cyclustijd en palletwisselstilstand terug.
- Bevestig dat de persluchttoevoer op 5–6 bar de Nl/min-vraag van de grijper plus andere pneumatiek in de cel dekt.
- Zet het patroon op papier uit: dozen per laag, lagen per pallet, dozen per pallet, voordat de cyclussnelheid wordt opgegeven.
- Kies enkele plek of dual-station tegen wisseltijd en tempo; gebruik dual-station waar de wissel een hoog-tempo-lijn zou doen stokken.
- Documenteer recepten, doostekeningsrevisies en grijperselectie, en verifieer de beveiligingsruimte tegen het veiligheidsontwerp.
Samenvatting: de volgorde achter het getal
Een robotpalletiseerder werkt door vier assen te coördineren om een korte cyclus te herhalen: de band naderen, het product grijpen, heffen, overdragen over de pallet, in de patrooncel plaatsen, loslaten, terugtrekken. Draaglast in kilogrammen dekt product plus gereedschap, met afname op afstand; reikwijdte in millimeters bepaalt welke band- en palletstations de voetplaat kan bedienen; cyclustijd in seconden zet om naar picks per uur en dozen per minuut; het patroonraster beslist waar elke doos zit en hoe naden tussen lagen breken. Vacuümgrijpers verbruiken 40–80 Nl/min bij 5–6 bar, enkelplekcellen houden lagere tarieven met wisselmarge vast, en dual-station-cellen bereiken op hogere-tempo-lijnen ongeveer 1.6–1.9 keer de enkelplek-output. Stem de armklasse, grijper en ruimte af op de gemeten product- en indelingscijfers, en verifieer ze op echt product tijdens SAT. De complete selectie van knikarm-, zware-belastings-, dual-station-, collaboratieve en portaalmachines staat op de palletiseerder-productindex om te vergelijken tegen deze specificaties.