Portaalpalletiseerder vs. robotpalletiseerder: wat de vergelijking echt bepaalt
Aan het einde van een verpakkingslijn, nadat de dozen zijn gesloten, geëtiketteerd en tot lagen gegroepeerd, moet de lading op een pallet worden gestapeld voordat deze wordt gestrekt en verzonden. De keuze tussen een portaalpalletiseerder en een robotpalletiseerder moet worden gemaakt op meetbare parameters in plaats van op de machinevorm in de brochure. Deze vergelijking van portaal vs. robotpalletiseerder behandelt de vloerbezetting in vierkante meters, de horizontale verplaatsing in millimeters, de draaglast in kilogrammen, het duurzame aantal dozen per minuut, de cyclustijd in seconden, de beveiligingsafstand in millimeters en de SKU-ombouw zonder handmatige afstelling langs. De waarden liggen binnen de planningbanden die wij bij de lijnindeling gebruiken; beschouw ze als reeksen die bij de fabrieksacceptatie moeten worden geverifieerd, niet als vaste offertes.
Een portaalsysteem beweegt zijn grijper langs een stijf cartesisch frame: een langslagreling, een dwarsreling en een verticale Z-as, allemaal aangedreven door servo- of pneumatische actuatoren langs rechte banen. Een robotpalletiseerder gebruikt daarentegen een knikarmrobot met roterende gewrichten, meestal een vierassige arm die is gebouwd voor het palletiseren, vastgeschroefd op een voetplaat en die een cirkelvormige werkruimte bestrijkt. Beide uitvoeringen kunnen dozen op een pallet van 1200 × 1000 mm of 800 × 1200 mm stapelen, maar ze nemen verschillende ruimtevormen in, verdragen verschillende productmengsels, vereisen andere plafondhoogtes en kosten verschillende bedragen om te installeren en te beveiligen. De rest van dit artikel zet de technische banden achter elke keuze uiteen, benoemt de gevallen waarin de ene uitvoering het verkeerde gereedschap is, en wijst naar de bijpassende machinefamilies op de palletiseerder-index.
Hoe een portaalpalletiseerder is opgebouwd
Het portaalpalletiseersysteem staat op een vast frame boven de lijn. Twee of vier kolommen dragen een langsligger; een wagen rijdt langs die ligger, en een dwarsbalk met de verticale Z-as beweegt daar dwars overheen. De grijper — meestal een vacuümbalk met zuignappen, soms een vork of een klembalk voor zakken — hangt aan de Z-as en daalt op elk product neer. De beweging is beperkt tot drie rechte assen, dus de machine beweegt in geprogrammeerde rechte lijnen tussen vaste posities in plaats van armbogen door vrije ruimte te volgen. De typische horizontale verplaatsing van een standaard portaalpalletiseerder beslaat 3–4 m, genoeg om een invoerband en een of twee naast elkaar gelegen palletopbouwplekken te overdekken.
Het mechanische karakter van het portaal volgt uit deze constructie. Het frame is ontwerpmatig stijf, waardoor de resterende zwaai na een stop klein is en de grijper snel tot rust komt boven het pick- of afzetpunt. Omdat de relingen vast liggen, is de beveiligingsruimte eenvoudiger te definiëren: het bovenframe en de verticale slag begrenzen een volume dat kan worden omheind zonder een armzwaai in kaart te hoeven brengen. De keerzijde is de starre indeling. Verplaats de band of voeg over vijf jaar een derde palletplek toe, dan moet de relingoverspanning worden verlengd of herbouwd; het frame kan niet van plaats veranderen zoals een op een voetplaat gemonteerde arm kan worden verplaatst of hergeprogrammeerd. De prijs van de machine alleen voor een portaalcel ligt doorgaans in de EXW-band van $80k–140k, exclusief vracht, installatie en SAT, die daar ongeveer 12–22% bovenop komen.
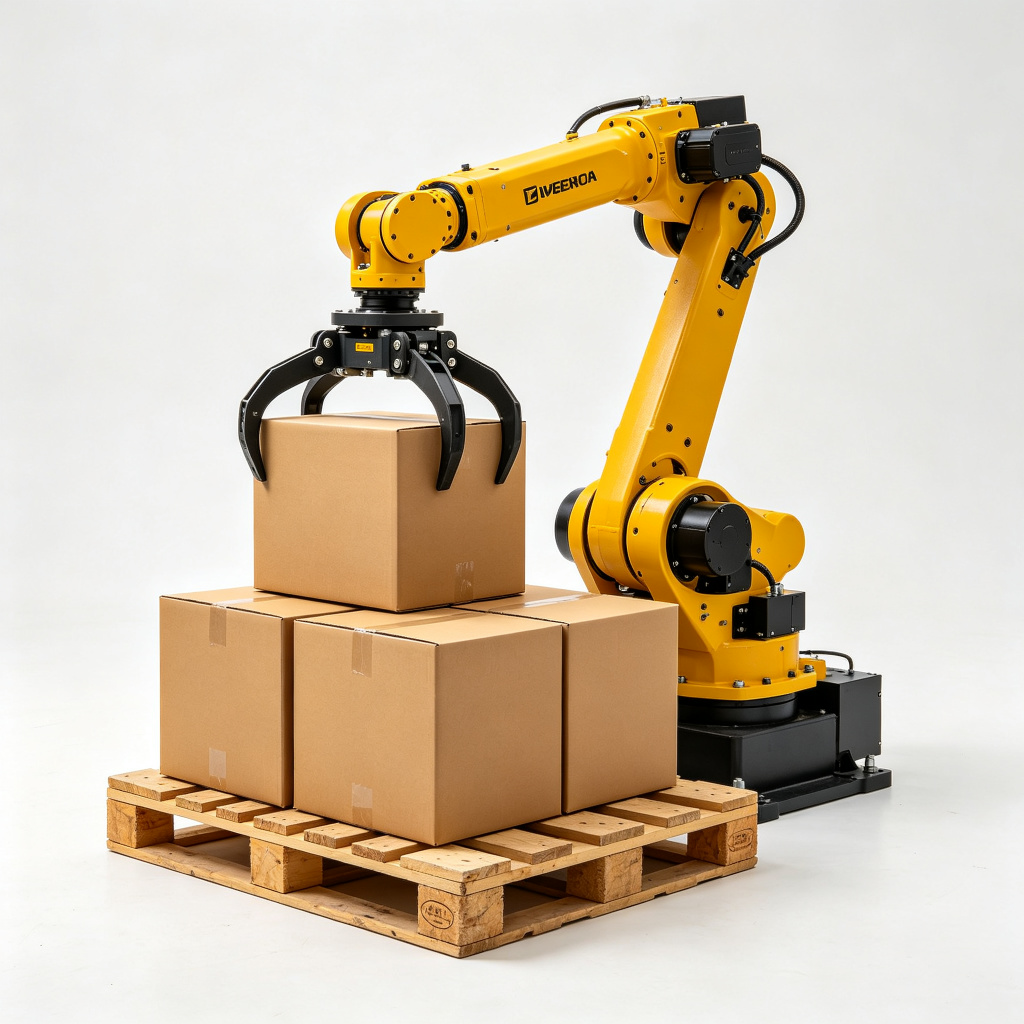
Binnen het SunAura-programma is het portaalpalletiseersysteem de referentiemachine voor deze uitvoering: een zilveren cartesisch frame met een vacuümgrijper die over een rij dozen werkt, waarbij de rechtlijnige beweging en de stijve Z-as aan het frame zelf zichtbaar zijn. Het past bij lijnen waar de productstroom, de palletposities en het laagpatroon stabiel blijven over lange productieseries, en waar een lage resttrilling belangrijker is dan snelle receptwissels.
Hoe een knikarmrobotpalletiseerder beweegt
De vierassige palletiseerarm
De robotpalletiseerder gebruikt een knikarmrobot die is gemonteerd op een vaste voetplaat. Een arm van palletiseerklasse draagt vier assen: voetrotatie, schouder, elleboog en een pols die de grijper tijdens de hef horizontaal houdt. De arm bestrijkt een cirkelvormige ruimte rond de voetplaat, en de controller coördineert de gewrichten zodat de grijper in rechte banen tussen de bandpick en elke palletcel reist. Twee draaglastklassen domineren het programma: een 120 kg-klasse voor dozen, trays en zakken, en een 180 kg-klasse voor zwaardere zakken, FIBC-grotezakken en dichte bundels. De horizontale reikwijdte ligt afhankelijk van het model rond 2.4–3.2 m, wat bepaalt hoeveel palletplekken en banden de arm vanaf één voetplaat bedient.
De kracht van de knikarm is de geometrische vrijheid. Vanuit één voetplaat kan hij een invoerband, twee of drie palletopbouwplekken en soms een afvoerband bereiken, allemaal binnen dezelfde ruimte. Laagpatronen worden als recepten in de controller opgeslagen, dus een wissel tussen doos-SKU’s betekent meestal een ander patroonbestand selecteren in plaats van de machine mechanisch om te bouwen. De grenzen zijn even duidelijk: alles buiten de nominale reikwijdte kan niet worden bediend zonder de voetplaat te verplaatsen; de draaglast daalt aan de buitenrand van de ruimte; en de roterende armzwaai betekent dat de beveiliging de hele armboog moet volgen, niet slechts een vast framevolume.
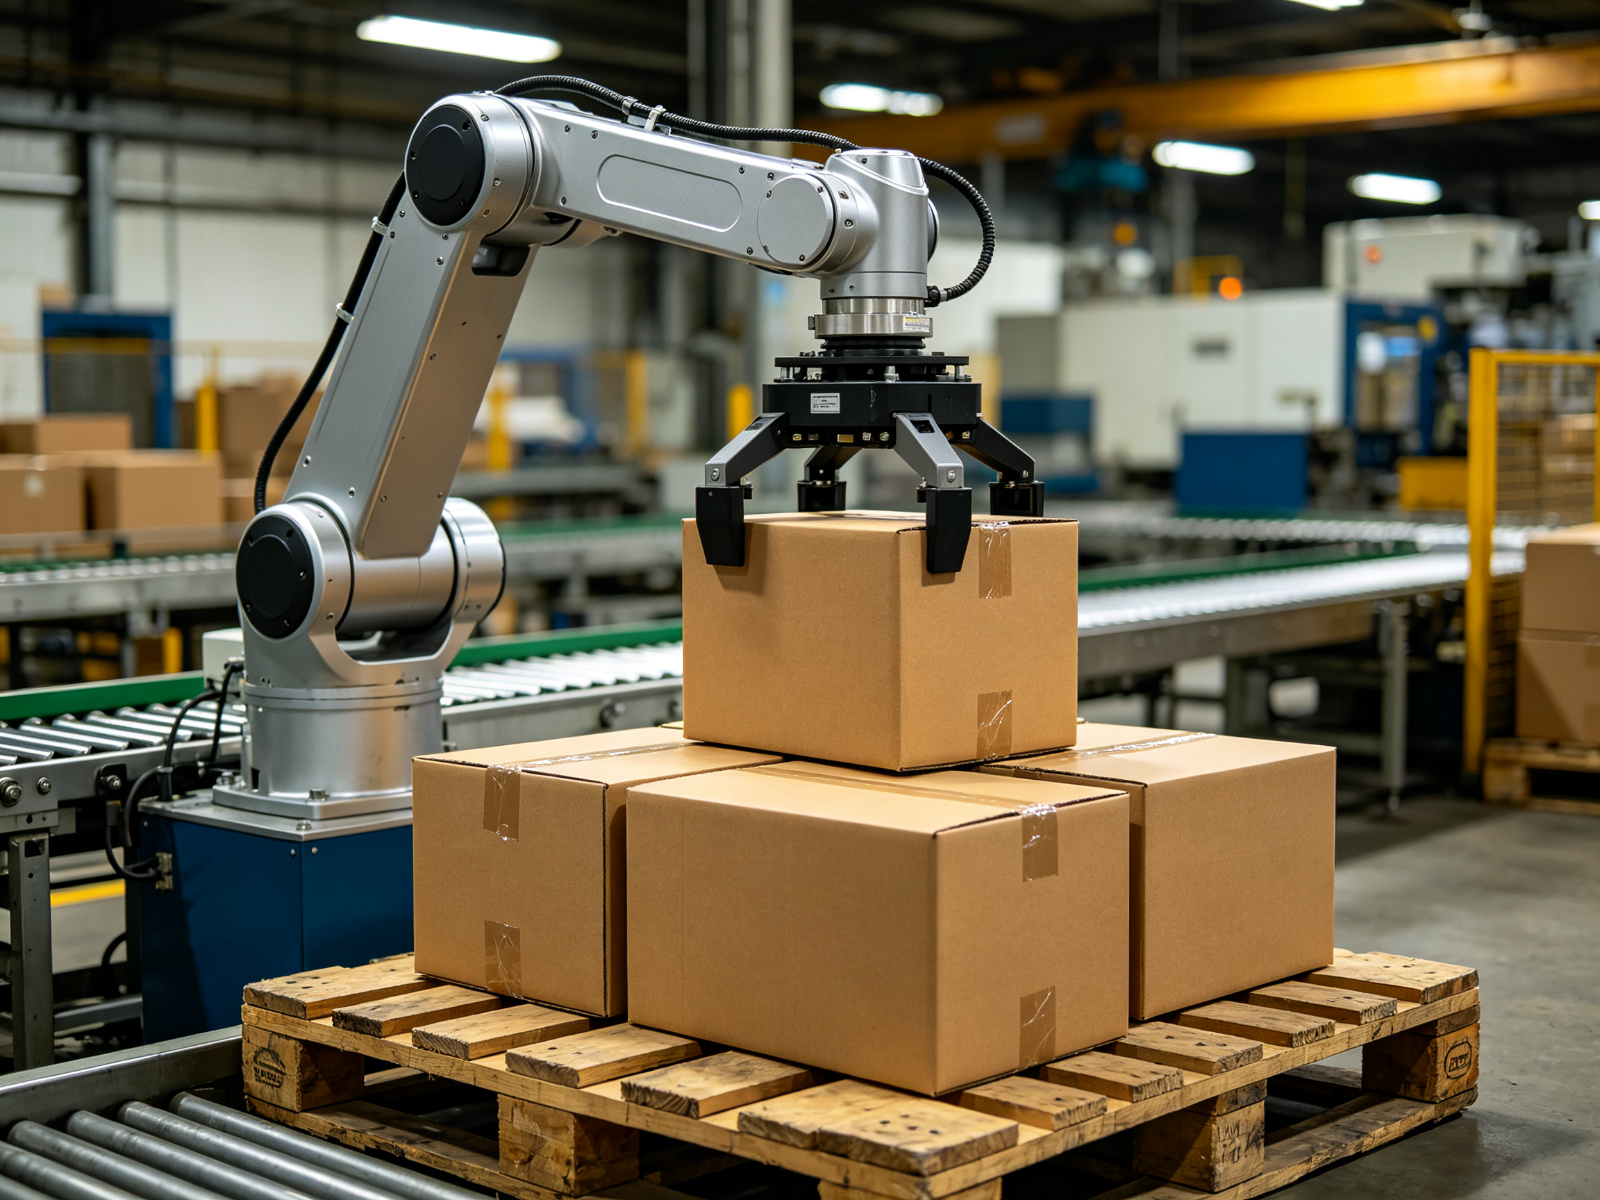
De vierassige robotpalletiseerder 120 kg bedekt het standaardbereik voor dozen, trays en geweven zakken, terwijl de zware robotpalletiseerder 180 kg opstapt naar grotezakken en dichte ladingen waarbij het gereedschap plus product samen tegen de hogere draaglastgrens aanleunen. Een standaard knikarmcel ligt doorgaans in de EXW-band van $55k–90k voor de machine alleen, wederom exclusief de toeslag van 12–22% voor installatie en inbedrijfstelling.
Vergelijkende tabel naast elkaar
De onderstaande tabel vat de planningbanden van beide uitvoeringen samen. De cijfers zijn typische reeksen voor doos- en zakpalletisering; verifieer de uiteindelijke ruimte, draaglast en cyclus aan de hand van de ladingstekeningen bij de fabrieksacceptatie.
| Parameter | Portaal- / cartesische palletiseerder | Knikarm-robotpalletiseerder |
|---|---|---|
| Bewegingsassen | Vaste X-, Y-, Z-rechte relingen | 4-assige roterende arm, cirkelvormige ruimte |
| Horizontale slag / reikwijdte | 3–4 m relingslag, vast aan frame | 2.4–3.2 m reikwijdte vanaf voetplaat |
| Draaglastklasse | Afgestemd op reling en Z-as; veelal middelzware lasten op een vaste balk | 120 kg standaardklasse, 180 kg zware klasse |
| Typische capaciteit | 10–25 cases/min, afhankelijk van assen en grijper | 700–900 picks/h enkele pick, tot ca. 1200 picks/h bij geoptimaliseerde beweging; cyclus 3.5–6 s |
| Vloerbezetting | Rechthoekig framevolume, gebonden aan relingoverspanning | Voetplaat plus armzwaaicirkel daaromheen |
| Restbeweging na stop | Laag; stijf frame komt snel tot rust | Klein maar aanwezig; armgewrichten kunnen licht afwijken voor de rust |
| SKU-flexibiliteit | Best op stabiele enkel-SKU-series; patroonwissels beperkt door vaste posities | Patroonbibliotheek in controller; receptwissels tussen SKU’s |
| Beveiligingsruimte | Vast framevolume, eenvoudiger te omheinen | De volledige armboog moet worden beveiligd |
| Indelingsherconfiguratie | Relingen en kolommen moeten worden verlengd of herbouwd | Voetplaat kan worden verplaatst; patronen hergeprogrammeerd |
| Prijsband machine alleen (EXW) | $80k–140k | $55k–90k standaardcel; dual-station-varianten $85k–130k |
Vloerruimte en bezetting
Het meten van vloerruimte betekent de hele cel meten, niet alleen de machinebezetting die de leverancier opgeeft. Bij een portaal is de bezetting een rechthoek die wordt bepaald door de relingoverspanning en de diepte van de palletopbouwplekken: kolommen staan op de hoeken, liggers verbinden ze, en de band komt langs één open zijde binnen. Omdat het frame vast staat, wordt de rechthoek na de indeling zelden kleiner. Tel de pick- en afvoerruimte aan elk uiteinde erbij, en een portaalcel beslaat doorgaans ongeveer 4.5–6.5 m lang bij 2.5–3.5 m diep, afhankelijk van of er één of twee pallets onder het frame worden opgebouwd.
Bij een knikarm begint de bezetting bij de voetplaat die is vastgeschroefd op een versterkte vloerplaat, en breidt zich daarna naar buiten uit tot de armzwaaicirkel. De band nadert van één zijde, één of twee palletplekken liggen binnen de reikwijdte, en de afvoerruimte blijft daar waar de gereed pallet vertrekt. Een enkelpleks armcel past vaak in een werkzone van ongeveer 3.5 × 3.5 m; een dual-station-cel spreidt wijder uit, omdat twee opbouwplekken tegenover elkaar rond de voetplaat staan. De cirkelvormige ruimte laat hoekdode hoeken over die kunnen worden gebruikt voor palletstapels, tussenlaagdispensers of beveiligingsbeslag.
Voordat u een van beide indelingen kiest, meet u op de werkelijke lijn het volgende:
- Hart-op-hart afstand tussen het pickpunt van de invoerband en elke pallethart, in millimeters.
- Palletafmetingen plus 100 mm vrijheid aan elke zijde voor de toegang van de heftruck of palletwagen.
- Hoogte van de vloer tot de laagste belemmering boven: leidingtrajecten, verlichting, kranenliggers, onderkant van een mezzanine.
- Vrijheid voor lege palletstapels en de afvoer van gereed pallets, inclusief de wisselcyclus wanneer een volle pallet vertrekt en een lege aankomt.
- Deurs- en gangbreedte waardoor de machine tijdens de installatie moet worden gevoerd, en de vloerbelastingscapaciteit in kg/m².
Reikwijdte en werkruimte
De reikwijdte is het punt waarop de twee uitvoeringen niet langer uitwisselbaar lijken. De 3–4 m-slag van het portaal is een rechte meting langs de relingen; elk punt onder de balk heeft dezelfde Z-toegang, maar buiten de relingoverspanning kan niets worden bereikt. De ruimte is een rechthoekig volume onder het frame, en posities in dat volume liggen vast in de indeling. De 2.4–3.2 m reikwijdte van de arm is een straal gemeten vanaf de voetplaat: de ruimte is een cilinder die de arm bestrijkt, met een bovenhoogtegrens bepaald door de verticale armslag en een draaglastafname die daalt naarmate de lading naar de buitenrand beweegt.
Twee details zijn van belang wanneer die cijfers in een indeling worden omgerekend. Ten eerste wordt de reikwijdte beoordeeld bij volledige draaglast; in de buitenste 20% van de ruimte kan de arm capaciteit afgeven of langzamer worden, dus palletharten moeten binnen de comfortabele reikwijdteband liggen in plaats van op het nominale maximum. Ten tweede telt de top van de opgebouwde stapel tegen de verticale reikwijdte. Een pallet van 1200 mm, beladen tot een 1800 mm hoge stapel, plus grijperhoogte en hefvrijheid, laat slechts een deel van de verticale armslag over voor de nadering; bij een portaal dekt de Z-slag dezelfde stapelhoogte af vanaf de verhoogde relingwagen, dus de kolomhoogte wordt direct tegen dat aantal gespecificeerd.
Capaciteit: dozen per minuut en grijpen per uur
Capaciteit wordt gewoonlijk opgegeven in dozen per minuut, picks per uur of lagen per minuut, en het cijfer betekent alleen iets in combinatie met cyclustijd en productgewicht. Aan de portaalzijde verwerkt een standaard cartesische machine ongeveer 10–25 cases/min, afhankelijk van hoeveel assen parallel bewegen, hoe ver de grijper reist tussen pick en plaatsing, en of het product stuk voor stuk of als hele laag wordt opgepakt. Aan de knikarmzijde draait een enkel-pick-arm in normaal bedrijf 700–900 picks/h en klimt naar ongeveer 1200 picks/h wanneer de beweging is geoptimaliseerd, de palletposities dicht bij de band liggen en de grijper snel schakelt. Dat komt overeen met een typische cyclus van 3.5–6 s per pick: dalen, grijpen, heffen, overdragen, plaatsen, loslaten, terugtrekken.
Uitgewerkt voorbeeld: een dooslijn met 12 cases/min
Neem een dooslijn die 12 cases/min produceert, dus 720 dozen/uur. Bij een gemiddelde cyclus van 4.5 s haalt één arm 800 picks/uur, met marge voor palletwissel, patroonrotatie en incidenteel herpositioneren. Een enkelpleks armcel kan dit tempo vasthouden, maar elke palletwissel pauzeert de pick totdat de lege pallet staat; duurt de wissel 40–60 s en vindt hij plaats per gereed product, dan snijdt de verloren tijd in die marge. Een portaal op dezelfde lijn zou rond het midden van zijn 10–25 cases/min-band liggen, waarbij de vaste reling de grijper op een korte shuttle tussen band en pallet houdt. De beslissende factor hier is niet snelheid — beide halen 12 cases/min comfortabel — maar hoeveel SKU’s op de lijn draaien en hoe vaak recepten wisselen.
Uitgewerkt voorbeeld: een hoog-tempo-lijn met 20 cases/min
Een lijn van 20 cases/min draait 1200 dozen/uur. Bij dat tempo heeft de arm bijna zijn geoptimaliseerde bewegingsband nodig, met palletplekken dicht bij de band en een grijper afgestemd op de doosgevel; een enkelplek die bij de wissel blijft steken wordt een knelpunt, dus een dual-station-opstelling die de arm de ene pallet laat opbouwen terwijl de andere wordt gewisseld, is het gebruikelijke antwoord. Twee opbouwplekken kunnen de effectieve output tillen tot ongeveer 1.6–1.9 keer een enkele plek bij hetzelfde picktempo. Een portaal bij 20 cases/min ligt aan het bovenste uiteinde van zijn band en heeft parallelle asbeweging nodig; bij een stabiele enkel-SKU-serie houden het stijve frame en de korte shuttle het tempo vast zonder dat gewrichtsrusttijd in de cyclus valt. Bij drie of vier dozenformaten die per dienst afwisselen, wint de patroonbibliotheek van de arm de ombouwstijd terug die het portaal kwijt zou zijn aan wijzigingen op vaste posities.
Restbeweging en rusttijd
Capaciteitscijfers op papier gaan ervan uit dat de grijper tot rust is gekomen voordat hij grijpt of loslaat. Het stijve frame van het portaal geeft de kortste rusttijd na elke stop, wat helpt wanneer pick- en afzetpunten dicht bij elkaar liggen. Een arm kan na de stop een lichte gewrichtsafwijking vertonen, vooral met een lange grijperbalk die een brede last draagt; de controller voegt een korte wachttijd toe voor het dalen om hem tot rust te laten komen. Bij lichte dozen is die wachttijd nauwelijks zichtbaar; bij een brede vacuümbalk over twee dozen kan ze tienden van een seconde per cyclus toevoegen en moet ze in de cyclusberekening worden meegerekend.
Lasttypes die elke uitvoering aankan
- Dozen en trays: vacuümgrijp op de bovengevel, één doos of één laag per pick. Het portaal werkt op stabiele series; de arm past zich aan wanneer formaten en oriëntaties wisselen.
- Geweven en papieren zakken: grijper meestal een klem of een vorkgereedschap dat om het zaklichaam sluit. Zakvormen zijn onregelmatig, dus een armbeweging die de zak kan draaien en richten boven de pallet bouwt doorgaans rechtere lagen op; een portaal kan zakken alleen stapelen als de zaktoevoer regelmatig is en de afzetpunten vast liggen.
- Vaten en kanisters: worden behandeld met een klem of een speciale hijsband; de grijper moet de last voor het heffen centreren. Reikwijdte en draaglast tellen hier zwaarder mee dan de framevorm.
- FIBC-grotezakken: vereisen de 180 kg-zware klasse, met een framegereedschap dat in de zaklussen grijpt. De zware 180 kg robotpalletiseerder is de referentie voor deze last; controleer het gecombineerde gewicht van zak, product en gereedschap tegen de draaglastopgave bij de gekozen reikwijdte.
Poreus of gedeukt golfkarton verandert de vacuümberekening ongeacht de uitvoering: een zuignap die op een vlak karton afdicht kan lekken op een gerecyclede of bedrukte gevel, en de vacuümvoorziening moet de doos door de hef houden. Pneumatische vacuümgrijpers van beide machines verbruiken gemiddeld ongeveer 40–80 Nl/min bij een toevoer van 5–6 bar, dus de persluchtcapaciteit ter plaatse moet worden gedimensioneerd voor de grijper plus eventuele andere pneumatische actuatoren in de cel.
SKU-mengsel en laagpatronen
Een laagpatroon is de rangschikking van dozen op een palletlaag: hoeveel dozen dwars, hoeveel diep, welke kant elke doos op wijst, en waar gedraaide dozen de naden tussen lagen breken. Op een enkele-SKU-lijn die wekenlang één doosformaat draait, is het patroon vast en eenvoudig, en geen van beide uitvoeringen laat er zijn flexibiliteit zien. De vergelijking opent zich wanneer de lijn twee, drie of vier SKU’s van verschillende afmetingen draait op afwisselende diensten of zelfs afwisselende pallets.
Een arm slaat elk patroon op als recept: doosafmetingen, rasterposities, rotatiehoeken per cel, aantal lagen en het volgende recept dat wordt aangeroepen zodra het palletnummer het doel bereikt. Een receptwissel is een selectie op de programmeerhanger of lijn-HMI, doorgaans in enkelcijferige minuten zodra de grijper bij de nieuwe doosgevel past. De vaste relingposities van het portaal kunnen ook meerdere patronen in de controller houden, maar de fysieke pick- en afzetpunten bewegen niet; patronen met een verschoven doospositie of een tweede pallethart kunnen mechanische aanpassingen aan het frame of de toevoergeleiding vereisen. Regelmatige korte series, seizoensgebonden verpakkingswissels of gemengde palletopdrachten liggen dichter bij het terrein van de arm; één product op een vast schema past bij de vaste geometrie van het portaal.
Beveiliging en de veiligheidsruimte
Beveiligingskosten en indeling volgen het bewegingsvolume van de machine. Het werkvolume van een portaal is de ruimte onder het vaste frame; de toegang wordt gecontroleerd met perimeteromheining, rasteropeningen aan de palletwisselzijde en vergrendelde servicedeuren. Het werkvolume van een arm is zijn volledige zwaaiboog, dus de omheining volgt die boog rond de voetplaat, en elk open toegangspunt heeft lichtgordijnen of veiligheidsscanners die de beweging stoppen wanneer iemand naar binnen reikt. De armruimte reikt bovendien over vloeroppervlakken die het personeel anders zou betreden, wat de beveiligingsleuningen verder de gang in duwt.
Het bepalen van de beveiligingsafstand is een normenopgave, geen schatting: naderingssnelheden, sensorresponstijden en remgedrag vormen samen minimumafstanden in millimeters, en de cel moet tijdens het ontwerp worden getoetst aan het relevante machineveiligheidskader. De toelichting over conformiteit en beveiligingsafstand komt apart aan bod in de gids palletiseerderveiligheid en CE-conformiteit, inclusief omheining, lichtgordijnen, vergrendelingen en krachtlimieten voor collaboratieve cellen. Voor de keuze tussen portaal en arm geldt: noteer vroeg dat een armcel doorgaans een grotere beveiligde vloerbezetting heeft dan een portaalcel van vergelijkbare capaciteit, en dat die bezetting in de indeling moet worden gereserveerd voordat de machine wordt besteld.
Installatie, plafondhoogte en voorzieningen
De installatie begint met de vloer voorbereiding. De armvoetplaat wordt vastgeschroefd op een versterkte plaat die de reactiekracht van een 120–180 kg-lading op afstand opvangt; de portaalkolommen zijn verankerd aan een frame dat de last over de relingoverspanning verdeelt, en de vloer moet die verdeelde last zonder zakking dragen. De plafondhoogte is voor beide van belang, maar verschillend. De bovenliggende ligger en Z-as van het portaal staan boven de werkstapel, dus de laagste belemmering moet de relingwagen plus grijperterugtrekhoogte vrijlaten; een hoge conventionele machine heeft nog meer hoofdruimte nodig, ongeveer 4.5 m plus voor zijn mezzanine. Het profiel van de arm bij de voetplaat is lager, maar zijn verticale slag reikt over de stapel, dus de bovenruimte wordt gecontroleerd tegen de top van de gereed pallet in plaats van tegen een vaste balk.
Voorzieningen voor beide cellen omvatten een persluchttoevoer op 5–6 bar, gedimensioneerd voor vacuümgeneratie en klemactuatoren, een elektrische voeding afgestemd op de arm- of relingaandrijvingen en de schakelkast, en een verbinding met de lijn-PLC voor doosaanwezigheid, pallettelling en storingssignalen. Installatie, vracht en SAT lopen ongeveer 12–22% bovenop de machineprijs, afhankelijk van afstand, riggingtoegang en bandintegratie. Houd SAT-tijd vrij in het schema: droogloop met lege dozen, daarna echt product op productiesnelheid, voordat wordt afgetekend.
Wanneer het portaal de betere keuze is
Het portaal is de juiste keuze wanneer de lijn past bij zijn vaste geometrie:
- Lange stabiele series van één of twee SKU’s, met stabiele doosafmetingen en een vast laagpatroon.
- Een rechthoekige indeling waarin band en palletposities uitlijnen langs een rechte relingoverspanning van 3–4 m.
- Korte rusttijd is van belang: zware balken, brede vacuümgereedschappen of gestapelde lagen waar resttrilling de lading zou verstoren.
- De beveiligingsruimte moet een simpel vast volume zijn dat bediening en onderhoud in één oogopslag kunnen overzien.
- Bovenruimte is beschikbaar en vloerruimte is krap, zodat het tillen van de beweging op een frame de vloer onder de relingen vrijmaakt.
- De onderhoudsverwachting neigt naar relingen, lagers en aandrijfriemen in plaats van gewrichtstandwielkasten en armkabelbomen.
Het is de verkeerde aankoop wanneer het productmengsel vaak zal veranderen, wanneer palletposities om een boog liggen die de balk niet kan bereiken, of wanneer de lijn over een paar jaar naar een nieuwe indeling kan verhuizen en het frame zou moeten worden herbouwd om te volgen.
Wanneer de knikarmrobot wint
De arm verdient zijn plek wanneer geometrie en mengsel de veranderlijke grootheden zijn:
- Meerdere SKU’s op één lijn, met recepten die bij de ombouw worden geselecteerd in plaats van mechanische aanpassingen.
- Twee of drie palletplekken rond de voetplaat, die de arm in één zwaai bedient.
- Onregelmatige ladingen — zakken, bundels, dozen in gemengde oriëntatie — die polsrotatie en rechtrichten nodig hebben voor plaatsing.
- Toekomstige flexibiliteit: de cel kan een nieuwe band, een tweede productfamilie of een verplaatste lijn bedienen, en de voetplaat plus controller kunnen met herprogrammeren meegaan in plaats van met staalbouw.
- Lagere plafondhoogte dan een bovenliggende portaalbalk toestaat, terwijl de gereed stapel toch wordt bereikt.
Het is de verkeerde aankoop bij een vaste enkel-SKU-serie waar de stijfheid van het frame en de eenvoudigere beveiliging de klus zouden klaren tegen lagere beveiligingsprijs, of wanneer de benodigde last buiten de 120 kg- of 180 kg-draaglastklasse ligt bij de geplande reikwijdte.
Waar cobots en conventionele laagmachines passen
De collaboratieve robotpalletiseerder gebruikt een cobot-arm in het draaglastbereik van 10–25 kg, meestal 16–20 kg, met een capaciteitsplafond rond 8–12 cases/min en ongeveer 6–8 cycli/min. Omdat hij werkt onder kracht- en stroomlimieten die zijn vastgelegd voor collaboratieve werking, kan hij zonder volledige perimeteromheining draaien wanneer de toepassing is beoordeeld tegen de relevante collaboratieve veiligheidsnorm. Hij past bij laag-tempo gemengde cellen met kleine dozen; hij is geen vervanging voor een 120 kg- of 180 kg-arm bij zware zakken of hoog-tempo dooslijnen, en hij zou niet op dezelfde cases/min-band moeten worden vergeleken als een portaal dat 10–25 cases/min draait.
Conventionele laagmachines — de hoge-laagpalletiseerder en de laag-niveau-doospalletiseerder — bouwen product op in lagen op een laagplaat in plaats van individuele dozen met een grijper op te pakken. Ze draaien ongeveer 1–3 lagen/min, passen bij stabiele hoge enkele-SKU-capaciteit, en de hoge-versie heeft plafondhoogte nodig van ongeveer 4.5 m plus een mezzanine. Waar een portaal en een arm één pick tegelijk grijpen en plaatsen, verzamelt een laagmachine een hele laag, richt die en legt hem als één blok neer. Bij op lagen gerichte tempo’s en één SKU kan de conventionele machine de optie met lagere mechanische complexiteit zijn; voor gemengde SKU’s of laag-tempo starts valt hij buiten de portaal-vs.-arm-vergelijking.
Drie koperscenario’s
Scenario 1: enkele-SKU-dooslijn, 180 dozen/uur
Een levensmiddelenfabriek draait één doosformaat, 400 × 300 × 250 mm, op twee diensten, ongeveer 180 dozen/uur, één palletpatroon ongewijzigd voor de levensduur van het product. Band en twee palletposities staan in een rechte rij; gemeten slag van pick tot pallethart is onder de 3 m, de bovenruimte is ruim, en een tweede SKU is voor ten minste drie jaar niet gepland. De vaste reling, korte rusttijd en simpele beveiligingsruimte van het portaal passen bij de lijn; de patroonbibliotheekflexibiliteit van de arm blijft onbenut. Een conventionele laagmachine is alleen de vergelijking waard als het tempo naar het lagen-per-minuut-gebied klimt; bij 180 dozen/uur is de portaalcel de krapste oplossing.
Scenario 2: drie zak-SKU’s, afwisselende palletrecepten
Een chemische verpakkingslijn vult drie geweven zakformaten in afwisselende partijen en bouwt één pallet per recept voordat wordt omgesteld. De zakgewichten lopen 25–40 kg, de palletposities liggen aan twee zijden van de toevoerband, en de ombouw vindt meerdere keren per dienst plaats. De arm slaat drie zakpatronen op, draait elke zak om de laag te richten, en bedient beide opbouwplekken vanaf één voetplaat; een dual-station-opstelling houdt hem stapelend terwijl een gewisselde pallet vertrekt. Een portaal zou regelmatige zakken alleen met vaste geleiding aankunnen en bij elke receptwissel tijd verliezen. De 120 kg-klasse dekt deze zakgewichten met ruimte voor het klemgereedschap; verifieer het gecombineerde zak-plus-gereedschapgewicht tegen de draaglastopgave bij geplande reikwijdte.
Scenario 3: zware FIBC-ladingen, beperkte hoofdruimte
Een bulkgoederenbedrijf vult FIBC-zakken tot 150 kg inclusief framegereedschap, in een magazijn met lage bovenliggende balken en een beperkt plafond. De last vereist de 180 kg-zware armklasse, die met een framegereedschap de zaklussen grijpt en de zakken op één of twee pallets plaatst binnen een reikwijdte van 2.4–3.2 m. Een bovenliggende portaalbalk zou botsen met de lage belemmering, en de relinghoogte voor de Z-slag is niet beschikbaar. Het lagere voetplaatprofiel en de verticale slag van de arm passen in de ruimte; de beveiliging volgt de armzwaai, en de draaglastafname op afstand wordt vóór orderbevestiging gecontroleerd tegen de zwaarste zak plus gereedschap.
Beslissingschecklist voor de specificatie
- Leg doos- of zakafmetingen, gewicht per pick en het gecombineerde gewicht van product plus grijpergereedschap vast.
- Meet pick-tot-pallethart-afstanden in millimeters en bevestig dat ze met marge binnen reikwijdte of relingslag liggen.
- Maak een lijst van elke SKU die de cel de komende drie jaar zal draaien, met verwachte ombouwfrequentie.
- Stel de doelcapaciteit vast in cases/min of picks/uur, en rekken daarna de cyclustijd en toegestane palletwisselstilstand terug.
- Meet bovenruimte, vloerbelastingscapaciteit en toegangsroutes voor de installatie.
- Bevestig perslucht op 5–6 bar en de Nl/min-behoefte van de vacuümgrijper tegen de capaciteit ter plaatse.
- Schets de beveiligingsruimte voor beide uitvoeringen en reserveer die vloeroppervlakte voordat de indeling wordt afgetekend.
- Vraag de leverancier om cyclus- en rusttijden te laten zien op een FAT met uw product, niet alleen op demodozen.
Onderhoud en ombouw na installatie
Zodra de cel draait, verouderen de twee uitvoeringen verschillend. Bij een portaal concentreert de slijtage zich op relinglagers, wagen-aandrijvingen, riem- of spil-aandrijvingen en de Z-asgeleiding; bij een arm op gewrichtstandwielkasten, kabelbomen, polslagers en grijpergereedschap. Gevallen dozen, scheve lagen, vacuümstoringen en grijperfoute activeringen zijn de foutfamilies op beide machines, en het juiste antwoord hangt af van of de oorzaak aan product-, gereedschaps- of controllerzijde ligt. De gids foutopsporing en ombouw voor robotpalletiseerders doorloopt gevallen van storing-naar-oorzaak-naar-oplossing, een ombouwprocedure met doeltijden en een preventief onderhoudsschema dat voor armcellen geldt en kan worden aangepast aan portaalrelingen en -actuatoren.
Voor de armzijde helpt het om de volgorde van elke pick te begrijpen — assen, draaglastbehandeling, reikwijdtegrenzen, patroonwiskunde en luchtverbruik — wanneer cyclusrapporten en storingslogboeken worden gelezen. De technische volgorde komt aan bod in de begeleidende deep dive over hoe een robotpalletiseerder werkt, inclusief de tijdsverdeling van een pick-and-place-cyclus en de cijfers achter de picks-per-uur-berekening.
Kern: pas de uitvoering aan de geometrie en het mengsel aan
De beslissing tussen portaal- en robotpalletiseerder laat zich niet herleiden tot de ene machine die sneller of goedkoper is. Een portaal wint wanneer de indeling een rechte vaste rechthoek is, het productmengsel stabiel blijft, lage resttrilling van belang is en de beveiligingsruimte een simpel vast volume moet zijn; zijn 3–4 m relingslag en stijve frame bedienen die geometrie. Een knikarmrobot wint wanneer palletposities rond de voetplaat liggen, SKU’s via een recept wisselen, ladingen polsrotatie nodig hebben en de lijn later geherconfigureerd kan worden; zijn 120 kg- of 180 kg-draaglastklasse en 2.4–3.2 m reikwijdte dekken de meeste doos-, zak- en grotezakcellen. Vergelijk beide op vloerbezetting, reikwijdte, draaglast, cases/min, cyclustijd, beveiligingsoppervlakte en ombouwfrequentie, en toets de gekozen uitvoering af aan uw gemeten product- en indelingscijfers voordat u bestelt. Het volledige machineprogramma, de draaglastklassen en grijperopties staan op de palletiseerder-productindex.