Funktionsweise eines Roboterpalettierers: Achsen, Traglast, Reichweite, Taktzeit und Mustermathematik
Ein Roboterpalettierer nimmt einzelne Kartons, Säcke oder Bundgebinde von einem Zuführband und stapelt sie programmiert in Lagen auf einer Palette, Pick für Pick. Zu verstehen, wie ein Roboterpalettierer funktioniert, bedeutet, die Maschine vom Produkt am Aufnahmepunkt über jede Bewegungsachse zu verfolgen, über die Traglastangabe, die begrenzt, was der Greifer tragen kann, über den Reichweitenbereich, der festlegt, wo Paletten stehen dürfen, über die Taktzeit, die die Kartons pro Minute bestimmt, und über die Mustermathematik, die entscheidet, wo jeder Karton auf jeder Lage landet. Dieser Deep Dive geht diese Subsysteme mit konkreten Zahlen durch: Traglast in Kilogramm, Reichweite in Millimetern, Takt in Sekunden, Picks pro Stunde, Luftverbrauch in Nl/min und Lagenzahlen auf einer Standardpalette. Die Referenzmaschinen sind die Knickarme der SunAura-Palettiererreihe; die Werte sind Planungsbereiche, die bei der Werksabnahme verifiziert werden müssen, keine festen Angebote.
Die Maschine, die die meisten Leute im Sinn haben, wenn sie von einem „Roboterpalettierer“ sprechen, ist ein vierachsiger Knickarm auf einem Bodensockel mit Vakuum- oder Klemmgreifer, der zwischen einem Zuführband und ein oder zwei Palettierplätzen arbeitet. Eine kollaborierende Roboterzelle ist eine Variante mit niedrigerer Traglast derselben Idee, und eine Portalmaschine löst dieselbe Stapelfaufgabe mit geraden Schienen statt rotierender Gelenke; die folgenden Bewegungsprinzipien gelten zuerst für den Arm, mit Hinweisen, wo die Varianten abweichen.
Der Aufbau einer Roboterpalettierzelle
Bevor die Achsen verständlich werden, betrachten Sie die Zelle als Satz verbundener Subsysteme. Jede Roboterpalettierer-Installation enthält dieselben Bauteile in irgendeiner Form:
- Zuführband: trägt das Produkt zum Aufnahmepunkt, meist mit Seitenführungen, die den Karton richten, und einer Lichtschranke, die dem Roboter meldet, dass ein Pick bereitsteht.
- Roboterarm und Sockel: der Knickarm, verschraubt auf einer bewehrten Bodenplatte, mit Schaltschrank und Teach-Pendant daneben.
- Greiferwerkzeug: Vakuumtraverse mit Saugnäpfen für Kartons, Klemm- oder Gabelwerkzeug für Säcke oder Rahmenwerkzeug für Großsäcke; montiert am Handgelenkflansch.
- Palettierplätze: ein oder zwei Stationen, an denen Leerpaletten bereitgestellt werden und fertige Stapel die Zelle verlassen, gelegentlich mit Leerpaletten-Stapelspender und Zwischenlagenoption.
- Steuerung und Kommunikation: die Robotersteuerung führt das Bewegungsprogramm aus und tauscht Kartonvorhandensein, Palettenzahl, Stör- und Taktsignale mit der Linien-PLC aus.
- Schutzeinrichtung: Umzäunung, verriegelte Türen, Lichtvorhänge oder Sicherheitsscanner, die die Bewegung stoppen, wenn jemand den Arbeitsbereich betritt.
- Abführweg: Band, Rollenbahn oder Gabelstaplerspur, die die fertige Palette zum Stretchwickler führt.
Der Arm selbst ist nur die Mitte dieser Kette. Ein schneller Arm kann Produkt nicht stapeln, das das Band nicht zuführen kann, und ein hoher Stapel blockiert trotzdem die Abfuhrspur, wenn die fertige Palette die Zelle nicht rechtzeitig verlassen kann. Wenn eine Zelle unterperformt, liegt der Engpass oft bei einem der Bänder oder dem Palettenwechsel, nicht beim Arm.
Achsen: wie sich der Arm bewegt
Ein Arm der Palettierklasse trägt vier Achsen. Der Sockel dreht den gesamten Arm um den Sockel; das Schultergelenk hebt den Oberarm; das Ellbogengelenk faltet den Unterarm; das Handgelenk hält den Greifer während des Hubs waagerecht, sodass das Produkt aufrecht bleibt, egal ob der Arm tief über dem Band oder hoch über dem fertigen Stapel greift. Die Steuerung koordiniert alle vier Gelenke gemeinsam, sodass der Greifer in gerader Bahn zwischen Aufnahmepunkt und jeder Palettenzelle fährt, statt einen Arm-Bogen zu beschreiben, der die Ladung seitlich ausschwenken würde.
Vier Achsen reichen für das Palettieren, weil die Aufgabe einen kleinen Satz von Bewegungen wiederholt: zum Band ausfahren, auf das Produkt absenken, greifen, heben, über die Palette übergeben, platzieren, lösen, zurückfahren. Eine fünfte oder sechste Achse, typisch für Schweiß- oder Handhabungsaufgaben, fügt Handgelenkdrehung und Werkzeugausrichtung hinzu, die das Kartonstapeln selten braucht. Die Servomotoren des Arms treiben jedes Gelenk über Getriebe an; Drehgeber melden den Gelenkwinkel an die Steuerung zurück, die die Greiferposition in kartesischen Koordinaten gegen die eingelernten Aufnahme- und Palettenpositionen berechnet.
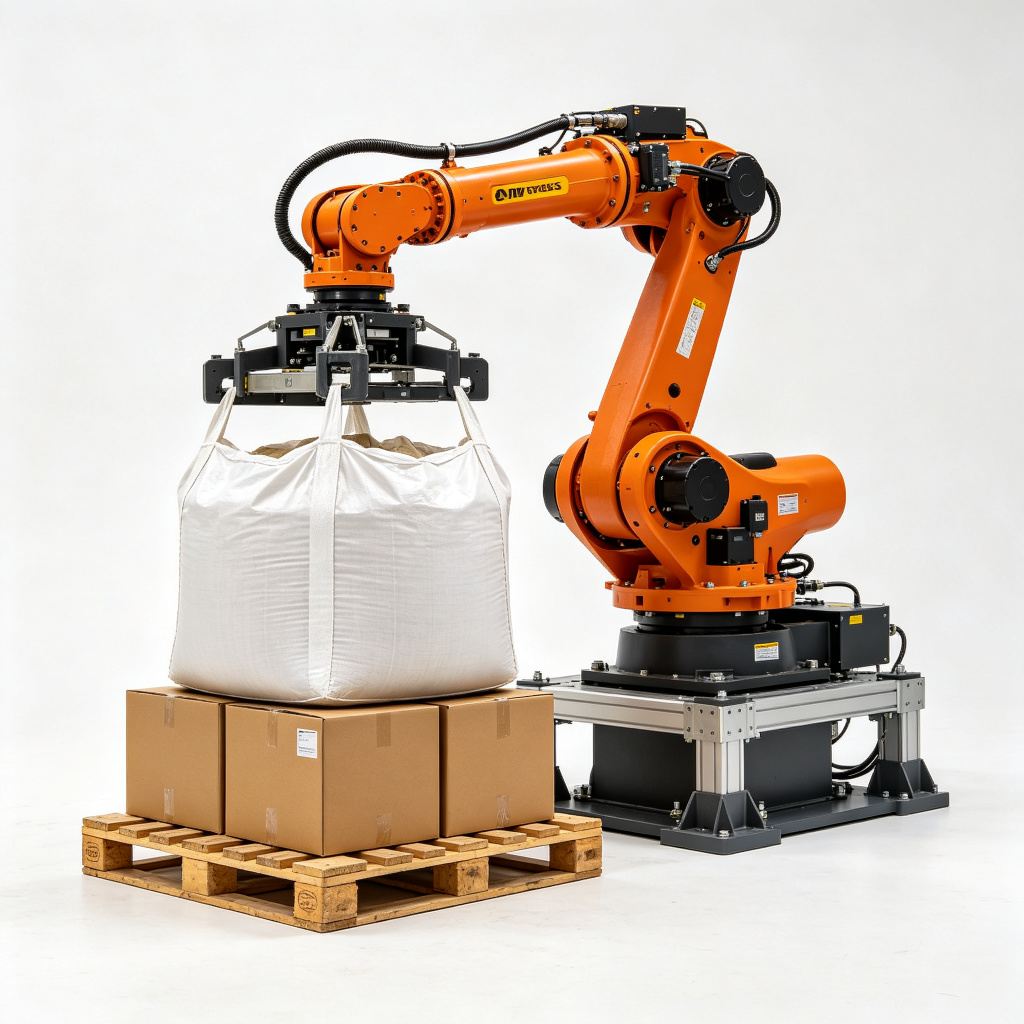
Die Standard-Referenzmaschine dieser Bauart ist der vierachsige Roboterpalettierer 120 kg, ausgelegt für Kartons, Trays und Säcke der regulären Traglastklasse. Für schwerere Aufgaben geht es zum Schwerlast-Roboterpalettierer 180 kg, bei dem Gelenkantriebe, Gestänge und Handgelenklager für Großsäcke und dichte Bundlasten dimensioniert sind.
Traglast: was die Zahl tatsächlich begrenzt
Die Traglast ist das maximale Gesamtgewicht, das das Handgelenk tragen kann, und sie schließt das Greiferwerkzeug ein, nicht nur das Produkt. Wiegt eine Vakuumtraverse 18 kg und ein Karton 16 kg, sieht das Handgelenk bei diesem Pick 34 kg; wiegt ein Klemmwerkzeug 45 kg und ein Sack 40 kg, beträgt der Pick 85 kg. Die Traglastangabe der Maschine muss das schwerste Produkt plus Werkzeug abdecken, mit Puffer für die dynamischen Kräfte beim Heben und Halten. Zwei Standardklassen decken den Palettierbetrieb ab: 120 kg für Kartons, Trays und normale Säcke, 180 kg für Großsäcke, dichte Bundgebinde und schwerere Industrielasten.
Zwei Qualifikationen halten die Traglastzahl ehrlich. Erstens reduziert sich die Traglast zum äußeren Rand des Reichweitenbereichs hin: Derselbe Arm, der nahe am Sockel die volle Angabe trägt, kann in Fernreichweite Kapazität abgeben, weil die Gelenkmomente mit dem Hebelarm steigen. Zweitens ist die Traglast für wiederholte Zyklen angegeben, nicht für Einzelhübe. Ein Werkzeug, das auf dem Papier bei 95 % der Angabe liegt, verschleißt die Gelenkgetriebe über zwei Schichten am Tag schneller, daher lautet die Planungsregel, Produkt plus Werkzeug komfortabel innerhalb der Klasse zu halten und nicht am Rand. Wägen Sie bei einer Großsackanwendung den leeren FIBC, das befüllte Produkt und das Rahmenwerkzeug getrennt und addieren Sie sie, bevor Sie die 180 kg-Klasse statt der 120 kg-Klasse wählen.
Reichweite und Arbeitsbereich
Die Reichweite ist die horizontale Strecke, die der Arm ab Sockelmitte zurücklegen kann, typischerweise 2.4–3.2 m je nach Modell. Um diese Mitte überstreicht der Arm einen kreisförmigen Bereich; darin kann der Greifer den Bandaufnahmepunkt und jede Palettenzelle auf den Aufbauplätzen erreichen. Vertikal deckt der Bereich eine Tiefe Ablagehöhe bis zur Oberseite des fertigen Stapels plus Greiferrückzug ab; die Oberseite einer 1200 mm-Palette, beladen zu einem 1800 mm-Stapel, plus Greiferhöhe und Hubfreiraum, legt den vertikalen Bedarf des Arms fest.
Die Auslegungspraxis hält Palettenmitten im komfortablen Reichweitenband statt an der Nennreichweite. Eine Position im äußeren 20 % der Reichweite kostet Taktzeit und Traglastpuffer und bringt den Arm in eine gestreckte Haltung, die mehr Last in die Gelenklager einleitet. Wenn drei Stationen – ein Band und zwei Paletten – nicht in einen Bereich passen, bestehen die Optionen darin, den Sockel zu versetzen, die Aufgabe auf zwei Arme aufzuteilen oder ein Modell mit längerer Reichweite in der nächsten Größe zu wählen. Die Portalalternative deckt eine feste 3–4 m-Rechteckspannweite statt eines kreisförmigen Radius ab; der Vergleich der beiden Layouts ist im Leitfaden Portal- vs. Roboterpalettierer dargestellt.
Taktzeit: der Aufbau eines Picks
Ein Palettierzyklus ist die vollständige Wiederholung von einem bereiten Produkt zum nächsten bereiten Produkt, das auf der Palette abgelegt wurde. Die typische Taktzeit eines vierachsigen Arms beträgt 3.5–6 s pro Pick, abhängig von Reichweitenstrecke, Produktgewicht, Greifertyp und Beruhigungszeit. Bei diesen Takten liegt die Einzelpick-Leistung bei 700–900 Picks/Stunde und steigt auf etwa 1200 Picks/Stunde bei optimierter Bewegung: Palettenpositionen nahe am Band, ein zum Produkt passender Greifer und keine unnötige Verweilzeit nach dem Armhalt.
Zerlegen Sie einen Zyklus in seine Bewegungssegmente. Der Arm startet geparkt über der Palette oder in einer Home-Position; er bewegt sich zum Aufnahmepunkt; er senkt sich auf das Produkt ab; der Greifer greift oder dichtet ab; er hebt frei vom Band; er übergibt über die Zielpalettenzelle; er senkt sich zur Platzierung ab; er löst; er fährt auf Höhe zurück. Jedes Segment hat eine Wegstrecke und eine Geschwindigkeitsgrenze, die vom Bewegungsprofil der Steuerung vorgegeben werden, und die Verweilzeiten beim Greifen und Lösen addieren einen Bruchteil einer Sekunde, in dem die Last als gesichert bestätigt werden muss, bevor die Bewegung weiterläuft.
| Zyklussegment | Typischer Anteil am Zyklus | Was die Zeit bestimmt |
|---|---|---|
| Rückzug und Annäherung zum Pick | ~20–25 % | Strecke von Home oder letzter Palettenzelle zum Band; Beschleunigungsgrenzen des Arms |
| Absenken und Greifen | ~15–20 % | Absenkgeschwindigkeit, Dicht- oder Klemmbestätigung, Beruhigungszeit |
| Heben und Übergabe über der Palette | ~25–30 % | Horizontale Strecke zwischen Band und Palettenzelle; dynamische Traglastgrenzen |
| Platzieren, Lösen und Rückzug | ~20–25 % | Ablagehöhe, Lösebestätigung, Freiraum über Nachbarkartons |
| Verweilen und Sensorbestätigung | ~5–10 % | Pick-Bestätigung, Vakuumprüfung, Beruhigung der Zellenposition |
Wenn ein Zyklus länger als das 3.5–6 s-Band läuft, sind die üblichen Ursachen ein Aufnahmepunkt zu weit von der Palette entfernt, ein Greifer, der nach schwachem Vakuum erneut abdichten muss, ein Arm, der vor dem Absenken driftet, oder ein Palettenwechsel, der den Arm zwischen den Lagen unterbricht. Die Messung jedes Segments im Taktbericht des Teach-Pendants zeigt, welches Segment die Zeit frisst.
Mustermathematik: wo jeder Karton landet
Das Musterprogramm teilt die Palettenoberfläche in ein Raster und weist jedem Karton eine Rasterzelle, eine Ausrichtung und eine Lage zu. Die Mathematik startet mit drei Messungen: Kartonlänge und -breite, nutzbare Palettenlänge und -breite sowie die Zielkartons pro Lage. Die Kartons stehen mit kleinem Abstand zueinander, damit die Lagenstöße nicht kollidieren, und gedrehte Kartons wechseln die Ausrichtung zwischen den Lagen, um den Stapel gegen Verrutschen zu verriegeln.
Rechenmuster: 400 × 300 mm-Kartons auf einer 1200 × 1000 mm-Palette
Nehmen wir einen Karton 400 mm lang und 300 mm breit auf einer 1200 × 1000 mm-Holzpalette, nutzbare Fläche etwa 1180 × 980 mm nach Randabstand. Legen Sie die Kartons längs in der 1180 mm-Richtung: drei Kartons zu 400 mm geben 1200 mm, was leicht übersteigt, daher sind zwei quer zu 400 mm plus eine gedrehte Spalte die übliche Aufteilung. In der 980 mm-Tiefe geben drei Reihen zu 300 mm 900 mm mit Randabstand. Eine gemischt orientierte Lage läuft mit vier Kartons in einer Richtung und zwei in der gedrehten Spalte, insgesamt sechs Kartons pro Lage; die nächste Lage dreht das Muster, sodass die Stöße zwischen den Kartons über den Kartons darunter brechen, was die Palette durch das Stretchwickeln im Quadrat hält. Bei sechs Kartons pro Lage und acht Lagen pro Zielstapel trägt die fertige Palette 48 Kartons; die Steuerung verfolgt Zellenzahl, Lagenzahl und Palettenzahl, während sich der Zyklus wiederholt.
Rechenmuster: gedrehte Kartons und Stoßbrechung
Wo Kartonabmessungen Restraum lassen, den ein gerades Raster verschwendet, dreht das Muster ausgewählte Kartons um 90°, um die Lage dichter zu füllen. Die Drehung nutzt die Handgelenkausrichtung, um den Karton zwischen Pick und Platzierung zu wenden; jede gedrehte Zelle addiert eine kurze Handgelenkdrehung zum Zyklus, die in der obigen Segmentzeitrechnung erfasst werden sollte. Die Steuerung speichert das vollständige Muster als Koordinaten: Kartonmittelpunkt X und Y auf der Palette, Drehwinkel, Lagennummer und die nächste Zelle in der Folge. Eine andere Kartongröße ruft ein anderes Rezept auf; die Maschine leitet das Raster zur Laufzeit nicht neu ab, es sei denn, die Linie ist für gemischte Kartongrößen auf einer Palette eingerichtet.
Die Musterkapazität pro Lage hängt vom Kartonformat ab, nicht von der Armgeschwindigkeit: Zwei Linien mit demselben Arm können unterschiedliche cases/min fahren, nur weil das eine Muster acht Kartons pro Lage fasst und das andere fünf. Wenn eine Linie ein neues SKU plant, sollte das Muster zuerst auf dem Papier ausgelegt werden – Kartons pro Lage, Lagen pro Palette, Gesamtkartons pro Palette – bevor die Taktrate angegeben wird.
Greifertypen und Luftverbrauch
Der Greifer ist die Schnittstelle zwischen Arm und Produkt, und seine Auslegung legt sowohl den Vakuumbedarf als auch die Fehlerrate fest. Drei Greiferfamilien decken den größten Teil des Palettierbetriebs ab:
- Vakuumtraverse: Saugnäpfe oder ein Schaumstoffpad dichten auf der Kartonoberseite ab; ein Napf pro Kartonfront oder ein breites Pad für Mehr-Karton-Picks. Am besten für reguläre Kartons mit flacher, dichter Platte.
- Klemmwerkzeug: zwei Backen schließen an den Seiten eines Sacks oder Bunds; verwendet dort, wo die Oberseite kein Vakuum halten kann, etwa bei Gewebesäcken oder losen Bundgebinden.
- Rahmen- oder Schlaufenwerkzeug: Haken oder Balken greifen in die Schlaufen eines Groß sacks; erforderlich für FIBC-Hübe in der 180 kg-Klasse.
Pneumatische Vakuumgreifer ziehen im Mittel etwa 40–80 Nl/min bei 5–6 bar Versorgung, abhängig von Napfzahl, Leckrate und wie oft das Vakuum taktet. Die Druckluftleitung zur Zelle muss diesen Bedarf plus Klemmbetätigung oder Druckluft für die Taster im Schutzkreis tragen. Eine poröse Wellpappe, eine bedruckte oder eingedellte Fläche oder ein Karton mit offener Oberseite kann so stark lecken, dass der Napf nicht hält; in solchen Fällen wechselt das Werkzeug zu einem Klemmer, oder das Pad wird auf eine breitere Schaumdichtung umgestellt, die kleine Lücken kompensiert. Das Vorhandensein des Vakuums wird vor dem Hub von einem Sensor bestätigt; eine schwache Dichtung löst einen erneuten Greifversuch oder einen Fehlerhalt aus, statt dass ein fallender Karton über der Palette reist.
Sensoren und Produkterkennung
Die Zelle läuft auf einem kleinen Satz Signale. Eine Band-Lichtschranke erkennt den Karton am Aufnahmepunkt und meldet der Steuerung, dass das Produkt gerichtet und bereit ist; ein Vakuum- oder Klemm-Sensor bestätigt den Griff vor dem Hub; ein Palettenpositionssensor prüft, dass eine Leerpalette am Aufbauplatz sitzt; Lagen- und Zellenzähler verfolgen den Fortschritt gegen das Rezept. An Dual-Station-Zellen teilt ein Station-bereit-Signal dem Arm mit, welche Palette die nächste Zelle aufnehmen kann, und ein Paletten-fertig-Signal fordert den Wechsel an.
Die meisten Fehlpicks lassen sich auf eine von drei Sensorbedingungen zurückführen: Der Karton stand nicht zentriert, als die Lichtschranke auslöste, die Dichtung versagte auf einer porösen Fläche, oder die Palette hat sich zwischen den Lagen verschoben. Die Fehlerreaktion in der Steuerung ist abgestuft: den Griff einmal wiederholen, das Produkt an eine Ausschussposition fahren oder die Zelle stoppen und den Bediener rufen. Die Falle-zu-Ursache-zu-Lösung-Durchgänge, einschließlich fallender Kartons und verdrehter Lagen, sind im Leitfaden Fehlersuche und Umrüstung für Roboterpalettierer gesammelt.
Leistung: Taktzeit in Kartons pro Minute umrechnen
Die Leistungsrechnung startet beim Zyklus. Ein mittlerer Takt von 4.5 s gibt 3600 / 4.5 = 800 Picks/Stunde oder etwa 13.3 cases/min, wenn jeder Pick einen Karton trägt. Ein 6 s-Takt sinkt auf 600 Picks/Stunde, 10 cases/min; ein optimierter 3.5 s-Takt erreicht etwa 1028 Picks/Stunde, 17.1 cases/min. Das sind Einzelpick-Zahlen. Ein Greifer, der zwei Kartons pro Pick hebt, verdoppelt die Kartons pro Zyklus, aber nur, wenn Kartonabmessungen und Vakuumdichtung eine Mehr-Karton-Traverse unterstützen.
Beispiel Linie: 200 Kartons/Stunde
Eine Zuführung mit 200 Kartons/Stunde läuft etwa 3.3 cases/min. Selbst ein konservativer 6 s-Takt hält 600 Picks/Stunde, daher schafft ein Einzelplatzarm die Rate mit Puffer für Palettenwechsel und gelegentliche Wiederholungsgriffe. Die Zelle sollte trotzdem gegen die Wechselzeit geprüft werden: Eine fertige Palette, deren Abfahrt 40–60 s dauert und zu der eine Leerpalette ankommt, hält den Arm in diesem Fenster an, und diese verlorene Zeit muss in den Puffer über der Linienanforderung passen.
Beispiel Linie: 600 Kartons/Stunde
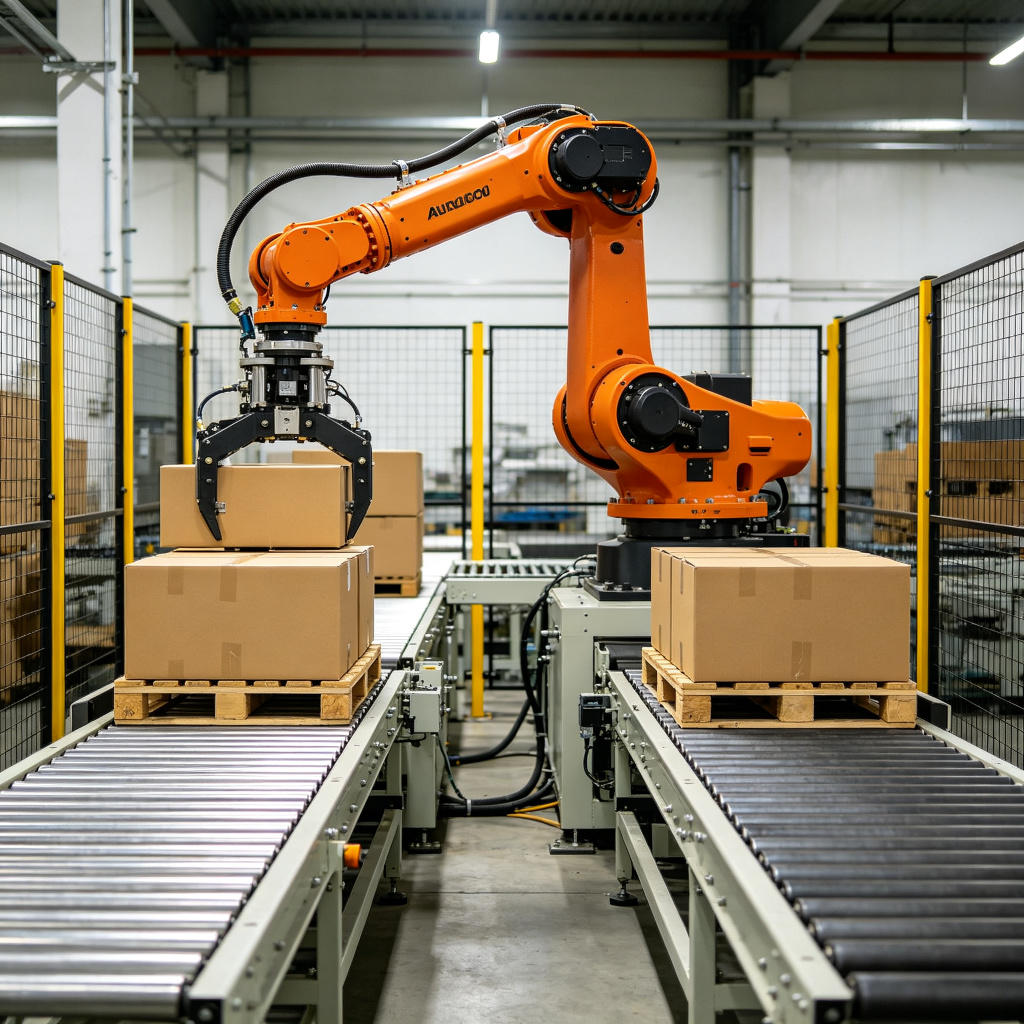
Eine 600-Kartons/Stunde-Linie läuft 10 cases/min, was am langsamen Ende des optimierten Arm-Bands liegt. Bei dieser Rate wird der Einzelplatzwechsel zum Engpass: Jeder Palettenwechsel stiehlt Zeit, die der Arm durch die Taktgeschwindigkeit allein nicht zurückgewinnen kann. Eine Dual-Station-Anordnung bringt zwei Aufbauplätze in die Reichweite, sodass der Arm auf einer Palette weiterstapelt, während die andere gewechselt wird; die effektive Leistung kann etwa das 1.6–1.9-fache eines Einzelplatzes bei derselben Pickrate erreichen. Der Dual-Station-Roboterpalettierer ist die Referenzzelle für diese Anordnung, bei der der Arm zwischen zwei Bändern oder Palettierplätzen arbeitet statt auf einen zu warten.
Programmierung, Rezepte und Umrüstung
Das Bewegungsprogramm wird einmal während der Inbetriebnahme geschrieben: Aufnahmeposition eingelernt, Palettenpositionen eingelernt, Musterraster ausgelegt, Greifer- und Sensorbedingungen konfiguriert. Jedes Produkt-SKU wird dann als Rezept gespeichert – Kartonabmessungen, Muster, Kartons pro Lage, Lagen pro Palette, Greiferauswahl. Ein Wechsel zwischen Rezepten ist eine Auswahl am Teach-Pendant oder an der Linien-HMI, kein mechanischer Umbau; sobald der Greifer zur neuen Kartonfront passt, laufen Rezeptwechsel im einstelligen Minutenbereich. Kartons, die einen anderen Greifer brauchen, etwa der Wechsel von Kartons zu Großsäcken, addieren Werkzeugwechselzeit, die separat geschätzt und in den Produktionsfahrplan geschrieben werden sollte.
Die Rezeptdaten sollten mit den echten Produktzeichnungen übereinstimmen: Kartonabmessungen, Gewicht, Flächenzustand und ob der Karton flach genug für das Vakuum abdichtet. Ein Rezept nach einer groben Kartongröße erzeugt verdrehte Lagen, bevor es irgendetwas anderes produziert. Halten Sie die Musterbibliothek sauber, ein Rezept pro SKU, mit vermerkter Kartonzeichnungsrevision, damit eine Verpackungsänderung nicht gegen ein veraltetes Raster läuft.
Lastfamilien, die der Arm bewältigt
- Kartons und Trays: Vakuumgreifung auf der Oberseite; die 120 kg-Klasse deckt Standard-Versandkartons bei normalen Linienraten ab.
- Gewebe- und Papiersäcke: Klemm- oder Gabelwerkzeug; die Sackunregelmäßigkeit bedeutet, dass der Arm die Last über der Palette vor dem Absenken richtet.
- Fässer und Kanister: Klemm- oder Gurthakenwerkzeug, zentriert auf der Last; prüfen Sie Traglast und Reichweite vor der Klassenwahl.
- FIBC-Großsäcke: Rahmenwerkzeug an der 180 kg-Klasse; kombiniertes Sack-, Produkt- und Werkzeuggewicht wird gegen die reduzierte Traglast in Reichweite bestätigt.
Wo die Cobot- und Portalvarianten abweichen
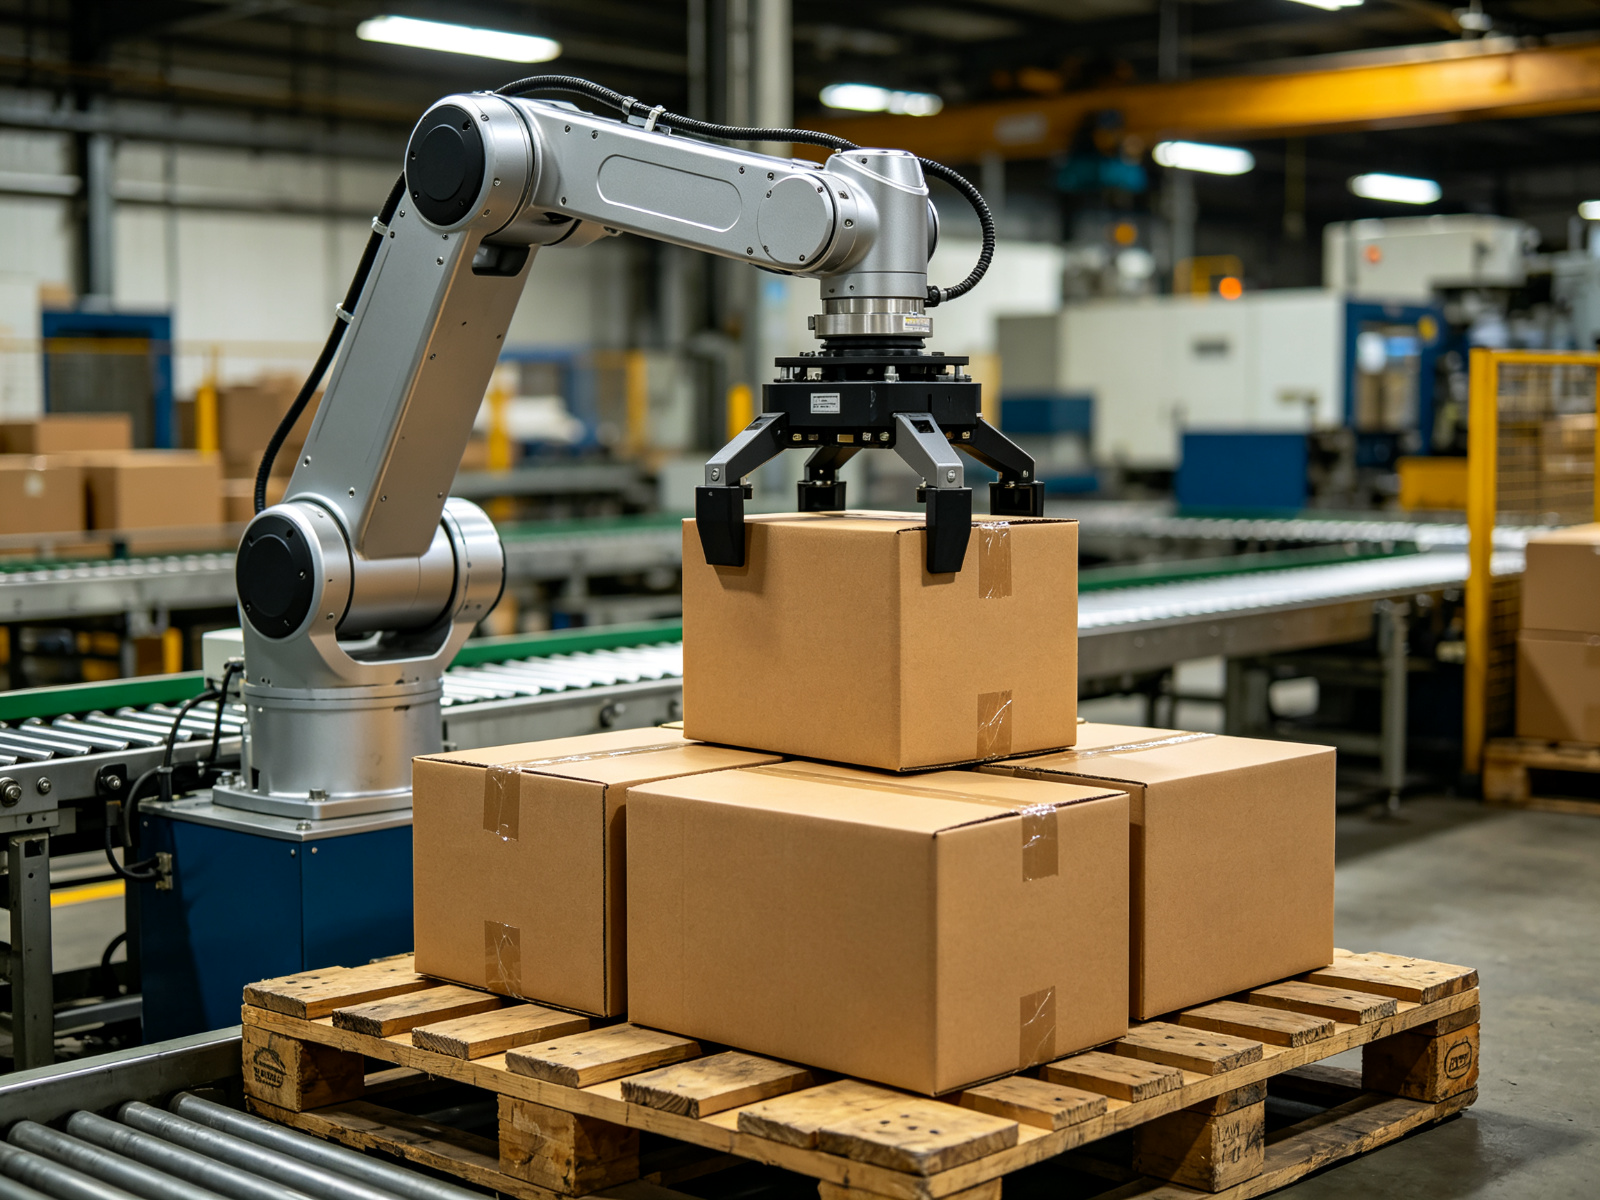
Der kollaborierende Roboterpalettierer tauscht Traglast und Rate gegen niedrigen Schutzeinrichtungsbedarf. Cobot-Arme fahren einen Traglastbereich von 10–25 kg, am häufigsten 16–20 kg, mit einer Leistungsgrenze von etwa 8–12 cases/min und etwa 6–8 Zyklen/min. Unter einer kraft- und begrenzten kollaborierenden Anwendung kann die Zelle ohne vollständige Umzäunung laufen, wenn die Aufgabe die einschlägige kollaborierende Sicherheitsbewertung besteht. Die Zyklusrechnung ist dieselbe – Annäherung, Greifen, Heben, Platzieren, Lösen – aber die Traglast- und Reichweitenbänder sind enger, und der Cobot ist für kleine Kartons und langsame Mischzellen ausgelegt, nicht für schwere Säcke oder Hochleistungs-Kartonlinien.
Das Portalpalettierersystem behält dieselbe Pick-and-Place-Abfolge bei, bewegt den Greifer aber auf festen X-, Y- und Z-Schienen über eine 3–4 m-Rechteckspannweite. Seine Achsen sind geradlinig statt rotierend, seine Beruhigungszeit ist auf dem starren Rahmen kurz, und sein Schutzvolumen ist ein festes Volumen. Der Kompromiss ist die Layoutstarre: Portalpositionen sind an den Rahmen gebunden, während ein Arm Stationen um einen kreisförmigen Bereich bedient. Welche Geometrie zu einer gegebenen Linie passt, ist Gegenstand des dedizierten Vergleichs im Leitfaden Portal- vs. Roboterpalettierer.
Versorgung, Stellfläche und Montage
Die Standortvorbereitung für eine Armzelle deckt Boden, Luft, Strom und Signale ab. Der Sockel wird auf eine bewehrte Platte geschraubt, die für die Reaktionskräfte einer 120–180 kg-Last in Reichweite ausgelegt ist; die Schutzpfosten sind um den Überstreichbereich herum verankert. Druckluft kommt bei 5–6 bar an, dimensioniert für den mittleren Vakuumbedarf des Greifers von 40–80 Nl/min plus Klemmbetätigung. Die Elektroversorgung speist die Armantriebe, den Schaltschrank und den Schutzkreis; der Stromverbrauch hängt von Armklasse und Zyklusbetrieb ab und sollte gegen das Maschinen-Datenblatt bestätigt werden, statt aus der Bandlast geschätzt zu werden. Eine Netzwerk- oder verdrahtete Signalverbindung verbindet die Zelle mit der Linien-PLC für Kartonvorhandensein, Palettenzahl und Störsignale.
Montage, Fracht und Abnahmeprüfung vor Ort addieren etwa 12–22 % auf den reinen Maschinenpreis einer Standardzelle. Der SAT-Ablauf fährt zuerst Leerkarton-Zyklen, um Bewegung und Muster zu bestätigen, dann Realprodukt mit Produktionsrate, wobei Taktberichte und Pick-Erfolgsquoten vor der Abzeichnung dokumentiert werden. Reine Maschinenpreisbänder und die vollständige Kostenaufschlüsselung, einschließlich Arbeitskostenbasis und Amortisationsannahmen, sind im begleitenden Leitfaden Kosten und TCO des Roboterpalettierers dargestellt.
Die eigenen Zahlen der Maschine lesen
Sobald die Zelle läuft, legt die Steuerung dieselben Parameter offen, die dieser Artikel verwendet, und das Bedienpersonal sollte wissen, welche davon wichtig sind. Die Taktzeit pro Pick zeigt, ob die Bewegung im 3.5–6 s-Band bleibt; Picks pro Stunde zeigen, ob die Zelle die Linienanforderung hält; die Vakuum- oder Klemmbestätigungsquote meldet Produktflächenprobleme, bevor Kartons fallen; Lagenzahl und Palettenzahl verfolgen den Rezeptfortschritt; Fehlerprotokolle weisen auf das Segment, in dem der Zyklus versagte. Eine wöchentliche Durchsicht dieser Zahlen fängt Drift in Beruhigungszeit, Dichtqualität oder Wechselverzögerung ab, bevor sie zum Stillstandsereignis wird.
Traglast und Reichweite sollten bei jedem neuen SKU oder neuen Greifer erneut geprüft werden. Ein schwereres Werkzeug verschiebt das kombinierte Pick-Gewicht; ein versetztes Band verschiebt die Reichweitenstrecke. Keine der beiden Änderungen zeigt sich allein im Taktbericht, daher aktualisieren Sie die Last- und Bereichsberechnung bei jeder Änderung der Produktmischung und behalten die reduzierte Traglast in Reichweite im Blick statt die Angabe an der Sockelmitte.
Spezifikations-Checkliste für einen Roboterpalettierer
- Listen Sie jedes Produkt auf: Abmessungen, Gewicht pro Pick, Flächenzustand für das Vakuum und Zielkartons pro Lage.
- Wägen Sie Produkt plus Greiferwerkzeug und bestätigen Sie, dass die kombinierte Last mit Puffer innerhalb der gewählten Klasse – 120 kg oder 180 kg – liegt.
- Messen Sie Band-zu-Palette-Strecken in Millimetern und bestätigen Sie, dass alle Stationen im komfortablen Band der 2.4–3.2 m-Reichweite passen.
- Legen Sie die Zielleistung in cases/min und Picks/Stunde fest, und rechnen Sie dann zulässige Taktzeit und Palettenwechsel-Stillstandszeit zurück.
- Bestätigen Sie, dass die Druckluftversorgung bei 5–6 bar den Nl/min-Bedarf des Greifers plus weitere Pneumatik in der Zelle deckt.
- Legen Sie das Muster auf dem Papier aus: Kartons pro Lage, Lagen pro Palette, Kartons pro Palette, bevor die Taktrate angegeben wird.
- Entscheiden Sie Einzelplatz oder Dual-Station gegen Wechselzeit und Rate; verwenden Sie Dual-Station dort, wo ein Wechsel eine Hochleistungslinie stocken ließe.
- Dokumentieren Sie Rezepte, Kartonzeichnungsrevisionen und Greiferauswahl, und verifizieren Sie das Schutzvolumen gegen die Sicherheitsauslegung.
Zusammenfassung: die Abfolge hinter der Zahl
Ein Roboterpalettierer funktioniert, indem er vier Achsen koordiniert, um einen kurzen Zyklus zu wiederholen: zum Band annähern, Produkt greifen, heben, über die Palette übergeben, in die Musterzelle platzieren, lösen, zurückfahren. Die Traglast in Kilogramm deckt Produkt plus Werkzeug ab, mit Reduzierung in Reichweite; die Reichweite in Millimetern legt fest, welche Band- und Palettenstationen der Sockel bedienen kann; die Taktzeit in Sekunden rechnet in Picks pro Stunde und Kartons pro Minute um; das Musterraster entscheidet, wo jeder Karton steht und wie die Stöße zwischen den Lagen brechen. Vakuumgreifer ziehen 40–80 Nl/min bei 5–6 bar, Einzelplatzzellen halten niedrigere Raten mit Wechselpuffer, und Dual-Station-Zellen erreichen auf schnelleren Linien etwa das 1.6–1.9-fache der Einzelplatzleistung. Passen Sie Armklasse, Greifer und Bereich an die gemessenen Produkt- und Layoutzahlen an und verifizieren Sie sie am Realprodukt während des SAT. Die vollständigen Knickarm-, Schwerlast-, Dual-Station-, Cobot- und Portaloptionen sind im Palettierer-Produktindex für den Vergleich gegen diese Spezifikationen gelistet.
