Cómo funciona un paletizador robótico: ejes, carga útil, alcance, tiempo de ciclo y cálculo del patrón de capa
Un paletizador robótico toma cajas, sacos o fardos individuales de un transportador de entrada y los apila en capas programadas sobre un palé, una toma cada vez. Entender cómo funciona un paletizador robótico significa seguir la máquina desde que el producto llega al punto de recogida, pasando por cada eje de movimiento, la carga útil que limita lo que la pinza puede llevar, la envolvente de alcance que define dónde pueden situarse los palés, el tiempo de ciclo que fija las cajas por minuto y el cálculo del patrón que decide dónde aterriza cada caja en cada capa. Este análisis recorre esos subsistemas con cifras concretas: carga útil en kilogramos, alcance en milímetros, ciclo en segundos, tomas por hora, consumo de aire en Nl/min y número de capas sobre un palé estándar. Las máquinas de referencia son los brazos articulados de la gama de paletizadores SunAura; las cifras son bandas de planificación que deben verificarse en la aceptación en fábrica, no cotizaciones cerradas.
La máquina que la mayoría de la gente se imagina al decir “robot paletizador” es un brazo articulado de cuatro ejes sobre un pedestal de suelo, con una pinza de vacío o de mordaza, trabajando entre un transportador de alimentación y uno o dos puestos de formación de palé. Una célula de robot colaborativo es una variante de menor carga útil de la misma idea, y una máquina de pórtico resuelve la misma tarea de apilado con rieles rectos en lugar de juntas rotativas; los principios de movimiento siguientes se aplican primero al brazo, con notas de dónde divergen las variantes.
La anatomía de una célula de paletizador robótico
Antes de que los ejes cobren sentido, mire la célula como un conjunto de subsistemas conectados. Toda instalación de paletizador robótico contiene las mismas piezas en alguna forma:
- Transportador de entrada: lleva el producto al punto de recogida, normalmente con guías laterales que escuadran la caja y una fotocélula que avisa al robot cuando hay una toma lista.
- Brazo de robot y pedestal: el brazo articulado, atornillado a una base de suelo reforzada, con armario de control y pendant de enseñanza al lado.
- Utillaje de pinza: viga de vacío con ventosas para cajas, herramienta de mordaza o horquilla para sacos, o herramienta de bastidor para big bags; montada en la brida de la muñeca.
- Puestos de formación de palé: uno o dos puestos donde se presentan los palés vacíos y de donde salen las pilas terminadas, a veces con dispensador de palés vacíos y opción de lámina intermedia.
- Control y comunicación: el controlador del robot ejecuta el programa de movimiento e intercambia con el PLC de línea las señales de presencia de caja, recuento de palés, fallo y ciclo.
- Protecciones: vallado perimetral, puertas con enclavamiento, cortinas de luz o escáneres de seguridad que detienen el movimiento cuando alguien entra en la envolvente de trabajo.
- Ruta de descarga: transportador, pista de rodillos o carril de carretilla que lleva el palé terminado hacia el enfundado estirable.
El brazo es solo la mitad de esa cadena. Un brazo rápido tampoco puede apilar lo que el transportador no puede alimentar, y una pila alta igual deja el carril de descarga si el palé terminado no puede salir de la célula a tiempo. Cuando una célula rinde por debajo de lo esperado, el cuello de botella suele estar en uno de los transportadores o en el intercambio de palé, no en el brazo.
Ejes: cómo se mueve el brazo
Un brazo articulado de clase paletizador lleva cuatro ejes. La base hace rotar todo el brazo alrededor del pedestal; la junta de hombro eleva el brazo superior; la junta de codo pliega el antebrazo; la muñeca mantiene la pinza nivelada durante el ascenso, de modo que el producto permanece vertical tanto si el brazo llega bajo sobre el transportador como si llega alto sobre la pila terminada. El controlador coordina las cuatro juntas juntas para que la pinza recorra una trayectoria en línea recta entre el punto de recogida y cada celda del palé, en lugar de trazar un arco de brazo que balancearía la carga de lado.
Cuatro ejes bastan para el paletizado porque la tarea repite un conjunto pequeño de movimientos: extender el brazo hacia el transportador, descender sobre el producto, agarrar, elevar, transferir sobre el palé, colocar, soltar, retroceder. Un quinto o sexto eje, típico de trabajos de soldadura o manipulación, añade giro de muñeca y orientación de herramienta que el apilado de cajas rara vez necesita. Los servomotores del brazo accionan cada junta a través de cajas de engranajes; los encoders informan el ángulo de junta de vuelta al controlador, que calcula la posición de la pinza en coordenadas cartesianas contra las posiciones de recogida y palé enseñadas.
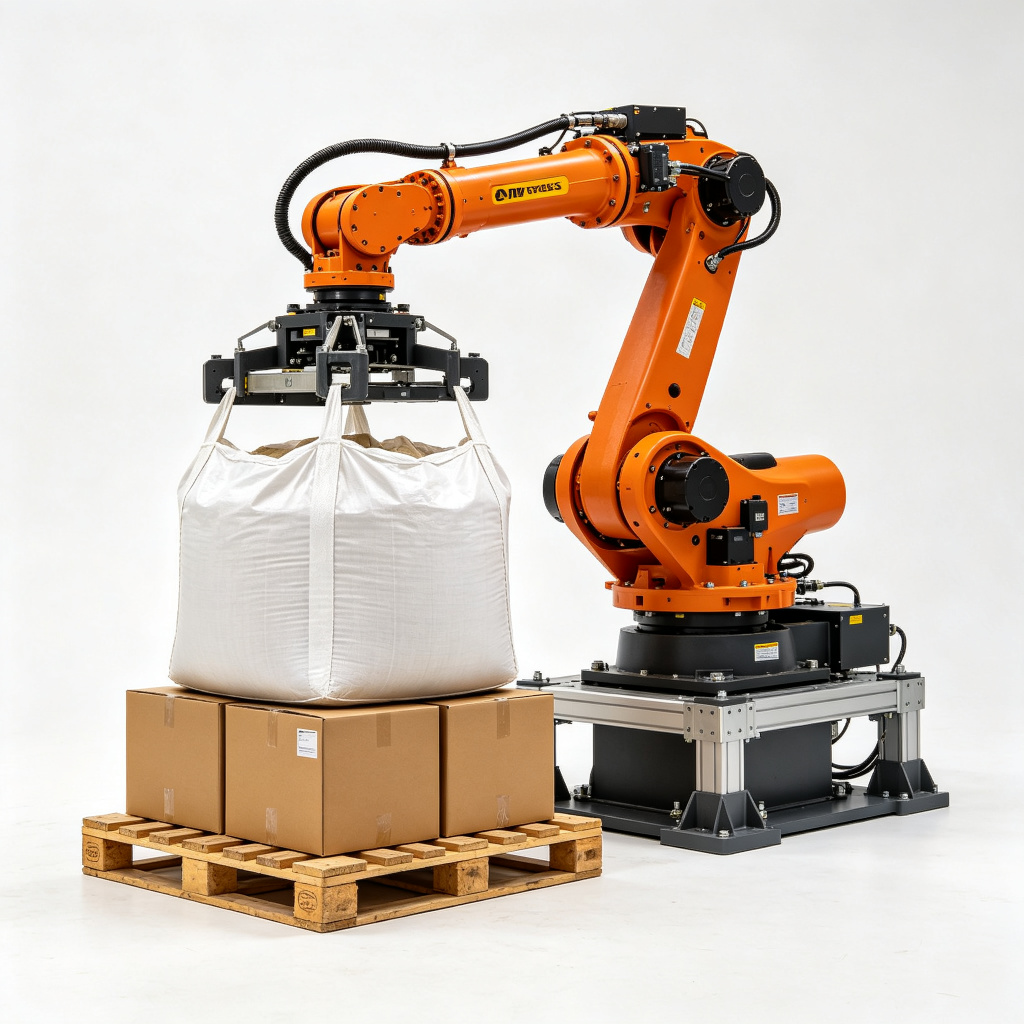
La máquina de referencia estándar en esta arquitectura es el paletizador robótico de cuatro ejes 120 kg, construido para cajas, bandejas y sacos en la clase regular de carga útil. El servicio más pesado pasa al paletizador robótico de servicio pesado 180 kg, donde los accionamientos de juntas, las bieletas y los rodamientos de muñeca se dimensionan para big bags y cargas fardadas densas.
Carga útil: qué limita realmente la cifra
La carga útil es el peso total máximo que la muñeca puede llevar, e incluye la herramienta de agarre, no solo el producto. Si una viga de vacío pesa 18 kg y una caja pesa 16 kg, la muñeca ve 34 kg en esa toma; si una herramienta de mordaza pesa 45 kg y un saco pesa 40 kg, la toma es de 85 kg. La carga útil nominal de la máquina debe cubrir el producto más pesado más el utillaje, con margen para las fuerzas dinámicas del ascenso y la parada. Dos clases estándar cubren la tarea de paletizado: 120 kg para cajas, bandejas y sacos regulares, y 180 kg para big bags, fardos densos y cargas industriales más pesadas.
Dos matices mantienen honesta la cifra de carga útil. Primero, la carga útil se degrada hacia el borde exterior de la envolvente de alcance: el mismo brazo que lleva la plena carga cerca del pedestal puede perder capacidad en el alcance lejano, porque los momentos de junta suben con el brazo de palanca. Segundo, la carga útil se nominaliza para ciclos repetidos, no para elevaciones puntuales. Una herramienta que en papel se sitúa al 95% de la nominal desgasta antes las cajas de engranajes de las juntas en dos turnos al día, de modo que la regla de planificación es mantener producto más utillaje cómodamente dentro de la clase, no en el borde. Para una aplicación de big bag, pese por separado el FIBC vacío, el producto lleno y la herramienta de bastidor, y después súmelos antes de elegir la clase 180 kg frente a la 120 kg.
Alcance y envolvente de trabajo
El alcance es la distancia horizontal que el brazo puede cubrir desde el centro del pedestal, típicamente 2.4–3.2 m según el modelo. Alrededor de ese centro el brazo barre una envolvente circular; dentro de ella, la pinza puede alcanzar el punto de recogida del transportador y cada celda de palé de los puestos de formación. Verticalmente, la envolvente cubre desde una altura de colocación baja hasta la parte superior de la pila terminada más la retracción de la pinza; la parte superior de un palé de 1200 mm cargado hasta una pila de 1800 mm, más la altura de la pinza y la holgura de ascenso, fija la demanda vertical sobre el brazo.
La práctica de trazado mantiene los centros de los palés dentro de la banda de alcance confortable en lugar del máximo nominal. Una posición en el 20% lejano del alcance cuesta tiempo de ciclo y margen de carga útil, y coloca al brazo en una postura estirada que transfiere más carga a los rodamientos de las juntas. Cuando tres puestos —un transportador y dos palés— no caben en una sola envolvente, las opciones son trasladar el pedestal, dividir la tarea entre dos brazos o elegir un modelo de alcance mayor en la talla superior. La alternativa de pórtico cubre un vano rectangular fijo de 3–4 m en lugar de un radio circular; la comparativa entre los dos trazados se expone en la guía de pórtico frente a paletizador robótico.
Tiempo de ciclo: la anatomía de una toma
Un ciclo de paletizado es la repetición completa desde un producto listo hasta el siguiente producto listo soltado sobre el palé. El tiempo de ciclo típico en un brazo de cuatro ejes ronda 3.5–6 s por toma, según la distancia de alcance, el peso del producto, el tipo de pinza y el tiempo de asentamiento. A esos tiempos de ciclo, la producción a toma simple ronda 700–900 tomas/hora, subiendo hacia unas 1200 tomas/hora cuando el movimiento está optimizado: posiciones de palé cerca del transportador, una pinza adaptada a la cara del producto y sin pausa innecesaria tras la parada del brazo.
Descomponga un ciclo en sus segmentos de movimiento. El brazo empieza aparcado sobre el palé o en una posición de reposo; se desplaza hacia el punto de recogida; desciende sobre el producto; la pinza agarra o sella; se eleva por encima del transportador; transfiere sobre la celda objetivo del palé; desciende para colocar; suelta; retrocede en altura. Cada segmento tiene una distancia de recorrido y un límite de velocidad fijado por el perfil de movimiento del controlador, y las pausas en el agarre y la suelta añaden una fracción de segundo donde la carga debe confirmarse segura antes de continuar el movimiento.
| Segmento de ciclo | Cuota típica del ciclo | Qué determina el tiempo |
|---|---|---|
| Retroceso y aproximación a la recogida | ~20–25% | Distancia desde el reposo o la última celda de palé hasta el transportador; límites de aceleración del brazo |
| Descenso y agarre | ~15–20% | Velocidad de descenso, confirmación de sello o mordaza, tiempo de asentamiento |
| Ascenso y transferencia sobre el palé | ~25–30% | Distancia horizontal entre transportador y celda de palé; límites dinámicos de carga útil |
| Colocación, suelta y retroceso | ~20–25% | Altura de colocación, confirmación de suelta, holgura sobre cajas vecinas |
| Pausa y confirmación de sensor | ~5–10% | Confirmación de toma, chequeo de vacío, asentamiento en posición de celda |
Cuando un ciclo se alarga por encima de la banda de 3.5–6 s, las causas habituales son un punto de recogida demasiado lejos del palé, una pinza que debe volver a sellar tras un vacío débil, un brazo que deriva antes del descenso, o un intercambio de palé que interrumpe al brazo entre capas. Medir cada segmento en el informe de ciclo del pendant muestra cuál se está comiendo el tiempo.
Cálculo del patrón de capa: dónde aterriza cada caja
El programa de patrón divide la superficie del palé en una retícula y asigna a cada caja una celda de retícula, una orientación y una capa. El cálculo empieza con tres medidas: largo y ancho de la caja, largo y ancho útiles del palé y las cajas objetivo por capa. Las cajas se sitúan con un pequeño hueco entre vecinas para que las juntas de capa no colisionen, y las cajas rotadas alternan orientación entre capas para trabar la pila contra el desplazamiento.
Patrón práctico: cajas de 400 × 300 mm sobre un palé de 1200 × 1000 mm
Tome una caja de 400 mm de largo por 300 mm de ancho sobre un palé de madera de 1200 × 1000 mm, superficie útil de unos 1180 × 980 mm tras la holgura de borde. Coloque las cajas a lo largo en la dirección de los 1180 mm: tres cajas a 400 mm dan 1200 mm, que se pasa ligeramente, de modo que lo habitual es dos a 400 mm más una columna reorientada. En la profundidad de 980 mm, tres filas a 300 mm dan 900 mm con holgura en el borde. Una capa de orientación mixta lleva cuatro cajas en una dirección y dos en la columna rotada, sumando seis cajas por capa; la capa siguiente rota el patrón para que las juntas entre cajas rompan sobre las cajas de abajo, lo que mantiene el palé cuadrado durante el enfundado estirable. A seis cajas por capa y ocho capas por pila objetivo, el palé terminado lleva 48 cajas; el controlador lleva el recuento de celdas, de capa y de palé a medida que el ciclo se repite.
Patrón práctico: cajas rotadas y rotura de juntas
Donde las dimensiones de la caja dejan espacio sobrante que una retícula recta desperdicia, el patrón rota cajas seleccionadas 90° para llenar la capa más ceñida. La rotación usa la orientación de la muñeca para girar la caja entre la recogida y la colocación; cada celda rotada añade un breve giro de muñeca al ciclo, que debe contarse en el tiempo de segmento anterior. El controlador almacena el patrón completo como coordenadas: centro de caja X e Y sobre el palé, ángulo de rotación, número de capa y la celda siguiente en secuencia. Un tamaño de caja distinto llama a otra receta; la máquina no recalcula la retícula en tiempo de ejecución salvo que la línea esté preparada para tamaños de caja mixtos sobre un mismo palé.
La capacidad de patrón por capa depende de la superficie de la caja, no de la velocidad del brazo: dos líneas con el mismo brazo pueden correr cajas/min distintos simplemente porque un patrón cabe ocho cajas por capa y otro cinco. Cuando una línea planifica un SKU nuevo, el patrón debe trazarse en papel primero —cajas por capa, capas por palé, cajas totales por palé— antes de cotizar el ritmo de ciclo.
Tipos de pinza y consumo de aire
La pinza es la interfaz entre el brazo y el producto, y su diseño fija tanto la demanda de vacío como la tasa de fallos. Tres familias de pinza cubren la mayoría de tareas de paletizado:
- Viga de vacío: ventosas o una almohadilla de espuma sellan sobre la cara superior de una caja; una ventosa por cara de caja o una almohadilla de ancho completo para tomas multicaja. Mejor para cajas regulares con cartón plano y sellado.
- Herramienta de mordaza: dos paletas cierran por los lados de un saco o fardo; se usa donde la cara superior no admite vacío, como sacos tejidos o fardos sueltos.
- Herramienta de bastidor o ganchos: ganchos o barras enganchan las asas de un big bag; necesaria para elevaciones FIBC en la clase 180 kg.
Las pinzas de vacío neumáticas consumen unos 40–80 Nl/min de promedio a un suministro de 5–6 bar, según el número de ventosas, la tasa de fuga y la frecuencia de ciclo del vacío. La línea de aire comprimido a la célula debe cubrir esa demanda más cualquier actuación de mordaza o aire de botón en el circuito de protección. Un cartón ondulado poroso, una cara impresa o abollada, o una caja con la parte superior abierta pueden tener fugas suficientes para que la ventosa no sujete; en esos casos el utillaje pasa a mordaza, o la almohadilla cambia a un sello de espuma más ancho que compensa pequeños huecos. La presencia de vacío la confirma un sensor antes del ascenso; un sello débil dispara un reintento de agarre o una parada por fallo, en lugar de dejar una caja caer sobre el palé.
Sensores y detección de producto
La célula funciona con un conjunto pequeño de señales. Una fotocélula del transportador detecta la caja en el punto de recogida y avisa al controlador de que el producto está cuadrado y listo; un sensor de vacío o de mordaza confirma el agarre antes del ascenso; un sensor de posición de palé comprueba que un palé vacío está asentado en el puesto de formación; los contadores de capa y de celda siguen el progreso contra la receta. En células de doble estación, una señal de puesto listo indica al brazo qué palé puede aceptar la siguiente celda, y una señal de palé completo llama al intercambio.
La mayoría de tomas fallidas remontan a una de tres condiciones de sensor: la caja estaba descentrada cuando disparó la fotocélula, el sello falló sobre una cara porosa, o el palé se desplazó entre capas. La respuesta ante fallos en el controlador es por niveles: reintentar el agarre una vez, mover el producto a una posición de rechazo, o detener la célula y llamar al operario. Los recorridos de fallo, causa y solución, incluidas cajas caídas y capas sesgadas, se recopilan en la guía de resolución de problemas y cambio de formato del paletizador robótico.
Producción: convertir el tiempo de ciclo en cajas por minuto
El cálculo de producción empieza por el ciclo. Un ciclo medio de 4.5 s da 3600 / 4.5 = 800 tomas/hora, o unas 13.3 cajas/min si cada toma lleva una caja. Un ciclo de 6 s baja a 600 tomas/hora, 10 cajas/min; un ciclo optimizado de 3.5 s alcanza unas 1028 tomas/hora, 17.1 cajas/min. Estas son cifras a toma simple. Una pinza que eleva dos cajas por toma duplica las cajas por ciclo, pero solo cuando las dimensiones de la caja y el sello de vacío admiten una viga multicaja.
Línea de trabajo: 200 cajas/hora
Una línea que alimenta 200 cajas/hora corre unos 3.3 cajas/min. Incluso un ciclo conservador de 6 s sostiene 600 tomas/hora, de modo que un brazo de estación única supera el ritmo con margen para el intercambio de palé y re-agarres ocasionales. La célula debe comprobarse aun así contra el tiempo de intercambio: un palé terminado que tarda 40–60 s en salir y en llegar uno vacío detiene el brazo durante esa ventana, y ese tiempo perdido debe caber en el margen por encima de la demanda de línea.
Línea de trabajo: 600 cajas/hora
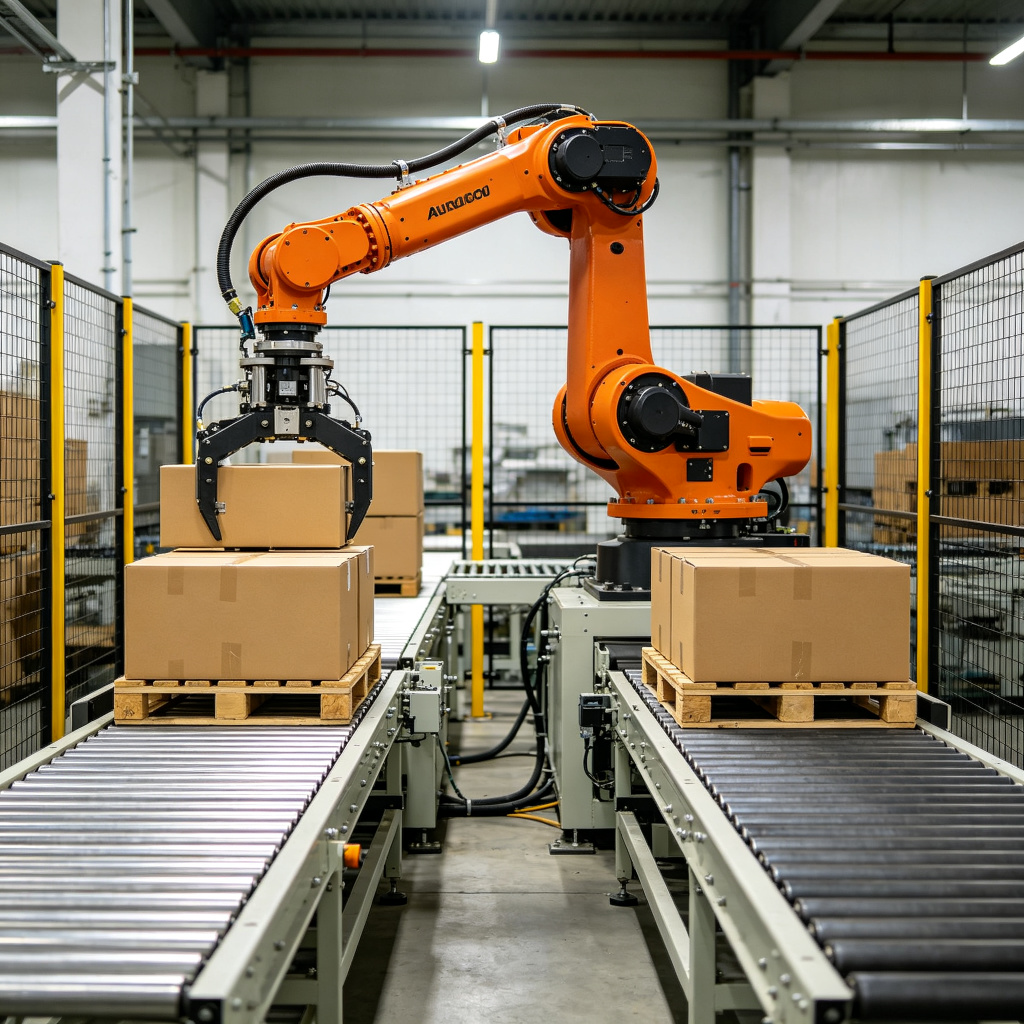
Una línea de 600 cajas/hora corre 10 cajas/min, lo que se sitúa en el extremo lento de la banda optimizada del brazo. A este ritmo, el intercambio de estación única se convierte en el cuello de botella: cada cambio de palé roba tiempo que el brazo no puede recuperar solo con la velocidad de ciclo. Una disposición de doble estación coloca dos puestos de formación dentro del alcance, de modo que el brazo sigue apilando sobre un palé mientras el otro se intercambia; la producción efectiva puede acercarse a unas 1.6–1.9 veces la de un puesto único al mismo ritmo de toma. El paletizador robótico de doble estación es la célula de referencia para esta disposición, con el brazo trabajando entre dos transportadores o puestos de formación en lugar de esperar sobre uno solo.
Programación, recetas y cambio de formato
El programa de movimiento se escribe una vez durante la puesta en marcha: posición de recogida enseñada, posiciones de palé enseñadas, retícula de patrón trazada, condiciones de pinza y sensor configuradas. Cada SKU de producto se almacena después como una receta —dimensiones de la caja, patrón, cajas por capa, capas por palé, selección de pinza—. Un cambio de formato entre recetas es una selección en el pendant de enseñanza o en el HMI de línea, no una reconstrucción mecánica; una vez que la pinza se adapta a la nueva cara de la caja, los cambios de receta duran minutos de un solo dígito. Las cajas que necesitan una pinza distinta, como el paso de cajas a big bags, añaden tiempo de cambio de herramienta que debe estimarse por separado y anotarse en el calendario de producción.
Los datos de receta deben coincidir con los planos reales del producto: dimensiones de la caja, peso, estado de la cara y si la caja sella lo bastante plano para el vacío. Una receta introducida a partir de un tamaño de caja aproximado produce capas sesgadas antes que cualquier otra cosa. Mantenga limpia la biblioteca de patrones, una receta por SKU, con la revisión del plano de la caja anotada para que un cambio de embalaje no corra contra una retícula obsoleta.
Familias de carga que maneja el brazo
- Cajas y bandejas: agarre por vacío sobre la cara superior; la clase 120 kg cubre cajas de transporte estándar a ritmos de línea habituales.
- Sacos tejidos y de papel: herramienta de mordaza u horquilla; la irregularidad del saco significa que el brazo cuadra la carga sobre el palé antes del descenso.
- Bidones y garrafas: herramienta de mordaza o arnés centrado en la carga; compruebe carga útil y alcance antes de elegir la clase.
- Big bags FIBC: herramienta de bastidor en la clase 180 kg; el peso combinado de saco, producto y herramienta se confirma contra la carga útil degradada al alcance.
Dónde divergen las variantes cobot y pórtico
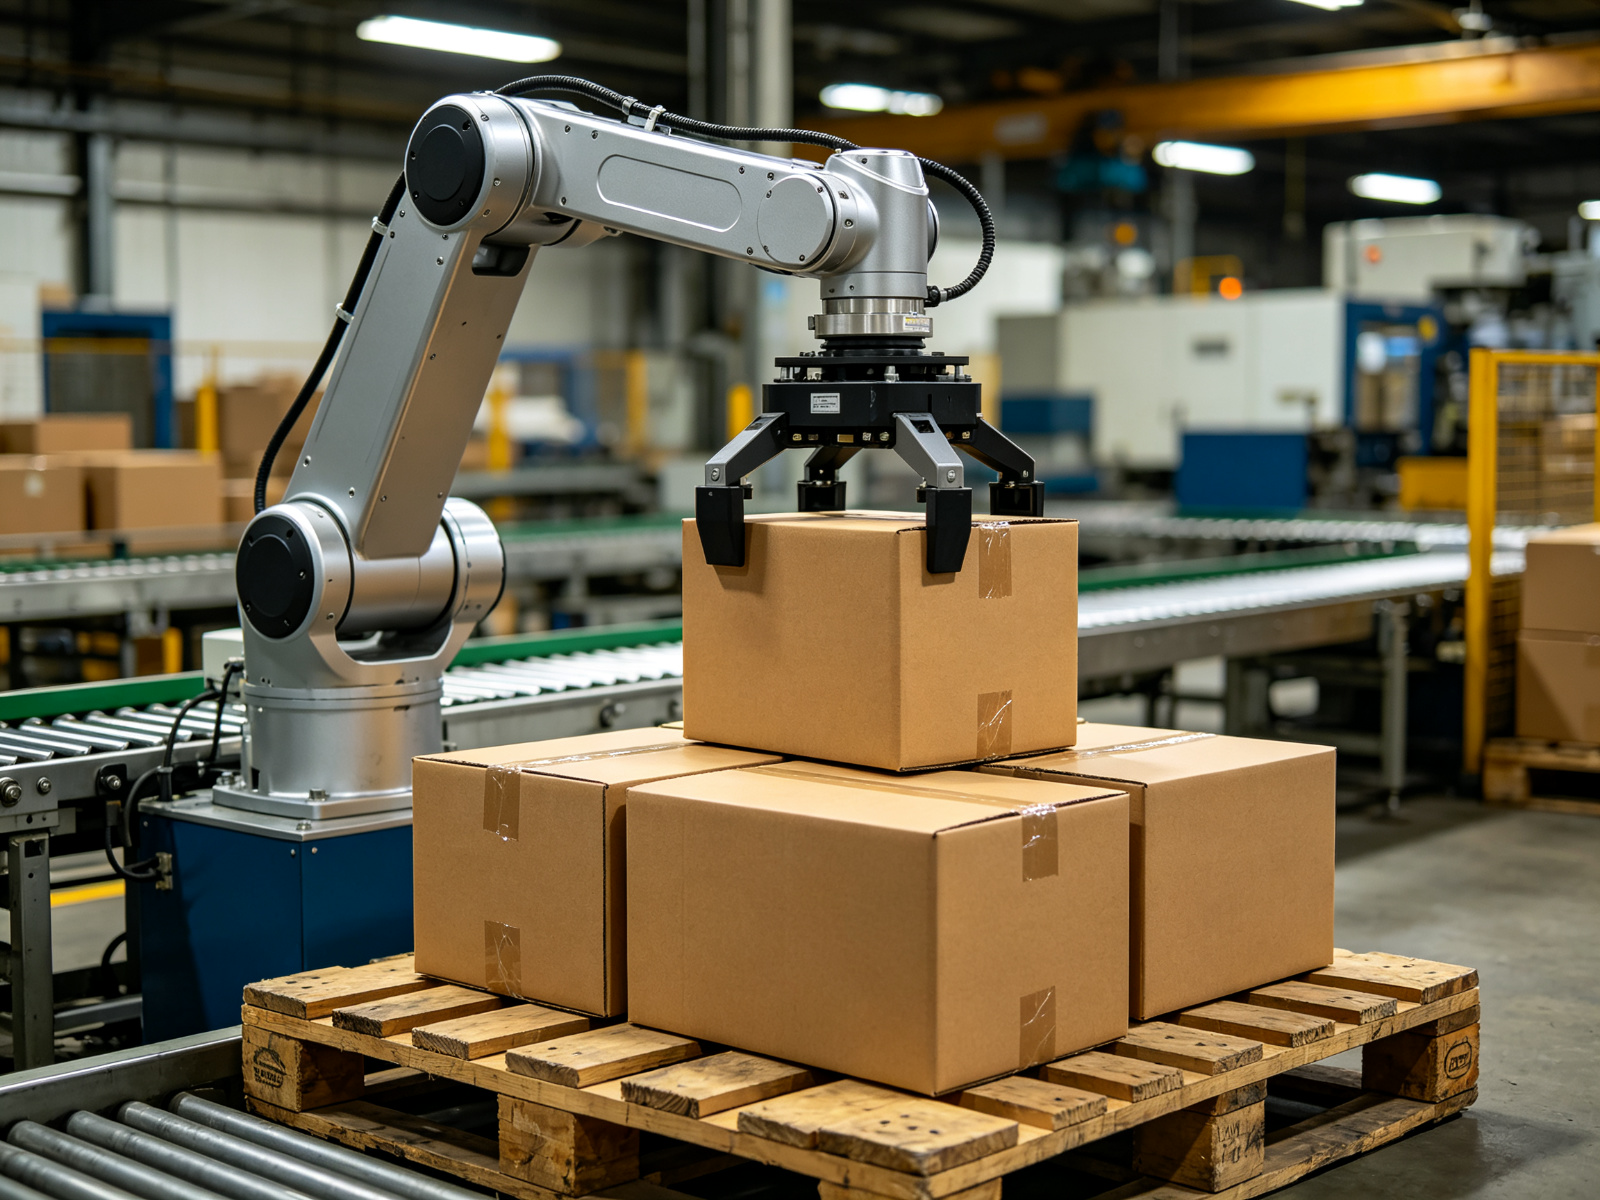
El paletizador robot colaborativo cambia carga útil y ritmo por una baja demanda de protecciones. Los brazos cobot corren un rango de carga útil de 10–25 kg, lo más habitual 16–20 kg, con un techo de producción alrededor de 8–12 cajas/min y unas 6–8 ciclos/min. Bajo una aplicación colaborativa limitada en potencia y fuerza, la célula puede funcionar sin un vallado perimetral completo cuando la tarea supera la evaluación de seguridad colaborativa pertinente. El cálculo del ciclo es el mismo —aproximación, agarre, ascenso, colocación, suelta—, pero las bandas de carga útil y alcance son más estrechas, y el cobot se dimensiona para cajas pequeñas y células mixtas de ritmo bajo, no para sacos pesados ni líneas de cajas de ritmo alto.
El sistema de paletizador de pórtico mantiene la misma secuencia de toma y colocación, pero desplaza la pinza sobre rieles fijos X, Y y Z a lo largo de un vano rectangular de 3–4 m. Sus ejes son lineales en lugar de rotativos, su tiempo de asentamiento es corto sobre un bastidor rígido y su envolvente de protección es un volumen fijo. La contrapartida es la rigidez del trazado: las posiciones del pórtico son fijas al bastidor, mientras un brazo atiende puestos alrededor de una envolvente circular. Qué geometría encaja en una línea dada es el tema de la comparativa dedicada de la guía de pórtico frente a paletizador robótico.
Servicios, espacio en suelo e instalación
La preparación del sitio para una célula de brazo cubre suelo, aire, electricidad y señales. El pedestal se atornilla a una base reforzada dimensionada para las fuerzas de reacción de una carga de 120–180 kg al alcance; los postes de protección se anclan alrededor de la envolvente de barrido. El aire comprimido llega a 5–6 bar, dimensionado para la demanda de vacío promedio de la pinza de 40–80 Nl/min más la actuación de mordaza. El suministro eléctrico alimenta los accionamientos del brazo, el armario de control y el circuito de protección; el consumo depende de la clase de brazo y del ciclo de trabajo, y debe confirmarse contra la ficha técnica de la máquina en lugar de estimarse a partir de la carga del transportador. Un enlace de red o de señales cableado conecta la célula al PLC de línea para las señales de presencia de caja, recuento de palés y fallos.
La instalación, el flete y la prueba de aceptación en sitio añaden aproximadamente un 12–22% por encima del precio de máquina exclusivamente para una célula estándar. La secuencia de SAT corre primero ciclos con cajas vacías para confirmar movimiento y patrón, después producto real al ritmo de producción, con informes de ciclo y tasas de éxito de toma registrados antes de la firma. Las bandas de precio de máquina y el desglose completo de costos, incluida la base de mano de obra y los supuestos de retorno, se exponen en la guía complementaria de costo del paletizador robótico y TCO.
Leer las propias cifras de la máquina
Una vez que la célula funciona, el controlador expone los mismos parámetros que ha usado este artículo, y el equipo de operación debe saber cuáles importan. El tiempo de ciclo por toma muestra si el movimiento se mantiene en la banda de 3.5–6 s; las tomas por hora muestran si la célula sostiene la demanda de línea; la tasa de confirmación de vacío o mordaza señala problemas de cara del producto antes de que caigan cajas; el recuento de capa y de palé siguen el progreso de la receta; los registros de fallos indican el segmento donde falló el ciclo. Una revisión semanal de estas cifras detecta deriva en el tiempo de asentamiento, la calidad del sello o el retraso de intercambio antes de que se convierta en un evento de parada.
La carga útil y el alcance deben revisarse cada vez que se introduce un SKU nuevo o una pinza nueva. Una herramienta más pesada desplaza el peso combinado de toma; un transportador recolocado desplaza la distancia de alcance. Ningún cambio aparece por sí solo en el informe de ciclo, así que actualice el cálculo de carga y envolvente cada vez que cambie la mezcla de producto, y mantenga a la vista la carga útil degradada al alcance en lugar de la nominal al centro del pedestal.
Lista de comprobación de especificación para un paletizador robótico
- Liste cada producto: dimensiones, peso por toma, estado de cara para vacío y cajas objetivo por capa.
- Pese producto más utillaje de pinza y confirme que la carga combinada queda dentro de la clase elegida —120 kg o 180 kg— con margen.
- Mida las distancias de transportador a palé en milímetros y confirme que todos los puestos caben dentro del alcance de 2.4–3.2 m en la banda confortable.
- Fije la producción objetivo en cajas/min y tomas/hora, y recalcule después el tiempo de ciclo permitido y la parada por intercambio de palé.
- Confirme que el suministro de aire comprimido a 5–6 bar cubre la demanda en Nl/min de la pinza más otros elementos neumáticos de la célula.
- Trace el patrón en papel: cajas por capa, capas por palé, cajas por palé, antes de cotizar el ritmo de ciclo.
- Decida estación única o doble estación contra el tiempo de intercambio y el ritmo; use doble estación donde el intercambio atascaría una línea de ritmo alto.
- Documente recetas, revisiones de plano de la caja y selección de pinza, y verifique la envolvente de protección contra el diseño de seguridad.
Resumen: la secuencia detrás de la cifra
Un paletizador robótico funciona coordinando cuatro ejes para repetir un ciclo corto: aproximarse al transportador, agarrar el producto, elevar, transferir sobre el palé, colocar en la celda del patrón, soltar, retroceder. La carga útil en kilogramos cubre producto más utillaje, con degradación al alcance; el alcance en milímetros define qué transportador y puestos de palé puede atender el pedestal; el tiempo de ciclo en segundos se convierte en tomas por hora y cajas por minuto; la retícula del patrón decide dónde se sitúa cada caja y cómo rompen las juntas entre capas. Las pinzas de vacío consumen 40–80 Nl/min a 5–6 bar, las células de estación única sostienen ritmos más bajos con margen de intercambio, y las células de doble estación alcanzan unas 1.6–1.9 veces la producción de estación única en líneas de ritmo más alto. Haga coincidir la clase de brazo, la pinza y la envolvente con las cifras medidas de producto y trazado, y verifíquelas con producto real durante el SAT. Las opciones articulada, de servicio pesado, doble estación, colaborativa y pórtico figuran en el índice de productos de paletizadores para compararlas contra estas especificaciones.
