Palletiseerderveiligheid begint voordat de robot de eerste doos pakt
Palletiseerderveiligheid is de eerste vraag die een verpakkingsengineur stelt wanneer een end-of-line-cel van concept naar vloeroppervlak gaat, en het laatste wat een klant wil ontdekken tijdens de acceptatietest. Een palletiseerrobot, een laagmachine of een portaalframe behandelt dozen, zakken, vaten en bulkladingen met gewichten tussen 10 kg en 180 kg, bewegend in herhaalde cycli van heffen, overdragen, plaatsen en terugkeren. De beweging zelf is voorspelbaar; de gevaren eromheen niet. Een operator die naar binnen reikt om een scheve laag recht te zetten, een onderhoudstechnicus die over een omheining klimt om een blokkade vrij te maken, of een palletwagen die de afvoerzijde van de cel kruist, kan allemaal gewond raken als de beveiliging en het veiligheidscircuit verkeerd zijn gedimensioneerd.
Deze gids zet uiteen hoe SunAura Machinery palletiseerderveiligheid en CE-conformiteit voor end-of-line-cellen benadert: de richtlijnen en normen die van toepassing zijn, hoe beveiliging wordt geselecteerd en op afstand wordt geplaatst, hoe minimumbeveiligingsafstanden worden berekend, hoe krachtlimieten van collaboratieve robots worden gecontroleerd, en welke documenten u bij FAT en SAT mag verwachten. De cijfers zijn planningbanden die bij de fabrieksacceptatie moeten worden geverifieerd, geen vervanging voor de eigen risicobeoordeling van de bouwer onder de toepasselijke nationale regeling. Als u cellen vergelijkt, behandelt het zusterartikel over portaal- vs. robotpalletiseerder-indelingen hoe het frametype de beveiligingsruimte verandert, en de bedieningsgids over foutopsporing en ombouw voor robotpalletiseerders behandelt de dagelijkse storingen die beveiliging alleen niet kan voorkomen.
Het regelgevende kader: machinerichtlijn en geharmoniseerde normen
Voor apparatuur die op de EU-markt wordt gebracht, is het basale juridische instrument de Machinery Directive 2006/42/EC. Hij schrijft direct geen omheiningshoogte of stopafstand voor; hij vereist dat de fabrikant gevaren identificeert, het risico voor elk gevaar beoordeelt en dat risico tot een acceptabel niveau reduceert via ontwerp, beveiliging en gebruiksinformatie. De conformiteitsroute eindigt met een ondertekende CE Declaration of Conformity, een technisch dossier dat tien jaar wordt bewaard, en de CE-markering aangebracht op de machine. Een palletiseerder kopen zonder Declaration, of met een Declaration die normen opsomt waaraan de cel niet werkelijk is gebouwd, is een conformiteitsgat dat aan het licht komt bij de douane-inspectie van de importeur of bij een later arbeidsaudit.
EN ISO 13849-1: veiligheidsgerelateerde besturingsprestatie
EN ISO 13849-1 beoordeelt de veiligheidsgerelateerde delen van het besturingssysteem op een Performance Level van a tot e, waarbij PL d het gebruikelijke doel is voor robotcellen die ernstig letsel kunnen veroorzaken en PL e is gereserveerd voor de hoogste risicofuncties. De beoordeling houdt rekening met categorie (eenkanaals of redundant kanaal), gemiddelde tijd tot gevaarlijk falen, diagnostische dekking en common-cause failure. In de praktijk betekent dit dat het veiligheidsrelais of de veiligheidscontroller, de vergrendelingsschakelaars, de lichtgordijninputs en het noodstopcircuit als één keten worden geëvalueerd, niet als afzonderlijke componenten. Een cel die een PL d-sensor mengt met een eenkanaals basisrelais, landt op een lager niveau dan de naamplaat van de sensor suggereert, en het gat verschijnt in het besturingssysteemschema in het technisch dossier.
EN ISO 13855: beveiligingsafstand en naderingssnelheid
EN ISO 13855 is de norm die de responstijd van een apparaat omzet in een fysieke afstand. Hij stelt de naderingssnelheid in de berekening vast, definieert de reik-over- en reik-onder-offset, en geeft de minimumscheiding tussen een veiligheidsapparaat en de gevarenzone. Elk lichtgordijn, scannerbeschermingsveld en beveiligingsopening op een palletiseerdercel moet met deze afstanden worden geplaatst; een gordijn dicht bij de robot monteren omdat de plattegrond krap is, is de meest voorkomende non-conformiteit die wij bij FAT zien. De uitgewerkte berekening verderop in deze gids laat zien hoe de cijfers uitkomen voor een typische robotcel.
EN ISO 10218-1 en EN ISO 10218-2: industriële robots en robotcellen
EN ISO 10218-1 dekt de robot zelf: zijn beschermende stops, zijn remgedrag, zijn markering en de grenzen van zijn eigen veiligheidsfuncties. EN ISO 10218-2 dekt het geïntegreerde robotsysteem: de cel, de grijper, de banden, de beveiligingsapparaten, de vergrendelingen en de interactie met aangrenzende apparatuur. Het onderscheid telt voor de inkoop. Een robotarm geleverd door zijn fabrikant draagt zijn eigen EN ISO 10218-1-conformiteit; de cel die die arm verpakt met banden, omheining en besturing moet onder EN ISO 10218-2 worden beoordeeld en beveiligd door de integrator. Een koper die alleen naar “robotcertificering” vraagt, ontvangt vaak het armcertificaat zonder de cel-niveau-beoordeling die de installatie eigenlijk beheerst.
ISO/TS 15066: collaboratieve werking en biomechanische grenzen
ISO/TS 15066 vult EN ISO 10218 aan voor robots die zonder volledige vaste omheining werken, in kracht-en-stroombeperkte collaboratieve modus of in snelheid-en-afstandsbewaakte modus. Hij somt lichaamsregio’s en de quasi-statische kracht- en drukgrenzen op die contact met een bewegende robot niet mag overschrijden, zodat een klem of een contact tussen operator en arm geen pijn of letsel veroorzaakt. De krachtcijfers in deze gids komen uit dat kader. Een collaboratieve palletiseerder heeft nog steeds een risicobeoordeling nodig; de norm definieert de grenzen, hij verwijdt niet de eis om het contact waar mogelijk weg te ontwerpen.
Conventionele machine normen: EN 619, EN 620, EN 1089
Voor conventionele laagpalletiseerders in plaats van knikarmrobots staan de relevante normen naast de robotnormen. EN 619 dekt mechanische handlingapparatuur voor unitloads, EN 620 dekt continue handlingapparatuur voor bulkmaterialen, en EN 1089 dekt veiligheidseisen voor palletiseerders en depalletiseerders in de conventionele machinefamilie. Een hoge-laagmachine met mezzanine, een laag-niveau-doospalletiseerder met laagplaat, en een portaalsysteem putten elk uit deze set voor beveiliging van knelpunten, laagoverdrachtzones en afvoerbanden. Wanneer SunAura een conventionele machine offert, verwijst het technisch dossier naar de toepasselijke norm in deze groep in plaats van een robotnorm op te dringen aan apparatuur zonder knikarm.
Gevarenanalyse op een palletiseercel
De risicobeoordeling begint met het doorlopen van de cel in drie toestanden: normale productie, inrichting en inleren, en onderhoud of herstel na storing. Elke toestand geeft een andere set blootstellingen, en een beveiliging die de productie beschermt, kan een onderhoudspad openlaten. De gevarenlijst die wij op elk project doornemen, dekt de volgende punten.
- Knikarmzwaai: de arm en grijper doorkruisen een zone die bereikbaar is van de toevoer-, palletwissel- of afvoerzijde. Het zwaaivolume hangt af van reikwijdte, doorgaans 2.4–3.2 m op een vierassige arm van de 120 kg- of 180 kg-klasse, en van het polsgereedschap.
- Knel- en schaarpunten: tussen laagplaat en dozen, vorken en palletplanken, grijpervingers en een doos, en bandgeleiders en doosranden.
- Vallende lading: een gevallen doos, zak of grotezak vanaf pickhoogte; een pallet die verschuift op de opbouwtafel; een zuignap die loslaat tijdens de overdracht.
- Palletbehandeling: lege pallets uit het stapelmagazijn, volle pallets gewisseld door heftruck of palletwagen, en de celinterface met de magazijnverkeersbaan.
- Pneumatische en vacuümenergie: 5–6 bar lucht die grijpers, klemmen en duwers aandrijft; vacuüm dat een doos via zuighouding vasthoudt; restlucht na isolatie.
- Elektrische en opgeslagen energie: servo-aandrijvingen, remcondensatoren en kabeldragers die nog geladen zijn nadat de hoofdschakelaar openstaat.
- Reik-over en reik-onder: toegang over een lage omheining, onder een band, of door een rasteropening zelfs wanneer de deur dicht blijft.
Voor elk gevaar registreert de beoordeling letselernst, blootstellingsfrequentie, vermijdbaarheid en de gekozen beveiliging. De hiërarchie loopt: het gevaar door ontwerp elimineren, risico reduceren met inherent veilige maatregelen, vaste of vergrendelde beveiliging toepassen, en pas training, signalen en procedure als laatste toevoegen. Beveiligingen zijn geen vervanging voor het verplaatsen van een knelpunt buiten bereik.
Beveiligingsstrategieën: omheiningen, vergrendelingen, gordijnen, matten en scanners
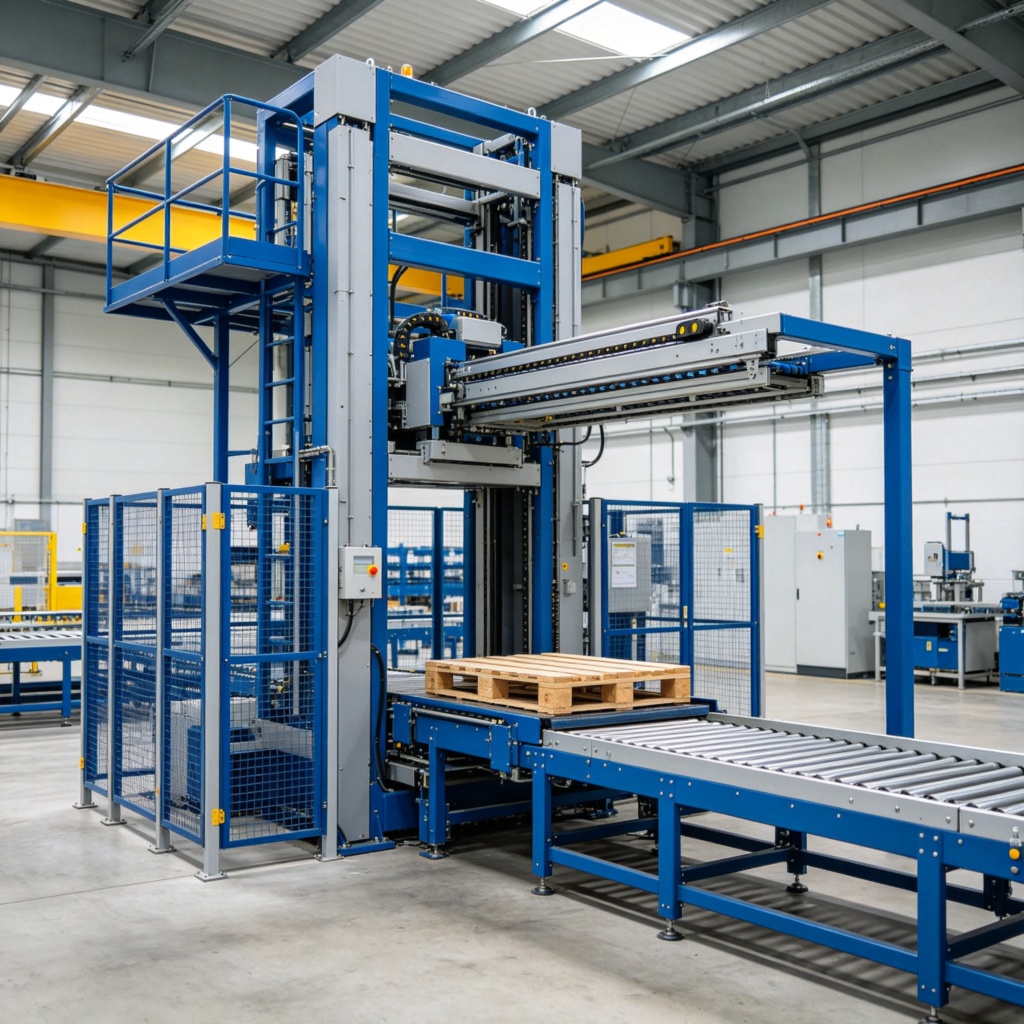
Geen enkel beveiligingsapparaat dekt elk toegangspunt. Een palletiseercel combineert doorgaans meerdere lagen, elk afgestemd op hoe mensen de apparatuur werkelijk naderen.
- Vaste perimeteromheining: raster- of paneelomheining die het robotzwaaivolume omsluit, de basisbarrière voor cellen waar operators niet regelmatig binnenkomen. Maat van de rasteropening en hoogte volgen de beveiligingsregels van de toepasselijke norm, gedimensioneerd om vingers, handen en armen tegen te houden op de afstand tot het gevaar.
- Vergrendelde toegangsdeur: een scharnierende of schuifdeur met een beveiligingsslot of vergrendelingsschakelaar. Openen verbreekt het veiligheidscircuit en stopt de beweging; het slot kan de deur dicht houden tot de robot een veilige toestand bereikt. Gebruikt waar personeel binnenkomt voor patrooninstelling, grijperwissel of blokkadevrijmaking.
- Lichtgordijn: een opto-elektronische barrière over een open toegangspunt, meestal de toevoer- of afvoerzijde. Dozen en pallets passeren terwijl een kruipend lichaam de bundel breekt; resolutie en montagehoogte worden gekozen voor hand-, arm- of lichaamsdetectie.
- Veiligheidslaserscanner: een vloerveldscanner die één of meerdere beschermingsvelden definieert waar een vaste omheining de palletwagenverkeersbaan zou blokkeren of de toegangsroute tussen producten wisselt. Hij activeert een stop bij betreding en kan schakelen tussen waarschuwings- en stopzones.
- Veiligheidsmat: een drukgevoelige vloermat die het circuit verbreekt als erop wordt gestapt. Eenvoudig te installeren en tolerant voor ruwe pallets en morsen, maar de matrand moet worden beveiligd tegen reik-eromheen.
- Noodstop: rode pilskopnoodstopknoppen bij elk station, langs de omheining en op de bedieningshanger. De noodstopcategorie en stopfunctie zijn onderdeel van de EN ISO 13849-1-beoordeling; een noodstop verwijdert beweging maar geeft opgeslagen energie niet vrij.
De keuze tussen een omheining en een open beveiligde zijde wordt gedreven door capaciteit en verkeer. Een cel die één SKU op stabiel tempo draait, zoals een conventionele laagmachine die een strekwikkelaar voedt, krijgt meestal een volledige vaste perimeter met één vergrendelde servicedeur. Een compacte dooscel die vaak van SKU wisselt, houdt toevoer- en afvoerzijden open achter gordijnen of scannervelden, met de robotzijden omheind. Een collaboratieve palletiseerder laat de perimeteromheining vallen maar houdt de contactlimieten en scheidingsbewaking die later worden beschreven.
Beveiligingsafstanden: hoe dicht de gevarenzone bij de beveiliging mag zitten
EN ISO 13855 stelt de scheidingsafstand S tussen het beveiligingsapparaat en het gevaar vast. De kernformule voor horizontale nadering is S = K × T + C, waarbij K de menselijke naderingssnelheid is (1600 mm/s in de berekeningen van de norm), T de totale systeemresponstijd in seconden, en C een offset voor reik-over- of reik-onder-geometrie. Voor horizontaal bereik is de offset C 850 mm; voor reik-over van boven, waar een persoon over een omheining heen leunt, is de offset 1200 mm. Het resultaat is de minimumterugslag; u telt daar een plattegrondmarge bovenop in plaats van het getal naar beneden af te ronden.
Uitgewerkt voorbeeld: een lichtgordijn beveiligt de palletwisselzijde van een knikarmcel. De veiligheidscontroller en robotstop geven een gecombineerde responstijd T van 0.25 s vanaf bundelbreuk tot veilige toestand. Het gordijn is gemonteerd voor horizontaal bereik op operateurshoogte. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. Het gordijnvlak moet minstens 1250 mm zitten van het dichtste punt dat de arm of grijper kan bezetten; als de robotstoptijd langer zou zijn, zeg 0.40 s, stijgt de afstand tot 1600 × 0.40 + 850 = 1490 mm. Een langzamere stop of een dichter gevaar dwingt tot een grotere terugslag, daarom telt responstijd even zwaar als omheiningshoogte.
| Beveiligingsapparaat | Toegangsgeometrie | Typische responsbasis | Minimumterugslag van gevaar |
|---|---|---|---|
| Vergrendelde omheiningsdeur | Zijtoegang, deur zwaait naar binnen | Deur opent circuit; robot stopt op vergrendelingssignaal | Geen reik-over als deur en frame zijn beveiligd; deurgat gedimensioneerd volgens beveiligingsopeningregels |
| Lichtgordijn, lichaams hoogte ≥1200 mm | Horizontale nadering, T = 0.25 s | 1600 mm/s nadering + 850 mm offset | 1250 mm |
| Lichtgordijn, lage beveiligingshoogte 900 mm | Horizontale nadering met reik-onder-beschouwing | EN ISO 13855-tabel voor gereduceerde hoogte | 900 mm minimum, gemeten tot gevaar |
| Veiligheidslaserscanner, beschermingsveld | Horizontale vloerveldnadering | Scannerrespons plus robotstop, typisch T ≈ 0.2–0.3 s | 700–1000 mm veldterugslag, afhankelijk van stoptijd |
| Reik-over een omheining | Verticaal bereik van boven | 1600 mm/s nadering + 1200 mm offset | 1200 mm plus bewegingsafstandsterm; omheiningshoogte geverifieerd tegen reiklengte |
| Veiligheidsmat | Directe toegang aan matrand | Drukschakelaarrespons, T ≈ 0.1–0.2 s | Mat dekt het toegangspunt; zijkanten beveiligd om reik-eromheen te voorkomen |
Openingsafmetingen volgen dezelfde reiklogica. Vingergaten tussen 0 en 350 mm reikdiepte worden gehouden op 12 mm of minder; hand- en armopeningen worden alleen groter naarmate de afstand tot het gevaar toeneemt. Rasterpanelen gebruiken gewoonlijk 50 × 50 mm openingen wanneer het paneel ver genoeg van bewegende delen zit dat een arm er niet doorheen kan reiken tot het gevaar. Als een paneel dicht bij een grijper of een laagplaat zit, wordt de rasterspecificatie strakker in plaats van losser. Deze afmetingen worden tijdens FAT gecontroleerd aan de beveiligingsnormtabellen, niet geschat uit een standaardomheiningscatalogus.
Cobot-palletiseerderveiligheid: kracht- en drukgrenzen onder ISO/TS 15066
Een collaboratieve palletiseerder verwijdert de perimeteromheining, maar hij verwijdert het gevaar niet. In kracht-en-stroombeperkte werking beweegt de robot met een snelheid en draaglast die de contactenergie beperken, en elk klemmend of contactgeval moet binnen de biomechanische grenzen van ISO/TS 15066 blijven. In snelheid-en-afstandsbewaakte werking houdt een scanner of visiesysteem de afstand van de operator tot de arm bij: de robot vertraagt naarmate de persoon nadert en stopt wanneer de scheiding onder het beschermingsveld daalt. De twee modi worden soms gecombineerd, maar de gekozen modus moet in de risicobeoordeling worden vermeld.
De onderstaande tabel somt typische quasi-statische krachtlimieten op per lichaamsregio uit het ISO/TS 15066-kader. Beschouw deze als de referentieband voor de contactbeoordeling van de cel; het werkelijke ontwerpdoel kan lager liggen voor een regio die de grijper tegen het armframe kan klemmen, en de drukgrens in N/cm² voor die regio moet ook tegen de norm worden gecontroleerd. De eigen draaglast en snelheid van de cobot zijn afgestemd op deze limieten: onze collaboratieve cellen draaien 10–25 kg draaglast (gebruikelijk 16–20 kg), 6–8 cycli per minuut, en een plafond van ongeveer 8–12 cases per minuut, wat de contactenergie laag houdt vergeleken met een 120 kg industriële arm.
| Lichaamsregio | Typische quasi-statische krachtlimiet | Contactscenario om te controleren |
|---|---|---|
| Voorhoofd / gezicht | 130 N | Hoofdcontact met arm of grijper tijdens reik-over de cel |
| Borstkas | 140 N | Romp tegen frame of pallet geduwd tijdens overdracht |
| Buik | 110 N | Zacht-weefselcontact met pols of gereedschap op middelhoogte |
| Bovenarm | 160 N | Arm geklemd tussen stang en celstructuur |
| Handpalm | 260 N | Handcontact met grijperlichaam of zuigpadframe |
| Handrug | 140 N | Knokkelcontact tijdens gereedschapsnaderen naar de doos |
| Dij | 220 N | Beencontact op lage robothoogte bij pallethoogte |
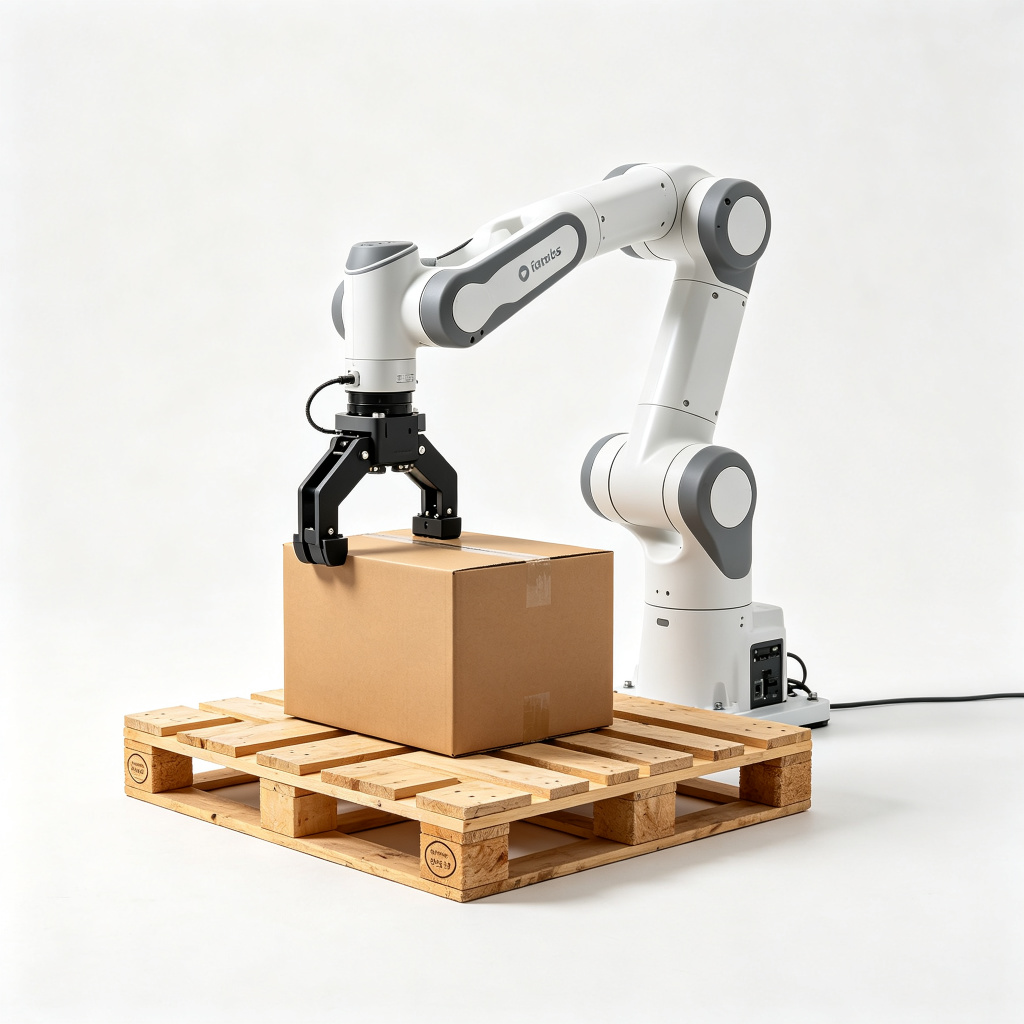
Twee engineeringregels volgen uit deze limieten. Ten eerste, elimineer klemgeometrie waar mogelijk: grijpervingers en framestangen mogen geen inklemming vormen die zich op een vinger of ledemaat kan sluiten, want een contact dat tegen een vlak oppervlak stopt, verspreidt de kracht, terwijl een val het concentreert. Ten tweede, verifieer de kracht op het werkelijke gereedschap. De opgegeven collaboratieve beoordeling van de robotarm gaat niet automatisch over op de grijper, het vacuümframe of de vingerverlenging; de complete polsconstructie moet in de contactbeoordeling worden opgenomen. Een cobot met een overhangend gereedschap dat massa aan de pols toevoegt, verandert zowel de traagheid bij contact als het bereikbare volume.
Veiligheidscircuitarchitectuur: Performance Level, kanalen en diagnose
Het veiligheidscircuit wordt beoordeeld als een keten van sensor tot stopactuator. Een typische palletiseerdercel ketent de volgende inputs: vergrendelingsschakelaars op omheiningsdeuren, lichtgordijnoutputs, scannerbeschermingsveldsignalen, noodstopknoppen op stations en hanger, en elk enable-schakelaar op de programmeerhanger. De keten voedt een veiligheidsrelais of veiligheidscontroller, die de veilige stopfunctie van de robot aandrijft, de bandbeweging in de beveiligde zone stopt, en pneumatische vrijgave uitschakelt waar vereist.
Voor een cel die ernstig letsel kan veroorzaken, ontwerpen wij op PL d onder EN ISO 13849-1, meestal met redundante kanalen en kanaalbewaking zodat één kanaalfout de veiligheidsfunctie niet uitschakelt. PL e wordt gebruikt waar de consequentie ernstig is en de blootstelling frequent; PL c past bij laagrisicofuncties zoals een beveiligingsdeur op een laagenergie-hulpstation. Het circuitschema toont de categorie van elk apparaat, het kanaalaantal, de diagnostische dekking en de resulterende PL van de complete keten. Als de veiligheidsfunctionaris van de koper om een PL-doel vraagt, moet dat doel component voor component in de offerte worden beantwoord in plaats van als één label op de omheining.
- Veilige stopfunctie: gedefinieerd per de stopcategorie van de robot, met remaangrijping gecontroleerd na het stopcommando.
- Resetlogica: nadat een beveiliging openging en sloot, herstart de machine niet vanzelf; een expliciete reset op het bedienstation bevestigt dat de zone vrij is.
- Modusselectie: productie-, inrichtings- en onderhoudsmodi schakelen snelheidslimieten en beveiligingsgedrag om; de modussleutel of selector is zelf een bewaakt bedieningselement.
- Diagnostiek: kanaalfouten, apparaatfouten en bypass-toestanden worden aan de HMI gerapporteerd en gelogd, zodat een uitgeschakeld gordijn zichtbaar is in plaats van stil.
CE-conformiteit: risicobeoordeling, technisch dossier en Declaration
De CE-markering is het einde van een gedocumenteerd proces, geen sticker aangebracht bij verzending. De conformiteitsroute onder de Machinery Directive 2006/42/EC verzamelt in het technisch dossier: de risicobeoordeling en restrisiconotities, opstellings- en beveiligingstekeningen, het veiligheidsschema van het besturingssysteem met prestatieniveaus (PL), de normenlijst, veiligheidsapparaatcertificaten, elektrische en pneumatische schema’s, handleidingen in de bestemmingstaal, en de uiteindelijke Declaration of Conformity.
Op de locatie van de koper verandert de installatie het risicobeeld opnieuw. Een cel beveiligd als losstaande machine verbindt nu met binnenkomende banden, een afvoerwikkelaar, heftruckverkeer en routines die niet bestonden in de werkplaats. De locatie heeft een eigen controle nodig: banden beveiligd waar ze de cel passeren, vloermarkeringen voor de verkeersbaan, toegangspunten overeenkomstig de gerealiseerde indeling, en een restrisicobeoordeling die de lus sluit tussen bouwdocumentatie en geïnstalleerde toestand. De Declaration of Conformity van de bouwer dekt de machine zoals geleverd; de integrator of locatie-eigenaar blijft verantwoordelijk voor het geïnstalleerde systeem waar apparatuur op de vloer wordt gecombineerd.
SunAura’s eigen certificeringen, octrooien en testregistraties staan vermeld op de pagina met certificeringen en octrooien voor kopers die leveranciersbewijs verifiëren vóór de bestelling. Voor de machine zelf dekt de praktische checklist bij acceptatie de posten in de volgende sectie; wij behandelen ontbrekende documentatie als haltepunt, niet als papierwerk dat na verzending nog volgt.
Machine-voor-machine veiligheidsnotities
Laag-niveau-doospalletiseerder
Een laag-niveau-doospalletiseerder bouwt lagen op ongeveer sta- of putniveau op, wat de operator dicht bij de laagplaat en de doosinvoer houdt. De beveiligingsfocus ligt op de laagoverdrachtzone, de knel tussen dozen en zijgeleiders, en de vergrendelde deur die wordt gebruikt om blokkades vrij te maken. Omdat de toegang op vloerniveau is, krijgen reik-onder- en reik-over-gaten rond de omheining de scherpste controle; een laag paneel waar iemand bovenover kan leunen, faalt de terugslagcontrole ook als het raster zelf er goed uitziet.
Hoge-laag-laagpalletiseerder
Een hoge-laagpalletiseerder voert dozen op hoogte toe en laat lagen op een pallet eronder vallen, met ongeveer 4.5 m plafondhoogte plus een mezzanine nodig. De veiligheidsonderbouwing splitst in twee zones: het bovenplatform waar het laagmechanisme draait, en de zone onder de machine waar pallets worden opgebouwd en afgevoerd. Trap- en mezzaninetoegang heeft eigen vergrendelingen en relingbeveiliging nodig, en de opening onder de machine moet worden omheind zodat niemand onder een vallende lading staat. Conventionele laagmachines draaien 1–3 lagen per minuut op stabiele enkele-SKU-capaciteit; dat lagere cycletarief reduceert de beveiligingsvereiste niet, het verandert welke gevaren domineren.
Collaboratieve robotpalletiseerder
De collaboratieve robotpalletiseerder is de omheiningvrije indeling, gedimensioneerd voor lichtere dozen en zakstapels op 10–25 kg draaglast en een plafond van 8–12 cases per minuut. Zijn veiligheidsdocumentatie leidt met de ISO/TS 15066-contactbeoordeling, de gekozen collaboratieve modus, de grijpercontactbeoordeling en scheidingsbewaking waar gemonteerd. Waar het product zwaarder is of de cyclus sneller dan de cobot-contactlimieten toestaan, is het juiste antwoord een industriële arm in een beveiligde cel, niet een cobot buiten zijn beoordeelde modus.
Portaalpalletiseersysteem
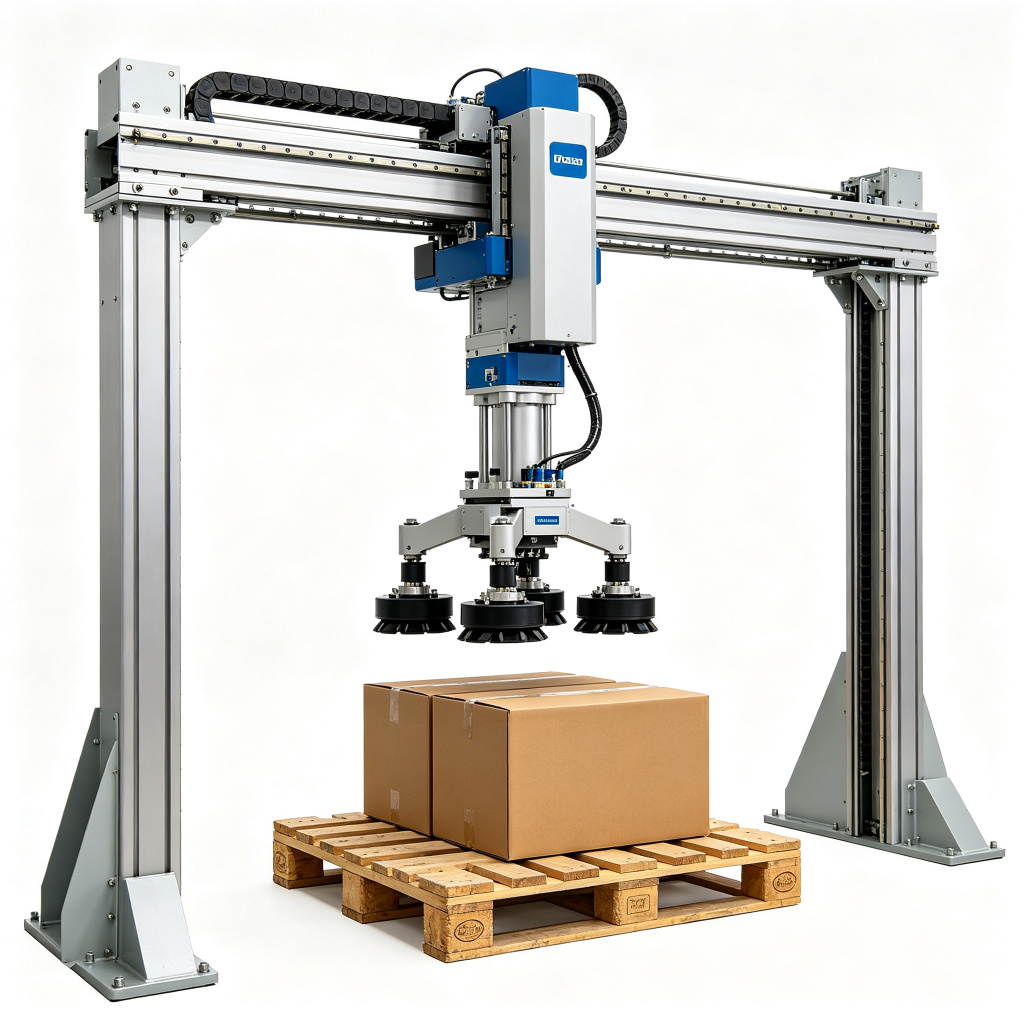
Een portaalpalletiseersysteem reist op vaste cartesische assen met een stijve Z-as en een slagomvang van 3–4 m. Zijn beveiligingsruimte is in het plan eenvoudiger dan de zwaai van een knikarm, omdat het frame het bewegingsvolume definieert, maar de verticale vork en vacuümrail creëren boven- en knelpunten langs de hele slag. Vaste beveiligingen bedekken de framezijden; vergrendelde toegang dekt de palletwissel; elke loopbalk onder het slagpad heeft vallende-ladingbescherming nodig. De volledige palletiseerderfamilie, inclusief deze vier indelingen, staat geïndexeerd op de palletiseerder-productindex.
FAT- en SAT-veiligheidschecklist
De FAT controleert de cel in de werkplaats van de bouwer; SAT herhaalt de controle na installatie en koppeling aan de lijn. De veiligheidsposten op beide checklists volgen dezelfde volgorde.
- Verifieer dat de risicobeoordeling de gerealiseerde configuratie dekt, inclusief grijper, invoerband en palletwissel.
- Controleer elke vergrendelingsschakelaar en elk lichtgordijn: open of breek elk, bevestig dat de robot stopt en de HMI de storing meldt, bevestig dat herstart een handmatige reset vereist.
- Meet beveiligingsterugslagen tegen de EN ISO 13855-berekening: gordijn- of scannerafstand tot het dichtste gevarenpunt, paneelafstand tot bewegende delen, openingafmetingen tegen de reiktabellen.
- Test alle noodstopknoppen rond de cel, inclusief de hanger, en leg stoptijd en remgedrag vast.
- Bevestig het performance level van het veiligheidscircuit tegen het besturingsschema; volg elk ingangskanaal door tot de stopactuator.
- Laat de collaboratieve cel de contactscenariolijst doorlopen; bevestig dat kracht en druk binnen de ISO/TS 15066-limieten blijven voor de beladen grijper, niet de kale arm.
- Verifieer lockout en isolatie: hoofdschakelaar, luchtisolatie, restenergievrijgiftepunten, en de opgehangen LOTO-procedure voor onderhoud.
- Bevestig dat handmatige-, inrichtings- en productiemodi snelheid en beveiligingsgedrag omschakelen zoals ontworpen.
- Controleer documentatie: Declaration of Conformity, normenlijst, schema’s, handleidingen in de vereiste taal, en restrisiconotities.
- Beoordeel de geïnstalleerde locatie-indeling: verkeersomheining, bandbeveiligingen op de celgrens, en elk restrisico toegevoegd door het koppelen van aangrenzende apparatuur.
Veelvoorkomende non-conformiteiten die acceptatie stoppen
Uit onze eigen FAT-geschiedenis clusteren de gaten die goedkeuring vertragen in een korte lijst. Kopers en engineers kunnen haar als controlelijst voorafgaand aan de audit gebruiken voordat de inspecteur arriveert.
- Lichtgordijn dichter bij het gevaar gemonteerd dan de berekende terugslag om vloerruimte te sparen; oplossing door het gordijn te verplaatsen of de snelheid te verlagen zodat de originele afstand geldig wordt.
- Vergrendelingsschakelaar overbrugd of bedraad als contactsignaal, zodat het openen van de deur een storing meldt maar de arm niet stopt.
- Omheiningsraster gedimensioneerd voor vingers terwijl het paneel dicht genoeg zit voor een hele hand om doorheen te reiken tot de grijper.
- Cobot-beoordeling geschreven voor de kale arm, waarbij de grijper, het zuigframe of de vingerverlenging uit de contactbeoordeling blijven.
- Veiligheidsrelais gekozen op een lagere categorie dan de sensoren, wat de hele keten onder het doel-PL trekt.
- Geen resetlogica nadat een beveiliging opent, zodat de cel automatisch herstart als de deur sluit.
- Technisch dossier missend de cel-niveau EN ISO 10218-2-beoordeling, met alleen het armfabrikantcertificaat geleverd.
- Restlucht of opgeslagen servo-energie niet geïsoleerd in de onderhoudsprocedure, zodat LOTO niet kan worden vastgezet voordat het werk begint.
Operatoropleiding, lockout en de restrisico’s die de beveiliging niet kan wegnemen
Beveiliging reduceert risico; het vervangt instructie niet. Operators hebben training nodig op de cyclus van de cel, de betekenis van elke HMI-storingstoestand, de locaties van noodstops, en de regel dat geen lichaamsdeel de zwaai zone betreedt terwijl de robot in productiemodus is. Onderhoudstechnici hebben de lockout/tagout-procedure nodig: elektrische voeding isoleren, perslucht isoleren, restvacuüm en pneumatische druk vrijgeven, nulbeweging bevestigen voordat de omheining opengaat, en veilige toestand verifiëren voordat enige hand de grijperzone binnengaat.
Sommige restrisico’s blijven op de machine ook na ontwerp en beveiliging. Naar binnen reiken om een blokkade vrij te maken vereist altijd stop en isolatie, nooit een hand bij bewegende dozen. Palletwissel in een gemengde verkeersbaan heeft verkeersregels nodig zodat een heftruck de celzone niet binnendringt terwijl de arm draait. Gereedschapswissel tussen producten volgt de ombouwsequentie in de bedieningsgids, met de robot veilig gehouden en lucht geïsoleerd waar de grijper wordt aangeraakt. Deze restrisico’s staan in de handleiding en zijn gemarkeerd op de machine, niet weggewerkt door een beveiligingsreling.
Hoe de rest van de cluster verbonden is
Beveiligingsbesluiten slaan terug op indeling en capaciteit. De vergelijking tussen portaal- en knikarm-palletiseerder-indelingen laat zien hoe reikwijdte en frametype het zwaaivolume en daarmee het omheiningplan veranderen, en de introductienotitie over de dual-station robotpalletiseerder legt uit waar een tweede opbouwplek palletwisselverkeer toevoegt waar de veiligheidsindeling rekening mee moet houden. Aan de operationszijde dekt de gids over foutopsporing en ombouw voor robotpalletiseerders de storingen en periodiek onderhoud die een conforme cel na acceptatie veilig draaiende houden. Elke machine in het end-of-line-programma, van laag-niveau-dozenmachines tot zware armen, staat in de palletiseerder-productindex.
Wanneer u een palletiseerderofferte evalueert, vraag dan vóór de prijsvergelijking om de risicobeoordeling, het veiligheidscircuitschema met performance levels, de beveiligingsafstandsberekeningen en de normenlijst. Een cel die dozen snel produceert maar die documenten niet kan tonen, draagt een conformiteitskost achter de machineprijs, en die kost landt doorgaans bij acceptatie of de eerste audit, niet in het bestellingsfase. Ons engineeringteam doorloopt dezelfde vragen met kopers in het aanvraagstadium, en stemt de beveiligingsruimte af op productmengsel, vloerindeling en verkeer rond de cel voordat de indeling wordt vastgezet.