Bezpieczeństwo paletyzatora zaczyna się, zanim robot pobierze pierwszy karton
Bezpieczeństwo paletyzatora to pierwsze pytanie, jakie inżynier pakujący stawia, gdy komórka końca linii przechodzi z koncepcji na powierzchnię podłogi, i ostatnia rzecz, jaką klient chciałby odkryć podczas testów odbioru. Robot paletyzacyjny, maszyna warstwowa lub rama bramowa obsługują kartony, worki, beczki i ładunki kontenerowe o wagach od 10 kg do 180 kg, poruszając się w powtarzalnych cyklach podnoszenia, przejścia, odłożenia i powrotu. Sam ruch jest przewidywalny; zagrożenia wokół niego nie. Operator sięgający po wyprostowanie krzywej warstwy, technik serwisowy wspinający się przez ogrodzenie w celu odblokowania zacięcia albo wózek paletowy przejeżdżający przez rozładunkową stronę komórki mogą zostać zranieni, jeśli osłony i obwód bezpieczeństwa zostały źle wymiarowane.
Ten poradnik przedstawia, jak SunAura Machinery podchodzi do bezpieczeństwa paletyzatorów i zgodności CE dla komórek końca linii: jakie dyrektywy i normy mają zastosowanie, jak dobiera się i rozstawia osłony, jak oblicza się minimalne odległości osłon, jak sprawdza się ograniczenia siły robota współpracującego i jakiej dokumentacji oczekiwać na FAT i SAT. Liczby to przedziały planistyczne do zweryfikowania przy odbiorze fabrycznym, a nie zastępstwo dla własnej oceny ryzyka producenta zgodnie z obowiązującym rozporządzeniem krajowym. Jeśli porównujesz komórki, artykuł siostrzany o układach paletyzatora bramowego a robotycznego opisuje, jak typ ramy zmienia obszar osłonowy, a poradnik operacyjny o diagnozie i przezbrojeniu paletyzatora robotycznego obejmuje bieżące usterki, których same osłony nie zapobiegną.
Ramowe regulacje: Dyrektywa Maszynowa i normy zharmonizowane
Dla urządzeń wprowadzanych na rynek UE podstawowym dokumentem prawnym jest Dyrektywa Maszynowa 2006/42/EC. Nie narzuca ona bezpośrednio wysokości ogrodzenia ani odległości zatrzymania; wymaga od producenta zidentyfikowania zagrożeń, oceny ryzyka dla każdego zagrożenia i ograniczenia tego ryzyka do akceptowalnego poziomu przez projekt, ochronę i informację o użytkowaniu. Droga zgodności kończy się podpisaną Deklaracją Zgodności CE, plikiem technicznym przechowywanym dziesięć lat i znakiem CE naniesionym na maszynę. Zakup paletyzatora bez deklaracji albo z deklaracją wymieniającą normy, do których komórki faktycznie nie zbudowano, to luka zgodności wychodząca na kontroli celnej importera lub późniejszym audycie pracy.
EN ISO 13849-1: poziom wydajności części sterowania związanych z bezpieczeństwem
EN ISO 13849-1 klasyfikuje części systemu sterowania związane z bezpieczeństwem na poziomie wydajności od a do e, przy czym PL d to typowy cel dla komórek robota mogących spowodować poważne zranienie, a PL e zarezerwowany dla funkcji najwyższego ryzyka. Klasyfikacja uwzględnia kategorię (kanał pojedynczy lub redundantny), średni czas do niebezpiecznej awarii, pokrycie diagnostyczne i awarie wspólnej przyczyny. W praktyce oznacza to, że przekaźnik bezpieczeństwa lub sterownik bezpieczeństwa, przełączniki blokad, wejścia kurtyn świetlnych i obwód zatrzymania awaryjnego są oceniane jako jeden łańcuch, a nie jako osobne komponenty. Komórka mieszająca czujnik PL d z podstawowym przekaźnikiem jednokanałowym ląduje na niższym poziomie, niż sugeruje tabliczka czujnika, a luka ta wychodzi na schemacie systemu sterowania w pliku technicznym.
EN ISO 13855: odległość ochronna i prędkość podejścia
EN ISO 13855 to norma przeliczająca czas odpowiedzi urządzenia na fizyczną odległość ustawienia. Ustala prędkość podejścia używaną w obliczeniu, definiuje odchylenia sięgnięcia z góry i spodu oraz podaje minimalną separację między urządzeniem bezpieczeństwa a strefą zagrożenia. Każda kurtyna świetlna, pole skanera bezpieczeństwa i otwór osłony na komórce paletyzatora musi być ustawiony z użyciem tych odległości; zamontowanie kurtyny blisko robota z powodu ciasnego planu podłogi to najczęstsza niezgodność, jaką widzimy na FAT. Poniższy w przewodniku przeliczony przykład pokazuje, jak wychodzą liczby dla typowej komórki robota.
EN ISO 10218-1 i EN ISO 10218-2: roboty przemysłowe i komórki robotowe
EN ISO 10218-1 obejmuje samego robota: jego zatrzymania ochronne, zachowanie hamulca, oznakowanie i granice własnych funkcji bezpieczeństwa. EN ISO 10218-2 obejmuje zintegrowany system robota: komórkę, chwytak, przenośniki, urządzenia ochronne, blokady i interakcję z urządzeniami sąsiednimi. Rozróżnienie ma znaczenie dla zakupów. Ramię robota dostarczone od producenta niesie własną zgodność EN ISO 10218-1; komórka pakująca to ramię z przenośnikami, ogrodzeniem i sterowaniem musi zostać oceniona i osłonięta według EN ISO 10218-2 przez integratora. Kupujący proszący tylko o „certyfikat robota” często otrzymuje certyfikat ramienia bez oceny poziomu komórki, która faktycznie rządzi instalacją.
ISO/TS 15066: praca współpracująca i granice biomechaniczne
ISO/TS 15066 uzupełnia EN ISO 10218 dla robotów pracujących bez pełnego stałego ogrodzenia, w trybie współpracy ograniczonej mocą i siłą albo w trybie monitorowania prędkości i separacji. Wymienia obszary ciała oraz quasi-statyczne granice siły i nacisku, których kontakt z poruszającym się robotem nie może przekroczyć, aby zacisk lub kontakt między operatorem a ramieniem nie spowodował bólu ani zranienia. Liczby sił w tym przewodniku pochodzą z tego ramowego dokumentu. Paletyzator współpracujący nadal potrzebuje oceny ryzyka; norma definiuje granice, nie znosi wymogu zaprojektowania kontaktu tak, by go uniknąć, gdzie to możliwe.
Normy maszyn konwencjonalnych: EN 619, EN 620, EN 1089
Dla konwencjonalnych paletyzatorów warstwowych, a nie ramion przegubowych, właściwe normy leżą obok norm robotowych. EN 619 obejmuje urządzenia do manipulacji ładunkami jednostkowymi, EN 620 obejmuje ciągłe urządzenia transportowe materiałów sypkich, a EN 1089 obejmuje wymagania bezpieczeństwa paletyzatorów i depaletyzatorów rodziny maszyn konwencjonalnych. Maszyna warstwowa wysokopoziomowa z podestem, niskopoziomowy paletyzator kartonowy z płytą warstwową i system bramowy czerpią z tego zestawu do osłon punktów zgniotu, stref transferu warstw i przenośników rozładunkowych. Gdy SunAura wycenia maszynę konwencjonalną, plik techniczny odnosi się do właściwej normy z tej grupy, zamiast narzucać normę robotową na urządzenie bez ramienia przegubowego.
Analiza zagrożeń na komórce paletyzacyjnej
Ocena ryzyka zaczyna się od przejścia komórki w trzech stanach: normalna produkcja, ustawianie i nauczanie oraz konserwacja lub odzyskiwanie po awarii. Każdy stan daje inny zestaw ekspozycji, a osłona chroniąca produkcję może zostawić otwartą ścieżkę serwisową. Lista zagrożeń, którą przechodzimy na każdym projekcie, obejmuje poniższe punkty.
- Przejście ramienia przegubowego: ramię i chwytak przemieszczają strefę dostępną od strony zasilania, wymiany palet lub rozładunku. Objętość przejścia zależy od zasięgu, typowo 2.4–3.2 m na ramieniu czteroosiowym klasy 120 kg lub 180 kg, oraz od narzędzia nadgarstka.
- Punkty zgniotu i ścinania: między płytą warstwową a kartonami, widełkami a deskami palety, palcami chwytaka a kartonem oraz prowadnicami przenośnika a krawędziami kartonu.
- Upuszczony ładunek: upuszczony karton, worek lub worek kontenerowy z wysokości pobrania; paleta przesuwająca się na stole układania; przyssawka zwalniająca podczas przejścia.
- Obsługa palet: puste palety z magazynu stosu, pełne palety wymieniane wózkiem widłowym lub paletowym oraz interfejs komórki z pasem ruchu magazynu.
- Energia pneumatyczna i próżniowa: powietrze 5–6 bar napędzające chwytaki, zaciski i popychacze; próżnia trzymająca karton przez ssanie; powietrze resztkowe po odizolowaniu.
- Energia elektryczna i zmagazynowana: napędy serwo, kondensatory hamulcowe i prowadniki kablowe nadal naładowane po otwarciu głównego odłącznika.
- Sięgnięcie z góry i spodu: dostęp nad niskim ogrodzeniem, pod przenośnikiem lub przez otwór siatki, nawet gdy drzwi pozostają zamknięte.
Dla każdego zagrożenia ocena odnotowuje powagę zranienia, częstotliwość ekspozycji, możliwość uniknięcia i wybrane zabezpieczenie. Hierarchia przebiega: wyeliminuj zagrożenie projektem, ogranicz ryzyko środkami bezpieczeństwa inherentnego, zastosuj osłony stałe lub blokowane i dopiero na końcu dodaj szkolenie, znaki i procedurę. Osłony nie zastępują przesunięcia punktu zgniotu poza zasięg.
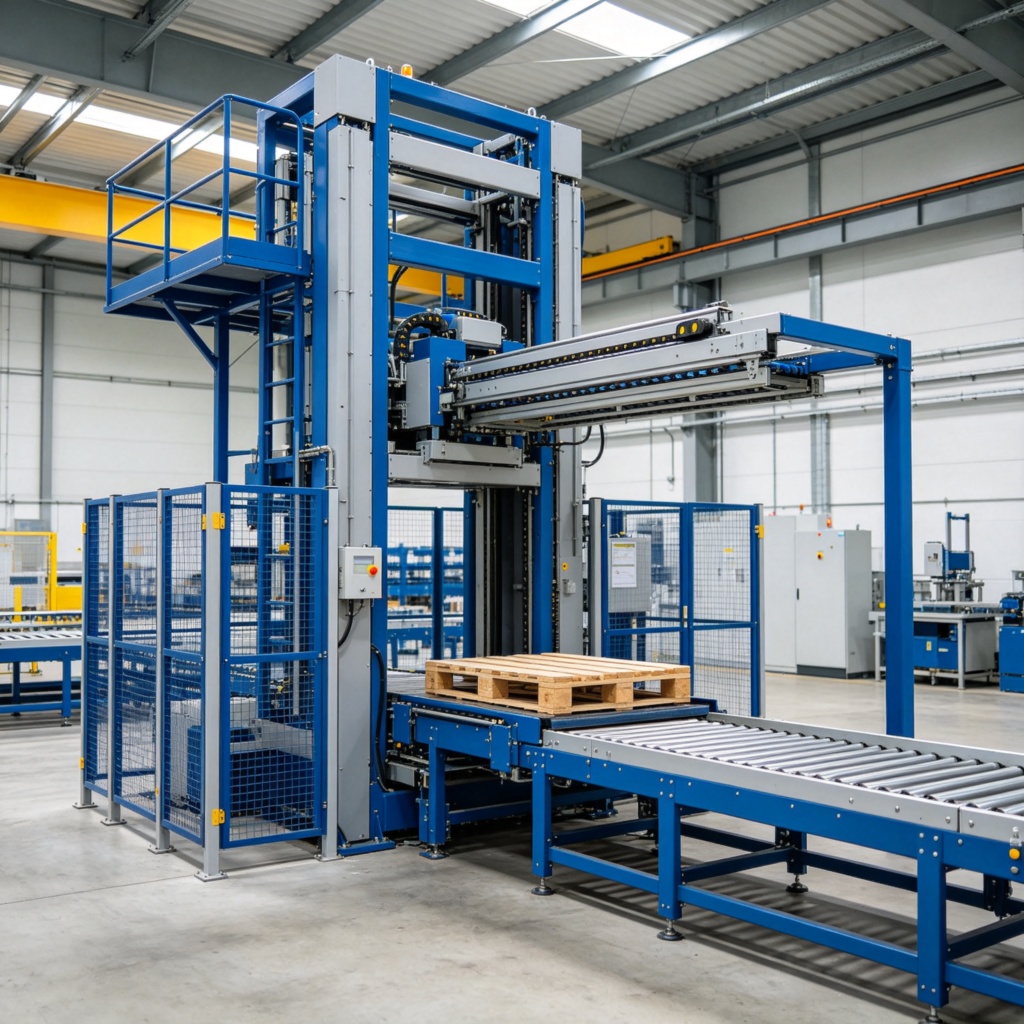
Strategie osłon: ogrodzenia, blokady, kurtyny, maty i skanery
Żadne pojedyncze urządzenie osłonowe nie obejmuje każdego punktu dostępu. Komórka paletyzacyjna typowo łączy kilka warstw, każdą dopasowaną do tego, jak ludzie rzeczywiście zbliżają się do urządzenia.
- Stałe ogrodzenie obwodowe: ogrodzenie siatkowe lub panelowe obejmujące objętość przejścia robota, bariera bazowa dla komórek, do których operatorzy nie wchodzą regularnie. Wielkość otworu siatki i wysokość podążają za zasadami osłon z właściwej normy, wymiarowane tak, by zatrzymać palce, dłonie i ramiona na odległość od zagrożenia.
- Drzwi dostępu z blokadą: drzwi zawiasowe lub przesuwne z zamkiem osłonowym lub przełącznikiem blokady. Otwarcie przerywa obwód bezpieczeństwa i zatrzymuje ruch; zamek może trzymać bramkę zamkniętą, dopóki robot nie osiągnie stanu bezpiecznego. Stosowane tam, gdzie personel wchodzi do ustawiania wzoru, wymiany chwytaka lub usuwania awarii.
- Kurtyna świetlna: bariera optoelektroniczna przez otwarty punkt dostępu, zwykle strona zasilania lub rozładunku. Kartony i palety przechodzą, przecinające ciało przerywa wiązkę; rozdzielczość i wysokość montażu dobiera się do wykrywania dłoni, ramienia lub całego ciała.
- Laserowy skaner bezpieczeństwa: skaner płaszczyzny podłogowej definiujący jedno lub więcej pól ochronnych tam, gdzie stałe ogrodzenie blokowałoby ruch wózków paletowych lub trasa dostępu zmienia się między produktami. Wyzwala zatrzymanie przy wejściu i może przełączać się między strefą ostrzeżenia a strefą zatrzymania.
- Mata bezpieczeństwa: podłogowa mata ciśnieniowa rozłączająca obwód po nadepnięciu. Prosta w montażu i tolerancyjna dla nierównych palet i rozlewisk, ale krawędź maty musi być osłonięta przed obejściem dookoła.
- Zatrzymanie awaryjne: czerwone grzybkowe przyciski na każdym stanowisku, wzdłuż ogrodzenia i na pendencie. Kategoria i funkcja zatrzymania e-stop są częścią oceny EN ISO 13849-1; e-stop usuwa ruch, ale nie zwalnia zmagazynowanej energii.
Wybór między ogrodzeniem a otwartą stroną chronioną napędza wydajność i ruch. Komórka prowadząca jeden SKU w stabilnym tempie, jak konwencjonalna maszyna warstwowa podająca owijarkę stretch, zwykle dostaje pełne stałe obwodzenie z jedną blokowaną bramką serwisową. Zwarta komórka kartonowa często zmieniająca SKU trzyma strony zasilania i rozładunku otwarte za kurtynami lub polami skanerów, a strony robota ogrodzone. Paletyzator współpracujący rezygnuje z ogrodzenia obwodowego, ale utrzymuje granice kontaktu i monitorowanie separacji opisane dalej.
Odległości osłon: jak blisko strefa zagrożenia może siedzieć przy zabezpieczeniu
EN ISO 13855 ustala odległość separacji S między urządzeniem zabezpieczającym a zagrożeniem. Podstawowy wzór dla podejścia poziomego to S = K × T + C, gdzie K to prędkość podejścia człowieka (1600 mm/s w obliczeniach normy), T to całkowity czas odpowiedzi systemu w sekundach, a C to odchylenie dla geometrii sięgnięcia z góry lub spodu. Dla sięgnięcia poziomego odchylenie C wynosi 850 mm; dla sięgnięcia z góry, gdy osoba pochyla się nad barierą, odchylenie to 1200 mm. Wynik to minimalne ustawienie; dodaje się tolerancję planu podłogi na górę, zamiast zaokrąglać liczbę w dół.
Przykład: kurtyna świetlna osłania stronę wymiany palet komórki robota przegubowego. Sterownik bezpieczeństwa i zatrzymanie robota dają połączony czas odpowiedzi T 0.25 s od przerwania wiązki do stanu bezpiecznego. Kurtyna montowana dla sięgnięcia poziomego na wysokości stojącego operatora. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. Twarz kurtyny musi siedzieć co najmniej 1250 mm od najbliższego punktu, jaki może zająć ramię lub chwytak; gdyby czas zatrzymania robota był dłuższy, powiedzmy 0.40 s, odległość rośnie do 1600 × 0.40 + 850 = 1490 mm. Wolniejsze zatrzymanie lub bliższe zagrożenie wymusza większe ustawienie, dlatego czas odpowiedzi ma znaczenie tak samo jak wysokość ogrodzenia.
| Urządzenie zabezpieczające | Geometria dostępu | Typowa podstawa odpowiedzi | Minimalne ustawienie od zagrożenia |
|---|---|---|---|
| Drzwi ogrodzenia z blokadą | Dostęp z boku, drzwi otwierane do środka | Drzwi otwierają obwód; robot zatrzymuje się na sygnale blokady | Brak sięgnięcia z góry, jeśli drzwi i rama są osłonięte; szczelina drzwi wymiarowana według zasad otworów osłonowych |
| Kurtyna świetlna, pełna wysokość ciała ≥1200 mm | Podejście poziome, T = 0.25 s | 1600 mm/s podejścia + odchylenie 850 mm | 1250 mm |
| Kurtyna świetlna, niższa wysokość osłony 900 mm | Podejście poziome z uwzględnieniem sięgnięcia spodu | Tabela EN ISO 13855 dla obniżonej wysokości | Minimum 900 mm, mierzone do zagrożenia |
| Laserowy skaner bezpieczeństwa, pole ochronne | Podejście poziome w płaszczyźnie podłogi | Odpowiedź skanera plus zatrzymanie robota, typowe T ≈ 0.2–0.3 s | Ustawienie pola 700–1000 mm, w zależności od czasu zatrzymania |
| Sięgnięcie z góry nad barierą | Dostęp pionowy z góry | 1600 mm/s podejścia + odchylenie 1200 mm | 1200 mm plus wyraz ruchu; wysokość ogrodzenia zweryfikowana względem długości sięgnięcia |
| Mata bezpieczeństwa | Dostęp bezpośredni przy krawędzi maty | Odpowiedź przełącznika ciśnieniowego, T ≈ 0.1–0.2 s | Mata obejmuje punkt wejścia; boki osłonięte przed obejściem dookoła |
Wymiary otworów podążają tą samą logiką sięgnięcia. Szczeliny wielkości palca przy głębokości sięgnięcia 0–350 mm trzyma się 12 mm lub mniej; otwory dłoni i ramienia powiększają się tylko wraz ze wzrostem odległości od zagrożenia. Panele siatkowe pospolicie używają otworów 50 × 50 mm, gdy panel siedzi wystarczająco daleko od ruchomych części, żeby ramię nie sięgnęło przez nie do zagrożenia. Jeśli panel jest blisko chwytaka lub płyty warstwowej, specyfikacja siatki zaostrza się, a nie luzuje. Wymiary te sprawdza się przeciw tabelom normy osłonowej na FAT, a nie szacuje z katalogu ogrodzeń magazynowych.
Bezpieczeństwo paletyzatora cobota: granice siły i nacisku według ISO/TS 15066
Paletyzator współpracujący usuwa ogrodzenie obwodowe, ale nie usuwa zagrożenia. W pracy ograniczonej mocą i siłą robot porusza się z prędkością i udźwigiem ograniczającymi energię kontaktu, a każde zdarzenie zacisku lub kontaktu musi pozostać w granicach biomechanicznych ISO/TS 15066. W pracy monitorowanej pod względem prędkości i separacji skaner lub system wizyjny śledzi odległość operatora od ramienia: robot zwalnia wraz z podejściem osoby i zatrzymuje się, gdy separacja spadnie poniżej pola ochronnego. Dwa tryby bywa łączone, ale wybrany tryb musi zostać podany w ocenie ryzyka.
Poniższa tabela wymienia typowe quasi-statyczne granice siły według obszaru ciała z ramowego dokumentu ISO/TS 15066. Traktuj je jako pasmo referencyjne do oceny kontaktu komórki; rzeczywisty cel projektowy może być niższy dla obszaru, który chwytak może przytrzymać przeciw ramie ramienia, a granica nacisku w N/cm² dla tego obszaru również musi zostać sprawdzona względem normy. Udźwig i prędkość cobota są dopasowane do tych granic: nasze komórki współpracujące pracują z udźwigiem 10–25 kg (pospolicie 16–20 kg), 6–8 cykli na minutę i pułapem około 8–12 kartonów na minutę, co utrzymuje energię kontaktu nisko w porównaniu z ramieniem przemysłowym 120 kg.
| Obszar ciała | Typowa quasi-statyczna granica siły | Scenariusz kontaktu do sprawdzenia |
|---|---|---|
| Czoło / twarz | 130 N | Kontakt głowy z ramieniem lub chwytakiem podczas sięgania nad komórkę |
| Klatka piersiowa | 140 N | Tułów przyciśnięty do ramy lub palety podczas przejścia |
| Brzuch | 110 N | Kontakt tkanek miękkich z nadgarstkiem lub narzędziem na średniej wysokości |
| Ramię górne | 160 N | Ramię przyciśnięte między przegubem a konstrukcją komórki |
| Dłoń | 260 N | Kontakt dłoni z korpusem chwytaka lub ramą poduszki ssącej |
| Grzbiet dłoni | 140 N | Kontakt kostki podczas podejścia narzędzia do kartonu |
| Udo | 220 N | Kontakt nogi na niskiej wysokości robota przy poziomie palety |
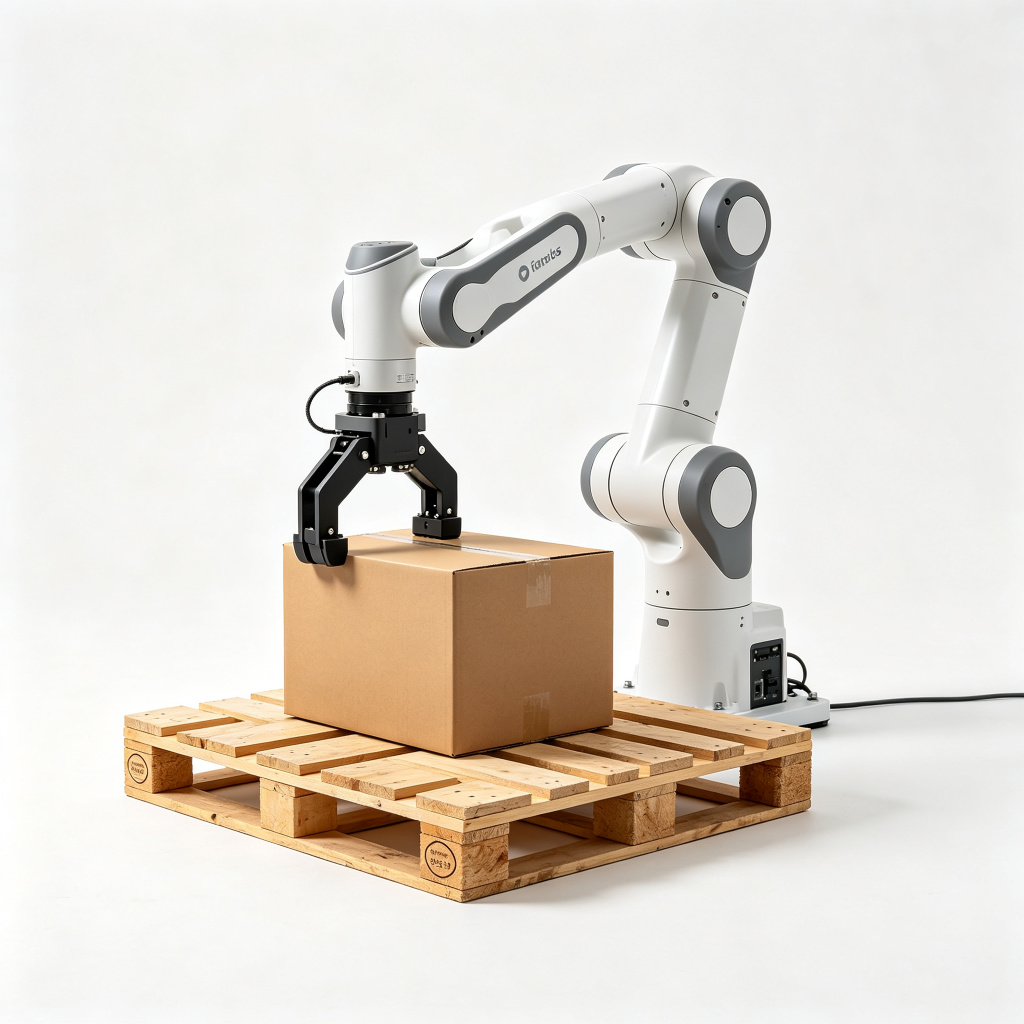
Z tych granic wynikają dwie zasady inżynierskie. Po pierwsze wyeliminuj geometrię zacisku, gdzie to możliwe: palce chwytaka i elementy ramy nie powinny tworzyć pułapki, która może zamknąć się na palcu lub kończynie, bo kontakt zatrzymany na płaskiej powierzchni rozprasza siłę, a pułapka ją koncentruje. Po drugie zweryfikuj siłę na rzeczywistym narzędziu. Podana współpraca klasy ramienia robota nie przenosi się automatycznie na chwytak, ramę próżniową lub przedłużenie palców; kompletny zespół nadgarstka musi zostać włączony do oceny kontaktu. Cobot z narzędziem wystającym dodającym masę przy nadgarstku zmienia zarówno bezwładność przy kontakcie, jak i osiągalną objętość.
Architektura obwodu bezpieczeństwa: poziom wydajności, kanały i diagnostyka
Obwód bezpieczeństwa jest oceniany jako łańcuch od czujnika do aktuatora zatrzymania. Typowa komórka paletyzacyjna łączy następujące wejścia: przełączniki blokad drzwi ogrodzenia, wyjścia kurtyn świetlnych, sygnały pól ochronnych skanera, przyciski e-stop na stanowiskach i pendencie oraz dowolne urządzenie zezwalające na panelu teach. Łańcuch zasilany jest do przekaźnika bezpieczeństwa lub sterownika bezpieczeństwa, który napędza funkcję bezpiecznego zatrzymania robota, zatrzymuje ruch przenośnika w osłoniętej strefie i wyłącza zwolnienia pneumatyczne tam, gdzie wymagane.
Dla komórki mogącej spowodować poważne zranienie projektujemy do PL d według EN ISO 13849-1, zwykle z redundantnymi kanałami i monitorowaniem kanałów, aby awaria jednego kanału nie wyłączyła funkcji bezpieczeństwa. PL e stosuje się tam, gdzie konsekwencja jest ciężka i ekspozycja częsta; PL c pasuje do funkcji niższego ryzyka, jak drzwi osłony na stanowisku pomocniczym o niskiej energii. Schemat obwodu pokazuje kategorię każdego urządzenia, liczbę kanałów, pokrycie diagnostyczne i wynikowy PL całego łańcucha. Jeśli inspektor bezpieczeństwa kupującego prosi o cel PL, cel ten powinien być odpowiedziany komponent po komponencie w wycenie, a nie pojedynczą etykietą na ogrodzeniu.
- Funkcja bezpiecznego zatrzymania: zdefiniowana według kategorii zatrzymania robota, ze sprawdzeniem zadziałania hamulca po poleceniu zatrzymania.
- Logika resetu: po otwarciu i zamknięciu osłony maszyna nie restartuje się sama; wyraźny reset na stanowisku obsługi potwierdza oczyszczenie strefy.
- Wybór trybu: tryby produkcji, ustawiania i konserwacji przełączają ograniczenia prędkości i zachowanie osłon; klucz trybu lub przełącznik wyboru jest sam monitorowanym elementem sterowania.
- Diagnostyka: awarie kanałów, awarie urządzeń i stany obejścia są raportowane do HMI i rejestrowane, aby wyłączona kurtyna była widoczna, a nie cicha.
Zgodność CE: ocena ryzyka, plik techniczny i deklaracja
Znak CE to koniec udokumentowanego procesu, a nie naklejka nakładana przy wysyłce. Droga zgodności według Dyrektywy Maszynowej 2006/42/EC gromadzi w pliku technicznym: ocenę ryzyka i notatki ryzyka resztkowego, rysunki rozmieszczenia i osłon, schemat bezpieczeństwa systemu sterowania z poziomami wydajności, listę norm, certyfikaty urządzeń bezpieczeństwa, schematy elektryczne i pneumatyczne, instrukcje w języku docelowym oraz ostateczną Deklarację Zgodności.
Na terenie kupującego instalacja ponownie zmienia obraz ryzyka. Komórka osłonięta jako maszyna samodzielna łączy się teraz z przenośnikami przychodzącymi, owijarką wychodzącą, ruchem wózków widłowych i procedurami, których nie było w warsztacie. Teren potrzebuje własnej kontroli: przenośniki osłonięte przy przejściu obok komórki, oznaczenia podłogi pasa ruchu, punkty dostępu zgodne z układem wykonanym oraz przegląd ryzyka resztkowego zamykający pętlę między dokumentacją producenta a stanem zainstalowanym. Deklaracja Zgodności producenta obejmuje maszynę w stanie dostawy; integrator lub właściciel terenu pozostaje odpowiedzialny za zainstalowany system tam, gdzie urządzenia są połączone na podłodze.
Własne certyfikacje, patenty i zapisy testów SunAura są wymienione na stronie certyfikacji i patentów dla kupujących weryfikujących dowody dostawcy przed zamówieniem. Dla samej maszyny praktyczna lista kontrolna odbioru obejmuje pozycje z następnego rozdziału; brakującą dokumentację traktujemy jako punkt wstrzymania, a nie jako papierkową robotę do załatwienia po wysyłce.
Notatki bezpieczeństwa według maszyn
Niskopoziomowy paletyzator kartonowy
Niskopoziomowy paletyzator kartonowy buduje warstwy mniej więcej na wysokości stojaka lub w zagłębieniu, co trzyma operatora blisko płyty warstwowej i zasilania kartonów. Ogniskiem osłon jest strefa transferu warstwy, zgniecenie między kartonami a prowadnicami bocznymi i drzwi blokowane do usuwania zacięć. Ponieważ dostęp jest na poziomie podłogi, szczeliny sięgnięcia spodu i z góry wokół ogrodzenia przechodzą najściślejszą kontrolę; niski panel pozwalający komuś pochylić się od góry nie przechodzi sprawdzianu ustawienia, nawet jeśli sama siatka wygląda dobrze.
Wysokopoziomowy paletyzator warstwowy
Wysokopoziomowy paletyzator warstwowy podaje kartony na wysokości i zrzuca warstwy na paletę poniżej, potrzebując około 4.5 m wysokości stropu plus podest. Ocena bezpieczeństwa dzieli się na dwie strefy: górna platforma, na której działa mechanizm warstwy, oraz strefa pod maszyną, gdzie palety są budowane i rozładowywane. Dostęp po schodach i na podest potrzebuje własnych blokad i osłon poręczy, a otwór pod maszyną musi być ogrodzony, aby nikt nie stał pod upuszczanym ładunkiem. Konwencjonalne maszyny warstwowe biegają 1–3 warstwy na minutę przy stabilnej wydajności jednego SKU; niższe tempo cyklu nie zmniejsza wymogu osłon, tylko zmienia dominujące zagrożenia.
Paletyzator robota współpracującego
Paletyzator robota współpracującego to układ bez ogrodzenia, wymiarowany pod lżejsze kartony i stosy worków przy udźwigu 10–25 kg i pułapie 8–12 kartonów na minutę. Jego dokumentacja bezpieczeństwa prowadzi oceną kontaktu ISO/TS 15066, wybranym trybem współpracy, przeglądem kontaktu chwytaka i monitorowaniem separacji tam, gdzie zamontowane. Tam gdzie produkt jest cięższy lub cykl szybszy niż pozwalają granice kontaktu cobota, właściwą odpowiedzią jest ramię przemysłowe w osłoniętej komórce, a nie cobot poza swoim nominalnym trybem.
System paletyzatora bramowego
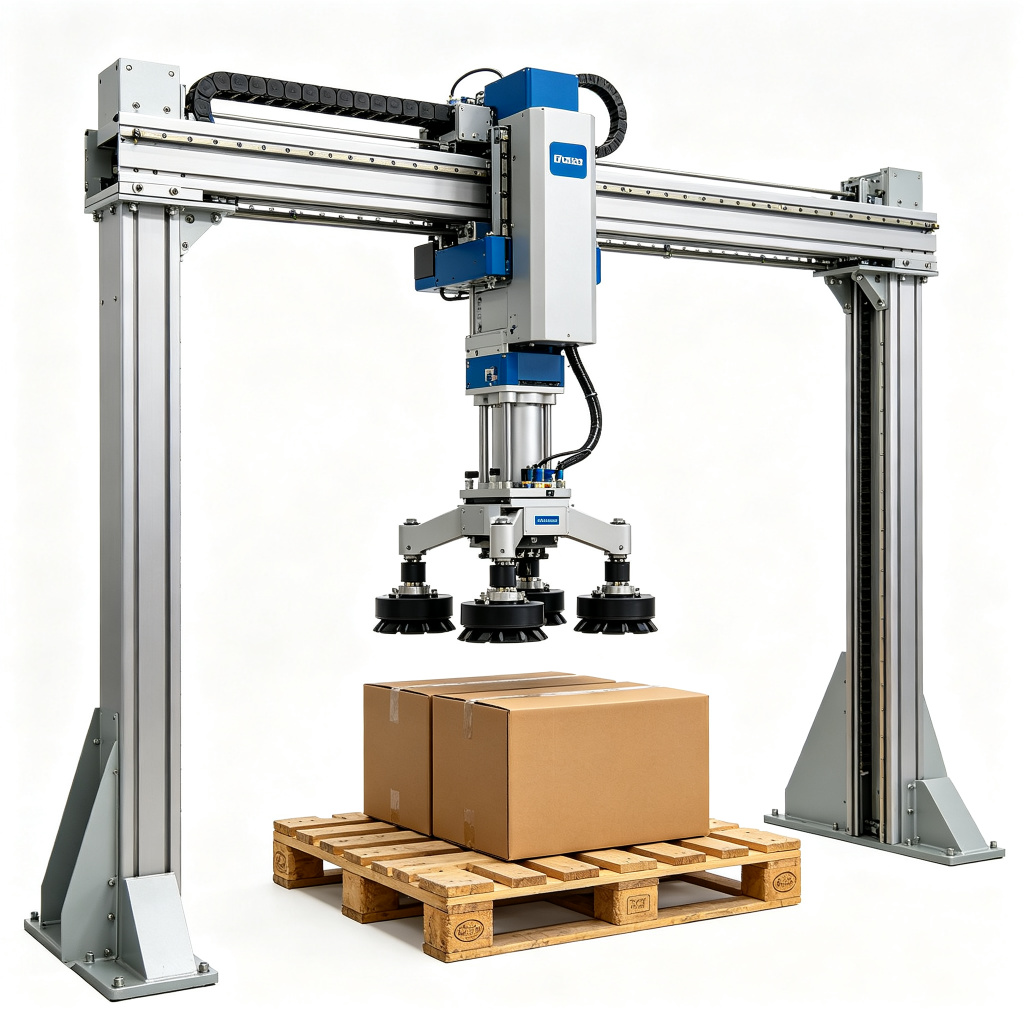
System paletyzatora bramowego porusza się po stałych osiach kartezjańskich ze sztywną osią Z i bryłą przejścia 3–4 m. Jego obszar osłonowy jest prostszy w planie niż łuk przejścia ramienia przegubowego, bo rama definiuje objętość ruchu, ale pionowe widełki i szyna próżniowa tworzą punkty nadrzędne i zgniotu wzdłuż całego przejścia. Osłony stałe obejmują boki ramy; dostęp blokowany obejmuje wymianę palet; każdy chodnik pod ścieżką przejścia potrzebuje ochrony przed upuszczonym ładunkiem. Pełna rodzina paletyzatorów, łącznie z tymi czterema układami, jest indeksowana w indeksie produktów paletyzatorów.
Lista kontrolna bezpieczeństwa FAT i SAT
Odbiór fabryczny testuje komórkę w warsztacie producenta; odbiór na miejscu powtarza kontrolę po montażu i połączeniu z linią. Pozycje bezpieczeństwa na obu listach podążają tą samą kolejnością.
- Zweryfikuj, że ocena ryzyka obejmuje wykonaną konfigurację, łącznie z chwytakiem, przenośnikiem zasilającym i wymianą palet.
- Sprawdź każdy przełącznik blokady i kurtynę świetlną: otwórz lub przerwij każdy, potwierdź zatrzymanie robota i zgłoszenie awarii przez HMI, potwierdź, że restart wymaga ręcznego resetu.
- Zmieierz ustawienia osłon względem obliczenia EN ISO 13855: odległość kurtyny lub skanera do najbliższego punktu zagrożenia, odległość panelu ogrodzenia od ruchomych części, wymiary otworów przeciw tabelom sięgnięcia.
- Przetestuj wszystkie przyciski e-stop wokół komórki, łącznie z pendentem, i zapisz czas zatrzymania oraz zachowanie hamulca.
- Potwierdź poziom wydajności obwodu bezpieczeństwa względem schematu sterowania; prześledź każdy kanał wejściowy do aktuatora zatrzymania.
- Przeprowadź komórkę współpracującą przez listę scenariuszy kontaktu; potwierdź, że siła i nacisk siedzą w granicach ISO/TS 15066 dla obciążonego chwytaka, a nie gołego ramienia.
- Zweryfikuj blokadę i izolację: główny odłącznik, izolację powietrza, punkty zwalniania energii resztkowej i opublikowaną procedurę LOTO dla konserwacji.
- Potwierdź, że tryby ręczny, ustawiania i produkcji przełączają prędkość i zachowanie osłon zgodnie z projektem.
- Sprawdź dokumentację: Deklarację Zgodności, listę norm, schematy, instrukcje w wymaganym języku i notatki ryzyka resztkowego.
- Przejrzyj zainstalowany układ terenu: ogrodzenie ruchu, osłony przenośników na granicy komórki i każde ryzyko resztkowe dodane przez połączenie sąsiednich urządzeń.
Typowe niezgodności zatrzymujące odbiór
Z naszej historii FAT luki opóźniające podpisanie odbioru grupują się w krótkiej liście. Kupujący i inżynierowie mogą używać jej jako listy pre-audytowej przed przybyciem inspektora.
- Kurtyna świetlna zamontowana bliżej zagrożenia niż obliczone ustawienie, aby zaoszczędzić powierzchnię; naprawa przez przeniesienie kurtyny lub wydłużenie czasu zatrzymania, tak aby pierwotna odległość stała się ważna.
- Przełącznik blokady obejściowy lub podłączony jako styk sygnałowy, więc otwarcie drzwi zgłasza awarię, ale nie zatrzymuje ramienia.
- Siatka ogrodzenia wymiarowana pod palce, podczas gdy panel siedzi na tyle blisko, że cała dłoń sięga przez nią po chwytak.
- Ocena cobota napisana dla gołego ramienia, bez chwytaka, ramy ssącej lub przedłużenia palców w przeglądzie kontaktu.
- Przekaźnik bezpieczeństwa wybrany w niższej kategorii niż czujniki, ściągając cały łańcuch poniżej docelowego PL.
- Brak logiki resetu po otwarciu osłony, więc komórka restartuje się automatycznie po zamknięciu drzwi.
- W pliku technicznym brakuje oceny komórki poziomu EN ISO 10218-2, a dostarczono tylko certyfikat producenta ramienia.
- Powietrze resztkowe lub zmagazynowana energia serwo nieodizolowane w procedurze konserwacji, więc LOTO nie może zostać zabezpieczone przed rozpoczęciem prac.
Szkolenie operatora, blokada i ryzyka resztkowe, których osłona nie usuwa
Osłony ograniczają ryzyko, nie zastępują instrukcji. Operatorzy potrzebują szkolenia z cyklu komórki, znaczenia każdego stanu awarii HMI, lokalizacji e-stop i zasady, że żadna część ciała nie wchodzi w strefę przejścia, gdy robot jest w trybie produkcji. Technik serwisowy potrzebuje procedury lockout/tagout: odizolować zasilanie elektryczne, odizolować sprężone powietrze, zwolnić resztkową próżnię i ciśnienie pneumatyczne, potwierdzić zerowy ruch przed otwarciem ogrodzenia i zweryfikować stan bezpieczny przed włożeniem ręki w strefę chwytaka.
Niektóre ryzyka resztkowe pozostają na maszynie nawet po projekcie i osłonach. Sięgnięcie po usunięcie zacięcia zawsze wymaga zatrzymania i izolacji, nigdy ręki przy ruchomych kartonach. Wymiana palet w pasie mieszanego ruchu potrzebuje zasad ruchu, aby wózek widłowy nie wjeżdżał w strefę komórki podczas cyklu ramienia. Zmiana narzędzia między produktami podąża za sekwencją przezbrojenia w poradniku operacyjnym, z robotem utrzymanym w stanie bezpiecznym i powietrzem odizolowanym tam, gdzie dotykany jest chwytak. Te ryzyka resztkowe są wpisane w instrukcję i oznaczone na maszynie, a nie zakładane jako usunięte przez poręcz ochronną.
Jak łączy się reszta klastra
Decyzje osłonowe wiążą się z powrotem z układem i wydajnością. Porównanie układów paletyzatora bramowego i ramienia przegubowego pokazuje, jak zasięg i typ ramy zmieniają objętość przejścia, a więc plan ogrodzenia, a notatka wprowadzeniowa o dwustanowiskowym paletyzatorze robotycznym wyjaśnia, gdzie drugie stanowisko układania dodaje ruch wymiany palet, który układ bezpieczeństwa musi uwzględnić. Po stronie operacyjnej poradnik diagnozy i przezbrojenia paletyzatora robotycznego obejmuje usterki i obsługę okresową, które utrzymują zgodną komórkę w bezpiecznym działaniu po odbiorze. Każda maszyna oferty końca linii, od niskopoziomowych maszyn kartonowych po ciężkie ramiona, jest wymieniona w indeksie produktów paletyzatorów.
Gdy oceniasz wycenę paletyzatora, poproś o ocenę ryzyka, schemat obwodu bezpieczeństwa z poziomami wydajności, obliczenia odległości osłon i listę norm przed porównaniem ceny. Komórka produkująca kartony szybko, ale niemogąca pokazać tych dokumentów, niesie koszt zgodności za ceną maszyny, a koszt ten ląduje zwykle na odbiorze lub pierwszym audycie, a nie na etapie zamówienia. Nasz zespół inżynierski przechodzi te same pytania z kupującymi na etapie zapytania, dopasowując obszar osłonowy do mieszanki produktów, planu podłogi i ruchu wokół komórki przed zablokowaniem układu.
