Jak działa paletyzator robotyczny: osie, udźwig, zasięg, czas cyklu i matematyka wzoru warstwy
Paletyzator robotyczny pobiera pojedyncze kartony, worki lub pakiety z przenośnika zasilającego i układa je w zaprogramowane warstwy na palecie, jedno pobranie za razem. Zrozumienie, jak działa paletyzator robotyczny, oznacza prześledzenie maszyny od produktu docierającego do punktu pobrania przez każdą oś ruchu, nominalny udźwig ograniczający to, co chwytak może unieść, bryłę zasięgu wyznaczającą miejsca palet, czas cyklu ustalający liczbę kartonów na minutę oraz matematykę wzoru decydującą o tym, gdzie każdy karton ląduje na każdej warstwie. To dogłębne opracowanie przechodzi przez te podsystemy z konkretnymi liczbami: udźwig w kilogramach, zasięg w milimetrach, cykl w sekundach, pobrania na godzinę, zużycie powietrza w Nl/min i liczby warstw na standardowej palecie. Maszynami referencyjnymi są ramiona przegubowe z oferty paletyzatorów SunAura; wartości to przedziały planistyczne do zweryfikowania przy odbiorze fabrycznym, a nie stałe wyceny.
Maszyna, którą większość osób wyobraża sobie, mówiąc „robotyczny paletyzator”, to czteroosiowe ramię przegubowe na stojaku podłogowym, niosące chwytak próżniowy lub zaciskowy, pracujące między przenośnikiem zasilającym a jednym lub dwoma stanowiskami układania palet. Komórka robota współpracującego to wariant o niższym udźwigu tego samego pomysłu, a maszyna bramowa rozwiązuje to samo zadanie układania prostymi szynami zamiast obrotowych przegubów; poniższe zasady ruchu dotyczą najpierw ramienia, z uwagami, gdzie warianty się różnią.
Anatomia komórki paletyzatora robotycznego
Zanim osie nabiorą sensu, spójrz na komórkę jako na zbiór połączonych podsystemów. Każda instalacja paletyzatora robotycznego zawiera te same elementy w pewnej formie:
- Przenośnik zasilający: transportuje produkt do punktu pobrania, zwykle z prowadnicami bocznymi wyrównującymi karton i fotokomórką sygnalizującą robotowi gotowość pobrania.
- Ramię robota i stojak: ramię przegubowe przykręcone do wzmocnionej płyty podłogowej, z szafą sterowniczą i panelem teach obok.
- Narzędzie chwytaka: belka próżniowa z przyssawkami dla kartonów, narzędzie zaciskowe lub widełkowe dla worków albo narzędzie ramowe dla worków kontenerowych; montowane do kołnierza nadgarstka.
- Stanowiska układania palet: jedno lub dwa stanowiska, na których podstawiane są puste palety i z których opuszczają się gotowe stosy, czasem z dyspenserem pustych palet i opcją przekładek.
- Sterowanie i komunikacja: sterownik robota prowadzi program ruchu i wymienia z PLC linii sygnały obecności kartonu, licznika palet, awarii i cyklu.
- Osłony: ogrodzenie obwodowe, bramki blokowane, kurtyny świetlne lub skanery bezpieczeństwa zatrzymujące ruch, gdy ktoś wejdzie w bryłę roboczą.
- Ścieżka rozładunku: przenośnik, tor rolkowy lub pas wózkowy, który prowadzi gotową paletę w stronę owijarki stretch.
Samo ramię jest tylko środkiem tego łańcucha. Szybkie ramię i tak nie ułoży produktu, którego przenośnik nie poda, a wysoki stos i tak zostawi korytarz rozładunku, jeśli gotowa paleta nie może opuścić komórki na czas. Gdy komórka działa poniżej oczekiwań, wąskim gardłem bywa często któryś z przenośników lub wymiana palet, a nie ramię.
Osie: jak porusza się ramię
Ramię przegubowe klasy paletyzacyjnej ma cztery osie. Podstawa obraca całe ramię wokół stojaka; przegub barkowy podnosi ramię górne; przegub łokciowy składa ramię przednie; nadgarstek utrzymuje chwytak poziomo podczas podnoszenia, więc produkt pozostaje pionowo niezależnie od tego, czy ramię sięga nisko nad przenośnik, czy wysoko nad gotowy stos. Sterownik współrzędnie steruje wszystkimi czterema przegubami, tak aby chwytak poruszał się po prostym torze między punktem pobrania a każdą komórką palety, zamiast wykreślać łuk ramienia odchylający ładunek na bok.
Cztery osie wystarczają do paletyzacji, bo zadanie powtarza niewielki zestaw ruchów: sięgnij po przenośnik, zejdź na produkt, chwytnij, podnieś, przenieś nad paletę, odłóż, zwolnij, wycofaj. Piąta lub szósta oś, typowa dla spawania lub zadań manipulacyjnych, dodaje obrót nadgarstka i orientację narzędzia, których układanie kartonów rzadko potrzebuje. Silniki serwo ramienia napędzają każdy przegub przez przekładnie; enkodery przekazują kąt przegubu z powrotem do sterownika, który oblicza pozycję chwytaka we współrzędnych kartezjańskich względem nauczonych pozycji pobrania i palet.
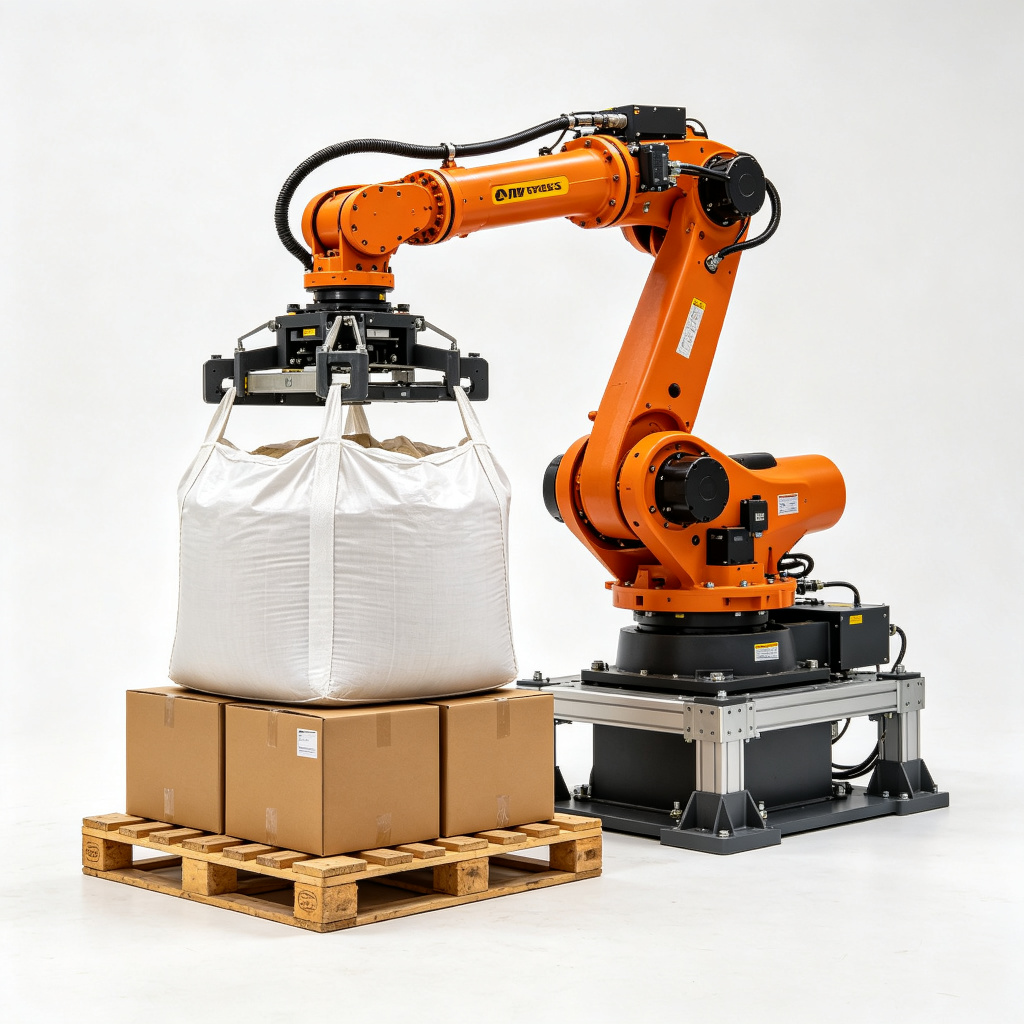
Standardową maszyną referencyjną tej architektury jest czteroosiowy paletyzator robotyczny 120 kg, zbudowany dla kartonów, tacek i worków w regularnej klasie udźwigu. Cięższe zadania przechodzą na ciężki paletyzator robotyczny 180 kg, gdzie napędy przegubów, przeguby i łożyska nadgarstka są wymiarowane pod worki kontenerowe i gęste pakiety.
Udźwig: co tak naprawdę ogranicza ta liczba
Udźwig to maksymalna łączna masa, jaką może unieść nadgarstek, i obejmuje ona narzędzie chwytaka, a nie tylko produkt. Jeśli belka próżniowa waży 18 kg, a karton 16 kg, nadgarstek widzi przy tym pobraniu 34 kg; jeśli narzędzie zaciskowe waży 45 kg, a worek 40 kg, pobranie wynosi 85 kg. Nominalny udźwig maszyny musi objąć najcięższy produkt plus narzędzie, z zapasem na dynamiczne siły podnoszenia i zatrzymywania. Dwie standardowe klasy obejmują pracę paletyzacyjną: 120 kg dla kartonów, tacek i regularnych worków oraz 180 kg dla worków kontenerowych, gęstych pakietów i cięższych ładunków przemysłowych.
Dwa zastrzeżenia utrzymują liczbę udźwigu w ryzach. Po pierwsze udźwig maleje w kierunku zewnętrznej krawędzi bryły zasięgu: to samo ramię, które przy stojaku przenosi pełny nominal, na dalekim zasięgu może tracić nośność, bo momenty przegubów rosną wraz z ramieniem dźwigni. Po drugie udźwig jest oceniany dla powtarzalnych cykli, a nie jednorazowych podniesień. Narzędzie trzymające się na papierze na 95% nominalu szybciej zużyje przekładnie przegubów przy dwóch zmianach dziennie, więc zasadą planistyczną jest trzymanie produktu plus narzędzia z wygodnym zapasem wewnątrz klasy, a nie na granicy. Dla aplikacji z workami kontenerowymi zważ pusty FIBC, napełniony produkt i narzędzie ramowe oddzielnie, a potem dodaj je przed wyborem klasy 180 kg zamiast 120 kg.
Zasięg i obszar roboczy
Zasięg to odległość pozioma, jaką ramię może pokonać od środka stojaka, typowo 2.4–3.2 m w zależności od modelu. Wokół tego środka ramię zakreśla kołową bryłę; w jej obrębie chwytak sięga punktu pobrania na przenośniku i każdej komórki palety na stanowiskach układania. Pionowo bryła obejmuje od niskiej wysokości odłożenia po górę gotowego stosu plus wycofanie chwytaka; górę palety 1200 mm obciążonej do stosu 1800 mm, plus wysokość chwytaka i prześwit podnoszenia, wyznacza pionowe zapotrzebowanie ramienia.
Praktyka układania linii trzyma środki palet wewnątrz wygodnego pasma zasięgu, a nie przy nominalnym maksimum. Pozycja w dalekich 20% zasięgu kosztuje czas cyklu i zapas udźwigu oraz ustawia ramię w rozciągniętej postawie, przenoszącej więcej obciążenia na łożyska przegubów. Gdy trzy stanowiska – jeden przenośnik i dwie palety – nie mieszczą się w jednej bryle, opcje to przeniesienie stojaka, podział zadania na dwa ramiona albo wybór modelu o dłuższym zasięgu w następnym rozmiarze. Alternatywa bramowa obejmuje stały prostokątny rozstaw 3–4 m zamiast kołowego promienia; porównanie obu układów przedstawiono w poradniku bramowy a robotyczny paletyzator.
Czas cyklu: anatomia jednego pobrania
Cykl paletyzacyjny to pełne powtórzenie od jednego gotowego produktu do następnego gotowego produktu uwolnionego na palecie. Typowy czas cyklu na czteroosiowym ramieniu wynosi 3.5–6 s na pobranie, w zależności od odległości zasięgu, masy produktu, typu chwytaka i czasu ustania. Przy tych czasach cyklu wydajność pojedynczego pobrania wynosi 700–900 pobrań/godzinę, wzrastając do około 1200 pobrań/godzinę przy zoptymalizowanym ruchu: pozycje palet blisko przenośnika, chwytak dopasowany do czoła produktu i zbędna zwłoka po zatrzymaniu ramienia.
Podziel jeden cykl na segmenty ruchu. Ramię zaczyna zaparkowane nad paletą lub w pozycji bazowej; przesuwa się w stronę punktu pobrania; schodzi na produkt; chwytak chwyta lub uszczelnia; podnosi się ponad przenośnik; przenosi nad docelową komórkę palety; schodzi do odłożenia; zwalnia; wycofuje na wysokość. Każdy segment ma odległość przejścia i ograniczenie prędkości wyznaczone profilem ruchu sterownika, a zwłoki przy chwycie i zwolnieniu dodają ułamek sekundy, w którym ładunek musi zostać potwierdzony jako bezpieczny przed dalszym ruchem.
| Segment cyklu | Typowy udział w cyklu | Co determinuje czas |
|---|---|---|
| Wycofanie i podejście do pobrania | ~20–25% | Odległość od pozycji bazowej lub ostatniej komórki palety do przenośnika; ograniczenia przyspieszenia ramienia |
| Zejście i chwyt | ~15–20% | Prędkość zejścia, potwierdzenie uszczelnienia lub zacisku, czas ustania |
| Podnoszenie i transfer nad paletę | ~25–30% | Odległość pozioma między przenośnikiem a komórką palety; dynamiczne ograniczenia udźwigu |
| Odłożenie, zwolnienie i wycofanie | ~20–25% | Wysokość odłożenia, potwierdzenie zwolnienia, prześwit nad sąsiednimi kartonami |
| Zwłoka i potwierdzenie czujnika | ~5–10% | Potwierdzenie pobrania, kontrola próżni, ustalenie pozycji komórki |
Gdy cykl trwa dłużej niż pasmo 3.5–6 s, typowe przyczyny to punkt pobrania za daleko od palety, chwytak wymagający ponownego uszczelnienia po słabej próżni, ramię dryfujące przed zejściem albo wymiana palet przerywająca ramię między warstwami. Pomiar każdego segmentu na raporcie cyklu panelu teach pokazuje, który z nich zjada czas.
Matematyka wzoru warstwy: gdzie ląduje każdy karton
Program wzoru dzieli powierzchnię palety na siatkę i przypisuje każdemu kartonowi komórkę siatki, orientację i warstwę. Obliczenia zaczynają się od trzech wymiarów: długość i szerokość kartonu, użyteczna długość i szerokość palety oraz docelowa liczba kartonów na warstwę. Kartony leżą z małą przerwą między sąsiadami, aby spoiny warstw się nie zderzały, a obrócone kartony naprzemiennie zmieniają orientację między warstwami, aby zablokować stos przed przesuwaniem.
Wzorzec przykładowy: kartony 400 × 300 mm na palecie 1200 × 1000 mm
Weźmy karton 400 mm długości i 300 mm szerokości na drewnianej palecie 1200 × 1000 mm, z powierzchnią użyteczną około 1180 × 980 mm po odliczeniu prześwitu krawędziowego. Ułóżmy kartony wzdłuż kierunku 1180 mm: trzy kartony po 400 mm dają 1200 mm, czyli nieco ponad wymiar, więc zwykłym podziałem są dwa wszerz po 400 mm plus kolumna obrócona. W głąb 980 mm trzy rzędy po 300 mm dają 900 mm z prześwitem przy krawędzi. Warstwa o mieszanej orientacji mieści cztery kartony w jednym kierunku i dwa w kolumnie obróconej, łącznie sześć kartonów na warstwę; następna warstwa obraca wzór tak, aby spoiny między kartonami przecinały kartony poniżej, co utrzymuje paletę prostą podczas owijania stretch. Przy sześciu kartonach na warstwę i ośmiu warstwach na docelowy stos gotowa paleta mieści 48 kartonów; sterownik śledzi liczbę komórek, liczbę warstw i liczbę palet w miarę powtarzania cyklu.
Wzorzec przykładowy: obrócone kartony i przerywanie spoin
Tam gdzie wymiary pudeł zostawiają resztkę przestrzeni, którą prosta siatka marnuje, wzór obraca wybrane kartony o 90°, aby wypełnić warstwę ciaśniej. Obrót wykorzystuje orientację nadgarstka do obrócenia kartonu między pobraniem a odłożeniem; każda obrócona komórka dodaje do cyklu krótki obrót nadgarstka, który należy policzyć w czasie segmentu powyżej. Sterownik przechowuje pełny wzór jako współrzędne: środek kartonu X i Y na palecie, kąt obrotu, numer warstwy i następna komórka w kolejności. Inny rozmiar kartonu wywołuje inną recepturę; maszyna nie wyprowadza siatki na nowo w czasie pracy, chyba że linia jest przygotowana na mieszane rozmiary kartonów na jednej palecie.
Pojemność warstwy zależy od powierzchni kartonu, a nie od prędkości ramienia: dwie linie z tym samym ramieniem mogą prowadzić różne liczby kartonów/min po prostu dlatego, że jeden wzór mieści osiem kartonów na warstwę, a drugi pięć. Gdy linia planuje nowy SKU, wzór należy najpierw rozrysować na papierze – kartony na warstwę, warstwy na paletę, łącznie kartonów na paletę – zanim podana zostanie wydajność cyklu.
Rodzaje chwytaków i zużycie powietrza
Chwytak jest interfejsem między ramieniem a produktem, a jego konstrukcja wyznacza zarówno zapotrzebowanie na próżnię, jak i wskaźnik usterek. Trzy rodziny chwytaków obejmują większość prac paletyzacyjnych:
- Belka próżniowa: przyssawki lub poduszka piankowa uszczelniają się na górnej powierzchni kartonu; jedna przyssawka na czoło kartonu lub pełna szeroka poduszka na pobrania wielokartonowe. Najlepsza dla regularnych kartonów z płaską, szczelną tekturą.
- Narzędzie zaciskowe: dwie płytki zaciskają się po bokach worka lub pakietu; stosowane tam, gdzie górna powierzchnia nie utrzyma próżni, np. worki tkane lub luźne pakiety.
- Narzędzie ramowe lub pętlowe: haki lub belki zaczepiają pętle worka kontenerowego; wymagane przy podnoszeniach FIBC w klasie 180 kg.
Pneumatyczne chwytaki próżniowe pobierają średnio około 40–80 Nl/min przy zasilaniu 5–6 bar, w zależności od liczby przyssawek, stopnia przecieku i częstotliwości cyklowania próżniowego. Przewód powietrza do komórki musi przenosić to zapotrzebowanie plus ewentualne sterowanie zaciskiem lub powietrze przycisków w obwodzie osłonowym. Porowata tektura falista, zadrukowana lub wytłoczona powierzchnia albo karton z otwartą górą mogą przeciekać na tyle, że przyssawka nie utrzyma; wtedy narzędzie przechodzi w zacisk albo poduszka zmienia się na szersze uszczelnienie piankowe kompensujące małe szczeliny. Obecność próżni potwierdza czujnik przed podniesieniem; słabe uszczelnienie wyzwala próbę ponownego chwytu lub zatrzymanie awarii, zamiast upuszczonego kartonu przelatującego nad paletą.
Czujniki i wykrywanie produktu
Komórka pracuje na niewielkim zestawie sygnałów. Fotokomórka przenośnika wykrywa karton w punkcie pobrania i informuje sterownik, że produkt jest wyrównany i gotowy; czujnik próżni lub zacisku potwierdza chwyt przed podniesieniem; czujnik pozycji palety sprawdza, czy pusta paleta jest osadzona na stanowisku układania; liczniki warstw i komórek śledzą postęp względem receptury. W komórkach dwustanowiskowych sygnał gotowości stanowiska informuje ramię, która paleta może przyjąć następną komórkę, a sygnał kompletnej palety wywołuje wymianę.
Większość błędnych pobrań sprowadza się do jednego z trzech stanów czujników: karton był nie wycentrowany, gdy zadziałała fotokomórka, uszczelnienie zawiodło na porowatej powierzchni albo paleta przesunęła się między warstwami. Odpowiedź na awarię w sterowniku jest stopniowana: ponów chwyt raz, przenieś produkt na pozycję odrzutu albo zatrzymaj komórkę i wezwij operatora. Przewodniki usterka–przyczyna–naprawa, łącznie z upuszczonymi kartonami i krzywymi warstwami, zebrano w poradniku diagnozy i przezbrojenia paletyzatora robotycznego.
Wydajność: przeliczanie czasu cyklu na kartony na minutę
Matematyka wydajności wychodzi od cyklu. Średni cykl 4.5 s daje 3600 / 4.5 = 800 pobrań/godzinę, czyli około 13.3 kartonów/min, jeśli każde pobranie niesie jeden karton. Cykl 6 s spada do 600 pobrań/godzinę, 10 kartonów/min; zoptymalizowany cykl 3.5 s osiąga około 1028 pobrań/godzinę, 17.1 kartonów/min. To liczby dla pojedynczego pobrania. Chwytak podnoszący dwa kartony na pobranie podwaja liczbę kartonów na cykl, ale tylko wtedy, gdy wymiary kartonów i uszczelnienie próżniowe wspierają belkę wielokartonową.
Linia przykładowa: 200 kartonów/godzinę
Linia podająca 200 kartonów/godzinę pracuje około 3.3 kartonów/min. Nawet konserwatywny cykl 6 s utrzymuje 600 pobrań/godzinę, więc ramię jednobramowe utrzyma to tempo z zapasem na wymianę palet i okazjonalne ponowne chwyty. Komórkę i tak należy sprawdzić pod kątem czasu wymiany: gotowa paleta, której opuszczenie i podstawienie pustej trwa 40–60 s, zatrzymuje ramię w tym oknie, a stracony czas musi zmieścić się w zapasie powyżej zapotrzebowania linii.
Linia przykładowa: 600 kartonów/godzinę
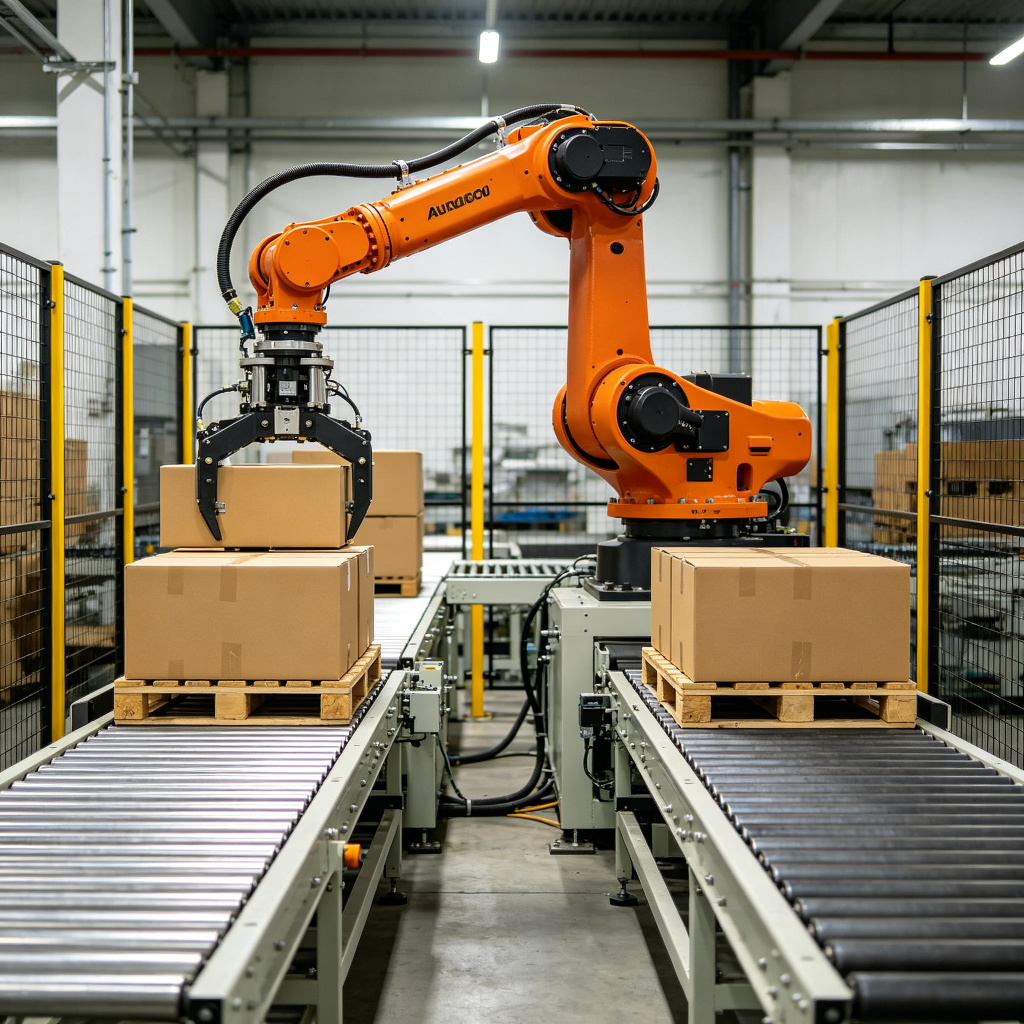
Linia 600 kartonów/godzinę pracuje 10 kartonów/min, co leży na wolniejszym końcu zoptymalizowanego pasma ramienia. Przy tym tempie wymiana w jednobramowym stanowisku staje się wąskim gardłem: każda zmiana palety zabiera czas, którego ramię nie odzyska samą prędkością cyklu. Układ dwustanowiskowy umieszcza dwa stanowiska układania w zasięgu, więc ramię układa na jednej palecie, podczas gdy druga jest wymieniana; efektywna wydajność może podejść do około 1.6–1.9 razy wartości jednobramowej przy tej samej prędkości pobrań. Dwustanowiskowy paletyzator robotyczny jest komórką referencyjną dla tego układu, z ramieniem pracującym między dwoma przenośnikami lub stanowiskami układania zamiast czekać na jedno.
Programowanie, receptury i przezbrojenie
Program ruchu jest pisany raz podczas uruchomienia: nauczona pozycja pobrania, nauczone pozycje palet, rozrysowana siatka wzoru, skonfigurowane warunki chwytaka i czujników. Każdy SKU produktu jest potem przechowywany jako receptura – wymiary kartonu, wzór, kartony na warstwę, warstwy na paletę, wybór chwytaka. Przezbrojenie między recepturami to wybór na panelu teach lub w HMI linii, a nie przebudowa mechaniczna; gdy chwytak pasuje już do nowego czoła kartonu, zmiany receptur trwają w ciągu kilku minut jednocyfrowych. Kartony wymagające innego chwytaka, np. przejście z kartonów na worki kontenerowe, dodają czas wymiany narzędzia, który należy oszacować oddzielnie i wpisać w harmonogram produkcji.
Dane receptury powinny zgadzać się z rzeczywistymi rysunkami produktu: wymiary kartonu, masa, stan powierzchni i to, czy karton uszczelnia się płasko na tyle do próżni. Receptura wpisana z przybliżonego rozmiaru pudełka produkuje krzywe warstwy, zanim wyprodukuje cokolwiek innego. Utrzymuj bibliotekę wzorów w czystości, jedną recepturę na SKU, z odnotowaną wersją rysunku kartonu, aby zmiana opakowania nie pracowała przeciw przestarzałej siatce.
Rodzaje ładunków obsługiwanych przez ramię
- Kartony i tace: chwyt próżniowy na górnej powierzchni; klasa 120 kg obejmuje standardowe kartony wysyłkowe przy normalnych tempach linii.
- Worki tkane i papierowe: narzędzie zaciskowe lub widełkowe; nieregularność worka oznacza, że ramię wyrównuje ładunek nad paletą przed zejściem.
- Beczki i kanistry: narzędzie zaciskowe lub uprzężowe wycentrowane na ładunku; przed wyborem klasy sprawdź udźwig i zasięg.
- Worki kontenerowe FIBC: narzędzie ramowe w klasie 180 kg; łączna masa worka, produktu i narzędzia potwierdzona względem obniżonego udźwigu na zasięgu.
Gdy rozchodzą się warianty cobota i bramy
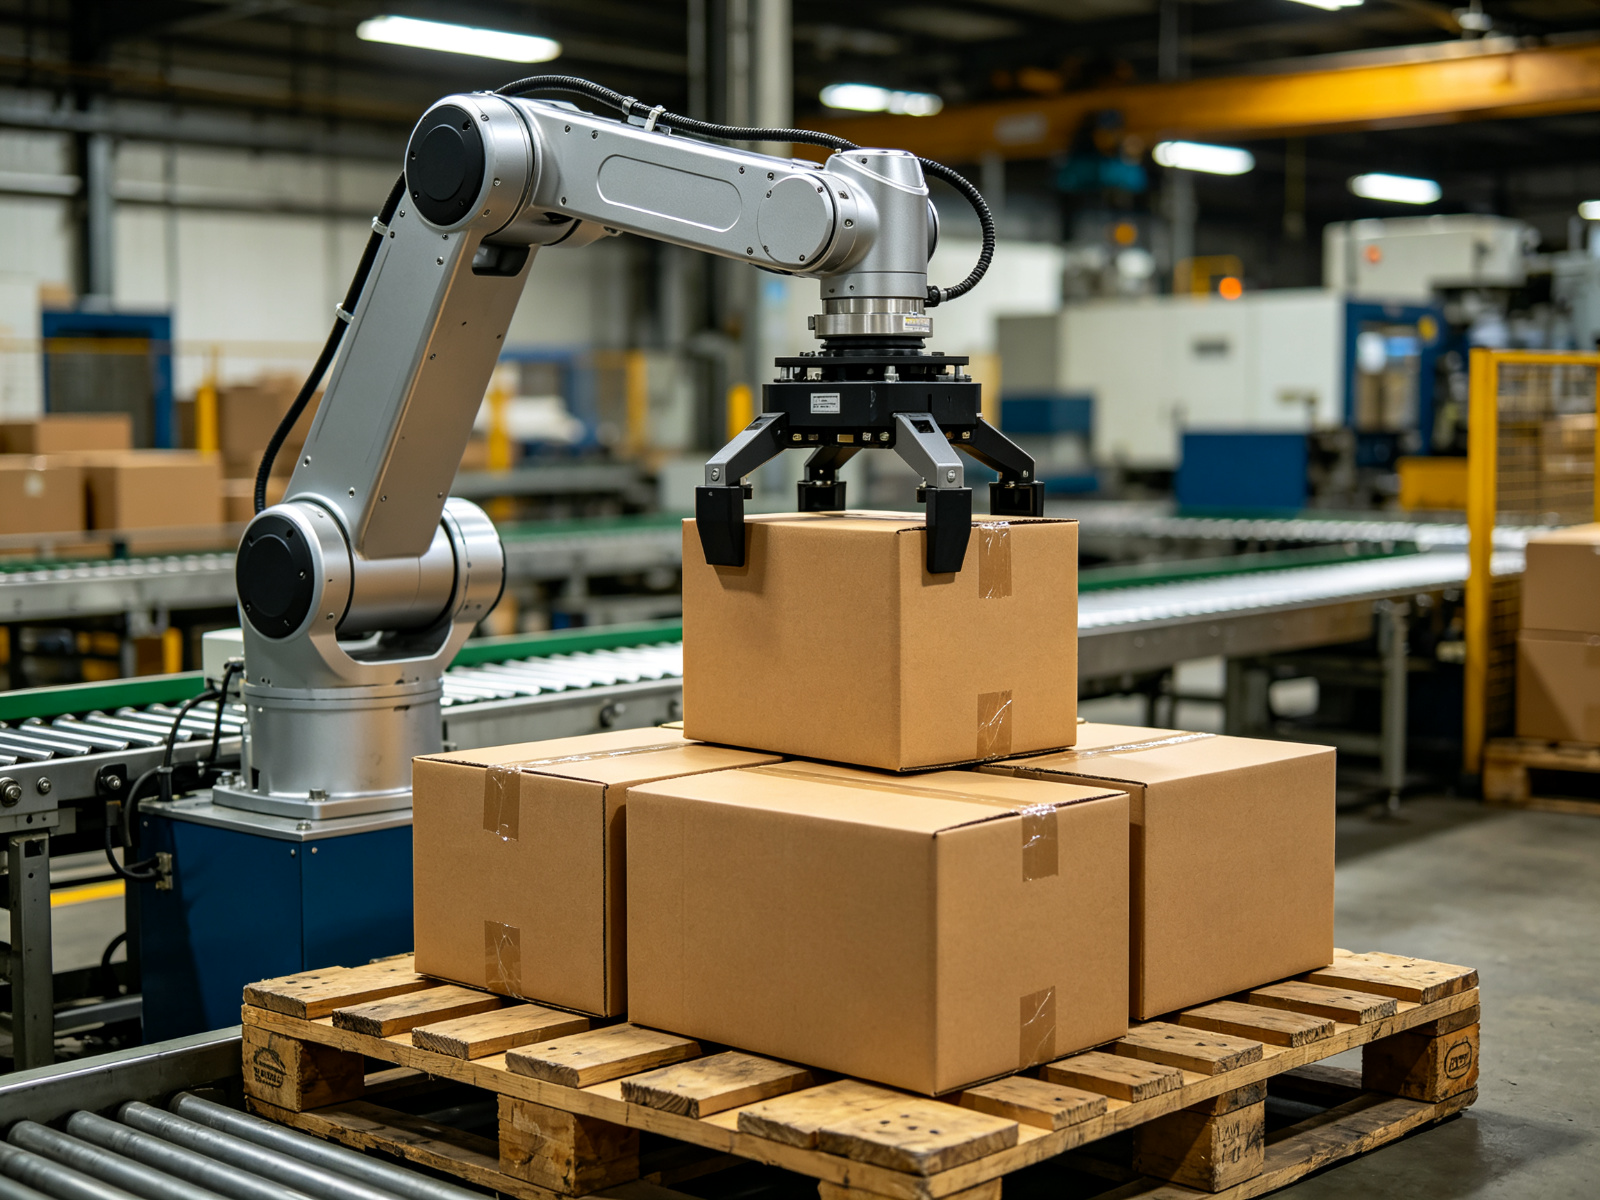
Paletyzator robota współpracującego wymienia udźwig i tempo na niskie wymagania osłonowe. Ramiona cobotów pracują w zakresie udźwigu 10–25 kg, najczęściej 16–20 kg, z pułapem wydajności około 8–12 kartonów/min i około 6–8 cykli/min. W aplikacji współpracującej o ograniczonej sile i nacisku komórka może działać bez pełnego ogrodzenia obwodowego, gdy zadanie przejdzie właściwą ocenę bezpieczeństwa współpracy. Matematyka cyklu jest taka sama – podejście, chwyt, podniesienie, odłożenie, zwolnienie – ale pasma udźwigu i zasięgu są węższe, a cobot jest wymiarowany pod małe pudełka i wolne mieszane komórki, a nie ciężkie worki czy szybkie linie kartonowe.
System paletyzatora bramowego utrzymuje tę samą sekwencję pobranie–odłożenie, ale przesuwa chwytak po stałych szynach X, Y i Z nad prostokątnym rozstawem 3–4 m. Jego osie są proste, a nie obrotowe, czas ustania na sztywnej ramie jest krótki, a obszar osłonowy to stała bryła. Kompromis polega na sztywności układu: pozycje bramy są stałe z ramą, podczas gdy ramię obsługuje stanowiska wokół kołowej bryły. Która geometria pasuje do danej linii, to temat dedykowanego porównania w poradniku bramowy a robotyczny paletyzator.
Media, powierzchnia i montaż
Przygotowanie terenu pod komórkę ramienia obejmuje podłogę, powietrze, zasilanie i sygnały. Stojak przykręca się do wzmocnionej płyty ocenionej na siły reakcji ładunku 120–180 kg na zasięgu; słupki osłon kotwiczy się wokół bryły przejścia. Sprężone powietrze dociera 5–6 bar, dobrane pod średnie zapotrzebowanie próżni chwytaka 40–80 Nl/min plus sterowanie zaciskiem. Zasilanie elektryczne zasila napędy ramienia, szafę sterowniczą i obwód osłonowy; pobór mocy zależy od klasy ramienia i obciążenia cyklu i należy go potwierdzić na karcie katalogowej maszyny, a nie szacować z obciążenia przenośnika. Łącze sieciowe lub przewodowe sygnałowe łączy komórkę z PLC linii dla sygnałów obecności kartonu, licznika palet i awarii.
Montaż, transport i testy odbioru na miejscu dodają około 12–22% do ceny samej maszyny dla standardowej komórki. Sekwencja SAT przebiega najpierw cykle z pustymi kartonami dla potwierdzenia ruchu i wzoru, potem rzeczywisty produkt w tempie produkcyjnym, z zapisanymi raportami cyklu i wskaźnikami powodzenia pobrań przed podpisaniem odbioru. Przedziały ceny samej maszyny i pełny podział kosztów, łącznie z bazą pracy i założeniami zwrotu, przedstawiono w powiązanym poradniku kosztu i TCO paletyzatora robotycznego.
Odczyt własnych liczb maszyny
Gdy komórka już pracuje, sterownik udostępnia te same parametry, których użył ten artykuł, a zespół operacyjny powinien wiedzieć, które z nich mają znaczenie. Czas cyklu na pobranie pokazuje, czy ruch trzyma się pasma 3.5–6 s; pobrania na godzinę pokazują, czy komórka utrzymuje zapotrzebowanie linii; wskaźnik potwierdzenia próżni lub zacisku sygnalizuje problemy czoła produktu, zanim kartony spadną; licznik warstw i palet śledzi postęp receptury; dzienniki usterek wskazują segment, w którym cykl zawiódł. Cotygodniowy przegląd tych liczników wyłapuje dryf czasu ustania, jakość uszczelnienia lub opóźnienie wymiany, zanim stanie się przestojem.
Udźwig i zasięg należy ponownie sprawdzić przy każdym nowym SKU lub nowym chwytaku. Cięższe narzędzie przesuwa łączną masę pobrania; przeniesiony przenośnik przesuwa odległość zasięgu. Żadna z tych zmian nie ujawnia się sama w raporcie cyklu, więc za każdym razem przy zmianie mieszanki produktów zaktualizuj obliczenie ładunku i bryły oraz miej na oku obniżony udźwig na zasięgu, a nie nominal przy środku stojaka.
Przed uruchomieniem warto też zweryfikować środowisko i współpracę z resztą linii. Pył z tektury, wilgoć w pomieszczeniu lub oleisty nalot na przenośniku skracają żywotność przyssawek i pogarszają uszczelnienie próżni, więc czyszczenie toru zasilającego i kontrola filtra powietrza powinny wejść w rutynę zmian. Interfejs z pakowarką upstream i owijarką stretch downstream wymaga uzgodnionych sygnałów: komórka nie pobiera kartonu, dopóki przychodzący produkt nie zostanie wyrównany, a gotowa paleta nie rusza, dopóki owijarka nie zwolni miejsca po swojej stronie. Jeśli te połączenia nie są przewidziane w projekcie, ramię spędza cykl na czekaniu, nawet gdy jego własne osie i chwytak pracują poprawnie.
Lista kontrolna specyfikacji paletyzatora robotycznego
- Wypisz każdy produkt: wymiary, masa na pobranie, stan powierzchni do próżni i docelowa liczba kartonów na warstwę.
- Zważ produkt plus narzędzie chwytaka i potwierdź, że łączny ładunek z zapasem mieści się w wybranej klasie – 120 kg lub 180 kg.
- Zmierz odległości przenośnik–paleta w milimetrach i potwierdź, że wszystkie stanowiska mieszczą się w zasięgu 2.4–3.2 m w wygodnym paśmie.
- Ustal docelową wydajność w kartonach/min i pobraniach/godzinę, a potem wylicz wstecz dozwolony czas cyklu i przestój na wymianę palet.
- Potwierdź, że zasilanie sprężonym powietrzem 5–6 bar obejmuje zapotrzebowanie chwytaka w Nl/min plus pozostałe pneumatyczne układy w komórce.
- Rozrysuj wzór na papierze: kartony na warstwę, warstwy na paletę, kartony na paletę, przed wyceną tempa cyklu.
- Zdecyduj stanowisko jedno czy dwustanowiskowe względem czasu wymiany i tempa; użyj dwustanowiskowego tam, gdzie wymiana zatrzymałaby szybką linię.
- Udokumentuj receptury, wersje rysunków kartonów i wybór chwytaka oraz zweryfikuj obszar osłonowy względem projektu bezpieczeństwa.
Podsumowanie: sekwencja stojąca za liczbą
Paletyzator robotyczny działa przez koordynację czterech osi powtarzających krótki cykl: podejdź do przenośnika, chwyć produkt, podnieś, przenieś nad paletę, odłóż do komórki wzoru, zwolnij, wycofaj. Udźwig w kilogramach obejmuje produkt plus narzędzie, z obniżeniem na zasięgu; zasięg w milimetrach wyznacza, które stanowiska przenośnika i palet stojak może obsłużyć; czas cyklu w sekundach przelicza się na pobrania na godzinę i kartony na minutę; siatka wzoru decyduje, gdzie siedzi każdy karton i jak łamią się spoiny między warstwami. Chwytaki próżniowe pobierają 40–80 Nl/min przy 5–6 bar, komórki jednobramowe utrzymują niższe tempo z zapasem na wymianę, a komórki dwustanowiskowe osiągają około 1.6–1.9 razy wydajność jednobramową na szybszych liniach. Dopasuj klasę ramienia, chwytak i bryłę do zmierzonych danych produktu i układu oraz zweryfikuj je na rzeczywistym produkcie podczas SAT. Pełne opcje przegubowe, ciężkie, dwustanowiskowe, współpracujące i bramowe są wymienione w indeksie produktów paletyzatorów do porównania z tymi specyfikacjami.
