Bramowy a robotyczny paletyzator: co tak naprawdę decyduje o wyborze
Na końcu linii pakującej, po zamknięciu, oznakowaniu i pogrupowaniu kartonów w warstwy, ładunek trzeba ułożyć na palecie przed owinięciem stretch i wysyłką. Wybór między paletyzatorem bramowym a paletyzatorem robotycznym powinien wynikać z mierzonych parametrów, a nie z kształtu maszyny widocznego w katalogu. To porównanie bramowego i robotycznego paletyzatora omawia powierzchnię zajmowaną na podłodze w metrach kwadratowych, przesuw poziomy w milimetrach, udźwig w kilogramach, ciągłą wydajność w kartonach na minutę, czas cyklu w sekundach, odległość osłon w milimetrach oraz zmianę SKU bez ręcznego przezbrojenia. Wartości mieszczą się w przedziałach planistycznych, których używamy przy układaniu linii; należy traktować je jako zakresy do zweryfikowania przy odbiorze fabrycznym, a nie jako stałe wyceny.
Układ bramowy przesuwa chwytak po sztywnej ramie kartezjańskiej: szyna wzdłużna, szyna poprzeczna i pionowa oś Z, napędzane siłowo przez serwonapędy lub siłowniki pneumatyczne po prostych torach. Paletyzator robotyczny wykorzystuje natomiast ramię przegubowe z obrotowymi przegubami, najczęściej czteroosiowe ramię przystosowane do paletyzacji, przykręcone do stojaka podłogowego i zakreślające kołowy obszar roboczy. Obie architektury potrafią układać kartony na palecie 1200 × 1000 mm lub 800 × 1200 mm, ale zajmują różne obszary przestrzenne, tolerują różne mieszanki produktów, wymagają różnych wysokości podwieszania i różnią się kosztami ustawienia i osłonięcia. W dalszej części artykułu przedstawiono przedziały inżynierskie stojące za każdym wyborem, wskazano przypadki, w których dana architektura jest niewłaściwym narzędziem, i odniesiono do pasujących rodzin maszyn w indeksie paletyzatorów.
Jak zbudowany jest paletyzator bramowy
System paletyzatora bramowego stoi nad linią na stałej ramie. Dwa lub cztery słupki podtrzymują belkę wzdłużną; po belce tej porusza się wózek, a poprzeczna belka z pionową osią Z przesuwa się w poprzek niej. Chwytak – zwykle belka próżniowa z przyssawkami, czasem widełki lub listwa zaciskowa dla worków – zawieszony jest na osi Z i opuszcza się na każdy produkt. Ruch ogranicza się do trzech prostych osi, więc maszyna porusza się po zaprogramowanych prostych torach między ustalonymi pozycjami, zamiast wykreślać łuki ramienia w otwartej przestrzeni. Typowy przesuw poziomy standardowego paletyzatora bramowego wynosi 3–4 m, wystarczająco, aby objąć przenośnik zasilający i jedno lub dwa sąsiednie stanowiska układania palet.
Mechaniczny charakter bramy wynika z tej konstrukcji. Rama jest sztywna z założenia, więc poziom drgań resztkowych po zatrzymaniu jest niewielki, a chwytak szybko ustala się nad punktem pobrania lub odłożenia. Ponieważ szyny są ustalone, obszar osłonowy łatwiej zdefiniować: nadrzędna rama i pionowy skok wyznaczają bryłę, którą można ogrodzić bez mapowania łuku przejścia ramienia. Kompromis polega na sztywności układu. Gdy przenośnik przesunie się albo za pięć lat dojdzie trzecie stanowisko paletowe, trzeba wydłużyć lub przebudować rozstaw szyn; rama nie przestawia się tak łatwo jak ramię zamontowane na stojaku, które można przesunąć lub przeprogramować. Cena samej maszyny dla komórki bramowej typowo mieści się w przedziale EXW $80k–140k, przed doliczeniem transportu, montażu i SAT, które dodają około 12–22%.
W ofercie SunAura system paletyzatora bramowego jest maszyną referencyjną dla tej architektury: srebrna rama kartezjańska z chwytakiem próżniowym pracującym nad rzędem pudeł, gdzie ruch po prostej i sztywna oś Z są widoczne w samej konstrukcji. Pasuje do linii, w których przepływ produktu, pozycje palet i wzór warstwy utrzymują się stabilnie przez długie serie produkcyjne, a niski ruch resztkowy ma większe znaczenie niż szybkie zmiany receptur.
Jak porusza się przegubowy paletyzator robotyczny
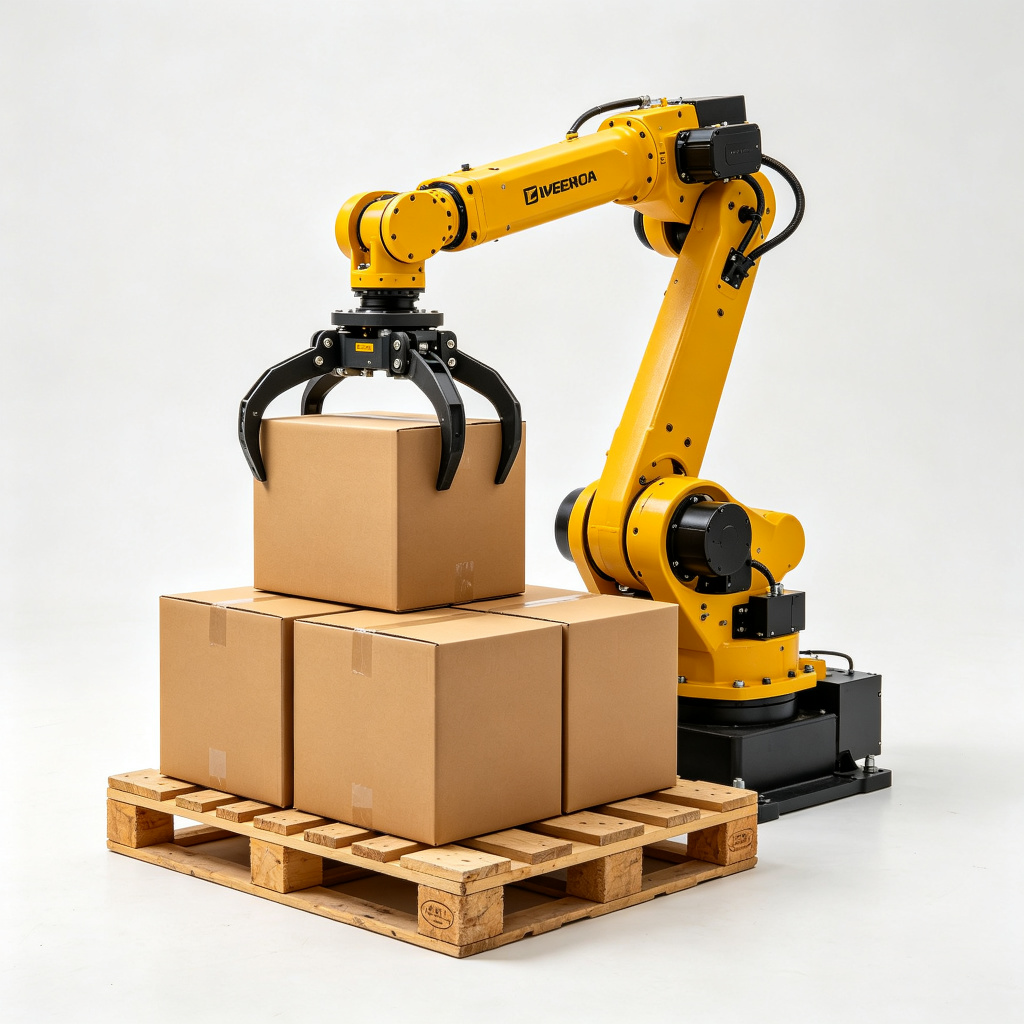
Czteroosiowe ramię do paletyzacji
Paletyzator robotyczny wykorzystuje ramię przegubowe zamontowane na stałym stojaku. Ramię klasy paletyzacyjnej ma cztery osie: obrót podstawy, bark, łokieć i nadgarstek utrzymujący chwytak poziomo podczas podnoszenia. Ramię zakreśla kołową bryłę wokół stojaka, a sterownik współrzędnie steruje przegubami tak, aby chwytak poruszał się po prostych torach między pobraniem z przenośnika a każdą komórką palety. W ofercie dominują dwie klasy udźwigu: klasa 120 kg dla kartonów, tacek i worków oraz klasa 180 kg dla cięższych worków, big-bagów FIBC i gęstych pakietów. Zasięg poziomy wynosi około 2.4–3.2 m w zależności od modelu; określa on, ile stanowisk paletowych i przenośników ramię obsłuży z jednego stojaka.
Siłą ramienia przegubowego jest swoboda geometryczna. Z jednego stojaka może sięgać po przenośnik zasilający, dwa lub trzy stanowiska układania, a czasem także przenośnik odbiorczy – wszystko w obrębie tej samej bryły. Wzory warstw są zapisywane jako receptury w sterowniku, więc zmiana między SKU kartonowymi zwykle polega na wybraniu innego pliku wzoru, a nie na mechanicznej przebudowie maszyny. Ograniczenia są równie jasne: wszystkiego poza nominalnym zasięgiem nie da się obsłużyć bez przeniesienia stojaka; udźwig maleje na dalszej krawędzi bryły; a obrotowy łuk ramienia oznacza, że osłona musi podążać za całym łukiem ramienia, a nie tylko za ustaloną bryłą ramy.
Czteroosiowy paletyzator robotyczny 120 kg obejmuje standardowy zakres kartonów, tacek i worków tkanych, natomiast ciężki paletyzator robotyczny 180 kg przechodzi do worków kontenerowych i gęstych ładunków, w których narzędzie wraz z produktem zbliża się do wyższego nominalnego udźwigu. Standardowa komórka ramienia przegubowego typowo mieści się w przedziale EXW samej maszyny $55k–90k, ponownie przed doliczeniem 12–22% na montaż i uruchomienie.
Porównanie obok siebie w tabeli
Poniższa tabela zbiera przedziały planistyczne dla obu architektur. Wartości to typowe zakresy paletyzacji kartonów i worków; ostateczną bryłę, udźwig i cykl należy zweryfikować na rysunkach ładunku przy odbiorze fabrycznym.
| Parametr | Paletyzator bramowy / kartezjański | Paletyzator robotyczny przegubowy |
|---|---|---|
| Osie ruchu | Stałe proste szyny X, Y, Z | 4-osiowe ramię obrotowe, bryła kołowa |
| Przesuw poziomy / zasięg | Przesuw po szynach 3–4 m, stały z ramą | Zasięg 2.4–3.2 m od środka stojaka |
| Klasa udźwigu | Dobierany do szyny i osi Z; zwykle ładunki średnie na stałej belce | Klasa standardowa 120 kg, klasa ciężka 180 kg |
| Typowa wydajność | 10–25 kartonów/min w zależności od osi i chwytaka | 700–900 pobrań/h przy pojedynczym pobraniu, do około 1200 pobrań/h przy zoptymalizowanym ruchu; cykl 3.5–6 s |
| Powierzchnia na podłodze | Prostokątna bryła ramy związana z rozstawem szyn | Stojak plus promień łuku ramienia wokół niego |
| Ruch resztkowy po zatrzymaniu | Niewielki; sztywna rama szybko się ustala | Mały, ale obecny; przeguby ramienia mogą lekko dryfować przed ustaniem |
| Elastyczność SKU | Najlepsza przy stabilnych seriach jednego SKU; zmiany wzoru ograniczone stałymi pozycjami | Biblioteka wzorów w sterowniku; zmiany receptur między SKU |
| Obszar osłonowy | Stała bryła ramy, łatwiejsza do ogrodzenia | Cały łuk przejścia ramienia musi być osłonięty |
| Zmiana układu linii | Szyny i słupki trzeba wydłużyć lub przebudować | Stojak można przestawić, wzory przeprogramować |
| Przedział ceny samej maszyny (EXW) | $80k–140k | Komórka standardowa $55k–90k; warianty dwustanowiskowe $85k–130k |
Powierzchnia i zajmowana przestrzeń
Pomiar powierzchni obejmuje całą komórkę, a nie tylko powierzchnię maszyny podaną przez dostawcę. W przypadku bramy powierzchnia to prostokąt wyznaczony rozstawem szyn i głębokością stanowisk układania palet: słupki stoją w rogach, belki łączą je, a przenośnik wchodzi po jednej otwartej stronie. Ponieważ rama jest stała, prostokąt rzadko zmniejsza się po ułożeniu linii. Po dodaniu prześwitu załadunku i rozładunku na każdym końcu komórka bramowa zajmuje zwykle około 4.5–6.5 m długości i 2.5–3.5 m głębokości, w zależności od tego, czy pod ramą układana jest jedna czy dwie palety.
W przypadku ramienia przegubowego powierzchnia zaczyna się od stojaka przykręconego do wzmocnionej płyty podłogowej, a potem rozszerza na zewnątrz do promienia łuku ramienia. Przenośnik podchodzi z jednej strony, jedno lub dwa stanowiska paletowe mieszczą się w zasięgu, a prześwit rozładunku pozostawia się tam, gdzie opuszcza się gotowa paleta. Komórka ramienia jednobramowej często mieści się w strefie roboczej około 3.5 × 3.5 m; komórka dwustanowiskowa rozciąga się szerzej, bo dwa stanowiska układania leżą naprzeciwko siebie wokół stojaka. Kołowa bryła zostawia narożne martwe przestrzenie, w których można umieścić stosy pustych palet, dyspensery przekładek lub osprzęt osłonowy.
Przed wybraniem któregoś z układów zmierz na rzeczywistej linii następujące wielkości:
- Odległość środek–środek między punktem pobrania na przenośniku zasilającym a środkiem każdej palety, w milimetrach.
- Wymiary palety plus 100 mm prześwitu z każdej strony na wjazd wózka widłowego lub paletowego.
- Wysokość od podłogi do najniższej przeszkody nad głową: ciągi rur, oświetlenie, belki suwnicy, spód podestu.
- Prześwit na stos pustych palet i wywóz gotowych palet, łącznie z cyklem wymiany, gdy pełna paleta odjeżdża i nadjeżdża pusta.
- Szerokość drzwi i przejść, przez które maszyna musi przejść podczas montażu, oraz nośność podłogi w kg/m².
Zasięg i obszar roboczy
Zasięg to punkt, w którym obie architektury przestają być wymienne. Przesuw 3–4 m bramy to wymiar wzdłużny wzdłuż szyn; każdy punkt pod belką ma taki sam dostęp osią Z, ale nic poza rozstawem szyn nie może zostać dosięgnięte. Bryła to prostokątna objętość pod ramą, a pozycje w tej objętości są ustalone w układzie. Zasięg 2.4–3.2 m ramienia to promierz od środka stojaka: bryła to cylinder zakreślany przez ramię, z górną granicą wysokości wyznaczoną pionowym podnoszeniem ramienia i obniżeniem udźwigu malejącym wraz z oddalaniem się ładunku od stojaka.
Dwa szczegóły mają znaczenie przy przenoszeniu tych liczb na układ. Po pierwsze zasięg jest podawany przy pełnym udźwigu: w zewnętrznych 20% bryły ramię może tracić nośność lub zwalniać, więc środki palet powinny leżeć w wygodnym paśmie zasięgu, a nie przy nominalnym maksimum. Po drugie wysokość ułożonego stosu odejmuje się od zasięgu pionowego. Paleta 1200 mm obciążona do stosu 1800 mm, plus wysokość chwytaka i prześwit podnoszenia, zostawia tylko część pionowego ruchu ramienia na podejście; w bramie skok Z obejmuje tę samą wysokość stosu z podniesionej szyny, więc wysokość słupków dobiera się bezpośrednio do tej liczby.
Wydajność: kartony na minutę i pobrania na godzinę
Wydajność podaje się zwykle w kartonach na minutę, pobraniach na godzinę lub warstwach na minutę, a liczba ta ma sens dopiero w powiązaniu z czasem cyklu i masą produktu. Po stronie bramy standardowa maszyna kartezjańska obsługuje około 10–25 kartonów/min, w zależności od liczby osi poruszanych równolegle, odległości chwytaka między pobraniem a odłożeniem oraz tego, czy produkt pobierany jest pojedynczo czy całą warstwą. Po stronie ramienia przegubowego ramię pojedynczego pobrania robi 700–900 pobrań/h w normalnej pracy, wzrastając do około 1200 pobrań/h przy zoptymalizowanym ruchu, bliskich pozycjach palet przy przenośniku i szybkim cyklowaniu chwytaka. Odpowiada to typowemu cyklowi 3.5–6 s na pobranie: zejście, chwyt, podniesienie, transfer, odłożenie, zwolnienie, wycofanie.
Przykład: linia kartonowa 12 kartonów/min
Weźmy linię kartonową produkującą 12 kartonów/min, czyli 720 kartonów/godzinę. Przy średnim cyklu 4.5 s jedno ramię wykonuje 800 pobrań/godzinę, zostawiając zapas na wymianę palet, obrót wzoru i okazjonalne dosunięcie. Komórka ramienia jednobramowej utrzyma to tempo, ale każda wymiana palety przerywa pobieranie, dopóki pusta paleta nie zostanie ustawiona; jeśli wymiana trwa 40–60 s i powtarza się z każdym gotowym ładunkiem, stracony czas zużywa ten zapas. Brama na tej samej linii leżałaby blisko środka swojego pasma 10–25 kartonów/min, a stała szyna utrzymywałaby chwytak na krótkim kursie między przenośnikiem a paletą. Decydującym czynnikiem nie jest tu prędkość – obie bez problemu obsługują 12 kartonów/min – tylko liczba SKU na linii i częstotliwość zmian receptur.
Przykład: szybka linia 20 kartonów/min
Linia 20 kartonów/min pracuje 1200 kartonów/godzinę. Przy tym tempie ramię potrzebuje blisko swojego zoptymalizowanego pasma ruchu, ze stanowiskami blisko przenośnika i chwytakiem dopasowanym do czoła kartonu; jednobramowe stanowisko, które zatrzymuje się przy wymianie, staje się wąskim gardłem, więc zwykłym rozwiązaniem jest układ dwustanowiskowy, w którym ramię układa jedną paletę, podczas gdy druga jest wymieniana. Dwa stanowiska układania mogą podnieść efektywną wydajność do około 1.6–1.9 razy wartości jednobramowej przy tej samej prędkości pobrań. Brama przy 20 kartonach/min leży przy górnej granicy swojego pasma i wymaga równoległego ruchu osi; w stabilnej serii jednego SKU sztywna rama i krótki kurs utrzymują tempo bez poświęcania cyklu na czas ustania przegubów. Przy trzech lub czterech rozmiarach kartonu zmienianych na zmianach biblioteka wzorów ramienia odzyskuje czas przezbrojenia, który brama poświęciłaby na zmiany przy stałych pozycjach.
Ruch resztkowy i czas ustania
Wydajnościowe liczby na papierze zakładają, że chwytak jest ustabilizowany przed chwytem lub zwolnieniem. Sztywna rama bramy daje najkrótszy czas ustania po każdym zatrzymaniu, co pomaga, gdy punkty pobrania i odłożenia są blisko siebie. Ramię może wykazywać lekki dryf przegubów po zatrzymaniu, zwłaszcza przy długiej belce chwytaka niosącej szeroki ładunek; sterownik dodaje krótką zwłokę przed zejściem, aby pozwolić mu się ustalić. Przy lekkich kartonach zwłoka ta jest ledwo widoczna; przy szerokiej belce próżniowej obejmującej dwa kartony może dodawać dziesiąte części sekundy na cykl i należy to uwzględnić w obliczeniu cyklu.
Rodzaje ładunków obsługiwane przez każdą architekturę
- Kartony i tacki: chwyt próżniowy na górnej powierzchni, jeden karton lub warstwa na pobranie. Brama sprawdza się przy stabilnych seriach; ramię przystosowuje się, gdy zmieniają się rozmiary i orientacja.
- Worki tkane i papierowe: chwytak to zwykle zacisk lub narzędzie widełkowe obejmujące korpus worka. Kształty worków są nieregularne, więc ruch ramienia potrafiący obrócić i wyprostować worek nad paletą układa prostsze warstwy; brama może układać worki tylko wtedy, gdy podawanie worków jest regularne, a punkty odłożenia stałe.
- Beczki i kanistry: obsługiwane zaciskiem lub specjalnym uprzężem; chwytak musi wycentrować ładunek przed podniesieniem. Zasięg i udźwig mają tu większe znaczenie niż kształt ramy.
- Big-bagi FIBC: wymagają ciężkiej klasy 180 kg z narzędziem ramowym zaczepiającym się o pętle worka. Ciężki paletyzator robotyczny 180 kg jest referencją dla tego ładunku; porównaj łączną masę worka, produktu i narzędzia z nominalnym udźwigiem przy wybranym zasięgu.
Porowata lub wytłoczona tektura falista zmienia obliczenie próżni niezależnie od architektury: przyssawka uszczelniająca się na płaskiej tekturze może przeciekać na powierzchni recyclowanej lub zadrukowanej, a zasilanie próżniowe musi utrzymać karton przez cały podnoszenie. Pneumatyczne chwytaki próżniowe obu maszyn pobierają średnio około 40–80 Nl/min przy zasilaniu 5–6 bar, więc lokalna wydajność sprężonego powietrza powinna być dobrana pod chwytak plus wszystkie pozostałe siłowniki pneumatyczne w komórce.
Mieszanka SKU i wzory warstw
Wzór warstwy to układ kartonów na warstwie palety: ile kartonów wszerz, ile w głąb, w którą stronę zwrócony jest każdy karton i gdzie obrócone kartony przerywają spoiny między warstwami. Na linii jednego SKU, przez tygodnie układającej jeden rozmiar kartonu, wzór jest stały i prosty, i żadna z architektur nie pokazuje tu swojej elastyczności. Porównanie otwiera się, gdy linia prowadzi dwa, trzy lub cztery SKU o różnych wymiarach na przemian na zmianach, a nawet na przemian na paletach.
Ramię zapisuje każdy wzór jako recepturę: wymiary kartonu, pozycje siatki, kąty obrotu na komórkę, liczbę warstw i następną recepturę do wywołania, gdy liczba palet osiągnie cel. Zmiana receptury to wybór na panelu teach lub w HMI linii, zwykle w ciągu kilku minut jednocyfrowych, gdy chwytak pasuje już do nowego czoła kartonu. Stałe pozycje szyn bramy też mogą przechowywać w sterowniku wiele wzorów, ale fizyczne punkty pobrania i odłożenia nie ruszą się; wzory wymagające przesuniętej pozycji kartonu lub drugiego środka palety mogą wymagać mechanicznej regulacji ramy lub prowadzenia podawania. Częste krótkie serie, sezonowe zmiany opakowań lub zamówienia palet mieszanych leżą bliżej terenu ramienia; jeden produkt według stałego harmonogramu pasuje do stałej geometrii bramy.
Osłony i obszar bezpieczeństwa
Koszt i układ osłon podążają za objętością ruchu maszyny. Objętość robocza bramy to przestrzeń pod stałą ramą; dostęp kontroluje się ogrodzeniem obwodowym, osłonami szczelinowymi po stronie wymiany palet i blokowanymi bramkami serwisowymi. Objętość robocza ramienia to jego pełny łuk przejścia, więc ogrodzenie podąża za tym łukiem wokół stojaka, a każdy otwarty punkt dostępu wymaga kurtyn świetlnych lub skanerów bezpieczeństwa zatrzymujących ruch, gdy ktoś sięga do środka. Bryła ramienia rozciąga się też nad przestrzenią podłogową, po której personel mógłby normalnie chodzić, przesuwając poręcze ochronne dalej w korytarz.
Dobór odległości osłon to zadanie normatywne, a nie zgadywanie: prędkości podejścia, czasy odpowiedzi czujników i własności hamowania składają się na minimalne odległości w milimetrach, a komórkę należy sprawdzić pod kątem właściwych ram bezpieczeństwa maszynowego na etapie projektu. Szczegóły zgodności i odległości osłon omówiono osobno w poradniku bezpieczeństwa paletyzatora i zgodności CE, łącznie z ogrodzeniami, kurtynami świetlnymi, blokadami i ograniczeniami siły dla komórek współpracujących. Dla decyzji brama czy ramię odnotuj już teraz, że komórka ramienia ma z reguły większą osłoniętą powierzchnię niż komórka bramy o porównywalnej wydajności, i że powierzchnię tę trzeba zarezerwować w układzie przed złożeniem zamówienia na maszynę.
Montaż, wysokość podwieszenia i media
Montaż zaczyna się od przygotowania podłogi. Stojak ramienia przykręca się do wzmocnionej płyty przejmującej siłę reakcji ładunku 120–180 kg na zasięgu; słupki bramy zakotwia się w ramie rozkładającej obciążenie na rozstaw szyn, a podłoga musi przenosić ten rozłożony ładunek bez osiadania. Wysokość podwieszenia ma znaczenie dla obu, ale w inny sposób. Belka nadrzędna i oś Z bramy leżą nad roboczym stosem, więc najniższa przeszkoda musi pomieścić wózek szynowy plus wysokość wycofania chwytaka; wysokopoziomowa maszyna konwencjonalna potrzebuje jeszcze więcej miejsca nad głową, około 4.5 m i więcej na swój podest. Profil ramienia przy stojaku jest niższy, ale jego pionowy skok sięga nad stos, więc prześwit nadrzędny sprawdza się względem góry gotowej palety, a nie stałej belki.
Media dla obu komórek obejmują zasilanie sprężonym powietrzem 5–6 bar dobrane pod generację próżni i siłowniki zaciskowe, przyłącze elektryczne dopasowane do napędów ramienia lub szyn i szafy sterowniczej oraz łącze z PLC linii dla sygnałów obecności kartonu, licznika palet i awarii. Montaż, transport i testy odbioru na miejscu wynoszą około 12–22% ceny samej maszyny, w zależności od odległości, dostępu do podnoszenia i integracji przenośników. Zarezerwuj czas SAT w harmonogramie: suche przebiegi z pustymi kartonami, potem rzeczywisty produkt w tempie produkcyjnym, przed podpisaniem odbioru.
Gdy przewagę ma brama
Brama jest właściwym wyborem, gdy linia pasuje do jej stałej geometrii:
- Długie stabilne serie jednego lub dwóch SKU, ze stałymi wymiarami kartonu i ustalonym wzorem warstwy.
- Prostokątny układ, w którym przenośnik i pozycje palet ustawiają się wzdłuż prostego rozstawu szyn 3–4 m.
- Krótki czas ustania ma znaczenie: ciężkie belki, szerokie narzędzia próżniowe lub układane warstwy, w których drgania resztkowe zakłóciłyby ładunek.
- Obszar osłonowy ma być prostą stałą bryłą, którą operatorzy i obsługa serwisowa odczytują na pierwszy rzut oka.
- Dostępna jest przestrzeń nad głową, a powierzchnia podłogi jest ciasna, więc wyniesienie ruchu na ramę zwalnia podłogę pod szynami.
- Oczekiwania serwisowe skłaniają się ku szynom, łożyskom i pasom napędowym, a nie przekładniom przegubów i wiązkom kablowym ramienia.
To niewłaściwy zakup, gdy mieszanka produktów będzie się często zmieniać, gdy pozycje palet leżą na łuku, którego belka nie dosięga, albo gdy linia może za parę lat przejść w nowy układ i ramę trzeba będzie przebudować za nią.
Gdy przewagę ma ramię przegubowe
Ramię zasługuje na miejsce, gdy zmiennymi są geometria i mieszanka:
- Wiele SKU na jednej linii, z recepturami wybieranymi przy przezbrojeniu zamiast regulacji mechanicznych.
- Dwa lub trzy stanowiska paletowe rozmieszczone wokół stojaka, obsługiwane przez ramię w jednym przejściu.
- Nieregularne ładunki – worki, pakiety związane, kartony o mieszanej orientacji – wymagające obrotu nadgarstka i wyrównania przed odłożeniem.
- Przyszła elastyczność: komórka może obsłużyć nowy przenośnik, drugą rodzinę produktów lub przeniesioną linię, a stojak ze sterownikiem podąża za tym przez przeprogramowanie, a nie przebudowę stalową.
- Niższa wysokość podwieszenia niż pozwala nadrzędna belka bramy, przy czym nadal sięga gotowego stosu.
To niewłaściwy zakup w przypadku stabilnej serii jednego SKU, gdzie sztywność ramy i prostsze osłony wykonałyby zadanie przy niższym koszcie ochrony, albo gdy wymagany ładunek leży poza klasą udźwigu 120 kg lub 180 kg przy planowanym zasięgu.
Gdzie mieszczą się coboty i konwencjonalne maszyny warstwowe
Paletyzator robota współpracującego używa ramienia cobota w zakresie udźwigu 10–25 kg, najczęściej 16–20 kg, z pułapem wydajności około 8–12 kartonów/min i około 6–8 cykli/min. Ponieważ pracuje w granicach siły i nacisku określonych dla trybu współpracy, może działać bez pełnego ogrodzenia obwodowego, jeśli aplikacja została oceniona względem właściwej normy bezpieczeństwa współpracy. Pasuje do wolnych, mieszanych komórek z małymi pudełkami; nie zastępuje ramienia 120 kg ani 180 kg na ciężkich workach lub szybkich liniach kartonowych i nie powinien być porównywany w tym samym paśmie kartonów/min co brama pracująca 10–25 kartonów/min.
Konwencjonalne maszyny warstwowe – wysokopoziomowy paletyzator warstwowy i niskopoziomowy paletyzator kartonowy – budują produkt warstwami na płycie warstwowej zamiast pobierać pojedyncze kartony chwytakiem. Pracują około 1–3 warstw/min, pasują do stabilnej wysokiej wydajności jednego SKU, a wersja wysokopoziomowa wymaga wysokości podwieszenia około 4.5 m plus podest. Tam gdzie brama i ramię chwytają i odkładają jedno pobranie za razem, maszyna warstwowa zbiera całą warstwę, wyrównuje ją i odkłada jako jeden blok. Przy wydajnościach warstwowych i jednym SKU maszyna konwencjonalna może być wariantem o niższej złożoności mechanicznej; dla mieszanych SKU lub wolnych początków leży poza porównaniem brama–ramię.
Trzy scenariusze kupującego
Scenariusz 1: linia kartonowa jednego SKU, 180 kartonów/godzinę
Zakład spożywczy prowadzi jeden rozmiar kartonu 400 × 300 × 250 mm na dwóch zmianach, około 180 kartonów/godzinę, z jednym niezmienionym wzorem palety przez cały okres życia produktu. Przenośnik i dwa stanowiska paletowe leżą w prostym rzędzie; zmierzony przesuw od pobrania do środka palety jest poniżej 3 m, prześwit nadrzędny jest obfity i żaden drugi SKU nie jest planowany przez co najmniej trzy lata. Stała szyna, krótki czas ustania i prosty obszar osłonowy bramy pasują do linii; elastyczność biblioteki wzorów ramienia pozostaje niewykorzystana. Konwencjonalna maszyna warstwowa warta porównania tylko wtedy, gdy tempo produkcji wzrośnie w rejony warstw na minutę; przy 180 kartonach/godzinę komórka bramowa jest bliższym dopasowaniem.
Scenariusz 2: trzy SKU workowe, naprzemienne receptury palet
Linia pakująca chemikalia napełnia trzy rozmiary worków tkanych na przemian w partiach, budując jedną paletę na recepturę przed przełączeniem. Ciężary worków wynoszą 25–40 kg, stanowiska paletowe leżą po dwóch stronach przenośnika zasilającego, a przezbrojenie odbywa się kilkakrotnie na zmianę. Ramię przechowuje trzy wzory workowe, obraca każdy worek, aby wyrównać warstwę, i obsługuje oba stanowiska z jednego stojaka; układ dwustanowiskowy utrzymuje je w układaniu, podczas gdy wymieniana paleta odjeżdża. Brama obsłużyłaby regularne worki tylko ze stałym prowadzeniem i traciłaby czas przy każdej zmianie receptury. Ramię klasy 120 kg obejmuje te ciężary worków z zapasem na narzędzie zaciskowe; zweryfikuj łączną masę worek plus narzędzie względem nominalnego udźwigu przy planowanym zasięgu.
Scenariusz 3: ciężkie ładunki FIBC, ograniczona wysokość podwieszenia
Zakład materiałów sypkich napełnia worki FIBC do 150 kg łącznie z narzędziem ramowym, w magazynie z niskimi belkami nadrzędnymi i ograniczonym stropem. Ładunek wymaga ciężkiej klasy ramienia 180 kg, zaczepiającego pętle worka narzędziem ramowym i odkładającego worki na jedną lub dwie palety w zasięgu 2.4–3.2 m. Nadrzędna belka bramy kolizowałaby z niską przeszkodą, a wysokość szyn na skok Z nie jest dostępna. Niższy profil stojaka i pionowy skok ramienia pasują do przestrzeni; osłona podąża za łukiem ramienia, a obniżenie udźwigu na zasięgu sprawdza się względem najcięższego worka plus narzędzie przed potwierdzeniem zamówienia.
Lista kontrolna przed specyfikacją
- Zapisz wymiary kartonu lub worka, ciężar na pobranie i łączną masę produktu plus narzędzia chwytaka.
- Zmierz odległości punkt pobrania–środek palety w milimetrach i potwierdź, że z zapasem mieszczą się w zasięgu lub przesuwie szyn.
- Wypisz każde SKU, które będzie pracować w komórce przez najbliższe trzy lata, z oczekiwaną częstotliwością przezbrojeń.
- Ustal docelową wydajność w kartonach/min lub pobraniach/godzinę, a potem wylicz wstecz dopuszczalny czas cyklu i dozwolony przestój na wymianę palet.
- Zmierz prześwit nadrzędny, nośność podłogi i drogi dostępu dla montażu.
- Potwierdź sprężone powietrze 5–6 bar i zapotrzebowanie chwytaka próżniowego w Nl/min względem lokalnej wydajności.
- Naszkicuj obszar osłonowy dla obu architektur i zarezerwuj tę powierzchnię przed zatwierdzeniem układu.
- Poproś dostawcę o pokazanie czasów cyklu i ustania na FAT z twoim produktem, a nie tylko na kartonach demonstracyjnych.
Obsługa i przezbrojenie po montażu
Gdy komórka już pracuje, obie architektury zużywają się inaczej. Brama skupia zużycie na łożyskach szynowych, napędach wózka, napędach pasowych lub śrubowych i prowadnicy osi Z; ramię skupia je na przekładniach przegubów, wiązkach kablowych, łożyskach nadgarstka i narzędziu chwytaka. Upuszczone kartony, krzywe warstwy, usterki próżni i niewłaściwe zadziałania chwytaka to rodziny usterek obu maszyn, a właściwa odpowiedź zależy od tego, czy przyczyna leży po stronie produktu, narzędzia czy sterownika. Poradnik diagnozy i przezbrojenia paletyzatora robotycznego prowadzi przez przypadki usterka–przyczyna–naprawa, procedurę przezbrojenia z docelowymi minutami i plan obsługi zapobiegawczej, który stosuje się do komórek ramienia i można go zaadaptować do szyn i siłowników bramy.
Po stronie ramienia zrozumienie sekwencji każdego pobrania – osie, obsługa udźwigu, granice zasięgu, matematyka wzoru i zużycie powietrza – pomaga przy czytaniu raportów cyklu i dzienników usterek. Sekwencję techniczną omawia powiązane dogłębne opracowanie o tym, jak działa paletyzator robotyczny, łącznie z podziałem czasu cyklu pobranie–odłożenie i liczbami stojącymi za obliczeniami pobrań na godzinę.
Podsumowanie: dopasuj architekturę do geometrii i mieszanki
Decyzja bramowy czy robotyczny paletyzator nie sprowadza się do tego, że jedna maszyna jest szybsza lub tańsza. Brama wygrywa, gdy układ jest prostym stałym prostokątem, mieszanka produktów jest stabilna, niski ruch resztkowy ma znaczenie, a obszar osłonowy ma być prostą stałą bryłą; jej przesuw szyn 3–4 m i sztywna rama obsługują tę geometrię. Ramię przegubowe wygrywa, gdy pozycje palet owijają stojak dookoła, SKU zmienia się recepturą, ładunki wymagają obrotu nadgarstka, a linia może być później przebudowana; jego klasa udźwigu 120 kg lub 180 kg i zasięg 2.4–3.2 m obejmują większość komórek kartonowych, workowych i kontenerowych. Porównaj obie pod względem powierzchni, zasięgu, udźwigu, kartonów/min, czasu cyklu, powierzchni osłonowej i częstotliwości przezbrojeń, a potem zestaw wybraną architekturę ze zmierzonymi danymi produktu i układu przed zamówieniem. Pełna rodzina maszyn, klasy udźwigu i opcje chwytaków są wymienione w indeksie produktów paletyzatorów.
