Drugie stanowisko układania, jedno ramię: gdzie dwustanowiskowy paletyzator robotyczny SunAura plasuje się w naszej ofercie
Ta notatka opisuje dwustanowiskowy paletyzator robotyczny SunAura jako ćwiczenie pozycjonowania i inżynierskie, a nie jako zapowiedź produktu. Wyjaśnia, gdzie maszyna pasuje względem komórki robota jednobramowej, konwencjonalnej maszyny warstwowej i ramy bramowej; podaje granice udźwigu, zasięgu i wydajności, wokół których zaprojektowano konstrukcję; oraz wymienia operacje, w których zakup tej maszyny byłby niewłaściwą decyzją. Maszyna prowadzi jedno ramię przegubowe nad dwoma stanowiskami układania palet, rozmieszczonymi na przenośnikach przeciwległych lub sąsiednich. Gdy ramię układa warstwa po warstwie na pozycji pierwszej, gotowa paleta na pozycji drugiej może zostać usunięta i zastąpiona bez zatrzymywania napływu kartonów.
To drugie stanowisko jest całym punktem projektu. W komórce jednobramowej każda zmiana palety to zatrzymanie: ramię kończy górną warstwę, odsuwa się, wózek widłowy lub dyspenser palet wymienia ładunek, a ramię stoi bezczynnie, dopóki świeża pusta paleta nie zostanie zaciśnięta i ustawiona. Przy wysokim tempie podawania przerwy te szybko się sumują, a nominalna liczba pobrań na godzinę robota nigdy nie dociera na podłogę. Układ dwustanowiskowy przesuwa wymianę palet poza ścieżkę krytyczną, więc ramię nadal pobiera, podczas gdy obsługiwane jest stanowisko downstream. Kompromis to większa bryła podłogowa, drugi zestaw przenośników i mocowań oraz program sterowania śledzący jednocześnie dwie palety, dwa liczniki warstw i dwa stany rozładunku.
Piszemy to tak, jak przygotowalibyśmy przegląd inżynierski: co maszyna robi, jaki koszt ponosi w powierzchni i złożoności, gdzie kończy się jej bryła i jakie profile linii powinny szukać gdzie indziej w ofercie. Powiązane notatki o tym, jak działa paletyzator robotyczny, koszcie paletyzatora robotycznego i bezpieczeństwie paletyzatorów obejmują mechanikę, pieniądze i zasady osłon; ta notatka pozostaje przy pozycjonowaniu i warunkach granicznych.
Co zawiera układ dwustanowiskowy
Komórka zbudowana jest wokół przegubowego czteroosiowego robota paletyzacyjnego w klasie udźwigu 120 kg lub 180 kg, z zasięgiem poziomym w paśmie 2.4–3.2 m dobranym tak, aby objąć dwa stanowiska układania plus przenośnik zasilający. Ramię niesie chwytak pneumatyczny – poduszkę próżniową dla kartonów falistych, ramę zaciskową lub widełkową dla worków i kontenerów – montowany przez płytę szybkiej wymiany. Dwa stanowiska układania leżą w tym zasięgu, każde z własną lokalizacją palety, oporami bazowymi i zestawem czujników potwierdzających obecność palety, jej prostopadłość i liczbę warstw, zanim ramię podejmie następne pobranie.
Warstwa sterowania zarządza czterema stanami na stanowisko: pusta paleta gotowa, układanie, warstwa kompletna, ładunek gotowy do rozładunku. Logika kolejki decyduje, które stanowisko przyjmie następną warstwę, na podstawie kolejności podawania, mieszanki i dostępności rozładunku. Wymiana palet może być ręczna, z użyciem dyspensera palet i wózka widłowego lub paletowego pracującego za kurtyną świetlną, albo automatyczna z napędzanym przenośnikiem rozładunkowym prowadzącym gotowy ładunek do owijarki. Podawanie kartonów idzie z jednego przenośnika; rozdzielacze lub tory mogą kierować mieszane kartony do właściwego wzoru palety tam, gdzie linia prowadzi dwa SKU naraz.
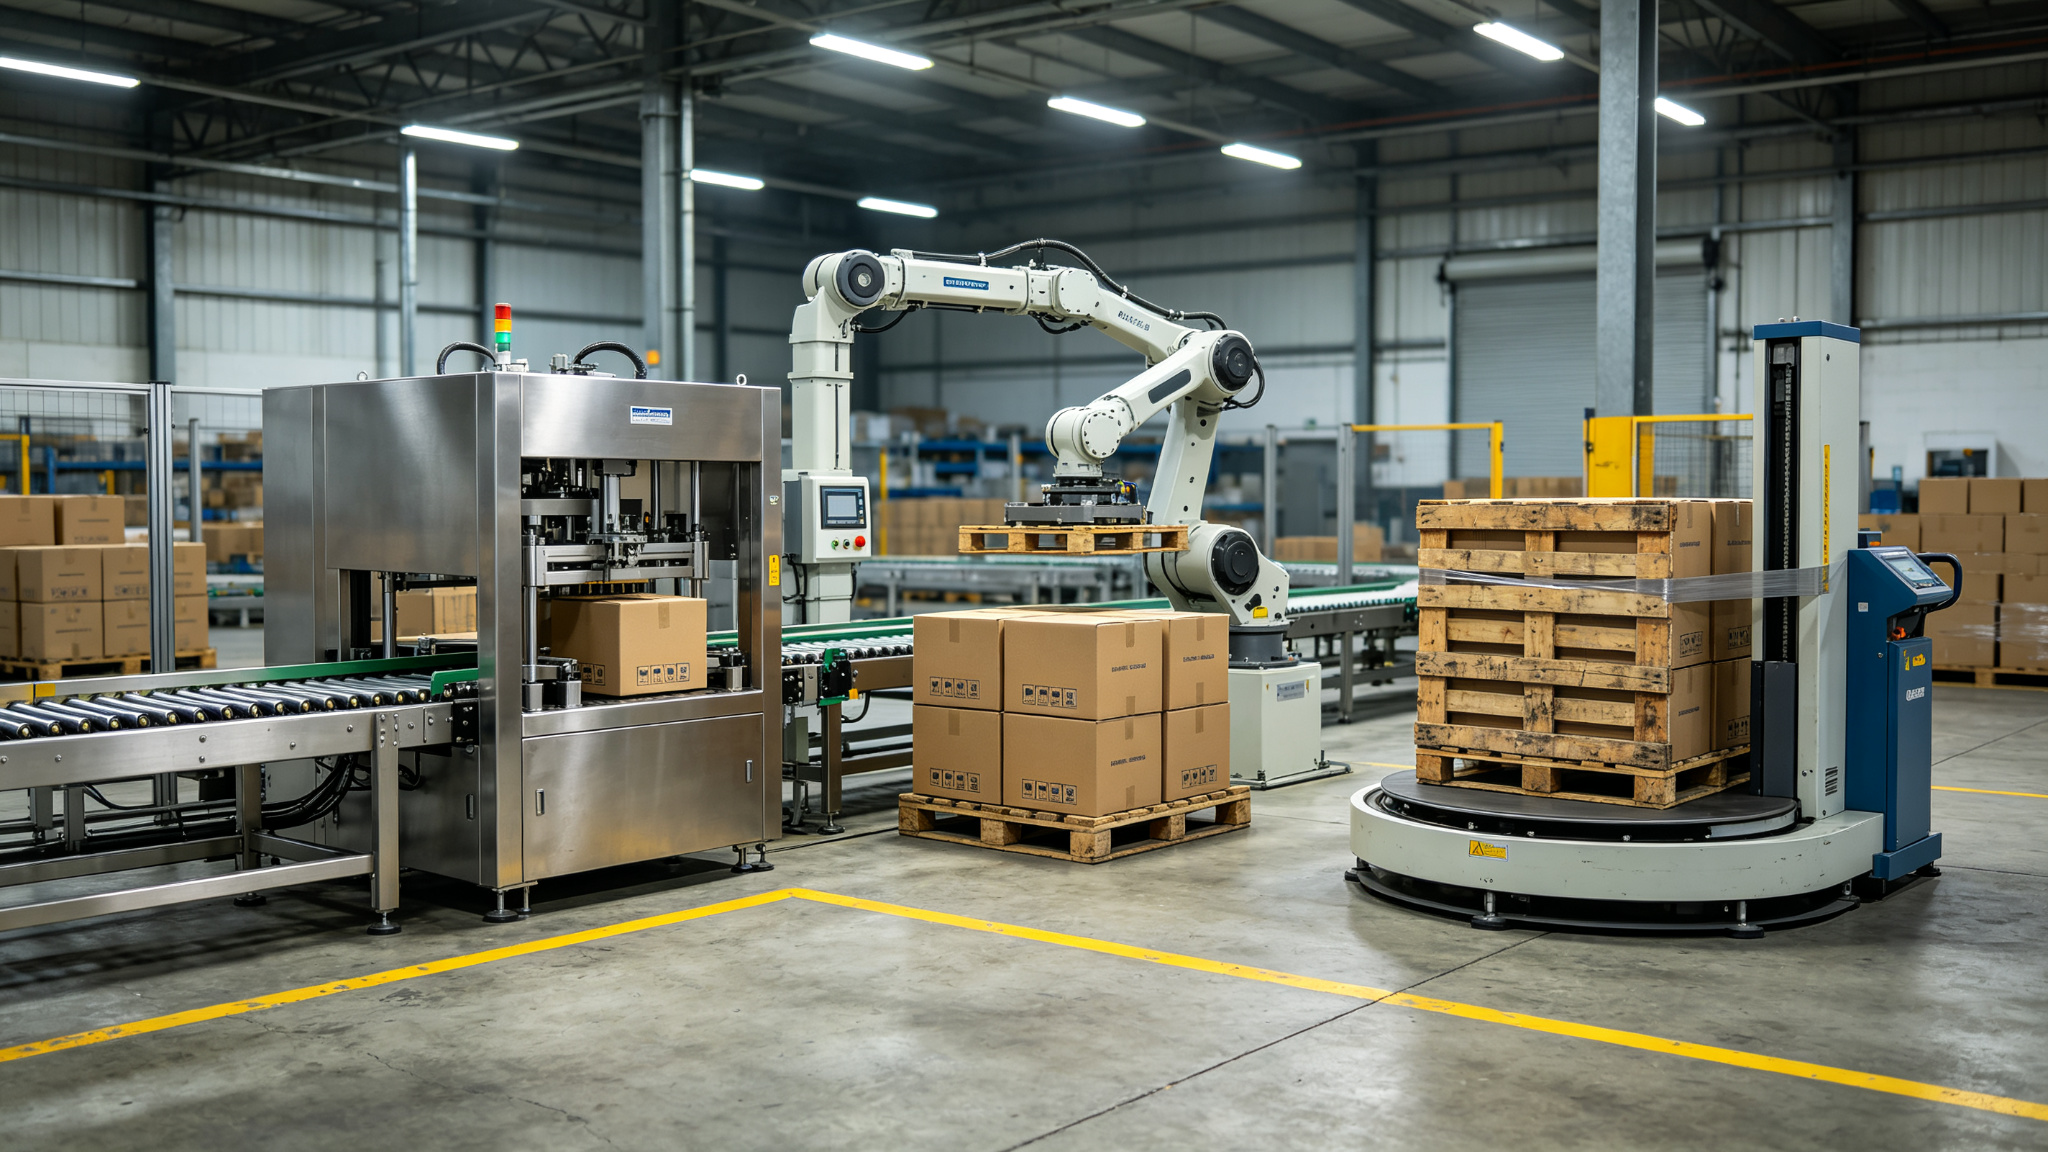
Pneumatyka podąża za standardowym profilem paletyzacyjnym: chwytaki próżniowe pobierają średnio około 40–80 Nl/min przy zasilaniu 5–6 bar, z jedną przyssawką na czoło kartonu lub pełną poduszką piankową dla nierównych kartonów. Porowata tektura falista, kartony z otwartą górą lub pakiety owinięte folią zmieniają wybór chwytaka, a decyzja ta zapada przed ułożeniem układu, a nie po przybyciu komórki na miejsce.
Jedno stanowisko, dwa stanowiska, maszyna warstwowa: porównanie pozycjonowania
Przed wymiarowaniem komórki dwustanowiskowej pomocne jest zestawienie obok siebie trzech głównych alternatyw. Poniższa tabela używa przedziałów inżynierskich, które podajemy do planowania; dokładne wartości weryfikuje się na FAT względem rzeczywistych danych kartonu, palety i wzoru.
| Wymiar | Komórka robota jednobramowa | Komórka robota dwustanowiskowa | Konwencjonalny paletyzator warstwowy |
|---|---|---|---|
| Stanowiska układania | Jedna paleta naraz | Dwie palety, jedno ramię obsługuje obie | Jeden lub dwa tory, układanie warstwa po warstwie |
| Nominalne tempo pobrań | 700–900 pobrań/h przy pojedynczym pobraniu, do około 1200 pobrań/h przy zoptymalizowanym ruchu | To samo tempo pobrań ramienia; czas wymiany usunięty z cyklu | 1–3 warstwy/min, nie pobrania na minutę |
| Zrealizowana wydajność | Obniżana przez każdą przerwę zmiany palety | Zbliża się do 1.6–1.9-krotności wydajności jednobramowej przy tym samym tempie pobrań | Wysoka dla jednego stabilnego SKU; spada przy zmianach wzoru |
| Mieszanka SKU | Dobra dla jednego–dwóch wzorów, umiarkowane przezbrojenie | Obsługuje dwie równoległe palety i mieszane tory | Najlepsza przy stabilnej wysokiej wydajności jednego SKU |
| Bryła podłogowa | Najmniejsza powierzchnia robota | Większa; dwa stanowiska plus rozładunek | Wysoka; wersje wysokopoziomowe wymagają stropu 4.5 m+ i podestu |
| Wymiana palet | Zatrzymuje ramię przy każdej zmianie | Poza cyklem na wolnym stanowisku | Zintegrowany magazyn i przenośnik rozładunkowy |
| Najlepsze dopasowanie | Niskie–umiarkowane tempo, luz w harmonogramie | Ciągłe podawanie, dwie zmiany, ładunki mieszane lub ciężkie | Seria jednoproduktowa przy utrzymanym tempie warstwowym |
Konwencjonalny wysokopoziomowy paletyzator warstwowy pozostaje właściwą odpowiedzią dla wąskiej, stabilnej serii: jeden produkt, jedna specyfikacja palety, jeden wzór, pracujący zmianami w tempie 1–3 warstw na minutę. Jego mechaniczna płyta warstwowa i podnośnik są proste w obsłudze, a obszar osłonowy łatwiejszy do zdefiniowania. Tracą na mieszance. Zmiana wzoru w maszynie warstwowej oznacza prowadnice torów, ustawienia płyty, a czasem zmianę programu, i maszyna nie dzieli uwagi między dwie palety. Robot dwustanowiskowy istnieje dla przeciwnego profilu: więcej niż jedno SKU, ładunki napływające nierównymi partiami i cykl wysyłki, który nie czeka na paletyzator.
Granica operacyjna: kiedy drugie stanowisko się opłaca
Komórka dwustanowiskowa wydatkuje środki na drugi przenośnik, drugie mocowania, drugi zestaw czujników i dodatkową logikę sterowania. Wydatek ten zwraca się tylko wtedy, gdy oczekiwanie w jednobramowej wersji byłoby realne i powtarzalne. Szukamy czterech warunków, zanim polecimy układ dwustanowiskowy.
- Tempo podawania powyżej dostępnego cyklu jednobramowego. Jeśli kartony nadchodzą szybciej, niż ramię potrafi pobrać plus wymienić w tym samym oknie, przenośnik zasilający się cofa. Wyzwalacz jest mierzalny: porównaj wymagane pobrania na godzinę z nominalem ramienia po stratach wymiany, a nie z liczbą katalogową.
- Wymiana palet trwa wystarczająco długo, by mieć znaczenie. Zmiana pochłaniająca 60–90 sekund na jednym stanowisku, powtarzana z każdą paletą, usuwa kilka pobrań na godzinę. Przy 200–300 kartonach na paletę przerwa ta pod koniec zmiany pokazuje się jako utracone kartony.
- Dwie zmiany lub praca ciągła. Bezczynność, którą usuwa stanowisko dwustanowiskowe, sumuje się w godzinach. Linia jednozmianowa z luzem między partiami często utrzyma przerwę wymiany bez drugiego stanowiska.
- Równoległe palety lub mieszane SKU. Gdy dwa produkty układane są naraz albo jedna paleta musi czekać na etykietowanie lub kontrolę QC, drugie stanowisko trzyma ten ładunek bez blokowania ramienia.
Mnożnik 1.6–1.9x i skąd się bierze
Stanowisko dwustanowiskowe nie sprawia, że ramię porusza się szybciej. Jego cykl na pobranie pozostaje w paśmie 3.5–6 s dla ramienia klasy 120 kg, a nominal 700–900 pobrań/h pojedynczego pobrania nie rośnie. Zmienia się udział czasu rzeczywistego, w jakim ramię faktycznie pobiera. W jednym stanowisku każda zmiana palety wstawia zatrzymanie: zlokalizuj pustą paletę, potwierdź bazę, wznow wzór. W stanowisku dwustanowiskowym zatrzymanie to odbywa się na stanowisku, którego ramię nie używa, więc wykorzystanie ramienia rośnie. Zrealizowana wydajność ląduje w paśmie 1.6–1.9x względem tego samego ramienia na jednym stanowisku, przy czym dolna granica dla palet niskich i częstych wymian, górna dla palet wysokich, gdzie wymiana wypada rzadziej na karton.
Przed wymiarowaniem przećwicz granicę na rzeczywistych liczbach. Załóżmy, że podawanie dostarcza 480 kartonów na godzinę, każda paleta mieści 240 kartonów, więc paleta kompletuje się co 30 minut. Ramię jednobramowe tracące 75 s na wymianę traci 2.5% godziny na zmiany; może to być do przyjęcia. Jeśli linia dostarcza 720 kartonów na godzinę, a palety mieszczą 180 kartonów, wymiana co 15 minut z 90-sekundową zmianą usuwa blisko 10% dostępnego czasu ramienia, a cofanie pojawia się przy wyjściu pakowarki kartonów. To drugi profil, w którym układ dwustanowiskowy zaczyna zarabiać powierzchnię podłogi.
Granice udźwigu, zasięgu i wydajności
Komórka dwustanowiskowa nie zmienia fizycznej bryły ramienia. Poniższe liczby to przedziały planistyczne, w których pracujemy; konkretne zamówienie blokuje się na wybranym ramieniu przy FAT.
| Parametr | Pasmo lub granica | Uwagi |
|---|---|---|
| Klasa udźwigu | Ramię 120 kg lub 180 kg | Udźwig obejmuje masę chwytaka; odejmij chwytak przed podaniem pojemności karton plus warstwa |
| Zasięg poziomy | 2.4–3.2 m | Musi objąć zasilanie plus dwa stanowiska układania; zasięg spada na krawędzi bryły |
| Cykl na pobranie | 3.5–6 s | Zależy od wysokości wzoru, wysokości podnoszenia i tego, czy ramię wraca do pozycji bazowej |
| Tempo pobrań | 700–900 pobrań/h pojedyncze pobranie; do około 1200 pobrań/h zoptymalizowane | Warstwy wzorcochłonne z dosuwaniem siedzą bliżej dolnej liczby |
| Powietrze próżniowe | Średnio 40–80 Nl/min, 5–6 bar | Zweryfikuj zasilanie przy komórce; porowata tektura i poduszki piankowe pobierają więcej |
| Rozmiar ładunku | Standardowe bryły palet euro lub GMA w zasięgu | Palety ponadwymiarowe, szerokie worki lub dwupiętrowe worki kontenerowe sprawdza się względem ramienia 180 kg i narzędzia ramowego |
Trzy ograniczenia pojawiają się najczęściej w przeglądach. Po pierwsze udźwig to ramię plus narzędzie: ramię 120 kg niosące ramę zaciskową 25 kg zostaje z 95 kg na karton lub worek, a warstwa kilku jednostek obsługiwanych razem musi pozostać poniżej tej wartości netto. Po drugie zasięg nie jest płaskim okręgiem przy pełnym ładunku: najdalszy róg dowolnego stanowiska układania może leżeć przy obniżonej wartości udźwigu, więc układ trzeba narysować do rzeczywistych współrzędnych rogu palety, a nie do nagłówkowego nominalu zasięgu. Po trzecie nominaly wydajności zakładają stabilny wzór. Wzory warstw o mieszanej orientacji, przekładki warstwowe lub układanie górnej przekładki dodają ruch i siedzą poniżej zoptymalizowanego tempa pobrań.
Gdzie ta maszyna plasuje się względem reszty oferty
W porównaniu z samym dwustanowiskowym paletyzatorem robotycznym reszta naszej oferty paletyzatorów obejmuje przypadki po jego obu stronach. Komórki przegubowe jednobramowe klasy 120 kg są punktem wyjścia do obsługi kartonów i worków; dzielą mechanikę ramienia z komórką dwustanowiskową, ale obsługują jedno stanowisko układania, co utrzymuje niską powierzchnię i cenę zakupu tam, gdzie przerwy wymiany są do przyjęcia. Gdy ładunek pozostaje lekki, a bryła mała, zwarty paletyzator kartonowy rezygnuje z drugiego przenośnika i oszczędza plan podłogowy.
Wysokopoziomowy paletyzator warstwowy konkuruje na wysokich seriach jednoproduktowych, gdzie 1–3 warstwy na minutę i stabilny wzór mają większe znaczenie niż mieszanka. Wymaga stropu powyżej około 4.5 m i podestu dostępu operatora, i ta konstrukcja opłaca się tylko wtedy, gdy profil produktu pozostaje wąski. Jeśli linia w ciągu tygodnia przechodzi między kartonami, tacami i pakietami foliowymi, koszt przezbrojenia maszyny warstwowej dominuje.
System paletyzatora bramowego wymienia ramię przegubowe na ramę kartezjańską ze sztywną osią Z i przesuwem 3–4 m. Jej stała bryła daje niski ruch resztkowy i prostszy układ osłon, a masa ląduje w paśmie 10–25 kartonów/min w zależności od liczby osi. Tracie elastycznością układu: rama jest związana z jedną geometrią, a dodanie drugiego stanowiska układania oznacza wydłużenie belek i szyn zamiast obrotu ramienia. Dla linii, która nie zmieni powierzchni, sztywność bramy jest użyteczna; dla linii, która może później zrównoważyć tory, ramię przegubowe łatwiej przestawić.
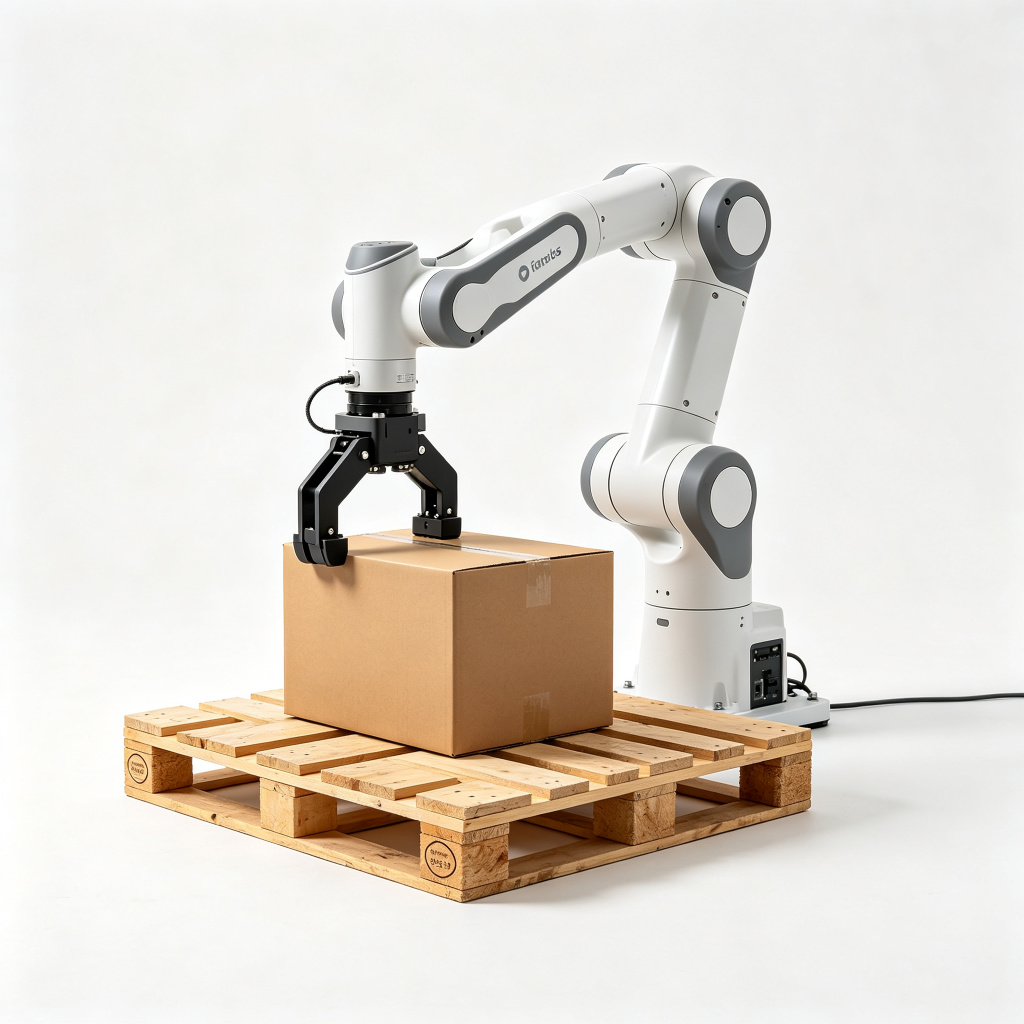
Paletyzator robota współpracującego zajmuje lekki koniec oferty: udźwig około 10–25 kg, pospolicie 16–20 kg, pułap 8–12 kartonów na minutę i 6–8 cykli na minutę, pracujący w ograniczeniu siły i nacisku według ISO/TS 15066 bez pełnego ogrodzenia. Nie należy do porównania dwustanowiskowego dla ciężkich lub szybkich ładunków. Cobot może obsługiwać dwie palety w małej komórce, ale jego pułap prędkości oznacza, że drugie stanowisko rzadko usuwa ten rodzaj wąskiego gardła, na który celuje dwustanowiskowa komórka przegubowa.
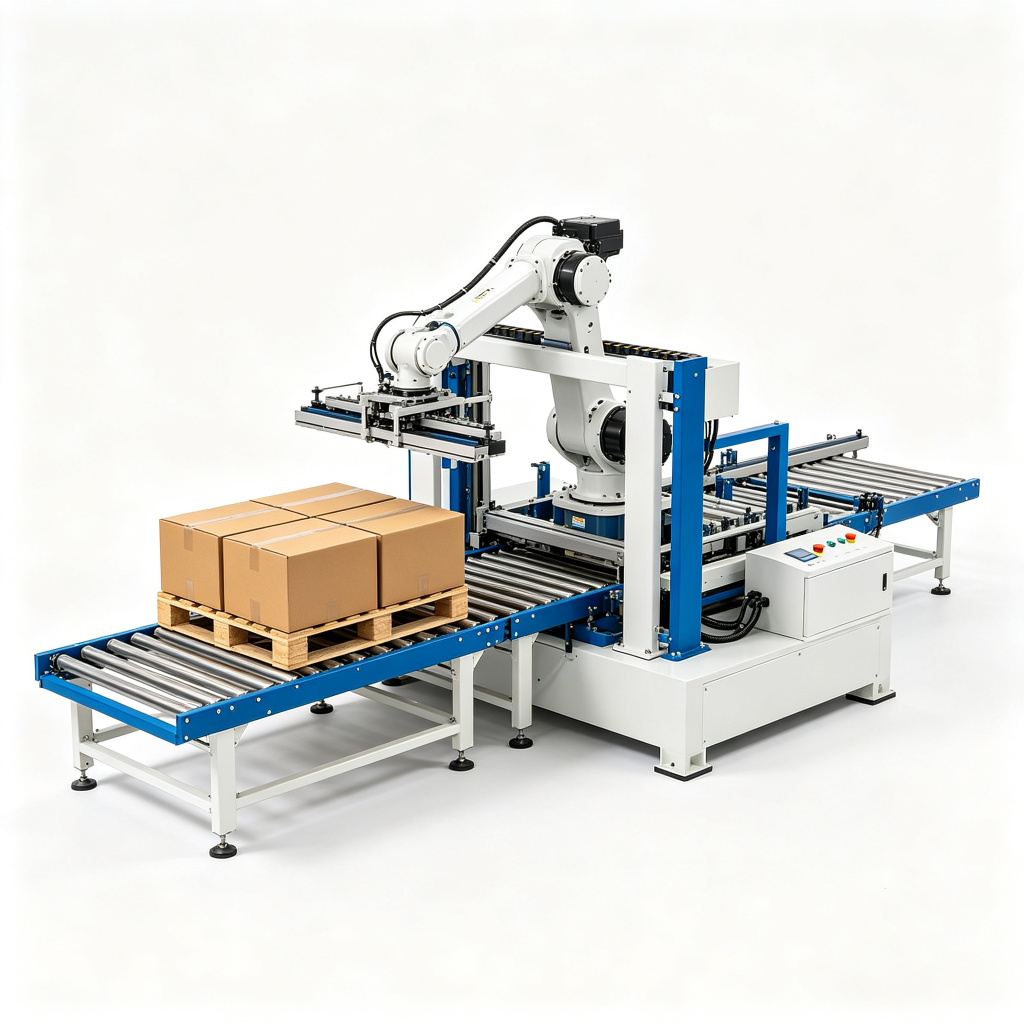
Zwarty paletyzator kartonowy obejmuje lekkie i średnie tempo kartonowe w małej bryle, z przenośnikami rolkowymi podającymi krótką komórkę robota. To odpowiedź, gdy powierzchnia podłogi jest ciasna, a tempo pozostaje skromne; dodanie tu drugiego stanowiska układania kupiłoby powierzchnię, której linia nigdy nie używa. Pełna rodzina znajduje się w indeksie produktów paletyzatorów do przeglądu obok siebie.
Przypadki, w których komórka dwustanowiskowa jest niewłaściwym zakupem
Drugie stanowisko to kapitał, stal i logika sterowania. Należy je pominąć w poniższych profilach i mówimy o tym w przeglądzie zamiast domyślnego wymiarowania większej maszyny.
- Niska objętość z luzem. Linia jedna zmiana, kończąca palety dużo przed końcem zmiany, z czasem oczekiwania między partiami, nie wykorzysta drugiego stanowiska. Komórka jednobramowa obejmuje to w mniejszej bryle.
- Bardzo lekkie, bardzo wolne ładunki. Udźwig z zakresu cobota i 6–8 cykli na minutę nie generują wąskiego gardła wymiany, które usuwa drugie stanowisko; lepszym dopasowaniem jest komórka współpracująca.
- Ładunki ponadwymiarowe lub poza bryłą. Palety szersze niż pasmo zasięgu, worki kontenerowe wymagające narzędzia ramowego poza klasą 180 kg lub ładunki potrzebujące czteropunktowego podnoszenia należy sprawdzić względem maszyny ciężkiej, zanim w ogóle rozważy się układ dwustanowiskowy.
- Stabilna wysoka wydajność jednego SKU. Jeden produkt, jeden wzór, cały dzień: konwencjonalny paletyzator warstwowy 1–3 warstwy/min wykonuje zadanie przy prostszej mechanice, a układ wysokopoziomowy może lepiej pasować do stropu.
- Powierzchnia, której nie można powiększyć. Dwa stanowiska plus przenośnik rozładunkowy potrzebują szerszej bryły niż komórka pojedyncza. Jeśli dostępne stanowisko nie pomieści drugiego stanowiska i trasy wymiany, układ zawodzi pierwszego dnia.
- Brudny lub ścierny produkt lepiej obsłużony przez maszynę dedykowaną. Zakurzone worki, mokre pakiety lub ostre opakowania wymagają wyborów chwytaka i osłon należących do konstrukcji workowej lub ciężkiej; dwustanowiskowa komórka kartonowa nie jest miejscem na improwizację tych warunków.
Trzy ćwiczeniowe scenariusze pozycjonowania
Scenariusz A: linia kartonowa dwuzmianowa z widocznym cofaniem
Zakład spożywczy pracuje dwie zmiany, 16 godzin dziennie, pakując 520 kartonów na godzinę w dwa wzory palet na paletach GMA po 260 kartonów. Podawanie cofa się przy pakowarce przez dziesięć minut wokół każdej zmiany palety. Zmierzony czas wymiany to 80 sekund, a ramię jednobramowe siedzi już blisko 85% wykorzystania w okresach układania. Układ dwustanowiskowy pasuje: drugie stanowisko absorbuje zmianę, ramię utrzymuje cykl 3.5–6 s, a dwie równoległe palety pasują do dwóch wzorów na linii. Zasięg obejmuje zasilanie plus oba stanowiska na ramieniu 120 kg; udźwig na karton plus chwytak pozostaje w wartości netto. To profil, pod który maszynę narysowano.
Scenariusz B: mieszane pakiety czekające na QC
Centrum dystrybucyjne buduje palety mieszane SKU, gdzie każdy ładunek czeka na etykietę QC przed wysyłką. Ramię nie może rozładować do owijarki, dopóki QC nie zwolni palety, a trzymanie tego ładunku na stanowisku jednobramowym blokuje następne układanie. Stanowisko dwustanowiskowe rozdziela dwa zadania: jedna paleta się układa, druga czeka przez okno QC, a ramię nadal podaje cokolwiek zostanie zwolnione pierwsze. Logika kolejki śledzi oba liczniki warstw i stany. Tam gdzie operacja prowadzi tylko jeden SKU i nie ma oczekiwania QC, drugie stanowisko stałoby bezczynnie, a to samo centrum obsłużyłaby lepiej komórka zwarta.
Scenariusz C: linia, która jednej nie powinna kupować
Niewielki zakład produkcyjny prowadzi jedną zmianę, 180 kartonów na godzinę, kartony 8–10 kg, kończąc cztery palety dziennie. Obecna załoga ręczna nadąża, jest otwarta powierzchnia, ale nie ma drugiego toru, a zwrot z jakiejkolwiek komórki robota i tak jest długi. Zmierzona przerwa wymiany w hipotetycznym stanowisku jednobramowym byłaby mała, bo palety kompletują się powoli. Tutaj właściwym krokiem jest albo komórka współpracująca w lekkim zakresie udźwigu, albo brak automatyzacji na tym etapie; dwustanowiskowa komórka przegubowa dodaje drugi przenośnik i warstwę sterowania, których objętość nigdy nie odzyska. Uzasadnienie kosztowe tej decyzji przedstawiono w naszej notatce o koszcie i zwrocie paletyzatora robotycznego.
Integracja, osłony i kontrole przed FAT
Komórka dwustanowiskowa integruje się z linią wokół trzech interfejsów: podawanie kartonów i rozdzielanie torów, zasilanie i rozładunek palet oraz przenośnik owijarki lub wysyłki po stronie wyjścia. Każdy interfejs potrzebuje własnego zestawu blokad i sygnałów. Osłony podążają za zasadami bezpieczeństwa paletyzatora: ogrodzona bryła z blokadami dostępu, kurtyny świetlne w otworze wymiany, przyciski zatrzymania awaryjnego przy komórce i na każdym stanowisku oraz ocena ryzyka ustalająca minimalne odległości osłon według prędkości podejścia. Podstawę zgodności dla ogrodzeń, blokad i ograniczeń siły cobota zobacz w notatce o bezpieczeństwie paletyzatora i zgodności CE.
Przed FAT chcemy ustalonego zestawu danych: rzeczywiste wymiary i masa kartonu, powierzchnia palety i wysokość obciążona, rysunki wzoru warstwy, kartony na paletę, wymagane pobrania na godzinę w godzinie szczytowej, liczba zmian, lista SKU i częstotliwość przezbrojeń, dostępna bryła podłogowa i wysokość stropu, zasilanie sprężonym powietrzem przy komórce oraz stan owijarki lub wysyłki downstream. Bez tego zestawu wybory zasięgu, udźwigu i chwytaka są szacunkami. Mechanikę stojącą za osiami, czasem cyklu i matematyką wzoru warstwy opisano w notatce o tym, jak działa paletyzator robotyczny.
Lista kontrolna wymiarowania do przeglądu
- Szczytowe kartony na godzinę i pobrania na godzinę, a nie średnia za tydzień
- Kartony na paletę i wymiary palety, wysokość obciążona oraz rysunki wzoru na SKU
- Masa kartonu lub worka plus masa chwytaka, sprawdzona względem udźwigu netto 120 kg lub 180 kg
- Geometria zasięgu: środek zasilania do każdego rogu palety, narysowany do pozycji współrzędnych
- Zmierzony lub oszacowany czas wymiany palet oraz częstotliwość powtarzania się wymiany na zmianę
- Liczba równoległych palet, blokad QC i podziałów torów, jakie prowadzi linia
- Liczba zmian i docelowa dostępność, bo oszczędności wymiany sumują się z godzinami pracy
- Zasilanie powietrzem: ciśnienie 5–6 bar, średnie Nl/min wybranego chwytaka, stan osuszacza i filtra
- Bryła podłogowa, wysokość stropu, trasa rozładunku i interfejs owijarki
Przezbrojenie, wzory i ładunki mieszane
Komórka dwustanowiskowa trzyma w pamięci dwa wzory naraz, a przezbrojenie między wzorami to wybór programu plus kontrola chwytaka, a nie przebudowa mechaniczna. Tam gdzie maszyna warstwowa potrzebuje prowadnic torów i regulacji płyty dopasowanych do każdego rozmiaru kartonu, robot ponownie planuje geometrię warstwy z pliku wzoru. Ma to znaczenie na liniach przechodzących przez dzień między wymiarami kartonów: operator wywołuje zapisaną recepturę, ramię potwierdza chwytak i ustawienie próżni, a pierwszą warstwę sprawdza się względem rysunku przed wznowieniem pracy automatycznej. Typowe przezbrojenie receptury dla nowego wzoru siedzi w zakresie kilkudziesięciu minut, z offsetami nauczania zapisanymi względem bazy palety, aby powtórna seria wracała do tych samych współrzędnych.
Palety mieszane SKU to oddzielne zagadnienie od równoległych palet jednoproduktowych. Stanowisko dwustanowiskowe może budować obok siebie dwa ładunki jednoproduktowe i może sekwencjonować pobrania w stronę jednego ładunku mieszanego, gdy podawanie dostarcza posortowane tory. Nie potrafi natomiast sortować niesortowanego produktu nadchodzącego jednym przenośnikiem; ten problem leży upstream w kompletacji, kittingu lub torze rozdzielacza, a obiecanie robotowi rozplątania losowej mieszanki to błąd układu. Liczby warstw, przekładki międzypiętrowe i ramy górne są częścią receptury: ułożenie przekładki dodaje cykl pobrania, ułożenie ramy lub płyty dodaje następny, a każdy dodatkowy ruch przycina liczbę pobrań na godzinę w kierunku dolnej granicy pasma 700–900.
Przed zobowiązaniem komórki sprawdzamy też stabilność ładunku pod kątem wzoru. Nawis, niestabilne stopy górne, kartony deformujące się pod próżnią i palety przechylające się podczas rozładunku pojawiają się w próbie wzoru, a nie w katalogu. Próba z rzeczywistym kartonem, rzeczywistą tekturą i rzeczywistą paletą wyłapuje to, zanim komórka zostanie przykręcona do podłogi, i daje czasowi cyklu podstawę zmierzoną zamiast założonej.
Drugi czynnik, który wychodzi na próbach układania, to równowaga między obydwoma stanowiskami. Jeśli jedno stanowisko prowadzi cięższe palety wolniej, a drugie lekkie i szybkie, kolejka powinna rozdzielać pobrania tak, aby wolna strona nie blokowała przepływu; odwrotnie, gdy oba stanowiska pracują w tym samym tempie, korzyść drugiego stanowiska polega głównie na bezproblemowej wymianie palet, a nie na podziale obciążenia. Zmierzony udział czasu, w którym każde stanowisko jest zajęte, opróżniane lub gotowe do przyjęcia warstwy, pozwala ocenić, czy logika kolejki rzeczywiście usuwa oczekiwanie, które komórka miała wyeliminować. Bez tego odczytu mnożnik 1.6–1.9x pozostaje założeniem planistycznym, a nie zmierzonym rezultatem.
Postawa serwisowa: co zużywa się pierwsze i co powinno trzymać zestaw części zamiennych
Stanowisko dwustanowiskowe dodaje drugi zestaw przenośników, zatrzymań, czujników i mocowań do obsługi, a te dodatki należy wycenić w obrazie eksploatacji od początku. Elementy zużywalne są przewidywalne: przyssawki i poduszki piankowe chwytaka próżniowego, uszczelnienia chwytaka i wkłady filtrów, pasy lub łańcuchy przenośników, rolki lokalizacji palet oraz kurtyny świetlne i przełączniki blokad osłaniające otwór wymiany. Przekładnie, silniki i kable ramienia podążają za harmonogramem producenta robota; punkty serwisowe samej komórki to narzędzie i mocowania dwóch stanowisk, a nie ramię.
Ponieważ drugie stanowisko zarabia na siebie tylko wtedy, gdy jest gotowe, czujniki i opory bazowe każdego stanowiska potrzebują tej samej uwagi przy inspekcji co pierwsze. Źle zlokalizowana pusta paleta na bezczynnym stanowisku opóźnia przekazanie w momencie, gdy aktywne stanowisko kończy ładunek, czyli dokładnie oczekiwanie, które układ miał usuwać. Planowe kontrole obejmują ciśnienie próżni i stan przyssawek, czujniki obecności palety i jej prostopadłości, prowadzenie przenośnika rozładunkowego oraz śledzenie stanów logiki kolejki na obu stanowiskach. Śledzenie tych pozycji w ustalonym odstępie utrzymuje bezczynne stanowisko gotowe w momencie zakończenia ładunku przez aktywne.
Odczytanie granicy względem własnych danych linii
Decyzja pozycjonowania opiera się na czterech zmierzonych liczbach i warto je zebrać, zanim ktokolwiek wyceni komórkę. Po pierwsze szczytowe pobrania na godzinę przy zasilaniu, wzięte z najbusyniejszej godziny tygodnia, a nie ze średniej. Po drugie kartony na paletę i wynikająca z tego częstotliwość wymiany: paleta kompletowana co 10 minut wymienia sześć razy na godzinę; jedna kompletowana co 30 minut wymienia dwa razy. Po trzecie czas trwania wymiany zaobserwowany przy obecnej metodzie ręcznej lub jednobramowej, łącznie z lokalizacją, potwierdzeniem i wznowieniem. Po czwarte udział czasu, w którym linia prowadzi równoległe palety, blokady QC lub podziały torów, które trzymałyby drugie stanowisko układania zajęte.
Porównaj te cztery liczby z pasmem ramienia: jeśli szczytowe pobrania siedzą poniżej nominalu jednobramowego po stratach wymiany, jedno stanowisko wystarczy. Jeśli ramię już spędza mierzalny czas na oczekiwanie na wymianę, a linia pracuje wystarczająco godzin, by oczekiwanie powtarzało się codziennie, układ dwustanowiskowy zamyka lukę. Jeśli ładunek lub rozmiar palety naciska na udźwig lub zasięg, odpowiedzią jest ramię cięższej klasy lub inna klasa maszyny, zanim uzasadnia się drugie stanowisko. Ta logika graniczna pozostaje świadomie prosta: maszyna pasuje do pracy ciągłej, mieszanej lub dwupaletowej, a słabo pasuje do profilów luzowanych, lekkich, ponadwymiarowych lub wąskich jednoproduktowych.
Gdzie czytać dalej
Po mechanikę ramienia, które tu opisujemy, zobacz jak działa paletyzator robotyczny: osie, udźwig, zasięg, czas cyklu i matematyka wzoru warstwy. Po stronie pieniężnej – pasma maszyn, pozycje kosztowe montażu i zwrot – przeczytaj notatkę o koszcie i TCO paletyzatora robotycznego. Osłony, odległości blokad i podstawę zgodności obejmuje bezpieczeństwo paletyzatora i zgodność CE. Pełna rodzina maszyn, łącznie z projektem dwustanowiskowym, znajduje się w indeksie produktów paletyzatorów, a nasz zespół może przeglądnąć dane linii względem tych warunków granicznych przed narysowaniem układu.
