Como funciona um paletizador robotizado: eixos, carga útil, alcance, tempo de ciclo e matemática do padrão de camada
Um paletizador robotizado retira caixas, sacos ou fardos individuais de um transportador de alimentação e os empilha em camadas programadas sobre um palete, uma pega de cada vez. Entender como funciona um paletizador robotizado significa acompanhar a máquina desde o produto que chega ao ponto de pega, passando por cada eixo de movimento, a classificação de carga útil que limita o que a garra pode carregar, o envelope de alcance que define onde os paletes podem ficar, o tempo de ciclo que define as caixas por minuto e a matemática do padrão que decide onde cada caixa pousa em cada camada. Este mergulho percorre esses subsistemas com números concretos: carga útil em quilogramas, alcance em milímetros, ciclo em segundos, retiradas por hora, consumo de ar em Nl/min e contagens de camada em um palete padrão. As máquinas de referência são os braços articulados da gama de paletizadores SunAura; os valores são faixas de planejamento a verificar na aceitação de fábrica, não cotações fixas.
A máquina que a maioria das pessoas imagina quando diz “robô paletizador” é um braço articulado de quatro eixos sobre pedestal fixo no chão, carregando uma garra a vácuo ou de aperto, trabalhando entre um transportador de alimentação e uma ou duas posições de formação de palete. Uma célula de robô colaborativo é uma variante de carga útil mais baixa da mesma ideia, e uma máquina gantry resolve a mesma tarefa de empilhamento com trilhos retos em vez de juntas rotativas; os princípios de movimento abaixo se aplicam primeiro ao braço, com notas sobre onde as variantes divergem.
A anatomia de uma célula de paletizador robotizado
Antes que os eixos façam sentido, encare a célula como um conjunto de subsistemas conectados. Toda instalação de paletizador robotizado contém as mesmas peças de alguma forma:
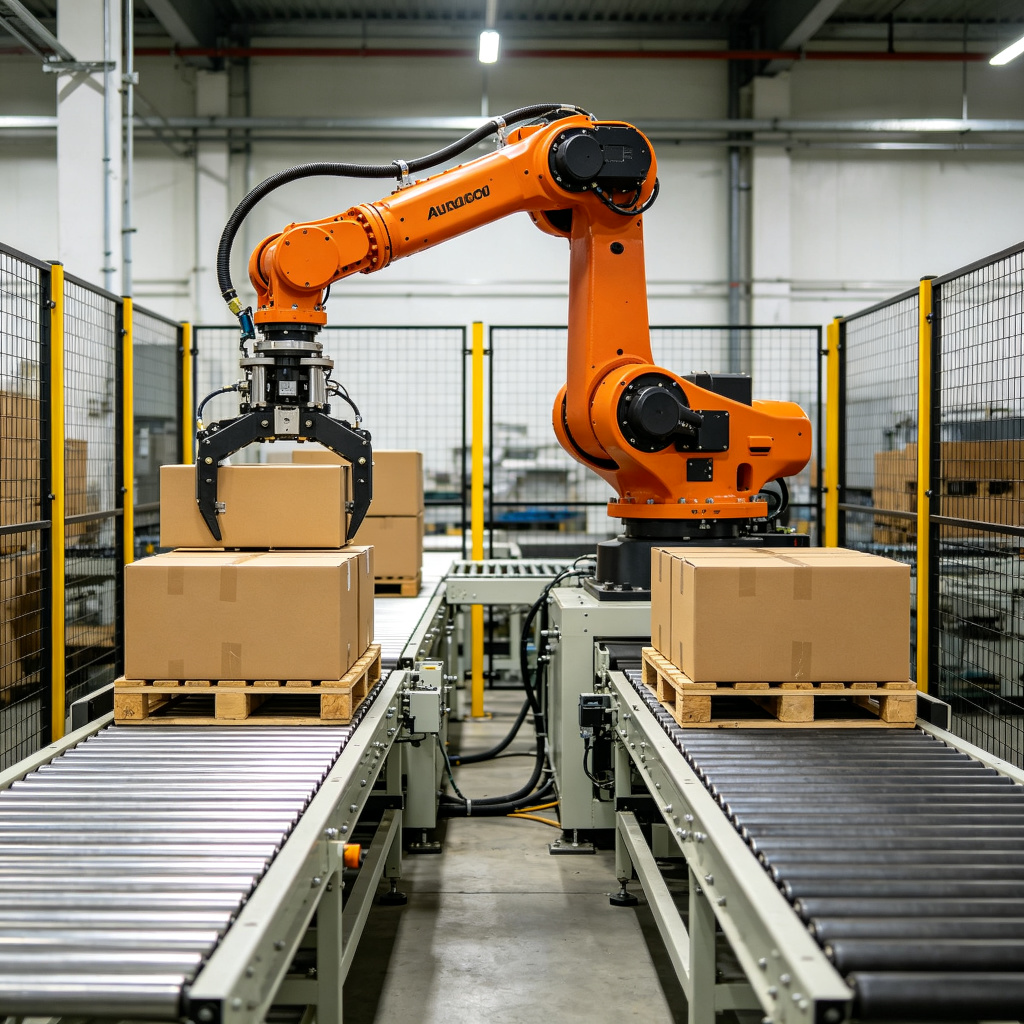
- Transportador de alimentação: leva o produto até o ponto de pega, geralmente com guias laterais que alinham a caixa e uma fotocélula que avisa o robô quando uma pega está pronta.
- Braço do robô e pedestal: o braço articulado, parafusado em uma base de chão reforçada, com armário de controlador e pendente de ensino ao lado.
- Ferramental da garra: vácuo-viga com ventosas para caixas, ferramenta de aperto ou forquilha para sacos, ou ferramenta de quadro para big bags; montada na flange do pulso.
- Posições de formação de palete: uma ou duas estações onde os paletes vazios são apresentados e as pilhas acabadas saem da célula, às vezes com distribuidor de pilha de paletes vazios e opção de folha intercalar.
- Controle e comunicação: o controlador do robô executa o programa de movimento e troca sinais de presença de caixa, contagem de palete, falha e ciclo com o PLC da linha.
- Proteção: cerco perimetral, portas com intertravamento, cortinas de luz ou scanners de segurança que interrompem o movimento quando alguém entra no envelope de trabalho.
- Via de saída: transportador, rota ou faixa de empilhadeira que leva o palete acabado até o enfardamento stretch.
O braço em si é apenas o meio dessa cadeia. Um braço rápido ainda não consegue empilhar produto que o transportador não consegue alimentar, e uma pilha alta ainda bloqueia a via de saída se o palete acabado não sair da célula a tempo. Quando uma célula tem desempenho abaixo do esperado, o gargalo é frequentemente um dos transportadores ou a troca de palete, e não o braço.
Eixos: como o braço se move
Um braço articulado de classe de paletização carrega quatro eixos. A base gira todo o braço ao redor do pedestal; a junta do ombro eleva o braço superior; a junta do cotovelo dobra o braço menor; o pulso mantém a garra nivelada durante a elevação, para que o produto permaneça erguido seja o braço alcançando baixo sobre o transportador ou alto sobre a pilha acabada. O controlador coordena as quatro juntas em conjunto para que a garra percorra uma trajetória em linha reta entre o ponto de pega e cada célula do palete, em vez de traçar um arco de braço que balançaria a carga para o lado.
Quatro eixos bastam para a paletização porque a tarefa repete um conjunto pequeno de movimentos: estender-se até o transportador, descer sobre o produto, agarrar, elevar, transferir sobre o palete, depositar, soltar, recuar. Um quinto ou sexto eixo, típico de soldagem ou manipulação, adiciona rotação de pulso e orientação de ferramenta que o empilhamento de caixas raramente precisa. Os servo-motores do braço acionam cada junta por meio de caixas de redução; os encoders reportam o ângulo da junta de volta ao controlador, que calcula a posição da garra em coordenadas cartesianas contra as posições de pega e palete ensinadas.
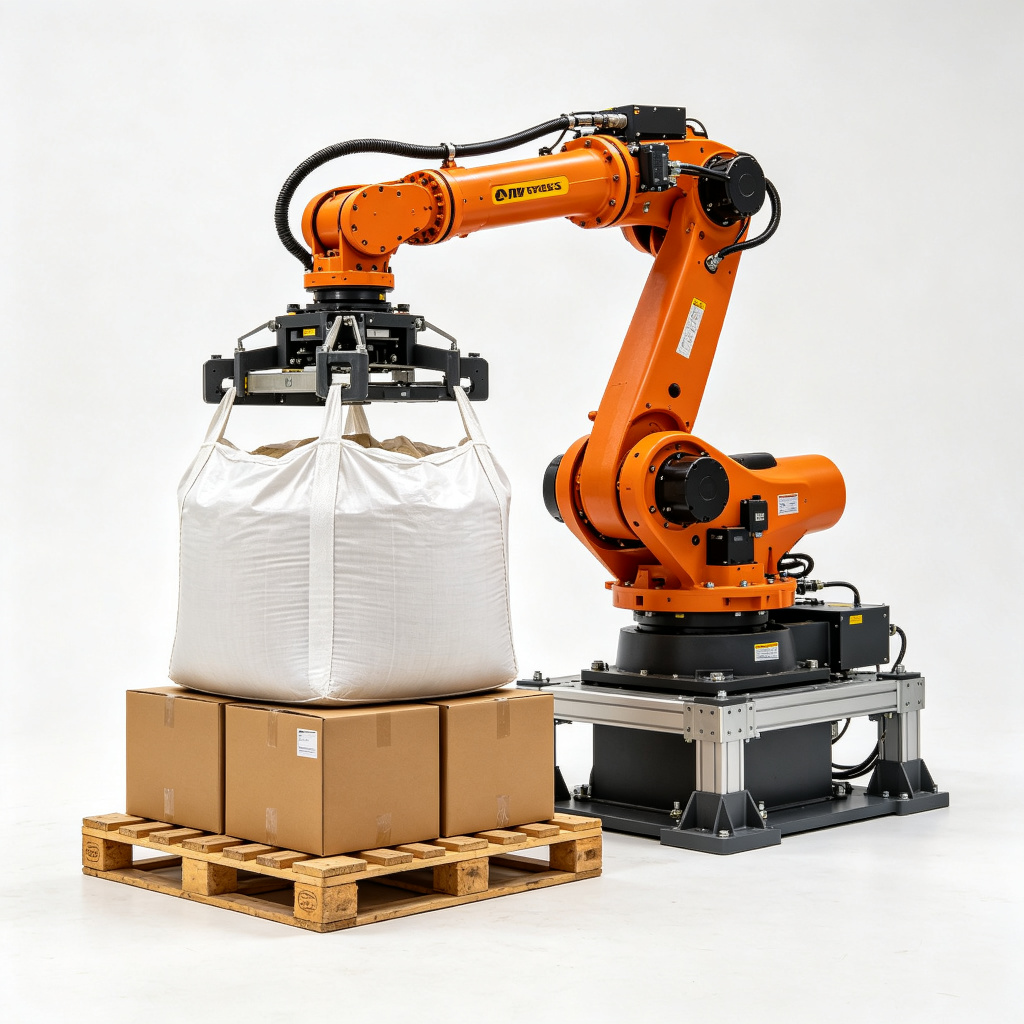
A máquina de referência padrão nessa arquitetura é o paletizador robotizado de quatro eixos 120 kg, construído para caixas, bandejas e sacos na classe regular de carga útil. Para serviço mais pesado, passa-se ao paletizador robotizado pesado 180 kg, onde acionadores de junta, articulações e rolamentos de pulso são dimensionados para big bags e fardos densos.
Carga útil: o que o número realmente limita
Carga útil é o peso total máximo que o pulso pode carregar, e inclui a ferramenta da garra, não apenas o produto. Se uma vácuo-viga pesa 18 kg e uma caixa pesa 16 kg, o pulso vê 34 kg naquela pega; se uma ferramenta de aperto pesa 45 kg e um saco pesa 40 kg, a pega é 85 kg. A classificação de carga útil da máquina precisa cobrir o produto mais pesado mais o ferramental, com margem para as forças dinâmicas de elevação e parada. Duas classes padrão cobrem o serviço de paletização: 120 kg para caixas, bandejas e sacos regulares, e 180 kg para big bags, fardos densos e cargas industriais mais pesadas.
Duas ressalvas mantêm honesto o número de carga útil. Primeiro, a carga útil reduz em direção à borda externa do envelope de alcance: o mesmo braço que carrega a classificação total perto do pedestal pode perder capacidade no alcance distante, porque os momentos de junta sobem com o braço de alavanca. Segundo, a carga útil é nominalizada para ciclos repetidos, não para içamentos pontuais. Uma ferramenta que fica em 95% da classificação no papel desgasta as caixas de junta mais rápido ao longo de dois turnos por dia, então a regra de planejamento é manter produto mais ferramental confortavelmente dentro da classe, e não na borda. Para uma aplicação de big bag, pese separadamente o FIBC vazio, o produto cheio e a ferramenta de quadro, depois some-os antes de escolher a classe de 180 kg em vez da de 120 kg.
Alcance e envelope de trabalho
Alcance é a distância horizontal que o braço pode cobrir a partir do centro do pedestal, tipicamente 2.4–3.2 m conforme o modelo. Ao redor desse centro, o braço varre um envelope circular; dentro dele, a garra alcança o ponto de pega do transportador e cada célula de palete nas posições de formação. Verticalmente, o envelope cobre de uma altura baixa de deposição até o topo da pilha acabada mais a retraimento da garra; o topo de um palete de 1200 mm carregado a uma pilha de 1800 mm, mais a altura da garra e a folga de elevação, define a demanda vertical sobre o braço.
A prática de layout mantém os centros dos paletes dentro da faixa de alcance confortável, e não no máximo nominal. Uma posição nos 20% distantes do alcance custa tempo de ciclo e margem de carga útil, e coloca o braço em uma postura alongada que transfere mais carga aos rolamentos de junta. Quando três estações — um transportador e dois paletes — não cabem dentro de um envelope, as opções são realocar o pedestal, dividir a tarefa entre dois braços ou escolher um modelo de alcance mais longo no tamanho seguinte. A alternativa gantry cobre um vão retangular fixo de 3–4 m em vez de um raio circular; a comparação entre os dois layouts está no guia gantry vs paletizador robotizado.
Tempo de ciclo: a anatomia de uma pega
Um ciclo de paletização é a repetição completa de um produto pronto até o próximo produto pronto liberado no palete. O tempo de ciclo típico em um braço de quatro eixos fica em 3.5–6 s por pega, conforme distância de alcance, peso do produto, tipo de garra e tempo de estabilização. Nesses tempos de ciclo, a produção de pega única roda 700–900 retiradas/hora, subindo para cerca de 1200 retiradas/hora quando o movimento é otimizado: posições de palete próximas ao transportador, uma garra casada à face do produto e nenhuma espera desnecessária após a parada do braço.
Divida um ciclo em seus segmentos de movimento. O braço começa estacionado acima do palete ou em uma posição home; move-se em direção ao ponto de pega; desce sobre o produto; a garra agarra ou sela; eleva-se livre do transportador; transfere sobre a célula alvo do palete; desce para depositar; solta; recua em altura. Cada segmento tem uma distância de curso e um limite de velocidade definidos pelo perfil de movimento do controlador, e as esperas no aperto e na liberação adicionam uma fração de segundo onde a carga precisa ser confirmada segura antes de o movimento continuar.
| Segmento do ciclo | Parte típica do ciclo | O que determina o tempo |
|---|---|---|
| Recuo e aproximação à pega | ~20–25% | Distância da home ou da última célula de palete até o transportador; limites de aceleração do braço |
| Descida e aperto | ~15–20% | Velocidade de descida, confirmação de selagem ou aperto, tempo de estabilização |
| Elevação e transferência sobre o palete | ~25–30% | Distância horizontal entre transportador e célula do palete; limites dinâmicos de carga útil |
| Deposição, liberação e recuo | ~20–25% | Altura de deposição, confirmação de liberação, folga acima das caixas vizinhas |
| Espera e confirmação de sensor | ~5–10% | Confirmação de pega, verificação de vácuo, estabilização da posição da célula |
Quando um ciclo corre mais que a faixa de 3.5–6 s, as causas usuais são um ponto de pega muito distante do palete, uma garra que precisa re-selar após um vácuo fraco, um braço que deriva antes da descida, ou uma troca de palete que interrompe o braço entre camadas. Medir cada segmento no relatório de ciclo do pendente mostra qual está consumindo o tempo.
Matemática do padrão de camada: onde cada caixa pousa
O programa de padrão divide o topo do palete em uma grade e atribui a cada caixa uma célula da grade, uma orientação e uma camada. A matemática começa com três medidas: comprimento e largura da caixa, comprimento e largura úteis do palete e as caixas-alvo por camada. As caixas ficam com um pequeno vão entre vizinhas para que as juntas das camadas não colidam, e as caixas rotacionadas alternam de orientação entre camadas para travar a pilha contra deslocamento.
Padrão prático: caixas de 400 × 300 mm em um palete de 1200 × 1000 mm
Considere uma caixa de 400 mm de comprimento por 300 mm de largura em um palete de madeira de 1200 × 1000 mm, superfície útil de cerca de 1180 × 980 mm após folga de borda. Disponha as caixas no sentido do comprimento ao longo da direção de 1180 mm: três caixas a 400 mm dão 1200 mm, o que passa um pouco, então duas na largura a 400 mm mais uma coluna reorientada é o divisão usual. Na profundidade de 980 mm, três fileiras a 300 mm dão 900 mm com folga deixada na borda. Uma camada de orientação mista roda quatro caixas em um sentido e duas na coluna rotacionada, totalizando seis caixas por camada; a próxima camada rotaciona o padrão para que as juntas entre caixas quebrem sobre as caixas abaixo, o que mantém o palete quadrado durante o enfardamento stretch. Com seis caixas por camada e oito camadas por pilha-alvo, o palete acabado carrega 48 caixas; o controlador rastreia contagem de célula, contagem de camada e contagem de palete à medida que o ciclo se repete.
Padrão prático: caixas rotacionadas e quebra de juntas
Onde as dimensões da caixa deixam espaço residual que uma grade reta desperdiça, o padrão rotaciona caixas selecionadas em 90° para preencher a camada mais apertada. A rotação usa a orientação do pulso para virar a caixa entre a pega e a deposição; cada célula rotacionada adiciona uma curta volta de pulso ao ciclo, que deve ser contada no tempo dos segmentos acima. O controlador armazena o padrão completo como coordenadas: centro X e Y da caixa no palete, ângulo de rotação, número da camada e a próxima célula em sequência. Um tamanho de caixa diferente chama uma receita diferente; a máquina não deriva a grade de novo em tempo de execução, a menos que a linha esteja configurada para tamanhos mistos de caixa em um palete.
A capacidade de padrão por camada depende da área da caixa, não da velocidade do braço: duas linhas com o mesmo braço podem rodar caixas/min diferentes simplesmente porque um padrão cabe oito caixas por camada e o outro, cinco. Quando uma linha planeja um novo SKU, o padrão deve ser desenhado no papel primeiro — caixas por camada, camadas por palete, total de caixas por palete — antes de cotar a taxa de ciclo.
Tipos de garra e consumo de ar
A garra é a interface entre o braço e o produto, e seu projeto define tanto a demanda de vácuo quanto a taxa de falhas. Três famílias de garra cobrem a maior parte do serviço de paletização:
- Vácuo-viga: ventosas ou uma almofada de espuma selam na face superior da caixa; uma ventosa por face da caixa ou uma almofada de largura total para pegas de múltiplas caixas. Melhor para caixas regulares com cartulina plana e selada.
- Ferramenta de aperto: duas palhetas fecham nas laterais de um saco ou fardo; usada onde a face superior não sustenta vácuo, como sacos de ráfia ou fardos soltos.
- Ferramenta de quadro ou alça: ganchos ou barras engatam as alças de um big bag; necessária para içamentos FIBC na classe de 180 kg.
Garras a vácuo pneumáticas consomem cerca de 40–80 Nl/min em média em uma alimentação de 5–6 bar, conforme número de ventosas, taxa de vazamento e frequência de ciclagem do vácuo. A linha de ar comprimido até a célula deve transportar essa demanda mais qualquer atuação de aperto ou ar de botão no circuito de proteção. Uma cartulina porosa, uma face impressa ou amassada, ou uma caixa com topo aberto podem vazar o bastante para que a ventosa não segure; nesses casos o ferramental passa a um aperto, ou a almofada troca para um selo de espuma mais largo que compensa pequenos vãos. A presença de vácuo é confirmada por um sensor antes da elevação; um selo fraco dispara uma tentativa de re-aperto ou uma parada de falha, em vez de uma caixa caída viajando sobre o palete.
Sensores e detecção de produto
A célula roda sobre um pequeno conjunto de sinais. Uma fotocélula do transportador detecta a caixa no ponto de pega e avisa o controlador que o produto está alinhado e pronto; um sensor de vácuo ou de aperto confirma o aperto antes da elevação; um sensor de posição de palete verifica que um palete vazio está assentado na estação de formação; contadores de camada e célula rastreiam o progresso contra a receita. Em células dual-station, um sinal de estação pronta diz ao braço qual palete pode aceitar a próxima célula, e um sinal de palete completo chama a troca.
A maioria das pegas perdidas remonta a uma de três condições de sensor: a caixa estava fora do centro quando a fotocélula disparou, o selo falhou em uma face porosa, ou o palete deslocou entre camadas. A resposta a falhas no controlador é escalonada: reterrar o aperto uma vez, mover o produto para uma posição de rejeição, ou parar a célula e chamar o operador. Os passos de falha → causa → correção, incluindo caixas caídas e camadas desalinhadas, estão reunidos no guia de solução de problemas e troca de paletizador robotizado.
Produção: converter tempo de ciclo em caixas por minuto
A matemática da produção parte do ciclo. Um ciclo médio de 4.5 s dá 3600 / 4.5 = 800 retiradas/hora, ou cerca de 13.3 caixas/min se cada pega carregar uma caixa. Um ciclo de 6 s cai para 600 retiradas/hora, 10 caixas/min; um ciclo otimizado de 3.5 s chega a cerca de 1028 retiradas/hora, 17.1 caixas/min. Esses são números de pega única. Uma garra que iça duas caixas por pega dobra as caixas por ciclo, mas apenas quando as dimensões da caixa e o selo de vácuo suportam uma viga de múltiplas caixas.
Linha prática: 200 caixas/hora
Uma linha alimentando 200 caixas/hora roda cerca de 3.3 caixas/min. Até um ciclo conservador de 6 s segura 600 retiradas/hora, então um braço de estação única atende a taxa com folga para troca de palete e re-apertos ocasionais. A célula ainda deve ser verificada contra o tempo de troca: um palete acabado que leva 40–60 s para sair e um vazio para chegar pausa o braço durante essa janela, e esse tempo perdido precisa caber na folga acima da demanda da linha.
Linha prática: 600 caixas/hora
Uma linha de 600 caixas/hora roda 10 caixas/min, o que fica na extremidade mais lenta da faixa otimizada do braço. Nessa taxa, a troca de estação única vira o gargalo: cada troca de palete rouba um tempo que o braço não recupera só com velocidade de ciclo. Um arranjo dual-station coloca duas posições de formação dentro do alcance, de modo que o braço continua empilhando em um palete enquanto o outro é trocado; a produção efetiva pode se aproximar de cerca de 1.6–1.9 vezes uma estação única na mesma taxa de pega. O paletizador robotizado dual-station é a célula de referência para esse arranjo, com o braço trabalhando entre dois transportadores ou posições de formação de palete, em vez de esperar por um único.
Programação, receitas e troca
O programa de movimento é escrito uma vez durante o comissionamento: posição de pega ensinada, posições de palete ensinadas, grade de padrão desenhada, condições de garra e sensor configuradas. Cada SKU de produto é então armazenado como uma receita — dimensões da caixa, padrão, caixas por camada, camadas por palete, seleção da garra. Uma troca entre receitas é uma seleção no pendente de ensino ou na IHM da linha, não uma reconstrução mecânica; uma vez que a garra convém à nova face da caixa, as trocas de receita correm em minutos de dígito único. Caixas que precisam de uma garra diferente, como a mudança de caixas para big bags, adicionam tempo de troca de ferramental que deve ser estimado separadamente e escrito no cronograma de produção.
Os dados da receita devem corresponder aos desenhos reais do produto: dimensões da caixa, peso, condição da face e se a caixa sela plano o suficiente para vácuo. Uma receita inserida a partir de um tamanho aproximado de caixa produz camadas desalinhadas antes de produzir qualquer outra coisa. Mantenha a biblioteca de padrões limpa, uma receita por SKU, com a revisão do desenho da caixa anotada para que uma mudança de embalagem não rode contra uma grade desatualizada.
Famílias de carga que o braço manipula
- Caixas e bandejas: aperto a vácuo na face superior; a classe de 120 kg cobre caixas de embarque padrão em taxas normais de linha.
- Sacos de ráfia e papel: ferramenta de aperto ou forquilha; a irregularidade do saco significa que o braço alinha a carga sobre o palete antes da descida.
- Tambores e galões: ferramenta de aperto ou arreio centralizada na carga; verifique carga útil e alcance antes de escolher a classe.
- Big bags FIBC: ferramenta de quadro na classe de 180 kg; peso combinado de saco, produto e ferramental confirmado contra a carga útil reduzida no alcance.
Onde as variantes cobot e gantry divergem
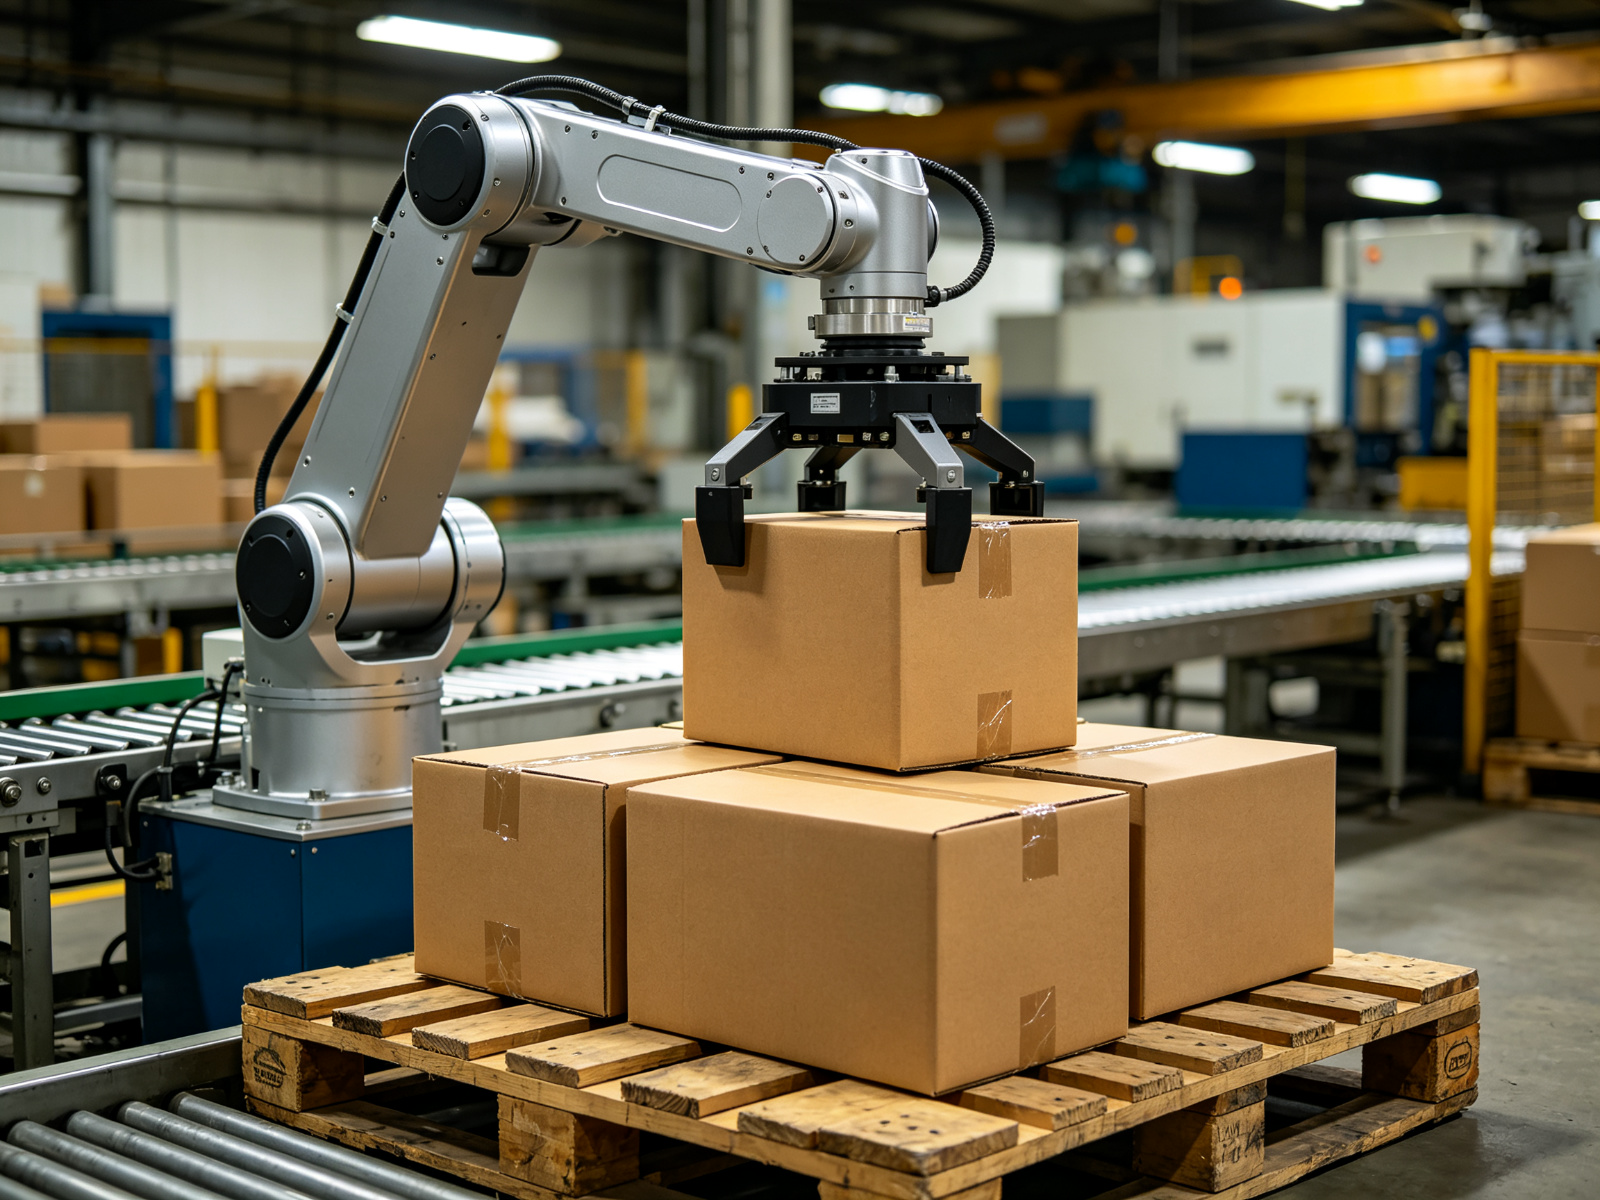
O paletizador de robô colaborativo troca carga útil e taxa pela baixa demanda de proteção. Braços cobot rodam na faixa de carga útil de 10–25 kg, mais comumente 16–20 kg, com teto de produção em torno de 8–12 caixas/min e cerca de 6–8 ciclos/min. Sob uma aplicação colaborativa limitada por potência e força, a célula pode rodar sem cerco perimetral completo quando a tarefa passa na avaliação de segurança colaborativa aplicável. A matemática do ciclo é a mesma — aproximação, aperto, elevação, deposição, liberação — mas as faixas de carga útil e alcance são mais estreitas, e o cobot é dimensionado para caixas pequenas e células mistas de baixa taxa, não para sacos pesados ou linhas de caixas de alta taxa.
O sistema de paletizador gantry mantém a mesma sequência pega-e-deposição, mas move a garra em trilhos fixos X, Y e Z sobre um vão retangular de 3–4 m. Seus eixos são em linha reta em vez de rotativos, seu tempo de estabilização é curto em um quadro rígido, e seu envelope de proteção é um volume fixo. A contrapartida é a rigidez do layout: as posições do gantry são fixas ao quadro, enquanto um braço atende estações ao redor de um envelope circular. Qual geometria serve a uma determinada linha é o tema da comparação dedicada no guia gantry vs paletizador robotizado.
Utilidades, espaço no chão e instalação
A preparação do local para uma célula de braço cobre chão, ar, energia e sinal. O pedestal é parafusado em uma base reforçada dimensionada para as forças de reação de uma carga de 120–180 kg no alcance; os postes de proteção são ancorados ao redor do envelope de varredura. O ar comprimido chega a 5–6 bar, dimensionado para a demanda média de vácuo da garra de 40–80 Nl/min mais a atuação do aperto. A alimentação elétrica aciona os acionadores do braço, o armário de controle e o circuito de proteção; o consumo depende da classe do braço e do ciclo de trabalho, e deve ser confirmado contra a ficha técnica da máquina, não estimado a partir da carga do transportador. Um enlace de rede ou de sinal com fio conecta a célula ao PLC da linha para sinais de presença de caixa, contagem de palete e falha.
Instalação, frete e teste de aceitação no local somam cerca de 12–22% sobre o preço da máquina isolada para uma célula padrão. A sequência de SAT roda primeiro ciclos com caixas vazias para confirmar movimento e padrão, depois produto real na taxa de produção, com relatórios de ciclo e taxas de sucesso de pega registrados antes da assinatura. As faixas de preço de máquina isolada e a divisão completa de custo, incluindo a linha de base de mão de obra e premissas de payback, estão no guia complementar de custo e TCO de paletizador robotizado.
Lendo os próprios números da máquina
Depois que a célula entra em operação, o controlador expõe os mesmos parâmetros usados neste artigo, e a equipe operacional deve saber quais importam. O tempo de ciclo por pega mostra se o movimento fica na faixa de 3.5–6 s; as retiradas por hora mostram se a célula sustenta a demanda da linha; a taxa de confirmação de vácuo ou aperto sinaliza problemas na face do produto antes que caixas sejam caídas; contagem de camada e contagem de palete rastreiam o progresso da receita; os logs de falha apontam para o segmento onde o ciclo falhou. Uma revisão semanal desses números captura deriva no tempo de estabilização, na qualidade do selo ou no atraso de troca antes que vire um evento de parada.
Carga útil e alcance devem ser revistos sempre que um novo SKU ou uma nova garra é introduzida. Uma ferramenta mais pesada desloca o peso combinado da pega; um transportador realocado desloca a distância de alcance. Nenhuma dessas mudanças aparece sozinha no relatório de ciclo, então atualize o cálculo de carga e envelope a cada mudança do mix de produtos, e mantenha em vista a carga útil reduzida no alcance, e não a classificação no centro do pedestal.
Checklist de especificação para um paletizador robotizado
- Liste todos os produtos: dimensões, peso por pega, condição da face para vácuo e caixas-alvo por camada.
- Pese produto mais ferramental da garra e confirme que a carga combinada fica dentro da classe escolhida — 120 kg ou 180 kg — com margem.
- Meça as distâncias transportador ao palete em milímetros e confirme que todas as estações cabem dentro do alcance de 2.4–3.2 m na faixa confortável.
- Defina a produção-alvo em caixas/min e retiradas/hora, e retrocalcule o tempo de ciclo permitido e a paralisação de troca de palete.
- Confirme que a alimentação de ar comprimido a 5–6 bar cobre a demanda em Nl/min da garra mais outros pneumáticos da célula.
- Desenhe o padrão no papel: caixas por camada, camadas por palete, caixas por palete, antes de cotar a taxa de ciclo.
- Decida estação única ou dual-station contra o tempo de troca e a taxa; use dual-station onde a troca estolaria uma linha de alta taxa.
- Documente receitas, revisões de desenho da caixa e seleção da garra, e verifique o envelope de proteção contra o projeto de segurança.
Resumo: a sequência por trás do número
Um paletizador robotizado funciona coordenando quatro eixos para repetir um ciclo curto: aproximar-se do transportador, agarrar o produto, elevar, transferir sobre o palete, depositar na célula do padrão, soltar, recuar. A carga útil em quilogramas cobre produto mais ferramental, com redução no alcance; o alcance em milímetros define quais estações de transportador e palete o pedestal pode atender; o tempo de ciclo em segundos converte em retiradas por hora e caixas por minuto; a grade do padrão decide onde cada caixa fica e como as juntas quebram entre camadas. Garras a vácuo consomem 40–80 Nl/min a 5–6 bar, células de estação única sustentam taxas mais baixas com folga de troca, e células dual-station chegam a cerca de 1.6–1.9 vezes a produção de estação única em linhas de taxa mais alta. Combine a classe do braço, a garra e o envelope aos números medidos de produto e layout, e verifique-os em produto real durante o SAT. As opções completas articuladas, pesadas, dual-station, colaborativas e gantry estão listadas no índice de produtos de paletizadores para comparação contra essas especificações.
