Comment fonctionne un palettiseur robotisé : axes, charge utile, portée, temps de cycle et calcul de schéma de couche
Un palettiseur robotisé prend des caisses, sacs ou faisceaux individuels sur un convoyeur d’alimentation et les empile en couches programmées sur une palette, prise après prise. Comprendre le fonctionnement d’un palettiseur robotisé, c’est suivre la machine depuis l’arrivée du produit au point de prise jusqu’à chaque axe de mouvement, la charge utile qui limite ce que le préhenseur peut porter, l’enveloppe de portée qui définit où les palettes peuvent se situer, le temps de cycle qui fixe les cases/min, et le calcul de schéma qui décide où chaque caisse tombe sur chaque couche. Ce guide approfondi passe ces sous-systèmes en revue avec des chiffres concrets : charge utile en kilogrammes, portée en millimètres, cycle en secondes, picks/heure, consommation d’air en Nl/min et nombres de couches sur une palette standard. Les machines de référence sont les bras articulés de la gamme palettiseurs SunAura ; les chiffres sont des plages de planification à vérifier lors de la réception en usine, et non des devis fermes.
La machine que l’on imagine le plus souvent en disant « robot palettiseur » est un bras articulé quatre axes sur socle au sol, portant un préhenseur à vide ou à pince, travaillant entre un convoyeur d’alimentation et un ou deux postes de formation de palette. Une cellule robot collaboratif est une variante à charge utile réduite du même principe, et une machine portique résout la même tâche d’empilage avec des rails droits au lieu de joints rotatifs ; les principes de mouvement ci-dessous s’appliquent d’abord au bras, avec des notes sur les divergences des variantes.
Anatomie d’une cellule de palettiseur robotisé
Avant que les axes ne deviennent compréhensibles, regardez la cellule comme un ensemble de sous-systèmes reliés. Chaque installation de palettiseur robotisé contient les mêmes pièces sous une forme ou une autre :
- Convoyeur d’alimentation : transporte le produit jusqu’au point de prise, généralement avec des guides latéraux qui mettent la caisse d’équerre et une cellule photoélectrique qui signale au robot qu’une prise est prête.
- Bras robot et socle : le bras articulé, boulonné sur un plot de sol renforcé, avec l’armoire de commande et le pupitre d’apprentissage à côté.
- Outillage de préhension : barre à vide avec ventouses pour caisses, outil pince ou fourche pour sacs, ou outil cadre pour big bags ; monté sur la bride du poignet.
- Postes de formation de palette : un ou deux postes où les palettes vides sont présentées et d’où les piles finies quittent la cellule, parfois avec un distributeur de piles de palettes vides et une option intercalaire.
- Contrôle et communication : le coordonnateur robot exécute le programme de mouvement et échange avec le PLC de ligne les signaux présence caisse, compte de palettes, défaut et cycle.
- Protection : clôture périphérique, portes à verrouillage, rideaux immatériels ou scanners de sécurité qui arrêtent le mouvement quand quelqu’un entre dans l’enveloppe de travail.
- Parcours de sortie : convoyeur, piste à rouleaux ou allée chariot qui transporte la palette finie vers le filmage.
Le bras lui-même n’est que le maillon central de cette chaîne. Un bras rapide ne peut pas empiler ce que le convoyeur ne peut pas alimenter, et une pile haute laisse quand même l’allée de sortie si la palette finie ne peut pas quitter la cellule à temps. Quand une cellule sous-performe, le goulot est souvent l’un des convoyeurs ou l’échange de palette, et non le bras.
Axes : comment le bras se déplace
Un bras articulé de classe palettisation porte quatre axes. La base fait tourner l’ensemble du bras autour du socle ; l’articulation d’épaule soulève le bras supérieur ; l’articulation de coude replie l’avant-bras ; le poignet maintient le préhenseur à niveau pendant le levage, pour que le produit reste droit que le bras atteigne bas sur le convoyeur ou haut sur la pile finie. Le coordonnateur synchronise les quatre joints ensemble pour que le préhenseur suive une trajectoire en ligne droite entre le point de prise et chaque case de palette, plutôt que de tracer un arc de bras qui balancerait la charge sur le côté.
Quatre axes suffisent pour la palettisation parce que la tâche répète un petit ensemble de mouvements : atteindre le convoyeur, descendre sur le produit, saisir, lever, transférer au-dessus de la palette, poser, relâcher, reculer. Un cinquième ou sixième axe, typique des métiers de soudure ou de manipulation, ajoute une rotation de poignet et une orientation d’outil dont l’empilage de caisses a rarement besoin. Les servo-moteurs du bras entraînent chaque joint via des réducteurs ; des encodeurs renvoient l’angle du joint au coordonnateur, qui calcule la position du préhenseur en coordonnées cartésiennes par rapport aux positions de prise et de palette mémorisées.
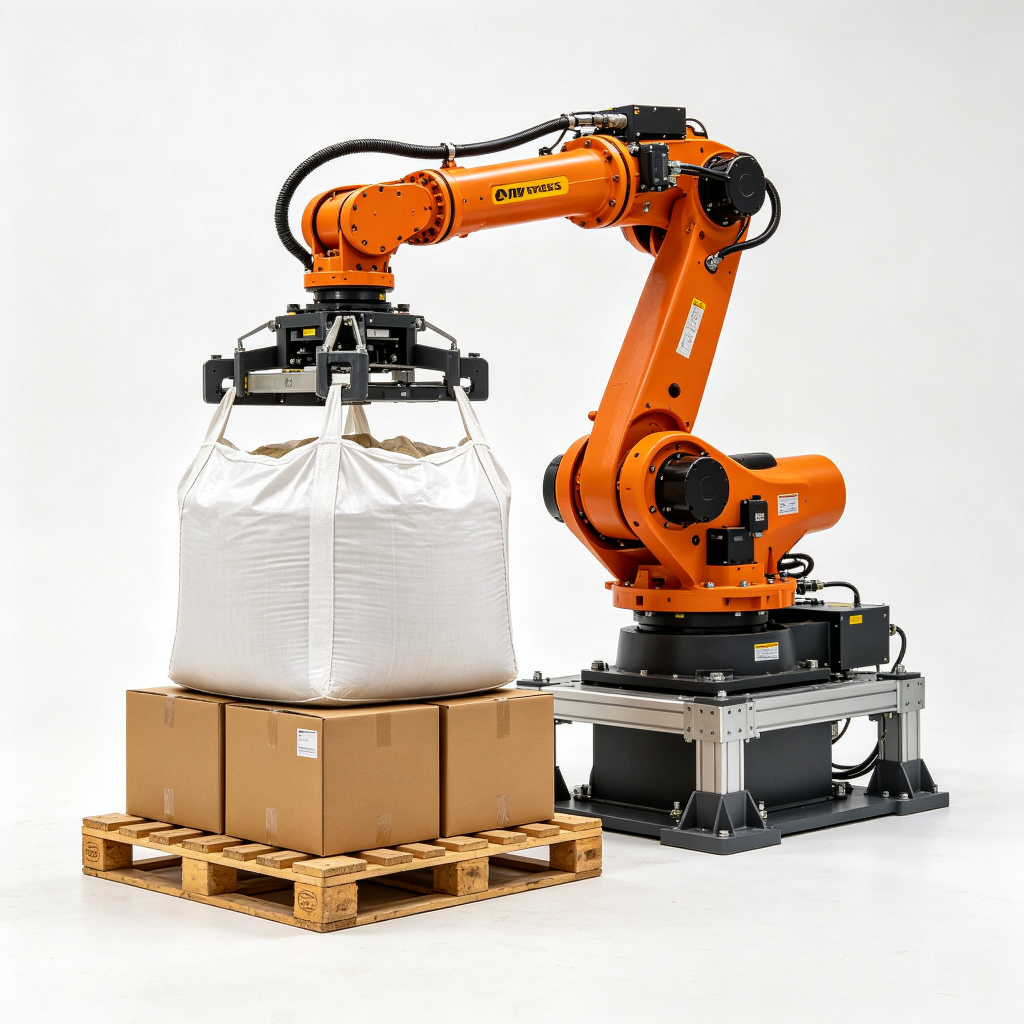
La machine de référence standard dans cette architecture est le palettiseur robotisé quatre axes 120 kg, construit pour caisses, plateaux et sacs dans la classe de charge utile régulière. Le service plus lourd passe au palettiseur robotisé grande capacité 180 kg, où entraînements de joints, liaisons et roulements de poignet sont dimensionnés pour big bags et charges faisceautées denses.
Charge utile : ce que le chiffre limite réellement
La charge utile est le poids total maximal que le poignet peut porter, et il comprend l’outillage de préhension, pas seulement le produit. Si une barre à vide pèse 18 kg et une caisse 16 kg, le poignet voit 34 kg à cette prise ; si un outil pince pèse 45 kg et un sac 40 kg, la prise fait 85 kg. La charge utile nominale de la machine doit couvrir le produit le plus lourd plus l’outillage, avec une marge pour les efforts dynamiques du levage et de l’arrêt. Deux classes standard couvrent le service de palettisation : 120 kg pour caisses, plateaux et sacs réguliers, et 180 kg pour big bags, faisceaux denses et charges industrielles plus lourdes.
Deux qualifications gardent le chiffre de charge utile honnête. Premièrement, la charge utile se dégrade vers le bord extérieur de l’enveloppe de portée : le même bras qui porte la pleine charge près du socle peut perdre en capacité à la portée lointaine, parce que les moments de joint augmentent avec le bras de levier. Deuxièmement, la charge utile est nominale pour des cycles répétés, pas pour des levages ponctuels. Un outil qui se situe à 95% de la charge sur papier usera les réducteurs de joint plus vite sur deux postes par jour, donc la règle de planification est de garder produit plus outillage confortablement dans la classe plutôt qu’au bord. Pour une application big bag, pesez séparément le FIBC vide, le produit rempli et l’outil cadre, puis additionnez-les avant de choisir la classe 180 kg plutôt que 120 kg.
Portée et enveloppe de travail
La portée est la distance horizontale que le bras peut couvrir depuis le centre du socle, typiquement 2.4–3.2 m selon le modèle. Autour de ce centre, le bras balaie une enveloppe circulaire ; à l’intérieur, le préhenseur peut atteindre le point de prise du convoyeur et chaque case de palette sur les postes de formation. Verticalement, l’enveloppe couvre depuis une hauteur de dépose basse jusqu’au haut de la pile finie plus la rétraction du préhenseur ; le haut d’une palette 1200 mm chargée en pile 1800 mm, plus la hauteur du préhenseur et le dégagement de levage, fixe la demande verticale sur le bras.
La pratique d’implantation garde les centres de palette dans la bande de portée confortable plutôt qu’au maximum nominal. Une position dans les 20% lointains de la portée coûte du temps de cycle et de la marge de charge utile, et place le bras dans une posture étirée qui transmet plus de charge aux roulements de joint. Quand trois postes — un convoyeur et deux palettes — ne tiennent pas dans une seule enveloppe, les options sont de déplacer le socle, de répartir la tâche sur deux bras, ou de choisir un modèle à plus longue portée de la taille supérieure. L’alternative portique couvre une portée rectangulaire fixe de 3–4 m au lieu d’un rayon circulaire ; la comparaison des deux implantations est exposée dans le guide palettiseur portique ou robotisé.
Temps de cycle : anatomie d’une prise
Un cycle de palettisation est la répétition complète d’un produit prêt au produit suivant déposé sur la palette. Le temps de cycle typique d’un bras quatre axes court de 3.5–6 s par prise, selon la distance de portée, le poids du produit, le type de préhenseur et le temps de stabilisation. À ces temps de cycle, le débit à prise simple court de 700–900 picks/heure, montant vers environ 1200 picks/heure quand le mouvement est optimisé : postes palette proches du convoyeur, préhenseur adapté à la face du produit, et attente inutile après l’arrêt du bras.
Décomposez un cycle en segments de mouvement. Le bras commence garé au-dessus de la palette ou en position d’origine ; il se dirige vers le point de prise ; il descend sur le produit ; le préhenseur saisit ou étanchéité ; il se soulève hors du convoyeur ; il transfère au-dessus de la case de palette cible ; il descend pour poser ; il relâche ; il recule en hauteur. Chaque segment a une distance de course et une limite de vitesse fixées par le profil de mouvement du coordonnateur, et les attentes à la saisie et au relâchement ajoutent une fraction de seconde où la charge doit être confirmée sécurisée avant la poursuite du mouvement.
| Segment de cycle | Part typique du cycle | Ce qui détermine le temps |
|---|---|---|
| Recul et approche vers la prise | ~20–25% | Distance depuis l’origine ou la dernière case de palette jusqu’au convoyeur ; limites d’accélération du bras |
| Descente et saisie | ~15–20% | Vitesse de descente, confirmation d’étanchéité ou de pincement, temps de stabilisation |
| Levage et transfert au-dessus de la palette | ~25–30% | Distance horizontale entre convoyeur et case de palette ; limites dynamiques de charge utile |
| Dépose, relâchement et recul | ~20–25% | Hauteur de pose, confirmation de relâchement, dégagement au-dessus des caisses voisines |
| Attente et confirmation capteur | ~5–10% | Confirmation de prise, contrôle du vide, stabilisation en position de case |
Quand un cycle dure plus longtemps que la bande 3.5–6 s, les causes habituelles sont un point de prise trop éloigné de la palette, un préhenseur qui doit ré-étanchéifier après un vide faible, un bras qui dérive avant la descente, ou un échange de palette qui interrompt le bras entre les couches. Mesurer chaque segment sur le rapport de cycle du pupitre d’apprentissage montre lequel mange le temps.
Calcul de schéma de couche : où chaque caisse tombe
Le programme de schéma divise le dessus de la palette en grille et attribue à chaque caisse une case de grille, une orientation et une couche. Le calcul part de trois mesures : longueur et largeur de la caisse, longueur et largeur utiles de la palette, et le nombre cible de caisses par couche. Les caisses reposent avec un petit jeu entre voisines pour que les joints de couche ne se heurtent pas, et les caisses tournées alternent l’orientation entre couches pour bloquer la pile contre le glissement.
Schéma appliqué : caisses 400 × 300 mm sur palette 1200 × 1000 mm
Prenons une caisse 400 mm de long sur 300 mm de large sur une palette bois 1200 × 1000 mm, surface utile environ 1180 × 980 mm après dégagement de bord. Posez les caisses dans le sens de la longueur sur la direction 1180 mm : trois caisses à 400 mm donnent 1200 mm, ce qui dépasse légèrement, donc deux en largeur à 400 mm plus une colonne réorientée est la répartition habituelle. Sur la profondeur 980 mm, trois rangées à 300 mm donnent 900 mm avec un dégagement au bord. Une couche à orientation mixte porte quatre caisses dans un sens et deux dans la colonne tournée, soit six caisses par couche ; la couche suivante tourne le schéma pour que les joints entre caisses cassent au-dessus des caisses inférieures, ce qui garde la palette d’équerre pendant le filmage. À six caisses par couche et huit couches par pile cible, la palette finie porte 48 caisses ; le coordonnateur suit le compte de cases de grille, le compte de couches et le compte de palettes pendant la répétition du cycle.
Schéma appliqué : caisses tournées et cassage de joints
Là où les dimensions de boîte laissent un espace résiduel qu’une grille droite gaspille, le schéma tourne certaines caisses de 90° pour remplir la couche plus serré. La rotation utilise l’orientation du poignet pour tourner la caisse entre prise et dépose ; chaque case tournée ajoute une courte rotation de poignet au cycle, qui doit être comptée dans le chronométrage des segments ci-dessus. Le coordonnateur mémorise le schéma complet sous forme de coordonnées : centre de caisse X et Y sur la palette, angle de rotation, numéro de couche, et la case suivante dans l’ordre. Un autre format de caisse appelle une recette différente ; la machine ne redérive pas la grille à l’exécution, sauf si la ligne est configurée pour des formats de caisses mixtes sur une même palette.
La capacité de schéma par couche dépend de l’emprise de la caisse, pas de la vitesse du bras : deux lignes avec le même bras peuvent tourner des cases/min différents simplement parce qu’un schéma tient huit caisses par couche et l’autre cinq. Quand une ligne planifie un nouveau SKU, le schéma doit être dessiné sur papier d’abord — caisses par couche, couches par palette, total caisses par palette — avant que le débit de cycle ne soit cité.
Types de préhenseur et consommation d’air
Le préhenseur est l’interface entre le bras et le produit, et sa conception fixe à la fois la demande en vide et le taux de défauts. Trois familles de préhenseur couvrent la plupart du service de palettisation :
- Barre à vide : ventouses ou coussin mousse étanchéité sur la face supérieure d’une caisse ; une ventouse par face de caisse ou un coussin pleine largeur pour les prises multi-caisses. Meilleure pour caisses régulières à carton plat étanche.
- Outil pince : deux palettes se ferment sur les côtés d’un sac ou d’un faisceau ; utilisé là où la face supérieure ne peut pas tenir le vide, comme les sacs tissés ou les faisceaux souples.
- Outil cadre ou boucles : crochets ou barres saisissent les boucles d’un big bag ; requis pour les levages FIBC en classe 180 kg.
Les préhenseurs à vide pneumatiques consomment environ 40–80 Nl/min en moyenne sur une alimentation 5–6 bar, selon le nombre de ventouses, le taux de fuite et la fréquence de cycles du vide. La ligne d’air comprimé vers la cellule doit porter cette demande plus toute action de pincement ou air de bouton dans le circuit de protection. Un carton ondulé poreux, une face imprimée ou entamée, ou une caisse à sommet ouvert peut fuir suffisamment pour que la ventouse ne tienne pas ; dans ces cas, l’outillage passe à une pince, ou le coussin passe à un joint mousse plus large qui compense les petits jeux. La présence de vide est confirmée par un capteur avant le levage ; un joint faible déclenche une nouvelle tentative de saisie ou un arrêt défaut plutôt qu’une caisse tombée voyageant au-dessus de la palette.
Capteurs et détection produit
La cellule tourne sur un petit ensemble de signaux. Une cellule photoélectrique de convoyeur détecte la caisse au point de prise et dit au coordonnateur que le produit est d’équerre et prêt ; un capteur de vide ou de pince confirme la saisie avant le levage ; un capteur de position palette vérifie qu’une palette vide est en place au poste de formation ; les compteurs de couche et de case suivent l’avancement contre la recette. Sur les cellules bi-station, un signal poste-prêt dit au bras quelle palette peut accepter la case suivante, et un signal de palette complète appelle l’échange.
La plupart des ratés de prise remontent à l’une de trois conditions capteurs : la caisse était décentrée quand la cellule photoélectrique s’est déclenchée, le joint a échoué sur une face poreuse, ou la palette a bougé entre les couches. La réponse défaut dans le coordonnateur est graduée : réessayer la saisie une fois, déplacer le produit vers une position de rebut, ou arrêter la cellule et appeler l’opérateur. Les parcours défaut–cause–solution, caisses tombées et couches désalignées compris, sont regroupés dans le guide dépannage et changement de format du palettiseur robotisé.
Débit : convertir le temps de cycle en caisses par minute
Le calcul de débit part du cycle. Un cycle moyen de 4.5 s donne 3600 / 4.5 = 800 picks/heure, soit environ 13.3 cases/min si chaque prise porte une caisse. Un cycle de 6 s descend à 600 picks/heure, 10 cases/min ; un cycle optimisé de 3.5 s atteint environ 1028 picks/heure, 17.1 cases/min. Ce sont des chiffres à prise simple. Un préhenseur qui soulève deux caisses par prise double les caisses par cycle, mais seulement si les dimensions de caisse et l’étanchéité du vide soutiennent une barre multi-caisses.
Ligne appliquée : 200 caisses/heure
Une ligne alimentant 200 caisses/heure tourne environ 3.3 cases/min. Même un cycle conservateur de 6 s tient 600 picks/heure, donc un bras mono-poste passe le débit avec une marge pour l’échange de palette et les nouvelles saisies occasionnelles. La cellule doit quand même être vérifiée contre le temps d’échange : une palette finie qui met 40–60 s à partir et une vide à arriver suspend le bras pendant cette fenêtre, et ce temps perdu doit tenir dans la marge au-dessus de la demande de ligne.
Ligne appliquée : 600 caisses/heure
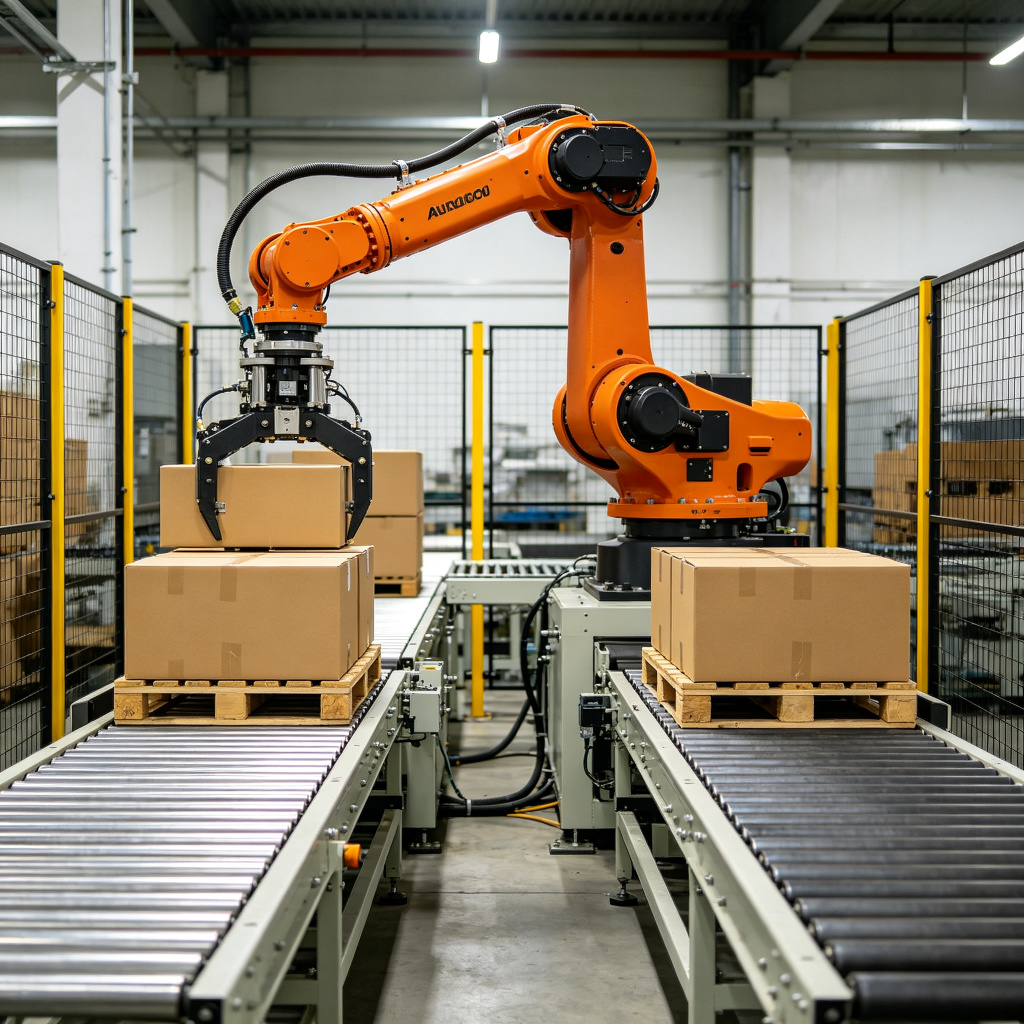
Une ligne à 600 caisses/heure tourne 10 cases/min, ce qui se situe à l’extrémité lente de la bande optimisée du bras. À ce débit, l’échange mono-poste devient le goulot : chaque changement de palette vole un temps que le bras ne peut pas récupérer par la seule vitesse de cycle. Une disposition bi-station place deux postes de formation dans la portée, donc le bras continue à empiler sur une palette pendant que l’autre est échangée ; le débit effectif peut approcher environ 1.6–1.9 fois un poste unique au même taux de prise. Le palettiseur robotisé bi-station est la cellule de référence pour cette disposition, le bras travaillant entre deux convoyeurs ou postes de formation plutôt que d’attendre sur un seul.
Programmation, recettes et changement de format
Le programme de mouvement est écrit une fois lors de la mise en service : point de prise mémorisé, positions de palette mémorisées, grille de schéma dessinée, conditions de préhenseur et capteurs configurées. Chaque SKU produit est ensuite mémorisé sous forme de recette — dimensions des caisses, schéma, caisses par couche, couches par palette, sélection de préhenseur. Un changement de recette est une sélection sur le pupitre d’apprentissage ou l’IHM de ligne, pas une reconstruction mécanique ; une fois que le préhenseur convient à la nouvelle face de caisse, les changements de recette se font en quelques minutes. Les caisses qui exigent un préhenseur différent, comme un passage de caisses à big bags, ajoutent un temps de changement d’outil à estimer séparément et à inscrire au planning de production.
Les données de recette doivent correspondre aux plans produit réels : dimensions, poids, état de face, et si la caisse s’étanche suffisamment à plat pour le vide. Une recette saisie à partir d’un format de boîte approximatif produit des couches désalignées avant tout le reste. Gardez la bibliothèque de schémas propre, une recette par SKU, avec la révision du plan de caisse notée pour qu’un changement d’emballage ne tourne pas sur une grille périmée.
Familles de charge que le bras traite
- Caisses et plateaux : préhension à vide sur la face supérieure ; la classe 120 kg couvre les caisses d’expédition standard aux débits de ligne normaux.
- Sacs tissés et sacs papier : outil pince ou fourche ; l’irrégularité du sac impose au bras de mettre la charge à plat au-dessus de la palette avant la descente.
- Fûts et bidons : outil pince ou harnais centré sur la charge ; vérifiez charge utile et portée avant de choisir la classe.
- Big bags FIBC : outil cadre sur la classe 180 kg ; le poids combiné sac, produit et outil est confirmé contre la charge utile dégradée en portée.
Où divergent les variantes cobot et portique
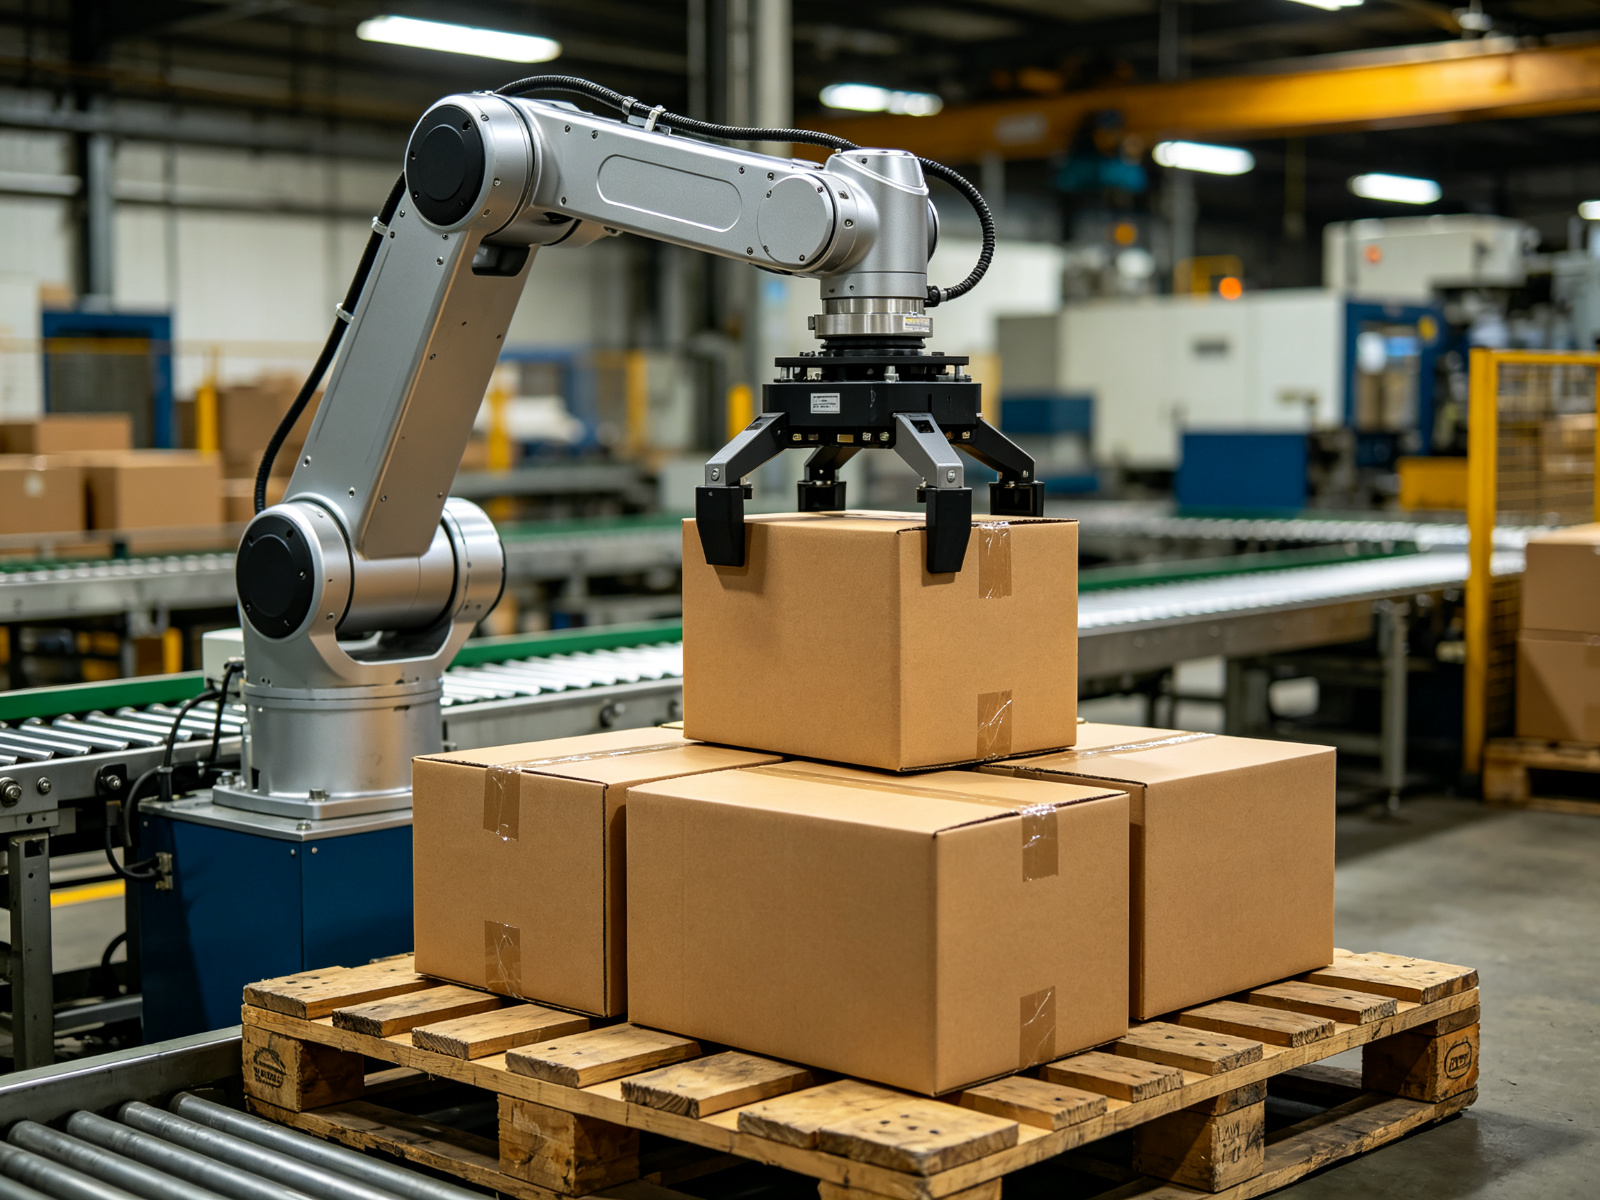
Le palettiseur robot collaboratif échange charge utile et débit contre une demande de protection réduite. Les bras cobot tournent dans la plage de charge 10–25 kg, le plus souvent 16–20 kg, avec un plafond de débit autour de 8–12 cases/min et environ 6–8 cycles/min. Sous une application collaborative limitée en puissance et force, la cellule peut tourner sans clôture périphérique complète quand la tâche passe l’évaluation de sécurité collaborative applicable. Le calcul de cycle est le même — approche, saisie, levage, dépose, relâchement — mais les bandes de charge utile et de portée sont plus étroites, et le cobot est dimensionné pour petites caisses et cellules mixtes à faible débit, pas sacs lourds ou lignes caisses rapides.
Le système de palettiseur portique garde la même séquence prise-dépose mais déplace le préhenseur sur des rails fixes X, Y et Z sur une portée rectangulaire de 3–4 m. Ses axes sont en ligne droite plutôt que rotatifs, son temps de stabilisation est court sur bâti rigide, et son enveloppe de protection est un volume fixe. La contrepartie est la rigidité d’implantation : les positions du portique sont fixées au bâti, tandis qu’un bras dessert des postes autour d’une enveloppe circulaire. Quelle géométrie convient à une ligne donnée fait l’objet de la comparaison dédiée dans le guide palettiseur portique ou robotisé.
Utilités, espace au sol et installation
La préparation de site pour une cellule bras couvre sol, air, puissance et signal. Le socle est boulonné sur un plot renforcé calibré pour les efforts de réaction d’une charge 120–180 kg en portée ; les poteaux de protection sont ancrés autour de l’enveloppe de balayage. L’air comprimé arrive en 5–6 bar, dimensionné pour la demande en vide moyen du préhenseur de 40–80 Nl/min plus l’action de pincement. L’alimentation électrique dessert les entraînements du bras, l’armoire de commande et le circuit de protection ; l’appel de puissance dépend de la classe de bras et du cycle de service, et doit être confirmé contre la fiche technique de la machine plutôt qu’estimé d’après la charge du convoyeur. Une liaison réseau ou câblée relie la cellule au PLC de ligne pour les signaux présence caisse, compte de palettes et défaut.
Installation, fret et recette sur site ajoutent environ 12–22% au prix machine seule pour une cellule standard. La séquence SAT exécute d’abord des cycles à caisses factices pour confirmer mouvement et schéma, puis le produit réel au débit de production, avec les rapports de cycle et les taux de réussite de prise enregistrés avant signature. Les fourchettes de prix machine seule et le détail complet du coût, base main-d’œuvre et hypothèses de retour comprises, sont exposés dans le guide complémentaire sur le coût et TCO du palettiseur robotisé.
Lire les propres chiffres de la machine
Une fois la cellule en marche, le coordonnateur expose les mêmes paramètres que cet article a utilisés, et l’équipe d’exploitation doit savoir lesquels comptent. Le temps de cycle par prise montre si le mouvement reste dans la bande 3.5–6 s ; les picks/heure montrent si la cellule tient la demande de ligne ; le taux de confirmation vide ou pince signale les problèmes de face produit avant que des caisses ne tombent ; le compte de couche et le compte de palettes suivent l’avancement de la recette ; les journaux de défauts désignent le segment où le cycle a échoué. Une revue hebdomadaire de ces chiffres attrape la dérive du temps de stabilisation, de la qualité d’étanchéité ou du retard d’échange avant qu’elle ne devienne un arrêt de production.
Charge utile et portée doivent être revérifiées chaque fois qu’un nouveau SKU ou un nouveau préhenseur est introduit. Un outil plus lourd décale le poids combiné de prise ; un convoyeur déplacé décale la distance de portée. Aucun des deux changements n’apparaît seul dans le rapport de cycle, donc mettez à jour le calcul de charge et d’enveloppe chaque fois que le mélange produit change, et gardez en vue la charge utile dégradée en portée plutôt que la nominale au centre du socle.
Liste de spécification pour un palettiseur robotisé
- Listez chaque produit : dimensions, poids par prise, état de face pour le vide, et caisses par couche cibles.
- Pesez produit plus outillage de préhension et confirmez que la charge combinée se situe dans la classe choisie — 120 kg ou 180 kg — avec marge.
- Mesurez les distances convoyeur à palette en millimètres et confirmez que tous les postes tiennent dans la portée 2.4–3.2 m à la bande confortable.
- Fixez le débit cible en cases/min et picks/heure, puis calculez à rebours le temps de cycle toléré et l’arrêt d’échange de palette.
- Confirmez que l’alimentation en air comprimé 5–6 bar couvre la demande en Nl/min du préhenseur plus les autres pneumatiques de la cellule.
- Dessinez le schéma sur papier : caisses par couche, couches par palette, caisses par palette, avant de citer le débit de cycle.
- Décidez mono-poste ou bi-station contre le temps d’échange et le débit ; utilisez le bi-station là où l’échange calerait une ligne rapide.
- Documentez les recettes, révisions de plans de caisse et sélection de préhenseur, et vérifiez l’enveloppe de protection contre la conception de sécurité.
Résumé : la séquence derrière le chiffre
Un palettiseur robotisé fonctionne en synchronisant quatre axes pour répéter un cycle court : approcher le convoyeur, saisir le produit, lever, transférer au-dessus de la palette, poser dans la case de schéma, relâcher, reculer. La charge utile en kilogrammes couvre produit plus outillage, avec dégradation en portée ; la portée en millimètres définit quels convoyeurs et postes palette le socle peut desservir ; le temps de cycle en secondes se convertit en picks/heure et cases/min ; la grille de schéma décide où chaque caisse se situe et comment les joints cassent entre couches. Les préhenseurs à vide consomment 40–80 Nl/min à 5–6 bar, les cellules mono-poste tiennent les débits plus bas avec marge d’échange, et les cellules bi-station atteignent environ 1.6–1.9 fois le débit mono-poste sur les lignes à débit plus élevé. Faites correspondre la classe de bras, le préhenseur et l’enveloppe aux chiffres produits et d’implantation mesurés, et vérifiez-les sur produit réel pendant le SAT. Les options articulée, grande capacité, bi-station, collaborative et portique sont listées dans l’index des produits palettiseurs pour comparaison contre ces spécifications.
