Een tweede opbouwplek, één arm: hoe de SunAura dual-station robotpalletiseerder in ons programma staat
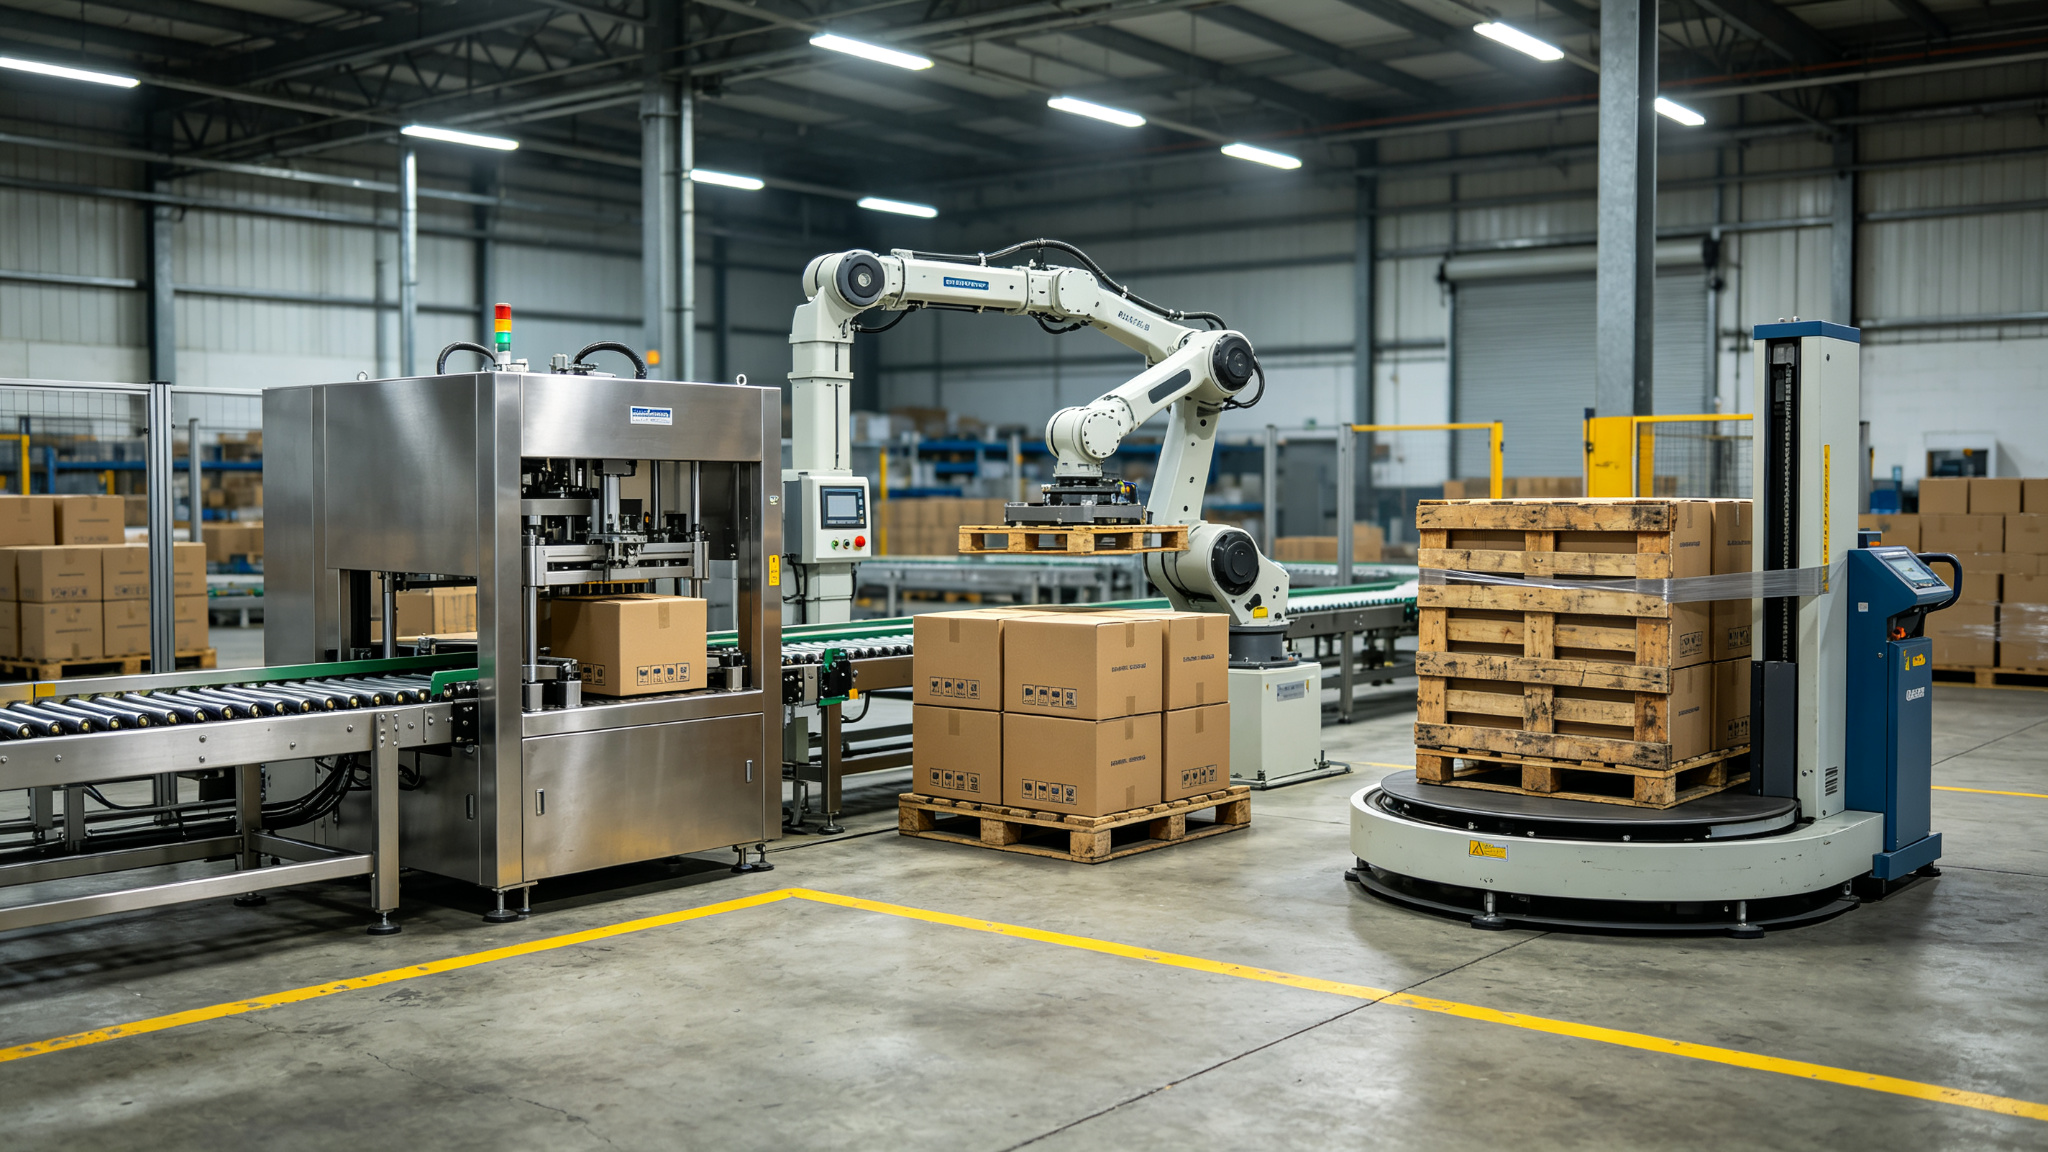
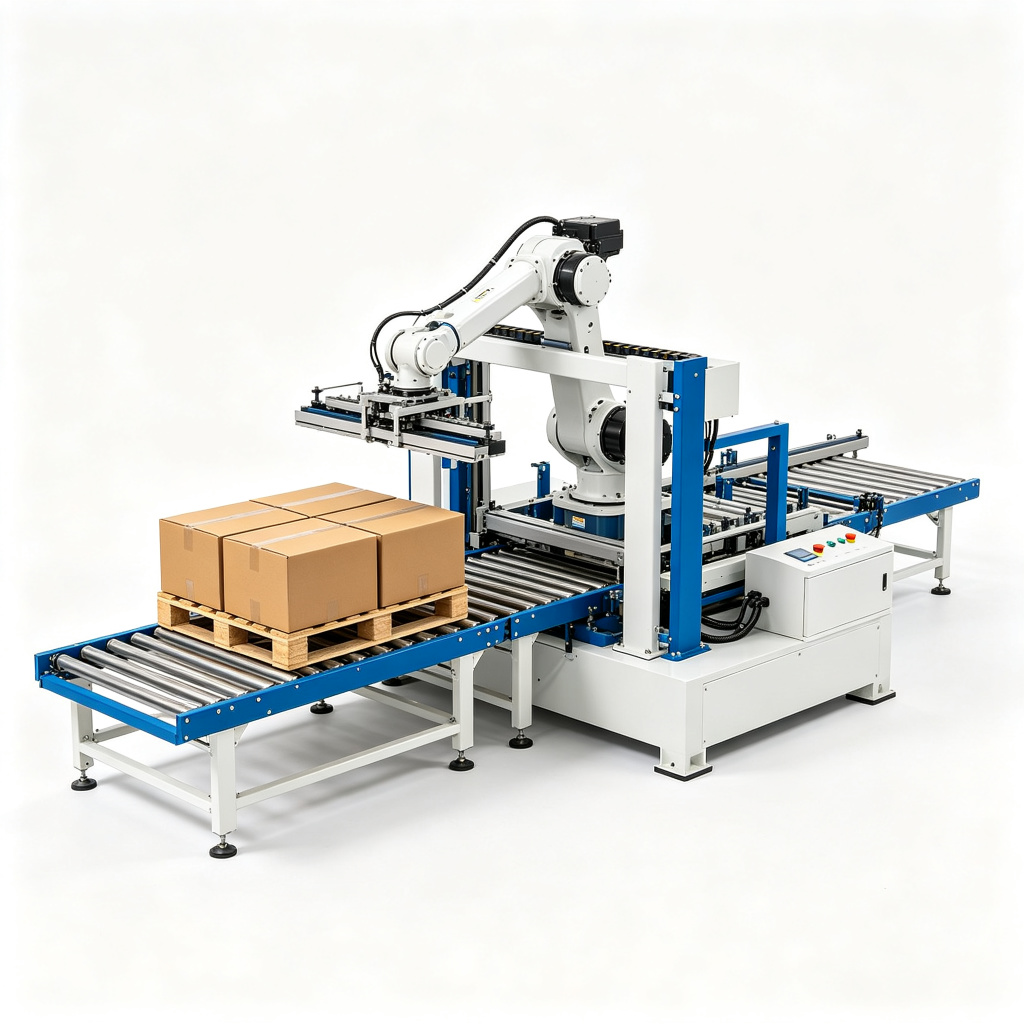
Deze beschrijving gaat over de SunAura dual-station robotpalletiseerder als plaatsings- en technische oefening, niet als productaankondiging. Hij legt uit waar de machine thuishoort bij een enkelplek-robotcel, een conventionele laagpalletiseerder en een portaalframe; hij noemt de draaglast-, reikwijdte- en capaciteitsgrenzen waar het ontwerp om is gebouwd; en hij somt de bewerkingen op waar het kopen van deze machine de verkeerde keuze zou zijn. De machine draait één knikarm over twee palletopbouwplekken, geplaatst op tegenoverliggende of aangrenzende banden. Terwijl de arm laag na laag bouwt op positie één, kan de gereed pallet op positie twee worden verwijderd en vervangen zonder de binnenkomende doosstroom te stoppen.
Die tweede plek is de hele bedoeling van het ontwerp. In een enkelplekcel is elke palletwissel een stilstand: de arm maakt de bovenste laag af, tilt weg, de heftruck of palletdispenser wisselt de lading, en de arm staat stil tot een verse lege pallet is geklemd en gepositioneerd. Bij hoge toevoertarieven stapelen die gaten zich snel op, en de nominale picks-per-uur-opgave van de robot haalt de vloer nooit. De dual-station-indeling haalt de palletwissel van de kritieke route, zodat de arm blijft picken terwijl het stroomafwaartse station wordt bediend. De keerzijde is een groter vloeromvang, een tweede set banden en bevestigingen, en een besturingsprogramma dat twee pallets, twee laagtellingen en twee afvoertoestanden tegelijk bijhoudt.
Wij schrijven dit zoals wij een technische beoordeling zouden inleiden: wat de machine doet, wat hij kost aan bezetting en complexiteit, waar zijn ruimte ophoudt, en welke lijnprofielen elders in het programma moeten kijken. De begeleidende notities over hoe een robotpalletiseerder werkt, de kosten van een robotpalletiseerder en palletiseerderveiligheid dekken de mechanica, het geld en de beveiligingsregels; deze notitie blijft bij plaatsing en grenscondities.
Wat de dual-station-indeling bevat
De cel is opgebouwd rond een knikarm-vierassige palletiseerrobot in de 120 kg- of 180 kg-draaglastklasse, met een horizontale reikwijdte in de band van 2.4–3.2 m gekozen om twee opbouwplekken plus de invoerband te overspannen. De arm draagt een pneumatische grijper — vacuümpad voor golfkartonnen dozen, klem- of vorkframe voor zakken en bulkcontainers — gemonteerd via een snelwisselplaat. Twee opbouwplekken liggen binnen die reikwijdte, elk met een eigen palletpositionering, datumaanslagen en sensorset die palletaanwezigheid, rechtheid en laagtelling bevestigt voordat de arm zich tot de volgende pick verbindt.
De besturingslaag beheert vier toestanden per station: lege pallet gereed, opbouw, laag compleet, en lading gereed voor afvoer. Een wachtrijlogica beslist welk station de volgende laag ontvangt op basis van toevoerorde, mengsel en afvoerbeschikbaarheid. Palletwissel kan handmatig zijn, met een palletdispenser en een heftruck of meelooptruck werkend achter een lichtgordijn, of automatisch met een aangedreven afvoerband die de gereed lading naar een strekwikkelaar brengt. Doosinvoer komt van één band; omleidingen of banen kunnen gemengde dozen splitsen naar het juiste palletpatroon waar de lijn twee SKU’s tegelijk draait.
De pneumatiek volgt het standaard palletiseringsprofiel: vacuümgrijpers verbruiken gemiddeld ongeveer 40–80 Nl/min bij een toevoer van 5–6 bar, met één zuignap per doosgevel of een volledig schuimpad voor oneffen dozen. Poreus golfkarton, dozen met open bovenkant of krimpbundels veranderen de grijperselectie, en die beslissing valt vóór de indeling, niet nadat de cel ter plaatse is aangekomen.
Enkele plek, dual-station, laagmachine: de plaatsingsvergelijking
Voordat een dual-station-cel wordt gedimensioneerd, helpt het om de drie hoofdalternatieven naast elkaar te zetten. De onderstaande tabel gebruikt de technische banden die wij voor de planning opgeven; exacte cijfers worden bij FAT geverifieerd tegen de werkelijke doos-, pallet- en patroongegevens.
| Beoordelingsparameter | Enkelplek-robotcel | Dual-station-robotcel | Conventionele laagpalletiseerder |
|---|---|---|---|
| Opbouwplekken | Eén pallet tegelijk | Twee pallets, één arm bedient beide | Één of twee banen, laag voor laag stapelen |
| Nominaal picktempo | 700–900 picks/h enkele pick, tot ca. 1200 picks/h bij geoptimaliseerde beweging | Zelfde arm-picktempo; wisseltijd uit cyclus verwijderd | 1–3 lagen/min, niet picks per minuut |
| Gerealiseerde output | Gereduceerd door elk palletwisselgat | Benadert 1.6–1.9x de enkelplek-output bij hetzelfde picktempo | Hoog voor één stabiele SKU; daalt wanneer patronen wisselen |
| SKU-mengsel | Goed voor één tot twee patronen, matige ombouw | Behandelt twee gelijktijdige pallets en gemengde banen | Best bij stabiele hoge enkele-SKU-capaciteit |
| Vloeromvang | Kleinste robotbezetting | Groter; twee stations plus afvoer | Hoog; hoge-versies hebben 4.5 m+ plafond en een mezzanine nodig |
| Palletwissel | Stopt de arm bij elke wissel | Buiten cyclus op het vrije station | Geïntegreerd magazijn en afvoerband |
| Beste pasvorm | Laag tot matig tempo, ruimte in het schema | Continue toevoer, twee diensten, gemengde of zware ladingen | Enkelproductserie bij aanhoudende lagen tarieven |
De conventionele hoge-laagpalletiseerder blijft het juiste antwoord voor een smalle, stabiele serie: één product, één palletspecificatie, één patroon, lopend over diensten heen op 1–3 lagen per minuut. Zijn mechanische laagplaat en takel zijn eenvoudig te onderhouden en zijn beveiligingsruimte is eenvoudiger te definiëren. Waar hij terrein verliest, is het mengsel. Een patroonwissel op een laagmachine betekent baangeleiders, plaatinstellingen en soms een programmawissel, en de machine splitst zijn aandacht niet over twee pallets. De dual-station robot bestaat voor het tegenovergestelde profiel: meer dan één SKU, ladingen die in onregelmatige piekaanvoer aankomen, en een verzendcyclus die niet op de palletiseerder wacht.
De werkgrens: wanneer de tweede plek zijn geld terugverdient
Een dual-station-cel geeft geld uit aan een tweede band, tweede bevestigingen, tweede sensorset en extra besturingslogica. Die uitgave loont alleen wanneer de enkelplek-wachttijd anders echt en herhaaldelijk zou zijn. Wij zoeken vier condities voordat wij de dual-indeling aanbevelen.
- Toevoertempo boven de enkelplek-beschikbare cyclus. Als dozen sneller aankomen dan de arm kan pikken plus wisselen in hetzelfde venster, loopt de invoer vast. De trigger is meetbaar: vergelijk vereiste picks per uur met de armopgave na wisselverliezen, niet met het brochurecijfer.
- Palletwissel duurt lang genoeg om te tellen. Een wissel die 60–90 seconden kost op een enkele plek, herhaald per pallet, verwijdert meerdere picks per uur. Bij 200–300 dozen per pallet toont dat gat zich als gemiste dozen tegen het einde van een dienst.
- Twee diensten of continue bedrijf. De stilstand die een dual-station verwijdert, stapelt zich over uren op. Een ééndienst-lijn met speling tussen partijen kan het wisselgat vaak aan zonder tweede station.
- Gelijktijdige pallets of gemengde SKU’s. Wanneer twee producten tegelijk opbouwen, of wanneer één pallet moet wachten op een etiketteer- of QC-stap, houdt de tweede plek die lading vast zonder de arm te blokkeren.
De 1.6–1.9x vermenigvuldiger, en waar hij vandaan komt
Het dual-station maakt de arm niet sneller. Zijn cyclus per pick blijft in de band van 3.5–6 s voor een arm van de 120 kg-klasse, en de 700–900 picks/h enkele-pick-opgave stijgt niet. Wat verandert, is het aandeel van de verstreken tijd dat de arm werkelijk pickt. Op een enkele plek voegt elke palletwissel een stilstand in: lege pallet positioneren, datum bevestigen, patroon hervatten. Op een dual-station gebeurt die stilstand op het station dat de arm niet gebruikt, zodat de armbenutting stijgt. De gerealiseerde output landt in de band van 1.6–1.9x ten opzichte van dezelfde arm op één plek, met het onderste uiteinde voor korte pallets en frequente wissels, het bovenste voor hoge pallets waarbij de wissel per doos minder vaak voorkomt.
Werk de grens door met echte cijfers voordat wordt gedimensioneerd. Stel dat een invoer 480 dozen per uur levert, elke pallet houdt 240 dozen, dus een pallet wordt elke 30 minuten compleet. Een enkelplek-arm die 75 seconden per wissel verliest, verliest 2.5% van het uur aan wissels; dat kan draaglijk zijn. Als de lijn 720 dozen per uur levert en pallets 180 dozen houden, verwijdert een wissel elke 15 minuten met een wissel van 90 seconden dichter bij 10% van de beschikbare armtijd, en de opstopping verschijnt bij de uitgang van de doosverpakker. Dat tweede profiel is waar de dual-indeling zijn vloeroppervlakte begint te verdienen.
Draaglast-, reikwijdte- en capaciteitsgrenzen
De dual-station-cel verandert het fysieke bereik van de arm niet. De onderstaande cijfers zijn de planningbanden waarbinnen wij werken; een specifieke opdracht wordt bij FAT vastgezet op de gekozen arm.
| Parameter | Band of grens | Notities |
|---|---|---|
| Draaglastklasse | 120 kg- of 180 kg-arm | Draaglast omvat grijpergewicht; trek de grijper eraf voordat u doos-plus-laag-capaciteit opgeeft |
| Horizontale reikwijdte | 2.4–3.2 m | Moet invoer plus twee opbouwplekken overspannen; reikwijdte daalt aan de rand van de ruimte |
| Cyclus per pick | 3.5–6 s | Hangt af van patroonhoogte, hefhoogte en of de arm naar een homepositie terugkeert |
| Picktempo | 700–900 picks/h enkele pick; tot ca. 1200 picks/h geoptimaliseerd | Patroon-zware lagen met herpositionering zitten dichter bij het lagere cijfer |
| Vacuümlucht | 40–80 Nl/min gemiddeld, 5–6 bar | Verifieer toevoer bij de cel; poreus karton en schuimpaden verbruiken meer |
| Laadformaat | Standaard euro- of GMA-palletomvangen binnen reikwijdte | Overmaatse pallets, brede zakken of dubbel gestapelde grotezakken worden getoetst aan de 180 kg-arm en het framegereedschap |
Drie grenzen komen in beoordelingen het vaakst terug. Ten eerste is draaglast arm plus gereedschap: een 120 kg-arm met een 25 kg-klemframe heeft 95 kg over voor de doos of zak, en een laag van meerdere eenheden samen behandeld moet onder dat netto blijven. Ten tweede is de reikwijdte geen vlakke cirkel bij volledige last; de verste hoek van beide opbouwplekken kan op een afgenomen draaglastopgave zitten, dus de indeling moet naar de werkelijke palletcoördinaten worden getekend, niet naar de nominale reikwijdteopgave. Ten derde gaan capaciteitsopgaven uit van een stabiel patroon. Laagpatronen met gemengde oriëntatie, tussenliggende vellen of een bovenvel voegen beweging toe en zakken onder het geoptimaliseerde picktempo.
Waar deze machine staat tegenover de rest van het programma
Vergeleken met de dual-station robotpalletiseerder zelf, dekt de rest van ons palletiseerderprogramma de gevallen aan beide zijden ervan. De enkelplek-knikarmcellen in de 120 kg-klasse zijn het startpunt voor doos- en zakbehandeling; ze delen de armmechanica met de dual-station-cel maar bedienen één opbouwplek, wat bezetting en aankoopprijs laag houdt waar wisselgaten draaglijk zijn. Wanneer de last licht blijft en de ruimte klein, laat de compacte doospalletiseerder de tweede band vallen en bewaart hij de vloerindeling.
De hoge-laagpalletiseerder concurreert op hoge enkelproductseries waar 1–3 lagen per minuut en een stabiel patroon zwaarder tellen dan mengsel. Hij heeft plafondhoogte boven ongeveer 4.5 m nodig en een mezzanine voor bedieningstoegang, en hij verdient die structuur alleen als het productprofiel smal blijft. Als de lijn door de week draait tussen dozen, trays en krimpbundels, domineert de ombouwkost van de laagmachine.
Het portaalpalletiseersysteem ruilt de knikarm in voor een cartesisch frame met een stijve Z-as en 3–4 m slag. Zijn vaste ruimte geeft lage restbeweging en een eenvoudiger beveiligingsindeling, en hij landt in de band van 10–25 cases/min afhankelijk van het aantal assen. Waar hij flexibiliteit verliest, is de indeling: het frame is aan één geometrie gebonden, en een tweede opbouwplek toevoegen betekent liggers en relingen verlengen in plaats van de arm te draaien. Voor een lijn die zijn vloerbezetting niet zal veranderen, is de stijfheid van het portaal nuttig; voor een lijn die later banen kan herverdelen, is de knikarm gemakkelijker te verplaatsen.
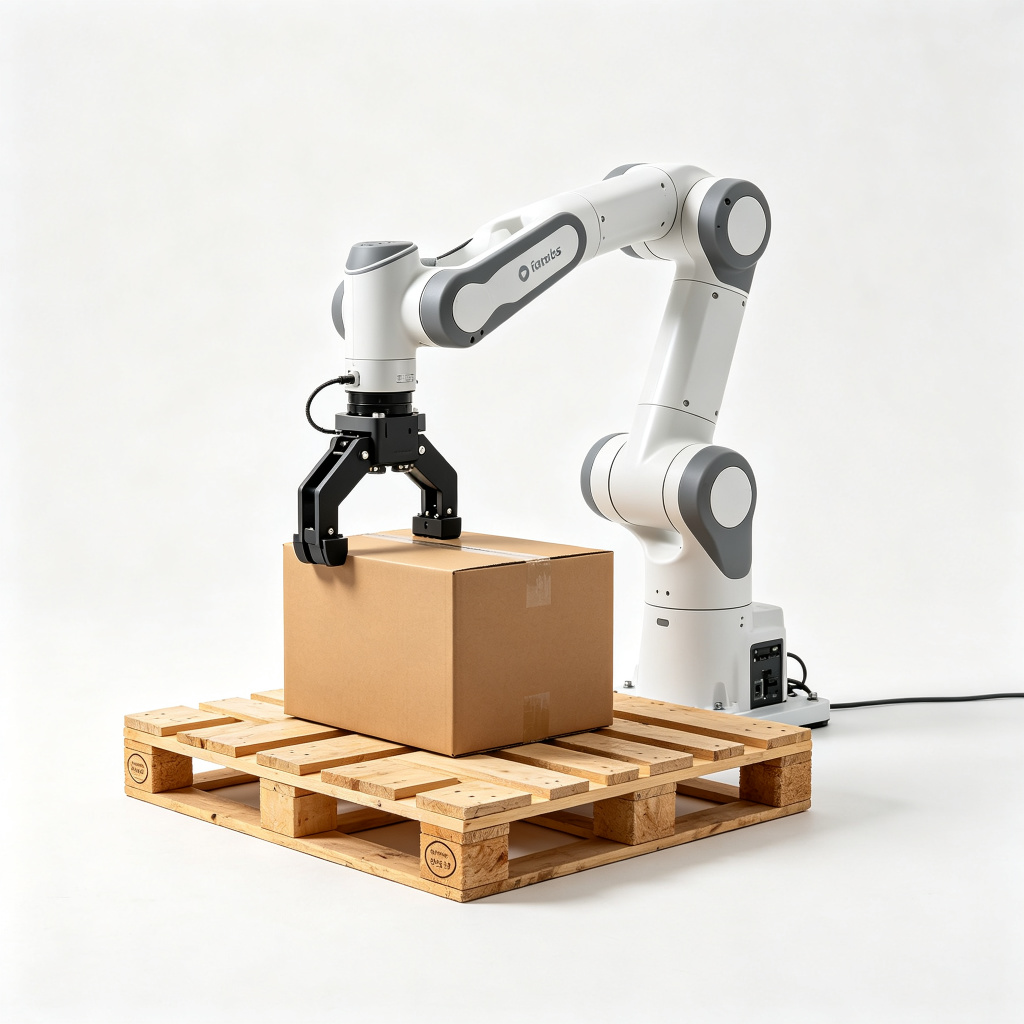
De collaboratieve robotpalletiseerder bezet het lichte uiteinde van het programma: draaglast rond 10–25 kg, gewoonlijk 16–20 kg, een plafond van 8–12 cases per minuut en 6–8 cycli per minuut, werkend kracht-en-stroombeperkte onder ISO/TS 15066 zonder volledige omheining. Hij hoort niet thuis in een dual-station-vergelijking voor zware of hoog-tempo ladingen. Een cobot kan twee pallets bedienen in een kleine cel, maar zijn snelheidsplafond betekent dat de tweede plek zelden het soort knelpunt verwijdert waar een dual-station-knikarmcel op doelt.
De compacte doospalletiseerder dekt licht-tot-middelzware doostarieven in een kleine ruimte, met rolbanden die een korte robotcel voeden. Hij is het antwoord wanneer vloerruimte krap is en het tempo bescheiden blijft; daar een tweede opbouwplek toevoegen zou vloeroppervlakte kopen dat de lijn nooit gebruikt. De volledige familie staat in de palletiseerder-productindex voor vergelijkende beoordeling.
Gevallen waarin de dual-station-cel de verkeerde aankoop is
De tweede plek is kapitaal, staal en besturingslogica. Hij moet worden overgeslagen in de volgende profielen, en wij zeggen dat in de beoordeling in plaats van standaard de grotere machine te dimensioneren.
- Laag volume met speling. Een lijn die één dienst draait, pallets ruim voor het einde van de dienst afmaakt, met wachttijd tussen partijen, zal de tweede plek niet gebruiken. Een enkelplekcel dekt het bij een kleinere ruimte.
- Zeer lichte, zeer langzame ladingen. Cobot-bereik draaglast en 6–8 cycli per minuut genereren niet de wisselknelpunt die een tweede plek verwijdert; de collaboratieve cel is de betere pasvorm.
- Overmaatse of buiten de omvang vallende ladingen. Pallets breder dan de reikwijdteband, grotezakken die framegereedschap boven de 180 kg-klasse vereisen, of ladingen die een vierpuntslift nodig hebben, moeten tegen een zware machine worden gecontroleerd voordat de dual-indeling zelfs maar wordt overwogen.
- Stabiele hoge enkele-SKU-capaciteit. Eén product, één patroon, de hele dag: een conventionele laagpalletiseerder op 1–3 lagen/min doet de klus met eenvoudigere mechanica, en een hoge-indeling kan beter bij het plafond passen.
- Vloerruimte die niet kan uitbreiden. Twee stations plus afvoerband hebben een grotere ruimte nodig dan een enkele cel. Als de beschikbare hal de tweede plek en de wisselroute niet kan houden, faalt de indeling op dag één.
- Vuil of schurend product dat beter door een specifieke machine wordt bediend. Stuivende zakken, natte bundels of scherpe verpakkingen vragen om grijper- en beveiligingskeuzes die thuis horen in een zak- of zwaar ontwerp; de dual-dooscel is niet de plek om die condities te improviseren.
Drie uitgewerkte plaatsingsscenario’s
Scenario A: tweedienst-dooslijn met zichtbare opstopping
Een levensmiddelenfabriek draait twee diensten, 16 uur per dag, en verpakt 520 dozen per uur in twee palletpatronen op GMA-pallets van 260 dozen elk. De invoer loopt vast bij de doosverpakker voor ongeveer tien minuten rond elke palletwissel. Gemeten wisseltijd is 80 seconden, en de enkelplek-arm zit al op 85% benutting tijdens de opbouwperiodes. De dual-station-indeling past: de tweede plek absorbeert de wissel, de arm houdt zijn cyclus van 3.5–6 s vast, en de twee gelijktijdige pallets matchen de twee patronen op de lijn. Reikwijdte overspant invoer plus beide stations op een 120 kg-arm; draaglast per doos plus grijper blijft binnen het netto. Dit is het profiel waarvoor de machine is getekend.
Scenario B: gemengde bundels die op QC wachten
Een distributiecentrum bouwt gemengde-SKU-pallets waarbij elke lading wacht op een QC-label voor verzending. De arm kan niet naar de wikkelaar afvoeren tot QC de pallet vrijgeeft, en die lading op de enkele plek vasthouden blokkeert de volgende opbouw. Een dual-station scheidt de twee taken: de ene pallet bouwt op, de andere zit door het QC-venster heen, en de arm blijft voeden welk station het eerst wordt vrijgegeven. De wachtrijlogica houdt beide laagtellingen en toestanden bij. Waar de bewerking maar één SKU draait en geen QC-wacht heeft, zou die tweede plek stil staan, en wordt hetzelfde centrum beter bediend door de compacte cel.
Scenario C: de lijn die er geen een zou moeten kopen
Een kleine productielocatie draait één dienst, 180 dozen per uur, dozen van 8–10 kg, en maakt vier pallets per dag af. Het huidige handmatige team houdt het bij, er is open vloerruimte maar geen tweede baan, en de terugverdientijd van enige robotcel is al lang. Het gemeten wisselgat in een hypothetische enkele plek zou klein zijn omdat pallets langzaam compleet worden. Hier is de juiste stap ofwel een collaboratieve cel in het lichte draaglastbereik, ofwel nog geen automatisering; de dual-station-knikarmcel voegt een tweede band en een besturingslaag toe die het volume nooit terugverdient. De kosteredenering achter die keuze staat in onze notitie over kosten en terugverdientijd van de robotpalletiseerder.
Integratie, beveiliging en pre-FAT-controles
De dual-station-cel integreert met de lijn rond drie interfaces: doosinvoer en baanomleider, pallettoevoer en -afvoer, en wikkelaar- of verzendband aan de uitgangszijde. Elke interface heeft een eigen vergrendeling en signalset. De beveiliging volgt de palletiseerderveiligheidsregels: omheinde ruimte met toegangsvergrendelingen, lichtgordijnen bij de wisselopening, noodstops bij de cel en bij elk station, en een risicobeoordeling die minimumbeveiligingsafstanden vaststelt per naderingssnelheid. Voor de conformiteitsbasis achter omheining, vergrendelingen en cobot-krachtlimieten, zie de notitie palletiseerderveiligheid en CE-conformiteit.
Vóór FAT willen wij een vaste dataset: werkelijke doosafmetingen en -gewicht, palletbezetting en beladen hoogte, laagpatroontekeningen, dozen per pallet, vereiste picks per uur over het piekuur, aantal diensten, SKU-lijst en ombouwfrequentie, beschikbare vloeromvang en plafondhoogte, persluchttoevoer bij de cel, en de toestand van de stroomafwaartse wikkelaar of verzending. Zonder die set zijn reikwijdte, draaglast en grijperkeuzes schattingen. De mechanica achter assen, cyclustijd en laagpatroonwiskunde staat gedetailleerd in de notitie over hoe een robotpalletiseerder werkt.
Dimensioneringschecklist voor de beoordeling
- Piekdozen per uur en picks per uur, niet het gemiddelde over de week
- Dozen per pallet en palletafmetingen, beladen hoogte, en patroontekeningen per SKU
- Doos- of zakgewicht plus grijpergewicht, gecontroleerd tegen de 120 kg- of 180 kg-netto-draaglast
- Reikwijdtegeometrie: invoerhart tot elke pallethoek, getekend naar coördinatenposities
- Gemeten of geschatte palletwisseltijd, en hoe vaak een wissel per dienst herhaalt
- Aantal gelijktijdige pallets, QC-wachttijden en baansplitsingen die de lijn draait
- Aantal diensten en beschikbaarheidsdoel, omdat wisselbesparing samenstelt met de draaiuren
- Luchttoevoer: druk 5–6 bar, gemiddelde Nl/min voor de gekozen grijper, droger- en filterconditie
- Vloeromvang, plafondhoogte, afvoerroute en wikkelaarinterface
Ombouw, patronen en gemengde ladingen
Een dual-station-cel houdt twee patronen tegelijk in het geheugen, en ombouw tussen patronen is een programselectie plus een grijpercontrole in plaats van een mechanische herbouw. Waar een laagmachine baangeleiders en plaataanpassingen op elk doosformaat moet afstemmen, plant de robot zijn laaggeometrie opnieuw uit het patroonbestand. Dat telt op lijnen die over de dag tussen doosafmetingen draaien: de operator roept het opgeslagen recept op, de arm bevestigt de grijper en de vacuümstelling, en de eerste laag wordt tegen de tekening gecontroleerd voordat de autoloop hervat. De typische receptombouw zit in de tientallen minuten voor een nieuw patroon, met leeroffset opgeslagen tegen de palletdatum zodat een herhaalcyclus naar dezelfde coördinaten terugkeert.
Gemengde-SKU-pallets zijn een aparte vraag van gelijktijdige enkele-SKU-pallets. Het dual-station kan twee enkelproductladingen naast elkaar bouwen, en het kan picks naar één gemengde lading sequentiëren wanneer de invoer gesorteerde banen levert. Wat het niet kan, is ongesorteerd product sorteren dat op één band aankomt; dat probleem zit stroomopwaarts in orderverzameling, kitsamenstelling of een omleidingsbaan, en de robot beloven dat hij een willekeurig mengsel ontwarren kan is een indelingsfout. Laagtellingen, tussenlaagvellen en bovenframes horen allemaal bij het recept: velplaatsing voegt een pickcyclus toe, frame- of bovenvelplaatsing een andere, en elke extra beweging trimt het picks-per-uur-cijfer naar het onderste uiteinde van de band van 700–900.
Wij controleren de ladingsstabiliteit ook via een patroonproef voordat wij de cel verbinden. Overhang, onstabiele topzware stapels, dozen die vervormen onder vacuüm, en pallets die omvallen tijdens de afvoer, verschijnen allemaal in een patroonproef, niet in de brochure. Een proefdraai met de echte doos, echt karton en echte pallet vangt deze op voordat de cel aan de vloer wordt vastgeschroefd, en hij geeft de cyclustijd een gemeten basis in plaats van een aangenomen basis.
Servicehouding: wat het eerst slijt, en wat de onderdelenlijst moet houden
Het dual-station voegt een tweede set banden, aanslagen, sensoren en bevestigingen toe om te onderhouden, en die toevoegingen moeten vanaf het begin in het bedrijfsplaatje worden geprijsd. De slijtageposten zijn voorspelbaar: zuignappen en schuimpaden op de vacuümgrijper, grijperafdichtingen en filterelementen, bandriemen of -kettingen, palletpositioneringsrollen, en de lichtgordijnen en vergrendelingsschakelaars die de wisselopening beveiligen. Armtandwielkasten, motoren en kabels volgen het intervalschema van de robotfabrikant; de eigen servicepunten van de cel zijn het gereedschap en de twee stationspaninrichtingen, niet de arm zelf.
Omdat de tweede plek alleen zijn geld verdient als hij gereed is, hebben de sensoren en datumaanslagen van elk station dezelfde inspectie-aandacht nodig als die van het eerste. Een verkeerd geplaatste lege pallet op het station in wacht vertraagt de overdracht op het moment dat het actieve station zijn lading afmaakt, wat precies de wacht is die de indeling wilde verwijderen. Geplande controles dekken vacuümdruk en zuignapconditie, palletaanwezigheids- en rechtheidssensoren, afvoerbaanuitlijning, en de toestandsregistratie van de wachtrijlogica over beide stations. Die posten op een vast interval houden het station in wacht gereed zodra het actieve station zijn lading afmaakt.
De grens aflezen tegen uw eigen lijndata
De plaatsingsbeslissing rust op vier gemeten cijfers, en ze zijn de moeite waard om te verzamelen voordat iemand een cel offeert. Ten eerste, piek picks per uur bij de invoer, genomen uit het drukste uur van de week in plaats van het gemiddelde. Ten tweede, dozen per pallet en de resulterende wisselfrequentie: een pallet die elke 10 minuten compleet wordt, wisselt zes keer per uur; een die elke 30 minuten compleet wordt, twee keer. Ten derde, wisselduur waargenomen op de huidige handmatige of enkelplekmethode, inclusief positioneren, bevestigen en hervatten. Ten vierde, het aandeel van de tijd dat de lijn gelijktijdige pallets, QC-wachttijden of baansplitsingen draait die een tweede opbouwplek bezet zouden houden.
Zet die vier af tegen de armgrenzen: als de piek-picks onder de enkelplek-opgave na wisselverliezen liggen, is één plek genoeg. Als de arm al meetbare tijd besteedt aan een wissel, en de lijn genoeg uren draait om die wacht dagelijks te herhalen, sluit de dual-indeling het gat. Als de last of het palletformaat tegen draaglast of reikwijdte drukt, is het antwoord een zwaardere arm of een andere machineklasse voordat de tweede plek wordt beargumenteerd. Deze grenslogica blijft bewust eenvoudig: de machine past bij continue, gemengde of twee-pallet-werk, en is een slechte pasvorm voor speling, licht, overmaatse of smalle enkelproductprofielen.
Waar u verder kunt lezen
Voor de mechanica achter de arm die wij hier beschrijven, zie hoe een robotpalletiseerder werkt: assen, draaglast, reikwijdte, cyclustijd en laagpatroonwiskunde. Voor de geldkant — machinebanden, installatieposten en terugverdientijd — leest u de notitie over kosten en TCO van de robotpalletiseerder. Beveiliging, vergrendelingsafstanden en conformiteitsbasis staan in palletiseerderveiligheid en CE-conformiteit. De volledige machinefamilie, inclusief het dual-station-ontwerp, staat in de palletiseerder-productindex, en ons team kan de lijndata tegen deze grenscondities beoordelen voordat een indeling wordt getekend.