Как работает роботизированный паллетоукладчик: оси, полезная нагрузка, радиус действия, время цикла и математика схемы слоя
Роботизированный паллетоукладчик берёт отдельные коробки, мешки или пакеты с загрузочного конвейера и укладывает их запрограммированными слоями на паллет, по одному предмету за захват. Понимать, как работает роботизированный паллетоукладчик, — значит проследить машину от поступления продукции в точку захвата через каждую ось движения, номинал полезной нагрузки, ограничивающий переносимый захватом груз, зону радиуса, определяющую, где могут стоять паллеты, время цикла, задающее коробы в минуту, и математику схемы, решающую, куда каждая коробка попадёт на каждом слое. В этом углублённом материале разобраны эти подсистемы с конкретными цифрами: полезная нагрузка в килограммах, радиус в миллиметрах, цикл в секундах, захваты в час, расход воздуха в Nl/min и число слоёв на стандартном паллете. Эталонные машины — шарнирные манипуляторы из ряда паллетоукладчиков SunAura; приведённые цифры — плановые диапазоны для проверки на заводских испытаниях, а не фиксированные коммерческие предложения.
Машина, которую чаще всего представляют под словами «роботизированный паллетоукладчик», — это четырёхосевой шарнирный манипулятор на напольном основании, несущий вакуумный или клещевой захват и работающий между подающим конвейером и одной-двумя позициями сборки паллет. Коллаборативная робот-ячейка — вариант того же решения с меньшей полезной нагрузкой, а портальная машина решает ту же задачу укладки прямыми рельсами вместо поворотных суставов; принципы движения ниже изложены прежде всего для манипулятора, с примечаниями о том, где отходят его варианты.
Устройство ячейки роботизированного паллетоукладчика
Пока оси не стали понятны, рассмотрите ячейку как набор связанных подсистем. Каждая установка роботизированного паллетоукладчика в той или иной форме содержит одни и те же части:
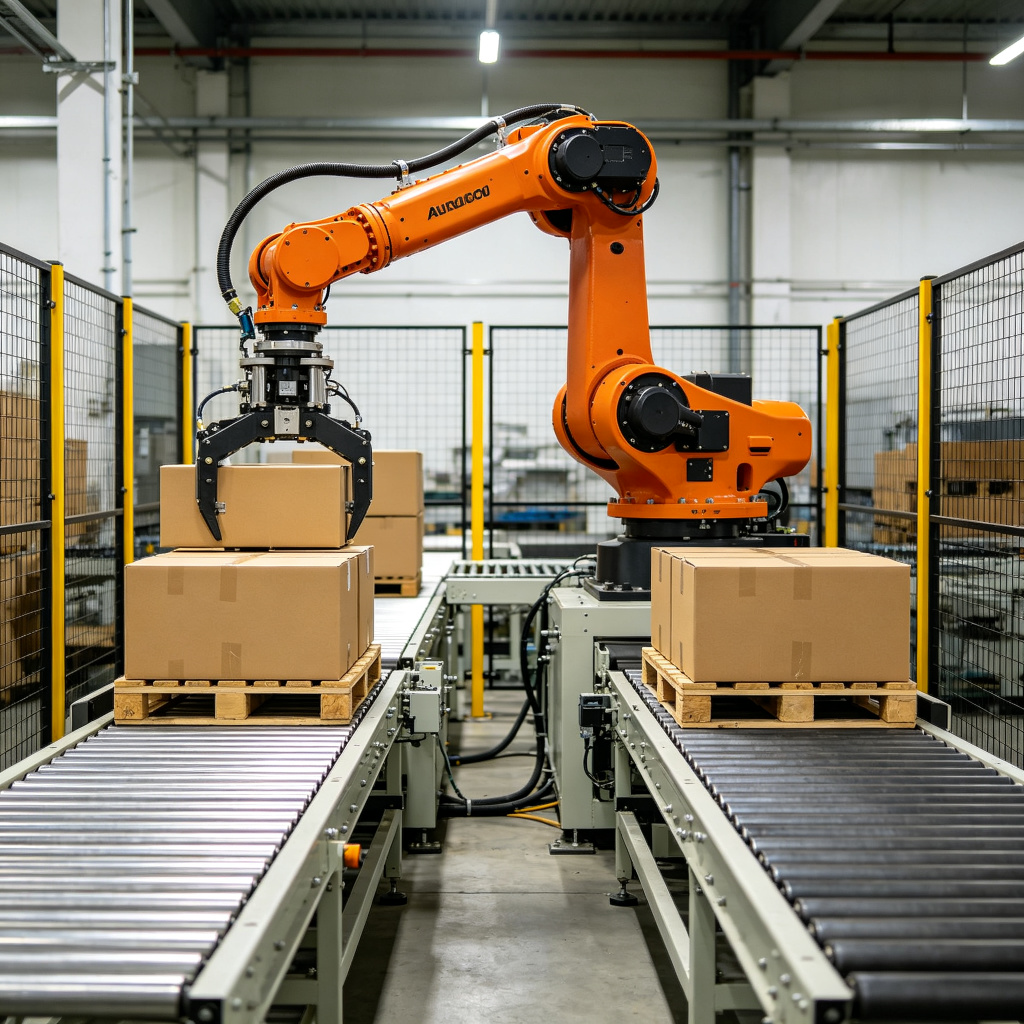
- Загрузочный конвейер: подаёт продукцию к точке захвата, обычно с боковыми направляющими, выравнивающими коробку, и фотоэлементом, который подаёт роботу сигнал о готовности захвата.
- Манипулятор и основание: шарнирный манипулятор, приболченный к усиленной напольной плите, рядом с ним шкаф контроллера и пульт обучения.
- Инструмент захвата: вакуумная траверса с присосками для коробок, клещевой или вилочный инструмент для мешков либо рамный инструмент для биг-бэгов; закрепляется на фланце кисти.
- Позиции сборки паллет: одна или две станции, куда подаются пустые паллеты и откуда уходят готовые штабели, иногда с дозатором штабеля пустых паллет и опцией прокладочных листов.
- Управление и связь: контроллер робота выполняет программу движения и обменивается с PLC линии сигналами наличия коробки, счёта паллет, неисправностей и цикла.
- Ограждение: периметральный барьер, блокируемые ворота, световые завесы или сканеры безопасности, останавливающие движение при входе человека в рабочую зону.
- Маршрут отгрузки: конвейер, роликовый путь или полоса для вилочного погрузчика, уводящая готовый паллет к стретч-обмотке.
Сам манипулятор — лишь середина этой цепочки. Быстрая рука всё равно не уложит продукцию, которую не может подать конвейер, а высокий штабель оставит полосу отгрузки, если готовый паллет не покинет ячейку вовремя. Когда ячейка работает ниже расчёта, узким местом часто оказывается один из конвейеров или обмен паллет, а не манипулятор.
Оси: как движется манипулятор
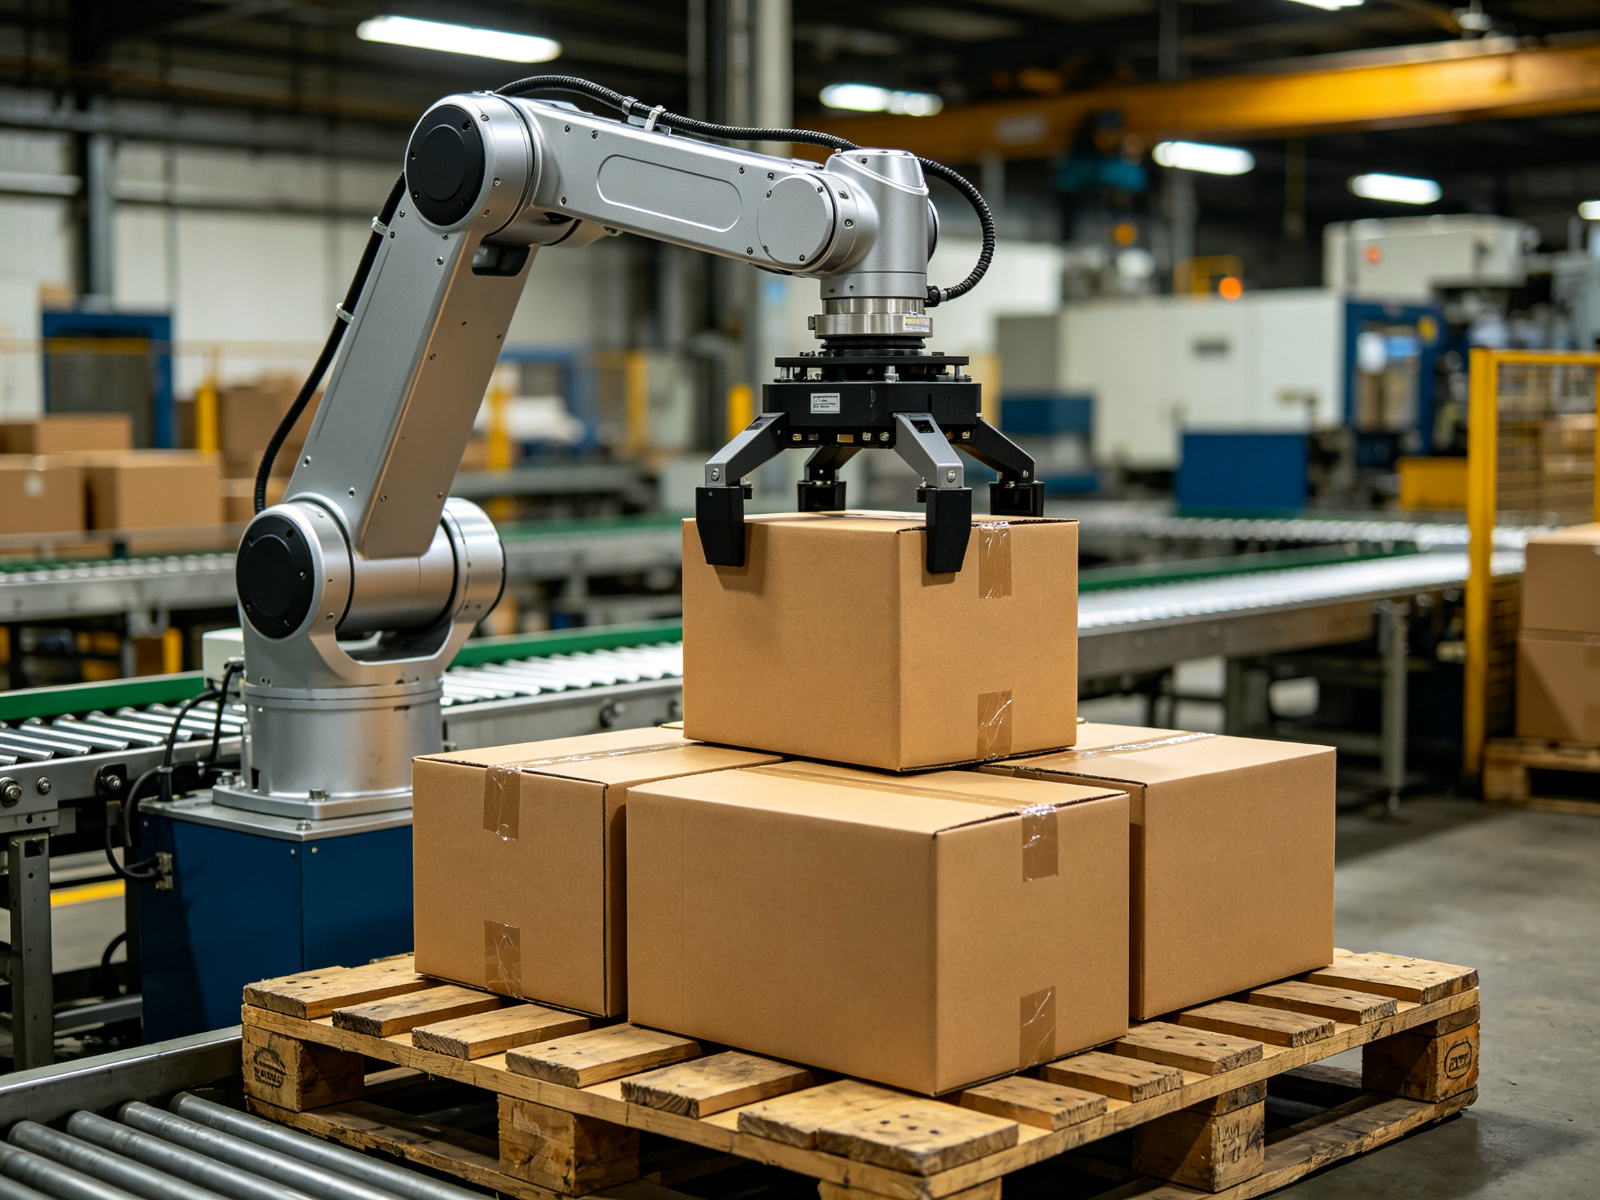
Шарнирный манипулятор паллетирующего класса несёт четыре оси. Основание поворачивает всю руку вокруг опоры; плечевой сустав поднимает плечо; локтевой сустав складывает предплечье; кисть удерживает захват горизонтально на подъёме, так что продукция остаётся вертикальной, будь рука низко над конвейером или высоко над готовым штабелем. Контроллер координирует все четыре сустава вместе, чтобы захват шёл по прямолинейной траектории между точкой захвата и каждой ячейкой паллета, а не описывал дугу руки, которая отнесла бы груз в сторону.
Четырёх осей достаточно для паллетирования, потому что задача повторяет небольшой набор движений: дотянуться до конвейера, опуститься на продукцию, сцепить, поднять, перенести над паллетом, уложить, отпустить, отвести. Пятая или шестая ось, типичная для сварки или манипулирования, добавляет поворот кисти и ориентацию инструмента, что укладке коробок редко нужно. Сервоприводы манипулятора приводят каждый сустав через редукторы; энкодеры передают угол сустава обратно в контроллер, который рассчитывает позицию захвата в декартовых координатах относительно обученных точек захвата и паллет.
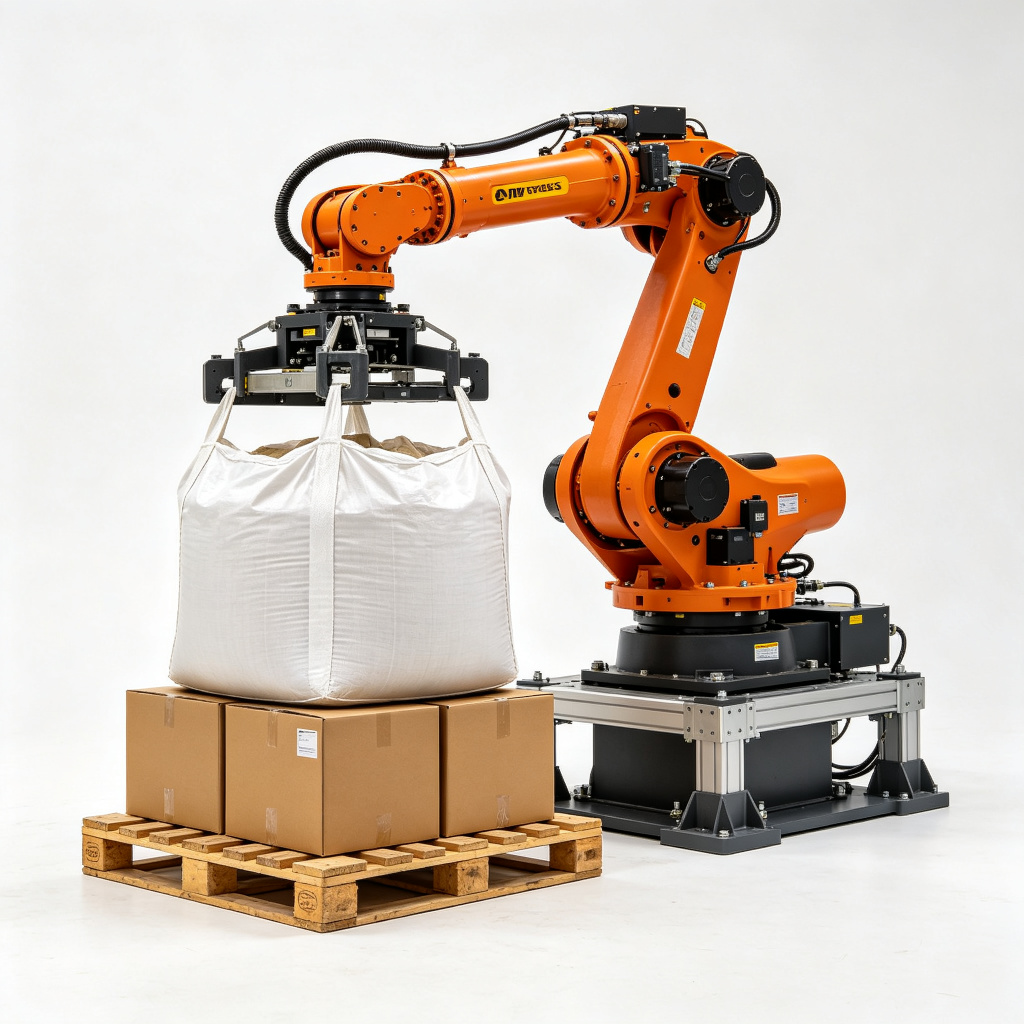
Стандартная эталонная машина этой конструкции — четырёхосевой роботизированный паллетоукладчик 120 kg, рассчитанный на коробки, лотки и мешки в обычном классе нагрузки. Для более тяжёлой работы применяется усиленный роботизированный паллетоукладчик 180 kg, где приводы суставов, тяги и подшипники кисти подобраны под биг-бэги и плотные пакетированные грузы.
Полезная нагрузка: что на самом деле ограничивает эта цифра
Полезная нагрузка — максимальный суммарный вес, который может нести кисть, и в него входит инструмент захвата, а не только продукция. Если вакуумная траверса весит 18 kg, а коробка 16 kg, кисть в этом захвате видит 34 kg; если клещевой инструмент весит 45 kg, а мешок 40 kg, захват составляет 85 kg. Номинал полезной нагрузки машины должен покрывать самый тяжёлый продукт плюс инструмент с запасом на динамические силы подъёма и остановки. Паллетирующие задачи покрывают два стандартных класса: 120 kg для коробок, лотков и обычных мешков и 180 kg для биг-бэгов, плотных пакетов и более тяжёлых промышленных грузов.
Два уточнения удерживают цифру нагрузки честной. Во-первых, полезная нагрузка снижается к внешнему краю зоны радиуса: та же рука, несущая полный номинал у основания, может потерять грузоподъёмность на дальнем радиусе, потому что моменты в суставах растут с плечом рычага. Во-вторых, нагрузка указана для повторяющихся циклов, а не разовых подъёмов. Инструмент, который на бумаге сидит на 95% номинала, быстрее изнашивает редукторы суставов при двух сменах в день, поэтому плановое правило — держать продукцию плюс инструмент с комфортным запасом внутри класса, а не на краю. Для применения с биг-бэгами взвесьте пустой FIBC, наполненную продукцию и рамный инструмент отдельно, затем сложите их, прежде чем выбирать класс 180 kg вместо 120 kg.
Радиус действия и рабочая зона
Радиус действия — горизонтальное расстояние, которое рука может покрыть от центра основания, обычно 2.4–3.2 m в зависимости от модели. Вокруг этого центра манипулятор обметает круговую зону; внутри неё захват достигает точки захвата на конвейере и каждой ячейки на позициях сборки. По вертикали зона охватывает путь от низкой высоты укладки до вершины готового штабеля плюс втягивание захвата; верх паллета 1200 mm, загруженного до штабеля 1800 mm, плюс высота захвата и зазор на подъём, задаёт вертикальный запрос к манипулятору.
Практика компоновки держит центры паллет внутри комфортного диапазона радиуса, а не на номинальном максимуме. Позиция на дальних 20% радиуса стоит времени цикла и запаса по нагрузке и ставит руку в вытянутую позу, передающую больше нагрузки в подшипники суставов. Когда три станции — один конвейер и два паллета — не укладываются в одну зону, варианты: переместить основание, разделить задачу между двумя руками либо выбрать модель с большим радиусом следующего размерного ряда. Портальная альтернатива перекрывает фиксированный прямоугольный пролёт 3–4 m вместо кругового радиуса; сравнение двух компоновок изложено в руководстве по портальному и роботизированному паллетоукладчику.
Время цикла: анатомия одного захвата
Паллетирующий цикл — это полный повтор от одного готового изделия до следующего готового изделия, выпущенного на паллет. Типичное время цикла четырёхосевой руки — 3.5–6 s на захват в зависимости от расстояния радиуса, веса продукции, типа захвата и времени стабилизации. При таких циклах выдача при одиночном захвате составляет 700–900 захватов/час, поднимаясь примерно до 1200 захватов/час при оптимизированном движении: позиции паллет вблизи конвейера, захват, согласованный с гранью продукции, и без лишней выдержки после остановки руки.
Разбейте один цикл на движательные сегменты. Рука стартует над паллетом или в домашней позиции; движется к точке захвата; опускается на продукцию; захват сцепляется или герметизируется; поднимается над конвейером; переносится над целевой ячейкой паллета; опускается для укладки; отпускает; отводится на высоту. Каждый сегмент имеет дистанцию хода и предельную скорость, заданную профилем движения контроллера, а выдержки на сцеплении и сбросе добавляют долю секунды, за которую груз нужно подтвердить надёжно зафиксированным до продолжения движения.
| Сегмент цикла | Типичная доля цикла | Что определяет время |
|---|---|---|
| Отвод и сближение к захвату | ~20–25% | Расстояние от домашней позиции или последней ячейки паллета до конвейера; пределы ускорения руки |
| Опускание и сцепление | ~15–20% | Скорость опускания, подтверждение герметизации или клещей, время стабилизации |
| Подъём и перенос над паллетом | ~25–30% | Горизонтальное расстояние между конвейером и ячейкой паллета; динамические пределы нагрузки |
| Укладка, сброс и отвод | ~20–25% | Высота укладки, подтверждение сброса, зазор над соседними коробками |
| Выдержка и подтверждение датчиком | ~5–10% | Подтверждение захвата, контроль вакуума, стабилизация позиции в ячейке |
Когда цикл выходит за диапазон 3.5–6 s, обычные причины: точка захвата слишком далеко от паллета, захвату приходится повторно герметизироваться после слабого вакуума, рука дрейфует перед опусканием либо обмен паллет прерывает руку между слоями. Измерение каждого сегмента в отчёте цикла на пульте обучения показывает, какой именно съедает время.
Математика схемы слоя: куда попадает каждая коробка
Программа схемы делит поверхность паллета на сетку и назначает каждой коробке ячейку сетки, ориентацию и слой. Расчёт начинается с трёх измерений: длина и ширина коробки, полезная длина и ширина паллета, целевые коробки на слой. Коробки стоят с небольшим зазором между соседями, чтобы стыки слоёв не сталкивались, а повёрнутые коробки чередуют ориентацию между слоями, чтобы зафиксировать штабель от смещения.
Разобранная схема: коробки 400 × 300 mm на паллете 1200 × 1000 mm
Возьмём коробку длиной 400 mm и шириной 300 mm на деревянном паллете 1200 × 1000 mm, полезная поверхность примерно 1180 × 980 mm после зазора по краям. Разложим коробки вдоль направления 1180 mm: три коробки по 400 mm дают 1200 mm, что немного сверх меры, поэтому обычное решение — две поперёк по 400 mm плюс колонна с переориентацией. По глубине 980 mm три ряда по 300 mm дают 900 mm с оставшимся зазором у края. Смешанный по ориентации слой укладывает четыре коробки в одном направлении и две в повёрнутой колонне, всего шесть коробок на слой; следующий слой поворачивает схему так, чтобы стыки между коробками перекрывали коробки нижнего слоя, что удерживает паллет прямо во время стретч-обмотки. При шести коробках на слой и восьми слоях на целевой штабель готовый паллет несёт 48 коробок; контроллер отслеживает число ячеек, число слоёв и число паллет по мере повторения цикла.
Разобранная схема: поворотные коробки и перекрытие стыков
Там, где размеры коробок оставляют свободное место, которое прямая сетка тратит впустую, схема поворачивает отдельные коробки на 90°, чтобы заполнить слой плотнее. Поворот использует ориентацию кисти для разворота коробки между захватом и укладкой; каждая повёрнутая ячейка добавляет короткий поворот кисти в цикл, который следует учитывать в тайминге сегментов выше. Контроллер хранит всю схему координатами: центр коробки X и Y на паллете, угол поворота, номер слоя и следующая ячейка в последовательности. Другой размер коробки вызывает другой рецепт; машина не выводит сетку заново во время выполнения, если линия не настроена на смешанные размеры коробок на одном паллете.
Вместимость схемы на слой зависит от пятна коробки, а не от скорости руки: две линии с одной и той же рукой могут выпускать разное число cases/min просто потому, что одна схема вмещает восемь коробок на слой, а другая пять. Когда линия планирует новый SKU, схему сначала прорабатывают на бумаге — коробок на слой, слоёв на паллет, всего коробок на паллет, — прежде чем указывать темп цикла.
Типы захватов и расход воздуха
Захват — это интерфейс между манипулятором и продукцией, и его конструкция задаёт как вакуумный запрос, так и частоту неисправностей. Большинство паллетирующих задач покрывают три семейства захватов:
- Вакуумная траверса: присоски или поролоновая подкладка герметизируются по верхней грани коробки; одна присоска на грань коробки или подкладка во всю ширину для многокоробочных захватов. Лучше всего для регулярных коробок с плоским герметичным картоном.
- Клещевой инструмент: две щеки смыкаются по бокам мешка или пакета; применяется там, где верхняя грань не держит вакуум, например тканые мешки или рыхлые пакеты.
- Рамный или петлевой инструмент: крюки или штанги зацепляют петли биг-бэга; необходим для подъёмов FIBC в классе 180 kg.
Пневматические вакуумные захваты расходуют в среднем примерно 40–80 Nl/min при подаче 5–6 bar в зависимости от числа присосок, интенсивности утечек и частоты циклов вакуума. Пневмомагистраль к ячейке должна нести этот запрос плюс любое сцепление цилиндров или воздух кнопок в контуре ограждения. Пористый гофрокартон, печатная или помятая грань либо коробка с открытым верхом могут пропускать настолько, что присоска не держит; в таких случаях инструмент переходит на клещи либо подкладка заменяется на более широкую поролоновую герметизацию, компенсирующую мелкие зазоры. Наличие вакуума подтверждается датчиком перед подъёмом; слабая герметизация вызывает повторную попытку сцепления или аварийную остановку, а не сорванную коробку, летящую над паллетом.
Датчики и обнаружение продукции
Ячейка работает на небольшом наборе сигналов. Фотоэлемент конвейера обнаруживает коробку в точке захвата и сообщает контроллеру, что продукция выровнена и готова; датчик вакуума или клещей подтверждает сцепление перед подъёмом; датчик позиции паллета проверяет, что пустой паллет установлен на станции сборки; счётчики слоёв и ячеек отслеживают прогресс по рецепту. На двухпозиционных ячейках сигнал готовности станции сообщает манипулятору, какой паллет может принять следующую ячейку, а сигнал готовности паллета вызывает обмен.
Большинство промахов при захвате восходит к одному из трёх состояний датчиков: коробка была смещена, когда сработал фотоэлемент, герметизация не сработала на пористой грани либо паллет сместился между слоями. Реакция на неисправность в контроллере ступенчатая: повторить сцепление один раз, переместить продукцию в позицию отбраковки либо остановить ячейку и вызвать оператора. Разборы неисправность–причина–устранение, включая сорванные коробки и перекошенные слои, собраны в руководстве по диагностике и переналадке роботизированного паллетоукладчика.
Производительность: перевод времени цикла в коробы в минуту
Расчёт производительности начинается с цикла. Средний цикл 4.5 s даёт 3600 / 4.5 = 800 захватов/час, или около 13.3 cases/min, если каждый захват несёт одну коробку. Цикл 6 s падает до 600 захватов/час, 10 cases/min; оптимизированный цикл 3.5 s достигает около 1028 захватов/час, 17.1 cases/min. Это цифры одиночного захвата. Захват, поднимающий две коробки за раз, удваивает коробки в цикле, но только если размеры коробок и вакуумная герметизация поддерживают многокоробочную траверсу.
Разобранная линия: 200 коробов в час
Линия, подающая 200 коробов/час, работает около 3.3 cases/min. Даже консервативный цикл 6 s держит 600 захватов/час, поэтому однопозиционная рука проходит темп с запасом на обмен паллет и периодические повторные сцепления. Ячейку всё равно стоит проверить по времени обмена: готовый паллет, на уход которого и приход пустого уходит 40–60 s, приостанавливает руку в этом окне, и потерянное время должно помещаться в запасе над спросом линии.
Разобранная линия: 600 коробов в час
Линия 600 коробов/час выдаёт 10 cases/min, что находится на медленном конце оптимизированного диапазона руки. При таком темпе обмен на одной позиции становится узким местом: каждая смена паллета отнимает время, которое рука не может вернуть за счёт одной только скорости цикла. Двухпозиционная компоновка ставит две позиции сборки внутри радиуса, поэтому рука продолжает укладку на одном паллете, пока меняется второй; эффективная выдача может приближаться примерно к 1.6–1.9 раза от одной позиции при том же темпе захватов. Двухпозиционный роботизированный паллетоукладчик — эталонная ячейка для такой компоновки: рука работает между двумя конвейерами или позициями сборки паллет, а не ждёт одну.
Программирование, рецепты и переналадка
Программа движения пишется один раз при вводе в эксплуатацию: обучаются точка захвата и позиции паллет, раскладывается сетка схемы, настраиваются условия захвата и датчиков. Затем каждый SKU продукции хранится как рецепт — размеры коробки, схема, коробок на слой, слоёв на паллет, выбор захвата. Переналадка между рецептами — выбор на пульте обучения или панели оператора линии, а не механическая перестройка; как только захват подходит к новой грани коробки, смена рецепта укладывается в единицы минут. Коробки, которым нужен другой захват, например переход от коробок к биг-бэгам, добавляют время смены инструмента, которое следует оценить отдельно и внести в производственный график.
Данные рецепта должны соответствовать реальным чертежам продукции: размеры коробки, вес, состояние грани и достаточно ли плоско герметизируется коробка для вакуума. Рецепт, введённый по приблизительному размеру коробки, до всего прочего выдаст перекошенные слои. Держите библиотеку схем в порядке: один рецепт на SKU, с отметкой ревизии чертежа коробки, чтобы изменение упаковки не выполнялось по устаревшей сетке.
Семейства грузов, которые обрабатывает манипулятор
- Коробки и лотки: вакуумное сцепление по верхней грани; класс 120 kg покрывает стандартные отгрузочные коробки при обычном темпе линии.
- Тканые и бумажные мешки: клещевой или вилочный инструмент; неправильная форма мешка означает, что рука выравнивает груз над паллетом перед опусканием.
- Бочки и канистры: клещевой или строповый инструмент по центру груза; перед выбором класса проверьте полезную нагрузку и радиус действия.
- Биг-бэги FIBC: рамный инструмент на классе 180 kg; суммарный вес мешка, продукции и инструмента подтверждается против сниженной нагрузки на радиусе.
Где расходятся варианты кобота и портала
Коллаборативный робот-паллетоукладчик меняет полезную нагрузку и темп на низкие требования к ограждению. Руки коботов работают в диапазоне нагрузки 10–25 kg, чаще всего 16–20 kg, с потолком производительности около 8–12 cases/min и примерно 6–8 циклами/мин. В коллаборативном применении с силовым и энергетическим ограничением ячейка может работать без сплошного периметрального барьера, если задача проходит соответствующую оценку коллаборативной безопасности. Математика цикла та же — сближение, сцепление, подъём, укладка, сброс, — но диапазоны нагрузки и радиуса уже, и кобот подобран под мелкие коробки и низкотемповые смешанные ячейки, а не под тяжёлые мешки или высокотемповые коробочные линии.
Система портального паллетоукладчика сохраняет ту же последовательность захват–укладка, но перемещает захват по неподвижным рельсам X, Y и Z над прямоугольным пролётом 3–4 m. Его оси прямолинейные, а не поворотные, время стабилизации на жёсткой раме короткое, а контур ограждения — фиксированный объём. Компромисс — жёсткость компоновки: позиции портала привязаны к раме, тогда как рука обслуживает станции вокруг круговой зоны. Какая геометрия подходит конкретной линии, — тема отдельного сравнения в руководстве по портальному и роботизированному паллетоукладчику.
Инженерные сети, площадь пола и монтаж
Подготовка площадки для ячейки на манипуляторе охватывает пол, воздух, питание и сигналы. Основание приболчено к усиленной плите, рассчитанной на реакции груза 120–180 kg на радиусе; стойки ограждения закреплены вокруг зоны обмета. Сжатый воздух подаётся 5–6 bar, подобранный под средний вакуумный запрос захвата 40–80 Nl/min плюс сцепление цилиндров. Электроснабжение питает приводы руки, шкаф контроллера и контур ограждения; энергопотребление зависит от класса руки и режима цикла, и его следует подтверждать по спецификации машины, а не оценивать по загрузке конвейера. Сетевая или проводная сигнальная линия связывает ячейку с PLC линии для сигналов наличия коробки, счёта паллет и неисправностей.
Монтаж, доставка и приёмочные испытания на площадке добавляют примерно 12–22% сверху к цене машины без периферии для стандартной ячейки. Последовательность SAT сначала выполняет циклы с пустыми коробками для подтверждения движения и схемы, затем реальную продукцию с производственным темпом, с записью отчётов цикла и процента успешных захватов до подписания акта. Диапазоны цены машины и полная разбивка затрат, включая базовую стоимость труда и допущения окупаемости, изложены в смежном руководстве по стоимости и TCO роботизированного паллетоукладчика.
Чтение собственных цифр машины
После запуска ячейки контроллер открывает те же параметры, которые использовала эта статья, и эксплуатационная бригада должна знать, какие из них важны. Время цикла на захват показывает, остаётся ли движение в диапазоне 3.5–6 s; захваты в час показывают, удерживает ли ячейка спрос линии; процент подтверждения вакуума или клещей сигнализирует о проблемах грани продукции до того, как коробки сорвутся; число слоёв и паллет отслеживают прогресс рецепта; журналы неисправностей указывают на сегмент, где цикл отказал. Еженедельный обзор этих цифр ловит дрейф времени стабилизации, качества герметизации или задержки обмена до того, как это превратится в простой.
Полезную нагрузку и радиус действия следует перепроверять при появлении каждого нового SKU или нового захвата. Более тяжёлый инструмент смещает суммарный вес захвата; перемещённый конвейер смещает расстояние радиуса. Ни одно из изменений не видно только в отчёте цикла, поэтому пересчитывайте нагрузку и зону каждый раз при смене номенклатуры и держите в поле зрения сниженную нагрузку на радиусе, а не номинал у центра основания.
Контрольный список спецификации роботизированного паллетоукладчика
- Перечислите всю продукцию: размеры, вес за захват, состояние грани для вакуума и целевые коробки на слой.
- Взвесьте продукцию плюс инструмент захвата и подтвердите, что суммарный груз лежит внутри выбранного класса — 120 kg или 180 kg, — с запасом.
- Измерьте расстояния конвейер–паллет в миллиметрах и подтвердите, что все станции помещаются внутри радиуса 2.4–3.2 m в комфортном диапазоне.
- Задайте целевую производительность в cases/min и захватах в час, затем обратным расчётом определите допустимое время цикла и простой на обмен паллет.
- Подтвердите, что подача сжатого воздуха 5–6 bar перекрывает запрос захвата в Nl/min плюс другую пневматику ячейки.
- Проработайте схему на бумаге: коробок на слой, слоёв на паллет, коробок на паллет, прежде чем указывать темп цикла.
- Решите одна станция или две против времени обмена и темпа; используйте двухпозиционную там, где обмен останавливает высокотемповую линию.
- Зафиксируйте рецепты, ревизии чертежей коробок и выбор захвата, сверьте контур ограждения с проектом безопасности.
Итог: последовательность за цифрой
Роботизированный паллетоукладчик работает, координируя четыре оси для повтора короткого цикла: сближение с конвейером, сцепление продукции, подъём, перенос над паллетом, укладка в ячейку схемы, сброс, отвод. Полезная нагрузка в килограммах покрывает продукцию плюс инструмент со снижением на радиусе; радиус в миллиметрах определяет, какие конвейеры и станции паллет может обслуживать основание; время цикла в секундах переводится в захваты в час и коробы в минуту; сетка схемы решает, где стоит каждая коробка и как перекрываются стыки между слоями. Вакуумные захваты потребляют 40–80 Nl/min при 5–6 bar; однопозиционные ячейки держат более низкие темпы с запасом на обмен, а двухпозиционные достигают примерно 1.6–1.9 раза выдачи одной позиции на более высокотемповых линиях. Подбирайте класс руки, захват и зону под измеренные цифры продукции и компоновки и проверяйте их на реальной продукции во время SAT. Полный ряд шарнирных, усиленных, двухпозиционных, коллаборативных и портальных вариантов перечислен в индексе продукции паллетоукладчиков для сравнения с этой спецификацией.
