Портальный против роботизированного паллетоукладчика: что на самом деле решает сравнение
В конце упаковочной линии, после того как коробки запечатаны, маркированы и сгруппированы в слои, груз нужно уложить на паллет перед стретч-обмоткой и отгрузкой. Выбор между портальным и роботизированным паллетоукладчиком следует делать по измеряемым параметрам, а не по форме машины в брошюре. В этом сравнении портального и роботизированного паллетоукладчика разбираются площадь пола в квадратных метрах, горизонтальный ход в миллиметрах, полезная нагрузка в килограммах, устойчивая производительность в коробах в минуту, время цикла в секундах, расстояние до ограждения в миллиметрах и переналадка по SKU без ручной настройки. Приведённые цифры лежат в плановых диапазонах, которые мы используем при компоновке линии; рассматривайте их как диапазоны для проверки на заводских испытаниях, а не как фиксированные коммерческие предложения.
Портальная система перемещает захват по жёсткой декартовой раме: продольная балка, поперечная балка и вертикальная ось Z, всё приводится в движение сервоприводами или пневмоцилиндрами по прямолинейным траекториям. Роботизированный паллетоукладчик, напротив, использует шарнирный манипулятор с вращающимися суставами — чаще всего четырёхосевой манипулятор, рассчитанный на паллетирование, закреплённый на напольном основании и обметающий круговую рабочую зону. Обе конструкции могут укладывать коробки на паллет 1200 × 1000 mm или 800 × 1200 mm, но они занимают разные пространственные объёмы, допускают разную номенклатуру продукции, требуют разной высоты потолка и обходятся по-разному при установке и ограждении. Далее в статье изложены инженерные диапазоны, лежащие в основе каждого выбора, названы случаи, когда одна конструкция оказывается неподходящим инструментом, и указаны соответствующие семейства машин в индексе паллетоукладчиков.
Как устроен портальный паллетоукладчик
Система портального паллетоукладчика установлена над линией на неподвижной раме. Две или четыре вертикальные колонны несут продольную балку; по этой балке движется каретка, а поперечная балка с вертикальной ось Z перемещается поперёк неё. Захват — обычно вакуумная траверса с присосками, иногда вилка или прижимная балка для мешков — подвешен к оси Z и опускается на каждое изделие. Перемещение ограничено тремя прямыми осями, поэтому машина движется запрограммированными прямыми линиями между фиксированными позициями, а не описывает дуги манипулятора в открытом пространстве. Типичный горизонтальный ход стандартного портального паллетоукладчика составляет 3–4 m: этого достаточно, чтобы перекрыть загрузочный конвейер и одну-две позиции сборки паллет, расположенные рядом.
Механический характер портала вытекает из такой конструкции. Рама жёсткая по определению, поэтому остаточное колебание после остановки невелико, и захват быстро стабилизируется над точкой захвата или сброса. Поскольку рельсы неподвижны, контур ограждения проще определить: верхняя рама и вертикальный ход задают объём, который можно огородить, не отображая дугу обмета манипулятора. Компромисс — жёсткость компоновки. Если переместить конвейер или через пять лет добавить третью позицию паллет, пролёт рельсов придётся удлинять или перестраивать; рама не перемещается сама собой так, как можно сдвинуть или перепрограммировать манипулятор на основании. Цена ячейки без учёта периферии для портальной ячейки обычно лежит в диапазоне EXW $80k–140k, без учёта доставки, монтажа и SAT, которые добавляют примерно 12–22% сверху.
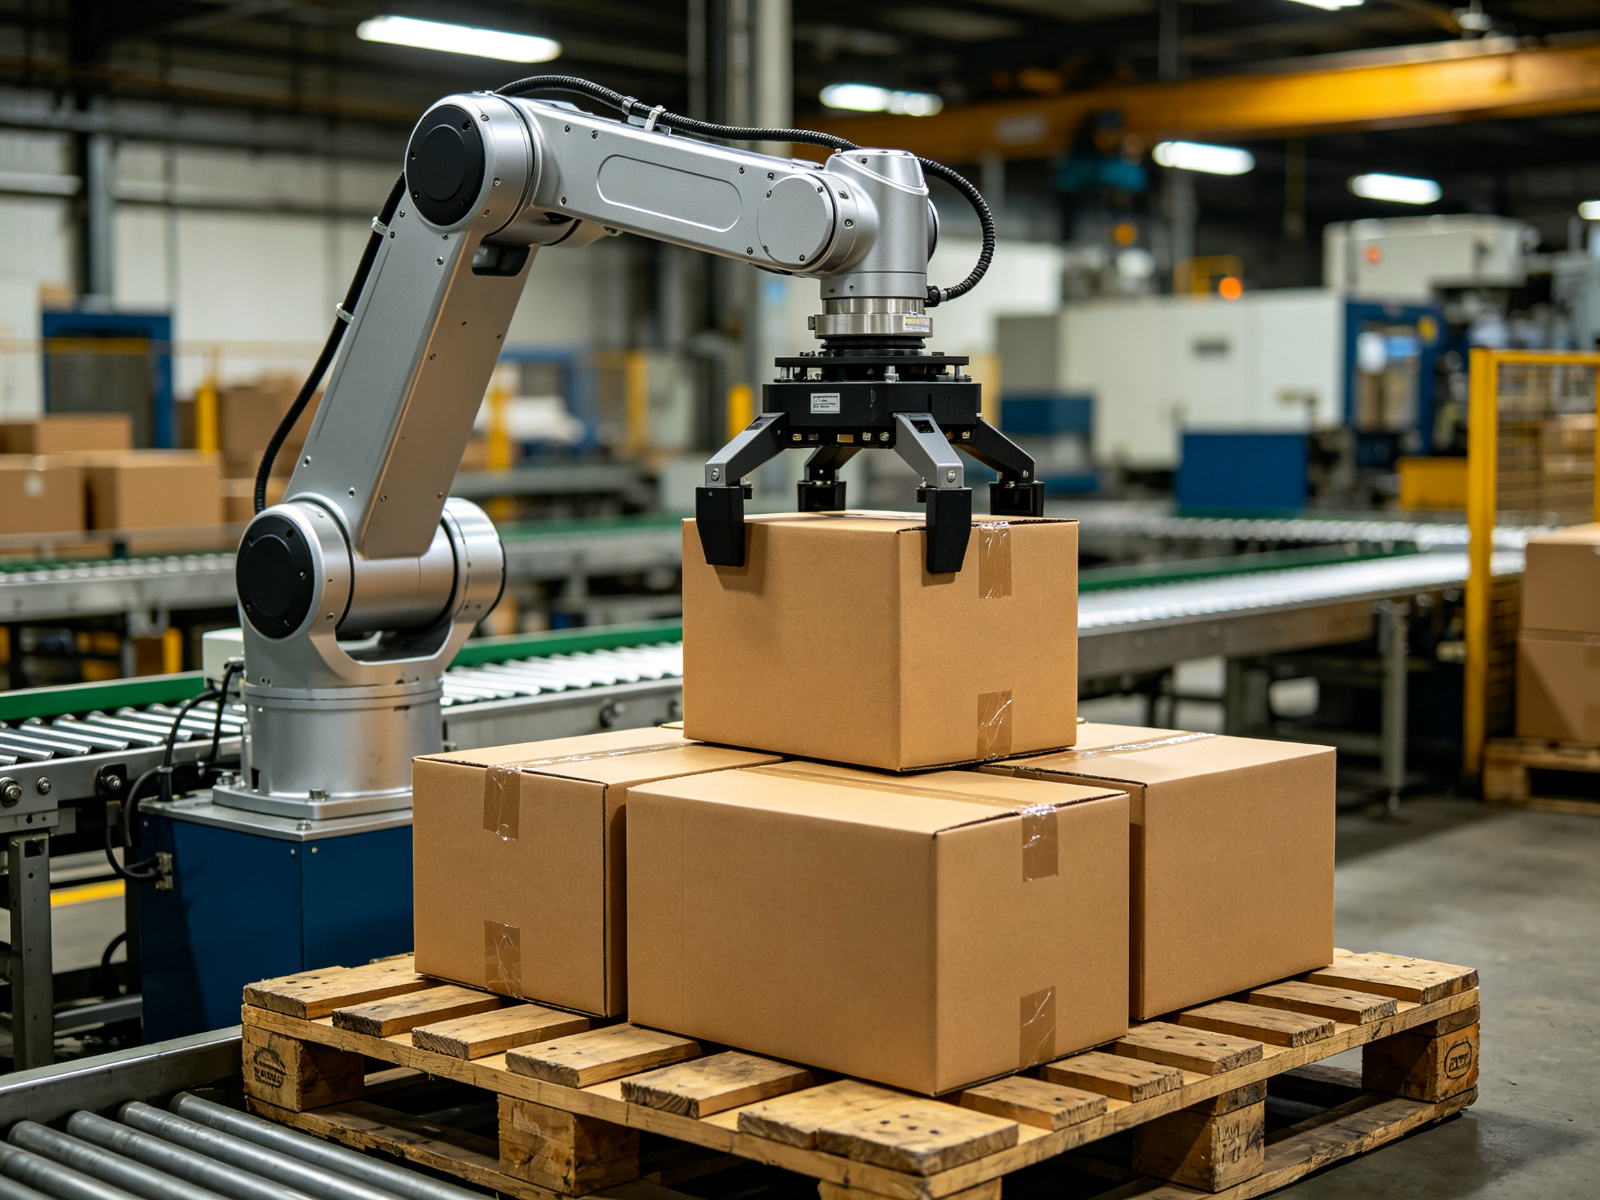
В линейке SunAura система портального паллетоукладчика является эталонной машиной для этой конструкции: серебристая декартова рама с вакуумным захватом, работающим над рядом коробок, где прямолинейное движение и жёсткая ось Z видны в самой раме. Она подходит для линий, где поток продукции, позиции паллет и схема укладки слоя остаются стабильными в течение длинных производственных циклов, а малое остаточное колебание важнее быстрой смены рецептов.
Как движется шарнирный роботизированный паллетоукладчик
Четырёхосевой паллетирующий манипулятор
Роботизированный паллетоукладчик использует шарнирный манипулятор, установленный на неподвижном основании. Манипулятор паллетирующего класса несёт четыре оси: поворот основания, плечо, локоть и кисть, которая удерживает захват горизонтально на протяжении подъёма. Манипулятор обметает круговую зону вокруг основания, а контроллер координирует суставы так, чтобы захват перемещался по прямолинейным траекториям между точкой захвата на конвейере и каждой ячейкой паллета. В диапазоне преобладают два класса полезной нагрузки: класс 120 kg для коробок, лотков и мешков и класс 180 kg для более тяжёлых мешков, биг-бэгов FIBC и плотных пакетов. Горизонтальный радиус действия составляет примерно 2.4–3.2 m в зависимости от модели; он определяет, сколько позиций паллет и конвейеров манипулятор обслуживает от одного основания.
Сильная сторона шарнирного манипулятора — геометрическая свобода. От одного основания он может обслуживать загрузочный конвейер, две или три позиции сборки паллет, а иногда и отгрузочный конвейер — всё в пределах одной зоны. Схемы укладки слоев хранятся в контроллере как рецепты, поэтому переход между коробочными SKU обычно означает выбор другого файла схемы, а не механическую переналадку машины. Ограничения столь же очевидны: всё, что выходит за номинальный радиус действия, нельзя обслуживать без перемещения основания; полезная нагрузка снижается у дальнего края зоны; а вращающаяся дуга обмета манипулятора означает, что ограждение должно повторять всю дугу руки, а не только фиксированный объём рамы.
Четырёхосевой роботизированный паллетоукладчик 120 kg покрывает стандартный диапазон коробок, лотков и тканых мешков, а усиленный роботизированный паллетоукладчик 180 kg переходит к биг-бэгам и плотным грузам, где инструмент вместе с продукцией приближается к более высокому номиналу полезной нагрузки. Стандартная ячейка на шарнирном манипуляторе обычно попадает в диапазон EXW без учёта периферии $55k–90k — снова без надбавки 12–22% на монтаж и ввод в эксплуатацию.
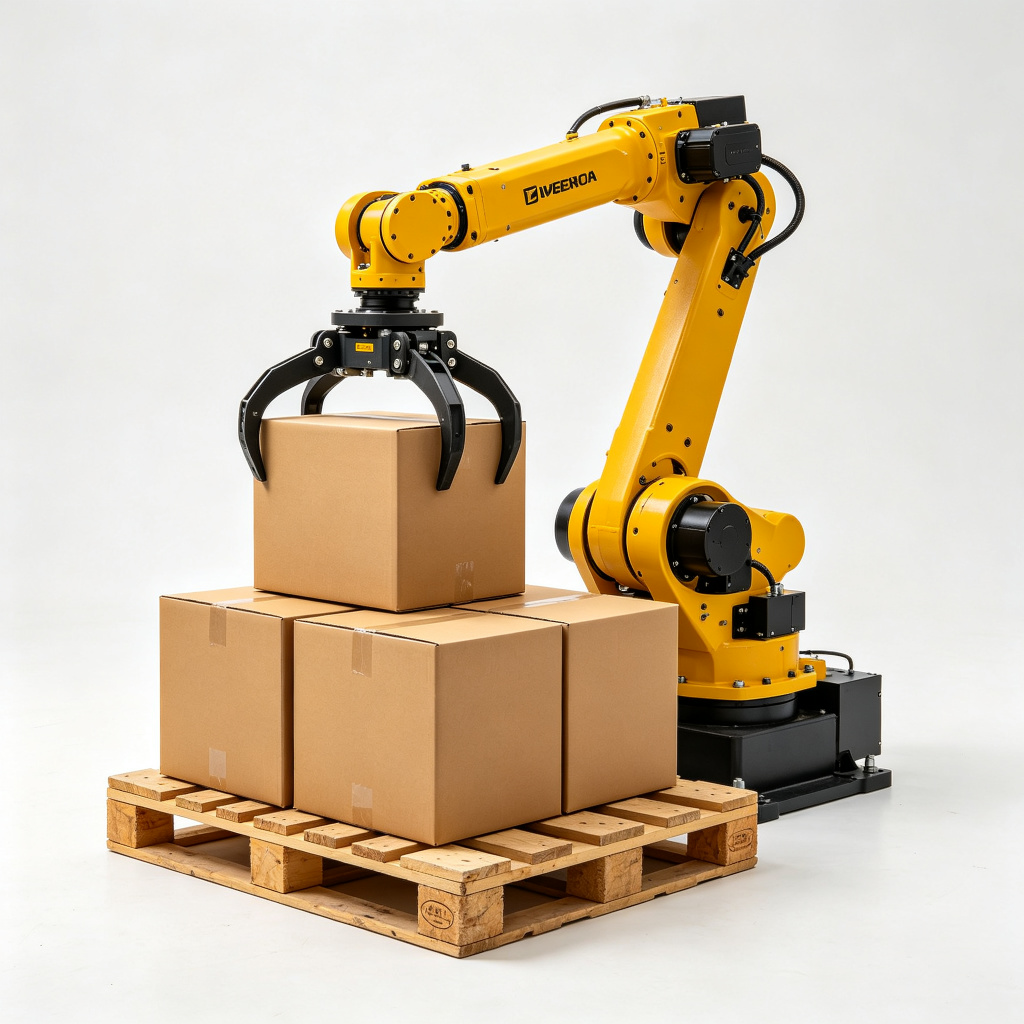
Сравнительная таблица бок о бок
Ниже в таблице сведены плановые диапазоны для двух конструкций. Приведены типичные диапазоны для паллетирования коробок и мешков; окончательную зону, полезную нагрузку и цикл проверяйте по чертежам груза на заводских испытаниях.
| Параметр | Портальный / декартов паллетоукладчик | Роботизированный паллетоукладчик на шарнирном манипуляторе |
|---|---|---|
| Оси перемещения | Неподвижные прямолинейные рельсы X, Y, Z | 4-осевой поворотный манипулятор, круговая рабочая зона |
| Горизонтальный ход / радиус действия | Ход по рельсам 3–4 m, привязан к раме | Радиус действия 2.4–3.2 m от центра основания |
| Класс полезной нагрузки | Подобран под рельс и ось Z; часто средние грузы на неподвижной балке | Стандартный класс 120 kg, тяжёлый класс 180 kg |
| Типичная производительность | 10–25 cases/min в зависимости от осей и захвата | 700–900 picks/h при одиночном захвате, до ~1200 picks/h при оптимизированном движении; цикл 3.5–6 s |
| Площадь на полу | Прямоугольный объём рамы, привязанный к пролёту рельсов | Основание плюс радиус дуги обмета вокруг него |
| Остаточное движение после остановки | Низкое; жёсткая рама быстро стабилизируется | Небольшое, но присутствует: суставы манипулятора могут слегка дрейфовать до стабилизации |
| Гибкость по SKU | Лучше всего для стабильных прогонов одного SKU; смена схем ограничена фиксированными позициями | Библиотека схем в контроллере; смена рецептов между SKU |
| Контур ограждения | Фиксированный объём рамы, проще огородить | Ограждению подлежит вся дуга обмета манипулятора |
| Перекомпоновка линии | Рельсы и колонны нужно удлинять или перестраивать | Основание можно переставить, схемы перепрограммировать |
| Диапазон цены машины (EXW) | $80k–140k | $55k–90k стандартная ячейка; двухпозиционные варианты $85k–130k |
Площадь пола и габаритное пятно
Измерение площади пола означает измерение всей ячейки, а не только габаритного пятна машины, которое указывает поставщик. Для портала пятно — это прямоугольник, заданный пролётом рельсов и глубиной позиций сборки паллет: колонны стоят по углам, балки перекрывают их, конвейер входит с одной открытой стороны. Поскольку рама неподвижна, прямоугольник после компоновки почти не уменьшается. Если добавить зазоры на захват и сброс с каждого конца, портальная ячейка обычно занимает примерно 4.5–6.5 m в длину и 2.5–3.5 m в глубину — в зависимости от того, собирается под рамой один паллет или два.
Для шарнирного манипулятора пятно начинается с основания, приболченного к усиленной плите пола, а затем расширяется наружу до радиуса обмета манипулятора. Конвейер подходит с одной стороны, внутри радиуса действия стоят одна или две позиции паллет, а с другой стороны оставляется зазор на отгрузку готового паллета. Однопозиционная ячейка на манипуляторе часто размещается в рабочей зоне примерно 3.5 × 3.5 m; двухпозиционная ячейка шире, потому что две позиции сборки стоят напротив друг друга вокруг основания. Круговая зона оставляет угловые мёртвые пространства, где можно разместить штабели паллет, дозаторы прокладочных листов или элементы ограждения.
Перед выбором любой из компоновок измерьте на реальной линии следующее:
- Расстояние по центрам между точкой захвата на загрузочном конвейере и центром каждого паллета, в миллиметрах.
- Габарит паллета плюс 100 mm зазора с каждой стороны для въезда вилочного погрузчика или гидравлической тележки.
- Высоту от пола до нижнего препятствия над головой: трассы трубопроводов, освещение, балки подъёмного крана, низ мезонина.
- Зазор для штабелирования пустых паллет и отгрузки готовых паллет, включая цикл обмена, когда полный паллет уходит, а приходит пустой.
- Ширину дверей и проходов, через которые машина должна пройти при монтаже, и несущую способность пола в kg/m².
Радиус действия и рабочая зона
По радиусу действия две конструкции перестают выглядеть взаимозаменяемыми. Ход портала 3–4 m — это измерение по прямой вдоль рельсов: каждая точка под балкой имеет одинаковый доступ по оси Z, но всё, что выходит за пролёт рельсов, недосягаемо. Зона представляет собой прямоугольный объём под рамой, и позиции в этом объёме зафиксированы в компоновке. Радиус действия манипулятора 2.4–3.2 m — это радиус от центра основания: зона — цилиндр, обметаемый манипулятором, с верхним пределом по высоте, заданным вертикальным подъёмом руки, и со снижением полезной нагрузки по мере приближения груза к дальнему краю.
При переводе этих цифр в компоновку важны две детали. Во-первых, радиус действия указан при полной полезной нагрузке; на внешних 20% зоны манипулятор может снизить нагрузку или замедлиться, поэтому центры паллет должны лежать внутри комфортного диапазона радиуса, а не на номинальном максимуме. Во-вторых, высота собранного штабеля вычитается из вертикального хода. Паллет 1200 mm, загруженный до штабеля 1800 mm, плюс высота захвата и зазор на подъём оставляют только часть вертикального хода манипулятора на сближение; у портала ход оси Z перекрывает ту же высоту штабеля с поднятого рельса, поэтому высота колонн задаётся непосредственно по этой цифре.
Производительность: коробы в минуту и захваты в час
Производительность обычно указывают в коробах в минуту, захватах в час или слоях в минуту, и эта цифра имеет смысл только в привязке к времени цикла и весу продукции. На стороне портала стандартная декартова машина обрабатывает примерно 10–25 cases/min в зависимости от того, сколько осей движется параллельно, как далеко перемещается захват между захватом и укладкой и берётся ли продукция по одной коробке или целым слоем. На стороне шарнирного манипулятора рука с одиночным захватом выдаёт 700–900 picks/h в обычном режиме, поднимаясь примерно до 1200 picks/h при оптимизированном движении, близких позициях паллет к конвейеру и быстром цикле захвата. Это соответствует типичному циклу 3.5–6 s на захват: опускание, сцепление, подъём, перенос, укладка, сброс, отвод.
Пример расчёта: линия коробок 12 cases/min
Возьмём линию коробок с производительностью 12 cases/min, то есть 720 коробов в час. При среднем цикле 4.5 s один манипулятор выполняет 800 захватов в час, оставляя запас на обмен паллет, поворот схемы и периодическое перепозиционирование. Однопозиционная ячейка на манипуляторе выдерживает этот темп, но каждый обмен паллет приостанавливает захват до установки пустого паллета; если обмен занимает 40–60 s и происходит после каждого готового груза, потерянное время съедает этот запас. Портал на той же линии окажется ближе к середине своего диапазона 10–25 cases/min, а неподвижный рельс удержит захват на коротком челночном перемещении между конвейером и паллетом. Решающим фактором здесь является не скорость — оба спокойно проходят 12 cases/min, — а сколько SKU работает на линии и как часто меняются рецепты.
Пример расчёта: высокотемповая линия 20 cases/min
Линия 20 cases/min выдаёт 1200 коробов в час. При таком темпе манипулятору нужен близкий к оптимизированному диапазону режим движения: позиции паллет вблизи конвейера и захват, согласованный с гранью коробки. Однопозиционная станция, останавливающаяся на обмене, становится узким местом, поэтому типовое решение — двухпозиционная компоновка, где манипулятор собирает один паллет, пока второй меняется. Две позиции сборки могут поднять эффективную выдачу примерно до 1.6–1.9 раза от одной позиции при том же темпе захватов. Портал на 20 cases/min находится у верхнего края своего диапазона и требует параллельного движения осей; при стабильном прогоне одного SKU жёсткая рама и короткий челнок удерживают темп, а время стабилизации суставов не съедает цикл. При чередовании трёх-четырёх размеров коробок по сменам библиотека схем манипулятора возвращает время на настройку, которое порталу пришлось бы потратить на изменения фиксированных позиций.
Остаточное движение и время стабилизации
Расчётные цифры производительности предполагают, что захват стабилизирован до сцепления или сброса. Жёсткая рама портала даёт наименьшее время стабилизации после каждой остановки, что помогает при плотно расставленных точках захвата и сброса. У манипулятора после остановки возможен небольшой дрейф суставов, особенно при длинной траверсе захвата, несущей широкий груз; контроллер добавляет короткую выдержку перед опусканием, чтобы дать ему стабилизироваться. На лёгких коробках эта выдержка почти незаметна; на широкой вакуумной траверсе, перекрывающей две коробки, она может добавить десятые доли секунды на цикл, и это следует учесть в расчёте цикла.
Типы грузов, которые обрабатывает каждая конструкция
- Коробки и лотки: вакуумное сцепление по верхней грани, одна коробка или слой за захват. Портал работает на стабильных прогонах; манипулятор адаптируется при смене размеров и ориентации.
- Тканые и бумажные мешки: захват обычно клещи или вилочный инструмент, обхватывающий тело мешка. Форма мешков неправильная, поэтому движение манипулятора, способное повернуть и выровнять мешок над паллетом, склонно формировать более ровные слои; портал может укладывать мешки только при регулярной подаче и фиксированных точках сброса.
- Бочки и канистры: обрабатываются клещами или специальной стропой; захват должен отцентровать груз перед подъёмом. Здесь важнее радиус действия и полезная нагрузка, чем форма рамы.
- Биг-бэги FIBC: требуют тяжёлого класса 180 kg и рамного инструмента, зацепляющего петли мешка. Усиленный роботизированный паллетоукладчик 180 kg является эталоном для такого груза; проверьте суммарный вес мешка, продукции и инструмента против номинала полезной нагрузки на выбранном радиусе действия.
Пористый или помятый гофрокартон меняет вакуумный расчёт независимо от конструкции: присоска, герметизирующаяся на плоском листе, может пропускать на вторичном или печатном участке, и вакуумная система должна удерживать коробку на всём подъёме. Пневматические вакуумные захваты обеих машин расходуют в среднем примерно 40–80 Nl/min при давлении в сети 5–6 bar, поэтому производительность сжатого воздуха на площадке следует подбирать под захват плюс любые другие пневмоцилиндры в ячейке.
Номенклатура SKU и схемы укладки слоёв
Схема укладки слоя — это расположение коробок на слое паллета: сколько коробок поперёк, сколько в глубину, в какую сторону ориентирована каждая коробка и где повёрнутые коробки перекрывают стыки между слоями. На линии одного SKU, где неделями работает один размер коробки, схема фиксированная и простая, и ни одна конструкция не реализует на ней свою гибкость. Сравнение становится существенным, когда линия выпускает два, три или четыре SKU разных размеров по чередующимся сменам или даже чередующимся паллетам.
Манипулятор хранит каждую схему как рецепт: размеры коробки, позиции в сетке, углы поворота для каждой ячейки, число слоёв и следующий рецепт, который вызывается, когда число паллет достигнет цели. Смена рецепта — выбор на пульте обучения или панели оператора линии, обычно в пределах единиц минут, как только захват подходит к новой грани коробки. Фиксированные позиции рельсов портала тоже могут хранить несколько схем в контроллере, но физические точки захвата и сброса не перемещаются; схемы, требующие смещённой позиции коробки или второго центра паллета, могут потребовать механической регулировки рамы или направляющих подачи. Частые короткие прогоны, сезонные изменения упаковки или смешанные паллеты ближе к зоне манипулятора; один продукт по фиксированному графику соответствует фиксированной геометрии портала.
Ограждение и контур безопасности
Стоимость и компоновка ограждения следуют объёму движения машины. Рабочий объём портала — пространство под неподвижной рамой; доступ контролируется периметральным ограждением, решётчатыми проёмами со стороны обмена паллет и блокируемыми сервисными воротами. Рабочий объём манипулятора — вся его дуга обмета, поэтому ограждение следует за этой дугой вокруг основания, а любая открытая точка доступа требует световых завес или сканеров безопасности, останавливающих движение при проникновении человека. Зона манипулятора также распространяется над полом, по которому операторы могли бы проходить, отодвигая ограждения дальше в проход.
Подбор расстояния до ограждения — это работа по стандартам, а не догадка: скорости сближения, время отклика датчиков и тормозная эффективность складываются в минимальные расстояния в миллиметрах, и ячейку при проектировании следует сверять с соответствующей рамкой безопасности машин. Детали соответствия и расстояний до ограждения разобраны отдельно в руководстве по безопасности паллетоукладчиков и соответствию CE, включая ограждения, световые завесы, блокировки и силовые пределы для коллаборативных ячеек. Для решения портал против манипулятора отметим сразу: ячейка на манипуляторе обычно имеет большее огороженное пятно, чем портальная ячейка сопоставимой производительности, и это пятно должно быть зарезервировано в компоновке до размещения заказа на машину.
Монтаж, высота потолка и инженерные сети
Монтаж начинается с подготовки пола. Основание манипулятора приболчено к усиленной плите, воспринимающей реакцию груза 120–180 kg на радиусе действия; колонны портала закреплены на раме, распределяющей нагрузку по пролёту рельсов, и пол должен нести эту распределённую нагрузку без осадки. Высота потолка важна для обеих машин, но по-разному. Верхняя балка и ось Z портала расположены над рабочим штабелем, поэтому нижнее препятствие должно проходить над кареткой рельса плюс высота втягивания захвата; конвенциональная машина верхнего уровня требует ещё большего запаса высоты, около 4.5 m и выше под свой мезонин. Профиль манипулятора у основания ниже, но его вертикальный подъём перекрывает штабель сверху, поэтому зазор над головой проверяется по вершине готового паллета, а не по неподвижной балке.
Инженерные сети для любой ячейки включают подачу сжатого воздуха 5–6 bar, подобранную под генерацию вакуума и цилиндры прижимов, электрический ввод, согласованный с приводами манипулятора или рельсов и шкафом управления, и связь с PLC линии для сигналов наличия коробки, счёта паллет и неисправностей. Монтаж, доставка и приёмочные испытания на площадке составляют примерно 12–22% сверху к цене машины без периферии в зависимости от расстояния, доступа для такелажа и интеграции конвейеров. Зарезервируйте время на SAT в графике: холостые прогоны с пустыми коробками, затем реальная продукция с производственным темпом, до подписания акта.
Когда побеждает портал
Портал — правильный выбор, когда линия соответствует его фиксированной геометрии:
- Длинные стабильные прогоны одного-двух SKU с устойчивыми размерами коробок и фиксированной схемой слоя.
- Прямоугольная компоновка, где конвейер и позиции паллет выстроены вдоль прямого пролёта рельсов 3–4 m.
- Важно короткое время стабилизации: тяжёлые балки, широкие вакуумные инструменты или штабелируемые слои, где остаточное колебание нарушило бы груз.
- Контур ограждения должен быть простым фиксированным объёмом, понятным операторам и обслуживающему персоналу с одного взгляда.
- Над головой есть пространство, а пола в обрез, поэтому подъём движения на раму освобождает пол под рельсами.
- Ожидаемое обслуживание смещается в сторону рельсов, подшипников и приводных ремней, а не суставных редукторов и кабельных жгутов манипулятора.
Это неправильная покупка, когда номенклатура продукции будет часто меняться, когда позиции паллет стоят по кривой, до которой балка не дотянется, или когда через несколько лет линию предстоит перенести в новую компоновку и раму придётся перестраивать вслед за ней.
Когда побеждает шарнирный манипулятор
Манипулятор оправдывает себя, когда переменными являются геометрия и номенклатура:
- Несколько SKU на одной линии, рецепты выбираются при переналадке, а не механической регулировкой.
- Две или три позиции паллет расположены вокруг основания, и манипулятор обслуживает их одной дугой обмета.
- Неправильные грузы — мешки, пакетированная продукция, коробки разной ориентации — которым нужен поворот кисти и выравнивание перед укладкой.
- Гибкость на будущее: ячейка может обслуживать новый конвейер, второе семейство продукции или перенесённую линию, и основание с контроллером последуют за этим перепрограммированием, а не новой сталью.
- Ниже высота потолка, чем допускает верхняя балка портала, при этом сохранён доступ к вершине готового штабеля.
Это неправильная покупка, когда линия — фиксированный прогон одного SKU, где жёсткость рамы и более простое ограждение справились бы с задачей при меньших затратах на ограждение, либо когда требуемый груз выходит за класс полезной нагрузки 120 kg или 180 kg на запланированном радиусе действия.
Где место коботам и конвенциональным послойным машинам
Коллаборативный робот-паллетоукладчик использует манипулятор кобота в диапазоне полезной нагрузки 10–25 kg, чаще всего 16–20 kg, с потолком производительности около 8–12 cases/min и примерно 6–8 циклами в минуту. Поскольку он работает в пределах силовых и энергетических пределов, заданных для коллаборативного режима, он может работать без сплошного периметрального ограждения при оценке применения по соответствующему коллаборативному стандарту. Он подходит для низкотемповых ячеек с мелкими коробками; он не заменяет манипулятор 120 kg или 180 kg на тяжёлых мешках или высокотемповых коробочных линиях, и его нельзя сравнивать в том же диапазоне cases/min, что портал на 10–25 cases/min.
Конвенциональные послойные машины — послойный паллетоукладчик верхнего уровня и низкоуровневый паллетоукладчик для коробок — формируют продукцию слоями на слойной плите, а не берут отдельные коробки захватом. Они работают примерно 1–3 слоя/мин, подходят для стабильной высокой производительности одного SKU, а верхняя версия требует высоты потолка около 4.5 m плюс мезонин. Там, где портал и манипулятор берут и укладывают по одному предмету за захват, послойная машина собирает целый слой, выравнивает его и сбрасывает одной плитой. При ориентированных на слой темпах и одном SKU конвенциональная машина может быть вариантом с меньшей механической сложностью; для смешанных SKU или низкотемпового старта она выходит за рамки сравнения портал против манипулятора.
Три сценария покупателя
Сценарий 1: коробочная линия одного SKU, 180 коробов в час
Пищевое предприятие выпускает один размер коробки 400 × 300 × 250 mm в две смены, около 180 коробов в час, одна схема паллета неизменна на весь срок жизни продукта. Конвейер и две позиции паллет стоят в прямой ряд; измеренный ход от захвата до центра паллета менее 3 m, над головой запас достаточный, и второй SKU не планируется как минимум три года. Фиксированный рельс портала, короткая стабилизация и простой контур ограждения соответствуют линии; гибкость библиотеки схем манипулятора остаётся невостребованной. Конвенциональную послойную машину стоит сравнивать только если темп прогона поднимется до уровня слоев в минуту; на 180 коробах в час портальная ячейка подходит точнее всего.
Сценарий 2: три мешковых SKU, чередующиеся рецепты паллет
Линия химической упаковки фасует три размера тканых мешков чередующимися партиями, собирая один паллет на рецепт перед переключением. Вес мешков 25–40 kg, позиции паллет стоят по две стороны подающего конвейера, переналадка происходит несколько раз за смену. Манипулятор хранит три схемы для мешков, поворачивает каждый мешок для выравнивания слоя и обслуживает обе позиции сборки от одного основания; двухпозиционная компоновка позволяет продолжать укладку, пока обмененный паллет уходит. Портал работал бы с регулярными мешками только при фиксированных направляющих и терял бы время на каждой смене рецепта. Манипулятор класса 120 kg перекрывает эти веса мешков с запасом на клещевой инструмент; суммарный вес мешка плюс инструмент проверьте против номинала полезной нагрузки на запланированном радиусе действия.
Сценарий 3: тяжёлые грузы биг-бэг, ограниченная высота
Производство насыпных материалов наполняет биг-бэги до 150 kg вместе с рамным инструментом, на складе с низкими перекрытиями балок и ограниченным потолком. Груз требует тяжёлого класса манипулятора 180 kg, зацепляющего петли мешка рамным инструментом и укладывающего мешки на один-два паллета в радиусе 2.4–3.2 m. Верхняя балка портала столкнулась бы с низким препятствием, и высота рельса для хода оси Z недоступна. Более низкий профиль основания манипулятора и его вертикальный подъём соответствуют пространству; ограждение следует за дугой обмета, а снижение полезной нагрузки на радиусе проверяется по самому тяжёлому мешку плюс инструмент до подтверждения заказа.
Контрольный список перед заданием спецификации
- Запишите размеры коробки или мешка, вес за захват и суммарный вес продукции плюс инструмент захвата.
- Измерьте расстояния от захвата до центра паллет в миллиметрах и подтвердите, что они лежат внутри радиуса действия или хода рельсов с запасом.
- Перечислите все SKU, которые будут работать на ячейке в ближайшие три года, с ожидаемой частотой переналадки.
- Зафиксируйте целевую производительность в cases/min или захватах в час, затем обратным расчётом определите допустимое время цикла и простой на обмен паллет.
- Измерьте зазор над головой, несущую способность пола и маршруты доступа для монтажа.
- Подтвердите подачу воздуха 5–6 bar и потребность вакуумного захвата в Nl/min против мощности сети на площадке.
- Начертите контур ограждения для обеих конструкций и зарезервируйте эту площадь пола до утверждения компоновки.
- Попросите поставщика показать время цикла и стабилизации на FAT с вашей продукцией, а не только на демонстрационных коробках.
Обслуживание и переналадка после монтажа
После запуска ячейки две конструкции стареют по-разному. У портала износ концентрируется на подшипниках рельсов, приводах каретки, ременных или винтовых передачах и направляющих оси Z; у манипулятора — на суставных редукторах, кабельных жгутах, подшипниках кисти и инструменте захвата. Сорванные коробки, перекошенные слои, вакуумные неисправности и сбои захвата — общие семейства неисправностей на обеих машинах, и правильный ответ зависит от того, в какой стороне причина: продукция, инструмент или контроллер. В руководстве по диагностике и переналадке роботизированного паллетоукладчика разобраны случаи неисправность–причина–устранение, процедура переналадки с целевыми минутами и график профилактического обслуживания, применимый для ячеек на манипуляторе и адаптируемый под рельсы и приводы портала.
Со стороны манипулятора понимание того, как машина последовательно выполняет каждый захват — оси, работа с полезной нагрузкой, пределы радиуса, математика схемы и расход воздуха, — помогает при разборе отчётов циклов и журналов неисправностей. Техническая последовательность изложена в смежном углублённом материале о том, как работает роботизированный паллетоукладчик, включая разбор таймингов цикла захвата-укладки и цифры за расчётами захватов в час.
Итог: подбирайте конструкцию под геометрию и номенклатуру
Решение портал против роботизированного паллетоукладчика не сводится к тому, что одна машина быстрее или дешевле. Портал побеждает, когда компоновка — прямой фиксированный прямоугольник, номенклатура продукции стабильна, важно малое остаточное колебание, а контур ограждения должен быть простым фиксированным объёмом; его ход по рельсам 3–4 m и жёсткая рама служат этой геометрии. Шарнирный манипулятор побеждает, когда позиции паллет обходят основание по кругу, SKU меняются рецептом, грузам нужен поворот кисти, а линия может быть перекомпонована позже; его класс полезной нагрузки 120 kg или 180 kg и радиус 2.4–3.2 m покрывают большинство коробочных, мешковых и биг-бэг ячеек. Сравнивайте две конструкции по площади пола, радиусу, полезной нагрузке, cases/min, времени цикла, площади ограждения и частоте переналадок, затем сверьте выбранную конструкцию с измеренными цифрами продукции и компоновки перед заказом. Полный ряд машин, классы полезной нагрузки и варианты захватов перечислены в индексе продукции паллетоукладчиков.
