Palettierer-Sicherheit beginnt, bevor der Roboter den ersten Karton greift
Die Palettierer-Sicherheit ist die erste Frage, die ein Verpackungsingenieur stellt, wenn eine End-of-Line-Zelle vom Konzept auf die Bodenfläche kommt, und es ist das Letzte, was ein Kunde bei der Abnahmeprüfung entdecken möchte. Ein Palettierroboter, eine Lagenmaschine oder ein Portalrahmen handhaben Kartons, Säcke, Fässer und Schüttgutladungen mit Gewichten zwischen 10 kg und 180 kg, in wiederholten Zyklen aus Heben, Übergeben, Platzieren und Rückfahren. Die Bewegung selbst ist vorhersehbar; die Gefahren darum herum sind es nicht. Ein Bediener, der hineingreift, um eine verdrehte Lage zu richten, ein Instandhaltungstechniker, der über einen Zaun klettert, um einen Stau zu lösen, oder ein Palettenwagen, der die Abfuhrseite der Zelle kreuzt, können verletzt werden, wenn Schutzeinrichtung und Sicherheitskreis falsch dimensioniert wurden.
Dieser Leitfaden legt dar, wie SunAura Machinery die Palettierer-Sicherheit und CE-Konformität für End-of-Line-Zellen angeht: die anwendbaren Richtlinien und Normen, wie Schutzeinrichtung ausgewählt und beabstandet wird, wie Mindestschutzabstände berechnet werden, wie kollaborierende Roboter-Kraftgrenzen geprüft werden und welche Dokumente beim FAT und SAT zu erwarten sind. Die Zahlen sind Planungsbereiche, die bei der Werksabnahme verifiziert werden müssen, kein Ersatz für die eigene Risikobeurteilung des Herstellers nach der geltenden nationalen Verordnung. Wenn Sie Zellen vergleichen, behandelt der Schwesterartikel zu Portal- vs. Roboterpalettierer-Layouts, wie der Rahmentyp das Schutzvolumen verändert, und der Betriebsleitfaden zur Fehlersuche und Umrüstung am Roboterpalettierer deckt die täglichen Störungen ab, die Schutzeinrichtung allein nicht verhindern kann.
Der Rechtsrahmen: Maschinenrichtlinie und harmonisierte Normen
Für Geräte, die auf dem EU-Markt bereitgestellt werden, ist das grundlegende Rechtsinstrument die Maschinenrichtlinie 2006/42/EC. Sie schreibt weder eine Zaunhöhe noch einen Haltabstand direkt vor; sie verlangt vom Hersteller, Gefahren zu identifizieren, das Risiko jeder Gefahr zu bewerten und dieses Risiko durch Konstruktion, Schutzmaßnahmen und Informationen für die Verwendung auf ein akzeptables Niveau zu reduzieren. Der Konformitätsweg endet mit einer unterschriebenen CE-Konformitätserklärung, einer zehn Jahre aufbewahrten technischen Akte und der CE-Kennzeichnung an der Maschine. Einen Palettierer ohne Erklärung zu kaufen, oder mit einer Erklärung, die Normen aufführt, denen die Zelle tatsächlich nicht gebaut wurde, ist eine Konformitätslücke, die bei der Zollprüfung des Importeurs oder bei einem späteren Arbeitsaudit auftaucht.
EN ISO 13849-1: Sicherheitsbezogene Steuerungs-Performance Level
EN ISO 13849-1 bewertet die sicherheitsbezogenen Teile des Steuerungssystems auf einem Performance Level von a bis e, wobei PL d das typische Ziel für Roboterzellen ist, die schwere Verletzungen verursachen können, und PL e für die höchstgefährdeten Funktionen reserviert bleibt. Die Bewertung berücksichtigt die Kategorie (einkanalig oder redundant kanalig), die mittlere Zeit bis zum gefährlichen Ausfall, die Diagnosedeckung und den Common-Cause-Ausfall. In der Praxis bedeutet das: Sicherheitsrelais oder Sicherheitssteuerung, Verriegelungsschalter, Lichtvorhang-Eingänge und der Not-Aus-Kreis werden als eine Kette bewertet, nicht als Einzelkomponenten. Eine Zelle, die einen PL d-Sensor mit einem einkanaligen einfachen Relais mischt, landet auf einem niedrigeren Niveau als das Sensor-Namensschild andeutet, und die Lücke zeigt sich im Steuerungs-Schaltplan der technischen Akte.
EN ISO 13855: Schutzabstand und Annäherungsgeschwindigkeit
EN ISO 13855 ist die Norm, die die Ansprechzeit eines Geräts in einen physischen Rückstellabstand umrechnet. Sie legt die im Rechengang verwendete Annäherungsgeschwindigkeit fest, definiert die Übergriff- und Untergriff-Offsets und gibt den Mindestabstand zwischen einem Sicherheitsgerät und dem Gefahrenbereich vor. Jeder Lichtvorhang, jedes Scannerfeld und jede Schutzöffnung an einer Palettierzelle muss mit diesen Abständen platziert werden; einen Vorhang wegen knapper Grundrissnähe nahe an den Roboter zu montieren, ist die häufigste Nichtkonformität, die wir beim FAT sehen. Die Rechnung weiter unten in diesem Leitfaden zeigt, wie die Werte für eine typische Roboterzelle ausfallen.
EN ISO 10218-1 und EN ISO 10218-2: Industrieroboter und Roboterzellen
EN ISO 10218-1 deckt den Roboter selbst ab: seine Schutzstopps, sein Bremsverhalten, seine Kennzeichnung und die Grenzen seiner eigenen Sicherheitsfunktionen. EN ISO 10218-2 deckt das integrierte Robotersystem ab: die Zelle, den Greifer, die Bänder, die Schutzeinrichtungen, die Verriegelungen und die Interaktion mit angrenzender Ausrüstung. Die Unterscheidung ist für die Beschaffung wichtig. Ein vom Hersteller gelieferter Roboterarm trägt seine eigene EN-ISO-10218-1-Konformität; die Zelle, die diesen Arm mit Bändern, Zaun und Steuerungen verpackt, muss vom Integrator nach EN ISO 10218-2 bewertet und geschützt werden. Ein Käufer, der nur nach „Roboter-Zertifizierung“ fragt, erhält oft das Arm-Zertifikat ohne die zellenebene Bewertung, die die Installation tatsächlich regelt.
ISO/TS 15066: Kollaborierender Betrieb und biomechanische Grenzwerte
ISO/TS 15066 ergänzt EN ISO 10218 für Roboter, die ohne vollen festen Zaun arbeiten, im kraft- und leistungsbegrenzten kollaborierenden Modus oder im geschwindigkeits- und abstandsüberwachten Modus. Sie listet Körperregionen und die quasistatischen Kraft- und Druckgrenzen auf, die ein Kontakt mit einem bewegten Roboter nicht überschreiten darf, damit eine Klemmung oder ein Kontakt zwischen Bediener und Arm keine Schmerzen oder Verletzung verursacht. Die Kraftwerte in diesem Leitfaden stammen aus diesem Rahmen. Ein kollaborierender Palettierer braucht trotzdem eine Risikobeurteilung; die Norm definiert die Grenzwerte, sie hebt nicht die Anforderung auf, den Kontakt wo möglich konstruktiv zu vermeiden.
Konventionelle Maschinen-Normen: EN 619, EN 620, EN 1089
Für konventionelle Lagenpalettiermaschinen statt Knickarme liegen die einschlägigen Normen neben den Roboternormen. EN 619 deckt mechanische Handhabungsgeräte für Stückgüter ab, EN 620 deckt kontinuierliche Handhabungsgeräte für Schüttgüter ab, und EN 1089 deckt Sicherheitsanforderungen an Palettierer und Depalettierer der konventionellen Maschinenfamilie ab. Eine Hochlagen-Lagenmaschine mit Zwischenpodest, ein Niederlagen-Kartonpalettierer mit Lagenplatte und ein Portalsystem greifen jeweils auf diesen Satz zurück für den Schutz von Quetschstellen, Lagenübergabezonen und Abführbändern. Wenn SunAura eine konventionelle Maschine anbietet, verweist die technische Akte auf die anwendbare Norm dieser Gruppe, statt eine Roboternorm Geräten aufzuzwingen, die keinen Knickarm haben.
Gefahrenanalyse an einer Palettierzelle
Die Risikobeurteilung beginnt damit, die Zelle in drei Zuständen durchzugehen: Normalproduktion, Einrichtung und Einlernen sowie Instandhaltung oder Störungsbeseitigung. Jeder Zustand erzeugt einen anderen Satz von Belastungen, und ein Schutz, der die Produktion schützt, kann einen Instandhaltungsweg offen lassen. Die Gefahrenliste, die wir auf jedem Projekt durcharbeiten, deckt die folgenden Punkte ab.
- Knickarm-Überstreichweg: Arm und Greifer durchfahren einen Bereich, der von der Zuführ-, Palettenwechsel- oder Abfuhrseite aus erreichbar ist. Das Überstreichvolumen hängt von der Reichweite ab, typischerweise 2.4–3.2 m an einem vierachsigen Arm der 120 kg- oder 180 kg-Klasse, und vom Handgelenkwerkzeug.
- Quetsch- und Scherstellen: zwischen Lagenplatte und Kartons, Gabeln und Palettenbrettern, Greiferfingern und einem Karton sowie Bandführungen und Kartonkanten.
- Fallende Last: ein fallender Karton, Sack oder Großsack aus Hubhöhe; eine Palette, die auf dem Aufbautisch verrutscht; ein Napf, der während des Transports loslässt.
- Palettenhandling: Leerpaletten aus dem Stapelmagazin, volle Paletten, die per Gabelstapler oder Palettenwagen gewechselt werden, sowie die Zellschnittstelle zur Verkehrsspur des Lagers.
- Pneumatik- und Vakuumenergie: 5–6 bar Luft, die Greifer, Klemmen und Schieber antreibt; Vakuum, das einen Karton durch Saugung hält; Restluft nach der Absperrung.
- Elektrik und gespeicherte Energie: Servoantriebe, Bremsekondensatoren und Energieketten, die nach Öffnen des Hauptschalters noch geladen sind.
- Übergriff und Untergriff: Zugang über einen niedrigen Zaun, unter einem Band oder durch eine Maschenöffnung, auch wenn die Tür geschlossen bleibt.
Für jede Gefahr hält die Bewertung Verletzungsschwere, Expositionshäufigkeit, Vermeidungsmöglichkeit und den gewählten Schutz fest. Die Hierarchie lautet: Gefahr konstruktiv beseitigen, Risiko durch sicherheitsgerechte Maßnahmen reduzieren, feste oder verriegelte Schutzeinrichtungen anwenden, und zuletzt Schulung, Kennzeichnungen und Verfahren ergänzen. Schutzeinrichtungen sind kein Ersatz dafür, eine Quetschstelle außer Reichweite zu bringen.
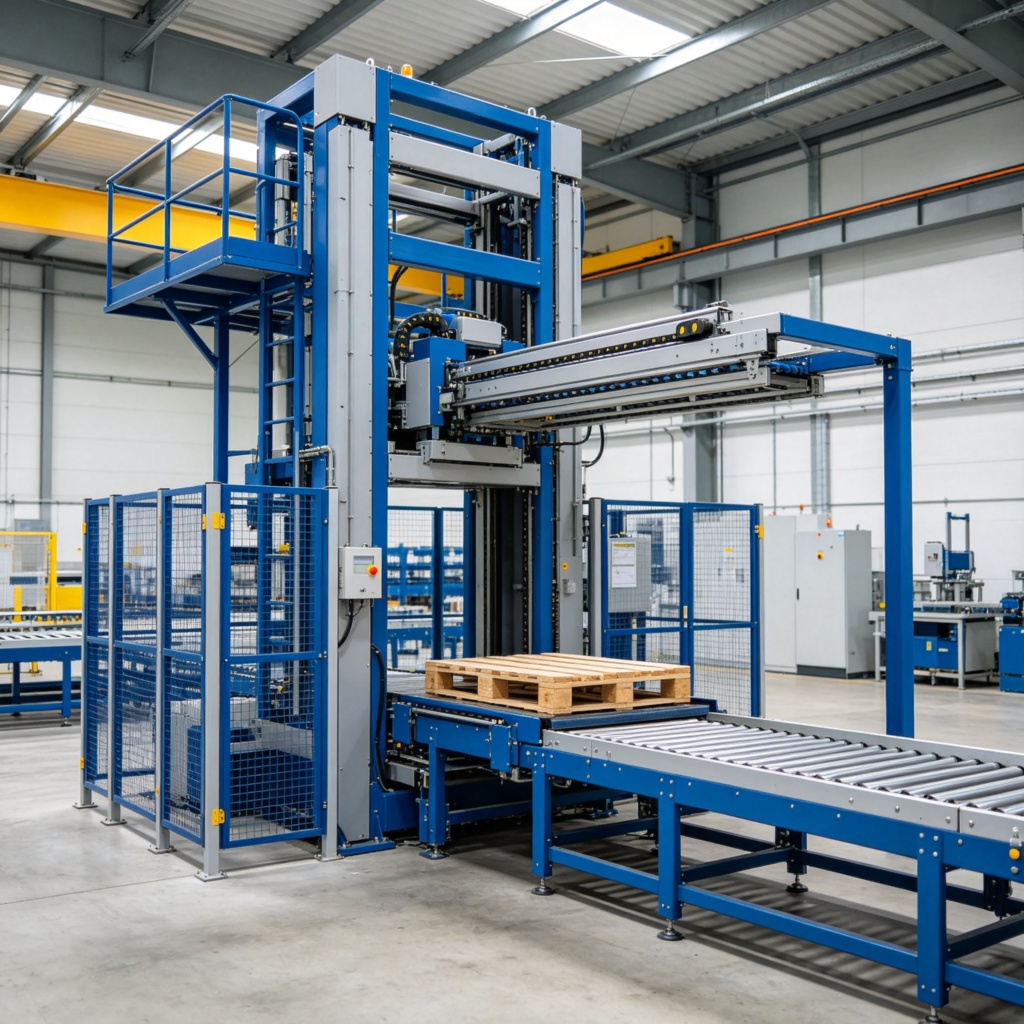
Schutzstrategien: Zäune, Verriegelungen, Vorhänge, Matten und Scanner
Kein einzelnes Schutzgerät deckt jeden Zugangspunkt ab. Eine Palettierzelle kombiniert typischerweise mehrere Ebenen, jeweils abgestimmt darauf, wie Personen sich der Ausrüstung tatsächlich nähern.
- Fester Umzäunungszaun: Gitter- oder Paneelzaun, der das Roboter-Überstreichvolumen umschließt, die Basisschranke für Zellen, in die Bediener nicht regelmäßig eintreten. Maschenöffnungsgröße und Höhe folgen den Schutzregeln der anwendbaren Norm, dimensioniert, um Finger, Hände und Arme in dem Abstand zur Gefahr aufzuhalten.
- Verriegelte Zugangstür: eine schwenk- oder schiebbare Tür mit Schutzschloss oder Verriegelungsschalter. Das Öffnen unterbricht den Sicherheitskreis und stoppt die Bewegung; das Schloss kann die Tür geschlossen halten, bis der Roboter einen sicheren Zustand erreicht. Eingesetzt dort, wo Personal für Mustereinrichtung, Greiferwechsel oder Störungsbeseitigung eintritt.
- Lichtvorhang: eine optoelektronische Schranke über einem offenen Zugangspunkt, meist die Zuführ- oder Abfuhrseite. Kartons und Paletten passieren, während ein den Strahl querender Körper ihn unterbricht; Auflösung und Montagehöhe werden für Hand-, Arm- oder Ganzkörpererkennung gewählt.
- Sicherheits-Laserscanner: ein Bodenflächenscanner, der ein oder mehrere Schutzfelder definiert, wo ein fester Zaun den Palettenwagenverkehr blockieren würde oder die Zugangsroute zwischen Produkten wechselt. Er löst bei Eintritt einen Stopp aus und kann zwischen Warn- und Stoppzonen umschalten.
- Sicherheitsmatte: eine druckempfindliche Bodenmatte, die den Kreis bei Betreten unterbricht. Einfach zu installieren und tolerant gegenüber rauen Paletten und Verschüttungen, aber der Mattenrand muss gegen Umgriff geschützt werden.
- Not-Aus: rote Pilzkopf-Taster an jeder Station, entlang des Zauns und am Pendant. Die Not-Aus-Kategorie und die Stoppfunktion sind Teil der EN-ISO-13849-1-Bewertung; ein Not-Aus entfernt die Bewegung, gibt aber keine gespeicherte Energie frei.
Die Wahl zwischen Zaun und offener geschützter Seite wird von Leistung und Verkehr getrieben. Eine Zelle mit einem stabil laufenden Einzel-SKU, wie eine konventionelle Lagenmaschine, die einen Stretchwickler speist, bekommt meist einen vollen festen Umkreis mit einer verriegelten Servicetür. Eine kompakte Kartonzelle mit häufigem SKU-Wechsel hält Zuführ- und Abfuhrseiten offen hinter Vorhängen oder Scannerfeldern, die Roboterseiten sind eingezaunt. Ein kollaborierender Palettierer entfernt den Umkreiszaun, behält aber die Kontaktgrenzen und die Abstandsüberwachung, die später beschrieben werden.
Schutzabstände: wie nahe der Gefahrenbereich an die Schutzeinrichtung rücken darf
EN ISO 13855 legt den Trennungsabstand S zwischen Schutzeinrichtung und Gefahr fest. Die Kernformel für die horizontale Annäherung lautet S = K × T + C, wobei K die menschliche Annäherungsgeschwindigkeit ist (1600 mm/s in der Normrechnung), T die Gesamt-Systemansprechzeit in Sekunden und C ein Offset für Übergriff- oder Untergriffgeometrie. Für den horizontalen Zugriff beträgt der Offset C 850 mm; für den Übergriff von oben, wo sich eine Person über eine Schranke lehnt, beträgt der Offset 1200 mm. Das Ergebnis ist der Mindestrückstand; darauf addiert man Grundrisstoleranz, statt die Zahl abzurunden.
Beispielrechnung: Ein Lichtvorhang schützt die Palettenwechselseite einer Knickarmzelle. Sicherheitssteuerung und Roboterhalt geben eine kombinierte Ansprechzeit T von 0.25 s von Strahlunterbrechung bis sicherer Zustand. Der Vorhang ist für den horizontalen Zugriff in stehender Bedienerhöhe montiert. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. Die Vorhangfront muss mindestens 1250 mm vom nächsten Punkt entfernt sein, den Arm oder Greifer einnehmen können; wäre der Roboterhalt länger, etwa 0.40 s, steigt der Abstand auf 1600 × 0.40 + 850 = 1490 mm. Ein langsamerer Stopp oder eine nähere Gefahr erzwingt einen größeren Rückstand, weshalb die Ansprechzeit ebenso zählt wie die Zaunhöhe.
| Schutzeinrichtung | Zugangsgeometrie | Typische Ansprechgrundlage | Mindestrückstand zur Gefahr |
|---|---|---|---|
| Verriegelte Zauntür | Seiteneintritt, Tür schwingt nach innen | Tür öffnet den Kreis; Roboter stoppt auf Verriegelungssignal | Kein Übergriff, wenn Tür und Rahmen geschützt sind; Türspalt nach den Regeln für Schutzöffnungen dimensioniert |
| Lichtvorhang, Ganzkörperhöhe ≥1200 mm | Horizontale Annäherung, T = 0.25 s | 1600 mm/s Annäherung + 850 mm Offset | 1250 mm |
| Lichtvorhang, untere Schutzhöhe 900 mm | Horizontale Annäherung mit Untergriffbetrachtung | EN-ISO-13855-Tabelle für reduzierte Höhe | 900 mm Mindestmaß, zur Gefahr gemessen |
| Sicherheits-Laserscanner, Schutzfeld | Horizontale Bodenflächenannäherung | Scanner-Ansprechzeit plus Roboterhalt, typisch T ≈ 0.2–0.3 s | 700–1000 mm Feldrückstand, je nach Stoppzeit |
| Übergriff über eine Schranke | Vertikaler Zugriff von oben | 1600 mm/s Annäherung + 1200 mm Offset | 1200 mm plus Bewegungsdistanzterm; Zaunhöhe gegen Übergrifflänge verifiziert |
| Sicherheitsmatte | Direkter Zugang am Mattenrand | Druckschalter-Ansprechzeit, T ≈ 0.1–0.2 s | Matte deckt den Eintrittspunkt ab; Seiten gegen Umgriff geschützt |
Öffnungsabmessungen folgen derselben Zugriffslogik. Finger große Spalten zwischen 0 und 350 mm Zugriffstiefe sind auf 12 mm oder weniger gehalten; Hand- und Armöffnungen werden nur größer, je weiter der Abstand zur Gefahr wächst. Gitterpaneele verwenden üblicherweise 50 × 50 mm Öffnungen, wenn das Paneel weit genug von bewegten Teilen entfernt ist, dass ein Arm nicht durch zur Gefahr reichen kann. Steht ein Paneel nahe an einem Greifer oder einer Lagenplatte, verschärft sich die Maschenspezifikation statt sich zu lockern. Diese Abmessungen werden beim FAT gegen die Schutznorm-Tabellen geprüft, nicht aus einem Lagerzaun-Katalog geschätzt.
Cobot-Palettierer-Sicherheit: Kraft- und Druckgrenzen nach ISO/TS 15066
Ein kollaborierender Palettierer entfernt den Umkreiszaun, aber nicht die Gefahr. Im kraft- und leistungsbegrenzten Betrieb bewegt sich der Roboter mit einer Geschwindigkeit und Traglast, die die Kontaktenergie begrenzt, und jeder Klemm- oder Kontaktfall muss innerhalb der biomechanischen Grenzen der ISO/TS 15066 bleiben. Im geschwindigkeits- und abstandsüberwachten Betrieb verfolgt ein Scanner oder ein Vision-System den Abstand des Bedieners zum Arm: Der Roboter bremst, wenn sich die Person nähert, und stoppt, wenn der Trennungsabstand unter das Schutzfeld fällt. Die beiden Modi werden gelegentlich kombiniert, aber der gewählte Modus muss in der Risikobeurteilung angegeben sein.
Die folgende Tabelle listet typische quasistatische Kraftgrenzen nach Körperregion aus dem ISO/TS-15066-Rahmen. Behandeln Sie diese als Referenzband für die Kontaktbewertung der Zelle; das tatsächliche Auslegungsziel kann für eine Region, die der Greifer gegen den Armrahmen einklemmen kann, niedriger liegen, und die Druckgrenze in N/cm² für diese Region muss ebenfalls gegen die Norm geprüft werden. Die eigene Traglast und Geschwindigkeit des Cobot ist auf diese Grenzen abgestimmt: unsere kollaborierenden Zellen laufen mit 10–25 kg Traglast (üblich 16–20 kg), 6–8 Zyklen pro Minute und einer Grenze von etwa 8–12 Kartons pro Minute, was die Kontaktenergie gegenüber einem 120 kg-Industriearm niedrig hält.
| Körperregion | Typische quasistatische Kraftgrenze | Zu prüfendes Kontaktszenario |
|---|---|---|
| Stirn / Gesicht | 130 N | Kopfkontakt mit Arm oder Greifer beim Überreichen über die Zelle |
| Brustkorb | 140 N | Rumpf, der während des Transports gegen Rahmen oder Palette gedrückt wird |
| Bauch | 110 N | Weichteilkontakt mit Handgelenk oder Werkzeug in mittlerer Höhe |
| Oberarm | 160 N | Arm, der zwischen Gestänge und Zellstruktur eingeklemmt ist |
| Handfläche | 260 N | Handkontakt mit Greifergehäuse oder Saugrahmen |
| Rückhand | 140 N | Knöchelkontakt bei der Werkzeugannäherung an den Karton |
| Oberschenkel | 220 N | Beinkontakt in niedriger Roboterhöhe auf Palettenniveau |
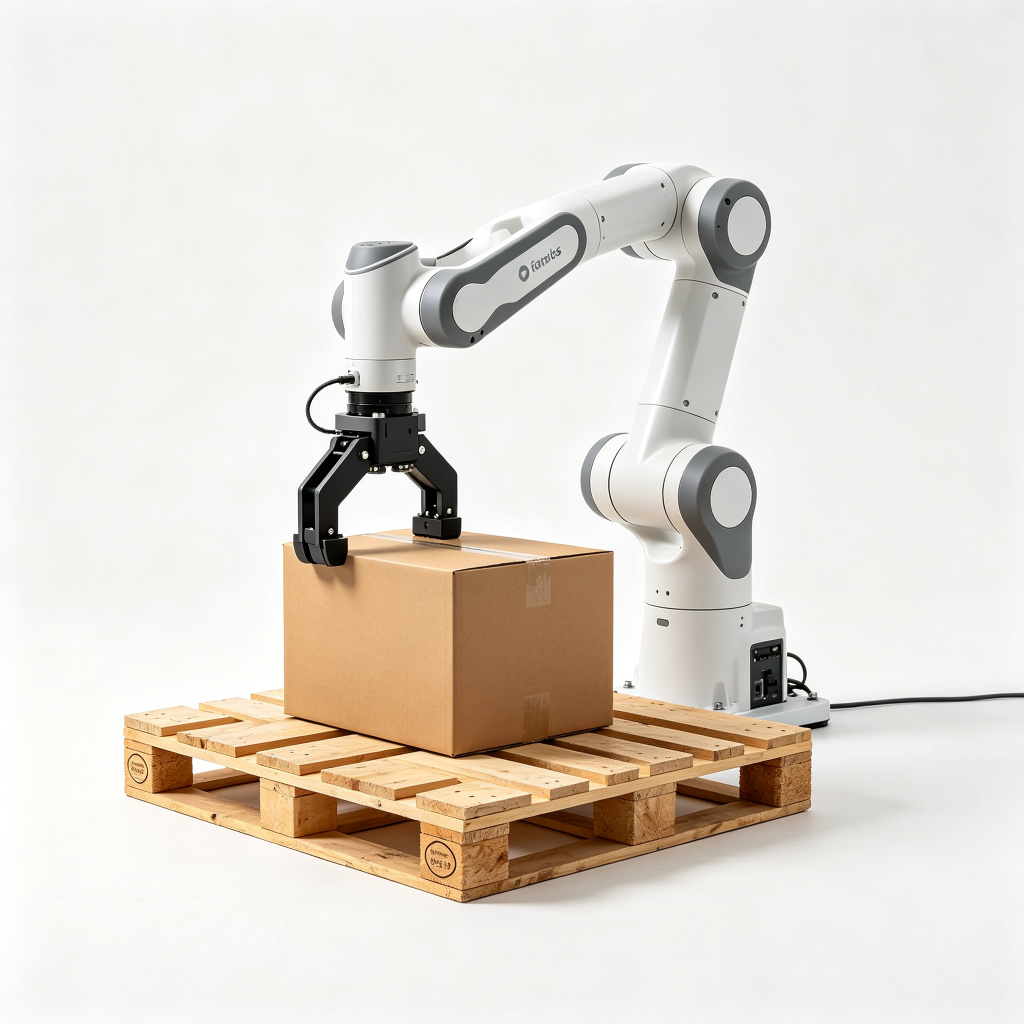
Aus diesen Grenzen folgen zwei Ingenieurregeln. Erstens: Beseitigen Sie Klemmgeometrie wo immer möglich; Greiferfinger und Rahmenprofile dürfen keine Falle bilden, die sich um Finger oder Gliedmaß schließen kann, denn ein Kontakt, der an einer flachen Fläche hält, leitet Kraft ab, während eine Falle sie konzentriert. Zweitens: Verifizieren Sie die Kraft am tatsächlichen Werkzeug. Die ausgewiesene kollaborierende Bewertung des Roboterarms überträgt sich nicht automatisch auf den Greifer, den Vakuumrahmen oder die Fingerverlängerung; die komplette Handgelenkmontage muss in die Kontaktbewertung einbezogen werden. Ein Cobot mit überhängendem Werkzeug, das am Handgelenk Masse addiert, verändert sowohl die Trägheit beim Kontakt als auch das erreichbare Volumen.
Sicherheitskreisarchitektur: Performance Level, Kanäle und Diagnose
Der Sicherheitskreis wird als Kette vom Sensor zum Stoppaktor bewertet. Eine typische Palettierzelle verkettet folgende Eingänge: Verriegelungsschalter an Zauntüren, Lichtvorhang-Ausgänge, Scanner-Schutzfeldsignale, Not-Aus-Taster an Stationen und Pendant sowie jedes Freigabegerät am Teach-Pendant. Die Kette speist ein Sicherheitsrelais oder eine Sicherheitssteuerung, die die sichere Stoppfunktion des Roboters antreibt, die Bandbewegung im geschützten Bereich stoppt und pneumatische Entriegelungen abschaltet, wo erforderlich.
Für eine Zelle, die schwere Verletzungen verursachen kann, konstruieren wir nach PL d nach EN ISO 13849-1, meist mit redundanten Kanälen und Kanalüberwachung, damit ein Kanalfehler die Sicherheitsfunktion nicht außer Kraft setzt. PL e wird verwendet, wenn die Folge schwerwiegend und die Exposition häufig ist; PL c passt für risikoärmere Funktionen wie eine Schutztür an einer energiearmen Nebenstation. Der Schaltplan zeigt Kategorie, Kanalzahl, Diagnosedeckung jedes Geräts und den resultierenden PL der kompletten Kette. Fragt der Sicherheitsbeauftragte des Käufers nach einem PL-Ziel, ist dieses Ziel Komponent für Komponente im Angebot zu beantworten statt als einzelnes Etikett am Zaun.
- Sichere Stoppfunktion: definiert nach der Roboter-Stoppkategorie, mit Bremseneinrastung nach dem Stoppbefehl geprüft.
- Reset-Logik: Nach Öffnen und Schließen einer Schutzeinrichtung startet die Maschine nicht von selbst; ein expliziter Reset an der Bedienstelle bestätigt, dass der Bereich frei ist.
- Moduswahl: Produktions-, Einrichtungs- und Instandhaltungsmodus schalten Geschwindigkeitsgrenzen und das Verhalten der Schutzeinrichtung um; der Modusschlüssel oder Wahlschalter ist selbst ein überwachtes Steuerungselement.
- Diagnose: Kanalfehler, Gerätefehler und Umgehungszustände werden der HMI gemeldet und protokolliert, sodass ein überbrückter Vorhang sichtbar statt stillsteht.
CE-Konformität: Risikobeurteilung, technische Akte und Erklärung
Das CE-Zeichen ist das Ende eines dokumentierten Verfahrens, kein Aufkleber beim Versand. Der Konformitätsweg nach der Maschinenrichtlinie 2006/42/EC sammelt in der technischen Akte: die Risikobeurteilung und Restrisikohinweise, Aufbau- und Schutzzeichnungen, den sicherheitstechnischen Steuerungsschaltplan mit Performance Levels, die Normenliste, Sicherheitsgeräte-Zertifikate, Elektro- und Pneumatikschaltpläne, Handbücher in der Bestimmungslandsprache und die abschließende Konformitätserklärung.
Am Käuferstandort verändert die Installation das Risikobild erneut. Eine als Einzelmaschine geschützte Zelle verbindet sich nun mit ankommenden Bändern, einem Abfuhrwickler, Gabelstaplerverkehr und Abläufen, die es in der Werkstatt nicht gab. Der Standort braucht eine eigene Prüfung: Bänder geschützt dort, wo sie die Zelle passieren, Bodenmarkierungen für die Verkehrsspur, Zugangspunkte passend zur gebauten Auslegung, und eine Restrisikodurchsicht, die den Kreis zwischen Herstellerdokumentation und installiertem Zustand schließt. Die Konformitätserklärung des Herstellers deckt die Maschine im gelieferten Zustand; der Integrator oder Standortbetreiber bleibt verantwortlich für das installierte System, wo Geräte am Boden kombiniert werden.
Die eigenen Zertifizierungen, Patente und Prüfprotokolle von SunAura sind auf der Seite zu Zertifizierungen und Patenten gelistet, damit Käufer die Lieferantennachweise vor einer Bestellung prüfen können. Für die Maschine selbst deckt die praktische Checkliste bei der Abnahme die Punkte des nächsten Abschnitts ab; wir behandeln fehlende Dokumentation als Haltepunkt, nicht als Papierkram, der nach dem Versand folgt.
Maschinenbezogene Sicherheitsnotizen
Niederlagen-Kartonpalettierer
Ein Niederlagen-Kartonpalettierer baut Lagen etwa auf Stand- oder Grubenniveau auf, was den Bediener nahe an der Lagenplatte und der Kartonzuführung hält. Der Schutzfokus liegt auf der Lagenübergabezone, der Quetschung zwischen Kartons und Seitenführungen und der verriegelten Tür zum Lösen von Staus. Weil der Zugang auf Bodenhöhe liegt, bekommen Untergriffs- und Übergrifflücken am Zaun die genaueste Prüfung; ein niedriges Paneel, über das sich jemand von oben hereinlehnen kann, fällt den Rückstandsprüfung durch, auch wenn das Gitter selbst in Ordnung aussieht.
Hochlagen-Lagenpalettierer
Ein Hochlagen-Lagenpalettierer speist Kartons in Höhe auf und legt Lagen auf eine Palette darunter ab, wofür etwa 4.5 m Deckenhöhe plus ein Zwischenpodest nötig sind. Der Sicherheitsnachweis teilt sich in zwei Zonen: die obere Plattform, wo der Lagenmechanismus läuft, und den Bereich unter der Maschine, wo Paletten aufgebaut und abgeführt werden. Treppen- und Podestzugang brauchen eigene Verriegelungen und Geländerschutz, und die Öffnung unter der Maschine muss eingezaunt sein, damit niemand unter einer fallenden Ladung steht. Konventionelle Lagenmaschinen laufen 1–3 Lagen pro Minute bei stabiler Ein-SKU-Leistung; diese niedrigere Zyklusrate reduziert die Schutzanforderung nicht, sie ändert nur, welche Gefahren dominieren.
Kollaborierender Roboterpalettierer
Der kollaborierende Roboterpalettierer ist die zäunungslose Auslegung, dimensioniert für leichtere Kartons und Sackstapel bei 10–25 kg Traglast und einer Grenze von 8–12 Kartons pro Minute. Seine Sicherheitsdokumentation führt mit der ISO/TS-15066-Kontaktbewertung, dem gewählten kollaborierenden Modus, der Greiferkontaktprüfung und der Abstandsüberwachung, falls eingebaut. Wo das Produkt schwerer oder der Zyklus schneller ist, als es die Cobot-Kontaktgrenzen zulassen, ist die richtige Antwort ein Industriearm in einer geschützten Zelle, kein Cobot außerhalb seines Nennmodus.
Portalpalettierersystem
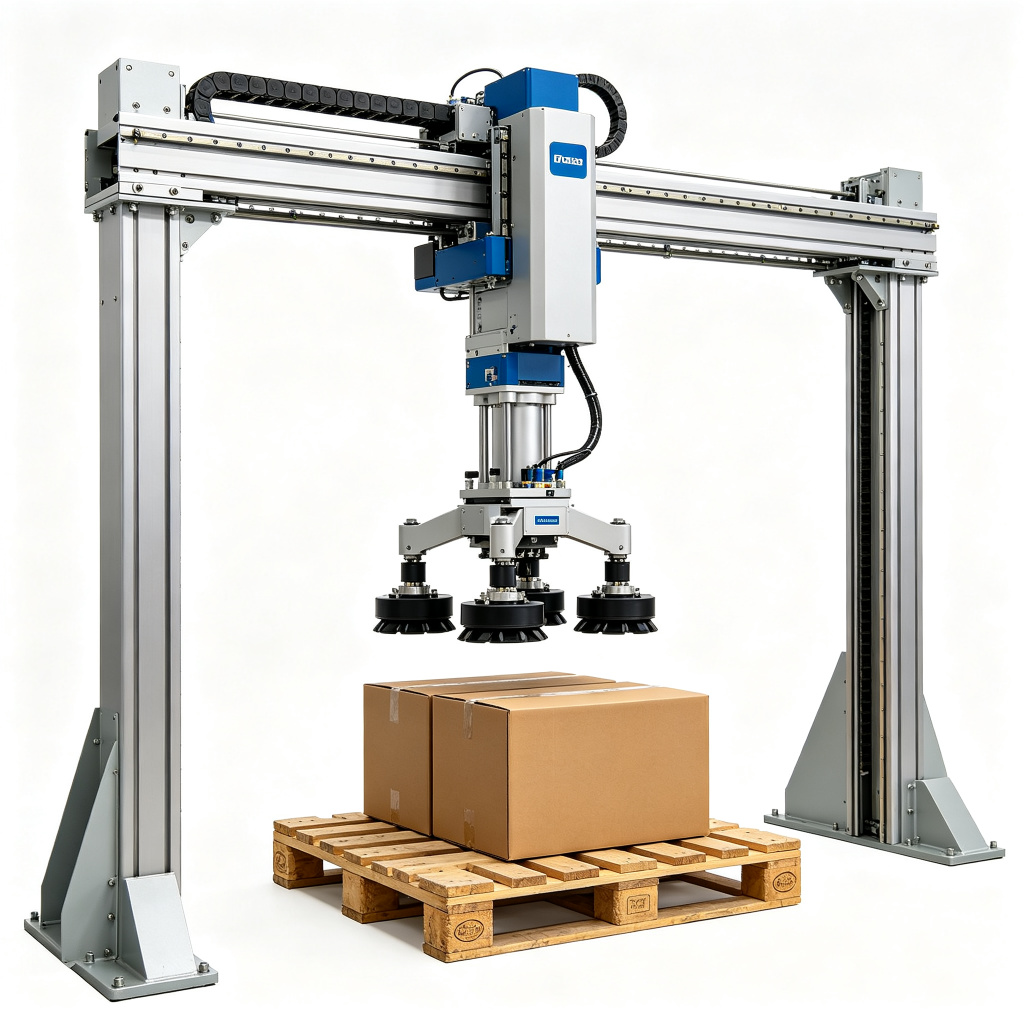
Ein Portalpalettierersystem fährt auf festen kartesischen Achsen mit starrer Z-Achse und einem 3–4 m Wegbereich. Sein Schutzvolumen ist im Grundriss einfacher als der Überstreichweg eines Knickarms, weil der Rahmen das Bewegungsvolumen definiert, aber die vertikale Gabel und die Vakuumschiene erzeugen Überkopf- und Quetschstellen entlang des gesamten Wegs. Feste Schutzeinrichtungen decken die Rahmenseiten ab; verriegelter Zugang deckt den Palettenwechsel ab; jeder Gehweg unter der Fahrbahn braucht Falllastschutz. Die vollständige Palettiererfamilie, einschließlich dieser vier Auslegungen, ist im Palettierer-Produktindex verzeichnet.
FAT- und SAT-Sicherheitscheckliste
Der Werksabnahmetest prüft die Zelle in der Herstellerwerkstatt; die Abnahme vor Ort wiederholt die Prüfung nach Montage und Verbindung mit der Linie. Die Sicherheitslisten beider Checklisten folgen derselben Reihenfolge.
- Verifizieren Sie, dass die Risikobeurteilung die gebaute Konfiguration abdeckt, einschließlich Greifer, Zuführband und Palettenwechsel.
- Prüfen Sie jeden Verriegelungsschalter und jeden Lichtvorhang: öffnen oder unterbrechen Sie jeden einzelnen, bestätigen Sie, dass der Roboter stoppt und die HMI den Fehler meldet, bestätigen Sie, dass der Wiederanlauf einen manuellen Reset braucht.
- Messen Sie die Schutzrückstände gegen die EN-ISO-13855-Rechnung: Vorhang- oder Scannerabstand zum nächsten Gefahrenpunkt, Paneelabstand zu bewegten Teilen, Öffnungsabmessungen gegen die Zugriffstabellen.
- Testen Sie alle Not-Aus-Taster rund um die Zelle, einschließlich des Pendants, und zeichnen Sie Stoppzeit und Bremsverhalten auf.
- Bestätigen Sie den Performance Level des Sicherheitskreises gegen den Steuerungsplan; verfolgen Sie jeden Eingangskanal bis zum Stoppaktor.
- Lassen Sie die kollaborierende Zelle die Kontaktlistenszenarien durchlaufen; bestätigen Sie, dass Kraft und Druck innerhalb der ISO/TS-15066-Grenzen für den beladenen Greifer bleiben, nicht für den bloßen Arm.
- Verifizieren Sie Freischaltung und Isolierung: Hauptschalter, Luftabsperrung, Restenergie-Entlastungspunkte und das ausgehängte LOTO-Verfahren für die Instandhaltung.
- Bestätigen Sie, dass Hand-, Einrichtungs- und Produktionsmodus Geschwindigkeit und Schutzverhalten wie entworfen umschalten.
- Prüfen Sie die Dokumentation: Konformitätserklärung, Normenliste, Schaltpläne, Handbücher in der geforderten Sprache und Restrisikohinweise.
- Überprüfen Sie das installierte Standortlayout: Verkehrszäune, Bandschutz an der Zellgrenze und jedes Restrisiko, das durch den Anschluss angrenzender Ausrüstung entsteht.
Häufige Nichtkonformitäten, die die Abnahme stoppen
Aus unserer eigenen FAT-Historie häufen sich die Verzögerungen bei der Abzeichnung in einer kurzen Liste. Käufer und Ingenieure können sie als Vor-Audit-Checkliste verwenden, bevor der Prüfer eintrifft.
- Lichtvorhang näher an der Gefahr montiert als der berechnete Rückstand, um Bodenfläche zu sparen; Abhilfe durch Versetzen des Vorhangs oder Verlängern der Stoppzeit, sodass der ursprüngliche Abstand gültig wird.
- Verriegelungsschalter überbrückt oder als Kontakt verdrahtet, sodass das Öffnen der Tür einen Fehler meldet, den Arm aber nicht stoppt.
- Zaungitter für Finger dimensioniert, obwohl das Paneel nahe genug steht, dass eine ganze Hand zum Greifer durchreichen kann.
- Cobot-Bewertung für den bloßen Arm geschrieben, Greifer, Saugrahmen oder Fingerverlängerung aus der Kontaktprüfung ausgelassen.
- Sicherheitsrelais in niedrigerer Kategorie als die Sensoren gewählt, wodurch die ganze Kette unter den Ziel-PL gezogen wird.
- Keine Reset-Logik nach Öffnen einer Schutzeinrichtung, sodass die Zelle automatisch wieder anläuft, wenn die Tür schließt.
- Der technischen Akte fehlt die zellenebene EN-ISO-10218-2-Bewertung, nur das Armhersteller-Zertifikat liegt vor.
- Restluft oder gespeicherte Servoenergie ist im Instandhaltungsverfahren nicht isoliert, sodass LOTO vor Arbeitsbeginn nicht gesichert werden kann.
Bedienerausbildung, Lockout und die Restrisiken, die der Schutz nicht entfernt
Schutzeinrichtung reduziert Risiko, sie ersetzt keine Unterweisung. Bediener brauchen Schulung zum Zyklus der Zelle, zur Bedeutung jedes HMI-Fehlerzustands, zu den Not-Aus-Standorten und zur Regel, dass kein Körperteil den überstrichenen Bereich betritt, während der Roboter im Produktionsmodus ist. Instandhaltungstechniker brauchen das Lockout/Tagout-Verfahren: Elektroversorgung absperren, Druckluft absperren, Restvakuum und pneumatischen Druck ablassen, Nullbewegung bestätigen vor dem Öffnen des Zauns und sicheren Zustand verifizieren, bevor eine Hand in den Greiferbereich greift.
Manche Restrisiken bleiben auch nach Konstruktion und Schutz an der Maschine. Das Hineingreifen zum Lösen eines Staus erfordert immer Stopp und Isolierung, nie eine Hand an bewegten Kartons. Der Palettenwechsel in einer Mischverkehrsspur braucht Verkehrsregeln, damit kein Gabelstapler in die Zellenzone fährt, während der Arm taktet. Der Werkzeugwechsel zwischen Produkten folgt der Umrüstabfolge im Betriebsleitfaden, wobei der Roboter sicher gehalten und die Luft isoliert ist, wo der Greifer berührt wird. Diese Restrisiken stehen im Handbuch und sind an der Maschine markiert, statt von einem Schutzgeländer weggedacht zu werden.
Wie der Rest des Clusters zusammenhängt
Schutzentscheidungen führen zurück zu Layout und Leistung. Der Vergleich zwischen Portal- und Knickarm-Palettierer-Layouts zeigt, wie Reichweite und Rahmentyp das überstrichene Volumen und damit den Zaunplan verändern, und die Launch-Notiz zum Dual-Station-Roboterpalettierer erklärt, wo ein zweiter Aufbauplatz Palettenwechselverkehr addiert, den das Sicherheitslayout berücksichtigen muss. Auf der Betriebsseite deckt der Leitfaden zur Fehlersuche und Umrüstung am Roboterpalettierer die Störungen und periodische Instandhaltung ab, die eine konforme Zelle nach der Abnahme sicher laufen lassen. Jede Maschine der End-of-Line-Reihe, vom Niederlagen-Kartonautomaten bis zu den Schwerlastarmen, ist im Palettierer-Produktindex gelistet.
Wenn Sie ein Palettiererangebot prüfen, fordern Sie die Risikobeurteilung, den Sicherheitskreis-Schaltplan mit Performance Levels, die Schutzabstandsberechnungen und die Normenliste an, bevor Sie den Preis vergleichen. Eine Zelle, die Kartons schnell produziert, aber diese Dokumente nicht vorweisen kann, trägt hinter dem Maschinenpreis eine Konformitätslast, die meist bei der Abnahme oder dem ersten Audit landet, nicht im Bestellstadium. Unser Ingenieurteam geht mit Käufern im Anfragestadium dieselben Fragen durch und passt das Schutzvolumen an Produktmischung, Bodenlayout und Verkehr um die Zelle an, bevor das Layout festgelegt wird.
