Ein zweiter Aufbauplatz, ein Arm: wie sich der SunAura Dual-Station-Roboterpalettierer in unser Programm einordnet
Diese Notiz beschreibt den SunAura Dual-Station-Roboterpalettierer als Einordnungs- und Übungsaufgabe, nicht als Produktankündigung. Sie erklärt, wo die Maschine gegenüber einer Einzelplatz-Roboterzelle, einer konventionellen Lagenpalettiermaschine und einem Portalrahmen steht; sie nennt die Traglast-, Reichweite- und Leistungsgrenzen, auf die die Auslegung aufgebaut ist; und sie listet die Betriebsfälle auf, in denen der Kauf dieser Maschine die falsche Entscheidung wäre. Die Maschine führt einen Knickarm über zwei Palettierplätze, angeordnet auf gegenüberliegenden oder benachbarten Bändern. Während der Arm Lage für Lage auf Position eins aufbaut, kann die fertige Palette auf Position zwei entfernt und ersetzt werden, ohne den zulaufenden Kartonfluss zu stoppen.
Dieser zweite Platz ist der ganze Sinn der Auslegung. In einer Einzelplatzzelle ist jeder Palettenwechsel ein Halt: Der Arm beendet die oberste Lage, hebt weg, der Gabelstapler oder Palettenvereinzeler tauscht die Ladung, und der Arm steht still, bis eine frische Leerpalette eingeklemmt und positioniert ist. Bei hohen Zuführraten häufen sich diese Lücken schnell an, und die nominelle Picks-pro-Stunde-Angabe des Roboters erreicht nie den Boden. Die Dual-Station-Anordnung verlagert den Palettenwechsel aus dem kritischen Weg, sodass der Arm weiterpickt, während die nachgeschaltete Station bedient wird. Der Kompromiss ist ein größeres Bodenvolumen, ein zweiter Satz Bänder und Vorrichtungen sowie ein Steuerungsprogramm, das zwei Paletten, zwei Lagenzahlen und zwei Abfuhrzustände gleichzeitig verfolgt.
Wir schreiben dies so, wie wir ein Engineering-Review vorbereiten würden: was die Maschine leistet, was sie an Stellfläche und Komplexität kostet, wo ihr Bereich endet und welche Linienprofile im Rest des Programms anderswo suchen sollten. Die begleitenden Notizen zur Funktionsweise eines Roboterpalettierers, zu dessen Kosten und zur Palettierer-Sicherheit decken die Mechanik, das Geld und die Schutzregeln ab; diese Notiz bleibt auf Einordnung und Randbedingungen.
Was die Dual-Station-Anordnung enthält
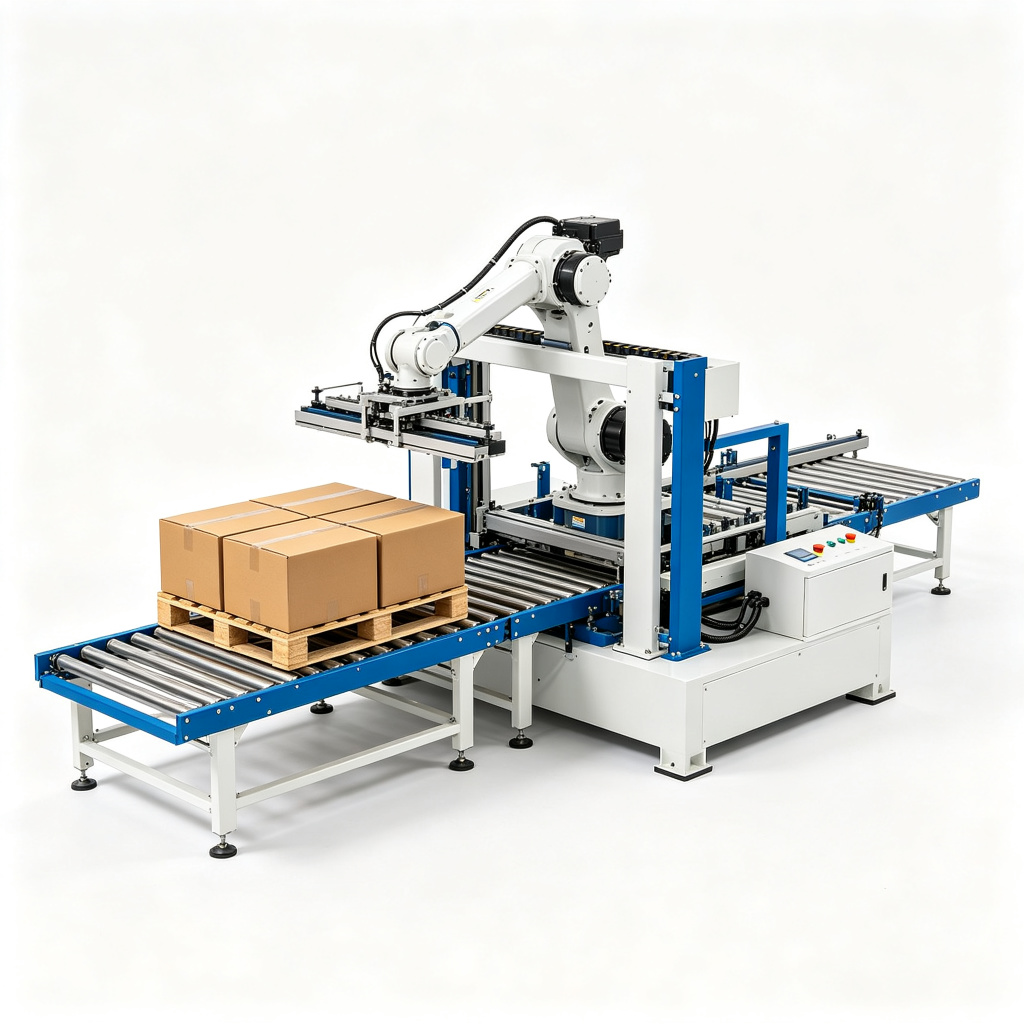
Die Zelle ist um einen knickarmigen vierachsigen Palettierroboter in der 120 kg- oder 180 kg-Traglastklasse aufgebaut, mit einer horizontalen Reichweite im Band 2.4–3.2 m, gewählt, um zwei Aufbauplätze plus Zuführband zu überspannen. Der Arm trägt einen pneumatischen Greifer – Vakuumpad für Wellpappkartons, Klemm- oder Gabelrahmen für Säcke und Großbehälter – montiert über eine Schnellwechselplatte. Zwei Aufbauplätze liegen innerhalb dieser Reichweite, jeder mit eigener Palettenpositionierung, Referenzanschlägen und Sensorbestückung, die Palettenvorhandensein, Rechtwinkligkeit und Lagenzahl bestätigt, bevor der Arm sich zum nächsten Pick verpflichtet.
Die Steuerebene verwaltet vier Zustände pro Station: Leerpalette bereit, im Aufbau, Lage fertig und Ladung abfuhrbereit. Eine Reihungslogik entscheidet, welche Station die nächste Lage erhält, basierend auf Zuführreihenfolge, Mischung und Abfuhrverfügbarkeit. Der Palettenwechsel kann manuell erfolgen, mit Palettenmagazin und Gabelstapler oder Geh-Hubwagen hinter einem Lichtvorhang, oder automatisch mit einem angetriebenen Abführband, das die fertige Ladung zum Stretchwickler trägt. Die Kartonzuführung kommt von einem Band; Weichen oder Spuren können gemischte Kartons zum korrekten Palettenmuster leiten, wenn die Linie zwei SKUs gleichzeitig fährt.
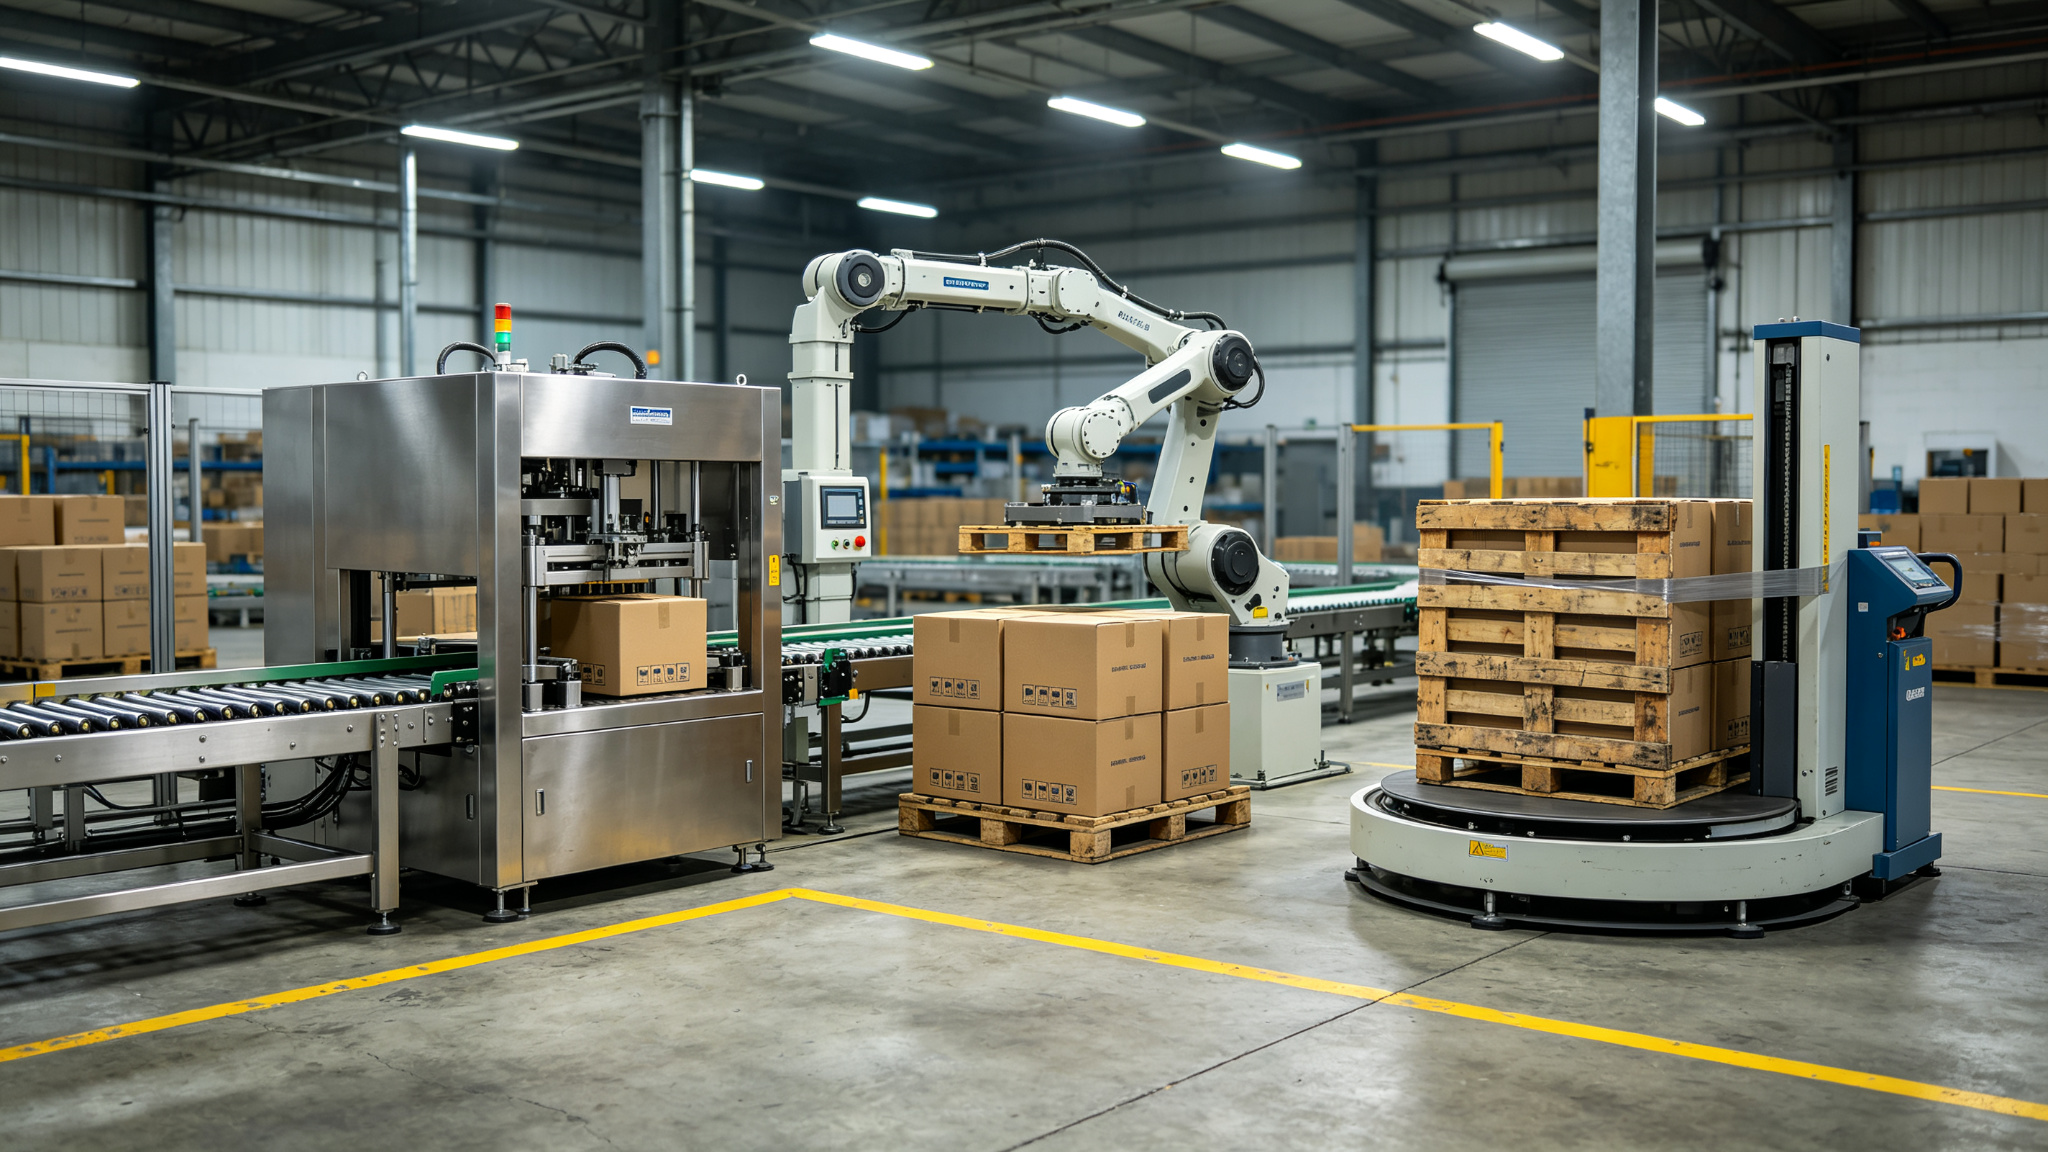
Die Pneumatik folgt dem Standard-Palettierprofil: Vakuumgreifer ziehen im Mittel etwa 40–80 Nl/min bei 5–6 bar Versorgung, mit einem Saugnapf pro Kartonfront oder einem vollen Schaumstoffpad für unebene Kartons. Poröse Wellpappe, offene Kartons oder eingeschrumpfte Bundgebinde ändern die Greiferauswahl, und diese Entscheidung fällt vor der Auslegung, nicht nachdem die Zelle vor Ort angekommen ist.
Einzelplatz, Dual-Station, Lagenmaschine: der Einordnungsvergleich
Bevor eine Dual-Station-Zelle dimensioniert wird, hilft es, die drei Hauptalternativen nebeneinander zu stellen. Die folgende Tabelle verwendet die technischen Bereiche, die wir für die Planung angeben; exakte Werte werden beim FAT gegen die tatsächlichen Karton-, Paletten- und Musterdaten verifiziert.
| Dimension | Einzelplatz-Roboterzelle | Dual-Station-Roboterzelle | Konventionelle Lagenpalettiermaschine |
|---|---|---|---|
| Aufbauplätze | Eine Palette nach der anderen | Zwei Paletten, ein Arm bedient beide | Ein oder zwei Spuren, Lage für Lage stapelnd |
| Nominelle Pickrate | 700–900 picks/h Einzelpick, bis zu etwa 1200 picks/h bei optimierter Bewegung | Derselbe Arm-Pickrate; Wechselzeit aus dem Zyklus entfernt | 1–3 Lagen/min, nicht Picks pro Minute |
| Erreichte Leistung | Verringert durch jede Palettenwechsel-Lücke | Nähert sich dem 1.6–1.9-fachen der Einzelplatzleistung bei gleicher Pickrate | Hoch bei einem stabilen SKU; sinkt bei Musterwechseln |
| SKU-Mischung | Gut für ein bis zwei Muster, moderater Wechsel | Bedient zwei gleichzeitige Paletten und gemischte Spuren | Am besten bei stabiler Ein-SKU-Hochleistung |
| Bodenvolumen | Kleinste Roboterstellfläche | Größer; zwei Stationen plus Abfuhr | Hoch; Hochlagenversionen brauchen 4.5 m+ Decke und ein Zwischenpodest |
| Palettenwechsel | Stoppt den Arm bei jedem Tausch | Außerhalb des Zyklus auf der freien Station | Integriertes Magazin und Abführband |
| Beste Passform | Niedrige bis mittlere Rate, Puffer im Fahrplan | Durchlaufende Zuführung, zwei Schichten, gemischte oder schwere Lasten | Ein-Produkt-Lauf bei anhaltenden Lagenraten |
Die konventionelle Hochlagen-Lagenpalettiermaschine bleibt die richtige Antwort für einen engen, stabilen Lauf: ein Produkt, eine Palettenspezifikation, ein Muster, das schichtweise mit 1–3 Lagen pro Minute läuft. Ihre mechanische Lagenplatte und ihr Hub sind einfach zu warten, und ihr Schutzvolumen ist einfacher zu definieren. Wo sie an Boden verliert, ist die Mischung. Ein Musterwechsel an einer Lagenmaschine bedeutet Spurführungen, Platteneinstellungen und gelegentlich eine Programmänderung, und die Maschine teilt ihre Aufmerksamkeit nicht auf zwei Paletten auf. Der Dual-Station-Roboter existiert für das gegenteilige Profil: mehr als ein SKU, Lasten, die in unregelmäßigen Schüben ankommen, und ein Versandzyklus, der nicht auf den Palettierer wartet.
Die Betriebsgrenze: wann sich die zweite Station auszahlt
Eine Dual-Station-Zelle gibt Geld für ein zweites Band, zweite Vorrichtungen, zweite Sensorbestückung und zusätzliche Steuerungslogik aus. Diese Ausgabe rechnet sich nur dann, wenn das Einzelplatzwarten real und wiederholt auftreten würde. Wir prüfen vier Bedingungen, bevor wir die Dual-Anordnung empfehlen.
- Zuführrate über dem verfügbaren Einzelplatzzyklus. Wenn Kartons schneller ankommen, als der Arm im selben Fenster picken plus wechseln kann, staut sich die Zuführung. Der Auslöser ist messbar: erforderliche Picks pro Stunde gegen die Armangabe nach Wechselverlusten vergleichen, nicht gegen die Prospektzahl.
- Der Palettenwechsel dauert lange genug, um ins Gewicht zu fallen. Ein Tausch, der auf einem Einzelplatz 60–90 Sekunden verbraucht, wiederholt pro Palette und entfernt mehrere Picks pro Stunde. Bei 200–300 Kartons pro Palette zeigt sich diese Lücke am Schichtende als verpasste Kartons.
- Zwei Schichten oder Dauerlauf. Die Leerzeit, die eine Dual-Station entfernt, summiert sich über die Stunden. Eine Ein-Schicht-Linie mit Puffer zwischen den Chargen kann die Wechsellücke oft ohne zweite Station tragen.
- Gleichzeitige Paletten oder gemischte SKUs. Wenn zwei Produkte gleichzeitig aufgebaut werden oder eine Palette auf einen Etikettier- oder QC-Schritt warten muss, hält die zweite Station diese Last, ohne den Arm zu blockieren.
Der 1.6–1.9x-Multiplikator und woher er kommt
Die Dual-Station lässt den Arm nicht schneller fahren. Ihr Zyklus pro Pick bleibt für einen Arm der 120 kg-Klasse im Band 3.5–6 s, und die 700–900 picks/h-Einzelpick-Angabe steigt nicht. Was sich ändert, ist der Anteil der verstrichenen Zeit, den der Arm tatsächlich mit Picken verbringt. Auf einem Einzelplatz fügt jeder Palettenwechsel einen Halt ein: Leerpalette positionieren, Referenz bestätigen, Muster fortsetzen. Auf einer Dual-Station erfolgt dieser Halt auf der Station, die der Arm gerade nicht benutzt, daher steigt die Armauslastung. Die erreichte Leistung liegt im 1.6–1.9x-Band relativ zu demselben Arm auf einer Station, mit dem unteren Ende für kurze Paletten und häufige Wechsel, dem oberen Ende für hohe Paletten, bei denen der Wechsel pro Karton seltener erfolgt.
Rechnen Sie die Grenze vor der Dimensionierung mit echten Zahlen durch. Angenommen, eine Zuführung liefert 480 Kartons pro Stunde, jede Palette fasst 240 Kartons, also wird alle 30 Minuten eine Palette fertig. Ein Einzelplatzarm, der 75 Sekunden pro Wechsel verliert, verliert 2.5 % der Stunde an Tauschen; das kann tolerierbar sein. Liefert die Linie 720 Kartons pro Stunde und fassen die Paletten 180 Kartons, entfernt ein Wechsel alle 15 Minuten mit 90-Sekunden-Tausch näherungsweise 10 % der verfügbaren Armzeit, und der Stau erscheint am Ausgang des Kartonpackers. Dieses zweite Profil ist der Punkt, an dem die Dual-Anordnung ihre Bodenfläche zu rechtfertigen beginnt.
Traglast, Reichweite und Leistungsgrenzen
Die Dual-Station-Zelle ändert das physikalische Arbeitsvolumen des Arms nicht. Die folgenden Zahlen sind die Planungsbereiche, in denen wir arbeiten; ein konkreter Auftrag legt sich beim FAT auf den gewählten Arm fest.
| Parameter | Bereich oder Grenze | Hinweise |
|---|---|---|
| Traglastklasse | 120 kg- oder 180 kg-Arm | Die Traglast schließt das Greifergewicht ein; ziehen Sie den Greifer ab, bevor Sie die Karton-plus-Lagen-Kapazität angeben |
| Horizontale Reichweite | 2.4–3.2 m | Muss Zuführung plus zwei Aufbauplätze überspannen; die Reichweite sinkt am Bereichsrand |
| Zyklus pro Pick | 3.5–6 s | Hängt von Musterhöhe, Hubhöhe und davon ab, ob der Arm in eine Home-Position zurückkehrt |
| Pickrate | 700–900 picks/h Einzelpick; bis zu etwa 1200 picks/h optimiert | Musterreiche Lagen mit Nachpositionierung liegen näher am unteren Wert |
| Vakuumluft | 40–80 Nl/min Mittel, 5–6 bar | Versorgung an der Zelle verifizieren; poröse Platte und Schaumpads ziehen mehr |
| Lastgröße | Standard-Euro- oder GMA-Palettenumfänge innerhalb der Reichweite | Übergrößenpaletten, breite Säcke oder doppelgestapelte Großsäcke werden gegen den 180 kg-Arm und das Rahmenwerkzeug geprüft |
Drei Grenzen tauchen in Reviews am häufigsten auf. Erstens ist die Traglast Arm plus Werkzeug: Ein 120 kg-Arm mit einem 25 kg-Klemmrahmen hat 95 kg für Karton oder Sack übrig, und eine Lage mehrerer gemeinsam gehandelter Einheiten muss unter diesem Nettowert bleiben. Zweitens ist die Reichweite kein flacher Kreis bei voller Last; die entfernteste Ecke jedes Aufbauplatzes kann mit reduzierter Traglastangabe liegen, daher muss das Layout nach den tatsächlichen Palettenecke-Koordinaten gezeichnet werden, nicht nach der Reichweiten-Kopfzahl. Drittens setzen die Leistungsangaben ein stabiles Muster voraus. Lagenmuster mit gemischter Ausrichtung, Zwischenlagen oder Decklagenplatzierung addieren Bewegung und liegen unter der optimierten Pickrate.
Wo diese Maschine gegenüber dem Rest des Programms steht
Verglichen mit dem Dual-Station-Roboterpalettierer selbst deckt der Rest unserer Palettiererreihe die Fälle auf beiden Seiten davon ab. Die Einzelplatz-Knickarmzellen der 120 kg-Klasse sind der Ausgangspunkt für Karton- und Sackhandling; sie teilen die Armmechanik mit der Dual-Zelle, bedienen aber einen Aufbauplatz, was Stellfläche und Kaufpreis dort niedrig hält, wo Wechsellücken tolerierbar sind. Wenn die Last leicht und der Bereich klein bleibt, verzichtet der kompakte Kartonpalettierer auf das zweite Band und schont den Grundriss.
Der Hochlagen-Lagenpalettierer konkurriert bei hohen Ein-Produkt-Läufen, wo 1–3 Lagen pro Minute und ein stabiles Muster wichtiger sind als die Mischung. Er braucht eine Deckenhöhe über etwa 4.5 m und ein Zwischenpodest für den Bedienerzugang, und er verdient diese Struktur nur, wenn das Produktprofil eng bleibt. Wenn die Linie über die Woche zwischen Kartons, Trays und Schrumpfbundgebinden rotiert, dominiert der Wechselaufwand der Lagenmaschine.
Das Portalpalettierersystem tauscht den Knickarm gegen einen kartesischen Rahmen mit starrer Z-Achse und 3–4 m Weg. Sein fester Bereich gibt geringe Restbewegung und eine einfachere Schutzeinrichtungsauslegung und liegt im Band 10–25 cases/min je nach Achsenzahl. Wo es Flexibilität verliert, ist das Layout: Der Rahmen ist an eine Geometrie gebunden, und ein zweiter Aufbauplatz bedeutet Träger und Schienen zu verlängern, statt den Arm zu drehen. Für eine Linie, die ihre Stellfläche nicht ändert, ist die Portalstarre nützlich; für eine Linie, die später Spuren neu ausbalancieren könnte, lässt sich der Knickarm leichter versetzen.
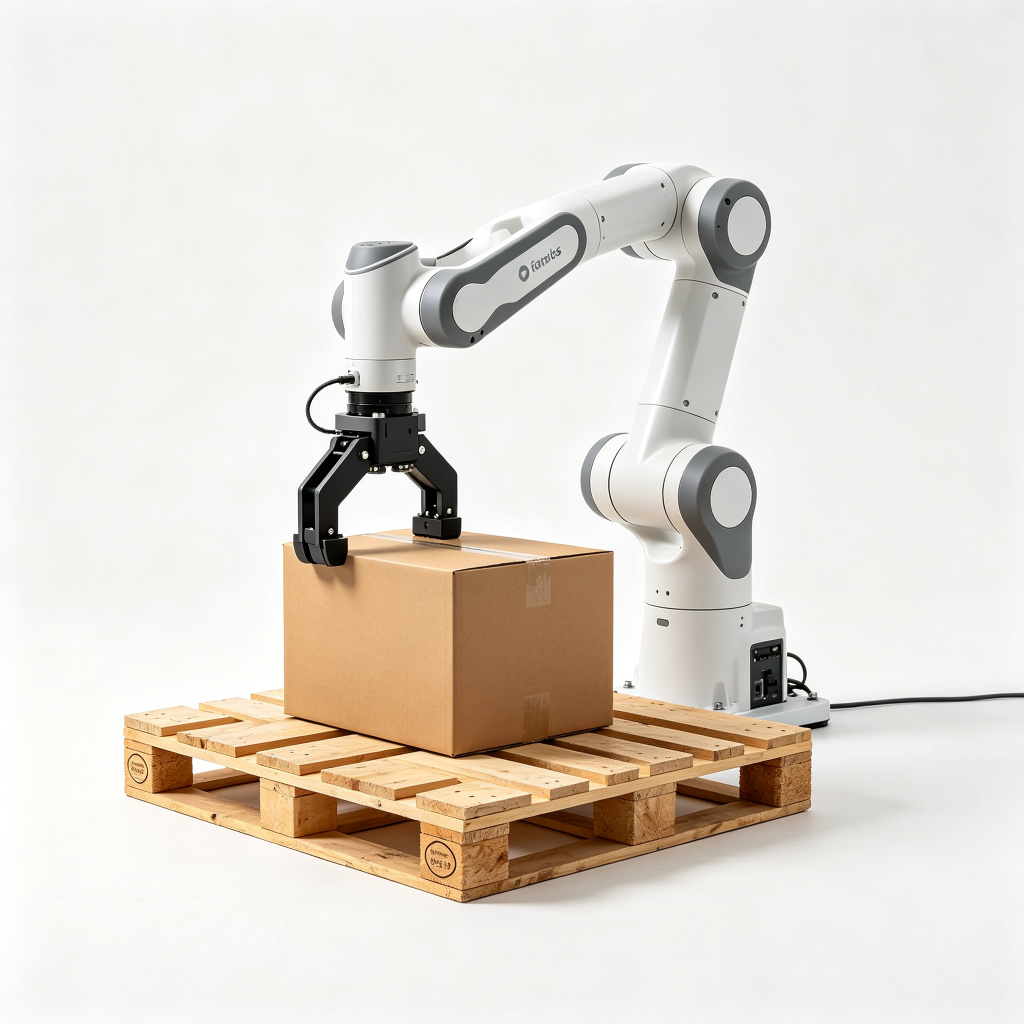
Der kollaborierende Roboterpalettierer besetzt das leichte Ende des Programms: Traglast etwa 10–25 kg, üblich 16–20 kg, eine Grenze von 8–12 Kartons pro Minute und 6–8 Zyklen pro Minute, kraft- und geschwindigkeitsbegrenzt nach ISO/TS 15066 ohne vollen Zaun. Er gehört nicht in einen Dual-Station-Vergleich für schwere oder schnelle Lasten. Ein Cobot kann zwei Paletten in einer kleinen Zelle bedienen, aber seine Geschwindigkeitsgrenze bedeutet, dass die zweite Station selten die Art Engpass entfernt, die eine Dual-Station-Knickarmzelle ins Visier nimmt.
Der kompakte Kartonpalettierer deckt leichte bis mittlere Kartonraten in kleinem Bereich ab, mit Rollenbahnen, die eine kurze Roboterzelle speisen. Er ist die Antwort, wenn die Bodenfläche knapp und die Rate bescheiden bleibt; einen zweiten Aufbauplatz dort zu ergänzen würde Bodenfläche kaufen, die die Linie nie nutzt. Die vollständige Familie liegt im Palettierer-Produktindex für den Seiten-an-Seiten-Vergleich.
Fälle, in denen die Dual-Station-Zelle die falsche Anschaffung ist
Die zweite Station ist Kapital, Stahl und Steuerungslogik. Sie sollte in den folgenden Profilen übersprungen werden, und das sagen wir im Review, statt standardmäßig die größere Maschine zu dimensionieren.
- Niedriges Volumen mit Puffer. Eine Linie, die eine Schicht fährt, Paletten weit vor Schichtende fertigstellt und zwischen den Chargen Wartezeit hat, wird die zweite Station nicht nutzen. Eine Einzelplatzzelle deckt sie mit kleinerem Bereich ab.
- Sehr leichte, sehr langsame Lasten. Cobot-Traglast und 6–8 Zyklen pro Minute erzeugen nicht den Wechselengpass, den ein zweiter Platz entfernt; die kollaborierende Zelle ist die bessere Passform.
- Übergrößen- oder außerhalb des Bereichs liegende Lasten. Paletten breiter als das Reichweitenband, Großsäcke, die Rahmenwerkzeug jenseits der 180 kg-Klasse brauchen, oder Lasten, die einen Vierpunkt-Hub benötigen, sollten vor jeder Erwägung der Dual-Anordnung gegen eine Schwerlastmaschine geprüft werden.
- Stabile Ein-SKU-Hochleistung. Ein Produkt, ein Muster, den ganzen Tag: Eine konventionelle Lagenpalettiermaschine mit 1–3 Lagen/min erledigt die Aufgabe mit einfacherer Mechanik, und eine Hochlagenauslegung könnte zur Decke besser passen.
- Bodenfläche, die nicht wachsen kann. Zwei Stationen plus Abführband brauchen einen größeren Bereich als eine Einzelzelle. Wenn die verfügbare Halle den zweiten Platz und die Wechselroute nicht aufnehmen kann, scheitert das Layout am ersten Tag.
- Staubiges oder abrasives Produkt, das einer dedizierten Maschine besser dient. Staubige Säcke, nasse Bundgebinde oder scharfe Verpackungen verlangen Greifer- und Schutzentscheidungen, die zu einer Sack- oder Schwerlastauslegung gehören; die Dual-Kartonzelle ist nicht der Ort, um diese Bedingungen zu improvisieren.
Drei Einordnungsbeispiele
Beispiel A: Zwei-Schicht-Kartonlinie mit sichtbarem Stau
Ein Lebensmittelwerk fährt zwei Schichten, 16 Stunden am Tag, und verpackt 520 Kartons pro Stunde in zwei Palettenmuster auf GMA-Paletten mit 260 Kartons je Stück. Die Zuführung staut sich am Kartonpacker für etwa zehn Minuten um jeden Palettenwechsel. Die gemessene Wechselzeit beträgt 80 Sekunden, und der Einzelplatzarm liegt in Aufbauzeiten bereits nahe 85 % Auslastung. Die Dual-Station-Anordnung passt: der zweite Platz absorbiert den Tausch, der Arm hält seinen 3.5–6 s-Takt, und die zwei gleichzeitigen Paletten passen zu den zwei Mustern der Linie. Die Reichweite überspannt Zuführung plus beide Stationen an einem 120 kg-Arm; die Traglast pro Karton plus Greifer bleibt im Nettobereich. Das ist das Profil, für das die Maschine entworfen wurde.
Beispiel B: Mischbundgebinde warten auf die QC-Freigabe
Ein Distributionszentrum baut Misch-SKU-Paletten, bei der jede Ladung auf ein QC-Etikett vor dem Versand wartet. Der Arm kann nicht in den Wickler abführen, bis die QC die Palette freigibt, und das Festhalten dieser Last am Einzelplatz blockiert den nächsten Aufbau. Eine Dual-Station trennt die beiden Aufgaben: eine Palette baut auf, die andere liegt durch das QC-Fenster, und der Arm speist weiter, welche Station zuerst freigegeben wird. Die Reihungslogik verfolgt beide Lagenzahlen und Zustände. Wo der Betrieb nur ein SKU und keine QC-Wartezeit fährt, stünde der zweite Platz leer, und dasselbe Zentrum wäre mit der kompakten Zelle besser bedient.
Beispiel C: die Linie, die keine kaufen sollte
Ein kleiner Fertigungsstandort fährt eine Schicht, 180 Kartons pro Stunde, Kartons zu 8–10 kg, und stellt vier Paletten am Tag fertig. Das derzeitige manuelle Personal hält mit, es gibt freie Bodenfläche aber keine zweite Spur, und die Amortisation jeder Roboterzelle ist bereits lang. Die gemessene Wechsellücke in einem hypothetischen Einzelplatz wäre klein, weil Paletten langsam fertig werden. Der richtige Schritt ist hier entweder eine kollaborierende Zelle im leichten Traglastbereich oder noch keine Automatisierung; die Dual-Station-Knickarmzelle addiert ein zweites Band und eine Steuerebene, die das Volumen nie wieder hereinfährt. Die Kostenlogik hinter dieser Entscheidung ist in unserer Notiz zu Kosten und Amortisation des Roboterpalettierers dargestellt.
Integration, Schutzeinrichtung und Vor-FAT-Prüfungen
Die Dual-Zelle integriert sich über drei Schnittstellen in die Linie: Kartonzuführung und Spurweiche, Palettenversorgung und -abfuhr sowie Wickler- oder Versandband auf der Ausgangsseite. Jede Schnittstelle braucht eigene Verriegelung und eigene Signalbestückung. Die Schutzeinrichtung folgt den Palettierer-Sicherheitsregeln: eingezaunter Bereich mit Zugangsverriegelungen, Lichtvorhänge an der Wechselöffnung, Not-Aus an der Zelle und an jeder Station sowie eine Risikobeurteilung, die Mindestschutzabstände nach Annäherungsgeschwindigkeit festlegt. Zur Konformitätsgrundlage hinter Zäunen, Verriegelungen und Cobot-Kraftgrenzen siehe die Notiz zur Palettierer-Sicherheit und CE-Konformität.
Vor dem FAT wollen wir einen festen Datensatz: tatsächliche Kartonabmessungen und -gewicht, Palettenformat und beladene Höhe, Lagenmusterzeichnungen, Kartons pro Palette, erforderliche Picks pro Stunde über die Spitzenstunde, Schichtzahl, SKU-Liste und Wechselhäufigkeit, verfügbares Bodenvolumen und Deckenhöhe, Druckluftversorgung an der Zelle sowie den Zustand des nachgeschalteten Wicklers oder Versands. Ohne diesen Satz sind Reichweite, Traglast und Greiferauswahl Schätzungen. Die Mechanik hinter Achsen, Taktzeit und Mustermathematik ist in der Notiz zur Funktionsweise eines Roboterpalettierers detailliert.
Dimensionierungs-Checkliste für das Review
- Spitzenkartons pro Stunde und Picks pro Stunde, nicht der Wochendurchschnitt
- Kartons pro Palette und Palettenabmessungen, beladene Höhe sowie Musterzeichnungen je SKU
- Karton- oder Sackgewicht plus Greifergewicht, geprüft gegen die 120 kg- oder 180 kg-Nettotraglast
- Reichweitengeometrie: Zuführmitte zu jeder Palettenecke, auf Koordinatenpositionen gezeichnet
- Gemessene oder geschätzte Palettenwechselzeit und wie oft ein Wechsel pro Schicht wiederholt wird
- Anzahl gleichzeitiger Paletten, QC-Wartezeiten und Spurteilungen, die die Linie fährt
- Schichtzahl und Verfügbarkeitsziel, weil sich Wechselersparnisse mit den Laufstunden summieren
- Luftversorgung: Druck 5–6 bar, mittlerer Nl/min-Wert für den gewählten Greifer, Trockner- und Filterzustand
- Bodenvolumen, Deckenhöhe, Abfuhrroute und Wicklerschnittstelle
Umrüstung, Muster und gemischte Lasten
Eine Dual-Station-Zelle hält zwei Muster gleichzeitig im Speicher, und der Wechsel zwischen Mustern ist eine Programmauswahl plus Greiferprüfung statt eines mechanischen Umbaus. Wo eine Lagenmaschine Spurführungen und Platteneinstellungen braucht, die auf jede Kartongröße abgestimmt sind, plant der Roboter seine Lagengeometrie aus der Mustervorlage neu. Das zählt auf Linien, die über den Tag zwischen Kartonabmessungen rotieren: Der Bediener ruft das gespeicherte Rezept auf, der Arm bestätigt Greifer und Vakuumeinstellung, und die erste Lage wird gegen die Zeichnung geprüft, bevor der Automatiklauf wieder aufgenommen wird. Der typische Rezeptwechsel liegt im Bereich von einigen zehn Minuten für ein neues Muster, mit eingelernten Offsets gegen den Palettenreferenzpunkt, sodass ein Wiederholungslauf zu denselben Koordinaten zurückfindet.
Misch-SKU-Paletten sind eine andere Frage als gleichzeitige Ein-SKU-Paletten. Die Dual-Station kann zwei Ein-Produkt-Ladungen nebeneinander aufbauen, und sie kann Picks auf eine gemischte Ladung sequenzieren, wenn die Zuführung sortierte Spuren liefert. Was sie nicht kann, ist unsortiertes Produkt sortieren, das auf einem Band ankommt; dieses Problem liegt vorgelagert in Kommissionierung, Bündelung oder einer Weichspur, und dem Roboter zu versprechen, eine zufällige Mischung zu entwirren, ist ein Layoutfehler. Lagenzahlen, Zwischenlagen und Deckrahmen sind Teil des Rezepts: Die Zwischenlagenplatzierung addiert einen Pickzyklus, die Rahmen- oder Plattenplatzierung einen weiteren, und jede Zusatzbewegung trimmt die Picks-pro-Stunde-Zahl zum unteren Ende des Bands 700–900.
Wir prüfen die Ladungsstabilität auch mustermäßig, bevor wir die Zelle festlegen. Überstand, instabile kopflastige Stapel, Kartons, die unter dem Vakuum verformen, und Paletten, die bei der Abfuhr kippen, zeigen sich in einem Mustertrial, nicht im Prospekt. Ein Probelauf mit echtem Karton, echter Platte und echter Palette fängt diese ab, bevor die Zelle auf dem Boden verschraubt wird, und er gibt der Taktzeit eine gemessene statt einer angenommenen Grundlage.
Servicehaltung: was zuerst verschleißt und was die Ersatzteilliste enthalten sollte
Die Dual-Station addiert einen zweiten Satz Bänder, Anschläge, Sensoren und Vorrichtungen zur Instandhaltung, und diese Extras sollten von Anfang an in das Betriebsbild eingerechnet werden. Die Verschleißteile sind vorhersehbar: Saugnäpfe und Schaumpads am Vakuumgreifer, Greiferdichtungen und Filterelemente, Fördergurte oder -ketten, Palettenpositionierrollen sowie die Lichtvorhänge und Verriegelungsschalter, die die Wechselöffnung schützen. Armgetriebe, Motoren und Kabel folgen dem Intervallplan des Roboterherstellers; die eigenen Servicepunkte der Zelle sind das Werkzeug und die beiden Stationsvorrichtungen, nicht der Arm selbst.
Weil sich die zweite Station nur rechnet, wenn sie bereitsteht, brauchen Sensoren und Referenzanschläge jeder Station dieselbe Prüfaufmerksamkeit wie die erste. Eine falsch positionierte Leerpalette auf der Leerstation verzögert die Übergabe in dem Moment, in dem die aktive Station fertig wird, genau das Warten, das das Layout entfernen sollte. Geplante Prüfungen decken Vakuumdruck und Napfzustand, Palettenvorhanden- und Rechtwinkligkeitssensoren, die Abführbandführung und die Zustandsverfolgung der Reihungslogik über beide Stationen ab. Diese Punkte in festem Intervall zu verfolgen hält die Leerstation bereit, sobald die aktive Station ihre Ladung fertiggestellt hat.
Die Grenze gegen Ihre eigenen Linienzahlen ablesen
Die Einordnungsentscheidung ruht auf vier gemessenen Zahlen, die es wert sind, erhoben zu werden, bevor jemand eine Zelle anbietet. Erstens die Spitzen-Picks pro Stunde an der Zuführung, genommen aus der verkehrsreichsten Stunde der Woche statt aus dem Durchschnitt. Zweitens die Kartons pro Palette und die daraus resultierende Wechselhäufigkeit: eine Palette, die alle 10 Minuten fertig wird, wechselt sechsmal pro Stunde; eine, die alle 30 Minuten fertig wird, zweimal. Drittens die Wechseldauer, beobachtet nach dem derzeitigen manuellen oder Einzelplatzverfahren, einschließlich Positionieren, Bestätigen und Fortsetzen. Viertens der Zeitanteil, in dem die Linie gleichzeitige Paletten, QC-Wartezeiten oder Spurteilungen fährt, die einen zweiten Aufbauplatz besetzen würden.
Führen Sie diese vier Zahlen gegen das Arm-Band: Liegen die Spitzen-Picks unter der Einzelplatzangabe nach Wechselverlusten, reicht eine Station. Wenn der Arm bereits messbare Zeit mit Warten auf einen Wechsel verbringt und die Linie genug Stunden läuft, dass sich dieses Warten täglich wiederholt, schließt die Dual-Anordnung die Lücke. Wenn die Last oder Palettengröße gegen Traglast oder Reichweite stößt, ist die Antwort ein schwererer Arm oder eine andere Maschinenklasse, bevor über die zweite Station verhandelt wird. Diese Grenzlogik bleibt bewusst schlicht: Die Maschine passt zu durchlaufender, gemischter oder Zwei-Paletten-Arbeit und ist eine schlechte Passform für puffernde, leichte, übergrößen- oder enge Ein-Produkt-Profile.
Wo Sie weiterlesen
Zur Mechanik des hier beschriebenen Arms siehe Funktionsweise eines Roboterpalettierers: Achsen, Traglast, Reichweite, Taktzeit und Mustermathematik. Zur Geldseite – Maschinenbänder, Montagepositionen und Amortisation – lesen Sie die Notiz zu Kosten und TCO des Roboterpalettierers. Schutzeinrichtung, Verriegelungsabstände und Konformitätsgrundlage sind in Palettierer-Sicherheit und CE-Konformität behandelt. Die vollständige Maschinenfamilie, einschließlich der Dual-Station-Konstruktion, ist im Palettierer-Produktindex gelistet, und unser Team kann die Linienzahlen vor dem Zeichnen des Layouts gegen diese Randbedingungen prüfen.
