La seguridad del paletizador empieza antes de que el robot tome la primera caja
La seguridad del paletizador es la primera pregunta que se hace un ingeniero de embalaje cuando una célula de final de línea pasa del concepto al suelo de planta, y es lo último que un cliente quiere descubrir durante las pruebas de aceptación. Un robot paletizador, una máquina de capas o un bastidor de pórtico manejan cajas, sacos, bidones y cargas a granel con pesos entre 10 kg y 180 kg, moviéndose en ciclos repetidos de ascenso, translación, colocación y retorno. El movimiento en sí es predecible; los peligros a su alrededor no lo son. Un operario que se acerca para enderezar una capa sesgada, un técnico de mantenimiento que trepa un vallado para liberar un atasco, o una transpaleta que cruza el lado de descarga de la célula, pueden resultar heridos si las protecciones y el circuito de seguridad se dimensionaron mal.
Esta guía expone cómo SunAura Machinery aborda la seguridad del paletizador y el cumplimiento CE para células de final de línea: las directivas y normas que aplican, cómo se seleccionan y espacian las protecciones, cómo se calculan las distancias mínimas de protección, cómo se verifican los límites de fuerza de robot colaborativo, y qué documentos esperar en FAT y SAT. Las cifras son bandas de planificación que deben verificarse en la aceptación en fábrica, no un sustituto de la propia evaluación de riesgos del fabricante bajo la reglamentación nacional aplicable. Si está comparando células, el artículo hermano sobre trazados de pórtico frente a paletizador robótico cubre cómo cambia el tipo de bastidor la envolvente de protección, y la guía de operaciones sobre resolución de problemas y cambio de formato del paletizador robótico cubre los fallos del día a día que las protecciones por sí solas no pueden evitar.
El marco regulatorio: Directiva de Máquinas y normas armonizadas
Para equipos comercializados en la UE, el instrumento legal de base es la Directiva de Máquinas 2006/42/EC. No prescribe directamente una altura de vallado ni una distancia de parada; exige que el fabricante identifique los peligros, evalúe el riesgo de cada uno y reduzca ese riesgo a un nivel aceptable mediante diseño, salvaguarda e información de uso. La vía de conformidad termina con una Declaración CE de Conformidad firmada, un expediente técnico conservado durante diez años y el marcado CE aplicado a la máquina. Comprar un paletizador sin Declaración, o con una Declaración que lista normas a las que la célula no se construyó realmente, es una brecha de cumplimiento que aflora en la inspección aduanera del importador o en una auditoría laboral posterior.
EN ISO 13849-1: nivel de rendimiento de las partes de control relacionadas con la seguridad
EN ISO 13849-1 califica las partes del sistema de control relacionadas con la seguridad en un nivel de rendimiento de la a a la e, siendo PL d el objetivo típico para células de robot que pueden causar lesiones graves y PL e reservado para las funciones de mayor riesgo. La calificación tiene en cuenta la categoría (canal único o canal redundante), el tiempo medio hasta fallo peligroso, la cobertura de diagnóstico y el fallo de causa común. En la práctica, esto significa que el relé de seguridad o el controlador de seguridad, los interruptores de enclavamiento, las entradas de cortina de luz y el circuito de parada de emergencia se evalúan como una sola cadena, no como componentes separados. Una célula que mezcla un sensor PL d con un relé básico de canal único se sitúa en un nivel inferior al que sugiere la placa de datos del sensor, y la brecha aparece en el diagrama del sistema de control del expediente técnico.
EN ISO 13855: distancia de salvaguardia y velocidad de aproximación
EN ISO 13855 es la norma que convierte el tiempo de respuesta de un dispositivo en una distancia de retroceso física. Fija la velocidad de aproximación usada en el cálculo, define los desplazamientos de alcance por encima y por debajo, y da la separación mínima entre un dispositivo de seguridad y la zona de peligro. Toda cortina de luz, campo de escáner de seguridad y abertura de protección de una célula de paletizador debe colocarse usando estas distancias; montar una cortina cerca del robot porque el plano de suelo es estrecho es la no conformidad más común que vemos en FAT. El cálculo práctico más adelante en esta guía muestra cómo quedan las cifras para una célula de robot típica.
EN ISO 10218-1 y EN ISO 10218-2: robots industriales y células de robot
EN ISO 10218-1 cubre el robot en sí: sus paradas de protección, su comportamiento de freno, su marcado y los límites de sus propias funciones de seguridad. EN ISO 10218-2 cubre el sistema integrado del robot: la célula, la pinza, los transportadores, los dispositivos de salvaguarda, los enclavamientos y la interacción con el equipo adyacente. La distinción importa para la compra. Un brazo de robot entregado por su fabricante lleva su propio cumplimiento EN ISO 10218-1; la célula que empaqueta ese brazo con transportadores, vallado y controles debe evaluarse y protegerse bajo EN ISO 10218-2 por el integrador. Un comprador que pide solo “certificación de robot” recibe a menudo el certificado del brazo sin la evaluación a nivel de célula que realmente rige la instalación.
ISO/TS 15066: operación colaborativa y límites biomecánicos
ISO/TS 15066 complementa EN ISO 10218 para robots que operan sin un vallado fijo completo, en modo colaborativo limitado en potencia y fuerza o en modo monitorizado de velocidad y separación. Lista las regiones corporales y los límites de fuerza y presión cuasiestáticos que el contacto con un robot en movimiento no debe superar, de modo que una mordaza o un contacto entre operario y brazo no cause dolor ni lesión. Las cifras de fuerza de esta guía proceden de ese marco. Un paletizador colaborativo sigue necesitando una evaluación de riesgos; la norma define los límites, no elimina el requisito de diseñar el contacto fuera donde sea posible.
Normas de máquinas convencionales: EN 619, EN 620, EN 1089
Para paletizadores de capas convencionales en lugar de brazos articulados, las normas relevantes se sitúan junto a las de robot. EN 619 cubre los equipos de manipulación mecánica para cargas unitizadas, EN 620 cubre los equipos de manipulación continua para materiales a granel, y EN 1089 cubre los requisitos de seguridad para paletizadores y despaletizadores de la familia de máquinas convencionales. Una máquina de capas de nivel alto con entreplanta, un paletizador de cajas de nivel bajo con plato de capa y un sistema de pórtico recurren cada uno a este conjunto para la protección de puntos de aprisionamiento, zonas de transferencia de capa y transportadores de descarga. Cuando SunAura cotiza una máquina convencional, el expediente técnico referencia la norma aplicable de este grupo en lugar de forzar una norma de robot sobre un equipo que no tiene brazo articulado.
Análisis de peligros en una célula de paletizado
La evaluación de riesgos empieza recorriendo la célula en tres estados: producción normal, configuración y enseñanza, y mantenimiento o recuperación de fallo. Cada estado produce un conjunto distinto de exposiciones, y una protección que resguarda la producción puede dejar abierto un camino de mantenimiento. La lista de peligros que repasamos en cada proyecto cubre los puntos siguientes.
- Barrido del brazo articulado: el brazo y la pinza recorren una zona accesible desde el lado de alimentación, de intercambio de palé o de descarga. El volumen de barrido depende del alcance, típicamente 2.4–3.2 m en un brazo de cuatro ejes de clase 120 kg o 180 kg, y de la herramienta de muñeca.
- Puntos de aprisionamiento y cizallamiento: entre el plato de capa y las cajas, las horquillas y las tablas del palé, los dedos de la pinza y una caja, y las guías del transportador y los bordes de las cajas.
- Carga en caída: una caja, un saco o un big bag caído desde la altura de toma; un palé que se desplaza sobre la mesa de formación; una ventosa que suelta durante la translación.
- Manejo de palés: palés vacíos desde el cargador de pila, palés llenos intercambiados por carretilla o transpaleta, y la interfaz de la célula con el carril de tráfico del almacén.
- Energía neumática y de vacío: aire a 5–6 bar que mueve pinzas, mordazas y empujadores; vacío que sujeta una caja por succión; aire residual tras el aislamiento.
- Energía eléctrica y almacenada: accionamientos de servomotor, condensadores de freno y portacables todavía cargados tras abrir el interruptor general.
- Alcance por encima y por debajo: acceso por encima de un vallado bajo, bajo un transportador o a través de una abertura de malla aunque la puerta permanezca cerrada.
Para cada peligro la evaluación registra la gravedad de la lesión, la frecuencia de exposición, la posibilidad de evitarlo y la salvaguarda elegida. La jerarquía es: eliminar el peligro por diseño, reducir el riesgo con medidas intrínsecamente seguras, aplicar salvaguarda fija o con enclavamiento, y añadir formación, señales y procedimiento al final. Las protecciones no sustituyen el desplazar un punto de aprisionamiento fuera del alcance.
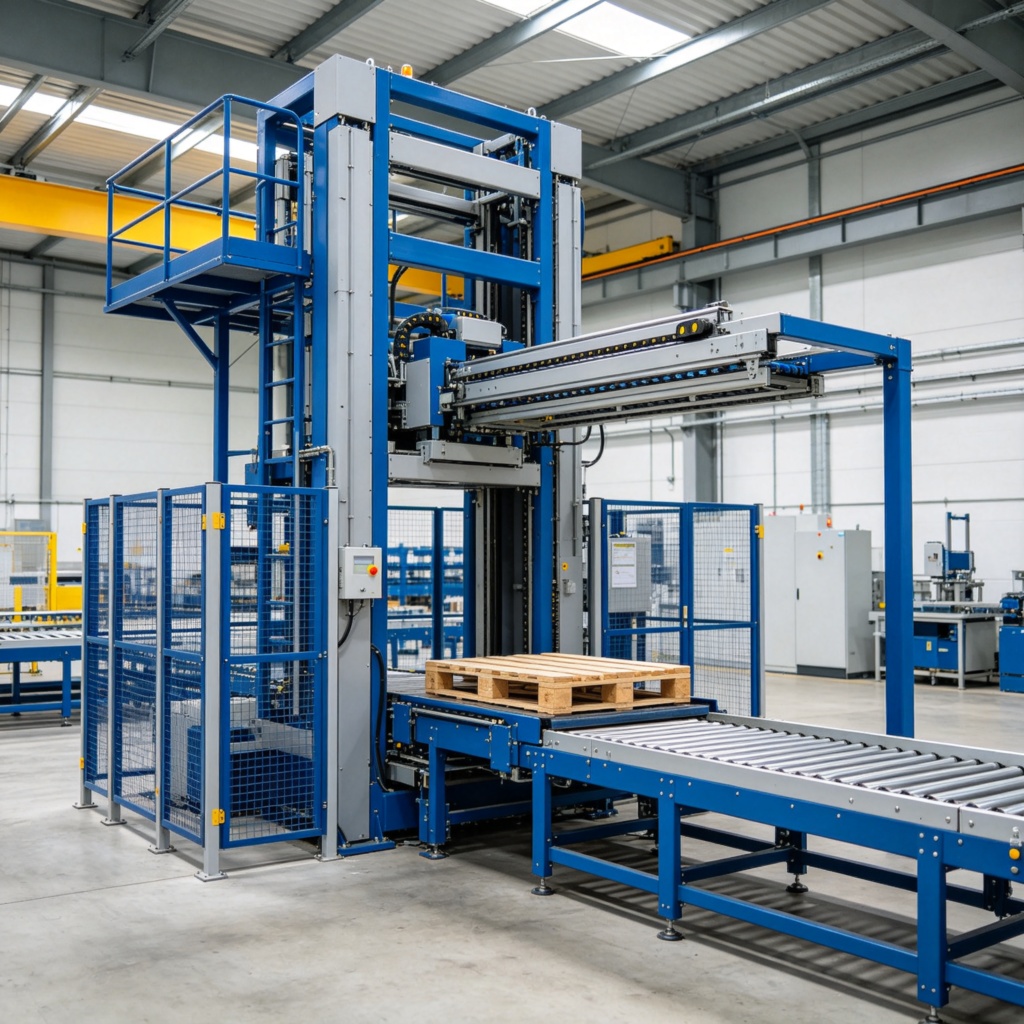
Estrategias de protección: vallados, enclavamientos, cortinas, alfombras y escáneres
Ningún dispositivo de protección cubre todos los puntos de acceso. Una célula de paletizado combina habitualmente varias capas, cada una adaptada a cómo se acerca la gente realmente al equipo.
- Vallado perimetral fijo: cerramiento de malla o panel que encierra el volumen de barrido del robot, la barrera de base para células donde los operarios no entran con regularidad. El tamaño de abertura de la malla y la altura siguen las reglas de protección de la norma aplicable, dimensionadas para detener dedos, manos y brazos a la distancia del peligro.
- Puerta de acceso con enclavamiento: una puerta abatible o corredera con cerradura de protección o interruptor de enclavamiento. Al abrirla se rompe el circuito de seguridad y se detiene el movimiento; la cerradura puede mantener la puerta cerrada hasta que el robot alcanza un estado seguro. Se usa donde el personal entra para configuración de patrón, cambio de pinza o despeje de fallos.
- Cortina de luz: una barrera optoelectrónica sobre un punto de acceso abierto, normalmente el lado de alimentación o descarga. Las cajas y los palés atraviesan mientras un cuerpo que cruza rompe el haz; la resolución y la altura de montaje se eligen para detección de mano, brazo o cuerpo entero.
- Escáner láser de seguridad: un escáner de plano de suelo que define uno o más campos de protección donde un vallado fijo bloquearía el tráfico de transpaletas o la ruta de acceso cambia entre productos. Dispara una parada al entrar y puede conmutar entre zonas de aviso y de parada.
- Alfombra de seguridad: una alfombra de suelo sensible a la presión que corta el circuito al pisarla. Sencilla de instalar y tolerante a palés rugosos y derrames, pero el borde de la alfombra debe protegerse contra el alcance por el lateral.
- Parada de emergencia: botones de seta rojos en cada puesto, a lo largo del vallado y en el pendant. La categoría de parada de emergencia y la función de parada forman parte de la evaluación EN ISO 13849-1; una parada de emergencia elimina el movimiento pero no libera la energía almacenada.
La elección entre un vallado y un lado protegido abierto la impulsan la producción y el tráfico. Una célula que corre un solo SKU a ritmo estable, como una máquina de capas convencional alimentando una enfundadora, suele llevar un perímetro fijo completo con una puerta de servicio con enclavamiento. Una célula compacta de cajas que cambia de SKU a menudo mantiene los lados de alimentación y descarga abiertos tras cortinas o campos de escáner, con los lados del robot vallados. Un paletizador colaborativo elimina el vallado perimetral pero mantiene los límites de contacto y el monitorizado de separación descritos más adelante.
Distancias de protección: qué tan cerca puede sentarse la zona de peligro de la salvaguarda
EN ISO 13855 fija la distancia de separación S entre el dispositivo de salvaguarda y el peligro. La fórmula básica para aproximación horizontal es S = K × T + C, donde K es la velocidad de aproximación humana (1600 mm/s en los cálculos de la norma), T es el tiempo de respuesta total del sistema en segundos, y C es un desplazamiento por geometría de alcance por encima o por debajo. Para alcance horizontal el desplazamiento C es 850 mm; para alcance por encima desde arriba, donde una persona se inclina sobre una barrera, el desplazamiento es 1200 mm. El resultado es el retroceso mínimo; encima se añade tolerancia de plano de suelo en lugar de redondear la cifra a la baja.
Ejemplo práctico: una cortina de luz protege el lado de intercambio de palé de una célula de robot articulado. El controlador de seguridad y la parada del robot dan un tiempo de respuesta combinado T de 0.25 s desde la rotura del haz hasta el estado seguro. La cortina está montada para alcance horizontal a la altura de pie del operario. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. La cara de la cortina debe situarse al menos a 1250 mm del punto más cercano que el brazo o la pinza puede ocupar; si el tiempo de parada del robot fuera mayor, digamos 0.40 s, la distancia sube a 1600 × 0.40 + 850 = 1490 mm. Una parada más lenta o un peligro más cercano fuerzan un retroceso mayor, que es por lo que el tiempo de respuesta importa tanto como la altura del vallado.
| Dispositivo de salvaguarda | Geometría de acceso | Base típica de respuesta | Retroceso mínimo desde el peligro |
|---|---|---|---|
| Puerta de vallado con enclavamiento | Entrada lateral, puerta abate hacia dentro | La puerta abre el circuito; el robot se detiene por señal de enclavamiento | Sin alcance por encima si puerta y bastidor están protegidos; hueco de puerta dimensionado según reglas de abertura de protección |
| Cortina de luz, altura cuerpo completo ≥1200 mm | Aproximación horizontal, T = 0.25 s | Aproximación 1600 mm/s + desplazamiento 850 mm | 1250 mm |
| Cortina de luz, altura de protección inferior 900 mm | Aproximación horizontal con consideración de alcance por debajo | Tabla EN ISO 13855 para altura reducida | 900 mm mínimo, medido al peligro |
| Escáner láser de seguridad, campo de protección | Aproximación horizontal en plano de suelo | Respuesta del escáner más parada del robot, T típico ≈ 0.2–0.3 s | Retroceso de campo 700–1000 mm, según tiempo de parada |
| Alcance por encima de una barrera | Alcance vertical desde arriba | Aproximación 1600 mm/s + desplazamiento 1200 mm | 1200 mm más el término de distancia de movimiento; altura de vallado verificada contra la longitud de alcance |
| Alfombra de seguridad | Acceso directo en el borde de la alfombra | Respuesta de interruptor de presión, T ≈ 0.1–0.2 s | La alfombra cubre el punto de entrada; los laterales protegidos para evitar alcance por el lateral |
Las dimensiones de abertura siguen la misma lógica de alcance. Los huecos de tamaño de dedo entre 0 y 350 mm de profundidad de alcance se mantienen a 12 mm o menos; las aberturas de mano y brazo crecen solo a medida que aumenta la distancia al peligro. Los paneles de malla usan habitualmente aberturas de 50 × 50 mm cuando el panel está lo bastante lejos de las piezas móviles para que un brazo no pueda alcanzar a través hasta el peligro. Si un panel está cerca de una pinza o un plato de capa, la especificación de malla se endurece en lugar de aflojarse. Estas dimensiones se comprueban contra las tablas de la norma de protección durante el FAT, no se estiman a partir de un catálogo de vallado estándar.
Seguridad del paletizador cobot: límites de fuerza y presión bajo ISO/TS 15066
Un paletizador colaborativo elimina el vallado perimetral, pero no elimina el peligro. En operación limitada en potencia y fuerza, el robot se mueve a una velocidad y carga útil que limitan la energía de contacto, y cualquier evento de aprisionamiento o contacto debe mantenerse dentro de los límites biomecánicos de ISO/TS 15066. En operación monitorizada de velocidad y separación, un escáner o sistema de visión sigue la distancia del operario al brazo: el robot reduce la marcha a medida que la persona se acerca y se detiene cuando la separación cae por debajo del campo de protección. Los dos modos a veces se combinan, pero el modo elegido debe declararse en la evaluación de riesgos.
La tabla siguiente lista los límites de fuerza cuasiestática típicos por región corporal del marco ISO/TS 15066. Trátelos como la banda de referencia para la evaluación de contacto de la célula; el objetivo real de diseño puede situarse más bajo para una región que la pinza pueda aprisionar contra el bastidor del brazo, y el límite de presión en N/cm² para esa región debe comprobarse también contra la norma. La carga útil y velocidad del cobot se igualan a estos límites: nuestras células colaborativas corren 10–25 kg de carga útil (común 16–20 kg), 6–8 ciclos por minuto y un techo de unas 8–12 cajas por minuto, lo que mantiene la energía de contacto baja frente a un brazo industrial de 120 kg.
| Región corporal | Límite típico de fuerza cuasiestática | Escenario de contacto a comprobar |
|---|---|---|
| Frente / cara | 130 N | Contacto de cabeza con brazo o pinza al inclinarse sobre la célula |
| Pecho | 140 N | Torso empujado contra bastidor o palé durante la translación |
| Abdomen | 110 N | Contacto de tejido blando con muñeca o herramienta a media altura |
| Brazo superior | 160 N | Brazo inmovilizado entre bieleta y estructura de la célula |
| Palma de la mano | 260 N | Contacto de mano con el cuerpo de la pinza o el bastidor de la almohadilla de succión |
| Dorso de la mano | 140 N | Contacto de nudillos durante la aproximación de la herramienta a la caja |
| Muslo | 220 N | Contacto de pierna a baja altura del robot junto al nivel del palé |
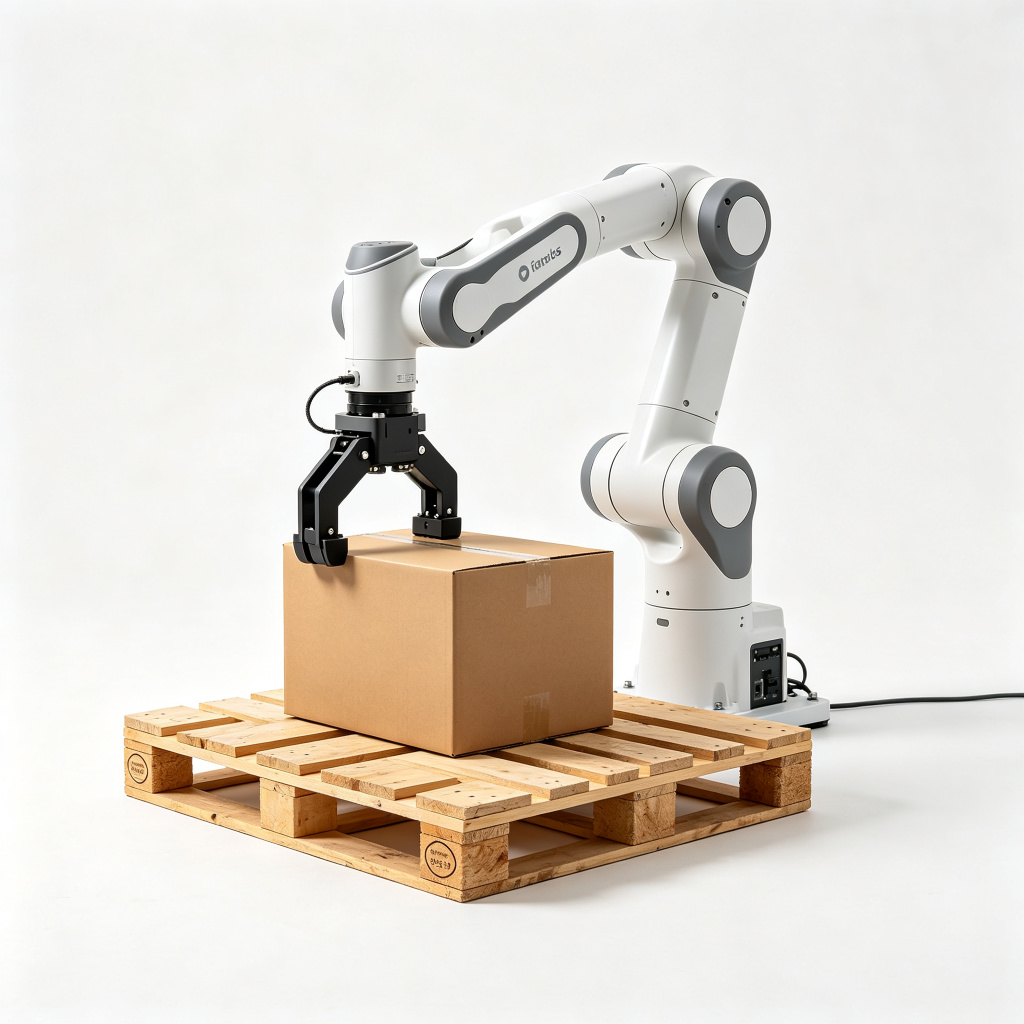
De estos límites se derivan dos reglas de ingeniería. Primero, elimine la geometría de aprisionamiento donde sea posible: los dedos de la pinza y los miembros del bastidor no deben formar una trampa que pueda cerrarse sobre un dedo o una extremidad, porque un contacto que se detiene contra una superficie plana disipa la fuerza, mientras una trampa la concentra. Segundo, verifique la fuerza sobre la herramienta real. La calificación colaborativa declarada del brazo de robot no se traslada automáticamente a la pinza, el bastidor de vacío o la extensión de dedos; el conjunto completo de muñeca debe incluirse en la evaluación de contacto. Un cobot con una herramienta en voladizo que añade masa en la muñeca cambia tanto la inercia en el contacto como el volumen alcanzable.
Arquitectura del circuito de seguridad: nivel de rendimiento, canales y diagnóstico
El circuito de seguridad se evalúa como una cadena desde el sensor hasta el actuador de parada. Una célula de paletizador típica encadena las entradas siguientes: interruptores de enclavamiento en puertas de vallado, salidas de cortina de luz, señales de campo de escáner, botones de parada de emergencia en puestos y pendant, y cualquier dispositivo de habilitación en el pendant de enseñanza. La cadena alimenta un relé de seguridad o controlador de seguridad, que conduce la función de parada segura del robot, detiene el movimiento del transportador en la zona protegida y conmuta las liberaciones neumáticas donde se requiera.
Para una célula que puede causar lesiones graves, diseñamos a PL d bajo EN ISO 13849-1, normalmente con canales redundantes y monitorización de canales para que un fallo de un canal no deshabilite la función de seguridad. PL e se usa donde la consecuencia es severa y la exposición frecuente; PL c conviene a funciones de menor riesgo como una puerta de protección en un puesto auxiliar de baja energía. El diagrama de circuito muestra la categoría de cada dispositivo, el número de canales, la cobertura de diagnóstico y el PL resultante de la cadena completa. Si el responsable de seguridad del comprador pide un objetivo de PL, ese objetivo debe responderse componente a componente en el presupuesto en lugar de como una única etiqueta sobre el vallado.
- Función de parada segura: definida según la categoría de parada del robot, con el acoplamiento del freno comprobado tras la orden de parada.
- Lógica de rearme: después de que una protección se abre y cierra, la máquina no reinicia por sí sola; un rearme explícito en el puesto de operación confirma que la zona está despejada.
- Selección de modo: los modos producción, configuración y mantenimiento conmutan los límites de velocidad y el comportamiento de protección; la llave de modo o selector es en sí mismo un mando monitorizado.
- Diagnóstico: los fallos de canal, los fallos de dispositivo y los estados de bypass se reportan al HMI y se registran, de modo que una cortina anulada sea visible en lugar de silenciosa.
Conformidad CE: evaluación de riesgos, expediente técnico y Declaración
El marcado CE es el final de un proceso documentado, no una pegatina aplicada en el envío. La vía de conformidad bajo la Directiva de Máquinas 2006/42/EC reúne en el expediente técnico: la evaluación de riesgos y las notas de riesgo residual, los planos de disposición y protección, el diagrama de seguridad del sistema de control con niveles de rendimiento, la lista de normas, los certificados de dispositivos de seguridad, los esquemas eléctricos y neumáticos, los manuales en el idioma de destino y la Declaración de Conformidad final.
En el sitio del comprador, la instalación cambia de nuevo el panorama de riesgos. Una célula protegida como máquina autónoma ahora se conecta a transportadores entrantes, una enfundadora de salida, tráfico de carretillas y rutinas que no existían en el taller. El sitio necesita su propia comprobación: transportadores protegidos donde pasan junto a la célula, marcas de suelo para el carril de tráfico, puntos de acceso que coincidan con el trazado construido, y una revisión de riesgo residual que cierre el ciclo entre la documentación del fabricante y el estado instalado. La Declaración de Conformidad del fabricante cubre la máquina tal como se entrega; el integrador o propietario del sitio sigue siendo responsable del sistema instalado cuando el equipo se combina en el suelo.
Las propias certificaciones, patentes y registros de ensayo de SunAura figuran en la página de certificaciones y patentes para los compradores que verifican la evidencia del proveedor antes de un pedido. Para la máquina en sí, la lista de comprobación práctica en la aceptación cubre los elementos de la sección siguiente; tratamos la documentación que falta como un punto de retención, no como papeleo a seguir después del envío.
Notas de seguridad máquina por máquina
Paletizador de cajas de nivel bajo
Un paletizador de cajas de nivel bajo forma capas aproximadamente a la altura de pie o de foso, lo que mantiene al operario cerca del plato de capa y la alimentación de cajas. El foco de protección es la zona de transferencia de capa, el estrechamiento entre cajas y guías laterales, y la puerta con enclavamiento usada para despejar atascos. Como el acceso es a nivel de suelo, los huecos de alcance por debajo y por encima alrededor del vallado reciben el escrutinio más cercano; un panel bajo que deja a alguien inclinarse sobre la parte superior falla la comprobación de retroceso aunque la malla misma parezca correcta.
Paletizador de capas de nivel alto
Un paletizador de capas de nivel alto alimenta las cajas en altura y deposita capas sobre un palé inferior, necesitando unos 4.5 m de altura de techo más una entreplanta. El caso de seguridad se divide en dos zonas: la plataforma superior donde corre el mecanismo de capas, y la zona bajo máquina donde se forman y descargan los palés. El acceso por escalera y entreplanta necesita sus propios enclavamientos y protección de barandilla, y la abertura bajo máquina debe vallarse para que nadie se sitúe bajo una carga en caída. Las máquinas de capas convencionales corren 1–3 capas por minuto en producción estable de un solo SKU; ese ciclo más bajo no reduce el requisito de protección, cambia qué peligros dominan.
Paletizador robot colaborativo
El paletizador robot colaborativo es el trazado sin vallado, dimensionado para cajas y pilas de sacos más ligeros a 10–25 kg de carga útil y un techo de 8–12 cajas por minuto. Su documentación de seguridad encabeza la evaluación de contacto ISO/TS 15066, el modo colaborativo elegido, la revisión de contacto de la pinza y el monitorizado de separación donde esté montado. Donde el producto es más pesado o el ciclo más rápido de lo que permiten los límites de contacto del cobot, la respuesta correcta es un brazo industrial en una célula protegida, no un cobot fuera de su modo nominal.
Sistema de paletizador de pórtico
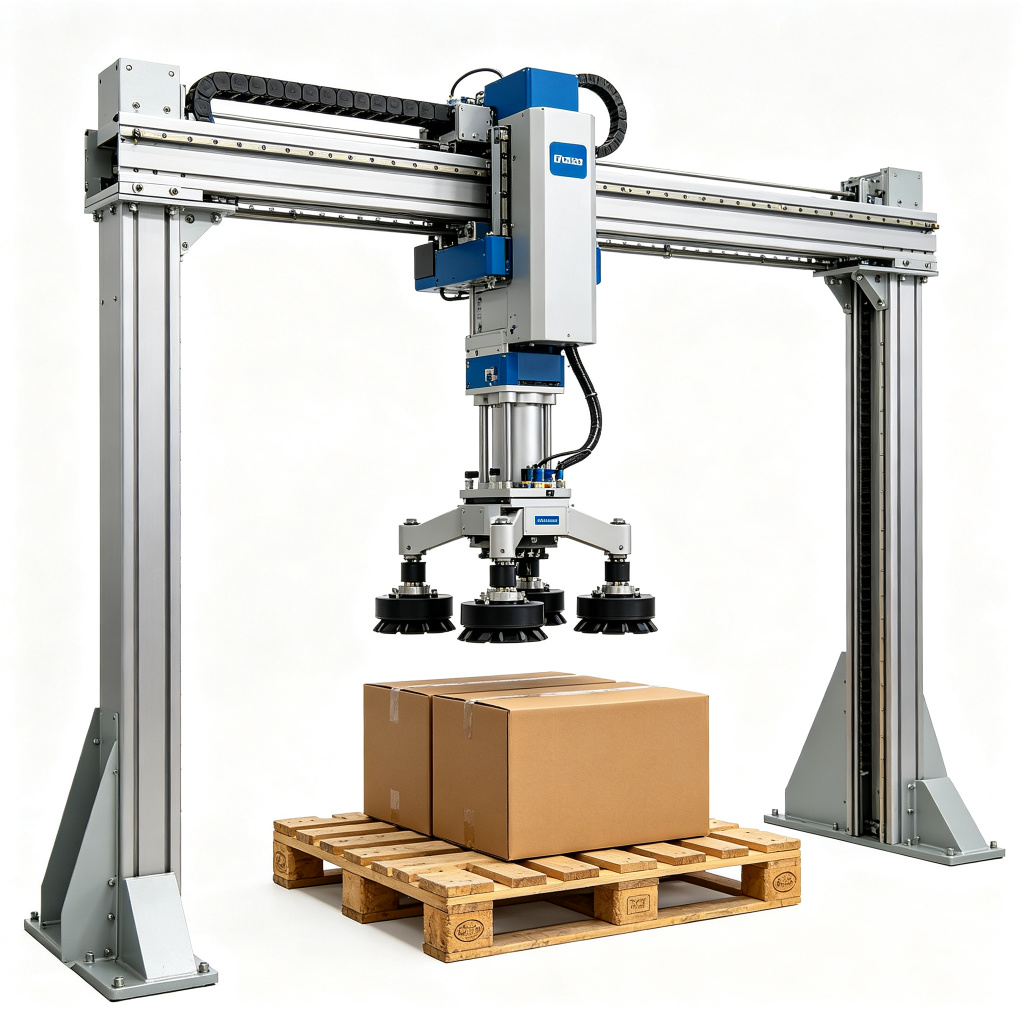
Un sistema de paletizador de pórtico se desplaza sobre ejes cartesianos fijos con un eje Z rígido y una envolvente de recorrido de 3–4 m. Su envolvente de protección es más sencilla en planta que el barrido de un brazo articulado, porque el bastidor define el volumen de movimiento, pero la horquilla vertical y el riel de vacío crean puntos elevados y de aprisionamiento a lo largo de todo el recorrido. Las protecciones fijas cubren los laterales del bastidor; el acceso con enclavamiento cubre el intercambio de palé; cualquier pasarela bajo la ruta de recorrido necesita protección contra carga en caída. La familia completa de paletizadores, incluidos estos cuatro trazados, está indexada en el índice de productos de paletizadores.
Lista de comprobación de seguridad FAT y SAT
La aceptación en fábrica prueba la célula en el taller del fabricante; la aceptación en sitio repite la comprobación tras la instalación y la conexión a la línea. Los elementos de seguridad de ambas listas siguen el mismo orden.
- Verifique que la evaluación de riesgos cubre la configuración construida, incluida la pinza, el transportador de alimentación y el intercambio de palé.
- Compruebe cada interruptor de enclavamiento y cortina de luz: abra o rompa cada uno, confirme que el robot se detiene y el HMI reporta el fallo, y confirme que el reinicio requiere un rearme manual.
- Mida los retrocesos de protección contra el cálculo EN ISO 13855: distancia de cortina o escáner al punto de peligro más cercano, distancia de panel de vallado a piezas móviles, dimensiones de abertura contra tablas de alcance.
- Pruebe todos los botones de parada de emergencia alrededor de la célula, incluido el pendant, y registre el tiempo de parada y el comportamiento del freno.
- Confirme el nivel de rendimiento del circuito de seguridad contra el diagrama de control; trace cada canal de entrada hasta el actuador de parada.
- Ponga la célula colaborativa a recorrer la lista de escenarios de contacto; confirme que fuerza y presión quedan dentro de los límites ISO/TS 15066 para la pinza cargada, no el brazo desnudo.
- Verifique el bloqueo y aislamiento: interruptor general, aislamiento de aire, puntos de liberación de energía residual y el procedimiento LOTO publicado para mantenimiento.
- Confirme que los modos manual, configuración y producción conmutan velocidad y comportamiento de protección según el diseño.
- Revise la documentación: Declaración de Conformidad, lista de normas, esquemas, manuales en el idioma requerido y notas de riesgo residual.
- Revise el trazado del sitio instalado: vallado de tráfico, protecciones de transportador en el límite de la célula y cualquier riesgo residual añadido por la conexión de equipo adyacente.
No conformidades comunes que detienen la aceptación
De nuestra propia historia de FAT, las brechas que retrasan la firma se agrupan en una lista corta. Compradores e ingenieros pueden usarla como lista de preauditoría antes de que llegue el inspector.
- Cortina de luz montada más cerca del peligro que el retroceso calculado para ahorrar espacio de suelo; se corrige moviendo la cortina o ralentizando el tiempo de parada para que la distancia original sea válida.
- Interruptor de enclavamiento bypaseado o cableado como contacto de señal, de modo que abrir la puerta reporta un fallo pero no detiene el brazo.
- Malla de vallado dimensionada para dedos mientras el panel está lo bastante cerca para que una mano entera pueda alcanzar a través hasta la pinza.
- Evaluación de cobot escrita para el brazo desnudo, dejando la pinza, el bastidor de succión o la extensión de dedos fuera de la revisión de contacto.
- Relé de seguridad elegido en una categoría inferior a la de los sensores, arrastrando toda la cadena por debajo del PL objetivo.
- Sin lógica de rearme después de abrir una protección, de modo que la célula reinicia automáticamente al cerrar la puerta.
- Expediente técnico sin la evaluación EN ISO 10218-2 a nivel de célula, suministrado solo el certificado del fabricante del brazo.
- Aire residual o energía de servomotor almacenada no aislada en el procedimiento de mantenimiento, de modo que no puede asegurarse el LOTO antes de empezar el trabajo.
Formación del operario, bloqueo y riesgos residuales que la protección no puede eliminar
La protección reduce el riesgo; no sustituye la instrucción. Los operarios necesitan formación sobre el ciclo de la célula, el significado de cada estado de fallo del HMI, las ubicaciones de las paradas de emergencia y la regla de que ninguna parte del cuerpo entra en la zona barrida mientras el robot está en modo producción. Los técnicos de mantenimiento necesitan el procedimiento de bloqueo y etiquetado: aislar el suministro eléctrico, aislar el aire comprimido, liberar el vacío residual y la presión neumática, confirmar movimiento cero antes de abrir el vallado y verificar el estado seguro antes de que entre ninguna mano en la zona de la pinza.
Algunos riesgos residuales permanecen en la máquina incluso tras el diseño y la protección. Acercarse para despejar un atasco siempre requiere parada y aislamiento, nunca una mano sobre cajas en movimiento. El intercambio de palé en un carril de tráfico mixto necesita reglas de tráfico para que una carretilla no entre en la zona de la célula mientras el brazo cicla. El cambio de utillaje entre productos sigue la secuencia de cambio de formato de la guía de operaciones, con el robot mantenido en estado seguro y el aire aislado donde se toca la pinza. Estos riesgos residuales se escriben en el manual y se marcan en la máquina, no se dan por eliminados por una barandilla.
Cómo se conecta el resto del clúster
Las decisiones de protección se remontan al trazado y la producción. La comparativa entre trazados de paletizador de pórtico y brazo articulado muestra cómo el alcance y el tipo de bastidor cambian el volumen barrido y por tanto el plan de vallado, y la nota de lanzamiento sobre el paletizador robótico de doble estación explica dónde un segundo puesto de formación añade tráfico de intercambio de palé que el trazado de seguridad debe contabilizar. Por el lado de operaciones, la guía de resolución de problemas y cambio de formato del paletizador robótico cubre los fallos y el mantenimiento periódico que mantienen una célula conforme funcionando con seguridad después de la aceptación. Todas las máquinas de la gama de final de línea, desde máquinas de cajas de nivel bajo hasta brazos de servicio pesado, figuran en el índice de productos de paletizadores.
Cuando evalúe un presupuesto de paletizador, pida la evaluación de riesgos, el diagrama del circuito de seguridad con niveles de rendimiento, los cálculos de distancia de protección y la lista de normas antes de comparar el precio. Una célula que produce cajas rápido pero no puede mostrar esos documentos lleva un costo de cumplimiento detrás del precio de máquina, y ese costo suele aparecer en la aceptación o la primera auditoría, no en la fase de pedido. Nuestro equipo de ingeniería repasa las mismas preguntas con los compradores en fase de consulta, haciendo coincidir la envolvente de protección con la mezcla de productos, el plano de suelo y el tráfico alrededor de la célula antes de cerrar el trazado.
