La sécurité du palettiseur commence avant que le robot ne prenne la première caisse
La sécurité du palettiseur est la première question qu’un ingénieur emballage pose quand une cellule de fin de ligne passe du concept à l’emprise au sol, et c’est la dernière chose qu’un client veut découvrir pendant l’essai de réception. Un robot de palettisation, une machine à couche ou un bâti portique manipulent caisses, sacs, fûts et charges en vrac à des poids entre 10 kg et 180 kg, évoluant dans des cycles répétés de levage, traversée, dépose et retour. Le mouvement lui-même est prévisible ; les dangers autour ne le sont pas. Un opérateur qui passe la main pour redresser une couche désalignée, un technicien maintenance qui grimpe une clôture pour dégager un coincement, ou un transpalette qui traverse le côté sortie de la cellule peuvent tous être blessés si la protection et le circuit de sécurité ont été dimensionnés juste.
Ce guide expose comment SunAura Machinery aborde la sécurité des palettiseurs et la conformité CE pour les cellules de fin de ligne : directives et normes applicables, façon dont la protection est choisie et espacée, calcul des distances minimales de protection, vérification des limites de force du robot collaboratif, et documents à attendre au FAT et au SAT. Les chiffres sont des plages de planification à vérifier lors de la réception en usine, et non un substitut à la propre analyse de risque du constructeur au regard de la réglementation nationale applicable. Si vous comparez des cellules, l’article volet sur les implantations palettiseur portique ou robotisé couvre comment le type de bâti modifie l’enveloppe de protection, et le guide d’exploitation sur le dépannage et changement de format du palettiseur robotisé couvre les défauts du quotidien que la protection seule ne peut pas empêcher.
Le cadre réglementaire : Directive Machines et normes harmonisées
Pour les équipements mis sur le marché de l’UE, l’instrument légal de base est la Directive Machines 2006/42/CE. Elle ne prescrit pas directement une hauteur de clôture ni une distance d’arrêt ; elle exige que le fabricant identifie les dangers, évalue le risque pour chaque danger et réduise ce risque à un niveau acceptable par la conception, la protection et les informations d’utilisation. Le parcours de conformité s’achève par une Déclaration de conformité CE signée, un dossier technique conservé dix ans, et le marquage CE appliqué à la machine. Acheter un palettiseur sans Déclaration, ou avec une Déclaration qui liste des normes auxquelles la cellule n’a pas réellement été construite, est un écart de conformité qui apparaît au contrôle douanier de l’importateur ou lors d’un audit social ultérieur.
EN ISO 13849-1 : niveau de performance des parties de commande relatives à la sécurité
EN ISO 13849-1 évalue les parties du système de commande relatives à la sécurité sur un niveau de Performance Level de a à e, PL d étant la cible typique pour les cellules robot pouvant causer des blessures graves et PL e réservé aux fonctions les plus à haut risque. Le niveau tient compte de la catégorie (voie simple ou voie redondante), du temps moyen avant panne dangereuse, de la couverture diagnostique et de la panne commune. En pratique, cela signifie que le relais ou contrôleur de sécurité, les interrupteurs de verrouillage, les entrées de rideau immatériel et le circuit d’arrêt d’urgence sont évalués comme une seule chaîne, et non comme des composants séparés. Une cellule qui mélange un capteur PL d avec un relais simple voie de base descend à un niveau plus bas que la plaque signalétique du capteur ne le suggère, et l’écart apparaît sur le schéma du système de commande dans le dossier technique.
EN ISO 13855 : distance de protection et vitesse d’approche
EN ISO 13855 est la norme qui convertit le temps de réponse d’un dispositif en distance physique de recul. Elle fixe la vitesse d’approche utilisée dans le calcul, définit les offsets de portée par-dessus et par-dessous, et donne la séparation minimale entre un dispositif de sécurité et la zone dangereuse. Chaque rideau immatériel, champ de scanner de sécurité et ouverture de protection sur une cellule de palettisation doit être placé selon ces distances ; monter un rideau près du robot parce que le plan de sol est serré est la non-conformité la plus fréquente que nous voyons au FAT. Le calcul appliqué plus loin dans ce guide montre comment les chiffres tombent pour une cellule robot typique.
EN ISO 10218-1 et EN ISO 10218-2 : robots industriels et cellules robot
EN ISO 10218-1 couvre le robot lui-même : ses arrêts de protection, son comportement de freinage, son marquage et les limites de ses propres fonctions de sécurité. EN ISO 10218-2 couvre le système robot intégré : la cellule, le préhenseur, les convoyeurs, les dispositifs de protection, les verrouillages et l’interaction avec les équipements adjacents. La distinction compte pour l’achat. Un bras robot livré par son constructeur porte sa propre conformité EN ISO 10218-1 ; la cellule qui emballe ce bras avec convoyeurs, clôture et commandes doit être évaluée et protégée sous EN ISO 10218-2 par l’intégrateur. Un acheteur qui demande seulement une « certification robot » reçoit souvent le certificat du bras sans l’évaluation niveau cellule qui régit réellement l’installation.
ISO/TS 15066 : opération collaborative et limites biomécaniques
ISO/TS 15066 complète EN ISO 10218 pour les robots qui opèrent sans clôture fixe complète, en mode collaboratif limité en puissance et force ou en mode surveillance de vitesse et de séparation. Elle liste les régions du corps et les limites de force et pression quasi statiques que le contact avec un robot en mouvement ne doit pas dépasser, pour qu’une pince ou un contact entre opérateur et bras ne cause ni douleur ni blessure. Les chiffres de force de ce guide viennent de ce cadre. Un palettiseur collaboratif exige encore une analyse de risque ; la norme définit les limites, elle ne supprime pas l’exigence d’écarter le contact par conception quand c’est possible.
Normes machines conventionnelles : EN 619, EN 620, EN 1089
Pour les palettiseurs de couche conventionnels plutôt que les bras articulés, les normes applicables se situent aux côtés des normes robot. EN 619 couvre les équipements de manutention mécanique pour charges unitaires, EN 620 couvre les équipements de manutention continue pour matériaux en vrac, et EN 1089 couvre les exigences de sécurité pour palettiseurs et dépalleteurs de la famille machines conventionnelles. Une machine à couche haut niveau avec mezzanine, un palettiseur de caisses bas niveau avec plaque à couche et un système portique puisent chacun dans cet ensemble pour la protection des points de pincement, des zones de transfert de couche et des convoyeurs de sortie. Quand SunAura cite une machine conventionnelle, le dossier technique référence la norme applicable de ce groupe plutôt que d’imposer une norme robot à un équipement sans bras articulé.
Analyse des dangers sur une cellule de palettisation
L’évaluation de risque commence par le parcours de la cellule dans trois états : production normale, réglage et apprentissage, et maintenance ou reprise de défaut. Chaque état produit un ensemble d’expositions différent, et une protection qui protège la production peut laisser un chemin de maintenance ouvert. La liste de dangers que nous parcourons sur chaque projet couvre les points suivants.
- Balayage du bras articulé : le bras et le préhenseur traversent une zone accessible depuis l’alimentation, l’échange de palette ou la sortie. Le volume de balayage dépend de la portée, typiquement 2.4–3.2 m sur un bras quatre axes classe 120 kg ou 180 kg, et de l’outil de poignet.
- Points de pincement et de cisaillement : entre plaque à couche et caisses, fourches et planches de palette, doigts de préhenseur et caisse, guides de convoyeur et bords de caisse.
- Charge tombée : caisse, sac ou big bag tombé depuis la hauteur de prise ; palette qui bouge sur la table de formation ; ventouse qui lâche pendant la traversée.
- Manutention des palettes : palettes vides depuis le magasin à piles, palettes pleines échangées par chariot ou transpalette, et l’interface de la cellule avec l’allée de trafic de l’entrepôt.
- Énergie pneumatique et vide : air 5–6 bar entraînant préhenseurs, pinces et pousseurs ; vide retenant une caisse par succion ; air résiduel après isolement.
- Énergie électrique et stockée : entraînements servo, condensateurs de frein et chaînes porte-câbles encore chargés après ouverture du sectionneur général.
- Portée par-dessus et par-dessous : accès par-dessus une clôture basse, sous un convoyeur, ou à travers une ouverture de maillage même quand la porte reste fermée.
Pour chaque danger, l’évaluation enregistre la gravité de blessure, la fréquence d’exposition, la possibilité d’évitement et la protection choisie. La hiérarchie suit : éliminer le danger par conception, réduire le risque par des mesures intrinsèquement sûres, appliquer une protection fixe ou à verrouillage, et ajouter formation, signalétique et procédure en dernier. Les protections ne remplacent pas le déplacement d’un point de pincement hors de portée.
Stratégies de protection : clôtures, verrouillages, rideaux, tapis et scanners
Aucun dispositif de protection unique ne couvre chaque point d’accès. Une cellule de palettisation combine typiquement plusieurs couches, chacune adaptée à la façon dont les personnes approchent réellement l’équipement.
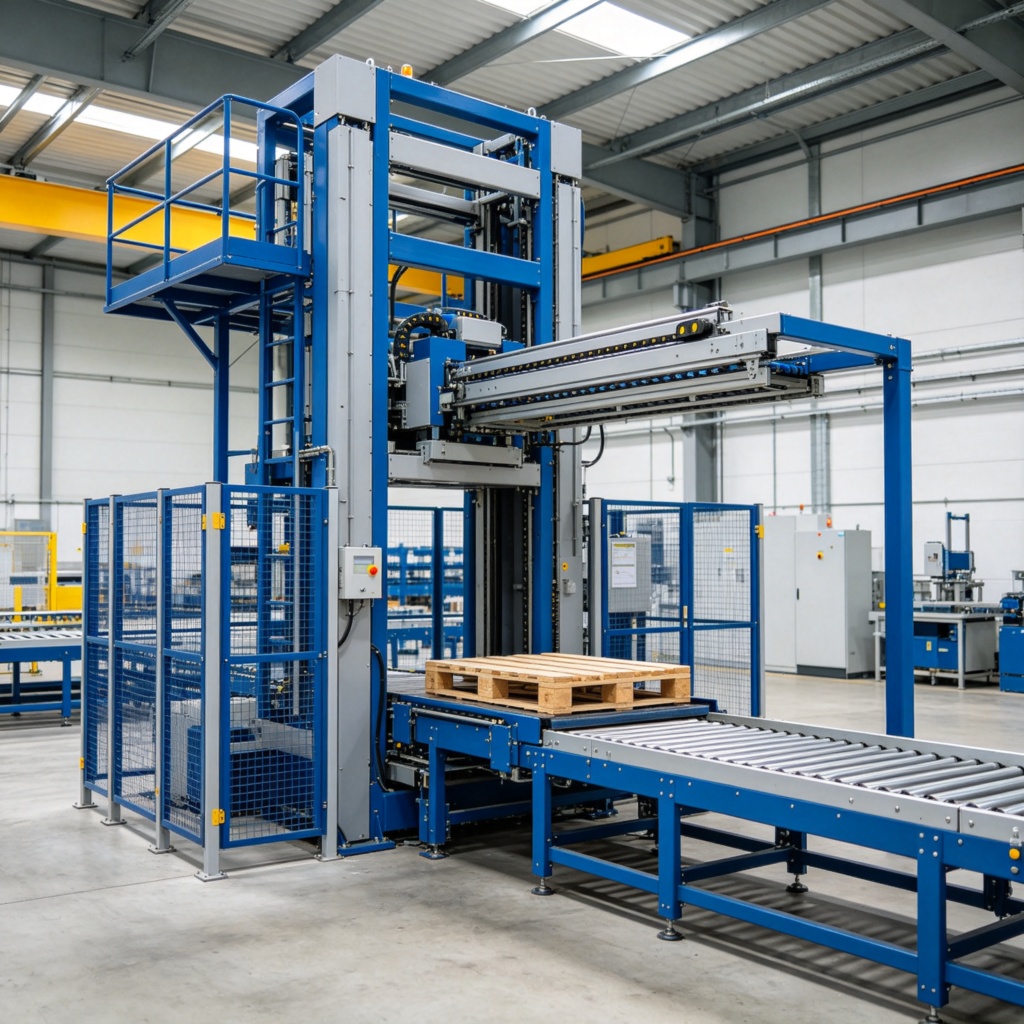
- Clôture périphérique fixe : clôture en maillage ou panneaux enfermant le volume de balayage du robot, barrière de base pour les cellules où les opérateurs n’entrent pas régulièrement. La taille d’ouverture du maillage et la hauteur suivent les règles de protection de la norme applicable, dimensionnées pour bloquer doigts, mains et bras à la distance du danger.
- Porte d’accès à verrouillage : porte battante ou coulissante avec verrou de protection ou interrupteur de verrouillage. Son ouverture coupe le circuit de sécurité et arrête le mouvement ; le verrou peut maintenir la porte fermée jusqu’à ce que le robot atteigne un état sûr. Utilisée là où le personnel entre pour le réglage de schéma, le changement de préhenseur ou le dégagement de défaut.
- Rideau immatériel : barrière optoélectrique sur un point d’accès ouvert, généralement côté alimentation ou sortie. Caisses et palettes traversent tandis qu’un corps qui passe coupe le faisceau ; la résolution et la hauteur de montage sont choisies pour détection main, bras ou corps entier.
- Scanner laser de sécurité : scanner au niveau du sol définissant un ou plusieurs champs de protection là où une clôture fixe bloquerait le trafic transpalette ou où le parcours d’accès change selon les produits. Il déclenche un arrêt à l’entrée et peut basculer entre zones d’avertissement et d’arrêt.
- Tapis de sécurité : tapis de sol sensible à la pression qui coupe le circuit quand on le foule. Simple à installer et tolérant aux palettes rugueuses et aux renversements, mais le bord du tapis doit être protégé contre le contournement.
- Arrêt d’urgence : boutons champignon rouges à chaque poste, le long de la clôture et sur le pupitre. La catégorie d’arrêt d’urgence et la fonction d’arrêt font partie de l’évaluation EN ISO 13849-1 ; un arrêt d’urgence retire le mouvement mais ne libère pas l’énergie stockée.
Le choix entre une clôture et un côté protégé ouvert est piloté par le débit et le trafic. Une cellule tournant un SKU à débit stable, comme une machine à couche conventionnelle alimentant une filmeuse, reçoit généralement une clôture périphérique complète avec une seule porte de service à verrouillage. Une cellule caisses compacte qui change souvent de SKU garde les côtés alimentation et sortie ouverts derrière rideaux ou champs de scanner, les côtés robot étant clôturés. Un palettiseur collaboratif supprime la clôture périphérique mais garde les limites de contact et la surveillance de séparation décrites plus loin.
Distances de protection : à quelle distance la zone dangereuse peut-elle se situer du protecteur
EN ISO 13855 fixe la distance de séparation S entre le dispositif de protection et le danger. La formule de base pour l’approche horizontale est S = K × T + C, où K est la vitesse d’approche humaine (1600 mm/s dans les calculs de la norme), T le temps de réponse total du système en secondes, et C un offset pour la géométrie de portée par-dessus ou par-dessous. Pour la portée horizontale, l’offset C est de 850 mm ; pour la portée par-dessus depuis le haut, là où une personne se penche par-dessus une barrière, l’offset est de 1200 mm. Le résultat est le recul minimal ; on ajoute la tolérance de plan de sol par-dessus plutôt que d’arrondir le chiffre vers le bas.
Exemple appliqué : un rideau immatériel protège le côté échange de palette d’une cellule robot articulé. Le contrôleur de sécurité et l’arrêt robot donnent un temps de réponse combiné T de 0.25 s entre la coupure de faisceau et l’état sûr. Le rideau est monté pour portée horizontale à hauteur d’opérateur debout. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. La face du rideau doit se situer au moins 1250 mm du point le plus proche que le bras ou le préhenseur peut occuper ; si le temps d’arrêt du robot était plus long, disons 0.40 s, la distance monte à 1600 × 0.40 + 850 = 1490 mm. Un arrêt plus lent ou un danger plus proche imposent un recul plus grand, ce pourquoi le temps de réponse compte autant que la hauteur de clôture.
| Dispositif de protection | Géométrie d’accès | Base de réponse typique | Recul minimal depuis le danger |
|---|---|---|---|
| Porte de clôture à verrouillage | Entrée latérale, porte battante vers l’intérieur | La porte ouvre le circuit ; le robot s’arrête sur le signal de verrouillage | Pas de portée par-dessus si porte et cadre sont protégés ; jeu de porte dimensionné selon les règles d’ouverture de protection |
| Rideau immatériel, hauteur corps entier ≥1200 mm | Approche horizontale, T = 0.25 s | Approche 1600 mm/s + offset 850 mm | 1250 mm |
| Rideau immatériel, hauteur de protection basse 900 mm | Approche horizontale avec considération de portée par-dessous | Tableau EN ISO 13855 pour hauteur réduite | 900 mm minimum, mesuré jusqu’au danger |
| Scanner laser de sécurité, champ de protection | Approche horizontale au niveau du sol | Réponse scanner plus arrêt robot, T typique ≈ 0.2–0.3 s | Recul de champ 700–1000 mm, selon le temps d’arrêt |
| Portée par-dessus une barrière | Portée verticale depuis le haut | Approche 1600 mm/s + offset 1200 mm | 1200 mm plus le terme de distance de mouvement ; hauteur de clôture vérifiée contre la longueur de portée |
| Tapis de sécurité | Accès direct au bord du tapis | Réponse interrupteur à pression, T ≈ 0.1–0.2 s | Le tapis couvre le point d’entrée ; côtés protégés contre le contournement |
Les dimensions d’ouverture suivent la même logique de portée. Les jeux de taille doigt entre 0 et 350 mm de profondeur de portée sont tenus à 12 mm ou moins ; les ouvertures main et bras ne grandissent qu’avec la distance au danger. Les panneaux maillage utilisent couramment des ouvertures 50 × 50 mm quand le panneau est assez loin des pièces mobiles pour qu’un bras ne puisse pas atteindre le danger à travers. Si un panneau est proche d’un préhenseur ou d’une plaque à couche, la spécification du maillage se resserre plutôt que de s’assouplir. Ces dimensions sont vérifiées contre les tableaux de la norme de protection pendant le FAT, et non estimées depuis un catalogue de clôtures de stock.
Sécurité palettiseur collaboratif : limites de force et pression selon ISO/TS 15066
Un palettiseur collaboratif supprime la clôture périphérique, mais il ne supprime pas le danger. En fonctionnement limité en puissance et force, le robot se déplace à une vitesse et une charge qui limitent l’énergie de contact, et tout pincement ou contact doit rester dans les limites biomécaniques d’ISO/TS 15066. En fonctionnement avec surveillance de vitesse et séparation, un scanner ou un système vision suit la distance de l’opérateur au bras : le robot ralentit à l’approche de la personne et s’arrête quand la séparation descend sous le champ de protection. Les deux modes sont parfois combinés, mais le mode choisi doit être indiqué dans l’analyse de risque.
Le tableau ci-dessous liste les limites de force quasi statique typiques par région du corps issues du cadre ISO/TS 15066. Traitez-les comme la bande de référence pour l’évaluation de contact de la cellule ; la cible de conception réelle peut se situer plus bas pour une région que le préhenseur peut coincer contre le bâti du bras, et la limite de pression en N/cm² pour cette région doit aussi être vérifiée contre la norme. La propre charge utile et vitesse du cobot sont adaptées à ces limites : nos cellules collaboratives tournent en charge 10–25 kg (courante 16–20 kg), 6–8 cycles par minute, et un plafond d’environ 8–12 caisses par minute, ce qui garde l’énergie de contact basse comparée à un bras industriel 120 kg.
| Région du corps | Limite de force quasi statique typique | Scénario de contact à vérifier |
|---|---|---|
| Front / visage | 130 N | Contact tête avec bras ou préhenseur en se penchant par-dessus la cellule |
| Poitrine | 140 N | Torse poussé contre bâti ou palette pendant la traversée |
| Abdomen | 110 N | Contact tissu mou avec poignet ou outil à mi-hauteur |
| Bras supérieur | 160 N | Bras coincé entre liaison et structure de cellule |
| Paume | 260 N | Contact main avec corps de préhenseur ou cadre du coussin à vide |
| Dos de la main | 140 N | Contact articulations pendant l’approche de l’outil vers la caisse |
| Cuisse | 220 N | Contact jambe à hauteur robot basse près du niveau de palette |
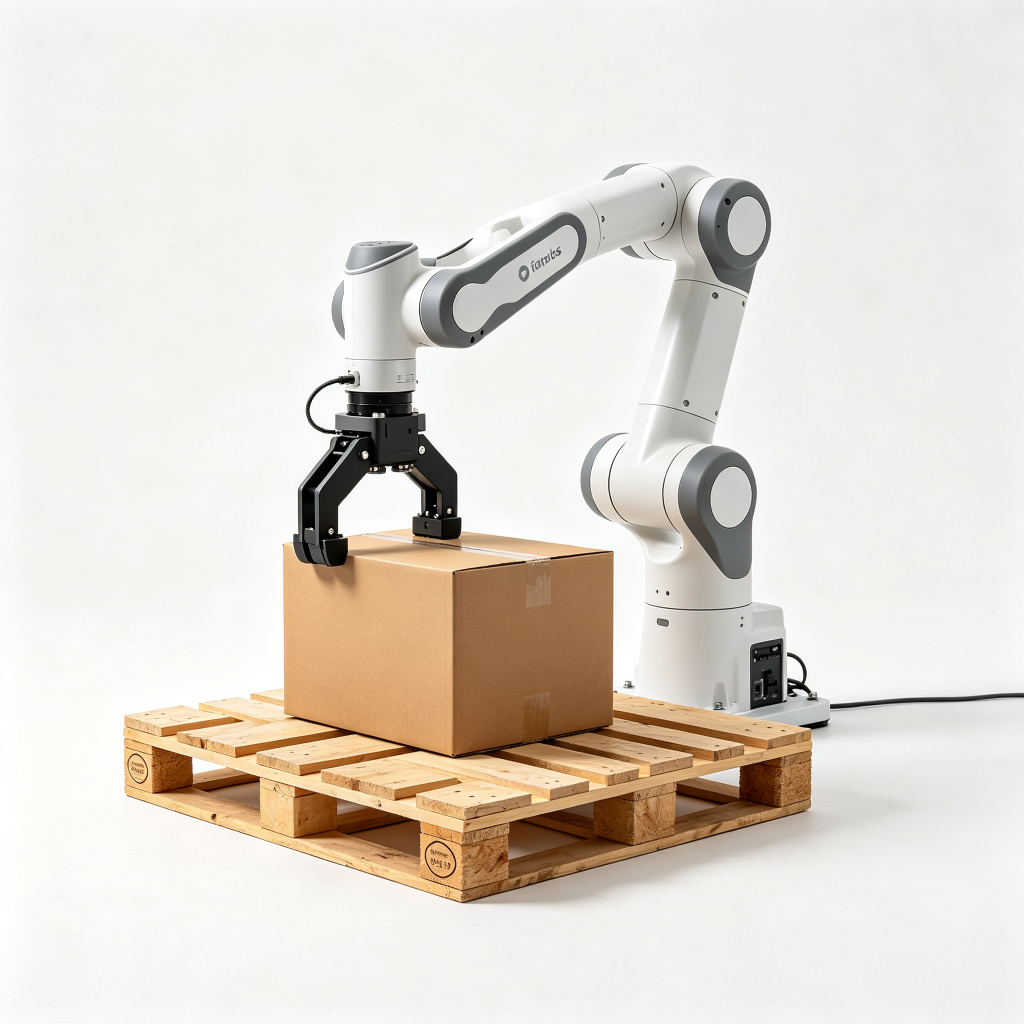
Deux règles d’ingénierie découlent de ces limites. Premièrement, éliminez la géométrie de pincement partout où c’est possible : les doigts de préhenseur et membres de bâti ne doivent pas former un piège pouvant se fermer sur un doigt ou un membre, parce qu’un contact qui s’arrête sur une surface plane dissipe la force, tandis qu’un piège la concentre. Deuxièmement, vérifiez la force sur l’outil réel. La nominale collaborative du bras ne reporte pas automatiquement au préhenseur, cadre à vide ou extension de doigts ; l’assemblage complet du poignet doit être inclus dans l’évaluation de contact. Un cobot avec un outil en surplomb qui ajoute de la masse au poignet change à la fois l’inertie au contact et le volume atteignable.
Architecture du circuit de sécurité : niveau de performance, voies et diagnostic
Le circuit de sécurité est évalué comme une chaîne du capteur à l’actionneur d’arrêt. Une cellule de palettisation typique met en chaîne les entrées suivantes : interrupteurs de verrouillage des portes de clôture, sorties de rideau immatériel, signaux de champ de scanner, boutons arrêt d’urgence aux postes et pupitre, et tout dispositiel d’habillement sur le pupitre d’apprentissage. La chaîne alimente un relais ou contrôleur de sécurité, qui pilote la fonction d’arrêt sûr du robot, arrête le mouvement des convoyeurs dans la zone protégée, et coupe les lâchers pneumatiques là où requis.
Pour une cellule pouvant causer des blessures graves, nous concevons en PL d sous EN ISO 13849-1, généralement avec des voies redondantes et une surveillance de voie pour qu’un défaut d’une voie ne désactive pas la fonction de sécurité. PL e est utilisé là où la conséquence est grave et l’exposition fréquente ; PL c convient aux fonctions à risque plus faible comme une porte de protection sur un poste auxiliaire basse énergie. Le schéma de circuit montre la catégorie de chaque dispositif, le nombre de voies, la couverture diagnostique et le PL résultant de la chaîne complète. Si le responsable sécurité de l’acheteur demande une cible PL, cette cible doit être réponse composant par composant dans le devis plutôt que comme une seule étiquette sur la clôture.
- Fonction d’arrêt sûr : définie selon la catégorie d’arrêt du robot, avec l’engagement du frein vérifié après l’ordre d’arrêt.
- Logique de réarmement : après ouverture et fermeture d’une protection, la machine ne redémarre pas seule ; un réarmement explicite au poste de commande confirme que la zone est libre.
- Sélection de mode : modes production, réglage et maintenance commutent les limites de vitesse et le comportement de protection ; la clé ou sélecteur de mode est lui-même une commande surveillée.
- Diagnostics : défauts de voie, défauts de dispositif et états de contournement sont rapportés à l’IHM et journalisés, pour qu’un rideau court-circuité soit visible plutôt que muet.
Conformité CE : analyse de risque, dossier technique et déclaration
Le marquage CE est l’aboutissement d’un processus documenté, et non un autocollant posé à l’expédition. Le parcours de conformité sous la Directive Machines 2006/42/CE rassemble dans le dossier technique : l’analyse de risque et les notes de risque résiduel, les dessins d’agencement et de protection, le schéma de sécurité du système de commande avec niveaux de performance, la liste des normes, les certificats des dispositifs de sécurité, les schémas électriques et pneumatiques, les manuels dans la langue de destination, et la Déclaration de conformité finale.
Sur le site de l’acheteur, l’installation modifie à nouveau le tableau de risque. Une cellule protégée comme machine autonome se relie désormais à des convoyeurs entrants, une filmeuse de sortie, le trafic chariot et des routines qui n’existaient pas dans l’atelier. Le site exige son propre contrôle : convoyeurs protégés là où ils passent la cellule, marquage au sol de l’allée de trafic, points d’accès correspondant au plan tel que construit, et une revue de risque résiduel bouclant la boucle entre la documentation du constructeur et l’état installé. La Déclaration de conformité du constructeur couvre la machine livrée ; l’intégrateur ou le propriétaire du site reste responsable du système installé là où des équipements sont combinés au sol.
Les propres certifications, brevets et enregistrements d’essai de SunAura sont listés sur la page certifications et brevets pour les acheteurs vérifiant les preuves fournisseur avant commande. Pour la machine elle-même, la liste de vérification pratique à la réception couvre les éléments de la section suivante ; nous traitons la documentation manquante comme un point de blocage, et non comme du papier à suivre après l’expédition.
Notes de sécurité machine par machine
Palettiseur de caisses bas niveau
Un palettiseur de caisses bas niveau construit les couches environ au niveau debout ou en fosse, ce qui garde l’opérateur près de la plaque à couche et de l’alimentation caisses. La cible de protection est la zone de transfert de couche, le pincement entre caisses et guides latéraux, et la porte à verrouillage utilisée pour dégager les coincements. Parce que l’accès est au niveau du sol, les jeux de portée par-dessous et par-dessus autour de la clôture reçoivent l’examen le plus serré ; un panneau bas qui laisse quelqu’un se pencher par-dessus le haut échoue au contrôle de recul même si le maillage lui-même paraît correct.
Palettiseur de couche haut niveau
Un palettiseur de couche haut niveau alimente les caisses en hauteur et dépose les couches sur une palette en dessous, exigeant environ 4.5 m de hauteur sous plafond plus une mezzanine. Le dossier de sécurité se divise en deux zones : la plateforme supérieure où tourne le mécanisme de couche, et la zone sous machine où les palettes sont formées et sorties. L’accès escalier et mezzanine exige ses propres verrouillages et protection de garde-corps, et l’ouverture sous machine doit être clôturée pour que personne ne se tienne sous une charge tombée. Les machines à couche conventionnelles tournent 1–3 layers/min sur débit stable mono-SKU ; ce cycle plus bas ne réduit pas l’exigence de protection, il change les dangers dominants.
Palettiseur robot collaboratif
Le palettiseur robot collaboratif est l’implantation sans clôture, dimensionnée pour caisses et piles de sacs plus légères à charge 10–25 kg et plafond 8–12 caisses par minute. Sa documentation de sécurité mène avec l’évaluation de contact ISO/TS 15066, le mode collaboratif choisi, la revue de contact du préhenseur et la surveillance de séparation là où elle est montée. Là où le produit est plus lourd ou le cycle plus rapide que ne le permettent les limites de contact du cobot, la bonne réponse est un bras industriel en cellule protégée, et non un cobot hors de son mode nominal.
Système de palettiseur portique
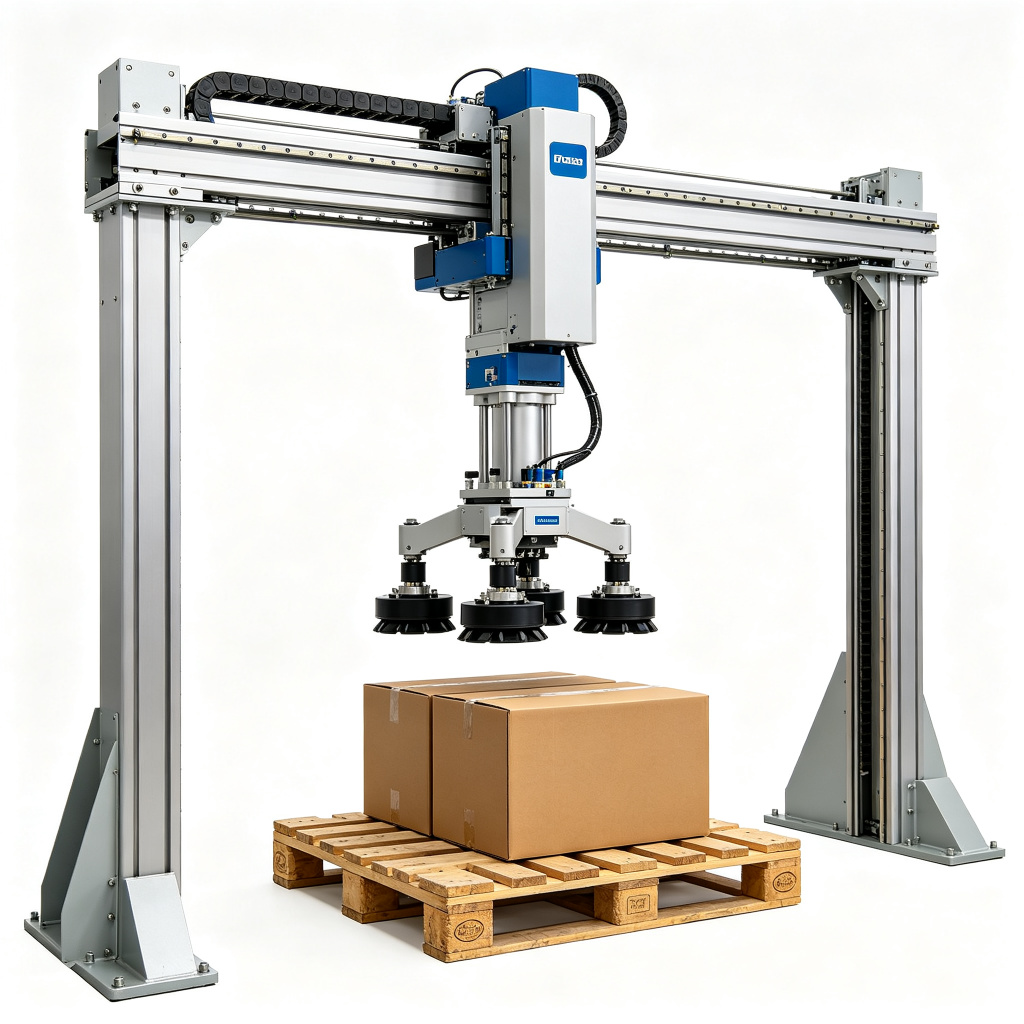
Un système de palettiseur portique se déplace sur des axes cartésiens fixes avec un axe Z rigide et une enveloppe de course 3–4 m. Son enveloppe de protection est plus simple en plan que le balayage d’un bras articulé, parce que le bâti définit le volume de mouvement, mais la fourche verticale et le rail à vide créent des points aériens et de pincement sur toute la course. Les protections fixes couvrent les côtés du bâti ; l’accès à verrouillage couvre l’échange de palette ; tout passage sous le parcours exige une protection contre chute de charge. La famille palettiseurs complète, dont ces quatre implantations, est indexée dans l’index des produits palettiseurs.
Liste de vérification sécurité FAT et SAT
Le FAT vérifie la cellule dans l’atelier du constructeur ; le SAT répète le contrôle après installation et raccordement à la ligne. Les éléments de sécurité des deux listes suivent le même ordre.
- Vérifiez que l’analyse de risque couvre la configuration telle que construite, préhenseur, convoyeur d’alimentation et échange de palette compris.
- Contrôlez chaque interrupteur de verrouillage et rideau immatériel : ouvrez ou coupez chacun, confirmez que le robot s’arrête et que l’IHM signale le défaut, confirmez que le redémarrage exige un réarmement manuel.
- Mesurez les reculs de protection contre le calcul EN ISO 13855 : distance rideau ou scanner au point de danger le plus proche, distance panneau de clôture aux pièces mobiles, dimensions d’ouverture contre les tableaux de portée.
- Testez tous les boutons arrêt d’urgence autour de la cellule, pupitre compris, et enregistrez le temps d’arrêt et le comportement de freinage.
- Confirmez le niveau de performance du circuit de sécurité contre le schéma de commande ; tracez chaque voie d’entrée jusqu’à l’actionneur d’arrêt.
- Faites passer la cellule collaborative la liste des scénarios de contact ; confirmez que force et pression restent dans les limites ISO/TS 15066 pour le préhenseur chargé, et non le bras nu.
- Vérifiez la consignation et l’isolement : sectionneur général, isolement air, points de libération d’énergie résiduelle, et la procédure LOTO affichée pour la maintenance.
- Confirmez que les modes manuel, réglage et production commutent vitesse et comportement de protection comme conçu.
- Contrôlez la documentation : Déclaration de conformité, liste des normes, schémas, manuels dans la langue requise, et notes de risque résiduel.
- Revue du plan installé sur site : clôtures de trafic, protections de convoyeur à la limite de cellule, et tout risque résiduel ajouté par le raccordement des équipements adjacents.
Non-conformités courantes qui arrêtent la réception
Dans notre propre historique FAT, les écarts qui retardent la signature se regroupent sur une courte liste. Acheteurs et ingénieurs peuvent l’utiliser comme liste de pré-audit avant l’arrivée de l’inspecteur.
- Rideau immatériel monté plus près du danger que le recul calculé pour gagner de l’emprise au sol ; corriger en déplaçant le rideau ou en allongeant le temps d’arrêt pour que la distance d’origine redevienne valide.
- Interrupteur de verrouillage court-circuité ou câblé en contact de signal, donc l’ouverture de la porte signale un défaut mais n’arrête pas le bras.
- Maillage de clôture dimensionné pour les doigts tandis que le panneau est assez proche pour qu’une main entière passe au travers jusqu’au préhenseur.
- Évaluation cobot rédigée pour le bras nu, laissant le préhenseur, cadre à vide ou extension de doigts hors de la revue de contact.
- Relais de sécurité choisi dans une catégorie inférieure aux capteurs, tirant toute la chaîne sous le PL cible.
- Pas de logique de réarmement après ouverture d’une protection, donc la cellule redémarre automatiquement à la fermeture de la porte.
- Dossier technique manquant l’évaluation niveau cellule EN ISO 10218-2, avec seul le certificat du constructeur de bras fourni.
- Énergie air résiduelle ou énergie servo stockée non isolée dans la procédure de maintenance, donc la LOTO ne peut pas être sécurisée avant le début du travail.
Formation opérateur, consignation et risques résiduels que la protection ne peut pas retirer
La protection réduit le risque ; elle ne remplace pas l’instruction. Les opérateurs doivent être formés au cycle de la cellule, au sens de chaque état de défaut IHM, aux emplacements des arrêts d’urgence, et à la règle qu’aucune partie du corps n’entre dans la zone balayée tant que le robot est en mode production. Les techniciens maintenance ont besoin de la procédure de consignation/étiquetage : isoler l’alimentation électrique, isoler l’air comprimé, libérer le vide résiduel et la pression pneumatique, confirmer zéro mouvement avant d’ouvrir la clôture, et vérifier l’état sûr avant toute main dans la zone du préhenseur.
Certains risques résiduels restent sur la machine même après conception et protection. Passer la main pour dégager un coincement exige toujours arrêt et isolement, jamais une main sur des caisses en mouvement. L’échange de palette dans une voie à trafic mixte exige des règles de trafic pour qu’un chariot n’entre pas dans la zone de la cellule pendant que le bras cycle. Le changement d’outillage entre produits suit la séquence de changement de format du guide d’exploitation, le robot maintenu en position sûre et l’air isolé là où le préhenseur est touché. Ces risques résiduels sont écrits dans le manuel et marqués sur la machine, et non écartés par un garde-corps.
Comment le reste du groupe d’articles se relie
Les décisions de protection renvoient à l’implantation et au débit. La comparaison entre implantations palettiseur portique et bras articulé montre comment la portée et le type de bâti modifient le volume balayé et donc le plan de clôture, et la note de lancement sur le palettiseur robotisé bi-station explique où un second poste de formation ajoute du trafic d’échange de palette que le plan de sécurité doit prendre en compte. Côté opérations, le guide du dépannage et changement de format du palettiseur robotisé couvre les défauts et la maintenance périodique qui gardent une cellule conforme en sécurité après réception. Chaque machine de la gamme fin de ligne, des machines caisses bas niveau aux bras grande capacité, est listée dans l’index des produits palettiseurs.
Quand vous évaluez un devis de palettiseur, demandez l’analyse de risque, le schéma du circuit de sécurité avec niveaux de performance, les calculs de distance de protection et la liste des normes avant de comparer le prix. Une cellule qui produit des caisses vite mais ne peut pas montrer ces documents porte un coût de conformité derrière le prix machine, et ce coût arrive généralement à la réception ou au premier audit, pas au stade commande. Notre équipe d’ingénierie parcourt les mêmes questions avec les acheteurs au stade demande, en faisant correspondre l’enveloppe de protection au mélange produit, au plan de sol et au trafic autour de la cellule avant le verrouillage de l’implantation.
