Un second poste de formation, un seul bras : comment le palettiseur robotisé bi-station SunAura se situe dans notre gamme
Cette note décrit le palettiseur robotisé bi-station SunAura comme un exercice de positionnement et d’ingénierie, et non comme une annonce produit. Elle explique où la machine se place par rapport à une cellule robot mono-poste, une machine à couche conventionnelle et un bâti portique ; elle indique les limites de charge utile, de portée et de débit autour desquelles la conception a été construite ; et elle liste les opérations où l’achat de cette machine serait le mauvais choix. La machine fait tourner un bras articulé au-dessus de deux postes de formation de palette, disposés sur des convoyeurs opposés ou adjacents. Pendant que le bras construit couche après couche sur la position un, la palette finie sur la position deux peut être retirée et remplacée sans arrêter le flux entrant de caisses.
Ce second poste est tout le sens de la conception. Dans une cellule mono-poste, chaque changement de palette est un arrêt : le bras termine la couche haute, s’élève, le chariot ou le distributeur de palettes échange la charge, et le bras reste inactif jusqu’à ce qu’une palette vide neuve soit bridée et positionnée. Aux débits d’alimentation élevés, ces écarts s’empilent vite, et le taux nominal de picks/heure du robot n’atteint jamais le sol. L’implantation bi-station déplace l’échange de palette hors du chemin critique pour que le bras continue à prendre pendant que le poste en aval est desservi. La contrepartie est une enveloppe au sol plus grande, un second jeu de convoyeurs et de fixations, et un programme de commande qui suit deux palettes, deux comptes de couches et deux états de sortie en même temps.
Nous rédigeons cela comme nous présenterions une revue d’ingénierie : ce que la machine fait, ce qu’elle coûte en emprise et complexité, où son enveloppe s’arrête, et quels profils de ligne doivent regarder ailleurs dans la gamme. Les notes complémentaires sur le fonctionnement d’un palettiseur robotisé, le coût du palettiseur robotisé et la sécurité des palettiseurs couvrent la mécanique, l’argent et les règles de protection ; cette note reste sur le positionnement et les conditions limites.
Ce que contient l’implantation bi-station
La cellule est construite autour d’un robot de palettisation articulé quatre axes en classe de charge 120 kg ou 180 kg, avec une portée horizontale dans la bande 2.4–3.2 m sélectionnée pour couvrir deux postes de formation plus le convoyeur d’alimentation. Le bras porte un préhenseur pneumatique — coussin à vide pour caisses cartonnées, cadre pince ou fourche pour sacs et conteneurs souples — monté via une plaque de changement rapide. Deux postes de formation se situent dans cette portée, chacun avec sa propre position de palette, butées de référence et jeu de capteurs qui confirment présence de palette, équerrage et compte de couche avant que le bras ne s’engage dans la prise suivante.
Le système de commande gère quatre états par poste : palette vide prête, formation en cours, couche complète, charge prête pour la sortie. Une logique de file d’attente décide quel poste reçoit la couche suivante selon l’ordre d’alimentation, le mélange et la disponibilité de sortie. L’échange de palette peut être manuel, avec un distributeur de palettes et un chariot ou transpalette accompagné travaillant derrière un rideau immatériel, ou automatique avec un convoyeur de sortie motorisé qui transporte la charge finie vers une filmeuse. L’alimentation des caisses vient d’un convoyeur unique ; des déviations ou voies peuvent répartir les caisses mixtes vers le schéma de palette correct là où la ligne tourne deux SKU à la fois.
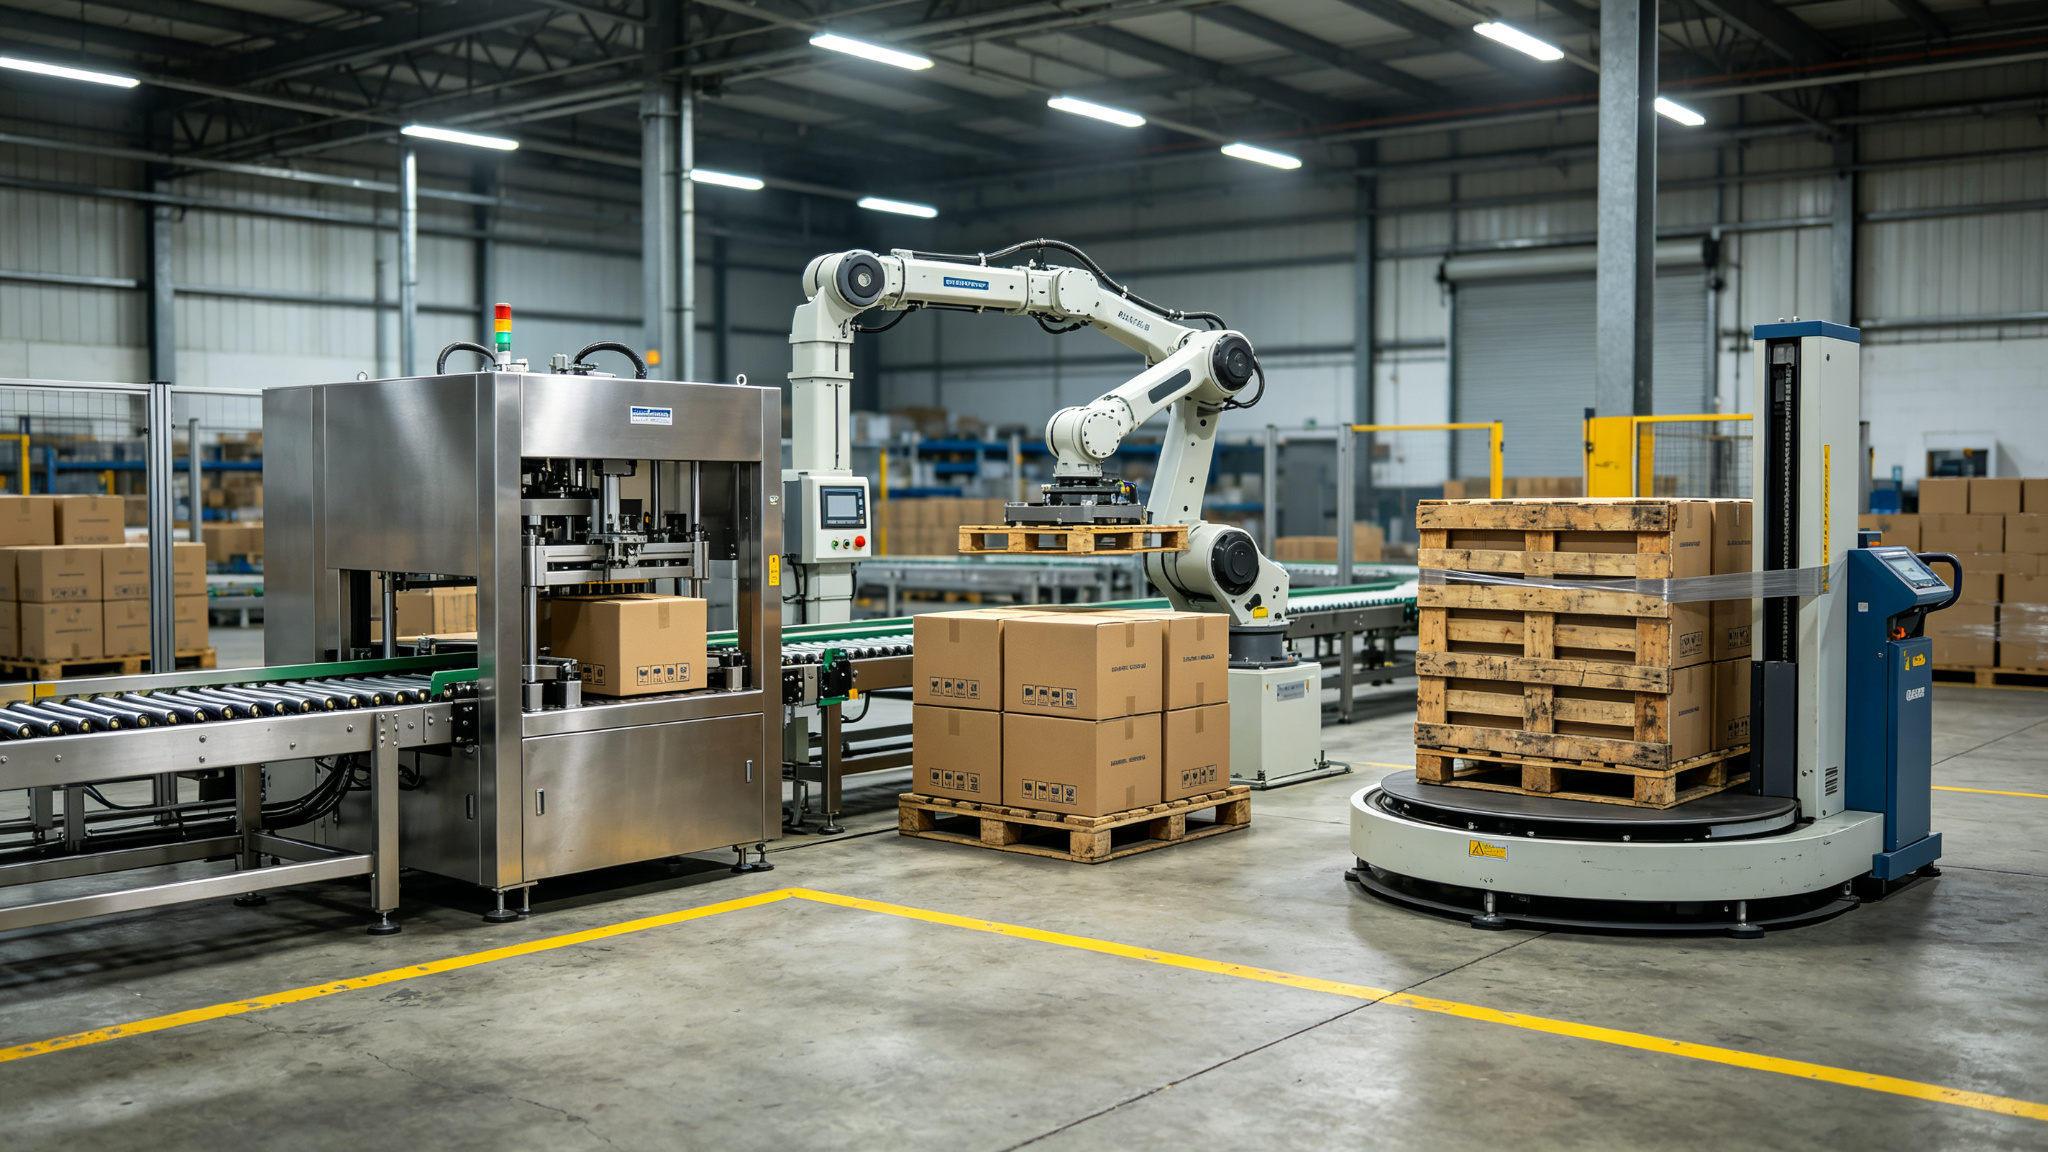
Le circuit pneumatique suit le profil standard de palettisation : les préhenseurs à vide consomment environ 40–80 Nl/min d’air moyen sur une alimentation 5–6 bar, avec une ventouse par face de caisse ou un coussin mousse pleine largeur pour caisses irrégulières. Le carton poreux, les caisses à sommet ouvert ou les faisceaux rétractés modifient le choix du préhenseur, et cette décision se prend avant l’implantation, pas après l’arrivée de la cellule sur site.
Mono-poste, bi-station, machine à couche : la comparaison de positionnement
Avant de dimensionner une cellule bi-station, il aide de poser les trois principales alternatives côte à côte. Le tableau ci-dessous utilise les plages d’ingénierie que nous citons pour la planification ; les chiffres exacts sont vérifiés au FAT contre les données réelles de caisse, palette et schéma.
| Dimension | Cellule robot mono-poste | Cellule robot bi-station | Palettiseur de couche conventionnel |
|---|---|---|---|
| Postes de formation | Une palette à la fois | Deux palettes, un bras desservant les deux | Une ou deux voies, empilage couche par couche |
| Taux de prise nominal | 700–900 picks/h prise simple, jusqu’à ~1200 picks/h en mouvement optimisé | Même taux de prise du bras ; temps d’échange retiré du cycle | 1–3 layers/min, et non prises par minute |
| Débit réalisé | Réduit par chaque écart de changement de palette | Approche 1.6–1.9x le débit mono-poste au même taux de prise | Élevé pour un SKU stable ; chute quand les schémas changent |
| Mélange SKU | Bon pour un à deux schémas, changement de format modéré | Tient deux palettes concurrentes et voies mixtes | Meilleur sur débit élevé stable mono-SKU |
| Enveloppe au sol | Emprise robot la plus petite | Plus grande ; deux postes plus sortie | Haute ; versions haut niveau exigent plafond 4.5 m+ et une mezzanine |
| Échange de palette | Arrête le bras à chaque échange | Hors cycle sur le poste libre | Magazine et convoyeur de sortie intégrés |
| Meilleur ajustement | Débit faible à modéré, marge dans le planning | Alimentation continue, deux postes, charges mixtes ou lourdes | Série mono-produit à débits de couche soutenus |
Le palettiseur de couche haut niveau conventionnel reste la bonne réponse pour une série étroite et stable : un produit, une spécification de palette, un schéma, tournant des postes entiers à 1–3 layers/min. Sa plaque à couche mécanique et son palan sont simples à entretenir et son enveloppe de protection plus facile à définir. Là où il perd du terrain, c’est le mélange. Un changement de schéma sur une machine à couche signifie guides de voie, réglages de platine et parfois un changement de programme, et la machine ne partage pas son attention entre deux palettes. Le robot bi-station existe pour le profil opposé : plus d’un SKU, des charges qui arrivent par bouquets irréguliers, et un cycle d’expédition qui n’attend pas le palettiseur.
La limite opérationnelle : quand le second poste est rentable
Une cellule bi-station dépense pour un second convoyeur, de secondes fixations, un second jeu de capteurs et une logique de commande supplémentaire. Cette dépense ne se rentabilise que si l’attente mono-poste serait sinon réelle et répétée. Nous cherchons quatre conditions avant de recommander l’implantation bi-station.
- Taux d’alimentation au-dessus du cycle disponible mono-poste. Si les caisses arrivent plus vite que le bras ne peut prendre plus échanger dans la même fenêtre, l’alimentation s’engorge. Le déclencheur est mesurable : comparez les picks/heure requis à la nominale du bras après pertes d’échange, et non au chiffre de brochure.
- L’échange de palette dure assez pour compter. Un échange qui consomme 60–90 secondes sur un poste unique, répété à chaque palette, retire plusieurs picks/heure. À 200–300 caisses par palette, cet écart apparaît en caisses manquées en fin de poste.
- Deux postes ou fonctionnement continu. Le temps d’inactivité que retire un bi-station se compose sur des heures. Une ligne à un poste avec de la marge entre lots peut souvent supporter l’écart d’échange sans second poste.
- Palettes concurrentes ou SKU mixtes. Quand deux produits se forment en même temps, ou quand une palette doit attendre une étape d’étiquetage ou QC, le second poste tient cette charge sans bloquer le bras.
Le multiplicateur 1.6–1.9x, et d’où il vient
Le bi-station ne rend pas le bras plus rapide. Son cycle par prise reste dans la bande 3.5–6 s pour un bras classe 120 kg, et la nominale de 700–900 picks/h prise simple ne monte pas. Ce qui change, c’est la part de temps écoulé que le bras passe réellement à prendre. Sur un poste unique, chaque changement de palette insère un arrêt : positionner la palette vide, confirmer la référence, reprendre le schéma. Sur un bi-station, cet arrêt se produit sur le poste que le bras n’utilise pas, donc l’utilisation du bras grimpe. Le débit réalisé se situe dans la bande 1.6–1.9x par rapport au même bras sur un poste, l’extrémité basse pour palettes courtes et échanges fréquents, l’extrémité haute pour palettes hautes où l’échange se produit moins souvent par caisse.
Travaillez la limite avec des chiffres réels avant le dimensionnement. Supposons qu’une alimentation livre 480 caisses par heure, chaque palette tient 240 caisses, donc une palette se termine toutes les 30 minutes. Un bras mono-poste qui perd 75 secondes par échange perd 2.5% de l’heure en échanges ; cela peut être tolérable. Si la ligne livre 720 caisses par heure et que les palettes tiennent 180 caisses, un échange toutes les 15 minutes avec un échange de 90 secondes retire près de 10% du temps bras disponible, et l’engorgement apparaît à la sortie de l’encaisseuse. C’est ce second profil où l’implantation bi-station commence à gagner son emprise au sol.
Limites de charge utile, portée et débit
La cellule bi-station ne change pas l’enveloppe physique du bras. Les chiffres ci-dessous sont les plages de planification dans lesquelles nous travaillons ; une commande spécifique se verrouille sur le bras sélectionné au FAT.
| Paramètre | Bande ou limite | Notes |
|---|---|---|
| Classe de charge utile | Bras 120 kg ou 180 kg | La charge utile comprend le poids du préhenseur ; déduisez le préhenseur avant de déclarer la capacité caisse plus couche |
| Portée horizontale | 2.4–3.2 m | Doit couvrir l’alimentation plus deux postes de formation ; la portée chute au bord de l’enveloppe |
| Cycle par prise | 3.5–6 s | Dépend de la hauteur de schéma, de la hauteur de levage et du retour éventuel du bras en position d’origine |
| Taux de prise | 700–900 picks/h prise simple ; jusqu’à ~1200 picks/h optimisé | Couches riches en schéma avec repositionnement se situent près du chiffre bas |
| Air de vide | 40–80 Nl/min moyen, 5–6 bar | Vérifiez l’alimentation à la cellule ; carton poreux et coussins mousse consomment plus |
| Taille de charge | Enveloppes palettes euro ou GMA standard dans la portée | Palettes surdimensionnées, sacs larges ou big bags doublés se vérifient contre le bras 180 kg et l’outil cadre |
Trois limites reviennent le plus souvent en revue. Premièrement, la charge utile est bras plus outil : un bras 120 kg portant un cadre pince de 25 kg laisse 95 kg pour la caisse ou le sac, et une couche de plusieurs unités manipulées ensemble doit rester sous ce net. Deuxièmement, la portée n’est pas un cercle plat à pleine charge : le coin le plus lointain de l’un ou l’autre poste de formation peut se situer à une charge utile réduite, donc l’implantation doit être dessinée aux coordonnées réelles des coins de palette, et non au chiffre tête de portée nominale. Troisièmement, les nominaux de débit supposent un schéma stable. Les schémas de couche à orientation mixte, feuilles intercalaire entrelacées ou pose de feuille supérieure ajoutent du mouvement et se situent sous le taux de prise optimisé.
Où cette machine se situe face au reste de la gamme
Comparée au palettiseur robotisé bi-station lui-même, le reste de notre gamme palettiseurs couvre les cas de chaque côté. Les cellules articulées mono-poste en classe 120 kg sont le point de départ pour la manipulation caisses et sacs ; elles partagent la mécanique de bras avec la cellule bi-station mais desservent un poste de formation, ce qui garde emprise et prix d’achat bas là où les écarts d’échange sont tolérables. Quand la charge reste légère et l’enveloppe petite, le palettiseur compact pour caisses supprime le second convoyeur et protège le plan de sol.
Le palettiseur de couche haut niveau concurrence sur les séries hautes mono-produit où 1–3 layers/min et un schéma stable comptent plus que le mélange. Il exige une hauteur sous plafond au-dessus d’environ 4.5 m et une mezzanine pour l’accès opérateur, et il ne mérite cette structure que si le profil produit reste étroit. Si la ligne tourne entre caisses, plateaux et faisceaux rétractés au fil de la semaine, le coût de changement de format de la machine à couche domine.
Le système de palettiseur portique échange un bras articulé contre un bâti cartésien à axe Z rigide et 3–4 m de course. Son enveloppe fixe donne un faible mouvement résiduel et une implantation de protection plus simple, et il se situe dans la bande 10–25 cases/min selon le nombre d’axes. Là où il perd en flexibilité, c’est l’implantation : le bâti est lié à une géométrie unique, et ajouter un second poste de formation signifie prolonger poutres et rails plutôt que de tourner le bras. Pour une ligne qui ne changera pas d’emprise, la rigidité du portique est utile ; pour une ligne qui pourrait rééquilibrer les voies plus tard, le bras articulé est plus facile à repositionner.
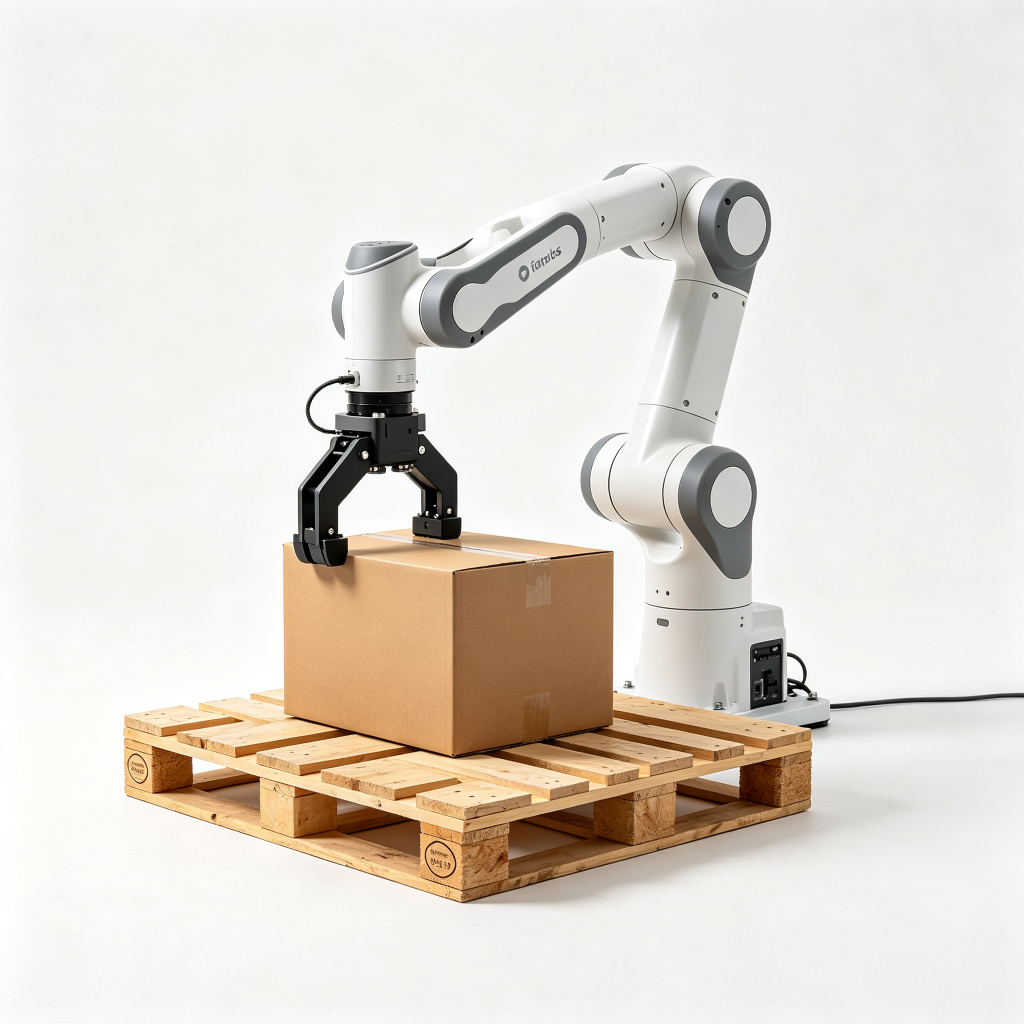
Le palettiseur robot collaboratif occupe l’extrémité légère de la gamme : charge utile autour de 10–25 kg, couramment 16–20 kg, plafond de 8–12 cases/min et 6–8 cycles/min, tournant limité en puissance et force sous ISO/TS 15066 sans clôture complète. Il n’a pas sa place dans une comparaison bi-station pour charges lourdes ou à haut débit. Un cobot peut desservir deux palettes dans une petite cellule, mais son plafond de vitesse fait que le second poste retire rarement le genre de goulot que cible une cellule articulée bi-station.
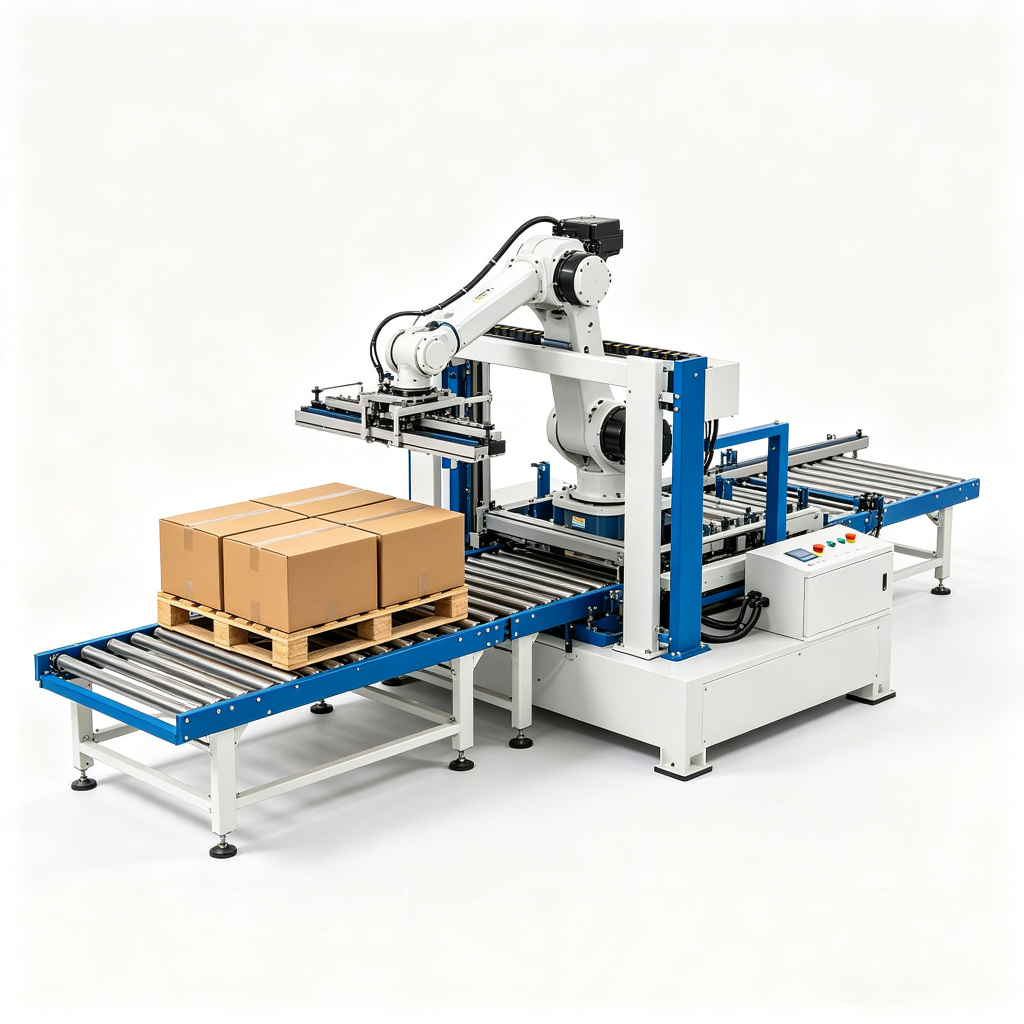
Le palettiseur compact pour caisses couvre les débits caisses légers à moyens dans une petite enveloppe, avec convoyeurs à rouleaux alimentant une courte cellule robot. C’est la réponse quand l’espace au sol est serré et le débit modeste ; ajouter là un second poste de formation achèterait une surface au sol que la ligne n’utilise jamais. La famille complète se trouve dans l’index des produits palettiseurs pour revue côte à côte.
Cas où la cellule bi-station est le mauvais achat
Le second poste est du capital, de l’acier et de la logique de commande. Il faut l’écarter dans les profils suivants, et nous le disons en revue plutôt que de dimensionner par défaut la machine plus grande.
- Faible volume avec marge. Une ligne à un poste, finissant les palettes bien avant la fin de poste, avec du temps d’attente entre lots, n’utilisera pas le second poste. Une cellule mono-poste la couvre dans une enveloppe plus petite.
- Charges très légères, très lentes. La charge utile de la gamme cobot et 6–8 cycles/min ne génèrent pas le goulot d’échange qu’un second poste retire ; la cellule collaborative est le meilleur ajustement.
- Charges surdimensionnées ou hors enveloppe. Palettes plus larges que la bande de portée, big bags exigeant un outil cadre au-delà de la classe 180 kg, ou charges exigeant un levage quatre points doivent être vérifiées contre une machine grande capacité avant même d’envisager l’implantation bi-station.
- Débit élevé stable mono-SKU. Un produit, un schéma, toute la journée : un palettiseur de couche conventionnel à 1–3 layers/min fait le travail avec une mécanique plus simple, et une implantation haut niveau peut mieux convenir au plafond.
- Espace au sol qui ne peut pas s’étendre. Deux postes plus convoyeur de sortie exigent une enveloppe plus large qu’une cellule unique. Si la baie disponible ne peut pas tenir le second poste et le parcours d’échange, l’implantation échoue au jour un.
- Produit sale ou abrasif mieux servi par une machine dédiée. Sacs poussiéreux, faisceaux humides ou emballage tranchant appellent des choix de préhenseur et de protection qui relèvent d’une conception sacs ou grande capacité ; la cellule caisses bi-station n’est pas l’endroit pour improviser ces conditions.
Trois scénarios de placement appliqués
Scénario A : ligne caisses deux postes avec engorgement visible
Une usine agroalimentaire tourne deux postes, 16 heures par jour, emballant 520 caisses par heure en deux schémas de palette sur palettes GMA de 260 caisses chacune. L’alimentation s’engorge près de l’encaisseuse pendant dix minutes autour de chaque changement de palette. Le temps d’échange mesuré est de 80 secondes, et le bras mono-poste se situe déjà près de 85% d’utilisation pendant les périodes de formation. L’implantation bi-station convient : le second poste absorbe l’échange, le bras tient son cycle 3.5–6 s, et les deux palettes concurrentes correspondent aux deux schémas de la ligne. La portée couvre l’alimentation plus les deux postes sur un bras 120 kg ; la charge par caisse plus préhenseur reste dans le net. C’est le profil pour lequel la machine a été dessinée.
Scénario B : faisceaux mixtes en attente de QC
Un centre de distribution construit des palettes SKU mixtes où chaque charge attend une étiquette QC avant l’expédition. Le bras ne peut pas sortir vers la filmeuse tant que QC n’a pas validé la palette, et retenir cette charge au poste unique bloque la formation suivante. Un bi-station sépare les deux tâches : une palette se forme, l’autre reste pendant la fenêtre QC, et le bras continue à alimenter le premier poste libéré. La logique de file suit les deux comptes de couche et états. Là où l’opération ne tourne qu’un SKU et aucune attente QC, ce second poste resterait inactif, et le même centre serait mieux servi par la cellule compacte.
Scénario C : la ligne qui ne devrait pas en acheter un
Un petit site de fabrication tourne un poste, 180 caisses par heure, caisses de 8–10 kg, finissant quatre palettes par jour. L’équipe manuelle actuelle suit le rythme, il y a de l’espace au sol libre mais pas de seconde voie, et le retour sur investissement de toute cellule robot est déjà long. L’écart d’échange mesuré dans un hypothétique poste unique serait faible parce que les palettes se terminent lentement. Ici, la bonne décision est soit une cellule collaborative dans la plage de charge légère, soit pas encore d’automatisation ; la cellule articulée bi-station ajoute un second convoyeur et un système de commande que le volume ne récupère jamais. Le raisonnement de coût derrière cette décision est exposé dans notre note sur le coût et le retour du palettiseur robotisé.
Intégration, protection et vérifications pré-FAT
La cellule bi-station s’intègre à la ligne autour de trois interfaces : alimentation des caisses et déviation de voie, alimentation et sortie des palettes, et convoyeur de filmeuse ou d’expédition côté sortie. Chaque interface exige son propre verrouillage et jeu de signaux. La protection suit les règles de sécurité des palettiseurs : enveloppe clôturée avec verrouillages d’accès, rideaux immatériels à l’ouverture d’échange, arrêts d’urgence à la cellule et à chaque poste, et une analyse de risque qui fixe les distances minimales de protection selon la vitesse d’approche. Pour la base de conformité derrière clôtures, verrouillages et limites de force cobot, voir la note sécurité des palettiseurs et conformité CE.
Avant le FAT, nous voulons un jeu de données fixé : dimensions et poids réels des caisses, emprise et hauteur chargée de la palette, dessins des schémas de couche, caisses par palette, picks/heure requis sur l’heure de pointe, nombre de postes, liste SKU et fréquence de changement de format, enveloppe au sol disponible et hauteur sous plafond, alimentation en air comprimé à la cellule, et l’état de la filmeuse ou de l’expédition en aval. Sans ce jeu, les choix de portée, charge utile et préhenseur sont des estimations. La mécanique derrière axes, temps de cycle et calcul de schéma de couche est détaillée dans la note sur le fonctionnement d’un palettiseur robotisé.
Liste de dimensionnement pour la revue
- Cases/heure de pointe et picks/heure, et non la moyenne de la semaine
- Cases par palette et dimensions de palette, hauteur chargée, et dessins de schéma par SKU
- Poids caisse ou sac plus poids du préhenseur, vérifié contre la charge utile nette 120 kg ou 180 kg
- Géométrie de portée : centre d’alimentation à chaque coin de palette, dessiné aux positions de coordonnées
- Temps d’échange de palette mesuré ou estimé, et fréquence de répétition d’un échange par poste
- Nombre de palettes concurrentes, attentes QC et déviations de voie que la ligne tourne
- Nombre de postes et objectif de disponibilité, puisque les gains d’échange se composent avec les heures de fonctionnement
- Alimentation en air : pression 5–6 bar, Nl/min moyen pour le préhenseur sélectionné, état du sécheur et du filtre
- Enveloppe au sol, hauteur sous plafond, parcours de sortie et interface filmeuse
Changement de format, schémas et charges mixtes
Une cellule bi-station mémorise deux schémas en mémoire à la fois, et le changement entre schémas est une sélection de programme plus une vérification du préhenseur plutôt qu’une reconstruction mécanique. Là où une machine à couche exige des guides de voie et des réglages de platine adaptés à chaque format de caisse, le robot re-planifie sa géométrie de couche depuis le fichier de schéma. Cela compte sur les lignes qui tournent entre dimensions de caisses au fil de la journée : l’opérateur appelle la recette enregistrée, le bras confirme le préhenseur et le réglage de vide, et la première couche est vérifiée contre le dessin avant reprise en automatique. Le changement de recette typique se situe en dizaines de minutes pour un nouveau schéma, avec les offsets d’apprentissage mémorisés contre la référence de palette pour qu’une série répétée revienne aux mêmes coordonnées.
Les palettes SKU mixtes sont une question séparée des palettes concurrentes mono-SKU. Le bi-station peut former deux charges mono-produit côte à côte, et il peut séquencer les prises vers une charge mixte quand l’alimentation livre des voies triées. Ce qu’il ne peut pas faire, c’est trier un produit non trié arrivant sur un convoyeur unique ; ce problème se situe en amont dans le prélèvement, la constitution de kits ou une voie de déviation, et promettre au robot de démêler un mélange aléatoire est une erreur d’implantation. Comptes de couche, feuilles intercalaire et cadres supérieurs font tous partie de la recette : la pose de feuille ajoute un cycle de prise, la pose de cadre ou de carton en ajoute un autre, et chaque mouvement supplémentaire rogne le chiffre de picks/heure vers l’extrémité basse de la bande 700–900.
Nous vérifions aussi la stabilité de la charge par schéma avant d’engager la cellule. Dépassement de bord, piles instables en tête, caisses qui se déforment sous le vide, et palettes qui se gondolent pendant la sortie apparaissent toutes à un essai de schéma, et non en brochure. Un essai avec la caisse réelle, le carton réel et la palette réelle attrape cela avant que la cellule ne soit boulonnée au sol, et il donne au temps de cycle une base mesurée plutôt que supposée.
Posture de service : ce qui s’use en premier, et ce que la liste de pièces de rechange doit contenir
Le bi-station ajoute un second jeu de convoyeurs, butées, capteurs et fixations à entretenir, et ces éléments supplémentaires doivent être chiffrés dans le tableau de marche dès le départ. Les pièces d’usure sont prévisibles : ventouses et coussins mousse du préhenseur à vide, joints de préhenseur et éléments filtrants, courroies ou chaînes de convoyeur, rouleaux de positionnement de palette, et rideaux immatériels et interrupteurs de verrouillage qui protègent l’ouverture d’échange. Les réducteurs, moteurs et câbles du bras suivent le planning d’intervalles du constructeur du robot ; les points de service propres à la cellule sont l’outillage et les deux fixations de poste, et non le bras lui-même.
Parce que le second poste ne gagne sa place que s’il est prêt, les capteurs et butées de référence de chaque poste méritent la même attention d’inspection que le premier. Une palette vide mal positionnée sur le poste libre retarde le transfert dès que le poste actif finit, ce qui est exactement l’attente que l’implantation devait supprimer. Les contrôles planifiés couvrent la pression de vide et l’état des ventouses, les capteurs présence palette et équerrage, le suivi du convoyeur de sortie, et le suivi d’état de la logique de file sur les deux postes. Le suivi de ces éléments à intervalle fixe garde le poste libre prêt dès que le poste actif finit sa charge.
Lire la limite face aux propres données de votre ligne
La décision de positionnement repose sur quatre chiffres mesurés, qui valent la peine d’être collectés avant que quiconque ne cite une cellule. Premièrement, picks/heure de pointe à l’alimentation, pris sur l’heure la plus chargée de la semaine plutôt que la moyenne. Deuxièmement, caisses par palette et la fréquence d’échange qui en résulte : une palette terminée toutes les 10 minutes s’échange six fois par heure ; une toutes les 30 minutes deux fois. Troisièmement, la durée d’échange observée sur la méthode manuelle ou mono-poste actuelle, positionnement, confirmation et reprise comprises. Quatrièmement, la part de temps où la ligne tourne des palettes concurrentes, des attentes QC ou des déviations de voie qui garderaient occupé un second poste de formation.
Confrontez ces quatre chiffres à la bande du bras : si les picks de pointe se situent sous la nominale mono-poste après pertes d’échange, un seul poste suffit. Si le bras passe déjà un temps mesuré à attendre un échange, et que la ligne tourne assez d’heures pour que cette attente se répète quotidiennement, l’implantation bi-station comble l’écart. Si la charge ou la taille de palette bute sur la charge utile ou la portée, la réponse est un bras plus lourd ou une autre classe de machine avant d’argumenter le second poste. Cette logique de limite reste volontairement simple : la machine convient au travail continu, mixte ou à deux palettes, et convient mal aux profils détendus, légers, surdimensionnés ou étroits mono-produit.
Où lire la suite
Pour la mécanique derrière le bras que nous décrivons ici, voir comment fonctionne un palettiseur robotisé : axes, charge utile, portée, temps de cycle et calcul de schéma de couche. Pour le volet financier — fourchettes machine, postes d’installation et retour sur investissement — lire la note sur le coût et TCO du palettiseur robotisé. Protection, distances de verrouillage et base de conformité sont traitées dans la sécurité des palettiseurs et conformité CE. La famille machine complète, dont la conception bi-station, est listée dans l’index des produits palettiseurs, et notre équipe peut passer les données de ligne en revue contre ces conditions limites avant qu’une implantation ne soit dessinée.
