Come funziona un pallettizzatore robotico: assi, portata, sbraccio, tempo ciclo e matematica dello schema degli strati
Un pallettizzatore robotico prelieva singoli colli, sacchi o fasci da un convogliatore di alimentazione e li impila in strati programmati su un pallet, una presa alla volta. Capire come funziona un pallettizzatore robotico significa seguire la macchina dal prodotto che arriva al punto di presa attraverso ciascun asse di moto, la portata nominale che limita ciò che l’organo di presa può trasportare, l’inviluppo di sbraccio che definisce dove possono stare i pallet, il tempo ciclo che fissa i colli al minuto e la matematica dello schema che decide dove ogni collo si posiziona su ciascuno strato. Questo approfondimento passa in rassegna tali sottosistemi con numeri concreti: portata in chilogrammi, sbraccio in millimetri, ciclo in secondi, prese all’ora, consumo d’aria in Nl/min e numero di strati su un pallet standard. Le macchine di riferimento sono i bracci articolati della gamma pallettizzatori SunAura; i valori sono fasce di pianificazione da verificare in fase di collaudo di fabbrica, non quotazioni fisse.
La macchina che la maggior parte delle persone immagina quando dice “robot pallettizzatore” è un braccio articolato a quattro assi su base a terra, con organo di presa a vuoto o a pinza, che lavora tra un convogliatore di alimentazione e una o due postazioni di formazione pallet. Una cella robot collaborativo è una variante a portata inferiore della stessa idea, e una macchina gantry svolge lo stesso compito di impilamento con guide rette invece di giunti rotanti; i principi di moto sotto illustrati si applicano prima di tutto al braccio, con note sui punti in cui le varianti si discostano.
L’anatomia di una cella di pallettizzazione robotica
Prima che gli assi abbiano senso, guardare alla cella come a un insieme di sottosistemi collegati. Ogni installazione di pallettizzatore robotico contiene gli stessi pezzi, in una qualche forma:
- Convogliatore di alimentazione: porta il prodotto al punto di presa, di solito con guide laterali che squadrano il collo e una fotocellula che segnala al robot quando una presa è pronta.
- Braccio robotico e base: il braccio articolato, imbullonato a una piastra di pavimento rinforzata, con quadro del controllore e pannello di teach accanto.
- Attrezzo di presa: trave a vuoto con ventose per le scatole, pinza o attrezzo a forca per i sacchi, oppure attrezzo a telaio per i big bag; montato sulla flangia del polso.
- Postazioni di formazione pallet: una o due stazioni in cui vengono presentati i pallet vuoti e da cui escono le pile finite, talvolta con distributore di pallet vuoti e opzione foglio intermedio.
- Controllo e comunicazione: il controllore del robot esegue il programma di moto e scambia con il PLC di linea i segnali di presenza collo, conteggio pallet, guasto e ciclo.
- Protezioni: recinzione perimetrale, porte interbloccate, barriere fotoelettriche o scanner di sicurezza che fermano il moto quando qualcuno entra nell’inviluppo di lavoro.
- Percorso di scarico: convogliatore, pista a rulli o corsia muletto che porta il pallet finito verso l’avvolgimento in film stretch.
Il braccio è soltanto il centro di quella catena. Un braccio veloce non riesce comunque a impilare ciò che il convogliatore non riesce ad alimentare, e una pila alta lascia comunque la corsia di scarico se il pallet finito non può uscire dalla cella in tempo. Quando una cella è sotto prestazioni, il collo di bottiglia è spesso uno dei convogliatori oppure la sostituzione pallet, non il braccio.
Assi: come si muove il braccio
Un braccio articolato di classe pallettizzazione porta quattro assi. La base ruota l’intero braccio attorno alla base; il giunto di spalla solleva il braccio superiore; il giunto di gomito piega l’avambraccio; il polso mantiene l’organo di presa in orizzontale durante il sollevamento, così il prodotto resta dritto sia quando il braccio raggiunge in basso sopra il convogliatore sia quando raggiunge in alto sopra la pila finita. Il controllore coordina tutti e quattro i giunti insieme in modo che l’organo di presa percorra una retta tra il punto di presa e ciascuna cella del pallet, invece di descrivere un arco del braccio che farebbe oscillare il carico lateralmente.
Quattro assi bastano per la pallettizzazione perché il compito ripete un piccolo insieme di movimenti: raggiungere il convogliatore, scendere sul prodotto, afferrare, sollevare, trasferire sopra il pallet, depositare, rilasciare, tornare indietro. Un quinto o sesto asse, tipici per saldatura o movimentazione, aggiungono rotazione del polso e orientamento dell’attrezzo che l’impilamento di colli raramente richiede. I motori servo del braccio azionano ciascun giunto attraverso riduttori; gli encoder riportano l’angolo del giunto al controllore, che calcola la posizione dell’organo di presa in coordinate cartesiane rispetto ai punti di presa e pallet memorizzati.
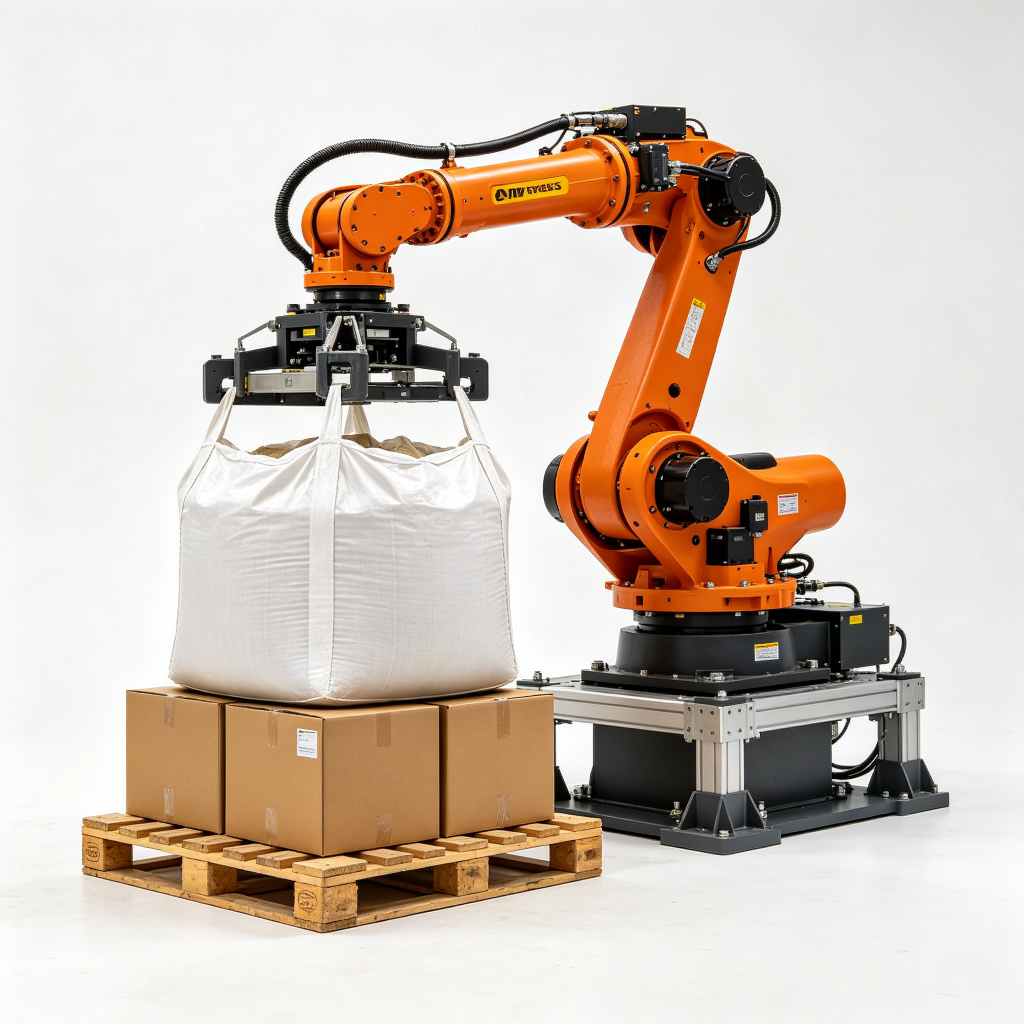
La macchina di riferimento standard in questa architettura è il pallettizzatore robotico a quattro assi 120 kg, costruito per scatole, vassoi e sacchi nella classe di portata regolare. Per servizio più pesante si passa al pallettizzatore robotico pesante 180 kg, in cui azionamenti dei giunti, bielle e cuscinetti del polso sono dimensionati per big bag e fasci compatti densi.
Portata: cosa limita in realtà il numero
La portata è il peso totale massimo che il polso può trasportare, e comprende l’attrezzo di presa, non solo il prodotto. Se una trave a vuoto pesa 18 kg e una scatola pesa 16 kg, il polso vede 34 kg in quella presa; se un attrezzo a pinza pesa 45 kg e un sacco pesa 40 kg, la presa è 85 kg. La portata nominale della macchina deve coprire il prodotto più pesante più l’attrezzo, con margine per le forze dinamiche del sollevamento e dell’arresto. Due classi standard coprono il servizio di pallettizzazione: 120 kg per scatole, vassoi e sacchi regolari, e 180 kg per big bag, fasci compatti e carichi industriali più pesanti.
Due qualificazioni tengono onesto il numero di portata. Primo, la portata si declassa verso il bordo esterno dell’inviluppo di sbraccio: lo stesso braccio che trasporta la portata piena vicino alla base può perdere capacità sullo sbraccio estremo, perché i momenti sui giunti salgono con la leva. Secondo, la portata è nominata per cicli ripetuti, non per sollevamenti occasionali. Un attrezzo che sulla carta è al 95% della portata usura i riduttori dei giunti più in fretta su due turni al giorno, quindi la regola di pianificazione è tenere prodotto più attrezzo comodamente dentro la classe, invece che sul bordo. Per un’applicazione con big bag, pesare separatamente il FIBC vuoto, il prodotto riempito e l’attrezzo a telaio, poi sommarli prima di scegliere la classe 180 kg invece della 120 kg.
Sbraccio e inviluppo di lavoro
Lo sbraccio è la distanza orizzontale che il braccio può coprire dal centro della base, tipicamente 2.4–3.2 m a seconda del modello. Attorno a quel centro il braccio descrive un inviluppo circolare; al suo interno, l’organo di presa può raggiungere il punto di presa sul convogliatore e ogni cella delle postazioni di formazione. In verticale, l’inviluppo copre da un’altezza di deposito bassa fino alla sommità della pila finita più il rientro dell’organo di presa; la sommità di un pallet da 1200 mm caricato fino a una pila di 1800 mm, più l’altezza dell’organo di presa e il libero di sollevamento, fissa la domanda verticale sul braccio.
La pratica di lay-out tiene i centri pallet dentro la fascia comoda di sbraccio, invece che al massimo nominale. Una posizione sul 20% estremo dello sbraccio costa tempo ciclo e margine di portata, e mette il braccio in una postura tesa che trasferisce più carico sui cuscinetti dei giunti. Quando tre stazioni — un convogliatore e due pallet — non rientrano in un solo inviluppo, le opzioni sono spostare la base, dividere il compito su due bracci, oppure scegliere un modello a sbraccio maggiore nella taglia superiore. L’alternativa gantry copre una luce rettangolare fissa di 3–4 m invece di un raggio circolare; il confronto tra i due lay-out è esposto nella guida al confronto tra gantry e pallettizzatore robotico.
Tempo ciclo: l’anatomia di una presa
Un ciclo di pallettizzazione è l’intera ripetizione da un prodotto pronto al successivo prodotto pronto rilasciato sul pallet. Il tempo ciclo tipico su un braccio a quattro assi è di 3.5–6 s per presa, a seconda di distanza di sbraccio, peso del prodotto, tipo di organo di presa e tempo di assestamento. A quei tempi ciclo, la produzione a presa singola è di 700–900 prese/ora, salendo verso circa 1200 prese/ora quando il moto è ottimizzato: postazioni pallet vicine al convogliatore, organo di presa abbinato alla faccia del prodotto, e nessuna sosta inutile dopo l’arresto del braccio.
Dividere un ciclo nei suoi segmenti di moto. Il braccio parte parcheggiato sopra il pallet o in una posizione di home; si sposta verso il punto di presa; scende sul prodotto; l’organo di presa afferra o sigilla; solleva libero dal convogliatore; trasferisce sopra la cella del pallet di destinazione; scende per depositare; rilascia; torna in quota. Ciascun segmento ha una distanza di percorrenza e un limite di velocità definiti dal profilo di moto del controllore, e le soste di presa e rilascio aggiungono una frazione di secondo in cui il carico deve essere confermato saldo prima che il moto continui.
| Segmento di ciclo | Quota tipica di ciclo | Cosa determina il tempo |
|---|---|---|
| Ritorno e avvicinamento alla presa | ~20–25% | Distanza da home o ultima cella pallet al convogliatore; limiti di accelerazione del braccio |
| Discesa e presa | ~15–20% | Velocità di discesa, conferma di tenuta o pinza, tempo di assestamento |
| Sollevamento e trasferimento sopra il pallet | ~25–30% | Distanza orizzontale tra convogliatore e cella pallet; limiti dinamici di portata |
| Deposito, rilascio e ritorno | ~20–25% | Altezza di posa, conferma di rilascio, libero sopra i colli vicini |
| Sosta e conferma sensori | ~5–10% | Conferma di presa, verifica del vuoto, assestamento sulla posizione di cella |
Quando un ciclo supera la fascia 3.5–6 s, le cause usuali sono un punto di presa troppo lontano dal pallet, un organo di presa che deve risigillare dopo un vuoto debole, un braccio che deriva prima della discesa, oppure una sostituzione pallet che interrompe il braccio tra gli strati. Misurare ciascun segmento sul rapporto di ciclo del pannello di teach mostra quale sta mangiando il tempo.
Matematica dello schema degli strati: dove si posiziona ogni collo
Il programma di schema divide la sommità del pallet in una griglia e assegna a ciascun collo una cella, un orientamento e uno strato. La matematica parte da tre misure: lunghezza e larghezza del collo, lunghezza e larghezza utili del pallet, e i colli target per strato. I colli siedono con un piccolo intervallo tra vicini, così le giunture degli strati non collidono, e i colli ruotati alternano orientamento tra strati per bloccare la pila contro gli spostamenti.
Schema pratico: colli 400 × 300 mm su pallet 1200 × 1000 mm
Prendete una scatola 400 mm di lunghezza per 300 mm di larghezza su un pallet in legno 1200 × 1000 mm, superficie utile circa 1180 × 980 mm dopo il libero di bordo. Disporre i colli in senso longitudinale sulla direzione 1180 mm: tre colli da 400 mm danno 1200 mm, leggermente oltre, quindi due in senso 400 mm più una colonna riorientata è la suddivisione usuale. Sulla profondità 980 mm, tre file da 300 mm danno 900 mm con libero residuo al bordo. Uno strato a orientamento misto dispone quattro colli in una direzione e due nella colonna ruotata, per un totale di sei colli per strato; lo strato successivo ruota lo schema in modo che le giunture tra colli si aprano sui colli sottostanti, il che mantiene il pallet quadrato durante l’avvolgimento in film stretch. Con sei colli per strato e otto strati per pila target, il pallet finito porta 48 colli; il controllore tiene traccia del conteggio celle, del conteggio strati e del conteggio pallet man mano che il ciclo si ripete.
Schema pratico: colli ruotati e spezzatura delle giunture
Dove le dimensioni della scatola lasciano spazio residuo che una griglia retta sprecherebbe, lo schema ruota di 90° i colli selezionati per riempire lo strato più stretto. La rotazione usa l’orientamento del polso per girare il collo tra presa e deposito; ogni cella ruotata aggiunge una breve rotata di polso al ciclo, che va conteggiata nel tempo di segmento sopra. Il controllore memorizza l’intero schema come coordinate: centro collo X e Y sul pallet, angolo di rotazione, numero di strato, e la cella successiva in sequenza. Un diverso formato di scatola richiama una ricetta diversa; la macchina non ridisegna la griglia a runtime a meno che la linea non sia allestita per formati misti su un unico pallet.
La capacità di schema per strato dipende dall’impronta del collo, non dalla velocità del braccio: due linee con lo stesso braccio possono girare colli/min diversi semplicemente perché uno schema porta otto colli per strato e l’altro cinque. Quando una linea pianifica un nuovo SKU, lo schema va definito prima su carta — colli per strato, strati per pallet, colli totali per pallet — prima di quotare la velocità di ciclo.
Tipi di organo di presa e consumo d’aria
L’organo di presa è l’interfaccia tra il braccio e il prodotto, e il suo progetto definisce sia la domanda di vuoto sia il tasso di guasto. Tre famiglie di organi di presa coprono la maggior parte del servizio di pallettizzazione:
- Trave a vuoto: ventose o un pad in schiuma sigillano sulla faccia superiore di un collo; una ventosa per faccia collo oppure un pad a tutta larghezza per prese multi-collo. Ideale per scatole regolari con cartone piano e sigillato.
- Attrezzo a pinza: due pale si chiudono sui lati di un sacco o di un fascio; usato dove la faccia superiore non può reggere il vuoto, come sacchi tessuti o fasci sciolti.
- Attrezzo a telaio o occhielli: ganci o barre agganciano i cicli di un big bag; necessario per i sollevamenti FIBC nella classe 180 kg.
Gli organi di presa a vuoto pneumatici assorbono circa 40–80 Nl/min medi con alimentazione a 5–6 bar, a seconda del numero di ventose, del tasso di perdita e della frequenza di ciclaggio del vuoto. La linea dell’aria compressa alla cella deve portare quella domanda più l’eventuale azionamento della pinza o l’aria dei pulsanti nel circuito di protezione. Un cartone ondulato poroso, una faccia stampata o ammaccata, oppure un collo con apertura superiore possono perdere abbastanza da far non tenere la ventosa; in quei casi l’attrezzo passa a una pinza, oppure il pad passa a una guarnizione in schiuma più larga che compensa i piccoli gap. La presenza del vuoto è confermata da un sensore prima del sollevamento; una tenuta debole innesca un nuovo tentativo di presa o un arresto per guasto, invece di far viaggiare un collo caduto sopra il pallet.
Sensori e rilevazione del prodotto
La cella gira su un piccolo insieme di segnali. Una fotocellula sul convogliatore rileva il collo al punto di presa e dice al controllore che il prodotto è squadrato e pronto; un sensore di vuoto o di pinza conferma la presa prima del sollevamento; un sensore di posizione pallet verifica che un pallet vuoto sia seduto alla stazione di formazione; i contatori di strato e di cella seguono l’avanzamento rispetto alla ricetta. Nelle celle a doppia stazione, un segnale di stazione pronta dice al braccio quale pallet può accettare la prossima cella, e un segnale di pallet completo richiede la sostituzione.
La maggior parte delle prese errate risale a una di tre condizioni di sensore: il collo era fuori centro quando è scattata la fotocellula, la tenuta è fallita su una faccia porosa, oppure il pallet si è spostato tra gli strati. La risposta ai guasti nel controllore è a livelli: ripetere la presa una volta, spostare il prodotto su una posizione di scarto, oppure fermare la cella e chiamare l’operatore. Le procedure guasto-causa-risoluzione, inclusi colli caduti e strati storti, sono raccolte nella guida alla risoluzione guasti e al cambio formato del pallettizzatore robotico.
Produttività: convertire il tempo ciclo in colli al minuto
La matematica della produttività parte dal ciclo. Un ciclo medio di 4.5 s dà 3600 / 4.5 = 800 prese/ora, ovvero circa 13.3 colli/min se ogni presa porta un collo. Un ciclo di 6 scende a 600 prese/ora, 10 colli/min; un ciclo ottimizzato di 3.5 s arriva a circa 1028 prese/ora, 17.1 colli/min. Sono numeri a presa singola. Un organo di presa che solleva due colli per presa raddoppia i colli per ciclo, ma solo quando le dimensioni del collo e la tenuta del vuoto supportano una trave multi-collo.
Linea di esempio: 200 colli/ora
Una linea che alimenta 200 colli/ora gira circa 3.3 colli/min. Anche un ciclo prudenziale di 6 s regge 600 prese/ora, quindi un braccio a stazione singola supera la velocità con margine per la sostituzione pallet e le occasionali riprese. La cella va comunque verificata sul tempo di sostituzione: un pallet finito che impiega 40–60 s a uscire e uno vuoto ad arrivare fermano il braccio in quella finestra, e quel tempo perso deve entrare nel margine sopra la domanda di linea.
Linea di esempio: 600 colli/ora
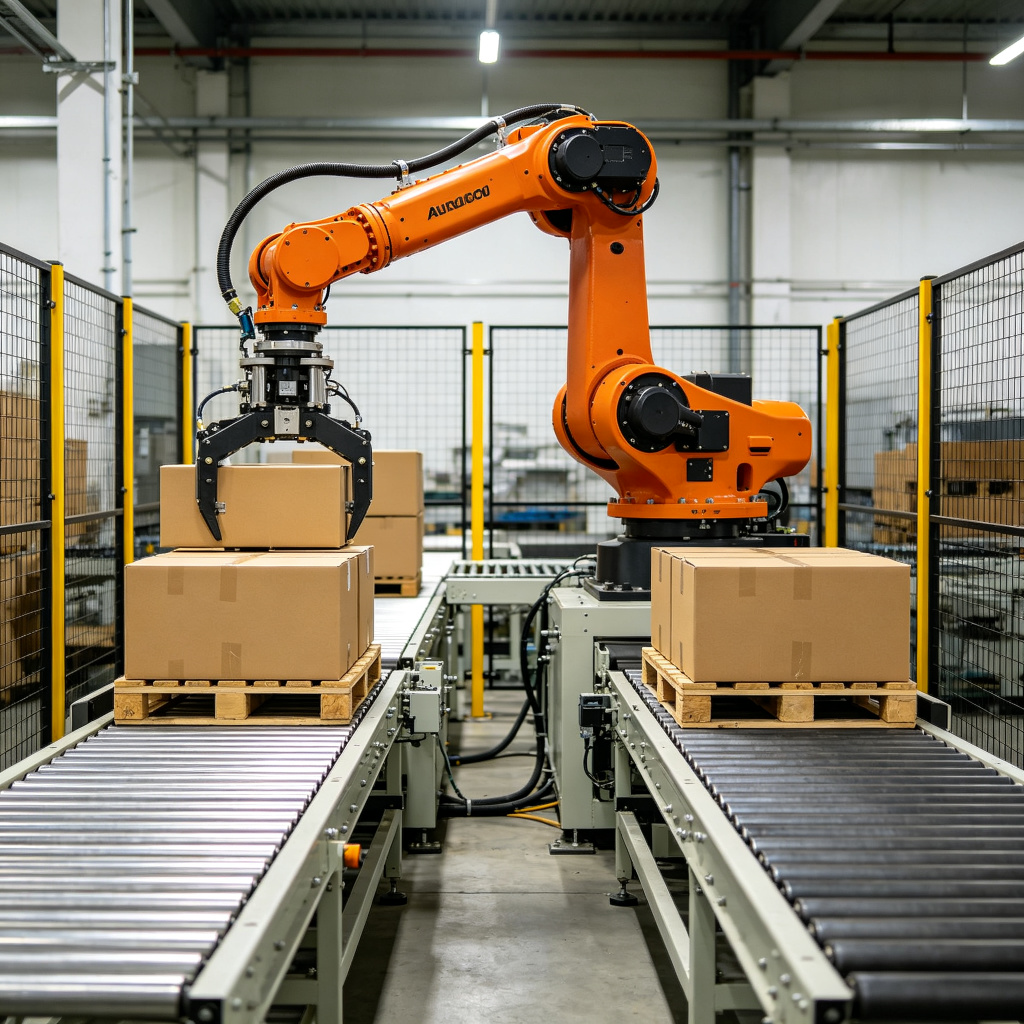
Una linea da 600 colli/ora gira 10 colli/min, che si colloca all’estremo più lento della fascia ottimizzata del braccio. A quella velocità, la sostituzione a stazione singola diventa il collo di bottiglia: ogni cambio pallet sottrae tempo che il braccio non può recuperare dalla sola velocità di ciclo. Una disposizione a doppia stazione mette due postazioni di formazione nello sbraccio, così il braccio continua a impilare su un pallet mentre l’altro viene sostituito; la produzione effettiva può avvicinarsi a circa 1.6–1.9 volte una stazione singola alla stessa velocità di presa. Il pallettizzatore robotico a doppia stazione è la cella di riferimento per questa disposizione, con il braccio che lavora tra due convogliatori o postazioni di formazione pallet invece di aspettarne una sola.
Programmazione, ricette e cambio formato
Il programma di moto è scritto una volta durante la messa in servizio: posizione di presa memorizzata, posizioni pallet memorizzate, griglia di schema definita, condizioni di organo di presa e sensori configurate. Ciascun SKU di prodotto è poi memorizzato come ricetta — dimensioni del collo, schema, colli per strato, strati per pallet, selezione dell’organo di presa. Un cambio tra ricette è una selezione sul pannello di teach o sull’HMI di linea, non una ricostruzione meccanica; una volta che l’organo di presa è adatto alla nuova faccia del collo, i cambi di ricetta si fanno in pochi minuti. I colli che richiedono un organo di presa diverso, come il passaggio da scatole a big bag, aggiungono il tempo di cambio attrezzo che va stimato separatamente e scritto nel programma di produzione.
I dati della ricetta devono corrispondere ai disegni reali del prodotto: dimensioni del collo, peso, stato della faccia, e se il collo sigilla abbastanza piano per il vuoto. Una ricetta inserita da un formato di scatola approssimativo produce strati storti prima di produrre qualsiasi altra cosa. Tenere pulita la libreria schemi, una ricetta per SKU, con la revisione del disegno del collo annotata così una modifica di confezione non gira contro una griglia obsoleta.
Famiglie di carico gestite dal braccio
- Scatole e vassoi: presa a vuoto sulla faccia superiore; la classe 120 kg copre i colli di spedizione standard alle velocità di linea normali.
- Sacchi tessuti e di carta: pinza o attrezzo a forca; l’irregolarità del sacco significa che il braccio squadra il carico sopra il pallet prima della discesa.
- Fusti e taniche: pinza o attrezzo a imbracatura centrato sul carico; verificare portata e sbraccio prima di scegliere la classe.
- Big bag FIBC: attrezzo a telaio sulla classe 180 kg; peso combinato di sacco, prodotto e attrezzo confermato contro la portata declassata a sbraccio.
Dove si discostano le varianti cobot e gantry
Il pallettizzatore robotico collaborativo scambia portata e velocità con una domanda di protezioni contenuta. I bracci cobot girano sulla gamma di portata 10–25 kg, più comunemente 16–20 kg, con soffitto di produttività intorno a 8–12 colli/min e circa 6–8 cicli/min. In un’applicazione collaborativa a potenza e forza limitate, la cella può girare senza recinzione perimetrale completa quando il compito supera la pertinente valutazione di sicurezza collaborativa. La matematica del ciclo è la stessa — avvicinamento, presa, sollevamento, deposito, rilascio — ma le fasce di portata e sbraccio sono più strette, e il cobot è dimensionato per scatole piccole e celle miste a bassa velocità, non per sacchi pesanti o linee di scatole ad alta velocità.
Il sistema di pallettizzazione a gantry mantiene la stessa sequenza di presa e deposito ma sposta l’organo di presa su guide fisse X, Y e Z su una luce rettangolare di 3–4 m. I suoi assi sono rettilinei invece che rotanti, il tempo di assestamento è breve su struttura rigida, e il suo inviluppo di protezione è un volume fisso. Il compromesso è la rigidità del lay-out: le posizioni del gantry sono fisse alla struttura, mentre un braccio serve stazioni attorno a un inviluppo circolare. Quale geometria si adatta a una data linea è oggetto del confronto dedicato nella guida al confronto tra gantry e pallettizzatore robotico.
Utenze, spazio a terra e installazione
La preparazione del sito per una cella a braccio copre pavimento, aria, energia e segnali. La base è imbullonata a una piastra rinforzata dimensionata per le forze di reazione di un carico da 120–180 kg a sbraccio; i montanti delle protezioni sono ancorati attorno all’inviluppo di azione. L’aria compressa arriva a 5–6 bar, dimensionata per la domanda media di vuoto dell’organo di presa di 40–80 Nl/min più l’azionamento della pinza. L’alimentazione elettrica alimenta gli azionamenti del braccio, il quadro del controllore e il circuito di protezione; il prelievo di potenza dipende dalla classe del braccio e dal servizio di ciclo, e va confermato sulla scheda tecnica della macchina invece che stimato dal carico del convogliatore. Un collegamento di rete o un segnale cablato connette la cella al PLC di linea per i segnali di presenza collo, conteggio pallet e guasto.
Installazione, trasporto e collaudo in sito aggiungono circa il 12–22% sul prezzo della sola macchina per una cella standard. La sequenza di SAT gira prima cicli con colli finti per confermare moto e schema, poi prodotto reale a velocità di produzione, con rapporti di ciclo e tassi di presa riuscita registrati prima della firma. Le fasce di prezzo della sola macchina e la ripartizione completa dei costi, inclusa la base di riferimento del lavoro e le ipotesi di payback, sono esposte nella guida companion sul costo e TCO del pallettizzatore robotico.
Leggere i numeri della macchina
Una volta che la cella gira, il controllore espone gli stessi parametri usati in questo articolo, e il team operativo dovrebbe sapere quali contano. Il tempo ciclo per presa mostra se il moto resta nella fascia 3.5–6 s; le prese all’ora mostrano se la cella regge la domanda di linea; il tasso di conferma del vuoto o della pinza segnala problemi di faccia del prodotto prima che i colli cadano; conteggio strati e conteggio pallet seguono l’avanzamento della ricetta; i log guasti puntano al segmento in cui il ciclo è fallito. Una revisione settimanale di questi numeri coglie il derivamento di tempo di assestamento, qualità di tenuta o ritardo di sostituzione prima che diventi un evento di downtime.
Portata e sbraccio vanno ricontrollati ogni volta che viene introdotto un nuovo SKU o un nuovo organo di presa. Un attrezzo più pesante sposta il peso combinato di presa; un convogliatore spostato sposta la distanza di sbraccio. Nessuno dei due cambi compare da solo nel rapporto di ciclo, quindi aggiornare il calcolo di carico e inviluppo a ogni cambio di mix di prodotto, e tenere in vista la portata declassata a sbraccio invece della nominale al centro base.
Lista di specifica per un pallettizzatore robotico
- Elencare ogni prodotto: dimensioni, peso per presa, stato della faccia per il vuoto, e colli target per strato.
- Pesare prodotto più attrezzo di presa e confermare che il carico combinato rientri con margine nella classe scelta — 120 kg o 180 kg.
- Misurare le distanze convogliatore-pallet in millimetri e confermare che tutte le stazioni rientrino nello sbraccio 2.4–3.2 m sulla fascia comoda.
- Fissare la produttività target in colli/min e prese/ora, poi risalire per il calcolo al tempo ciclo ammesso e al downtime di sostituzione pallet.
- Confermare che l’alimentazione di aria compressa a 5–6 bar copra la domanda in Nl/min dell’organo di presa più gli altri pneumatici della cella.
- Definire lo schema su carta: colli per strato, strati per pallet, colli per pallet, prima di quotare la velocità di ciclo.
- Decidere stazione singola o doppia contro tempo di sostituzione e velocità; usare la doppia stazione dove la sostituzione bloccherebbe una linea ad alta velocità.
- Documentare ricette, revisioni del disegno del collo e selezione dell’organo di presa, e verificare l’inviluppo di protezione contro il progetto di sicurezza.
Sintesi: la sequenza dietro il numero
Un pallettizzatore robotico funziona coordinando quattro assi per ripetere un ciclo breve: avvicinarsi al convogliatore, afferrare il prodotto, sollevare, trasferire sopra il pallet, depositare nella cella dello schema, rilasciare, tornare indietro. La portata in chilogrammi copre prodotto più attrezzo, con declassamento a sbraccio; lo sbraccio in millimetri definisce quali convogliatori e stazioni pallet la base può servire; il tempo ciclo in secondi si converte in prese all’ora e colli al minuto; la griglia di schema decide dove ogni collo siede e come si spezzano le giunture tra strati. Gli organi di presa a vuoto assorbono 40–80 Nl/min a 5–6 bar, le celle a stazione singola reggono velocità inferiori con margine di sostituzione, e le celle a doppia stazione raggiungono circa 1.6–1.9 volte la produzione a stazione singola sulle linee a velocità più alta. Abbinare classe del braccio, organo di presa e inviluppo ai numeri misurati di prodotto e lay-out, e verificarli sul prodotto reale durante il SAT. Le opzioni complete articolata, pesante, a doppia stazione, collaborativa e gantry sono elencate sull’indice dei prodotti pallettizzatori per il confronto contro queste specifiche.
