La sicurezza del pallettizzatore inizia prima che il robot prenda il primo collo
La sicurezza del pallettizzatore è la prima domanda che un ingegnere del confezionamento pone quando una cella di fine linea passa dal concetto allo spazio a terra, ed è l’ultima cosa che un cliente vuole scoprire durante il collaudo di accettazione. Un robot pallettizzatore, una macchina a strati o una struttura gantry gestiscono colli, sacchi, fusti e carichi sfusi a pesi tra 10 kg e 180 kg, muovendosi in cicli ripetuti di sollevamento, traversata, deposito e ritorno. Il moto in sé è prevedibile; i pericoli attorno non lo sono. Un operatore che si inserisce per raddrizzare uno strato storto, un tecnico manutentore che scavalca una recinzione per liberare un inceppamento, oppure un transpallet che attraversa il lato scarico della cella possono restare feriti se le protezioni e il circuito di sicurezza sono stati dimensionati male.
Questa guida espone come SunAura Machinery affronta la sicurezza del pallettizzatore e la conformità CE per le celle di fine linea: le direttive e le norme applicabili, come si selezionano e si distanziano le protezioni, come si calcolano le distanze minime di protezione, come si verificano i limiti di forza dei robot collaborativi, e quali documenti aspettarsi in FAT e SAT. I numeri sono fasce di pianificazione da verificare in fase di collaudo di fabbrica, non un sostituto della valutazione dei rischi del costruttore ai sensi della regolamentazione nazionale applicabile. Se state confrontando celle, l’articolo collegato sui lay-out gantry e robotico del pallettizzatore spiega come il tipo di struttura cambia l’inviluppo di protezione, e la guida operativa sulla risoluzione guasti e il cambio formato del pallettizzatore robotico copre i guasti quotidiani che la protezione da sola non può prevenire.
Il quadro normativo: Direttiva macchine e norme armonizzate
Per le apparecchiature immesse sul mercato UE, lo strumento legislativo di base è la Direttiva macchine 2006/42/EC. Non prescrive direttamente un’altezza di recinzione o una distanza di arresto; richiede che il fabbricante identifichi i pericoli, valuti il rischio per ciascun pericolo e riduca tale rischio a un livello accettabile attraverso progetto, protezione e informazioni per l’uso. Il percorso di conformità si chiude con una Dichiarazione di Conformità CE firmata, un fascicolo tecnico conservato per dieci anni e la marcatura CE applicata alla macchina. Comprare un pallettizzatore senza Dichiarazione, oppure con una Dichiarazione che elenca norme a cui la cella non è stata effettivamente costruita, è una lacuna di conformità che emerge al controllo doganale dell’importatore o in una successiva verifica del lavoro.
EN ISO 13849-1: livello di prestazione delle parti di comando relative alla sicurezza
EN ISO 13849-1 classifica le parti del sistema di comando relative alla sicurezza su un Livello di Prestazione da a a e, con PL d obiettivo tipico per le celle robotiche che possono causare lesioni gravi e PL e riservato alle funzioni a rischio più alto. La classificazione tiene conto della categoria (canale singolo o canale ridondante), tempo medio fino al guasto pericoloso, copertura diagnostica e guasto di causa comune. In pratica significa che il relè di sicurezza o il controllore di sicurezza, gli interruttori di interblocco, gli ingressi della barriera fotoelettrica e il circuito di arresto d’emergenza sono valutati come un’unica catena, non come componenti separati. Una cella che mescola un sensore PL d con un relè base a canale singolo si colloca a un livello inferiore a quanto targhetta il sensore, e la lacuna compare nel diagramma del sistema di comando nel fascicolo tecnico.
EN ISO 13855: distanza di salvaguardia e velocità di avvicinamento
EN ISO 13855 è la norma che converte il tempo di risposta di un dispositivo in una distanza fisica di arretramento. Fissa la velocità di avvicinamento usata nel calcolo, definisce gli offset di superamento sopra e sotto la barriera, e dà la separazione minima tra un dispositivo di sicurezza e la zona di pericolo. Ogni barriera fotoelettrica, campo di uno scanner di sicurezza e apertura di protezione su una cella pallettizzatrice va posizionato usando queste distanze; montare una barriera vicino al robot perché il piano di pavimento è stretto è la non conformità più comune che vediamo in FAT. Il calcolo praticato più avanti in questa guida mostra come i numeri ricadono per una cella robotica tipica.
EN ISO 10218-1 e EN ISO 10218-2: robot industriali e celle robotiche
EN ISO 10218-1 copre il robot in sé: i suoi arresti di protezione, il comportamento del freno, la sua marcatura e i limiti delle proprie funzioni di sicurezza. EN ISO 10218-2 copre il sistema robotico integrato: la cella, l’organo di presa, i convogliatori, i dispositivi di salvaguardia, gli interblocchi e l’interazione con le apparecchiature adiacenti. La distinzione conta per l’approvvigionamento. Un braccio robotico consegnato dal suo costruttore porta la propria conformità EN ISO 10218-1; la cella che imballa quel braccio con convogliatori, recinzione e comandi deve essere valutata e protetta secondo EN ISO 10218-2 dall’integratore. Un acquirente che chiede solo la “certificazione robot” riceve spesso il certificato del braccio senza la valutazione a livello di cella che governa effettivamente l’installazione.
ISO/TS 15066: funzionamento collaborativo e limiti biomeccanici
ISO/TS 15066 integra EN ISO 10218 per i robot che operano senza recinzione fissa completa, in modalità collaborativa a potenza e forza limitate oppure in modalità di monitoraggio di velocità e separazione. Elenca le regioni del corpo e i limiti di forza e pressione quasi statici che il contatto con un robot in movimento non deve superare, così che una pinza o un contatto tra operatore e braccio non causino dolore o lesioni. I numeri di forza in questa guida vengono da quel quadro. Un pallettizzatore collaborativo necessita comunque di una valutazione dei rischi; la norma definisce i limiti, non rimuove il requisito di progettare il contatto lontano dove possibile.
Norme per macchine convenzionali: EN 619, EN 620, EN 1089
Per i pallettizzatori a strati convenzionali piuttosto che per i bracci articolati, le norme rilevanti stanno accanto a quelle robotiche. EN 619 copre le apparecchiature di movimentazione meccanica per carichi unitari, EN 620 copre le apparecchiature di movimentazione continua per materiali sfusi, e EN 1089 copre i requisiti di sicurezza per pallettizzatori e depallettizzatori della famiglia delle macchine convenzionali. Una macchina a strati alto livello con soppalco, un pallettizzatore di colli a livello basso con piastra di strato e un sistema gantry attingono ciascuno a questo insieme per la protezione di punti di schiacciamento, zone di trasferimento strato e convogliatori di scarico. Quando SunAura quota una macchina convenzionale, il fascicolo tecnico riporta la norma applicabile di questo gruppo invece di forzare una norma robotica su un’apparecchiatura priva di braccio articolato.
Analisi dei pericoli su una cella di pallettizzazione
La valutazione del rischio parte percorrendo la cella in tre stati: produzione normale, setup e teach, e manutenzione o ripristino guasto. Ciascuno stato produce un insieme diverso di esposizioni, e una protezione che salvaguarda la produzione può lasciare aperto un percorso di manutenzione. L’elenco dei pericoli che percorriamo in ogni progetto copre i punti seguenti.
- Azione del braccio articolato: il braccio e l’organo di presa attraversano una zona raggiungibile dal lato alimentazione, sostituzione pallet o scarico. Il volume di azione dipende dallo sbraccio, tipicamente 2.4–3.2 m su un braccio a quattro assi classe 120 kg o 180 kg, e dall’attrezzo di polso.
- Punti di schiacciamento e di taglio: tra piastra di strato e colli, forche e assi pallet, dita dell’organo di presa e un collo, guide del convogliatore e bordi della scatola.
- Carico caduto: un collo, un sacco o un big bag caduto dall’altezza di presa; un pallet che si sposta sul tavolo di formazione; una ventosa che rilascia durante la traversata.
- Movimentazione pallet: pallet vuoti dal magazzino a catasta, pallet pieni scambiati da muletto o transpallet, e l’interfaccia della cella con la corsia di traffico del magazzino.
- Energia pneumatica e di vuoto: aria a 5–6 bar che aziona organi di presa, pinze e spintori; vuoto che trattiene un collo per aspirazione; aria residua dopo l’isolamento.
- Energia elettrica e immagazzinata: azionamenti servo, condensatori del freno e portacavi ancora carichi dopo l’apertura del sezionatore generale.
- Superamento sopra e sotto la barriera: accesso sopra una recinzione bassa, sotto un convogliatore, oppure attraverso un’apertura a maglia anche quando la porta resta chiusa.
Per ciascun pericolo la valutazione registra gravità della lesione, frequenza di esposizione, possibilità di evitamento e la protezione scelta. La gerarchia è: eliminare il pericolo per progetto, ridurre il rischio con misure intrinsecamente sicure, applicare protezione fissa o interbloccata, e aggiungere formazione, segnali e procedure per ultimi. Le protezioni non sono un sostituto per spostare un punto di schiacciamento fuori dalla portata.
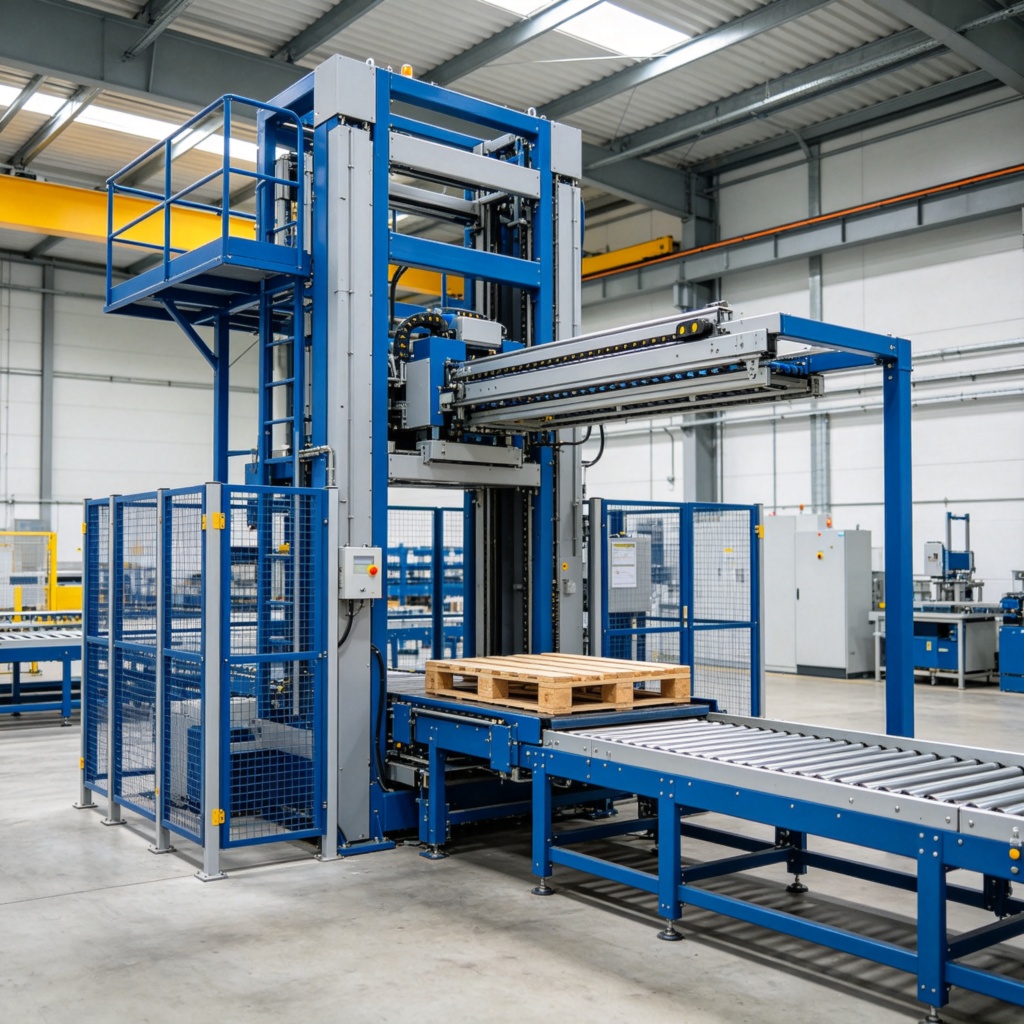
Strategie di protezione: recinzioni, interblocchi, barriere, tappeti e scanner
Nessun dispositivo di protezione copre ogni punto di accesso. Una cella di pallettizzazione combina tipicamente diversi strati, ciascuno abbinato a come le persone si avvicinano davvero all’apparecchiatura.
- Recinzione perimetrale fissa: recinzione a maglia o pannelli che racchiude il volume di azione del robot, la barriera di base per le celle in cui gli operatori non entrano regolarmente. Apertura e altezza della maglia seguono le regole di protezione della norma applicabile, dimensionate per fermare dita, mani e braccia alla distanza dal pericolo.
- Porta di accesso interbloccata: porta a battente o scorrevole con serratura di protezione o interruttore di interblocco. Aprirla interrompe il circuito di sicurezza e ferma il moto; la serratura può tenere il cancello chiuso finché il robot non raggiunge uno stato sicuro. Usata dove il personale entra per setup dello schema, cambio organo di presa o rimozione guasti.
- Barriera fotoelettrica: barriera optoelettrica attraverso un punto di accesso aperto, di solito il lato alimentazione o scarico. Colli e pallet passano mentre un corpo che attraversa interrompe il fascio; risoluzione e altezza di montaggio sono scelte per rilevazione di mano, braccio o corpo intero.
- Scanner laser di sicurezza: scanner a piano pavimento che definisce uno o più campi di protezione dove una recinzione fissa bloccherebbe il traffico del transpallet oppure il percorso di accesso cambia tra prodotti. Innesca un arresto all’ingresso e può commutare tra zone di avvertimento e di arresto.
- Tappeto di sicurezza: tappeto a pressione sul pavimento che interrompe il circuito quando viene calpestato. Semplice da installare e tollerante verso pallet grezzi e sversamenti, ma il bordo del tappeto deve essere protetto contro il superamento laterale.
- Arresto d’emergenza: pulsanti a fungo rosso a ogni stazione, lungo la recinzione e sul pendente. La categoria e la funzione di arresto dell’e-stop fanno parte della valutazione EN ISO 13849-1; un e-stop rimuove il moto ma non scarica l’energia immagazzinata.
La scelta tra recinzione e lato protetto aperto è guidata da produttività e traffico. Una cella che gira un singolo SKU a velocità stabile, come una macchina a strati che alimenta un avvolgitore in film stretch, di solito riceve un perimetro fisso completo con una porta di servizio interbloccata. Una cella compatta per scatole che cambia SKU spesso tiene lati alimentazione e scarico aperti dietro barriere o campi scanner, con i lati robot recintati. Un pallettizzatore collaborativo elimina la recinzione perimetrale ma mantiene i limiti di contatto e il monitoraggio della separazione descritti più avanti.
Distanze di protezione: quanto vicino alla salvaguardia può stare la zona di pericolo
EN ISO 13855 fissa la distanza di separazione S tra il dispositivo di salvaguardia e il pericolo. La formula di base per avvicinamento orizzontale è S = K × T + C, dove K è la velocità di avvicinamento umano (1600 mm/s nei calcoli della norma), T è il tempo totale di risposta del sistema in secondi, e C è un offset per la geometria di superamento sopra o sotto la barriera. Per il raggiungimento orizzontale l’offset C è 850 mm; per il superamento dall’alto, dove una persona si china oltre una barriera, l’offset è 1200 mm. Il risultato è l’arretramento minimo; si aggiunge la tolleranza del piano di pavimento sopra, invece di arrotondare il numero per difetto.
Esempio pratico: una barriera fotoelettrica protegge il lato sostituzione pallet di una cella robotica articolata. Il controllore di sicurezza e l’arresto del robot danno un tempo di risposta combinato T di 0.25 s dall’interruzione del fascio allo stato sicuro. La barriera è montata per raggiungimento orizzontale all’altezza dell’operatore in piedi. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. La faccia della barriera deve stare almeno 1250 mm dal punto più vicino che il braccio o l’organo di presa può occupare; se il tempo di arresto del robot fosse più lungo, diciamo 0.40 s, la distanza sale a 1600 × 0.40 + 850 = 1490 mm. Un arresto più lento o un pericolo più vicino forzano un arretramento maggiore, ed è per questo che il tempo di risposta conta quanto l’altezza della recinzione.
| Dispositivo di salvaguardia | Geometria di accesso | Base di risposta tipica | Arretramento minimo dal pericolo |
|---|---|---|---|
| Porta recinzione interbloccata | Accesso laterale, porta apre verso l’interno | La porta apre il circuito; il robot si ferma sul segnale di interblocco | Nessun superamento sopra se porta e telaio sono protetti; gap porta dimensionato secondo le regole di apertura di protezione |
| Barriera fotoelettrica, altezza corpo intero ≥1200 mm | Avvicinamento orizzontale, T = 0.25 s | Avvicinamento 1600 mm/s + offset 850 mm | 1250 mm |
| Barriera fotoelettrica, altezza protezione inferiore 900 mm | Avvicinamento orizzontale con considerazione di raggiungimento sotto | Tabella EN ISO 13855 per altezza ridotta | 900 mm minimo, misurata al pericolo |
| Scanner laser di sicurezza, campo di protezione | Avvicinamento a piano pavimento orizzontale | Risposta scanner più arresto robot, T tipico ≈ 0.2–0.3 s | Arretramento campo 700–1000 mm, a seconda del tempo di arresto |
| Superamento sopra una barriera | Raggiungimento verticale dall’alto | Avvicinamento 1600 mm/s + offset 1200 mm | 1200 mm più termine di moto-distanza; altezza recinzione verificata contro la lunghezza di raggiungimento |
| Tappeto di sicurezza | Accesso diretto al bordo del tappeto | Risposta interruttore a pressione, T ≈ 0.1–0.2 s | Il tappeto copre il punto di ingresso; i lati protetti contro il superamento laterale |
Le dimensioni delle aperture seguono la stessa logica di raggiungimento. Gap a dimensione di dito tra 0 e 350 mm di profondità di raggiungimento sono contenuti a 12 mm o meno; le aperture per mano e braccio crescono solo all’aumentare della distanza dal pericolo. I pannelli a maglia usano comunemente aperture 50 × 50 mm quando il pannello è abbastanza lontano dalle parti in moto che un braccio non può raggiungere attraverso fino al pericolo. Se un pannello è vicino a un organo di presa o a una piastra di strato, la specifica della maglia si stringe invece di allentarsi. Queste dimensioni sono verificate contro le tabelle della norma di protezione in FAT, non stimate da un catalogo di recinzioni a stock.
Sicurezza del pallettizzatore cobot: limiti di forza e pressione secondo ISO/TS 15066
Un pallettizzatore collaborativo rimuove la recinzione perimetrale, ma non rimuove il pericolo. Nel funzionamento a potenza e forza limitate il robot si muove a velocità e portata che limitano l’energia di contatto, e qualsiasi evento di pinza o contatto deve restare entro i limiti biomeccanici di ISO/TS 15066. Nel funzionamento a monitoraggio di velocità e separazione, uno scanner o un sistema visivo tiene traccia della distanza dell’operatore dal braccio: il robot rallenta quando la persona si avvicina e si ferma quando la separazione scende sotto il campo di protezione. Le due modalità sono talvolta combinate, ma la modalità scelta deve essere dichiarata nella valutazione dei rischi.
La tabella seguente elenca i limiti di forza quasi statica tipici per regione del corpo dal quadro ISO/TS 15066. Trattare questi come la fascia di riferimento per la valutazione del contatto della cella; il target effettivo di progetto può stare più basso per una regione che l’organo di presa può intrappolare contro la struttura del braccio, e anche il limite di pressione in N/cm² per quella regione va verificato contro la norma. Portata e velocità del cobot sono abbinate a questi limiti: le nostre celle collaborative girano con portata 10–25 kg (comune 16–20 kg), 6–8 cicli al minuto, e un soffitto di circa 8–12 colli al minuto, il che tiene bassa l’energia di contatto rispetto a un braccio industriale da 120 kg.
| Regione del corpo | Limite di forza quasi statica tipico | Scenario di contatto da verificare |
|---|---|---|
| Fronte / volto | 130 N | Contatto della testa con braccio o organo di presa durante il superamento sopra la cella |
| Torace | 140 N | Busto spinto contro struttura o pallet durante la traversata |
| Abdome | 110 N | Contatto di tessuto molle con polso o attrezzo a mezza altezza |
| Braccio superiore | 160 N | Braccio incastrato tra biella e struttura della cella |
| Palmo | 260 N | Contatto della mano con corpo dell’organo di presa o telaio del pad a vuoto |
| Dorso della mano | 140 N | Contatto delle nocche durante l’avvicinamento dell’attrezzo al collo |
| Coscia | 220 N | Contatto della gamba a bassa quota del robot vicino al livello del pallet |
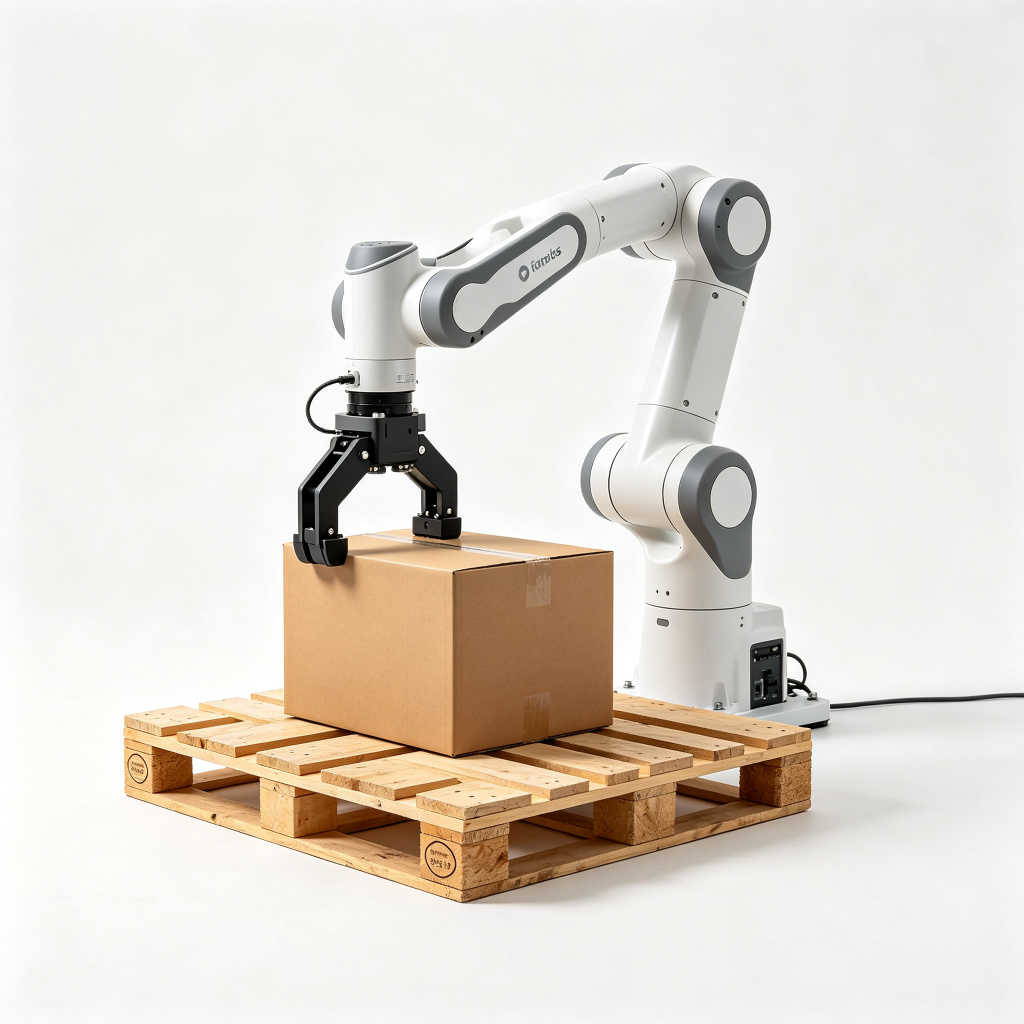
Due regole ingegneristiche seguono da questi limiti. Primo, eliminare la geometria di intrappolamento dove possibile: dita dell’organo di presa e membri della struttura non dovrebbero formare una trappola che può chiudersi su un dito o un arto, perché un contatto che si arresta contro una superficie piana dissipa la forza, mentre una trappola la concentra. Secondo, verificare la forza sull’attrezzo effettivo. La nominale collaborativa del braccio robotico non passa automaticamente all’organo di presa, al telaio del vuoto o all’estensione delle dita; l’assemblaggio completo del polso va incluso nella valutazione del contatto. Un cobot con un attrezzo sbalzato che aggiunge massa al polso cambia sia l’inerzia al contatto sia il volume raggiungibile.
Architettura del circuito di sicurezza: Livello di Prestazione, canali e diagnosi
Il circuito di sicurezza è valutato come una catena dal sensore all’attuatore di arresto. Una cella pallettizzatrice tipica concatena gli ingressi seguenti: interruttori di interblocco sulle porte recinzione, uscite della barriera fotoelettrica, segnali di campo dello scanner, pulsanti e-stop alle stazioni e sul pendente, e qualsiasi dispositivo di abilitazione sul pendente di teach. La catena alimenta un relè di sicurezza o un controllore di sicurezza, che aziona la funzione di arresto sicuro del robot, ferma il moto dei convogliatori nella zona protetta e disattiva i rilasci pneumatici dove richiesto.
Per una cella che può causare lesioni gravi, progettiamo a PL d secondo EN ISO 13849-1, di solito con canali ridondanti e monitoraggio del canale così un guasto di un canale non disabilita la funzione di sicurezza. PL e si usa dove la conseguenza è severa e l’esposizione frequente; PL c si adatta a funzioni a rischio inferiore come una porta di protezione su una stazione ausiliaria a bassa energia. Il diagramma del circuito mostra categoria di ciascun dispositivo, numero di canali, copertura diagnostica e il PL risultante della catena completa. Se il responsabile sicurezza dell’acquirente chiede un target PL, quel target va risposto componente per componente nella quotazione invece di come una singola etichetta sulla recinzione.
- Funzione di arresto sicuro: definita secondo la categoria di arresto del robot, con l’impegno del freno verificato dopo il comando di arresto.
- Logica di reset: dopo l’apertura e chiusura di una protezione, la macchina non riparte da sola; un reset esplicito alla stazione operativa conferma che la zona è libera.
- Selezione modo: modi produzione, setup e manutenzione commutano limiti di velocità e comportamento della protezione; la chiave modo o il selettore è esso stesso un comando monitorato.
- Diagnostica: guasti di canale, guasti di dispositivo e stati di bypass sono segnalati all’HMI e registrati, così una barriera sconfitta è visibile invece che silenziosa.
Conformità CE: valutazione dei rischi, fascicolo tecnico e Dichiarazione
La marcatura CE è la fine di un processo documentato, non un adesivo applicato alla spedizione. Il percorso di conformità sotto la Direttiva macchine 2006/42/EC raccoglie nel fascicolo tecnico: la valutazione dei rischi e le note di rischio residuo, i disegni di disposizione e protezione, il diagramma di sicurezza del sistema di comando con i livelli di prestazione, l’elenco delle norme, i certificati dei dispositivi di sicurezza, schemi elettrici e pneumatici, manuali nella lingua di destinazione e la Dichiarazione di Conformità finale.
Al sito dell’acquirente, l’installazione cambia di nuovo il quadro di rischio. Una cella protetta come macchina standalone si connette ora a convogliatori in entrata, un avvolgitore in uscita, traffico muletto e routine che non esistevano in officina. Il sito necessita del proprio controllo: convogliatori protetti dove attraversano la cella, segnaletica a terra per la corsia di traffico, punti di accesso corrispondenti al lay-out costruito, e una revisione del rischio residuo che chiude il cerchio tra documentazione del costruttore e condizione installata. La Dichiarazione di Conformità del costruttore copre la macchina come consegnata; l’integratore o il proprietario del sito resta responsabile del sistema installato dove le apparecchiature sono combinate a terra.
Certificazioni, brevetti e record di prova di SunAura sono elencati sulla pagina certificazioni e brevetti per gli acquirenti che verificano le prove del fornitore prima di un ordine. Per la macchina in sé, la lista di controllo pratica all’accettazione copre gli elementi della sezione seguente; trattiamo la documentazione mancante come punto di blocco, non come scartoffia da seguire dopo la spedizione.
Note di sicurezza macchina per macchina
Pallettizzatore di colli a livello basso
Un pallettizzatore di colli a livello basso forma strati all’incirca a livello di piede o fossa, il che tiene l’operatore vicino alla piastra di strato e all’alimentazione colli. Il fuoco della protezione è la zona di trasferimento strato, la compressione tra colli e guide laterali, e la porta interbloccata usata per liberare gli inceppamenti. Poiché l’accesso è a livello pavimento, i gap di raggiungimento sotto e sopra la recinzione ricevono il controllo più stretto; un pannello basso che lascia una persona chinarsi sopra il bordo fallisce il controllo di arretramento anche se la maglia stessa sembra a posto.
Pallettizzatore a strati alto livello
Un pallettizzatore a strati alto livello alimenta i colli in quota e deposita gli strati su un pallet sottostante, richiedendo circa 4.5 m di altezza di soffitto più un soppalco. Il caso di sicurezza si divide in due zone: la piattaforma superiore dove gira il meccanismo a strati, e la zona sotto macchina dove i pallet sono formati e scaricati. L’accesso a scale e soppalco necessita di propri interblocchi e protezione di ringhiera, e l’apertura sotto macchina deve essere recintata così nessuno sta sotto un carico caduto. Le macchine a strati convenzionali girano 1–3 strati al minuto su produttività stabile a singolo SKU; quel ciclo più basso non riduce il requisito di protezione, ma cambia quali pericoli dominano.
Pallettizzatore robotico collaborativo
Il pallettizzatore robotico collaborativo è il lay-out senza recinzione, dimensionato per scatole e pile di sacchi più leggere a portata 10–25 kg e soffitto 8–12 colli al minuto. La sua documentazione di sicurezza guida con la valutazione del contatto ISO/TS 15066, la modalità collaborativa scelta, la revisione del contatto dell’organo di presa e il monitoraggio della separazione dove installato. Dove il prodotto è più pesante o il ciclo più veloce di quanto consentano i limiti di contatto del cobot, la risposta corretta è un braccio industriale in cella protetta, non un cobot fuori dalla propria modalità nominale.
Sistema di pallettizzazione a gantry
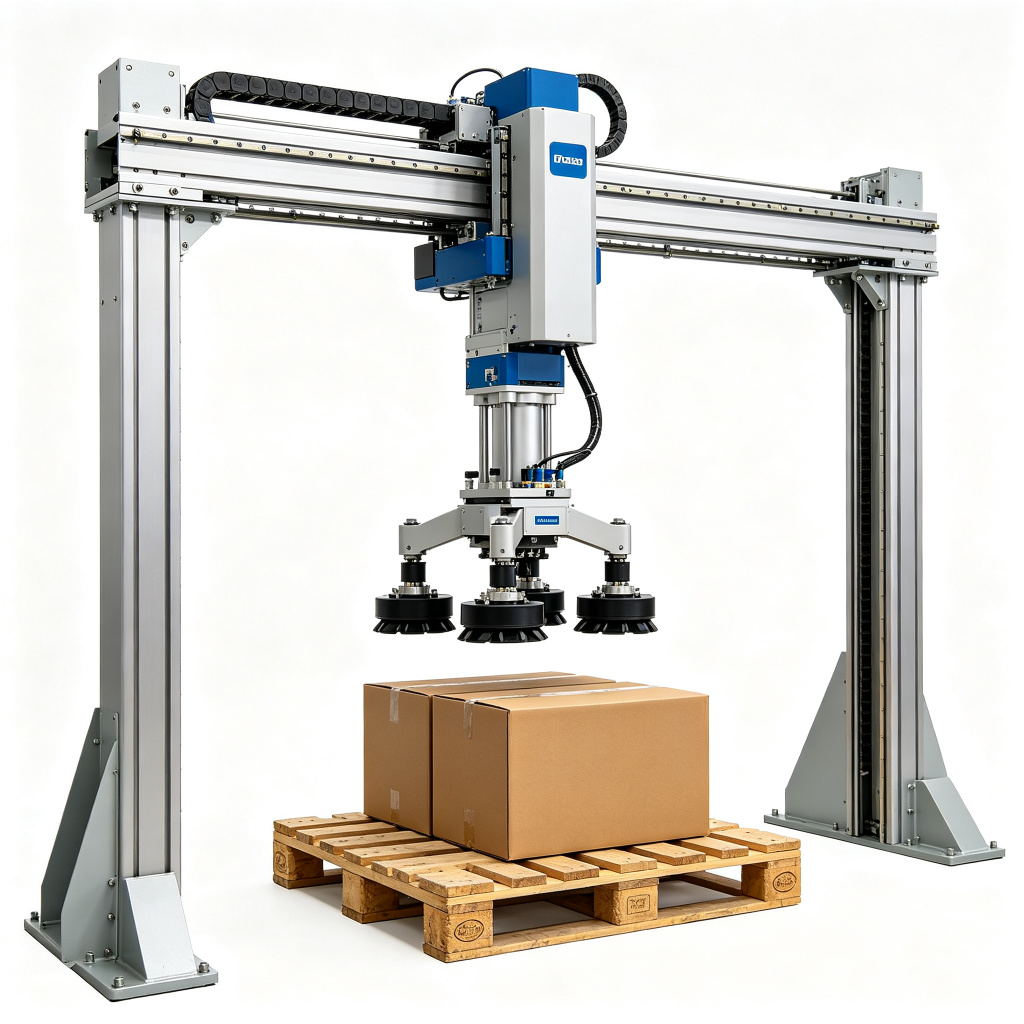
Un sistema di pallettizzazione a gantry si muove su assi cartesiani fissi con asse Z rigido e inviluppo di corsa 3–4 m. Il suo inviluppo di protezione è più semplice in pianta dell’arco di un braccio articolato, perché la struttura definisce il volume di moto, ma la forca verticale e la guida a vuoto creano punti sopraelevati e di schiacciamento lungo tutta la corsa. Protezioni fisse coprono i lati della struttura; l’accesso interbloccato copre la sostituzione pallet; qualsiasi passaggio pedonale sotto il percorso di moto necessita di protezione contro caduta di carico. La famiglia completa dei pallettizzatori, inclusi questi quattro lay-out, è indicizzata sull’indice dei prodotti pallettizzatori.
Lista di controllo sicurezza FAT e SAT
Il collaudo di fabbrica verifica la cella nell’officina del costruttore; il collaudo in sito ripete il controllo dopo installazione e collegamento alla linea. Gli elementi di sicurezza su entrambe le liste seguono lo stesso ordine.
- Verificare che la valutazione dei rischi copra la configurazione costruita, incluso organo di presa, convogliatore di alimentazione e sostituzione pallet.
- Controllare ogni interruttore di interblocco e barriera fotoelettrica: aprire o interrompere ciascuno, confermare che il robot si fermi e che l’HMI segnali il guasto, confermare che il riavvio richieda un reset manuale.
- Misurare gli arretramenti di protezione contro il calcolo EN ISO 13855: distanza barriera o scanner al punto di pericolo più vicino, distanza pannello recinzione dalle parti in moto, dimensioni delle aperture contro le tabelle di raggiungimento.
- Provare tutti i pulsanti e-stop attorno alla cella, incluso il pendente, e registrare tempo di arresto e comportamento del freno.
- Confermare il Livello di Prestazione del circuito di sicurezza contro il diagramma di comando; tracciare ciascun canale di ingresso fino all’attuatore di arresto.
- Far girare la cella collaborativa attraverso l’elenco degli scenari di contatto; confermare che forza e pressione restino entro i limiti ISO/TS 15066 per l’organo di presa caricato, non per il braccio nudo.
- Verificare blocco e isolamento: sezionatore generale, isolamento dell’aria, punti di scarico energia residua e la procedura LOTO affissa per la manutenzione.
- Confermare che i modi manuale, setup e produzione commutino velocità e comportamento della protezione come progettato.
- Controllare la documentazione: Dichiarazione di Conformità, elenco norme, schemi, manuali nella lingua richiesta e note di rischio residuo.
- Revisionare il lay-out installato: recinzioni di traffico, protezioni convogliatori al confine della cella e qualsiasi rischio residuo aggiunto dal collegamento di apparecchiature adiacenti.
Non conformità comuni che fermano l’accettazione
Dalla nostra storia FAT, le lacune che ritardano la firma si raggruppano in un elenco breve. Acquirenti e ingegneri possono usarlo come lista di pre-audit prima dell’arrivo dell’ispettore.
- Barriera fotoelettrica montata più vicina al pericolo dell’arretramento calcolato per risparmiare spazio a terra; rimedio: spostare la barriera oppure rallentare il tempo di arresto così la distanza originale torna valida.
- Interruttore di interblocco bypassato o cablato come contatto di segnale, così aprendo la porta viene segnalato un guasto ma il braccio non si ferma.
- Maglia della recinzione dimensionata per dita mentre il pannello è abbastanza vicino che una mano intera può raggiungere attraverso fino all’organo di presa.
- Valutazione cobot scritta per il braccio nudo, lasciando fuori dal revisione del contatto organo di presa, telaio di aspirazione o estensione delle dita.
- Relè di sicurezza scelto a categoria inferiore rispetto ai sensori, trascinando l’intera catena sotto il PL target.
- Nessuna logica di reset dopo l’apertura di una protezione, così la cella riparte automaticamente quando la porta si chiude.
- Fascicolo tecnico mancante della valutazione EN ISO 10218-2 a livello di cella, con solo il certificato del costruttore del braccio fornito.
- Aria residua o energia servo immagazzinata non isolate nella procedura di manutenzione, così il LOTO non può essere assicurato prima dell’inizio del lavoro.
Formazione operatori, blocco e le rischi residui che la protezione non può rimuovere
La protezione riduce il rischio; non sostituisce l’istruzione. Gli operatori necessitano di formazione sul ciclo della cella, sul significato di ciascuno stato di guasto HMI, sulle posizioni degli e-stop e sulla regola che nessuna parte del corpo entra nella zona di azione mentre il robot è in modalità produzione. I tecnici manutentori necessitano della procedura di blocco e contrassegno: isolare l’alimentazione elettrica, isolare l’aria compressa, scaricare vuoto e pressione pneumatica residui, confermare moto zero prima di aprire la recinzione, e verificare lo stato sicuro prima che qualsiasi mano entri nella zona dell’organo di presa.
Alcuni rischi residui restano sulla macchina anche dopo progetto e protezione. Inserirsi per liberare un inceppamento richiede sempre arresto e isolamento, mai una mano sui colli in moto. La sostituzione pallet in una corsia a traffico misto necessita di regole di traffico così un muletto non entra nella zona della cella mentre il braccio cicla. Il cambio attrezzo tra prodotti segue la sequenza di cambio formato nella guida operativa, con il robot tenuto in sicurezza e l’aria isolata dove si tocca l’organo di presa. Questi rischi residui sono scritti nel manuale e marcati sulla macchina, non fatti sparire da un corrimano di protezione.
Come si collega il resto del cluster
Le decisioni di protezione riportano a lay-out e produttività. Il confronto tra lay-out di pallettizzatore gantry e braccio articolato mostra come sbraccio e tipo di struttura cambiano il volume di azione e quindi il piano di recinzione, e la nota di lancio sul pallettizzatore robotico a doppia stazione spiega dove una seconda postazione di formazione aggiunge traffico di sostituzione pallet che il lay-out di sicurezza deve tenere conto. Sul versante operativo, la guida alla risoluzione guasti e al cambio formato del pallettizzatore robotico copre i guasti e la manutenzione periodica che mantengono una cella conforme in sicurezza dopo l’accettazione. Ogni macchina della gamma di fine linea, dalle macchine di colli a livello basso ai bracci pesanti, è elencata nell’indice dei prodotti pallettizzatori.
Quando valutate un preventivo di pallettizzatore, chiedete la valutazione dei rischi, il diagramma del circuito di sicurezza con i livelli di prestazione, i calcoli di distanza di protezione e l’elenco delle norme prima di confrontare il prezzo. Una cella che produce colli in fretta ma non può mostrare quei documenti porta un costo di conformità dietro il prezzo della macchina, e quel costo arriva di solito all’accettazione o alla prima verifica, non in fase di ordine. Il nostro team ingegneristico percorre le stesse domande con gli acquirenti in fase di richiesta, abbinando l’inviluppo di protezione a mix di prodotto, lay-out di pavimento e traffico attorno alla cella prima che il lay-out venga bloccato.
