Una seconda postazione di formazione, un solo braccio: come si colloca nella nostra gamma il pallettizzatore robotico a doppia stazione SunAura
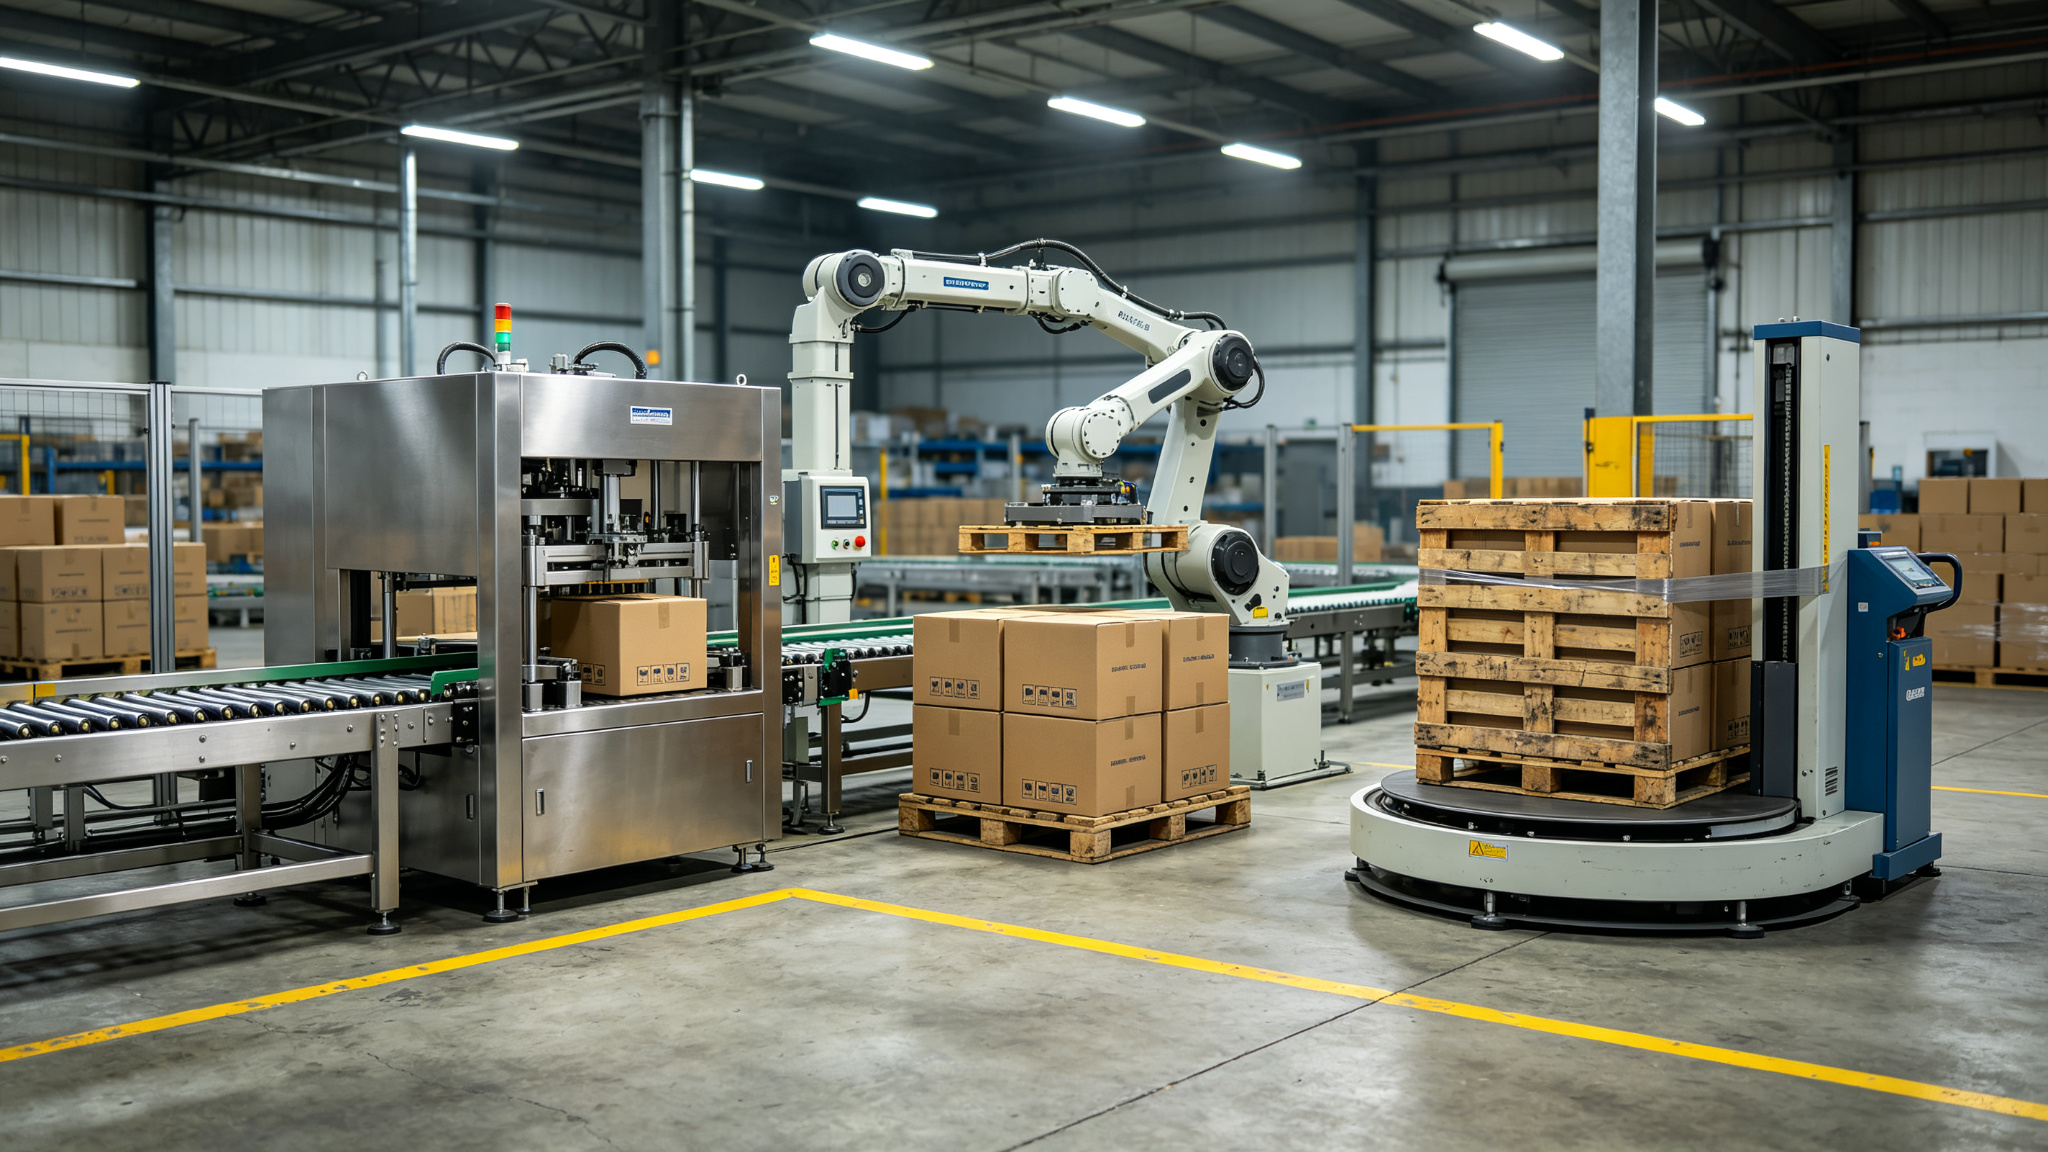
Questa nota descrive il pallettizzatore robotico a doppia stazione SunAura come esercizio di posizionamento e di ingegneria, non come annuncio di prodotto. Spiega dove si colloca la macchina rispetto a una cella robotica a stazione singola, una pallettizzatrice a strati convenzionale e una struttura gantry; dichiara i limiti di portata, sbraccio e produttività attorno ai quali è stato progettato; ed elenca le operazioni per cui l’acquisto di questa macchina sarebbe la scelta sbagliata. La macchina impiega un braccio articolato su due postazioni di formazione pallet, disposte su convogliatori opposti o adiacenti. Mentre il braccio costruisce strato dopo strato sulla posizione uno, il pallet finito sulla posizione due può essere rimosso e sostituito senza fermare il flusso in ingresso dei colli.
Quella seconda posizione è l’intero punto del progetto. In una cella a stazione singola, ogni cambio pallet è un arresto: il braccio completa lo strato superiore, si solleva, il muletto o il distributore pallet scambia il carico, e il braccio resta fermo finché un pallet vuoto nuovo non è bloccato e posizionato. Alle velocità di alimentazione elevate quei gap si accumulano in fretta, e la nominale velocità di prese all’ora del robot non raggiunge mai il pavimento. Il lay-out a doppia stazione sposta la sostituzione pallet fuori dal percorso critico, così il braccio continua a prendere mentre la stazione a valle viene servita. Il compromesso è un inviluppo a terra più ampio, una seconda serie di convogliatori e attrezzi, e un programma di controllo che tiene traccia di due pallet, due conteggi di strati e due stati di scarico contemporaneamente.
Lo scriviamo come prepareremmo una revisione ingegneristica: cosa fa la macchina, quanto costa in ingombro e complessità, dove finisce il suo inviluppo, e quali profili di linea dovrebbero cercare altrove nella gamma. Le note companion su come funziona un pallettizzatore robotico, sul costo del pallettizzatore robotico e sulla sicurezza del pallettizzatore coprono meccanica, numeri e regole di protezione; questa nota resta sul posizionamento e sulle condizioni al contorno.
Cosa contiene il lay-out a doppia stazione
La cella è costruita attorno a un robot pallettizzatore articolato a quattro assi nella classe di portata 120 kg o 180 kg, con sbraccio orizzontale nella fascia 2.4–3.2 m scelto per coprire due postazioni di formazione più il convogliatore di alimentazione. Il braccio porta un organo di presa pneumatico — pad a vuoto per scatole ondulate, pinza o telaio a forca per sacchi e contenitori sfusi — montato tramite piastra a cambio rapido. Due postazioni di formazione sono entro tale sbraccio, ciascuna con la propria posizione pallet, arresti di riferimento e serie di sensori che confermano presenza del pallet, squadratura e conteggio strati prima che il braccio si impegni nella presa successiva.
Lo strato di controllo gestisce quattro stati per stazione: pallet vuoto pronto, in formazione, strato completo, carico pronto per lo scarico. Una logica di coda decide quale stazione riceve lo strato successivo in base a ordine di alimentazione, mix e disponibilità di scarico. La sostituzione pallet può essere manuale, con distributore di pallet e muletto o transpallet con operatore che lavorano dietro una barriera fotoelettrica, oppure automatica con un convogliatore di scarico motorizzato che porta il carico finito a un avvolgitore in film stretch. L’alimentazione dei colli arriva da un solo convogliatore; deviatori o corsie possono separare i colli misti verso lo schema pallet corretto dove la linea gira due SKU contemporaneamente.
La pneumatica segue il profilo standard di pallettizzazione: gli organi di presa a vuoto assorbono circa 40–80 Nl/min di aria media con alimentazione a 5–6 bar, con una ventosa per faccia collo oppure un pad in schiuma intero per scatole irregolari. Cartone ondulato poroso, colli con apertura superiore o fasci termoshrink cambiano la selezione dell’organo di presa, e quella decisione va fatta prima del lay-out, non dopo che la cella è arrivata in sito.
Stazione singola, doppia stazione, macchina a strati: il confronto di posizionamento
Prima di dimensionare una cella a doppia stazione, aiuta mettere a confronto le tre alternative principali. La tabella seguente usa le fasce ingegneristiche che quotiamo per la pianificazione; i valori esatti sono verificati in FAT contro i dati reali di collo, pallet e schema.
| Dimensione | Cella robotica a stazione singola | Cella robotica a doppia stazione | Pallettizzatrice a strati convenzionale |
|---|---|---|---|
| Postazioni di formazione | Un pallet alla volta | Due pallet, un braccio che serve entrambi | Una o due corsie, impilamento strato dopo strato |
| Velocità nominale di presa | 700–900 prese/ora a presa singola, fino a ~1200 prese/ora con moto ottimizzato | Stessa velocità di presa del braccio; il tempo di sostituzione è rimosso dal ciclo | 1–3 strati/min, non prese al minuto |
| Produzione realizzata | Ridotta da ogni gap di cambio pallet | Si avvicina a 1.6–1.9x la produzione a stazione singola alla stessa velocità di presa | Alta per un SKU stabile; scende quando gli schemi cambiano |
| Mix di SKU | Buona per uno o due schemi, cambio formato moderato | Gestisce due pallet concorrenti e corsie miste | Migliore ad alta velocità stabile a singolo SKU |
| Inviluppo a terra | Ingombro robotico più piccolo | Più ampio; due stazioni più scarico | Alta; le versioni alto livello richiedono soffitto 4.5 m+ e soppalco |
| Sostituzione pallet | Ferma il braccio a ogni scambio | Fuori ciclo sulla stazione libera | Magazzino e convogliatore di scarico integrati |
| Adattamento migliore | Velocità da bassa a moderata, margine nel programma | Alimentazione continua, due turni, carichi misti o pesanti | Corsa monoproduct a velocità per strato sostenuta |
La pallettizzatrice a strati alto livello convenzionale resta la risposta giusta per una corsa stretta e stabile: un prodotto, una specifica pallet, uno schema, che gira per turni di seguito a 1–3 strati al minuto. La sua piastra a strati e il suo montacarichi meccanici sono semplici da manutenere e il suo inviluppo di protezione è più facile da definire. Dove perde terreno è il mix. Un cambio di schema su una macchina a strati significa guide di corsia, impostazioni del piano e talvolta un cambio di programma, e la macchina non divide l’attenzione tra due pallet. Il robot a doppia stazione esiste per il profilo opposto: più di uno SKU, carichi che arrivano a raffiche irregolari, e un ciclo di spedizione che non aspetta il pallettizzatore.
Il confine operativo: quando la seconda stazione ripaga
Una cella a doppia stazione spende per un secondo convogliatore, secondi attrezzi, seconda serie di sensori e logica di controllo aggiuntiva. Quella spesa ripaga solo dove l’attesa della stazione singola sarebbe altrimenti reale e ripetuta. Cerchiamo quattro condizioni prima di raccomandare il lay-out doppio.
- Velocità di alimentazione superiore al ciclo disponibile della stazione singola. Se i colli arrivano più velocemente di quanto il braccio possa prendere più sostituire nella stessa finestra, l’alimentazione si accumula a monte. Il trigger è misurabile: confrontare le prese/ora richieste con la nominale del braccio dopo le perdite per sostituzione, non con il numero della brochure.
- La sostituzione pallet impiega abbastanza da contare. Uno scambio che consuma 60–90 secondi su stazione singola, ripetuto a ogni pallet, rimuove diverse prese all’ora. A 200–300 colli per pallet quel gap si manifesta come colli mancati entro la fine del turno.
- Due turni o funzionamento continuo. Il tempo di fermo che una doppia stazione rimuove si compone sulle ore. Una linea a un turno con margine tra i lotti può spesso reggere il gap di sostituzione senza seconda stazione.
- Pallet concorrenti o SKU misti. Quando due prodotti vengono formati insieme, oppure quando un pallet deve aspettare una fase di etichettatura o QC, la seconda stazione trattiene quel carico senza bloccare il braccio.
Il moltiplicatore 1.6–1.9x, e da dove viene
La doppia stazione non fa muovere il braccio più velocemente. Il suo ciclo per presa resta nella fascia 3.5–6 s per un braccio classe 120 kg, e la nominale 700–900 prese/ora a presa singola non sale. Ciò che cambia è la quota di tempo trascorso in cui il braccio sta effettivamente prendendo. In una stazione singola, ogni cambio pallet inserisce un arresto: posizionare il pallet vuoto, confermare il riferimento, riprendere lo schema. In una doppia stazione quell’arresto avviene sulla stazione che il braccio non sta usando, quindi l’utilizzo del braccio sale. La produzione realizzata si colloca nella fascia 1.6–1.9x rispetto allo stesso braccio su una stazione, con l’estremo inferiore per pallet corti e sostituzioni frequenti, l’estremo superiore per pallet alti in cui la sostituzione avviene meno spesso per collo.
Lavorare il confine con numeri reali prima del dimensionamento. Supponiamo che un’alimentazione consegni 480 colli/ora, ogni pallet ne tiene 240, quindi un pallet viene completato ogni 30 minuti. Un braccio a stazione singola che perde 75 secondi per sostituzione perde il 2.5% dell’ora negli scambi; può essere tollerabile. Se la linea consegna 720 colli/ora e i pallet ne tengono 180, una sostituzione ogni 15 minuti con scambio da 90 secondi rimuove vicino al 10% del tempo utile del braccio, e l’accumulo compare all’uscita dell’incartonatore. Quel secondo profilo è dove il lay-out doppio comincia a guadagnarsi lo spazio a terra.
Limiti di portata, sbraccio e produttività
La cella a doppia stazione non modifica l’inviluppo fisico del braccio. I numeri seguenti sono le fasce di pianificazione entro cui lavoriamo; un ordine specifico si blocca sul braccio selezionato in FAT.
| Parametro | Fascia o limite | Note |
|---|---|---|
| Classe di portata | Braccio 120 kg o 180 kg | La portata comprende il peso dell’organo di presa; detrarre l’organo di presa prima di dichiarare la capacità collo più strato |
| Sbraccio orizzontale | 2.4–3.2 m | Deve coprire alimentazione più due postazioni di formazione; lo sbraccio scende al bordo dell’inviluppo |
| Ciclo per presa | 3.5–6 s | Dipende dall’altezza dello schema, dall’altezza di sollevamento e dal fatto che il braccio torni o meno in posizione home |
| Velocità di presa | 700–900 prese/ora a presa singola; fino a ~1200 prese/ora ottimizzata | Strati ricchi di schema con riposizionamento stanno più vicino al valore inferiore |
| Aria per vuoto | 40–80 Nl/min medi, 5–6 bar | Verificare l’alimentazione alla cella; cartone poroso e pad in schiuma assorbono di più |
| Dimensione del carico | Inviluppi pallet euro o GMA standard entro sbraccio | Pallet sovradimensionati, sacchi larghi o big bag doppi impilati sono verificati contro il braccio 180 kg e l’attrezzo a telaio |
Tre limiti emergono più spesso nelle revisioni. Primo, la portata è braccio più attrezzo: un braccio 120 kg con telaio a pinza da 25 kg ha 95 kg disponibili per il collo o il sacco, e uno strato di più unità gestite insieme deve restare sotto quel netto. Secondo, lo sbraccio non è un cerchio piano a carico pieno: l’angolo più lontano di ciascuna postazione di formazione può essere a portata ridotta, quindi il lay-out va disegnato sulle coordinate reali degli angoli pallet, non sul titolo dello sbraccio nominale. Terzo, le nominale di produttività suppongono uno schema stabile. Schemi a orientamento misto, fogli interlayer interleaved o posa di foglio superiore aggiungono moto e si collocano sotto la velocità di presa ottimizzata.
Dove si colloca questa macchina rispetto al resto della gamma
Rispetto allo stesso pallettizzatore robotico a doppia stazione, il resto della nostra gamma pallettizzatori copre i casi ai due lati. Le celle articolate a stazione singola nella classe 120 kg sono il punto di partenza per la movimentazione di scatole e sacchi; condividono la meccanica del braccio con la cella doppia ma servono una postazione di formazione, il che tiene bassi ingombro e prezzo d’acquisto dove i gap di sostituzione sono tollerabili. Quando il carico resta leggero e l’inviluppo piccolo, il pallettizzatore compatto per scatole elimina il secondo convogliatore e preserva il piano di lay-out.
Il pallettizzatore a strati alto livello compete su corse alte monoproduct dove 1–3 strati al minuto e uno schema stabile contano più del mix. Richiede altezza di soffitto sopra circa 4.5 m e un soppalco per l’accesso operatori, e guadagna quella struttura solo quando il profilo di prodotto resta stretto. Se la linea ruota tra scatole, vassoi e fasci termoshrink durante la settimana, il costo di cambio formato della macchina a strati domina.
Il sistema di pallettizzazione a gantry scambia un braccio articolato con una struttura cartesiana a asse Z rigido e 3–4 m di corsa. Il suo inviluppo fisso dà moto residuo basso e un lay-out di protezione più semplice, e si colloca nella fascia 10–25 colli/min a seconda del numero di assi. Dove perde flessibilità è il lay-out: la struttura è legata a una geometria, e aggiungere una seconda postazione di formazione significa prolungare travi e guide invece di ruotare il braccio. Per una linea che non cambierà il proprio ingombro, la rigidità del gantry è utile; per una linea che potrebbe ribilanciare le corsie in seguito, il braccio articolato è più facile da riposizionare.
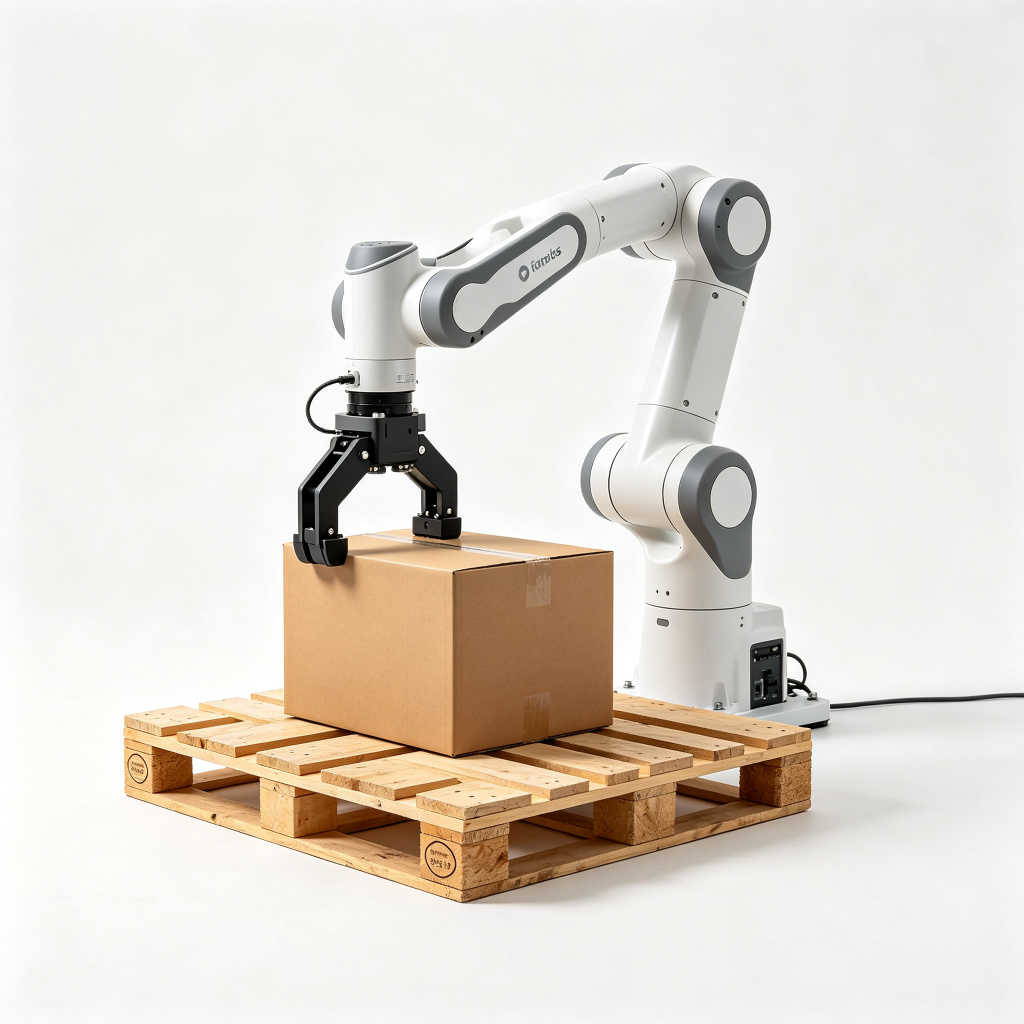
Il pallettizzatore robotico collaborativo occupa l’estremo leggero della gamma: portata intorno a 10–25 kg, comunemente 16–20 kg, soffitto di 8–12 colli al minuto e 6–8 cicli al minuto, funzionamento a potenza e forza limitate secondo ISO/TS 15066 senza recinzione completa. Non appartiene a un confronto a doppia stazione per carichi pesanti o ad alta velocità. Un cobot può servire due pallet in una cella piccola, ma il suo soffitto di velocità significa che la seconda stazione rimuove raramente il tipo di collo di bottiglia a cui punta una cella articolata a doppia stazione.
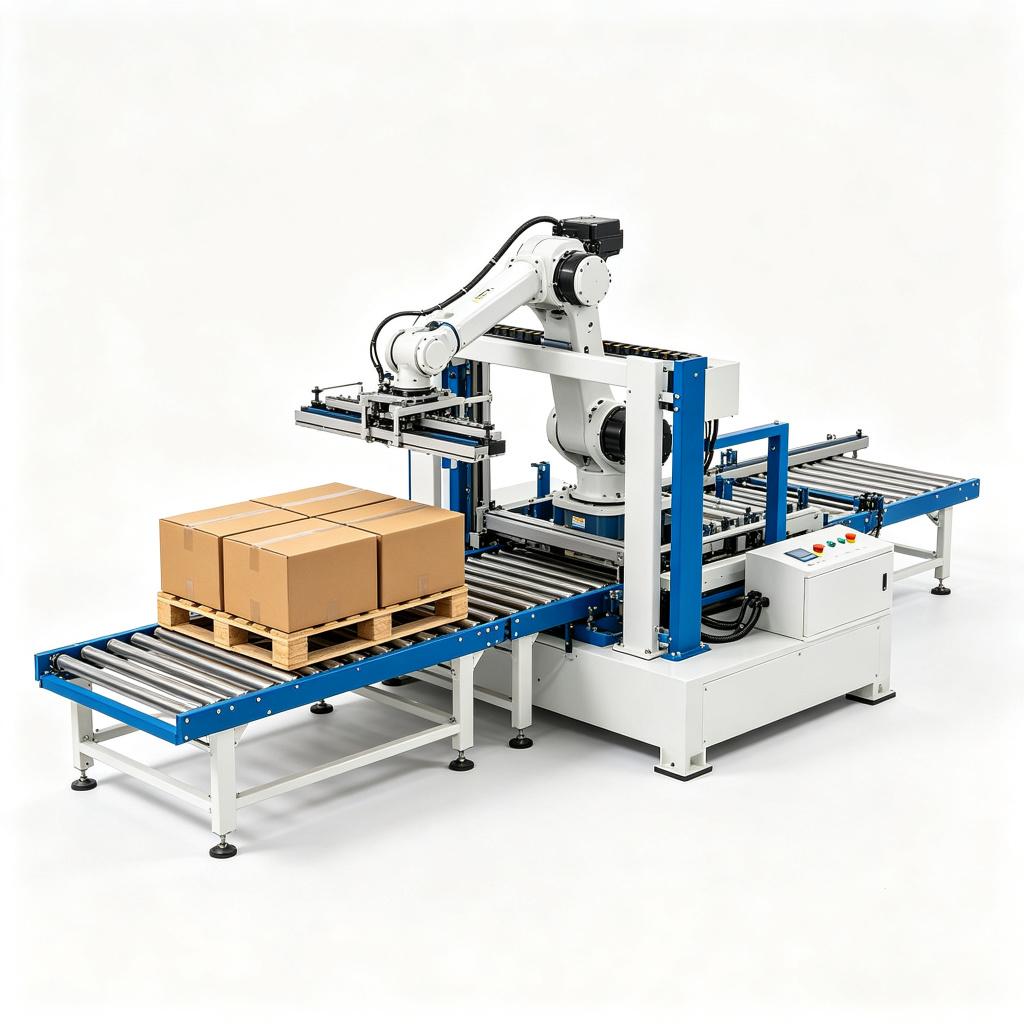
Il pallettizzatore compatto per scatole copre velocità di scatole da leggere a medie in un inviluppo piccolo, con convogliatori a rulli che alimentano una breve cella robotica. È la risposta quando lo spazio a terra è stretto e la velocità resta modesta; aggiungere una seconda postazione di formazione lì comprerebbe superficie che la linea non usa. La famiglia completa si trova nell’indice dei prodotti pallettizzatori per la revisione affiancata.
Casi in cui la cella a doppia stazione è l’acquisto sbagliato
La seconda stazione è capitale, carpenteria e logica di controllo. Va saltata nei profili seguenti, e lo diciamo nella revisione invece di dimensionare di default la macchina più grande.
- Basso volume con margine. Una linea a un turno, che completa i pallet ben prima della fine del turno, con tempi di attesa tra i lotti, non utilizzerà la seconda stazione. Una cella a stazione singola la copre con inviluppo minore.
- Carichi molto leggeri e molto lenti. Portata gamma cobot e 6–8 cicli al minuto non generano il collo di bottiglia di sostituzione che una seconda posizione rimuove; la cella collaborativa è l’abbinamento migliore.
- Carichi sovradimensionati o fuori inviluppo. Pallet più larghi della fascia di sbraccio, big bag che richiedono attrezzo a telaio oltre la classe 180 kg, oppure carichi che necessitano di sollevamento a quattro punti vanno verificati contro una macchina pesante prima di prendere in considerazione il lay-out doppio.
- Alta velocità stabile a singolo SKU. Un prodotto, uno schema, tutto il giorno: una pallettizzatrice a strati convenzionale a 1–3 strati/min svolge il compito con meccanica più semplice, e un lay-out alto livello può adattarsi meglio al soffitto.
- Spazio a terra che non può espandersi. Due stazioni più convogliatore di scarico richiedono un inviluppo più ampio di una cella singola. Se la baia disponibile non può contenere la seconda posizione e il percorso di sostituzione, il lay-out fallisce dal primo giorno.
- Prodotto sporco o abrasivo meglio servito da una macchina dedicata. Sacchi polverosi, fasci bagnati o confezioni taglienti richiedono scelte di organo di presa e protezioni proprie di un progetto per sacchi o pesante; la cella doppia per scatole non è il luogo dove improvvisare quelle condizioni.
Tre scenari pratici di posizionamento
Scenario A: linea di scatole a due turni con accumulo visibile
Un impianto alimentare gira due turni, 16 ore al giorno, imbottigliando 520 scatole all’ora in due schemi pallet su pallet GMA da 260 colli ciascuno. L’alimentazione si accumula vicino all’incartonatore per dieci minuti a ogni cambio pallet. Il tempo di sostituzione misurato è 80 secondi, e il braccio a stazione singola è già vicino all’85% di utilizzo nei periodi di formazione. Il lay-out a doppia stazione si adatta: la seconda posizione assorbe lo scambio, il braccio mantiene il ciclo 3.5–6 s, e i due pallet concorrenti corrispondono ai due schemi sulla linea. Lo sbraccio copre alimentazione entrambe le stazioni su un braccio 120 kg; la portata per scatola più organo di presa resta entro il netto. Questo è il profilo per cui la macchina è stata disegnata.
Scenario B: fasci misti in attesa del QC
Un centro di distribuzione forma pallet a SKU misto in cui ogni carico aspetta un’etichetta QC prima della spedizione. Il braccio non può scaricare sull’avvolgitore finché il QC non sblocca il pallet, e tenere quel carico sulla stazione singola blocca la formazione successiva. Una doppia stazione separa i due compiti: un pallet viene formato, l’altro resta in attesa nella finestra QC, e il braccio continua ad alimentare qualunque stazione venga rilasciata per prima. La logica di coda tiene traccia di entrambi i conteggi strati e stati. Dove l’operazione gira un solo SKU e non c’è attesa QC, quella seconda stazione resterebbe inutilizzata, e lo stesso centro sarebbe meglio servito dalla cella compatta.
Scenario C: la linea che non dovrebbe comprarla
Un piccolo sito produttivo gira un turno, 180 colli/ora, scatole da 8–10 kg, completando quattro pallet al giorno. L’attuale squadra manuale regge, c’è spazio libero a terra ma nessuna seconda corsia, e il payback su qualsiasi cella robotica è già lungo. Il gap di sostituzione misurato in un’ipotetica stazione singola sarebbe piccolo perché i pallet si completano lentamente. Qui la mossa giusta è o una cella collaborativa nella gamma di portata leggera, oppure nessuna automazione per ora; la cella articolata a doppia stazione aggiunge un secondo convogliatore e uno strato di controllo che il volume non ripagherà mai. La logica di costo dietro questa scelta è esposta nella nostra nota su costo e payback del pallettizzatore robotico.
Integrazione, protezioni e verifiche pre-FAT
La cella doppia si integra con la linea attorno a tre interfacce: alimentazione colli e deviazione di corsia, approvvigionamento e scarico pallet, e avvolgitore o convogliatore di spedizione sul lato uscita. Ciascuna interfaccia ha bisogno della propria serie di interblocco e segnali. Le protezioni seguono le regole di sicurezza del pallettizzatore: inviluppo recintato con interblocchi di accesso, barriere fotoelettriche all’apertura di sostituzione, arresti d’emergenza alla cella e a ogni stazione, e una valutazione dei rischi che fissa le distanze minime di protezione per velocità di avvicinamento. Per la base di conformità dietro recinzioni, interblocchi e limiti di forza cobot, vedere la nota su sicurezza del pallettizzatore e conformità CE.
Prima del FAT vogliamo un set di dati fissato: dimensioni e peso reali della scatola, ingombro e altezza caricata del pallet, disegni dello schema di strato, colli per pallet, prese/ora richieste nell’ora di punta, numero di turni, lista SKU e frequenza di cambio formato, inviluppo a terra e altezza di soffitto disponibili, alimentazione di aria compressa alla cella, e lo stato dell’avvolgitore o della spedizione a valle. Senza quel set, le scelte di sbraccio, portata e organo di presa sono stime. La meccanica dietro assi, tempo ciclo e matematica dello schema è dettagliata nella nota su come funziona un pallettizzatore robotico.
Lista di dimensionamento per la revisione
- Colli/ora di punta e prese/ora, non la media della settimana
- Colli per pallet e dimensioni del pallet, altezza caricata, e disegni dello schema per SKU
- Peso di collo o sacco più peso dell’organo di presa, verificato contro la portata netta 120 kg o 180 kg
- Geometria di sbraccio: centro alimentazione a ciascun angolo pallet, disegnata su posizioni coordinate
- Tempo di sostituzione pallet misurato o stimato, e frequenza con cui una sostituzione si ripete per turno
- Numero di pallet concorrenti, attese QC e divisioni di corsia che la linea gestisce
- Numero di turni e target di uptime, poiché i risparmi da sostituzione si compongono sulle ore di funzionamento
- Alimentazione d’aria: pressione 5–6 bar, Nl/min medi per l’organo di presa selezionato, stato di essiccatore e filtro
- Inviluppo a terra, altezza di soffitto, percorso di scarico e interfaccia con l’avvolgitore
Cambio formato, schemi e carichi misti
Una cella a doppia stazione tiene due schemi in memoria contemporaneamente, e il cambio tra schemi è una selezione di programma più un controllo dell’organo di presa invece di una ricostruzione meccanica. Dove una macchina a strati richiede guide di corsia e regolazioni del piano abbinate a ciascun formato di collo, il robot riprogetta la geometria del proprio strato dal file di schema. Questo conta sulle linee che ruotano tra dimensioni di scatola durante la giornata: l’operatore richiama la ricetta salvata, il braccio conferma organo di presa e impostazione del vuoto, e il primo strato è verificato contro il disegno prima di riprendere la marcia automatica. Il cambio ricetta tipico si colloca nell’ordine delle decine di minuti per un nuovo schema, con offset di teach memorizzati contro il riferimento pallet, così una corsa ripetuta torna alle stesse coordinate.
I pallet a SKU misto sono una questione separata dai pallet concorrenti a singolo SKU. La doppia stazione può formare due carichi monoproduct affiancati, e può sequenziare le prese verso un carico misto quando l’alimentazione consegna corsie ordinate. Ciò che non sa fare è ordinare prodotto non ordinato che arriva su un solo convogliatore; quel problema sta a monte nella selezione, nel kitting o in una corsia deviata, e promettere al robot di districare un mix casuale è un errore di lay-out. Conteggi strati, fogli interlayer e telai superiori fanno tutti parte della ricetta: la posa del foglio aggiunge un ciclo di presa, la posa di telaio o pannello ne aggiunge un altro, e ogni moto extra riduce le prese/ora verso l’estremo inferiore della fascia 700–900.
Verifichiamo anche la stabilità del carico con uno schema prima di impegnare la cella. Sbalzo, pile instabili e sovraccariche in cima, colli che si deformano sotto il vuoto, e pallet che si deformano durante lo scarico emergono tutti in una prova di schema, non nella brochure. Una prova con collo reale, cartone reale e pallet reale li coglie prima che la cella sia imbullonata a terra, e dà al tempo ciclo una base misurata invece che assunta.
Postura di assistenza: cosa si usura prima, e cosa deve tenere la lista ricambi
La doppia stazione aggiunge una seconda serie di convogliatori, arresti, sensori e attrezzi da manutenere, e quegli extra vanno pricingati nel quadro operativo fin dall’inizio. Gli elementi di usura sono prevedibili: ventose e pad in schiuma sull’organo di presa a vuoto, guarnizioni dell’organo di presa ed elementi filtranti, cinghie o catene dei convogliatori, rulli di posizionamento pallet, e le barriere fotoelettriche e gli interruttori di interblocco che proteggono l’apertura di sostituzione. Riduttori, motori e cavi del braccio seguono il programma di intervalli del costruttore del robot; i punti di servizio della cella sono l’attrezzo e i due attrezzi di stazione, non il braccio stesso.
Poiché la seconda stazione guadagna il suo posto solo quando è pronta, i sensori e gli arresti di riferimento di ciascuna stazione necessitano della stessa attenzione di ispezione della prima. Un pallet vuoto mal posizionato sulla stazione inattiva ritarda il passaggio nel momento in cui la stazione attiva finisce il carico, che è esattamente l’attesa che il lay-out era pensato per rimuovere. I controlli programmati coprono pressione del vuoto e stato delle ventose, sensori di presenza e squadratura pallet, la traslazione del convogliatore di scarico, e il tracciamento degli stati della logica di coda su entrambe le stazioni. Tenere traccia di questi elementi a intervallo fisso mantiene la stazione inattiva pronta nel momento in cui la stazione attiva finisce il suo carico.
Leggere il confine contro i dati della propria linea
La decisione di posizionamento poggia su quattro numeri misurati, che vale la pena raccogliere prima che qualcuno quoti una cella. Primo, prese/ora di punta all’alimentazione, prese dall’ora più intensa della settimana piuttosto che dalla media. Secondo, colli per pallet e la risultante frequenza di sostituzione: un pallet completato ogni 10 minuti scambia sei volte l’ora; uno completato ogni 30 minuti due volte. Terzo, durata della sostituzione osservata sul metodo manuale o a stazione singola attuale, inclusi posizionamento, conferma e ripresa. Quarto, la quota di tempo in cui la linea gira pallet concorrenti, attese QC o divisioni di corsia che terrebbero occupata una seconda postazione di formazione.
Far girare quei quattro numeri contro la fascia del braccio: se le prese di punta stanno sotto la nominale della stazione singola dopo le perdite per sostituzione, una stazione basta. Se il braccio trascorre già tempo misurabile in attesa di una sostituzione, e la linea gira abbastanza ore perché quell’attesa si ripeta quotidianamente, il lay-out doppio colma il gap. Se il carico o la dimensione del pallet spingono contro portata o sbraccio, la risposta è un braccio più pesante o una classe di macchina diversa prima di discutere la seconda stazione. Questa logica di confine resta volutamente semplice: la macchina è un abbinamento per lavoro continuo, misto o a due pallet, e un cattivo abbinamento per profili di margine, leggeri, sovradimensionati o monoproduct stretti.
Ove continuare la lettura
Per la meccanica dietro il braccio descritto qui, vedere come funziona un pallettizzatore robotico: assi, portata, sbraccio, tempo ciclo e matematica dello schema degli strati. Per il versante economico — fasce di macchina, voci di installazione e payback — leggere la nota sul costo e TCO del pallettizzatore robotico. Protezioni, distanze di interblocco e base di conformità sono trattati nella sicurezza del pallettizzatore e conformità CE. La famiglia completa di macchine, incluso il progetto a doppia stazione, è elencata nell’indice dei prodotti pallettizzatori, e il nostro team può rivedere i dati di linea contro queste condizioni al contorno prima che venga disegnato un lay-out.
