A segurança do paletizador começa antes que o robô retire a primeira caixa
A segurança de paletizadores é a primeira pergunta que um engenheiro de embalagem faz quando uma célula de final de linha passa do conceito para o chão, e é a última coisa que um cliente quer descobrir durante o teste de aceitação. Um robô paletizador, uma máquina de camada ou um quadro gantry manipulam caixas, sacos, tambores e cargas a granel com pesos entre 10 kg e 180 kg, movendo-se por ciclos repetidos de elevação, translação, deposição e retorno. O movimento em si é previsível; os perigos ao redor não são. Um operador que estica a mão para endireitar uma camada desalinhada, um técnico de manutenção que escala um cerco para liberar uma trava, ou uma paleteira que cruza o lado de descarga da célula podem todos se ferir se a proteção e o circuito de segurança tiverem sido dimensionados errados.
Este guia expõe como a SunAura Machinery aborda a segurança de paletizadores e a conformidade CE para células de final de linha: as diretivas e normas aplicáveis, como a proteção é selecionada e espaçada, como as distâncias mínimas de proteção são calculadas, como os limites de força do robô colaborativo são verificados e quais documentos esperar no FAT e no SAT. Os números são faixas de planejamento a verificar na aceitação de fábrica, não um substituto para a avaliação de risco própria do fabricante sob a regulamentação nacional aplicável. Se você está comparando células, o artigo irmão sobre layouts gantry vs paletizador robotizado cobre como o tipo de quadro muda o envelope de proteção, e o guia operacional sobre solução de problemas e troca de paletizador robotizado cobre as falhas do dia a dia que a proteção sozinha não consegue evitar.
O arcabouço regulatório: Diretiva de Máquinas e normas harmonizadas
Para equipamentos colocados no mercado da UE, o instrumento legal de base é a Diretiva de Máquinas 2006/42/EC. Ela não prescreve diretamente uma altura de cerco ou uma distância de parada; exige que o fabricante identifique os perigos, avalie o risco de cada perigo e reduza esse risco a um nível aceitável por projeto, proteção e informação para uso. A rota de conformidade termina com uma Declaração de Conformidade CE assinada, um arquivo técnico guardado por dez anos e a marcação CE aplicada à máquina. Comprar um paletizador sem Declaração, ou com uma Declaração que lista normas às quais a célula não foi realmente construída, é uma lacuna de conformidade que surge na inspeção alfandegária do importador ou em uma auditoria trabalhista posterior.
EN ISO 13849-1: nível de desempenho das partes de controle relacionadas à segurança
A EN ISO 13849-1 classifica as partes relacionadas à segurança do sistema de controle em um nível de desempenho de a a e, com PL d sendo o alvo típico para células de robô que podem causar ferimento grave e PL e reservado para as funções de maior risco. A classificação leva em conta categoria (canal único ou canal redundante), tempo médio para falha perigosa, cobertura diagnóstica e falha de causa comum. Na prática, isso significa que o relé de segurança ou controlador de segurança, as chaves de intertravamento, as entradas de cortina de luz e o circuito de parada de emergência são avaliados como uma única cadeia, e não como componentes separados. Uma célula que mistura um sensor PL d com um relé básico de canal único cai a um nível inferior ao que a placa do sensor sugere, e a lacuna aparece no diagrama do sistema de controle no arquivo técnico.
EN ISO 13855: distância de proteção e velocidade de aproximação
A EN ISO 13855 é a norma que converte o tempo de resposta de um dispositivo em uma distância física de afastamento. Ela define a velocidade de aproximação usada no cálculo, define os offsets de alcance por cima e por baixo, e dá a separação mínima entre um dispositivo de segurança e a zona de perigo. Toda cortina de luz, campo de scanner de segurança e abertura de proteção em uma célula de paletizador tem de ser posicionada usando essas distâncias; montar uma cortina perto do robô porque a planta está apertada é a não conformidade mais comum que vemos no FAT. O cálculo prático mais adiante neste guia mostra como os números caem para uma célula de robô típica.
EN ISO 10218-1 e EN ISO 10218-2: robôs industriais e células de robô
A EN ISO 10218-1 cobre o robô em si: suas paradas de proteção, seu comportamento de freio, sua marcação e os limites de suas próprias funções de segurança. A EN ISO 10218-2 cobre o sistema integrado de robô: a célula, a garra, os transportadores, os dispositivos de proteção, os intertravamentos e a interação com equipamentos adjacentes. A distinção importa para a compra. Um braço de robô entregue por seu fabricante carrega sua própria conformidade EN ISO 10218-1; a célula que embala aquele braço com transportadores, cerco e controles precisa ser avaliada e protegida sob a EN ISO 10218-2 pelo integrador. Um comprador que pede apenas “certificação de robô” frequentemente recebe o certificado do braço sem a avaliação em nível de célula que realmente governa a instalação.
ISO/TS 15066: operação colaborativa e limites biomecânicos
A ISO/TS 15066 complementa a EN ISO 10218 para robôs que operam sem cerco fixo completo, em modo colaborativo limitado por potência e força ou em modo monitorado por velocidade e separação. Ela lista as regiões do corpo e os limites de força e pressão quase estáticos que o contato com um robô em movimento não deve exceder, para que um aperto ou um contato entre operador e braço não cause dor ou ferimento. Os números de força neste guia vêm desse arcabouço. Um paletizador colaborativo ainda precisa de avaliação de risco; a norma define os limites, ela não remove a exigência de projetar o contato para fora quando possível.
Normas de máquinas convencionais: EN 619, EN 620, EN 1089
Para paletizadores de camada convencionais, e não braços articulados, as normas aplicáveis ficam ao lado das normas de robô. A EN 619 cobre equipamentos de manuseio mecânico para cargas unitárias, a EN 620 cobre equipamentos de manuseio contínuo para materiais a granel, e a EN 1089 cobre requisitos de segurança para paletizadores e despaletizadores da família de máquinas convencionais. Uma máquina de camada de nível alto com mezanino, um paletizador de caixas de nível baixo com placa de camada e um sistema gantry cada um recorrem a esse conjunto para proteção de pontos de esmagamento, zonas de transferência de camada e transportadores de descarga. Quando a SunAura cotar uma máquina convencional, o arquivo técnico referencia a norma aplicável deste grupo, em vez de forçar uma norma de robô sobre um equipamento que não tem braço articulado.
Análise de perigos em uma célula de paletização
A avaliação de risco começa percorrendo a célula em três estados: produção normal, configuração e ensino, e manutenção ou recuperação de falha. Cada estado produz um conjunto diferente de exposições, e uma proteção que protege a produção pode deixar um caminho de manutenção aberto. A lista de perigos que percorremos em todo projeto cobre os pontos a seguir.
- Varrido do braço articulado: o braço e a garra percorrem uma zona alcançável pelo lado da alimentação, da troca de palete ou da descarga. O volume de varredura depende do alcance, tipicamente 2.4–3.2 m em um braço de quatro eixos de classe 120 kg ou 180 kg, e da ferramenta de pulso.
- Pontos de esmagamento e corte: entre a placa de camada e as caixas, forquilhas e tábuas do palete, dedos da garra e uma caixa, e guias do transportador e bordas da caixa.
- Carga em queda: uma caixa, saco ou big bag caído da altura de pega; um palete deslocando na mesa de formação; uma ventosa liberando durante a translação.
- Manuseio de paletes: paletes vazios da revista de pilha, paletes cheios trocados por empilhadeira ou paleteira, e a interface da célula com a via de tráfego do armazém.
- Energia pneumática e de vácuo: ar de 5–6 bar acionando garras, apertos e empurradores; vácuo segurando uma caixa por sucção; ar residual após o isolamento.
- Energia elétrica e armazenada: acionadores servo, capacitores de freio e porta-cabos ainda carregados após a abertura do disjuntor geral.
- Alcance por cima e por baixo: acesso sobre um cerco baixo, sob um transportador ou por uma abertura de malha mesmo com a porta fechada.
Para cada perigo, a avaliação registra gravidade do ferimento, frequência de exposição, possibilidade de evitar e a proteção escolhida. A hierarquia corre: eliminar o perigo por projeto, reduzir o risco por medidas intrinsecamente seguras, aplicar proteção fixa ou com intertravamento, e adicionar treinamento, sinais e procedimento por último. Proteções não substituem mover um ponto de esmagamento para fora do alcance.
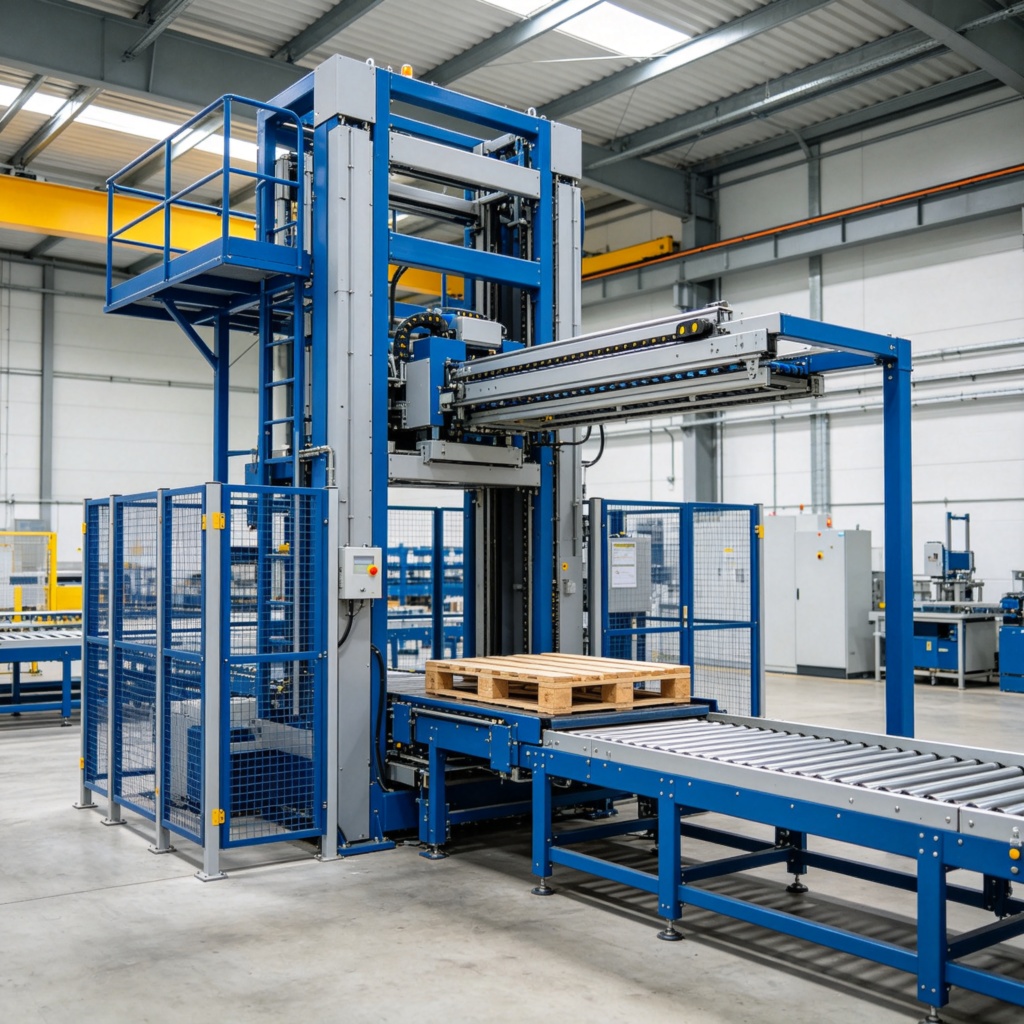
Estratégias de proteção: cercos, intertravamentos, cortinas, tapetes e scanners
Nenhum dispositivo de proteção cobre todo ponto de acesso. Uma célula de paletização tipicamente combina várias camadas, cada uma casada com a forma como as pessoas realmente se aproximam do equipamento.
- Cerco perimetral fixo: cerca de malha ou painel envolvendo o volume de varredura do robô, a barreira de base para células onde os operadores não entram regularmente. O tamanho da abertura da malha e a altura seguem as regras de proteção da norma aplicável, dimensionadas para deter dedos, mãos e braços na distância do perigo.
- Porta de acesso com intertravamento: uma porta articulada ou deslizante com fechadura de proteção ou chave de intertravamento. Abrir ela quebra o circuito de segurança e interrompe o movimento; a fechadura pode manter o portão fechado até que o robô atinja um estado seguro. Usada onde a equipe entra para configuração de padrão, troca de garra ou liberação de falha.
- Cortina de luz: barreira optoeletrônica em um ponto de acesso aberto, geralmente o lado da alimentação ou da descarga. Caixas e paletes passam enquanto um corpo que atravessa quebra o feixe; a resolução e a altura de montagem são escolhidas para detecção de mão, braço ou corpo inteiro.
- Scanner a laser de segurança: scanner de plano de chão definindo um ou mais campos de proteção onde um cerco fixo bloquearia o tráfego da paleteira ou a rota de acesso muda entre produtos. Ele dispara uma parada na entrada e pode alternar entre zona de alerta e zona de parada.
- Tapete de segurança: tapete de piso sensível à pressão que corta o circuito ao pisar. Simples de instalar e tolerante a paletes ásperos e respingos, mas a borda do tapete precisa ser protegida contra alcance lateral.
- Parada de emergência: botões de cabeça de cogumelo vermelhos em cada estação, ao longo do cerco e no pendente. A categoria da parada de emergência e a função de parada fazem parte da avaliação EN ISO 13849-1; a parada de emergência remove o movimento mas não libera a energia armazenada.
A escolha entre cerco e um lado protegido aberto é conduzida pela produção e pelo tráfego. Uma célula rodando um SKU único em taxa estável, como uma máquina de camada convencional alimentando uma enfardadeira stretch, geralmente recebe um perímetro fixo completo com uma porta de serviço com intertravamento. Uma célula compacta de caixas que muda SKU com frequência mantém os lados de alimentação e descarga abertos atrás de cortinas ou campos de scanner, com os lados do robô cercados. Um paletizador colaborativo dispensa o cerco perimetral, mas mantém os limites de contato e o monitoramento de separação descritos adiante.
Distâncias de proteção: quão perto do ponto de perigo pode ficar o dispositivo de proteção
A EN ISO 13855 define a distância de separação S entre o dispositivo de proteção e o perigo. A fórmula central para aproximação horizontal é S = K × T + C, onde K é a velocidade de aproximação humana (1600 mm/s nos cálculos da norma), T é o tempo total de resposta do sistema em segundos, e C é um offset para a geometria de alcance por cima ou por baixo. Para alcance horizontal, o offset C é 850 mm; para alcance por cima, onde uma pessoa se inclina sobre uma barreira, o offset é 1200 mm. O resultado é o afastamento mínimo; acrescente tolerância da planta por cima, em vez de arredondar o número para baixo.
Exemplo prático: uma cortina de luz protege o lado de troca de palete de uma célula de robô articulado. O controlador de segurança e a parada do robô dão um tempo de resposta combinado T de 0.25 s da quebra do feixe até o estado seguro. A cortina está montada para alcance horizontal na altura de pé do operador. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. A face da cortina deve ficar a pelo menos 1250 mm do ponto mais próximo que o braço ou a garra pode ocupar; se o tempo de parada do robô fosse mais longo, digamos 0.40 s, a distância sobe para 1600 × 0.40 + 850 = 1490 mm. Uma parada mais lenta ou um perigo mais próximo forçam um afastamento maior, razão pela qual o tempo de resposta importa tanto quanto a altura do cerco.
| Dispositivo de proteção | Geometria de acesso | Base típica de resposta | Afastamento mínimo do perigo |
|---|---|---|---|
| Porta de cerco com intertravamento | Acesso lateral, porta abre para dentro | A porta abre o circuito; o robô para no sinal de intertravamento | Sem alcance por cima se porta e quadro forem protegidos; vão da porta dimensionado pelas regras de abertura de proteção |
| Cortina de luz, altura corpo inteiro ≥1200 mm | Aproximação horizontal, T = 0.25 s | 1600 mm/s de aproximação + offset de 850 mm | 1250 mm |
| Cortina de luz, altura de proteção inferior 900 mm | Aproximação horizontal com consideração de alcance por baixo | Tabela EN ISO 13855 para altura reduzida | 900 mm mínimo, medido até o perigo |
| Scanner a laser de segurança, campo de proteção | Aproximação horizontal de plano de chão | Resposta do scanner mais parada do robô, típico T ≈ 0.2–0.3 s | 700–1000 mm de afastamento do campo, conforme o tempo de parada |
| Alcance por cima de uma barreira | Alcance vertical por cima | 1600 mm/s de aproximação + offset de 1200 mm | 1200 mm mais o termo de distância de movimento; altura do cerco verificada contra o comprimento do alcance |
| Tapete de segurança | Acesso direto na borda do tapete | Resposta do interruptor de pressão, T ≈ 0.1–0.2 s | O tapete cobre o ponto de entrada; laterais protegidas para evitar alcance lateral |
As dimensões de abertura seguem a mesma lógica de alcance. Vãos de tamanho de dedo entre 0 e 350 mm de profundidade de alcance ficam em 12 mm ou menos; as aberturas de mão e braço crescem apenas conforme aumenta a distância ao perigo. Painéis de malha usam comumente aberturas de 50 × 50 mm quando o painel fica longe o suficiente das peças móveis para que um braço não alcance o perigo. Se um painel fica perto de uma garra ou de uma placa de camada, a especificação da malha aperta em vez de afrouxar. Essas dimensões são conferidas contra as tabelas da norma de proteção durante o FAT, não estimadas a partir de um catálogo de cerca de estoque.
Segurança de paletizador colaborativo: limites de força e pressão sob a ISO/TS 15066
Um paletizador colaborativo remove o cerco perimetral, mas não remove o perigo. Na operação limitada por potência e força, o robô se move a uma velocidade e carga útil que limitam a energia de contato, e qualquer evento de aperto ou contato deve ficar dentro dos limites biomecânicos da ISO/TS 15066. Na operação monitorada por velocidade e separação, um scanner ou sistema de visão rastreia a distância do operador ao braço: o robô desacelera conforme a pessoa se aproxima e para quando a separação cai abaixo do campo de proteção. Os dois modos às vezes são combinados, mas o modo escolhido precisa estar declarado na avaliação de risco.
A tabela abaixo lista limites de força quase estática típicos por região do corpo do arcabouço ISO/TS 15066. Trate-os como a faixa de referência para a avaliação de contato da célula; o alvo de projeto real pode ficar mais baixo para uma região que a garra pode prender contra o quadro do braço, e o limite de pressão em N/cm² para essa região também precisa ser verificado contra a norma. A carga útil e a velocidade do próprio cobot são casadas a esses limites: nossas células colaborativas rodam carga útil de 10–25 kg (comum 16–20 kg), 6–8 ciclos por minuto e um teto de cerca de 8–12 caixas por minuto, o que mantém a energia de contato baixa comparada a um braço industrial de 120 kg.
| Região do corpo | Limite típico de força quase estática | Cenário de contato a verificar |
|---|---|---|
| Testa / rosto | 130 N | Contato da cabeça com o braço ou garra ao alcançar sobre a célula |
| Peito | 140 N | Torso empurrado contra quadro ou palete durante a translação |
| Abdômen | 110 N | Contato de tecido mole com pulso ou ferramenta em altura média |
| Braço superior | 160 N | Braço preso entre a articulação e a estrutura da célula |
| Palma | 260 N | Contato da mão com o corpo da garra ou quadro da almofada de sucção |
| Dorso da mão | 140 N | Contato dos nós dedais durante a aproximação da ferramenta à caixa |
| Coxa | 220 N | Contato da perna em baixa altura do robô, perto do nível do palete |
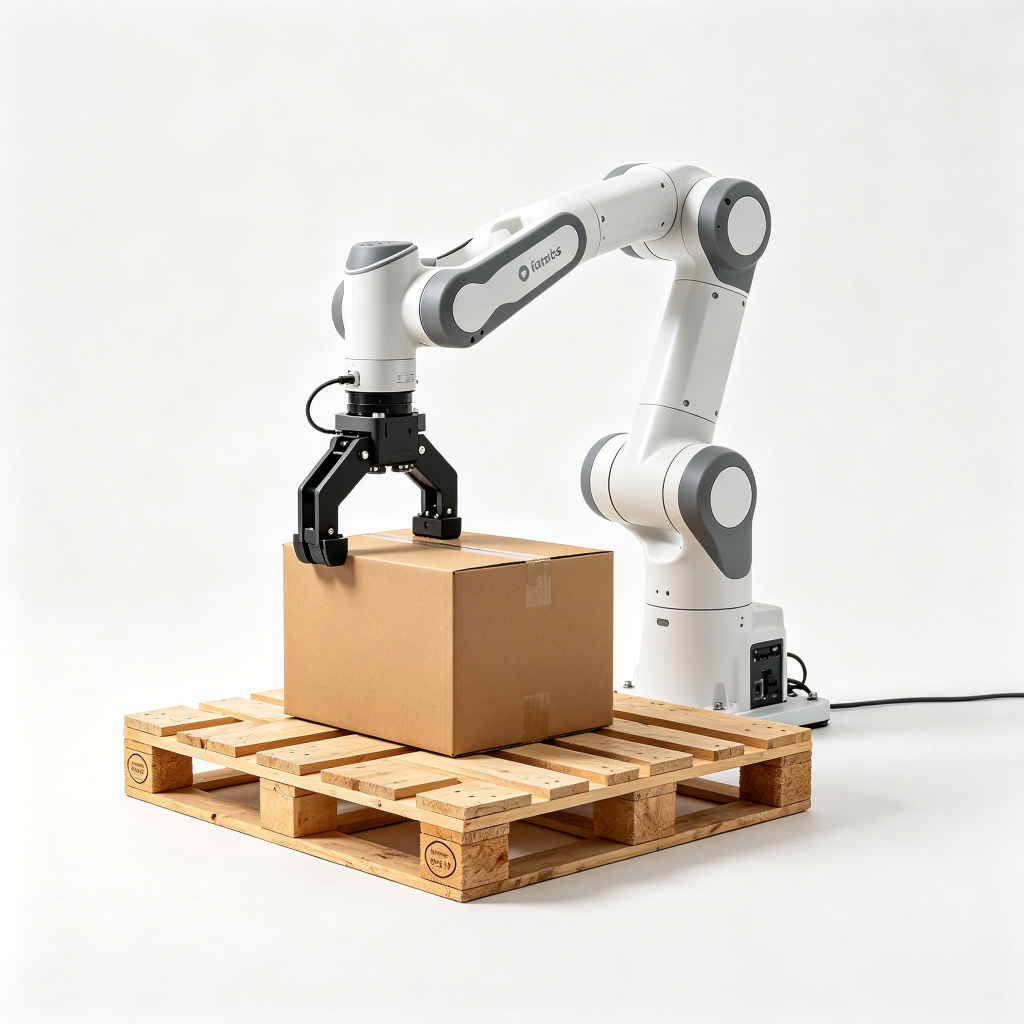
Duas regras de engenharia decorrem desses limites. Primeiro, elimine a geometria de aperto sempre que possível: os dedos da garra e os membros do quadro não devem formar uma armadilha que possa fechar sobre um dedo ou membro, porque um contato que para contra uma superfície plana dissipa a força, enquanto uma armadilha a concentra. Segundo, verifique a força na ferramenta real. A classificação colaborativa listada do braço não transita automaticamente para a garra, quadro de vácuo ou extensão de dedos; o conjunto completo do pulso precisa ser incluído na avaliação de contato. Um cobot com uma ferramenta pendurada que adiciona massa no pulso muda tanto a inércia no contato quanto o volume alcançável.
Arquitetura do circuito de segurança: nível de desempenho, canais e diagnóstico
O circuito de segurança é avaliado como uma cadeia do sensor ao atuador de parada. Uma célula de paletizador típica encadeia as seguintes entradas: chaves de intertravamento nas portas de cerco, saídas de cortina de luz, sinais de campo do scanner, botões de parada de emergência nas estações e no pendente, e qualquer dispositivo de habilitação no pendente de ensino. A cadeia alimenta um relé de segurança ou controlador de segurança, que aciona a função de parada segura do robô, interrompe o movimento do transportador na zona protegida e desliga as liberações pneumáticas onde exigido.
Para uma célula que pode causar ferimento grave, projetamos em PL d sob a EN ISO 13849-1, geralmente com canais redundantes e monitoramento de canal para que uma falha de um canal não desabilite a função de segurança. PL e é usado onde a consequência é grave e a exposição frequente; PL c serve a funções de menor risco, como uma porta de proteção em uma estação auxiliar de baixa energia. O diagrama do circuito mostra a categoria de cada dispositivo, contagem de canais, cobertura diagnóstica e o PL resultante da cadeia completa. Se o responsável de segurança do comprador pedir um alvo de PL, esse alvo deve ser respondido componente por componente na cotação, e não como um único rótulo no cerco.
- Função de parada segura: definida conforme a categoria de parada do robô, com o engate do freio verificado após o comando de parada.
- Lógica de reset: depois que uma proteção abre e fecha, a máquina não reinicia por conta própria; um reset explícito na estação operacional confirma que a zona está livre.
- Seleção de modo: modos de produção, configuração e manutenção alternam limites de velocidade e comportamento de proteção; a chave de modo ou seletor é ele próprio um comando monitorado.
- Diagnóstico: falhas de canal, falhas de dispositivo e estados de bypass são reportados à IHM e registrados, para que uma cortina derrotada fique visível em vez de silenciosa.
Conformidade CE: avaliação de risco, arquivo técnico e Declaração
A marcação CE é o fim de um processo documentado, não um adesivo aplicado no embarque. A rota de conformidade sob a Diretiva de Máquinas 2006/42/EC reúne no arquivo técnico: a avaliação de risco e as notas de risco residual, desenhos de disposição e proteção, o diagrama de segurança do sistema de controle com níveis de desempenho, a lista de normas, certificados de dispositivos de segurança, esquemas elétricos e pneumáticos, manuais no idioma de destino e a Declaração de Conformidade final.
No site do comprador, a instalação muda novamente o panorama de risco. Uma célula protegida como máquina autônoma agora se conecta a transportadores de entrada, uma enfardadeira de saída, tráfego de empilhadeira e rotinas que não existiam na oficina. O local precisa de sua própria verificação: transportadores protegidos onde passam pela célula, marcações de piso para a via de tráfego, pontos de acesso casados com o layout construído e uma revisão de risco residual fechando o ciclo entre a documentação do construtor e a condição instalada. A Declaração de Conformidade do construtor cobre a máquina como entregue; o integrador ou proprietário do local permanece responsável pelo sistema instalado onde os equipamentos são combinados no chão.
As próprias certificações, patentes e registros de teste da SunAura estão listados na página de certificações e patentes para compradores que verificam a evidência do fornecedor antes de um pedido. Para a máquina em si, o checklist prático na aceitação cobre os itens da próxima seção; tratamos a documentação faltante como ponto de retenção, e não como papelada a seguir após o embarque.
Notas de segurança máquina a máquina
Paletizador de caixas de nível baixo
Um paletizador de caixas de nível baixo forma camadas mais ou menos no nível do pé ou de fosso, o que mantém o operador perto da placa de camada e da alimentação de caixas. O foco da proteção é a zona de transferência de camada, o aperto entre caixas e guias laterais e a porta com intertravamento usada para liberar travas. Como o acesso é no nível do chão, os vãos de alcance por baixo e por volta do cerco recebem o escrutínio mais próximo; um painel baixo que deixa alguém se inclinar por cima falha na verificação de afastamento mesmo que a malha em si pareça boa.
Paletizador de camada de nível alto
Um paletizador de camada de nível alto alimenta caixas em altura e deposita camadas sobre um palete abaixo, precisando de cerca de 4.5 m de pé-direito mais um mezanino. O caso de segurança se divide em duas zonas: a plataforma superior onde o mecanismo de camada roda, e a zona sob a máquina onde os paletes são formados e descarregados. O acesso de escada e mezanino precisa de seus próprios intertravamentos e proteção de corrimão, e a abertura sob a máquina deve ser cercada para que ninguém fique de pé sob uma carga em queda. As máquinas de camada convencionais rodam 1–3 camadas por minuto em produção estável de SKU único; essa taxa de ciclo mais baixa não reduz o requisito de proteção, ela muda quais perigos dominam.
Paletizador de robô colaborativo
O paletizador de robô colaborativo é o layout sem cerco, dimensionado para caixas e pilhas de sacos mais leves com carga útil de 10–25 kg e um teto de 8–12 caixas por minuto. Sua documentação de segurança lidera com a avaliação de contato ISO/TS 15066, o modo colaborativo escolhido, a revisão de contato da garra e o monitoramento de separação onde instalado. Onde o produto é mais pesado ou o ciclo mais rápido do que os limites de contato do cobot permitem, a resposta correta é um braço industrial em célula protegida, e não um cobot fora de seu modo nominal.
Sistema de paletizador gantry
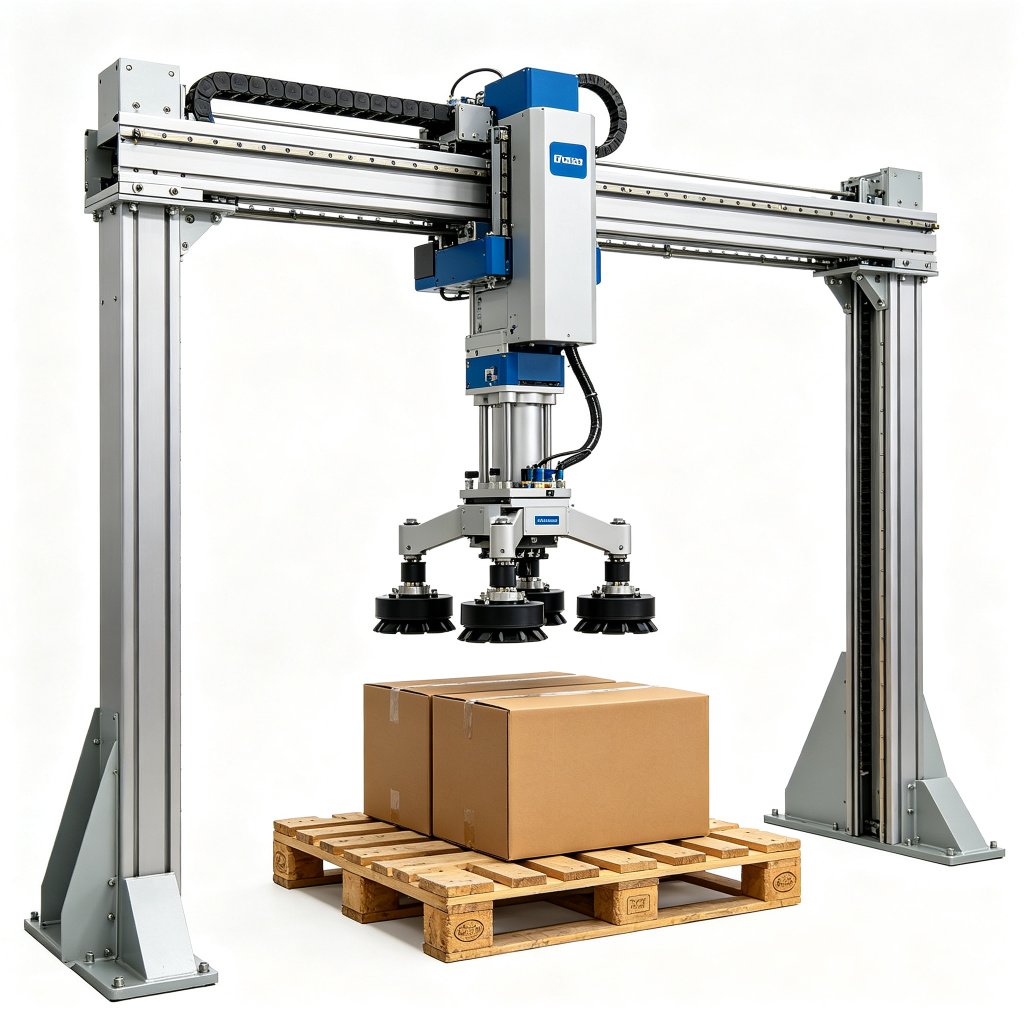
Um sistema de paletizador gantry percorre eixos cartesianos fixos com eixo Z rígido e envelope de curso de 3–4 m. Seu envelope de proteção é mais simples em planta que a varredura de um braço articulado, porque o quadro define o volume de movimento, mas a forquilha vertical e o trilho de vácuo criam pontos superiores e de esmagamento ao longo de todo o curso. Proteções fixas cobrem os lados do quadro; acesso com intertravamento cobre a troca de palete; qualquer passadiço sob a rota de movimento precisa de proteção contra carga em queda. A família completa de paletizadores, incluindo esses quatro layouts, está indexada no índice de produtos de paletizadores.
Checklist de segurança FAT e SAT
O aceite de fábrica testa a célula na oficina do construtor; o aceite no local repete a verificação após a instalação e a conexão à linha. Os itens de segurança em ambos os checklists seguem a mesma ordem.
- Verifique se a avaliação de risco cobre a configuração construída, incluindo garra, transportador de alimentação e troca de palete.
- Teste cada chave de intertravamento e cortina de luz: abra ou quebre cada um, confirme que o robô para e a IHM reporta a falha, confirme que o reinício exige reset manual.
- Meça os afastamentos de proteção contra o cálculo EN ISO 13855: distância da cortina ou scanner ao ponto de perigo mais próximo, distância do painel de cerco às peças móveis, dimensões de abertura contra as tabelas de alcance.
- Teste todos os botões de parada de emergência ao redor da célula, incluindo o pendente, e registre o tempo de parada e o comportamento do freio.
- Confirme o nível de desempenho do circuito de segurança contra o diagrama de controle; rastreie cada canal de entrada até o atuador de parada.
- Execute a célula colaborativa pela lista de cenários de contato; confirme que força e pressão ficam dentro dos limites ISO/TS 15066 para a garra carregada, e não para o braço nu.
- Verifique bloqueio e isolamento: disjuntor geral, isolamento de ar, pontos de liberação de energia residual e o procedimento LOTO afixado para manutenção.
- Confirme que os modos manual, configuração e produção alternam velocidade e comportamento de proteção conforme projetado.
- Cheque a documentação: Declaração de Conformidade, lista de normas, esquemas, manuais no idioma exigido e notas de risco residual.
- Revise o layout instalado no local: cerco de tráfego, proteções de transportador no limite da célula e qualquer risco residual adicionado pela conexão de equipamentos adjacentes.
Não conformidades comuns que interrompem a aceitação
Pelo nosso próprio histórico de FAT, as lacunas que atrasam a assinatura se agrupam em uma lista curta. Compradores e engenheiros podem usá-la como checklist de pré-auditoria antes da chegada do inspetor.
- Cortina de luz montada mais perto do perigo que o afastamento calculado para poupar espaço no chão; corrija movendo a cortina ou reduzindo a velocidade da parada para que a distância original volte a valer.
- Chave de intertravamento bypassada ou ligada como contato de sinal, de modo que abrir a porta reporta falha mas não para o braço.
- Malha de cerco dimensionada para dedos enquanto o painel fica perto o bastante para uma mão inteira alcançar a garra.
- Avaliação de cobot escrita para o braço nu, deixando a garra, o quadro de sucção ou a extensão de dedos fora da revisão de contato.
- Relé de segurança escolhido em categoria inferior aos sensores, puxando toda a cadeia abaixo do PL alvo.
- Sem lógica de reset após uma proteção abrir, de modo que a célula reinicia automaticamente quando a porta fecha.
- Processo técnico sem a avaliação EN ISO 10218-2 em nível de célula, com apenas o certificado do fabricante do braço fornecido.
- Ar residual ou energia servo armazenada não isolados no procedimento de manutenção, para que o LOTO não possa ser travado antes do início do trabalho.
Treinamento de operadores, bloqueio e os riscos residuais que a proteção não remove
A proteção reduz o risco; não substitui a instrução. Os operadores precisam de treinamento sobre o ciclo da célula, o significado de cada estado de falha da IHM, os locais das paradas de emergência e a regra de que nenhuma parte do corpo entra na zona varrida enquanto o robô está em modo produção. Os técnicos de manutenção precisam do procedimento de bloqueio/sinalização: isolar a alimentação elétrica, isolar o ar comprimido, liberar vácuo residual e pressão pneumática, confirmar movimento zero antes de abrir o cerco e verificar estado seguro antes que qualquer mão entre na zona da garra.
Alguns riscos residuais permanecem na máquina mesmo após projeto e proteção. Esticar a mão para liberar uma trava sempre exige parada e isolamento, nunca uma mão nas caixas em movimento. A troca de palete em uma via de tráfego misto precisa de regras de tráfego para que uma empilhadeira não entre na zona da célula enquanto o braço cicla. A troca de ferramental entre produtos segue a sequência de troca no guia operacional, com o robô mantido seguro e o ar isolado onde a garra é tocada. Esses riscos residuais são escritos no manual e marcados na máquina, e não dados como resolvidos por um corrimão de proteção.
Como o restante do cluster se conecta
As decisões de proteção remetem ao layout e à produção. A comparação entre layouts de paletizador gantry e braço articulado mostra como o alcance e o tipo de quadro mudam o volume varrido e, portanto, o plano de cerco, e a nota de lançamento do paletizador robotizado dual-station explica onde uma segunda posição de formação adiciona tráfego de troca de palete que o layout de segurança precisa contabilizar. No lado operacional, o guia de solução de problemas e troca de paletizador robotizado cobre as falhas e a manutenção periódica que mantêm uma célula conforme rodando com segurança após a aceitação. Toda máquina da gama de final de linha, de máquinas de caixas de nível baixo a braços pesados, está listada no índice de produtos de paletizadores.
Ao avaliar uma cotação de paletizador, peça a avaliação de risco, o diagrama do circuito de segurança com níveis de desempenho, os cálculos de distância de proteção e a lista de normas antes de comparar preço. Uma célula que produz caixas rápido mas não consegue mostrar esses documentos carrega um custo de conformidade por trás do preço da máquina, e esse custo geralmente cai na aceitação ou na primeira auditoria, e não na etapa de pedido. Nossa equipe de engenharia percorre as mesmas perguntas com compradores na etapa de consulta, casando o envelope de proteção ao mix de produtos, layout de chão e tráfego ao redor da célula antes de o layout ser travado.
