Безопасность паллетоукладчика начинается до того, как робот возьмёт первую коробку
Безопасность паллетоукладчика — первый вопрос, который задаёт инженер-упаковщик, когда ячейка конце линии переходит от концепции к площади пола, и последнее, что хочет обнаружить заказчик при приёмочных испытаниях. Паллетирующий робот, послойная машина или портальная рама обрабатывают коробки, мешки, бочки и насыпные грузы весом от 10 kg до 180 kg, повторяя циклы подъёма, переноса, укладки и возврата. Само движение предсказуемо; опасности вокруг него — нет. Оператор, потянувшийся поправить перекошенный слой, техник обслуживания, перелезший через барьер для устранения заклинивания, или паллетная тележка, пересекающая отгрузочную сторону ячейки, могут пострадать, если ограждение и контур безопасности подобраны неверно.
В этом руководстве изложено, как SunAura Machinery подходит к безопасности паллетоукладчиков и соответствию CE для ячеек конце линии: применимые директивы и стандарты, как выбирается и размещается ограждение, как рассчитываются минимальные расстояния до ограждения, как проверяются силовые пределы коллаборативного робота и какие документы ожидать на FAT и SAT. Приведённые цифры — плановые диапазоны для проверки на заводских испытаниях, а не замена собственной оценки рисков изготовителем по применимому национальному регламенту. Если вы сравниваете ячейки, смежная статья о компоновках портального и роботизированного паллетоукладчика разбирает, как тип рамы меняет контур ограждения, а эксплуатационное руководство по диагностике и переналадке роботизированного паллетоукладчика покрывает повседневные неисправности, которые одно ограждение предотвратить не может.
Нормативная рамка: Директива по машинному оборудованию и гармонизированные стандарты
Для оборудования, размещаемого на рынке ЕС, базовым правовым документом является Директива по машинному оборудованию 2006/42/EC. Она не предписывает напрямую высоту барьера или тормозной путь; она требует от изготовителя выявить опасности, оценить риск по каждой опасности и снизить этот риск до приемлемого уровня через конструкцию, средства защиты и информацию для применения. Путь соответствия завершается подписанной декларацией о соответствии CE, техническим файлом, хранящимся десять лет, и маркировкой CE, нанесённой на машину. Покупка паллетоукладчика без декларации либо с декларацией, в которой перечислены стандарты, которым ячейка фактически не строилась, — пробел соответствия, всплывающий на таможенном контроле импортёра или при более позднем аудите труда.
EN ISO 13849-1: уровень характеристик безопасности частей системы управления
EN ISO 13849-1 оценивает связанные с безопасностью части системы управления по уровню характеристик от a до e, при этом PL d — типичная цель для робот-ячеек, способных нанести серьёзную травму, а PL e зарезервирован для функций наивысшего риска. Оценка учитывает категорию (одноканальный или резервированный канал), среднее время до опасного отказа, диагностическое покрытие и отказ по общей причине. На практике это означает, что реле безопасности или контроллер безопасности, блокировочные выключатели, входы световой завесы и контур аварийной остановки оцениваются как одна цепь, а не как отдельные компоненты. Ячейка, где датчик PL d смешан с одноканальным базовым реле, попадает на более низкий уровень, чем подсказывает шильдик датчика, и пробел виден на схеме системы управления в техническом файле.
EN ISO 13855: расстояние до средства защиты и скорость сближения
EN ISO 13855 — стандарт, который переводит время отклика устройства в физическое расстояние отступа. Он задаёт скорость сближения, используемую в расчёте, определяет смещения для доступа сверху и снизу и задаёт минимальное разделение между устройством безопасности и зоной опасности. Каждая световая завеса, поле сканера безопасности и проём ограждения на ячейке паллетоукладчика должны размещаться по этим расстояниям; монтаж завесы вплотную к роботу из-за плотного плана пола — самое частое несоответствие, которое мы видим на FAT. Разобранный расчёт ниже в этом руководстве показывает, как цифры складываются для типичной робот-ячейки.
EN ISO 10218-1 и EN ISO 10218-2: промышленные роботы и робот-ячейки
EN ISO 10218-1 охватывает сам робот: его защитные остановки, поведение тормоза, маркировку и пределы собственных функций безопасности. EN ISO 10218-2 охватывает интегрированную систему робота: ячейку, захват, конвейеры, средства защиты, блокировки и взаимодействие с соседним оборудованием. Различие важно для закупки. Рука робота, поставленная её изготовителем, несёт собственное соответствие EN ISO 10218-1; ячейка, которая упаковывает эту руку конвейерами, барьером и управлением, должна быть оценена и защищена по EN ISO 10218-2 интегратором. Заказчик, спрашивающий только «сертификацию робота», часто получает сертификат руки без оценки уровня ячейки, которая фактически управляет установкой.
ISO/TS 15066: коллаборативный режим и биомеханические пределы
ISO/TS 15066 дополняет EN ISO 10218 для роботов, работающих без сплошного неподвижного барьера, в коллаборативном режиме с силовым и энергетическим ограничением либо в режиме контроля скорости и разделения. Он перечисляет области тела и квазистатические пределы силы и давления, которые контакт с движущимся роботом не должен превышать, чтобы сцепление или контакт оператора с рукой не вызвали боли или травмы. Силовые цифры в этом руководстве взяты из этой рамки. Коллаборативному паллетоукладчику всё равно нужна оценка рисков; стандарт задаёт пределы, он не снимает требование устранить контакт конструктивно там, где это возможно.
Стандарты конвенциональных машин: EN 619, EN 620, EN 1089
Для конвенциональных послойных паллетоукладчиков, а не шарнирных рук, применимые стандарты стоят рядом с роботными. EN 619 охватывает механическое оборудование для штучных грузов, EN 620 — оборудование непрерывного действия для насыпных материалов, EN 1089 — требования безопасности к паллетоукладчикам и паллеторазборщикам семейства конвенциональных машин. Послойная машина верхнего уровня с мезонином, низкоуровневый коробочный паллетоукладчик со слойной плитой и портальная система каждая опираются на этот набор для ограждения точек захвата, зон передачи слоя и отгрузочных конвейеров. Когда SunAura предлагает конвенциональную машину, технический файл ссылается на применимый стандарт из этой группы, а не навязывает роботный стандарт оборудованию без шарнирной руки.
Анализ опасностей на ячейке паллетирования
Оценка рисков начинается с обхода ячейки в трёх состояниях: обычное производство, наладка и обучение, обслуживание или восстановление после неисправности. Каждое состояние даёт свой набор экспозиций, и ограждение, защищающее производство, может оставить открытым путь обслуживания. Перечень опасностей, который мы прорабатываем на каждом проекте, охватывает следующие пункты.
- Дуга обмета шарнирной руки: рука и захват проходят зону, достижимую со стороны подачи, обмена паллет или отгрузки. Объём обмета зависит от радиуса, обычно 2.4–3.2 m на руке класса 120 kg или 180 kg с четырьмя осями, и от инструмента кисти.
- Точки захвата и сдвига: между слойной плитой и коробками, вилками и досками паллета, пальцами захвата и коробкой, направляющими конвейера и краями коробок.
- Падение груза: сорванная коробка, мешок или биг-бэг с высоты захвата; смещение паллета на столе сборки; отпуск присоски при переносе.
- Обработка паллет: пустые паллеты из магазина штабеля, полные паллеты, обмениваемые погрузчиком или паллетной тележкой, и интерфейс ячейки с полосой движения склада.
- Пневматическая и вакуумная энергия: воздух 5–6 bar, приводящий захваты, клещи и толкатели; вакуум, удерживающий коробку присоской; остаточный воздух после отключения.
- Электрическая и запасённая энергия: сервоприводы, конденсаторы тормоза и кабельные цепи, ещё заряженные после отключения главного разъединителя.
- Доступ сверху и снизу: доступ над низким барьером, под конвейером или сквозь ячеистый проём, даже когда дверь закрыта.
По каждой опасности оценка фиксирует степень тяжести травмы, частоту экспозиции, возможность избегания и выбранное средство защиты. Иерархия такая: устранить опасность конструкцией, снизить риск конструктивными безопасными мерами, применить фиксированное или блокируемое средство защиты и в последнюю очередь добавить обучение, знаки и регламент. Ограждение не заменяет вынос точки захвата из досягаемости.
Стратегии ограждения: барьеры, блокировки, завесы, коврики и сканеры
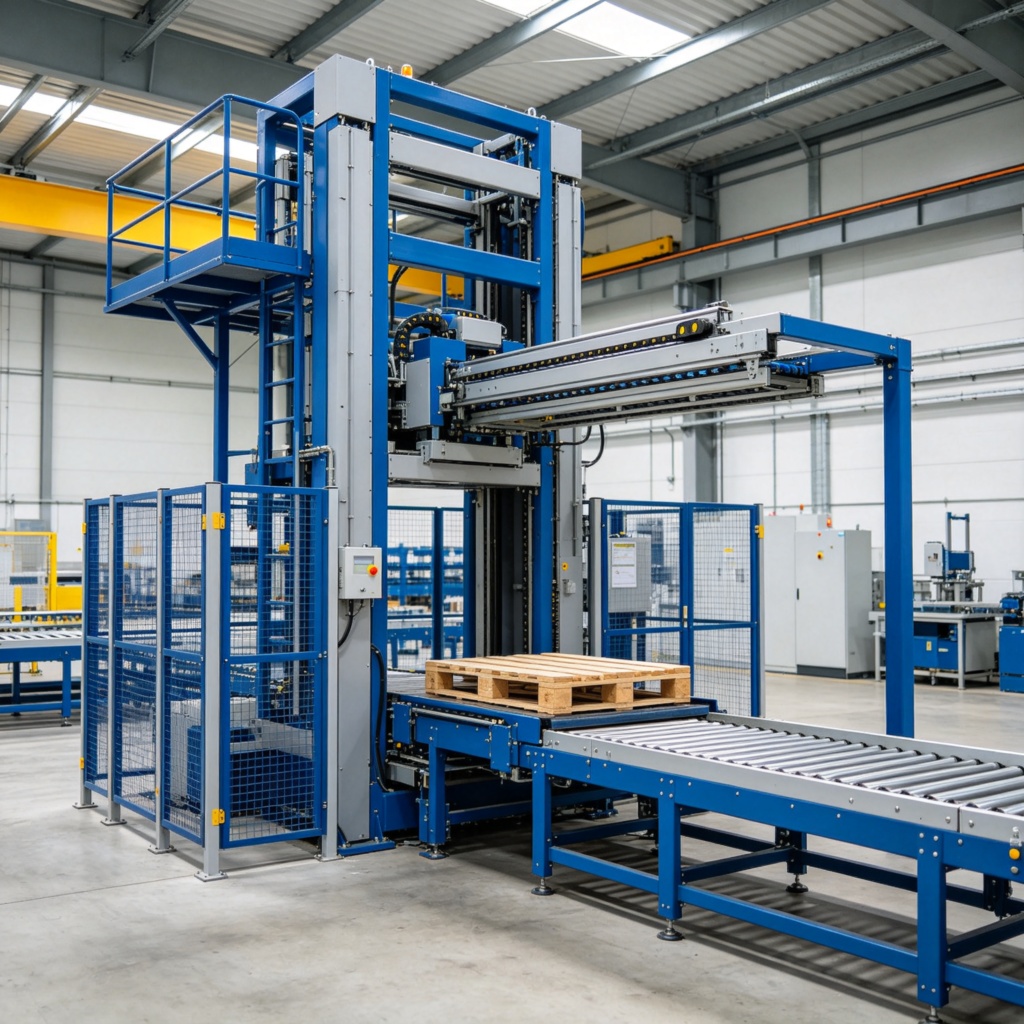
Ни одно средство защиты не покрывает все точки доступа. Ячейка паллетирования обычно сочетает несколько слоёв, каждый подобран под то, как люди фактически подходят к оборудованию.
- Фиксированный периметральный барьер: ячеистое или панельное ограждение, окаймляющее объём обмета робота, базовый барьер для ячеек, куда операторы не входят регулярно. Размер ячеек и высота следуют правилам ограждения применимого стандарта, подобраны так, чтобы остановить пальцы, кисти и руки на расстоянии от опасности.
- Блокируемая дверь доступа: распашная или сдвижная дверь с запорным ограждением либо блокировочным выключателем. Открытие разрывает контур безопасности и останавливает движение; замок может удерживать ворота закрытыми, пока робот не придёт в безопасное состояние. Применяется там, где персонал входит для наладки схемы, смены захвата или устранения неисправности.
- Световая завеса: оптоэлектронный барьер поперёк открытой точки доступа, обычно со стороны подачи или отгрузки. Коробки и паллеты проходят сквозь проём, пока пересекающий луч объект не размыкает его; разрешение и высота монтажа выбираются для обнаружения кисти, руки или всего тела.
- Лазерный сканер безопасности: напольный сканер, определяющее одно или несколько защитных полей там, где фиксированный барьер заблокировал бы движение паллетной тележки или маршрут доступа меняется между продуктами. Он вызывает остановку при входе и может переключаться между предупреждающей и стоп-зоной.
- Предохранительный коврик: напольный коврик давления, размыкающий контур при наступании. Прост в установке и терпим к неровным паллетам и проливу, но край коврика должен быть защищён от обхода вокруг.
- Аварийная остановка: красные грибковые кнопки на каждой станции, вдоль барьера и на пульте. Категория аварийной остановки и функция останова входят в оценку EN ISO 13849-1; аварийная остановка снимает движение, но не освобождает запасённую энергию.
Выбор между барьером и открытой защищённой стороной определяется производительностью и движением. Ячейка одного SKU на стабильном темпе, например конвенциональная послойная машина, питающая паллетообмотчик, обычно получает сплошной фиксированный периметр с одной блокируемой сервисной дверью. Компактная коробочная ячейка, часто меняющая SKU, держит стороны подачи и отгрузки открытыми за завесами или полями сканеров, а стороны робота огорожены. Коллаборативный паллетоукладчик снимает периметральный барьер, но сохраняет пределы контакта и контроль разделения, описанные ниже.
Расстояния до ограждения: насколько близко к средству защиты может стоять зона опасности
EN ISO 13855 задаёт расстояние разделения S между средством защиты и опасностью. Основная формула для горизонтального сближения: S = K × T + C, где K — скорость сближения человека (1600 mm/s в расчётах стандарта), T — суммарное время отклика системы в секундах, C — смещение для геометрии доступа сверху или снизу. Для горизонтального доступа смещение C равно 850 mm; для доступа сверху, когда человек перегибается через барьер, смещение 1200 mm. Результат — минимальный отступ; сверху добавляется допуск плана пола, а не округляется цифра вниз.
Разобранный пример: световая завеса защищает сторону обмена паллет шарнирной робот-ячейки. Контроллер безопасности и останов робота дают суммарное время отклика T 0.25 s от разрыва луча до безопасного состояния. Завеса смонтирована для горизонтального доступа на высоте стояния оператора. S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm. Плоскость завесы должна стоять не ближе 1250 mm от ближайшей точки, которую может занять рука или захват; если бы время остановки робота было больше, скажем 0.40 s, расстояние растёт до 1600 × 0.40 + 850 = 1490 mm. Более медленный останов или более близкая опасность вынуждает больший отступ, поэтому время отклика важно не меньше высоты барьера.
| Средство защиты | Геометрия доступа | Типичная основа времени отклика | Минимальный отступ от опасности |
|---|---|---|---|
| Блокируемая дверь барьера | Боковой вход, дверь открывается внутрь | Дверь размыкает цепь; робот останавливается по сигналу блокировки | Доступ сверху отсутствует, если дверь и рама защищены; зазор двери подбирается по правилам проёмов ограждения |
| Световая завеса, высота на всё тело ≥1200 mm | Горизонтальное сближение, T = 0.25 s | 1600 mm/s сближения + смещение 850 mm | 1250 mm |
| Световая завеса, нижняя высота ограждения 900 mm | Горизонтальное сближение с учётом доступа снизу | Таблица EN ISO 13855 для сниженной высоты | Минимум 900 mm, измерено до опасности |
| Лазерный сканер безопасности, защитное поле | Горизонтальное напольное сближение | Отклик сканера плюс останов робота, типичное T ≈ 0.2–0.3 s | Отступ поля 700–1000 mm в зависимости от времени остановки |
| Доступ над барьером | Вертикальный доступ сверху | 1600 mm/s сближения + смещение 1200 mm | 1200 mm плюс член дистанции движения; высота барьера проверяется по длине руки |
| Предохранительный коврик | Прямой доступ у края коврика | Отклик концевого выключателя давления, T ≈ 0.1–0.2 s | Коврик перекрывает точку входа; бока защищены от обхода вокруг |
Размеры проёмов следуют той же логике досягаемости. Зазоры под палец между 0 и 350 mm глубины досягаемости удерживаются 12 mm и менее; проёмы для кисти и руки растут только с увеличением расстояния до опасности. Панели с сеткой обычно используют проёмы 50 × 50 mm, когда панель стоит достаточно далеко от движущихся частей, чтобы рука не могла дотянуться сквозь панель до опасности. Если панель близко к захвату или слойной плите, спецификация сетки ужесточается, а не ослабляется. Эти размеры сверяются по таблицам стандарта ограждения на FAT, а не оцениваются по каталогу штатного барьера.
Безопасность паллетоукладчика-кобота: пределы силы и давления по ISO/TS 15066
Коллаборативный паллетоукладчик снимает периметральный барьер, но не снимает опасность. В режиме с силовым и энергетическим ограничением робот движется со скоростью и нагрузкой, ограничивающими энергию контакта, и любое сжатие или контактное событие должно оставаться в биомеханических пределах ISO/TS 15066. В режиме контроля скорости и разделения сканер или система зрения отслеживает расстояние оператора до руки: робот замедляется по мере приближения человека и останавливается, когда разделение падает ниже защитного поля. Два режима иногда сочетаются, но выбранный режим должен быть указан в оценке рисков.
В таблице ниже перечислены типичные квазистатические силовые пределы по областям тела из рамки ISO/TS 15066. Рассматривайте их как опорный диапазон для контактной оценки ячейки; фактическая целевая величина может быть ниже для области, которую захват может прищемить о раму руки, а предел давления в N/cm² для этой области также нужно проверить по стандарту. Собственные нагрузка и скорость кобота подобраны под эти пределы: наши коллаборативные ячейки работают с нагрузкой 10–25 kg (обычно 16–20 kg), 6–8 циклами в минуту и потолком около 8–12 коробов в минуту, что удерживает энергию контакта ниже, чем у промышленной руки 120 kg.
| Область тела | Типичный квазистатический силовой предел | Контактный сценарий для проверки |
|---|---|---|
| Лоб / лицо | 130 N | Контакт головы с рукой или захватом при доступе над ячейкой |
| Грудь | 140 N | Прижатие туловища к раме или паллету при переносе |
| Живот | 110 N | Контакт мягких тканей с кистью или инструментом на средней высоте |
| Плечо | 160 N | Зажатие руки между тягой и конструкцией ячейки |
| Ладонь | 260 N | Контакт кисти с корпусом захвата или рамой присоски |
| Тыл кисти | 140 N | Контакт костяшек при сближении инструмента к коробке |
| Бедро | 220 N | Контакт ноги на низкой высоте робота у уровня паллета |
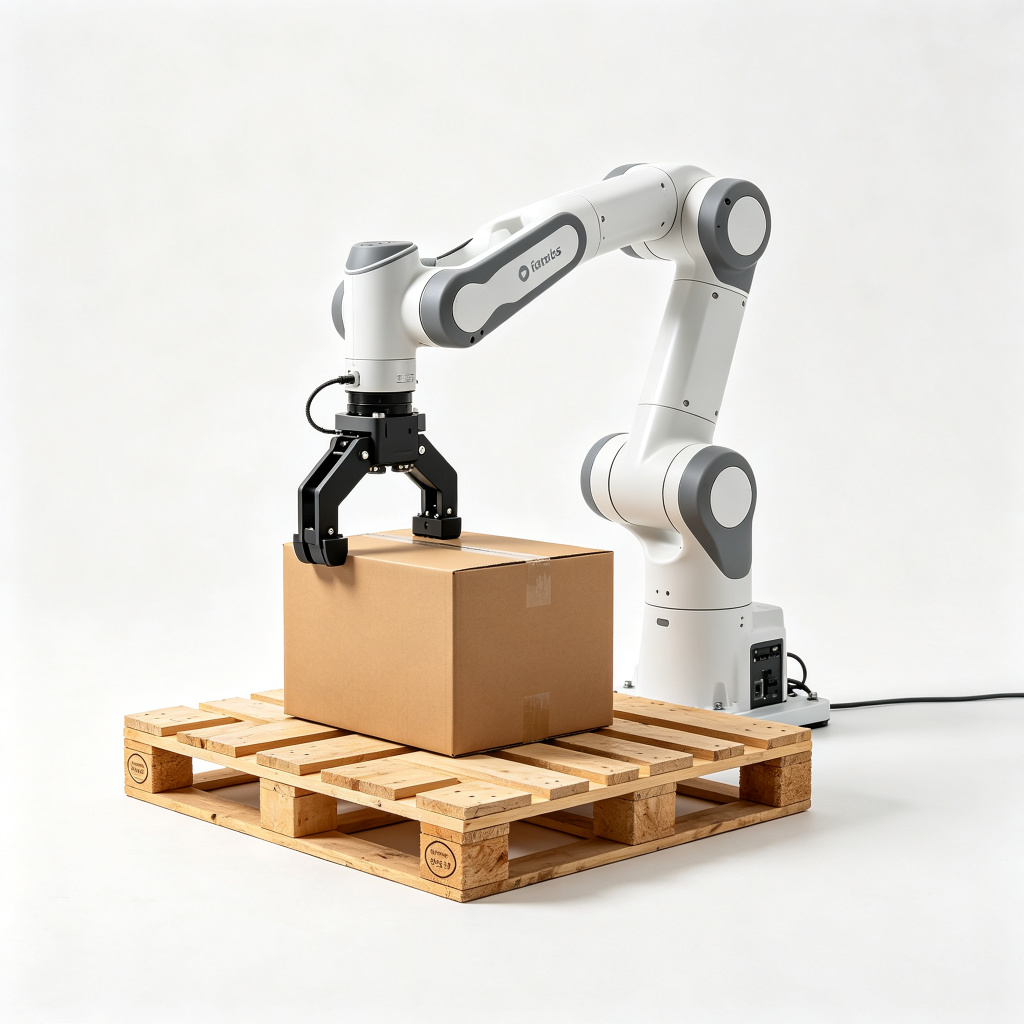
Из этих пределов вытекают два инженерных правила. Первое: устраняйте зажимную геометрию там, где возможно, — пальцы захвата и элементы рамы не должны образовывать ловушку, способную сомкнуться на пальце или конечности, потому что контакт, остановившийся о плоскую поверхность, рассеивает силу, а ловушка концентрирует её. Второе: проверяйте силу на фактическом инструменте. Указанный коллаборативный рейтинг руки робота не переносится автоматически на захват, вакуумную раму или удлинитель пальцев; в контактную оценку должна входить вся сборка кисти. Кобот с вынесенным инструментом, добавляющим массу у кисти, меняет и инерцию при контакте, и достижимый объём.
Архитектура контура безопасности: уровень характеристик, каналы и диагностика
Контур безопасности оценивается как цепь от датчика до исполнительного остановочного устройства. Типичная ячейка паллетоукладчика смыкает следующие входы: блокировочные выключатели дверей барьера, выходы световой завесы, сигналы защитных полей сканера, кнопки аварийной остановки на станциях и пульте, любое включающее устройство на пульте обучения. Цепь питает реле безопасности или контроллер безопасности, который приводит функцию безопасной остановки робота, останавливает движение конвейера в ограждённой зоне и при необходимости отключает пневматические сбросы.
Для ячейки, способной нанести серьёзную травму, мы проектируем по PL d по EN ISO 13849-1, обычно с резервированными каналами и контролем каналов, чтобы отказ одного канала не отключил функцию безопасности. PL e используется там, где последствие тяжёлое, а экспозиция частая; PL c подходит функциям более низкого риска, например двери ограждения на вспомогательной станции низкой энергии. Схема контура показывает категорию каждого устройства, число каналов, диагностическое покрытие и результирующий PL всей цепи. Если специалист по безопасности заказчика просит целевой PL, этот ответ должен даваться по компонентам в предложении, а не одним ярлыком на барьере.
- Функция безопасной остановки: определена по категории останова робота, с проверкой срабатывания тормоза после команды остановки.
- Логика сброса: после открытия и закрытия ограждения машина не перезапускается сама; явный сброс на рабочей станции подтверждает, что зона свободна.
- Выбор режима: режимы производства, наладки и обслуживания переключают пределы скорости и поведение ограждения; ключ или селектор режима сам является контролируемым органом управления.
- Диагностика: отказы каналов, отказы устройств и обходные состояния выводятся на HMI и фиксируются в журнале, чтобы обойдённая завеса была видна, а не молчала.
Соответствие CE: оценка рисков, технический файл и декларация
Маркировка CE — конец документированного процесса, а не наклейка, нанесённая при отгрузке. Путь соответствия по Директиве по машинному оборудованию 2006/42/EC собирает в технический файл: оценку рисков и заметки об остаточном риске, чертежи компоновки и ограждения, схему безопасности системы управления с уровнями характеристик, перечень стандартов, сертификаты устройств безопасности, электрические и пневматические схемы, руководства на языке страны назначения и итоговую декларацию о соответствии.
На площадке заказчика установка снова меняет картину рисков. Ячейка, защищённая как автономная машина, теперь соединена с входными конвейерами, отгрузочным обмотчиком, движением погрузчиков и регламентами, которых не было в цехе. Площадке нужна собственная проверка: конвейеры защищены там, где проходят мимо ячейки, разметка полосы движения на полу, точки доступа соответствуют плану по факту постройки, и обзор остаточного риска замыкает контур между документацией изготовителя и установленным состоянием. Декларация о соответствии изготовителя покрывает машину в поставленном виде; интегратор или владелец площадки остаётся ответственным за установленную систему там, где оборудование объединяется на полу.
Собственные сертификаты, патенты и протоколы испытаний SunAura перечислены на странице сертификатов и патентов для заказчиков, проверяющих доказательства поставщика до заказа. По самой машине практический контрольный список на приёмке покрывает пункты следующего раздела; мы рассматриваем недостающую документацию как точку удержания, а не бумаги, которые догонят после отгрузки.
Заметки по безопасности по каждой машине
Низкоуровневый коробочный паллетоукладчик
Низкоуровневый коробочный паллетоукладчик собирает слои примерно на уровне стояния или котлована, что держит оператора близко к слойной плите и подаче коробок. Фокус ограждения — зона передачи слоя, сжатие между коробками и боковыми направляющими и блокируемая дверь для устранения заклиниваний. Поскольку доступ на уровне пола, зазоры доступа сверху и снизу вокруг барьера проходят самую плотную проверку; низкая панель, позволяющая перегнуться через верх, проваливает проверку отступа, даже если сама сетка выглядит нормально.
Послойный паллетоукладчик верхнего уровня
Послойный паллетоукладчик верхнего уровня подаёт коробки на высоту и сбрасывает слои на паллет ниже, ему нужно около 4.5 m высоты потолка плюс мезонин. Обоснование безопасности делится на две зоны: верхняя площадка, где работает слойный механизм, и зона под машиной, где паллеты собираются и отгружаются. Доступ по лестнице и на мезонин нуждается в собственных блокировках и ограждении перил, а проём под машиной должен быть огорожен, чтобы никто не стоял под сброшенным грузом. Конвенциональные послойные машины работают 1–3 слоя в минуту на стабильной производительности одного SKU; более низкий темп цикла не снижает требований ограждения, он меняет то, какие опасности доминируют.
Коллаборативный робот-паллетоукладчик
Коллаборативный робот-паллетоукладчик — компоновка без барьера, подобрана под более лёгкие коробки и мешочные штабели при нагрузке 10–25 kg и потолке 8–12 коробов в минуту. Его документация безопасности ведёт контактной оценкой по ISO/TS 15066, выбранным коллаборативным режимом, обзором контакта захвата и контролем разделения там, где он установлен. Там, где продукция тяжелее или цикл быстрее, чем допускают контактные пределы кобота, правильный ответ — промышленная рука в защищённой ячейке, а не кобот вне его номинального режима.
Система портального паллетоукладчика
Система портального паллетоукладчика движется по неподвижным декартовым осям с жёсткой ось Z и зоной хода 3–4 m. Её контур ограждения на плане проще дуги обмета шарнирной руки, потому что рама задаёт объём движения, но вертикальная вилка и вакуумный рельс создают верхние точки и точки захвата по всему ходу. Фиксированные ограждения закрывают бока рамы; блокируемый доступ покрывает обмен паллет; любой проход под траекторией хода нуждается в защите от падения груза. Полное семейство паллетоукладчиков, включая эти четыре компоновки, проиндексировано в индексе продукции паллетоукладчиков.

Контрольный список безопасности FAT и SAT
Заводская приёмка испытывает ячейку в цехе изготовителя; приёмка на площадке повторяет проверку после монтажа и подключения к линии. Пункты безопасности в обоих списках следуют одному порядку.
- Убедитесь, что оценка рисков покрывает фактическую конфигурацию, включая захват, подающий конвейер и обмен паллет.
- Проверьте каждый блокировочный выключатель и световую завесу: откройте или разорвите каждый, подтвердите останов робота и сообщение о неисправности на HMI, подтвердите, что перезапуск требует ручного сброса.
- Измерьте отступы ограждения по расчёту EN ISO 13855: расстояние завесы или сканера до ближайшей точки опасности, расстояние панели барьера до движущихся частей, размеры проёмов по таблицам досягаемости.
- Испытайте все кнопки аварийной остановки вокруг ячейки, включая пульт, и запишите время остановки и поведение тормоза.
- Подтвердите уровень характеристик контура безопасности по схеме управления; проследите каждый входной канал до исполнительного остановочного устройства.
- Проведите коллаборативную ячейку по перечню контактных сценариев; подтвердите, что сила и давление остаются в пределах ISO/TS 15066 для нагруженного захвата, а не голой руки.
- Проверьте блокировку и отключение: главный разъединитель, отключение воздуха, точки сброса остаточной энергии и вывешенный регламент LOTO для обслуживания.
- Подтвердите, что режимы ручной наладки, установки и производства переключают скорость и поведение ограждения по проекту.
- Проверьте документацию: декларацию о соответствии, перечень стандартов, схемы, руководства на требуемом языке и заметки об остаточном риске.
- Проверьте установленную компоновку площадки: барьеры движения, ограждения конвейеров на границе ячейки и любой остаточный риск, добавленный подключением соседнего оборудования.
Распространённые несоответствия, останавливающие приёмку
По нашему собственному опыту FAT пробелы, задерживающие подписание, складываются в короткий перечень. Заказчики и инженеры могут использовать его как предаудиторский чек-лист до прибытия инспектора.
- Световая завеса смонтирована ближе к опасности, чем расчётный отступ, ради экономии площади пола; исправление — переместить завесу либо замедлить время остановки, чтобы исходное расстояние стало валидным.
- Блокировочный выключатель обойдён или разведён как сигнальный контакт, поэтому открытие двери сообщает неисправность, но не останавливает руку.
- Сетка барьера подобрана под пальцы, тогда как панель стоит достаточно близко, чтобы целая кисть дотянулась сквозь панель до захвата.
- Оценка кобота написана для голой руки, захват, вакуумная рама или удлинитель пальцев остались вне контактного обзора.
- Реле безопасности выбрано в более низкой категории, чем датчики, что опускает всю цепь ниже целевого PL.
- После открытия ограждения нет логики сброса, поэтому ячейка перезапускается автоматически при закрытии двери.
- В техническом файле нет оценки ячейки по EN ISO 10218-2, предоставлен только сертификат изготовителя руки.
- Остаточный воздух или запасённая энергия сервопривода не отключены в регламенте обслуживания, поэтому LOTO нельзя надёжно зафиксировать до начала работ.
Обучение операторов, блокировка и остаточные риски, которые ограждение снять не может
Ограждение снижает риск, оно не заменяет инструктаж. Операторы нуждаются в обучении циклу ячейки, смыслу каждого состояния неисправности HMI, расположению аварийных остановок и правилу, согласно которому никакая часть тела не входит в зону обмета, пока робот в производственном режиме. Техники обслуживания нуждаются в процедуре блокировки/вывешивания: отключить электропитание, отключить сжатый воздух, сбросить остаточный вакуум и пневматическое давление, подтвердить нулевое движение перед открытием барьера и проверить безопасное состояние перед тем, как рука попадёт в зону захвата.
Часть остаточных рисков остаётся на машине даже после конструкции и ограждения. Чтобы устранить заклинивание, всегда требуются останов и отключение, и никогда — рука у движущихся коробок. Обмен паллет в полосе смешанного движения нуждается в правилах движения, чтобы погрузчик не входил в зону ячейки, пока рука циклит. Смена инструмента между продукциями следует процедуре переналадки из эксплуатационного руководства, с роботом в безопасном состоянии и отключённым воздухом там, где касаются захвата. Эти остаточные риски записаны в руководстве и отмечены на машине, а не предполагаются снятыми ограждением перил.
Как связан остальной кластер
Решения по ограждению привязаны обратно к компоновке и производительности. Сравнение компоновок портального и шарнирного паллетоукладчика показывает, как радиус и тип рамы меняют объём обмета, а значит план барьера, а заметка о запуске двухпозиционного роботизированного паллетоукладчика объясняет, где вторая позиция сборки добавляет движение обмена паллет, которое должна учесть компоновка безопасности. На эксплуатационной стороне руководство по диагностике и переналадке роботизированного паллетоукладчика покрывает неисправности и периодическое обслуживание, которые держат соответствующую ячейку безопасно работающей после приёмки. Каждая машина конце линии, от низкоуровневых коробочных до усиленных рук, перечислена в индексе продукции паллетоукладчиков.
При оценке предложения на паллетоукладчик запросите оценку рисков, схему контура безопасности с уровнями характеристик, расчёты расстояний до ограждения и перечень стандартов до сравнения цены. Ячейка, быстро выдающая коробки, но не способная показать эти документы, несёт стоимость соответствия за ценой машины, и эта стоимость обычно приходит на приёмке или первом аудите, а не на этапе заказа. Наша инженерная бригада прорабатывает те же вопросы с заказчиками на стадии запроса, подбирая контур ограждения под номенклатуру продукции, план пола и движение вокруг ячейки до фиксации компоновки.
