Вторая позиция сборки, один манипулятор: как двухпозиционный роботизированный паллетоукладчик SunAura встроен в наш ряд машин
Этот материал описывает двухпозиционный роботизированный паллетоукладчик SunAura как упражнение по позиционированию и инженерной компоновке, а не как анонс продукта. Он объясняет, где машина находится относительно однопозиционной робот-ячейки, конвенционального послойного паллетоукладчика и портальной рамы; называет пределы полезной нагрузки, радиуса действия и производительности, под которые спроектирована конструкция; и перечисляет операции, при покупке которых эта машина оказалась бы неправильным выбором. Машина ведёт один шарнирный манипулятор над двумя позициями сборки паллет, расположенными на противоположных или соседних конвейерах. Пока манипулятор формирует слой за слоем на позиции один, готовый паллет на позиции два можно снять и заменить, не останавливая входящий поток коробок.
Вторая позиция — в этом и весь смысл конструкции. В однопозиционной ячейке каждая смена паллета — остановка: манипулятор завершает верхний слой, отводится, погрузчик или дозатор паллет меняют груз, и рука простаивает, пока не будет зажат и отцентрован свежий пустой паллет. При высокой подаче эти паузы быстро складываются, и номинальный рейтинг захватов в час робота так и не достигает пола производства. Двухпозиционная компоновка убирает обмен паллет с критического пути, чтобы рука продолжала захватывать, пока обслуживается нижняя по потоку станция. Компромисс — большее напольное пятно, второй комплект конвейеров и приспособлений и управляющая программа, которая одновременно отслеживает два паллета, два счётчика слоёв и два состояния отгрузки.
Мы пишем это так, как готовили бы бриф на инженерное рассмотрение: что делает машина, во что обходится пятном и сложностью, где кончается её зона, и какие профили линий должны смотреть в другом месте ряда. Смежные материалы о том, как работает роботизированный паллетоукладчик, о стоимости и о безопасности паллетоукладчиков покрывают механику, деньги и правила ограждения; этот материал остаётся на уровне позиционирования и граничных условий.
Что входит в двухпозиционную компоновку
Ячейка построена вокруг шарнирного четырёхосевого паллетирующего робота класса полезной нагрузки 120 kg или 180 kg, с горизонтальным радиусом в диапазоне 2.4–3.2 m, выбранным так, чтобы перекрыть две позиции сборки плюс загрузочный конвейер. Рука несёт пневматический захват — вакуумная подкладка для гофрокоробок, клещевой или вилочный каркас для мешков и мешков-контейнеров, — закреплённый через быстросменную плиту. Две позиции сборки стоят внутри этого радиуса, каждая со своим гнездом паллета, установочными упорами и комплектом датчиков, подтверждающих наличие паллета, его квадратность и число слоёв до того, как рука возьмётся за следующий захват.
Управляющий уровень ведёт четыре состояния на станцию: пустой паллет готов, идёт сборка, слой завершён, груз готов к отгрузке. Очередная логика решает, какая станция примет следующий слой, по порядку подачи, номенклатуре и доступности отгрузки. Обмен паллет может быть ручным — с дозатором паллет и погрузчиком или тележкой-оператором за световой завесой, — либо автоматическим, с приводным отгрузочным конвейером, уносящим готовый груз к паллетообмотчику. Подача коробок идёт с одного конвейера; разделители или полосы могут разводить смешанные коробки к нужной схеме паллета, когда линия одновременно выпускает два SKU.
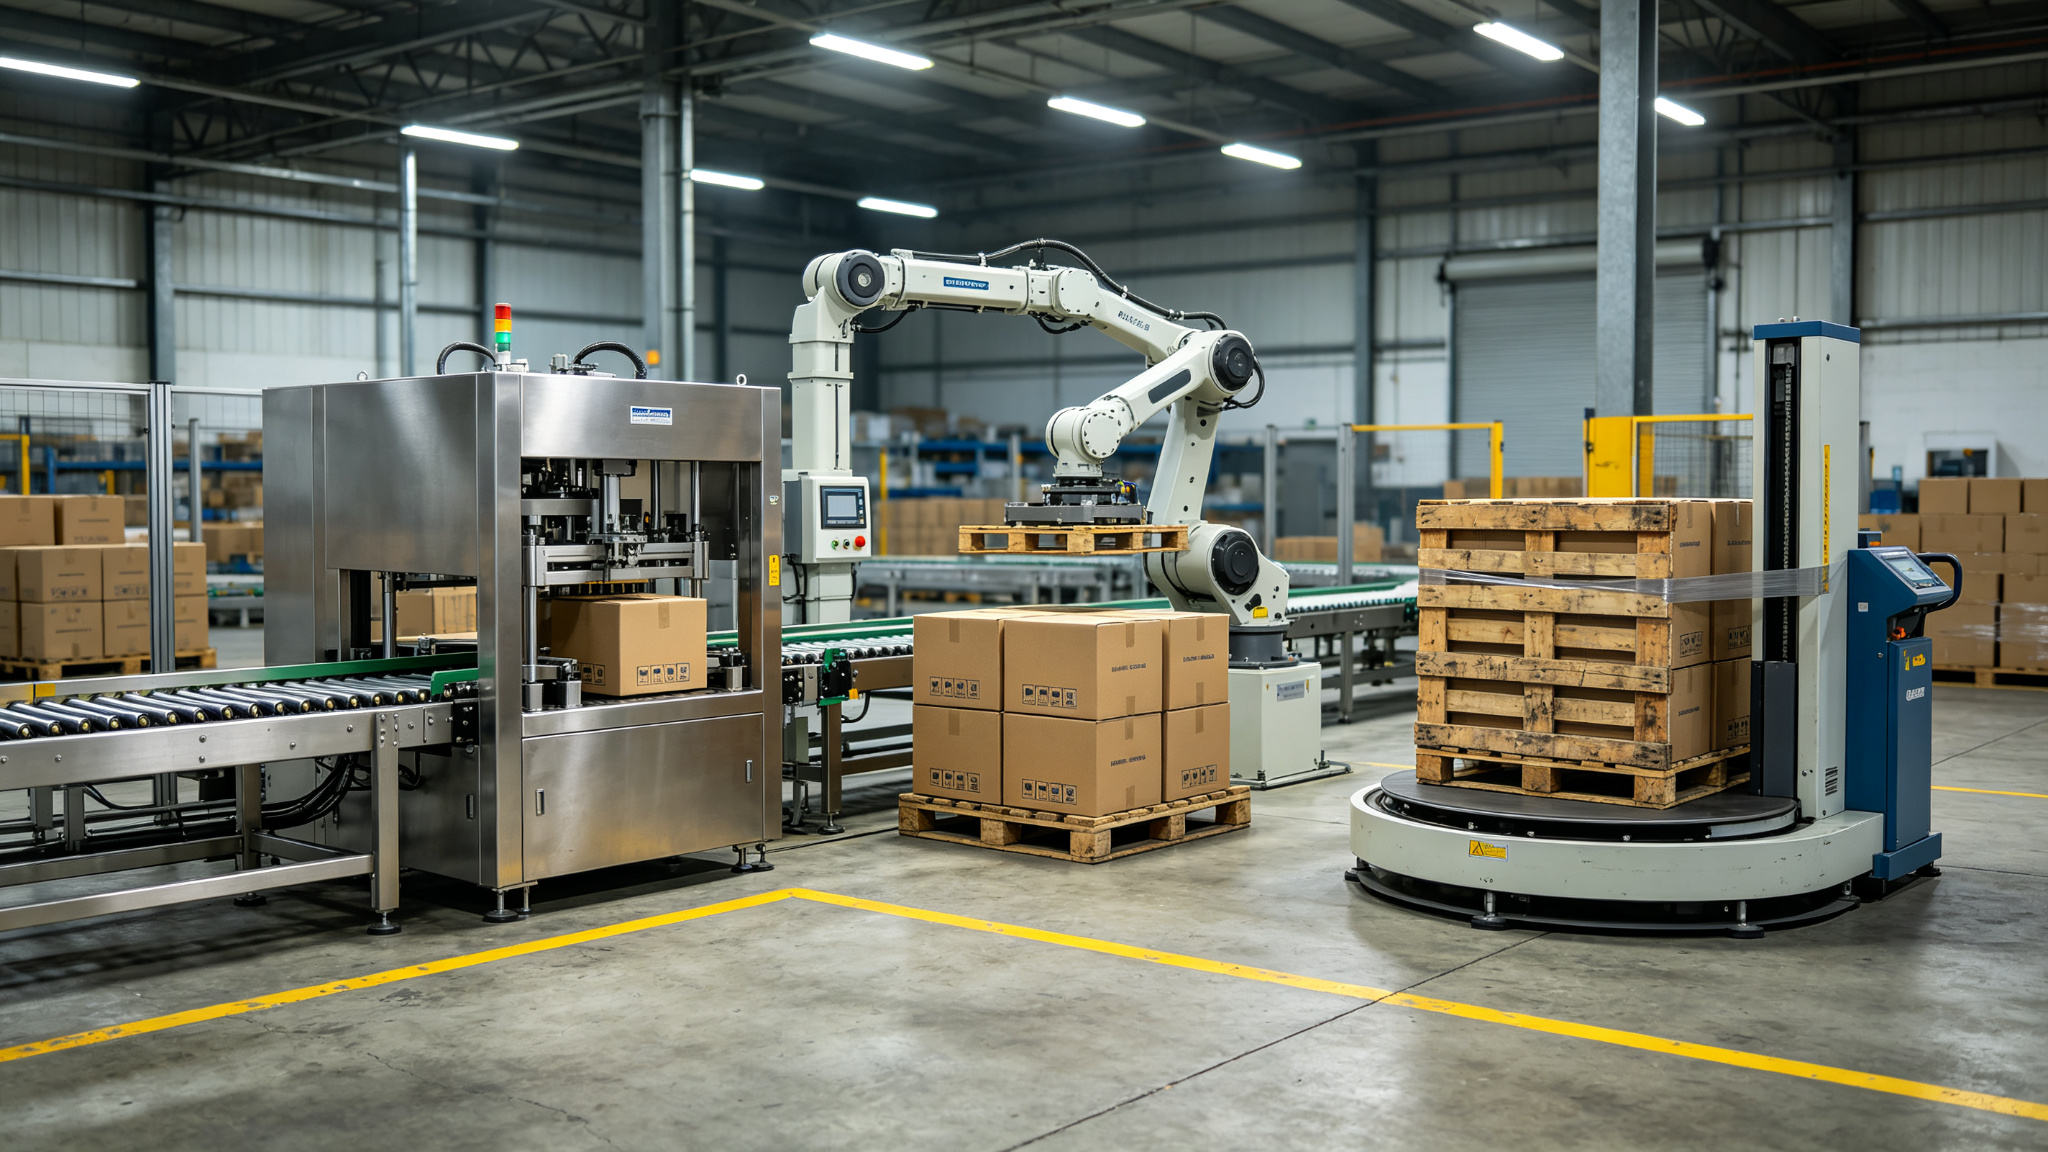
Пневматика следует стандартному паллетирующему профилю: вакуумные захваты расходуют в среднем примерно 40–80 Nl/min воздуха при подаче 5–6 bar, по одной присоске на грань коробки либо цельная поролоновая подкладка для неровных коробок. Пористый гофрокартон, коробки с открытым верхом или плёночные пакеты меняют выбор захвата, и это решение принимается до компоновки, а не после прибытия ячейки на площадку.
Одна позиция, две позиции, послойная машина: сравнение позиций
Перед подбором размеров двухпозиционной ячейки полезно поставить три главные альтернативы рядом. В таблице ниже использованы инженерные диапазоны, которые мы указываем для планирования; точные цифры проверяются на FAT по фактическим данным коробок, паллет и схем.
| Измерение | Однопозиционная робот-ячейка | Двухпозиционная робот-ячейка | Конвенциональный послойный паллетоукладчик |
|---|---|---|---|
| Позиции сборки | Один паллет за раз | Два паллета, один манипулятор обслуживает оба | Одна или две полосы, укладка слой за слоем |
| Номинальный темп захватов | 700–900 picks/h при одиночном захвате, до ~1200 picks/h при оптимизированном движении | Тот же темп захватов руки; время обмена убрано из цикла | 1–3 слоя/мин, а не захватов в минуту |
| Реальная выдача | Снижается из-за каждой паузы смены паллета | Приближается к 1.6–1.9x выдачи одной позиции при том же темпе захватов | Высока для стабильного одного SKU; падает при смене схем |
| Номенклатура SKU | Хорошо для одной-двух схем, умеренная переналадка | Держит два параллельных паллета и смешанные полосы | Лучше всего для стабильной высокой производительности одного SKU |
| Напольная зона | Наименьшее пятно робота | Больше; две станции плюс отгрузка | Высокая; верхним версиям нужен потолок 4.5 m+ и мезонин |
| Обмен паллет | Останавливает руку при каждой смене | Вне цикла на свободной станции | Встроенный магазин и отгрузочный конвейер |
| Лучшее соответствие | Низкий и умеренный темп, запас в графике | Непрерывная подача, две смены, смешанные или тяжёлые грузы | Прогон одного продукта на устойчивых темпах слоёв |
Конвенциональный послойный паллетоукладчик верхнего уровня остаётся правильным ответом для узкого стабильного прогона: один продукт, одна спецификация паллета, одна схема, работающий сменами подряд на темпе 1–3 слоя/мин. Его механическая слойная плита и подъёмник просты в обслуживании, а контур ограждения проще определить. Там, где он проигрывает, — номенклатура. Смена схемы на послойной машине означает правку направляющих полос, настроек плиты, а иногда и изменение программы, и машина не делит внимание между двумя паллетами. Двухпозиционный робот существует для противоположного профиля: больше одного SKU, грузы, поступающие неровными всплесками, и цикл отгрузки, который не ждёт паллетоукладчик.
Эксплуатационная граница: когда вторая позиция окупается
Двухпозиционная ячейка тратит средства на второй конвейер, вторые приспособления, второй комплект датчиков и дополнительную управляющую логику. Эти затраты окупаются только тогда, когда ожидание одной позиции было бы реальным и повторяющимся. Мы ищем четыре условия, прежде чем рекомендовать двухпозиционную компоновку.
- Темп подачи выше доступного цикла одной позиции. Если коробки приходят быстрее, чем рука может захватить плюс обмен в том же окне, подача затоваривается. Триггер измеримый: сравните требуемые захваты в час с рейтингом руки после потерь на обмен, а не с брошюрной цифрой.
- Обмен паллет достаточно долгий, чтобы иметь значение. Смена, съедающая 60–90 секунд на одной позиции, повторяемая после каждого паллета, убирает несколько захватов в час. При 200–300 коробах на паллет этот разрыв к концу смены виден как пропущенные коробки.
- Две смены или непрерывная работа. Простой, который убирает вторая позиция, накапливается за часы. Линию в одну смену с паузами между партиями часто выдерживает разрыв обмена без второй позиции.
- Параллельные паллеты или смешанные SKU. Когда собираются два продукта сразу либо один паллет должен ждать этапа маркировки или контроля качества, вторая станция держит этот груз, не блокируя руку.
Множитель 1.6–1.9x и откуда он берётся
Две позиции не заставляют руку двигаться быстрее. Её цикл на захват остаётся в диапазоне 3.5–6 s для руки класса 120 kg, и рейтинг одиночного захвата 700–900 picks/h не растёт. Меняется доля прошедшего времени, в которой рука реально захватывает. В одной позиции каждая смена паллета вставляет остановку: установить пустой паллет, подтвердить установку, возобновить схему. В двух позициях эта остановка происходит на станции, которую рука сейчас не использует, поэтому загрузка руки растёт. Реальная выдача попадает в диапазон 1.6–1.9x относительно той же руки на одной позиции, с нижним краем для коротких паллет и частых обменов и верхним — для высоких паллет, где обмен на коробку случается реже.
Проработайте границу реальными цифрами до подбора размеров. Допустим, подача выдаёт 480 коробов в час, каждый паллет держит 240 коробов, значит паллет завершается каждые 30 минут. Однопозиционная рука, теряющая 75 секунд на обмен, теряет 2.5% часа на сменах; это может быть допустимо. Если линия выдаёт 720 коробов в час, а паллеты держат 180 коробов, обмен каждые 15 минут при смене 90 секунд убирает ближе к 10% доступного времени руки, и затор появляется у выхода упаковщика коробок. Именно второй профиль — место, где двухпозиционная компоновка начинает окупать свою площадь пола.
Пределы полезной нагрузки, радиуса действия и производительности
Двухпозиционная ячейка не меняет физическую зону руки. Приведённые ниже цифры — плановые диапазоны, внутри которых мы работаем; конкретный заказ фиксируется за выбранной рукой на FAT.
| Параметр | Диапазон или предел | Примечания |
|---|---|---|
| Класс полезной нагрузки | Рука 120 kg или 180 kg | Нагрузка включает вес захвата; вычтите захват до объявления ёмкости коробка плюс слой |
| Горизонтальный радиус | 2.4–3.2 m | Должен перекрыть подачу плюс две позиции сборки; у края зоны радиус снижается |
| Цикл на захват | 3.5–6 s | Зависит от высоты схемы, высоты подъёма и того, возвращается ли рука в домашнюю позицию |
| Темп захватов | 700–900 picks/h одиночный захват; до ~1200 picks/h оптимизированный | Слои с плотной схемой и перепозиционированием ближе к нижней цифре |
| Вакуумный воздух | 40–80 Nl/min среднее, 5–6 bar | Проверьте подачу на ячейке; пористый картон и поролоновые подкладки расходуют больше |
| Размер груза | Стандартные евро- или GMA-паллеты внутри радиуса | Негабаритные паллеты, широкие мешки или дважды уложенные биг-бэги проверяются против руки 180 kg и рамного инструмента |
Три предела возникают на рассмотрениях чаще всего. Во-первых, нагрузка — рука плюс инструмент: рука 120 kg с клещевым каркасом 25 kg оставляет 95 kg на коробку или мешок, и слой из нескольких предметов, обрабатываемых вместе, должен оставаться под этим нетто. Во-вторых, радиус — не плоский круг при полной нагрузке: дальний угол любой позиции сборки может сидеть на сниженном номинале нагрузки, поэтому компоновку нужно чертить по фактическим координатам углов паллета, а не по заголовочному рейтингу радиуса. В-третьих, рейтинги производительности предполагают стабильную схему. Схемы с смешанной ориентацией, чередующимися прокладками или укладкой верхнего листа добавляют движение и сидят ниже оптимизированного темпа захватов.
Где эта машина стоит относительно остального ряда
По сравнению с самим двухпозиционным роботизированным паллетоукладчиком остальной наш ряд паллетоукладчиков покрывает случаи по обе стороны от него. Однопозиционные шарнирные ячейки класса 120 kg — отправная точка для обработки коробок и мешков; они разделяют механику руки с двухпозиционной ячейкой, но обслуживают одну позицию сборки, что удерживает ниже площадь пола и закупочную цену там, где разрывы обмена допустимы. Когда груз остаётся лёгким, а зона небольшой, компактный коробочный паллетоукладчик убирает второй конвейер и бережёт план пола.
Послойный паллетоукладчик верхнего уровня конкурирует на высоких прогонах одного продукта, где 1–3 слоя/мин и стабильная схема важнее номенклатуры. Ему нужна высота потолка выше примерно 4.5 m и мезонин для доступа оператора, и эта конструкция оправдана только когда профиль продукции остаётся узким. Если линия в течение недели чередует коробки, лотки и плёночные пакеты, стоимость переналадки послойной машины доминирует.
Система портального паллетоукладчика меняет шарнирный манипулятор на декартову раму с жёсткой ось Z и ходом 3–4 m. Её фиксированная зона даёт низкое остаточное движение и более простую компоновку ограждения, а выдача попадает в диапазон 10–25 cases/min в зависимости от числа осей. Там, где она теряет гибкость, — компоновка: рама привязана к одной геометрии, и добавление второй позиции сборки значит удлинять балки и рельсы, а не поворачивать руку. Для линии, которая не сменит своё пятно, жёсткость портала полезна; для линии, которая позже может перебалансировать полосы, шарнирный манипулятор проще переставить.
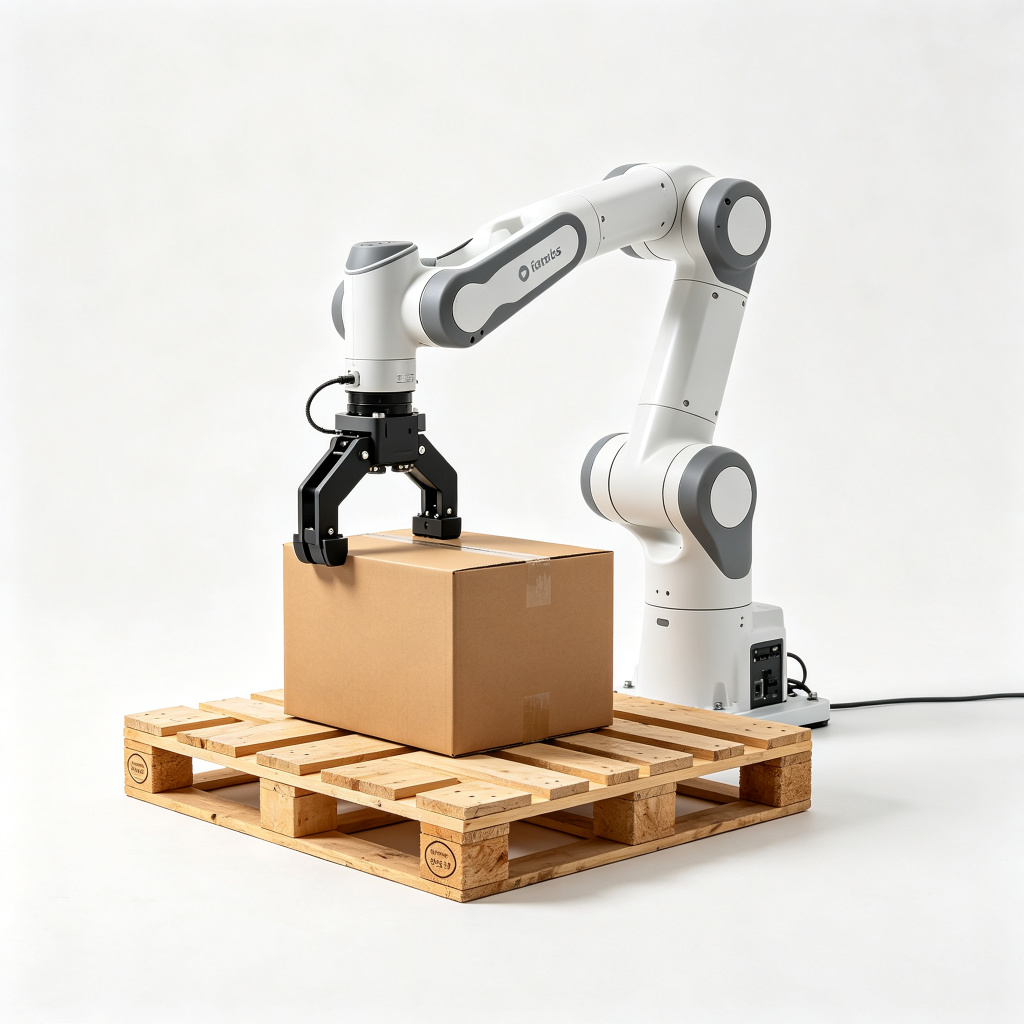
Коллаборативный робот-паллетоукладчик занимает лёгкий конец ряда: нагрузка около 10–25 kg, обычно 16–20 kg, потолок 8–12 коробов в минуту и 6–8 циклов в минуту, работа с силовым и энергетическим ограничением по ISO/TS 15066 без сплошного барьера. Он не входит в сравнение двух позиций для тяжёлых или высокотемповых грузов. Кобот может обслуживать два паллета в маленькой ячейке, но его потолок скорости означает, что вторая позиция редко убирает то узкое место, на которое нацелена двухпозиционная ячейка на шарнирном манипуляторе.
Компактный коробочный паллетоукладчик покрывает лёгкие и средние коробочные темпы в небольшой зоне, с роликовыми конвейерами, подающими короткую робот-ячейку. Это ответ там, где пола в обрез, а темп остаётся умеренным; добавление второй позиции сборки там купило бы площадь, которой линия не использует. Полное семейство стоит в индексе продукции паллетоукладчиков для сравнения бок о бок.

Случаи, когда двухпозиционная ячейка — неправильная покупка
Вторая позиция — это капитал, сталь и управляющая логика. От неё следует отказаться в следующих профилях, и мы говорим об этом на рассмотрении, а не по умолчанию подбираем машину крупнее.
- Низкий объём с запасом. Линия в одну смену, завершающая паллеты задолго до конца смены, с ожиданием между партиями, не использует вторую позицию. Однопозиционная ячейка покрывает её меньшей зоной.
- Очень лёгкие, очень медленные грузы. Нагрузка в диапазоне кобота и 6–8 циклов в минуту не создают узкого места обмена, которое убирает вторая позиция; коллаборативная ячейка подходит лучше.
- Негабаритные или внезонные грузы. Паллеты шире диапазона радиуса, биг-бэги, требующие рамного инструмента за классом 180 kg, либо грузы, нуждающиеся в четырёхточечном подъёме, проверяются против усиленной машины до того, как двухпозиционная компоновка вообще рассматривается.
- Стабильная высокая производительность одного SKU. Один продукт, одна схема, весь день: конвенциональный послойный паллетоукладчик на 1–3 слоя/мин делает работу при более простой механике, а верхняя компоновка может лучше соответствовать потолку.
- Площадь пола, которая не расширяется. Две станции плюс отгрузочный конвейер требуют более широкой зоны, чем одна ячейка. Если доступный отсек не вмещает вторую позицию и маршрут обмена, компоновка проваливается в первый же день.
- Пыльная или абразивная продукция, которой лучше служит специальная машина. Пыльные мешки, мокрые пакеты или острая упаковка требуют выбора захвата и ограждения, принадлежащего мешковой или усиленной конструкции; двухпозиционная коробочная ячейка не место для импровизации над такими условиями.
Три разобранных сценария размещения
Сценарий A: коробочная линия в две смены с видимым затором
Пищевое предприятие работает в две смены, 16 часов в день, фасуя 520 коробок в час в две схемы паллет на паллетах GMA по 260 коробок. Подача затоваривается у упаковщика коробок на десять минут вокруг каждой смены паллета. Измеренное время обмена — 80 секунд, а однопозиционная рука уже сидит на 85% загрузки в периоды сборки. Двухпозиционная компоновка подходит: вторая позиция принимает смену, рука держит цикл 3.5–6 s, а два параллельных паллета соответствуют двум схемам на линии. Радиус перекрывает подачу плюс обе станции на руке 120 kg; нагрузка на коробку плюс захват остаётся под нетто. Это профиль, под который машина и проектировалась.
Сценарий B: смешанные пакеты в ожидании контроля качества
Распределительный центр собирает паллеты смешанного SKU, где каждый груз ждёт марки контроля качества перед отгрузкой. Рука не может выпустить груз в обмотчик, пока контроль качества не разрешит паллет, а удержание этого груза на одной позиции блокирует следующую сборку. Две позиции разделяют две задачи: один паллет собирается, второй стоит в окне контроля качества, а рука подаёт ту станцию, которая освободилась первой. Очередная логика отслеживает оба счётчика слоёв и состояния. Там, где операция ведёт только один SKU и без удержания контроля качества, вторая позиция простаивала бы, и тот же центр лучше обслуживает компактная ячейка.
Сценарий C: линия, которой покупать одну не стоит
Небольшая производственная площадка работает в одну смену, 180 коробов в час, коробки по 8–10 kg, завершает четыре паллета в день. Текущая ручная бригада справляется, свободная площадь есть, но второй полосы нет, а окупаемость любой робот-ячейки и так длинная. Измеренный разрыв обмена в гипотетической одной позиции был бы мал, потому что паллеты завершаются медленно. Здесь правильный ход либо коллаборативная ячейка в лёгком диапазоне нагрузки, либо пока без автоматизации; двухпозиционная ячейка на шарнирном манипуляторе добавляет второй конвейер и управляющий уровень, которые объём не возвращает. Расчёт обоснования этого выбора изложен в нашем материале о стоимости и окупаемости роботизированного паллетоукладчика.
Интеграция, ограждение и проверки до FAT
Двойная ячейка интегрируется с линией вокруг трёх интерфейсов: подача коробок и разделение полос, подача и отгрузка паллет, обмотчик либо отгрузочный конвейер со стороны выхода. Каждый интерфейс нуждается в своём комплекте блокировок и сигналов. Ограждение следует правилам безопасности паллетоукладчиков: огороженная зона с блокировками доступа, световые завесы в проёме обмена, аварийные остановки на ячейке и на каждой станции и оценка рисков, устанавливающая минимальные расстояния до ограждения по скорости сближения. Нормативная основа за барьерами, блокировками и силовыми лимитами коботов — в материале о безопасности паллетоукладчиков и соответствии CE.
До FAT нам нужен зафиксированный набор данных: фактические размеры и вес коробок, пятно паллета и высота с грузом, чертежи схем слоёв, коробок на паллет, требуемые захваты в час по пиковому часу, число смен, перечень SKU и частота переналадок, доступная напольная зона и высота потолка, подача сжатого воздуха на ячейке и состояние нижнего по потоку обмотчика. Без этого набора выбор радиуса, нагрузки и захвата — оценочные. Механика за осями, временем цикла и математикой схем слоёв детально разобрана в материале о том, как работает роботизированный паллетоукладчик.
Контрольный список для рассмотрения размеров
- Пиковые коробов в час и захватов в час, а не среднее за неделю
- Коробок на паллет и размеры паллет, высота с грузом и чертежи схем по каждому SKU
- Вес коробки или мешка плюс вес захвата, проверенные против нетто-нагрузки 120 kg или 180 kg
- Геометрия радиуса: от центра подачи до каждого угла паллета, начерчено по координатам позиций
- Измеренное или оцененное время обмена паллет и как часто обмен повторяется за смену
- Число параллельных паллет, удержаний контроля качества и разделений полос, которые ведёт линия
- Число смен и цель по загрузке, поскольку экономия на обмене накапливается с часами работы
- Воздух: давление 5–6 bar, средний Nl/min для выбранного захвата, состояние осушителя и фильтра
- Напольная зона, высота потолка, маршрут отгрузки и интерфейс обмотчика
Переналадка, схемы и смешанные грузы
Двухпозиционная ячейка держит в памяти две схемы сразу, и смена между схемами — выбор программы плюс проверка захвата, а не механическая перестройка. Там, где послойной машине нужны направляющие полос и настройки плиты под каждый размер коробки, робот перепланирует геометрию слоя из файла схемы. Это важно на линиях, которые в течение дня чередуют размеры коробок: оператор вызывает сохранённый рецепт, рука подтверждает захват и настройку вакуума, а первый слой проверяется по чертежу до возобновления авторежима. Типичная смена рецепта укладывается в десятки минут для новой схемы, с обучающими смещениями, сохранёнными против установочного гнезда паллета, так что повторный прогон возвращается к тем же координатам.
Паллеты смешанного SKU — отдельный вопрос от параллельных паллет одного SKU. Две позиции могут собирать два однопродуктовых груза бок о бок и могут последовательно вести захваты к одному смешанному грузу, когда подача выдаёт отсортированные полосы. Чего они не могут — сортировать несортированную продукцию, приходящую по одному конвейеру; эта задача стоит выше по потоку в комплектации, наборе или разделительной полосе, и обещание роботу распутать случайную смесь — ошибка компоновки. Число слоёв, межслойные прокладки и верхние каркасы — часть рецепта: укладка прокладки добавляет цикл захвата, укладка каркаса или листа добавляет ещё один, и каждое лишнее движение сдвигает цифру захватов в час к нижнему краю диапазона 700–900.
Мы также проверяем стабильность груза по схеме до подтверждения ячейки. Свес, неустойчивые верхнетяжёлые штабели, коробки, деформирующиеся под вакуумом, и паллеты, которые перекашиваются при отгрузке, — всё это всплывает в испытании схемы, а не в брошюре. Пробный прогон с реальной коробкой, реальным картоном и реальным паллетом ловит это до болтового крепления ячейки к полу и даёт времени цикла измеренную базу вместо расчётной.
Сервисный режим: что изнашивается первым и что должно быть в списке запчастей
Вторая позиция добавляет второй комплект конвейеров, упоров, датчиков и приспособлений в обслуживание, и эти добавки с самого начала следует закладывать в эксплуатационную картину. Изнашиваемые предметы предсказуемы: присоски и поролоновые подкладки вакуумного захвата, уплотнения захвата и фильтрующие элементы, ленты или цепи конвейеров, ролики гнезда паллета, а также световые завесы и блокировочные выключатели, ограждающие проём обмена. Редукторы, двигатели и кабели руки следуют графику интервалов производителя робота; собственные сервисные точки ячейки — инструмент и приспособления двух станций, а не сама рука.
Поскольку вторая позиция оправдывает себя только будучи готовой, датчики и установочные упоры каждой станции нуждаются в том же внимании при осмотре, что и первая. Неправильно установленный пустой паллет на простой станции задерживает передачу в момент, когда активная станция завершает груз, — ровно то ожидание, которое компоновка и должна была убрать. Плановые проверки охватывают вакуумное давление и состояние присосок, датчики наличия паллета и квадратности, натяжение отгрузочного конвейера и отслеживание очередной логикой состояний обеих станций. Отслеживание этих предметов по фиксированному интервалу держит простую станцию готовой в момент, когда активная завершает груз.
Чтение границы по собственным данным линии
Решение о размещении опирается на четыре измеренные цифры, и их стоит собрать до того, как кто-то назовёт цену ячейки. Первое — пиковые захваты в час на подаче, взятые из самого загруженного часа недели, а не из среднего. Второе — коробок на паллет и вытекающая частота обмена: паллет, завершающийся каждые 10 минут, меняется шесть раз в час; завершающийся каждые 30 минут — дважды. Третье — длительность обмена, наблюдаемая на текущем ручном или однопозиционном методе, включая установку, подтверждение и возобновление. Четвёртое — доля времени, в течение которого линия ведёт параллельные паллеты, удержания контроля качества или разделения полос, которые занимали бы вторую позицию сборки.
Сопоставьте эти четыре цифры с диапазоном руки: если пиковые захваты ниже рейтинга одной позиции после потерь на обмен, одной станции достаточно. Если рука уже тратит измеримое время в ожидании обмена и линия работает столько часов, что это ожидание повторяется ежедневно, двухпозиционная компоновка закрывает разрыв. Если груз или размер паллета упираются в нагрузку или радиус, ответ — рука тяжелее либо другой класс машины до того, как будет обсуждаться вторая позиция. Эта логика границы намеренно проста: машина подходит для непрерывной, смешанной или двухпаллетной работы и плохо подходит для свободных по времени, лёгких, негабаритных или узких однопродуктовых профилей.
Что почитать дальше
О механике описанной здесь руки см. как работает роботизированный паллетоукладчик: оси, полезная нагрузка, радиус действия, время цикла и математика схемы слоя. О денежной стороне — диапазонах машин, статьях монтажа и окупаемости — читайте материал о стоимости и TCO роботизированного паллетоукладчика. Ограждение, расстояния блокировок и нормативная основа разобраны в безопасности паллетоукладчиков и соответствии CE. Полное семейство машин, включая двухпозиционную конструкцию, перечислено в индексе продукции паллетоукладчиков, и наша бригада может сверить данные линии с этими граничными условиями до отрисовки компоновки.
