ガントリーパレタイザーとロボットパレタイザー:比較が実際に決めるもの
包装ラインの最終工程では、ケースが封函・ラベリングされて層ごとに整えられた後、ストレッチ包装と出荷の前に、荷姿をパレット上に積み上げる必要があります。ガントリーパレタイザーとロボットパレタイザーの選定は、カタログ上の機械の形状ではなく、実測パラメータに基づいて行うべきです。本比較(ガントリー vs ロボットパレタイザー)では、床面積を平方メートルで、水平移動距離をミリメートルで、可搬重量をキログラムで、持続可能なケース能力を毎分ケース数で、サイクルタイムを秒で、防護距離をミリメートルで、そして手動段取りなしのSKU切り替えについて検討します。数値はラインレイアウトの際に使用する計画帯域であり、固定見積もりではなく、工場受入検査で検証すべき範囲としてご理解ください。
ガントリーシステムは、剛直な直交座標フレーム上でグリッパーを移動させます。長手レール、横レール、垂直Z軸からなり、いずれもサーボまたは空気圧アクチュエータにより直線方向に駆動されます。一方のロボットパレタイザーは、回転関節を持つ多関節アームを使用し、多くはパレタイジング専用の4軸アームを床置きベースにボルト止めし、円形の動作範囲を走査します。どちらの構成でも1200 × 1000 mmまたは800 × 1200 mmパレットにケースを積み上げることはできますが、占有する空間容積、対応できる製品ミックス、必要な天井高、据付と防護にかかるコストがそれぞれ異なります。本記事の後半では、それぞれの選択を支える工学的な帯域を示し、一方の構成が不適切となるケースを挙げ、パレタイザー索引上の該当機械ファミリーをご案内します。
ガントリーパレタイザーの構造
ガントリーパレタイザーシステムは、固定フレーム上でラインをまたいで設置されます。2本または4本の支柱が長手ビームを支え、そのビーム上をキャリッジが走行し、垂直Z軸を持つ横メンバーがそれを横断します。グリッパー(通常は吸盤付き真空ビームで、袋用にはフォークまたはクランプバーを使用することもあります)はZ軸から吊り下げられ、各製品の上に下降します。動作は3本の直線軸に制限されるため、機械は固定位置間をプログラムされた直線軌跡で移動し、空間内にアームの弧を描くような動きはしません。標準的なガントリーパレタイザーの水平移動距離は通常3–4 mで、投入コンベヤと横並びの1~2基のパレット積付位置をカバーできる長さです。
ガントリーの機械的特性は、この構造から生まれます。フレームは設計上剛直であるため、停止後の残留揺れは小さく、グリッパーは取出し点または置き付け点の上で速やかに安定します。レールが固定されているため、防護容積も定義しやすく、頭上フレームと垂直移動が規定する容積は、アームの走査弧をマッピングしなくても囲い柵で囲むことができます。トレードオフはレイアウトの剛直さです。コンベヤを移動したり、5年後に3つ目のパレットステーションを追加したりする場合、レールスパンの延長または再構築が必要になります。フレームは、床置きアームのように位置をずらしたり再プログラムしたりして追従できるものではありません。ガントリーセルの機械本体のみの価格帯は、輸送・据付・SATを除いて通常$80k–140k EXWの範囲で、これらがさらに約12–22%上乗せされます。
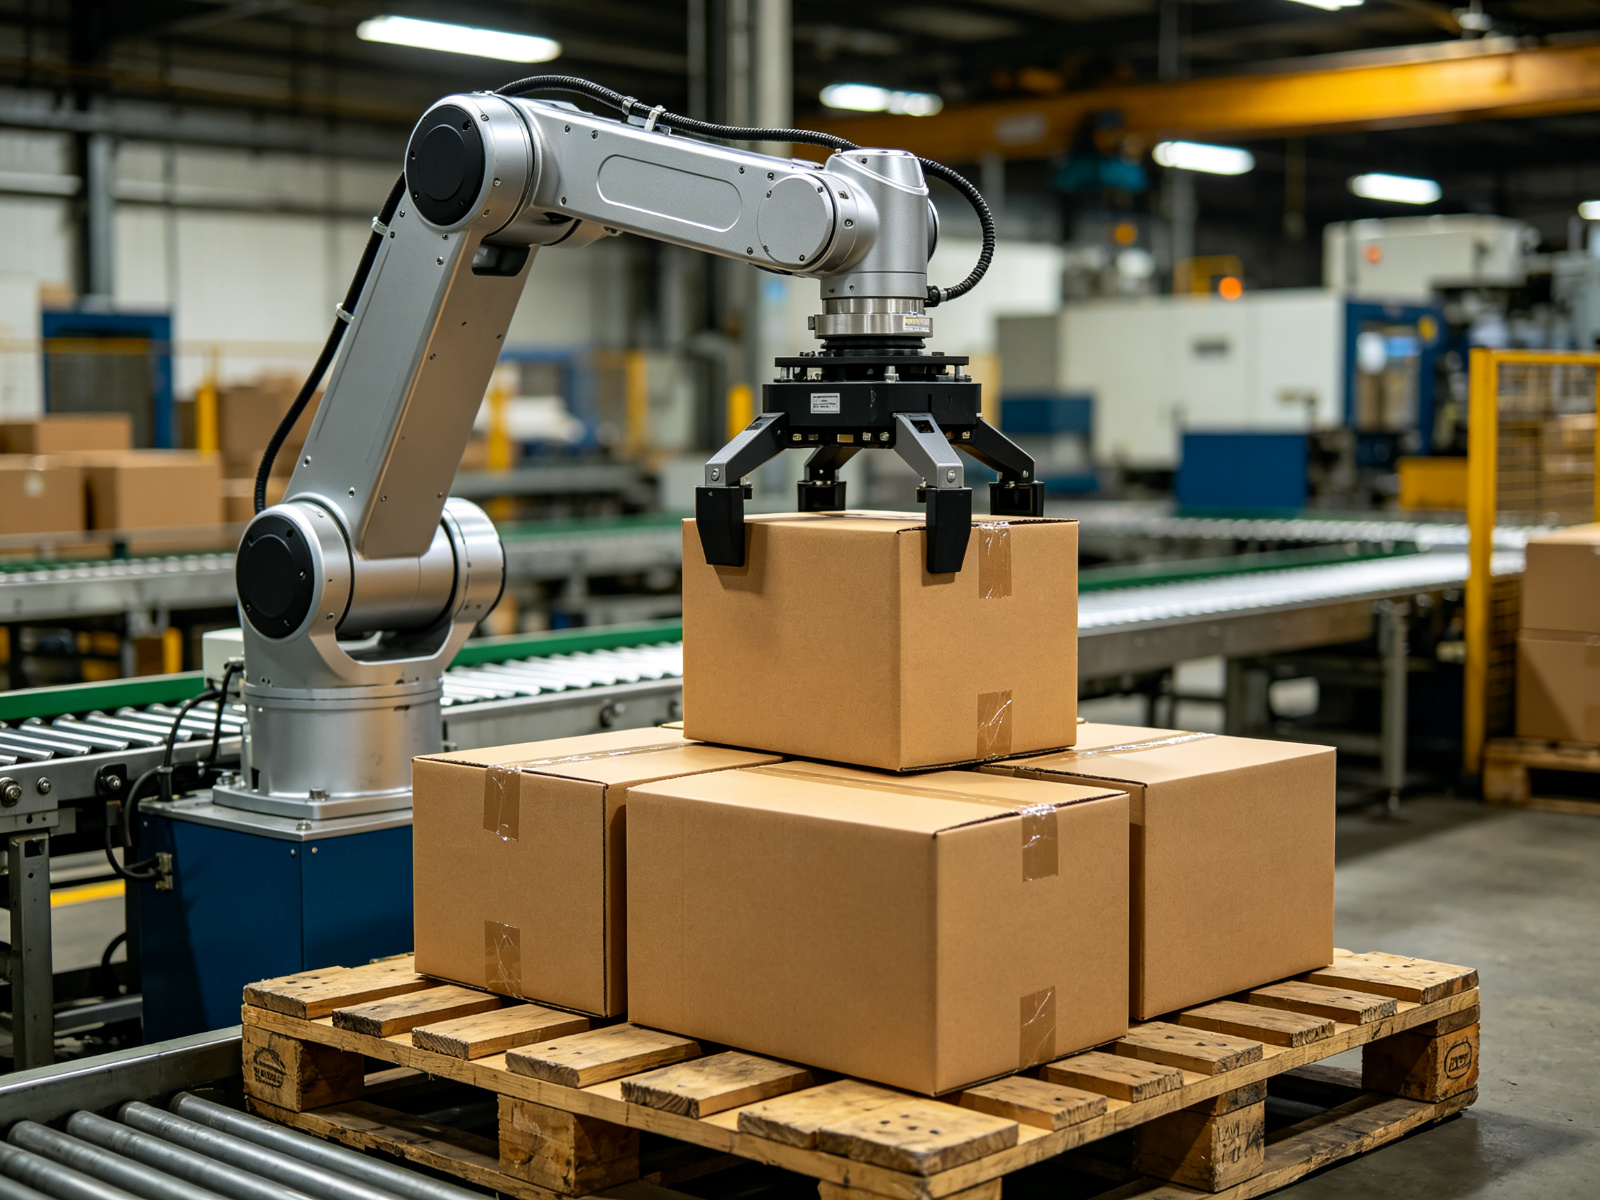
SunAuraの製品ラインにおいて、ガントリーパレタイザーシステムはこの構成の基準機です。銀色の直交座標フレームに真空グリッパーを備え、一列の箱の上で動作しており、直線運動と剛直なZ軸がフレーム自体に見て取れます。長期間の生産ランで製品流れ・パレット位置・積層パターンが安定しており、頻繁なレシピ切り替えよりも残留動作の少なさが重視されるラインに適しています。
多関節ロボットパレタイザーの動き
4軸パレタイジングアーム
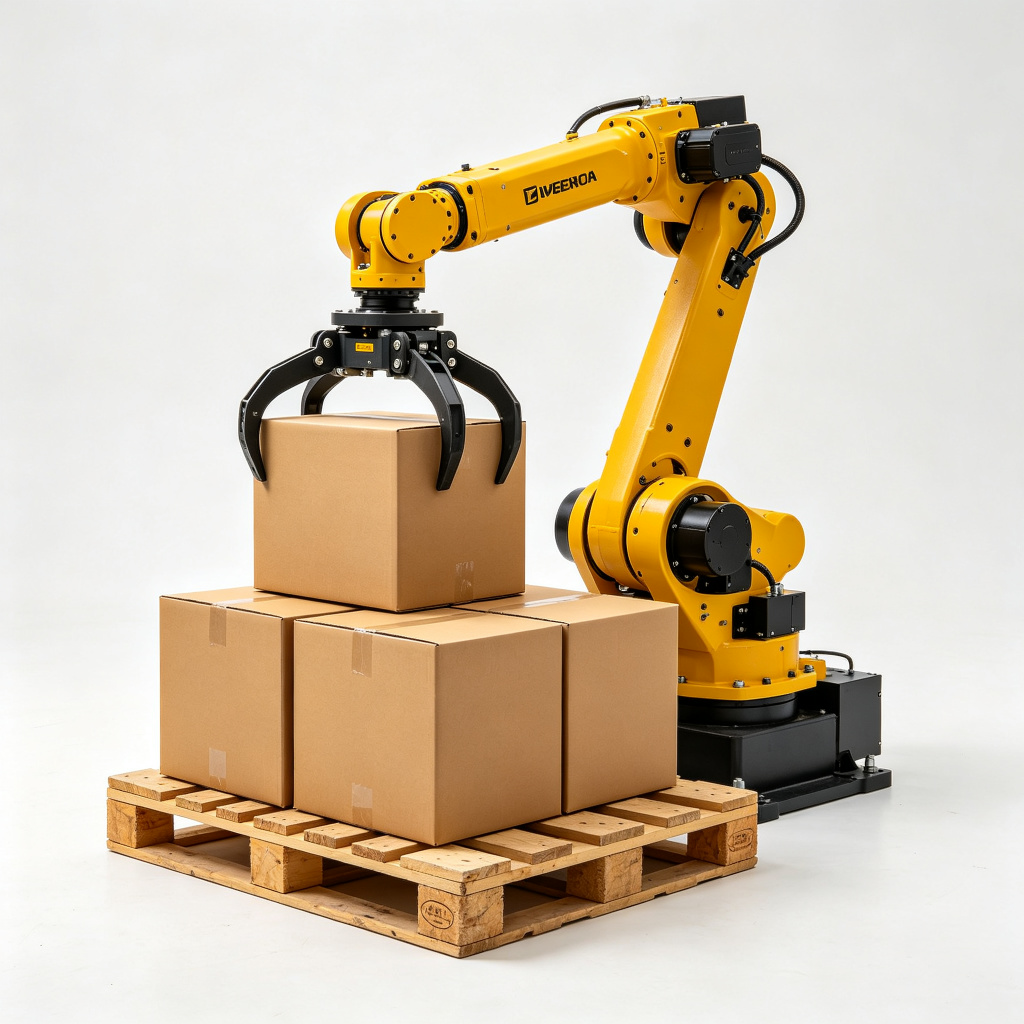
ロボットパレタイザーは、固定ベースに取り付けられた多関節アームを使用します。パレタイジング仕様のアームは4軸を持ち、ベース旋回、肩、肘、そしてリフト中にグリッパーを水平に保つ手首で構成されます。アームはベースの周囲を円形に走査し、コントローラが関節を協調制御することで、グリッパーはコンベヤ取出し点と各パレットセルの間を直線軌跡で移動します。可搬重量クラスは2つが中心で、ケース・トレイ・袋向けの120 kgクラスと、より重い袋・FIBCフレコンバッグ・密着バンドル向けの180 kgクラスです。水平リーチはモデルにより約2.4–3.2 mで、1基のベースから何基のパレットステーションとコンベヤに対応できるかを決めます。
多関節アームの強みは幾何学的な自由度です。1基のベースから、投入コンベヤ、2~3基のパレット積付位置、場合によっては排出コンベヤまで、すべて同一の動作範囲内で対応できます。積層パターンはコントローラにレシピとして保存されるため、ケースSKU間の切り替えは通常、機械の機械的再調整ではなく別のパターンファイルを選択することで行われます。制限も同様に明確です。定格リーチ外の箇所はベースを移動しない限り対応できず、動作範囲の外縁では可搬重量が低下し、アームの回転走査により、防護は固定フレームの容積だけでなくアームの弧全体を追う必要があります。
4軸ロボットパレタイザー 120 kgは標準的なケース・トレイ・織布袋の範囲をカバーし、高耐荷重ロボットパレタイザー 180 kgは、ツールと製品を合わせた質量がより高い可搬重量定格に近づくフレコンバッグや密着荷姿向けに一段上の仕様となります。標準的な多関節ロボットセルの機械本体のみのEXW価格帯は通常$55k–90kで、こちらも据付・試運転の12–22%上乗せは別途です。
並べて比較する一覧表
下表は、2つの構成の計画帯域をまとめたものです。数値はケース・袋のパレタイジングにおける典型的な範囲です。最終的な動作範囲・可搬重量・サイクルについては、工場受入検査で荷姿図面に照らして検証してください。
| パラメータ | ガントリー/直交座標パレタイザー | 多関節ロボットパレタイザー |
|---|---|---|
| 動作軸 | 固定X・Y・Zの直線レール | 4軸回転アーム、円形動作範囲 |
| 水平移動距離/リーチ | 3–4 mのレール移動、フレームに固定 | ベース中心から2.4–3.2 mのリーチ |
| 可搬重量クラス | レールとZ軸に合わせて選定。固定ビーム上では中荷重が中心 | 標準120 kgクラス、高耐荷重180 kgクラス |
| 典型能力 | 軸数とグリッパーにより10–25 cases/min | 単独ピックで700–900 picks/h、動作最適化で約1200 picks/hまで。サイクル3.5–6 s |
| 床面積 | レールスパンに連動する矩形フレーム容積 | ベースとその周囲のアーム走査半径 |
| 停止後の残留動作 | 小さい。剛直フレームは速やかに安定 | 小さいが存在。アーム関節は安定前にわずかに漂移することがある |
| SKU柔軟性 | 単一SKUの安定ランに最適。固定位置によりパターン変更は制限される | コントローラ内のパターンライブラリ。SKU間はレシピ切り替え |
| 防護容積 | 固定フレーム容積。囲い柵化が単純 | アームの走査弧全体を防護する必要がある |
| レイアウト変更 | レールと支柱の延長または再構築が必要 | ベースの再配置、パターンの再プログラムが可能 |
| 機械本体価格帯(EXW) | $80k–140k | 標準セル$55k–90k。デュアルステーション仕様は$85k–130k |
床面積と占有スペース
床面積の測定では、ベンダーが提示する機械本体の占有面積だけでなく、セル全体を測定する必要があります。ガントリーの場合、占有面積はレールスパンとパレット積付位置の奥行きで決まる矩形です。支柱は四隅に立ち、ビームがそれらを橋渡し、コンベヤは開いた一辺から進入します。フレームが固定されているため、レイアウト後に矩形が縮小することはまれです。両端の取出し・排出クリアランスを加えると、ガントリーセルはフレーム下に1基または2基のパレットを積むかにより、通常およそ長さ4.5–6.5 m、奥行き2.5–3.5 mを占有します。
多関節アームの場合、占有面積は補強床パッドにボルト止めされたベースから始まり、外側へアームの走査半径まで広がります。コンベヤは片側から接近し、1~2基のパレットステーションがリーチ内に配置され、完成パレットが出ていく箇所に排出クリアランスを残します。単一ステーションのアームセルは多くの場合、およそ3.5 × 3.5 mの作業エリアに収まります。デュアルステーションセルは、2つの積付位置がベースの周囲で対向するため、より幅広くなります。円形の動作範囲の隅のデッドスペースには、パレット置き場、中敷きシート供給装置、防護金物を配置できます。
どちらのレイアウトを選ぶ前に、実際のラインで次の項目を測定してください。
- 投入コンベヤの取出し点と各パレット中心の中心間距離をミリメートルで。
- パレット外形に、フォークリフトまたはパレットトラックの進入用として両側100 mmのクリアランスを加えた寸法。
- 床から最も低い頭上障害物(配管、照明、クレーンビーム、中2階の下面)までの高さ。
- 空パレットの積み置きと完成パレットの排出のためのクリアランス。満パレットが出て空パレットが入る交換サイクルも含む。
- 据付時に機械が通過するドアと通路の幅、および床の耐荷重能力(kg/m²)。
リーチと動作範囲
リーチは、2つの構成が互いに代用可能でなくなるポイントです。ガントリーの3–4 m移動距離はレールに沿った直線測定値で、ビーム下のすべての点は同じZアクセスを共有しますが、レールスパン外には触れられません。動作範囲はフレーム下の矩形容積で、その中の位置はレイアウト上で固定されます。アームの2.4–3.2 mリーチはベース中心からの半径で、動作範囲はアームが走査する円柱となり、上部高さ制限はアームの垂直リフトで決まり、荷重が外縁へ移動するにつれて可搬重量の低下幅が大きくなります。
これらの数値をレイアウトに換える際には2つの点が重要です。第一に、リーチは満可搬重量時の定格であること。動作範囲の外側20%ではアームが可搬能力を落としたり減速したりするため、パレット中心は定格最大値ではなく余裕のあるリーチ帯域内に配置すべきです。第二に、積み上がったスタックの高さも垂直リーチを消費します。1200 mmパレットに1800 mmの完成スタックを積み、グリッパー高さとリフトクリアランスを加えると、アームの垂直移動のうち接近に使えるのは一部だけになります。ガントリーではZストロークが高いレールから同じスタック高さをカバーするため、支柱高さはその数値に直接対して指定します。
能力:毎分ケース数と毎時ピック数
能力は通常、毎分ケース数、毎時ピック数、または毎分層数で表されますが、その数値が意味を持つのはサイクルタイムと製品重量と結びついたときだけです。ガントリー側では、標準的な直交座標機がおよそ10–25 cases/minを処理します。並行移動する軸数、ピックと置き付けの間のグリッパー移動距離、製品を1ケースずつ取るか層全体で取るかによります。多関節側では、単独ピックのアームが通常負荷で700–900 picks/hを稼働し、動作が最適化され、パレット位置がコンベヤに近く、グリッパーのサイクルが速い場合、約1200 picks/hまで上昇します。これは1ピックあたり典型的な3.5–6 sのサイクル(下降・把持・リフト・搬送・置き付け・解放・後退)に相当します。
計算例:12 cases/minのケースライン
12 cases/min、すなわち720 cases/hourのケースラインを例にします。平均サイクル4.5 sでは、1基のアームは800 picks/hourをこなし、パレット交換、パターン回転、ときどきの再位置決めの余裕を残します。単一ステーションのアームセルでこのレートは維持できますが、空パレットが定位置に収まるまで、毎回のパレット交換で取出しが停止します。交換に40–60 sかかり、完成荷姿ごとに行われる場合、そのロス時間が余裕を削ります。同じラインのガントリーは10–25 cases/min帯域の中央付近となり、固定レールがグリッパーをコンベヤとパレットの間の短い往復移動に保ちます。ここで決め手になるのは速度ではなく(どちらも12 cases/minは余裕でこなせます)、ラインを流れるSKU数とレシピ変更の頻度です。
計算例:20 cases/minの高能力ライン
20 cases/minのラインは1200 cases/hourを流します。このレートではアームは最適動作帯域に近い能力を必要とし、パレットステーションをコンベヤに近づけ、ケース面に合ったグリッパーを用意します。交換で停止する単一ステーションはボトルネックになるため、通常はデュアルステーション構成とし、一方のパレットを交換している間にアームがもう一方を積み続けます。2つの積付位置により、同じピックレートで実効能力を単一ステーションの約1.6–1.9倍に引き上げられます。20 cases/minのガントリーは帯域の上端付近となり、軸の並行動作が必要です。単一SKUの安定ランでは、剛直フレームと短い往復移動が関節安定時間をサイクルに食い込ませずにレートを維持します。シフトごとに3~4種類のケースサイズが交互に入れ替わる場合は、アームのパターンライブラリが、ガントリーが固定位置の変更に費やす段取り時間を取り戻します。
残留動作と安定時間
紙上の能力数値は、グリッパーが把持または解放する前に安定していることを前提としています。ガントリーの剛直フレームは各停止後の安定時間が最も短く、取出し点と置き付け点が狭い間隔で並ぶ場合に有利です。アームは停止後に関節の小さな漂移が生じることがあり、特に幅広い荷を担ぐ長いグリッパービームで顕著です。コントローラは下降前に短い待機時間を加えて安定を待ちます。軽量ケースではその待機はほとんど見えませんが、2ケース幅の真空ビームでは1サイクルあたり数分の1秒の増加になり、サイクル計算に織り込む必要があります。
各構成が扱う荷姿の種類
- ケースとトレイ:上面を真空吸着し、1ピックで1ケースまたは1層を取ります。ガントリーは安定ラン向き、アームはサイズや向きが変わっても適応します。
- 織布袋と紙袋:グリッパーは通常、袋胴を挟むクランプまたはフォーク式ツールです。袋の形状は不規則なため、袋を回転させてパレット上で整えられるアームの動きのほうがまっすぐな層を作りやすく、ガントリーは袋の供給が整一で置き付け位置が固定されている場合に限り袋を積めます。
- ドラム缶とジャグ:クランプまたは専用ハーネスで扱い、リフト前にグリッパーで荷を芯出しする必要があります。ここではフレーム形状よりリーチと可搬重量が重視されます。
- FIBCフレコンバッグ:180 kg高耐荷重クラスが必要で、袋のループに係合するフレームツールを使用します。高耐荷重180 kgロボットパレタイザーがこの荷姿の基準機です。袋・製品・ツールの合計質量を、選定リーチでの可搬重量定格に対して照合してください。
多孔質またはへこんだ段ボールは、どちらの構成でも真空計算を変えます。平板でシールする吸盤は、再生紙や印刷面で漏れることがあり、真空供給にはリフト中のケース保持力が必要です。どちらの機械の空気式真空グリッパーも、供給圧5–6 barで平均約40–80 Nl/minを消費するため、現場の圧縮空気容量はグリッパーとセル内の他の空気圧アクチュエータを合わせて選定してください。
SKUミックスと積層パターン
積層パターンとは、パレット1層上でのケースの配置です。横方向に何個、奥行き方向に何個、各ケースの向き、回転させたケースが層間の継ぎ目をどこで切るか、といった配置です。週単位で同じケースサイズを流す単一SKUラインではパターンは固定的で単純であり、どちらの構成も柔軟性を発揮する場面がありません。比較が意味を持つのは、交互シフトあるいは交互パレットで、寸法の異なる2~4種類のSKUを流すラインです。
アームは各パターンをレシピとして保存します。ケース寸法、格子位置、セルごとの回転角、層数、パレット枚数が目標に達したときに呼び出す次のレシピまでを含みます。レシピ切り替えはティーチングペンダントまたはラインHMIでの選択操作で、グリッパーが新しいケース面に合えば、通常は数分(10分未満)で完了します。ガントリーの固定レール位置も、コントローラ内に複数パターンを保持できますが、物理的な取出し点と置き付け点は動きません。ケース位置のずれや2つ目のパレット中心を必要とするパターンでは、フレームや供給ガイドの機械的調整が必要になることがあります。頻繁な短ラン、季節ごとの包装変更、混載パレットの注文はアーム側の適性が高く、単一製品を固定スケジュールで流すならガントリーの固定幾何学に合います。
防護と安全容積
防護のコストとレイアウトは、機械の動作容積に従います。ガントリーの作業容積は固定フレーム下の空間で、侵入は周囲囲い柵、パレット交換側の格子開口、インターロック付きサービス扉で管理します。アームの作業容積は走査弧全体であるため、囲い柵はベース周囲のその弧に沿って設けられ、開いた侵入箇所ごとに、人が手を伸ばしたときに動作を停止させるライトカーテンまたは安全スキャナが必要です。アームの動作範囲はオペレータが本来歩行する床面にも及ぶため、防護柵が通路側へ押し出されることになります。
防護距離の寸法設定は推測ではなく標準規格上の作業です。接近速度、センサ応答時間、停止性能を組み合わせてミリメートル単位の最小距離を算出し、設計段階でセルを関連する機械安全枠組みに照らして確認する必要があります。適合性と防護距離の詳細は、囲い柵・ライトカーテン・インターロック・協働セルの力制限を含め、パレタイザーの安全とCE適合ガイドで別途解説しています。ガントリーとアームの判断では、同能力のガントリーセルに比べてアームセルの防護付き床面積が一般に大きいことを早めに認識し、機械発注前にレイアウト上でその面積を確保してください。
据付、天井高さとユーティリティ
据付は床の準備から始まります。アームのベースは、リーチ位置での120–180 kg荷重の反力を受ける補強パッドにボルト止めされます。ガントリーの支柱は、レールスパン全体に荷重を分散するフレームに固定され、床はその分散荷重を沈下なく支える必要があります。天井高さはどちらにも関係しますが、影響の仕方が異なります。ガントリーの頭上ビームとZ軸は作業スタックの上に位置するため、最も低い障害物はレールキャリッジとグリッパー後退高さをクリアする必要があります。ハイレベルの従来機は中2階の分、さらなる頭上空間を要し、約4.5 m以上が必要です。アームのベース付近のプロファイルは低めですが、垂直リフトはスタックの上まで届くため、頭上クリアランスは固定ビームではなく完成パレットの天端に照らして確認します。
どちらのセルのユーティリティも、真空発生とクランプアクチュエータ用に容量を選定した5–6 barの圧縮空気供給、アームまたはレール駆動と制御盤に合わせた電気供給、ケース有無・パレット枚数・故障信号用のラインPLCとの接続で構成されます。据付・輸送・現地受入試験は、機械本体価格の約12–22%上乗せとなり、距離、吊り込み経路、コンベヤ統合の度合いによります。スケジュールにSAT時間を確保してください。空ケースでの空運転の後、生産レートの実製品で確認してから検収します。
ガントリーが選ばれる場合
ラインがその固定幾何学に合致するとき、ガントリーは正しい選択です。
- 1~2 SKUの長期安定ランで、ケース寸法が安定し固定積層パターンがある。
- コンベヤとパレット位置が3–4 mの直線レールスパンに沿って並ぶ矩形レイアウト。
- 短い安定時間が重視される。重いビーム、幅広真空ツール、残留揺れが荷を乱す積層場面。
- 防護容積が単純な固定容積で、オペレータとメンテナンスが一目で把握できること。
- 頭上空間はあるが床スペースが限られており、動作をフレーム上に上げることでレール下の床を空けられる。
- 保守対象が、関節ギアボックスやアームケーブルハーネスではなく、レール・ベアリング・駆動ベルトを中心となる見込み。
製品ミックスが頻繁に変わる見込みの場合、パレット位置がビームの届かない曲線上にある場合、数年後にラインが新しいレイアウトへ移設されフレームを再構築しなければならない場合は、不適切な購入となります。
多関節アームが選ばれる場合
幾何学とミックスが変動要素となるとき、アームはその価値を発揮します。
- 1つのラインに複数SKUがあり、機械的調整ではなくレシピ選択で切り替える。
- ベース周囲に2~3基のパレットステーションを配置し、アームが1走査でそれらを担当する。
- 不規則荷姿(袋、バンドル、混在向きのケース)で、置き付け前の手首回転と整え動作が必要。
- 将来の柔軟性:セルが新しいコンベヤ、第2の製品ファミリー、移設ラインを担当する可能性があり、鉄骨再構築ではなく再プログラムでベースとコントローラを追従させられる。
- 頭上ガントリービームを通せない低い天井高さで、完成スタックには届く必要がある。
固定された単一SKUランで、フレームの剛直さと単純な防護でより低い防護コストで済む場合、また必要な荷重が計画リーチで120 kgまたは180 kgの可搬重量クラス外となる場合は、不適切な購入となります。
協働ロボットと従来の層マシンの位置づけ
協働ロボットパレタイザーは、10–25 kg(多くは16–20 kg)の可搬重量範囲のコボットアームを使用し、能力上限は約8–12 cases/min、毎分約6–8サイクルです。協働動作用に定められた力と出力の制限下で動作するため、関連する協働安全規格に照らしてアプリケーションを評価すれば、完全な周囲囲い柵なしで稼働できます。低能力・混在小箱セル向けで、重袋や高能力ケースラインの120 kgまたは180 kgアームの代用にはならず、10–25 cases/minで動くガントリーと同じcases/min帯域で比較すべきものでもありません。
従来の層マシンであるハイレベル層パレタイザーとローレベルケースパレタイザーは、グリッパーで個々のケースを取るのではなく、層板の上に製品を層状に組み上げます。約1–3 layers/minで動作し、単一SKUの安定高能力に適し、ハイレベル仕様は中2階分の天井高さ(約4.5 m以上)を要します。ガントリーとアームが1ピックずつ把持・置き付けするのに対し、層マシンは1層分をまとめて集めて整え、1スラブとして降ろします。層ベースのレートで単一SKUの場合、従来機は機械的複雑さの低い選択肢となりますが、混在SKUや低能力の立ち上がり段階では、ガントリー対アームの比較範囲外となります。
3つの購入シナリオ
シナリオ1:単一SKUケースライン、180 cases/hour
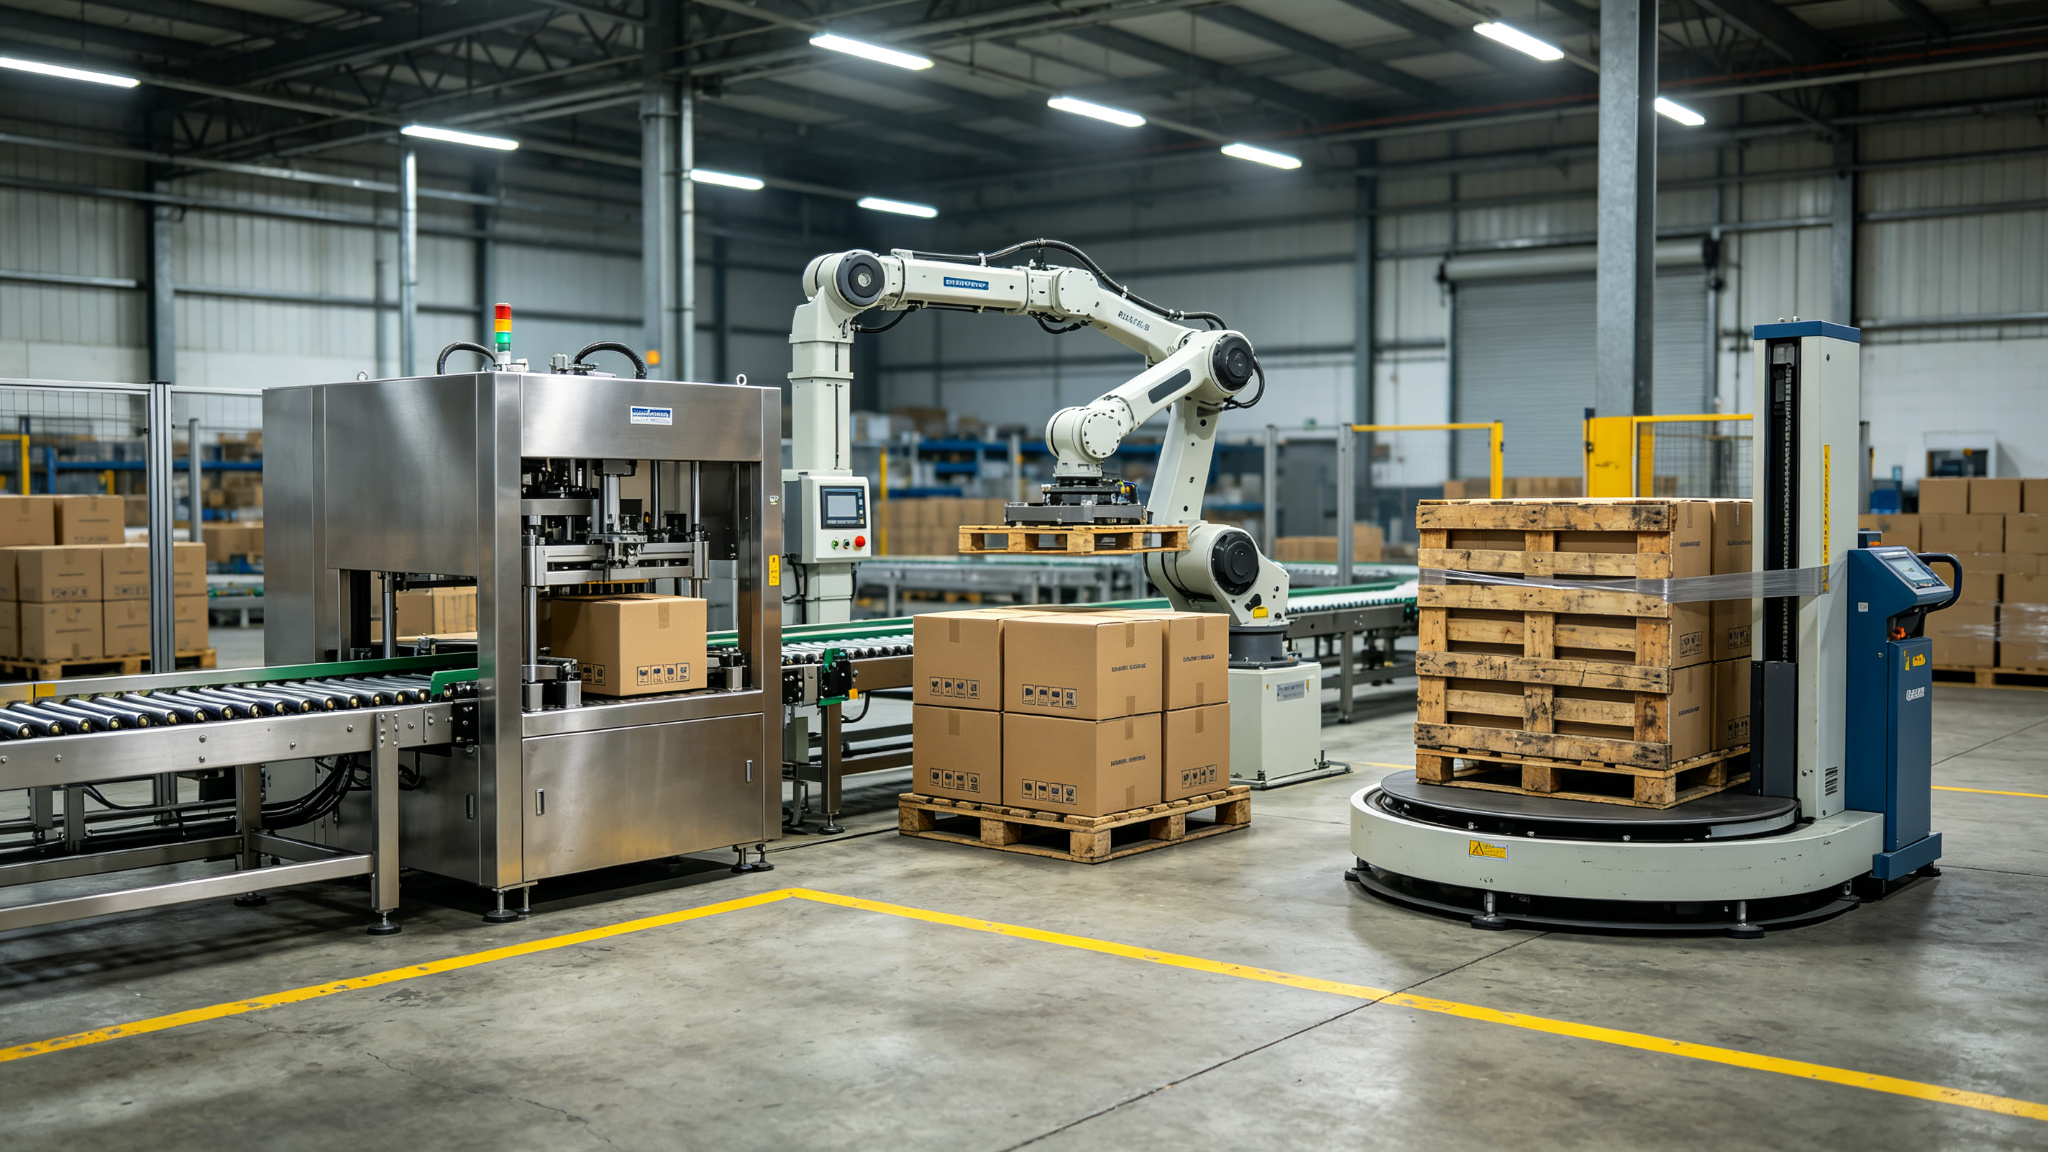
食品工場が400 × 300 × 250 mmの単一ケースサイズを2シフト、約180 cases/hourで流し、製品寿命を通じてパレットパターンを変更しないとします。コンベヤと2つのパレット位置は直線上に並び、取出し点からパレット中心までの実測移動距離は3 m未満、頭上クリアランスは十分、少なくとも3年間は2つ目のSKUの予定もありません。ガントリーの固定レール、短い安定時間、単純な防護容積がラインに合い、アームのパターンライブラリの柔軟性は未使用のままです。従来の層マシンは、レートが毎分層数の域まで上がる場合に限り比較対象となります。180 cases/hourではガントリーセルがより適合します。
シナリオ2:3種類の袋SKU、パレットレシピが交互に変わる
化学製品包装ラインが3種類の織布袋サイズを交互バッチで充填し、切り替え前に各レシピで1パレットを積みます。袋質量は25–40 kg、パレット位置は供給コンベヤの両側にあり、シフト内で数回の切り替えが発生します。アームは3つの袋パターンを保存し、各袋を回転させて層を整え、1基のベースから両方の積付位置を担当します。デュアルステーション構成により、交換済みパレットが出ていく間も積み続けられます。ガントリーでは整一な袋でも固定ガイドが必要で、レシピ変更ごとに時間をロスします。120 kgクラスアームはクランプツールの余裕を含めてこれらの袋質量をカバーします。袋とツールの合計質量を、計画リーチでの可搬重量定格に照合してください。
シナリオ3:重いFIBC荷姿、頭上空間が限られる
バルク材料事業所が、頭上ビームが低く天井が制限された倉庫で、フレームツール込み150 kgまでのFIBCバッグを充填します。この荷姿には180 kg高耐荷重アームクラスが必要で、フレームツールで袋ループを係合し、2.4–3.2 mリーチ内の1~2基のパレットに袋を置き付けます。ガントリーの頭上ビームは低い障害物に接触し、Zストローク用のレール高さも確保できません。アームの低いベースプロファイルと垂直リフトが空間に合い、防護はアーム走査に沿って設けられ、リーチ位置での可搬重量低下は、発注確定前に最重量袋とツールの合計で確認します。
仕様決定前のチェックリスト
- ケースまたは袋の寸法、1ピックあたり質量、製品とグリッパーツールの合計質量を記録する。
- 取出し点からパレット中心までの距離をミリメートルで測定し、リーチまたはレール移動距離内に余裕を持って収まることを確認する。
- 今後3年間にセルを流れるすべてのSKUを、想定切り替え頻度とともに列挙する。
- 目標能力をcases/minまたはpicks/hourで固定し、逆算で許容サイクルタイムとパレット交換停止時間を算出する。
- 頭上クリアランス、床耐荷重、据付アクセス経路を測定する。
- 5–6 barの圧縮空気と真空グリッパーのNl/min需要を現場容量に照らして確認する。
- 両構成の防護容積をスケッチし、レイアウト承認前にその床面積を確保する。
- ベンダーに、デモケースだけでなく自社製品でのFATでサイクル時間と安定時間を実証してもらう。
据付後の保守と段取り替え
セルが稼働すると、2つの構成は劣化の進み方が異なります。ガントリーはレールベアリング、キャリッジ駆動、ベルトまたはねじ駆動、Z軸ガイドに摩耗が集中し、アームは関節ギアボックス、ケーブルハーネス、手首ベアリング、グリッパーツールに集中します。ケースの落下、層の歪み、真空故障、グリッパー誤動作はどちらの機械にも共通する故障系統で、適切な対応は原因が製品側・ツール側・コントローラ側のどこにあるかで決まります。ロボットパレタイザーの故障診断と段取り替えガイドでは、故障→原因→対策の事例、目標時間付きの段取り替え手順、アームセル向けでガントリーのレールやアクチュエータにも適用できる予防保全計画を解説しています。
アーム側では、各ピックのシーケンス(軸、可搬重量の扱い、リーチ制限、パターン計算、空気消費)を理解しておくと、サイクルレポートや故障ログを読む際に役立ちます。技術的なシーケンスは、ピック&プレースサイクルの時間分解やpicks/h計算の根拠数値を含め、併記のロボットパレタイザーの仕組みで深掘りしています。
結論:構成を幾何学とミックスに合わせる
ガントリーとロボットパレタイザーの判断は、どちらの機械が速いか安いかという一元的な話には還元できません。レイアウトが直線的な固定矩形で、製品ミックスが安定し、低い残留揺れが重視され、防護容積が単純な固定容積で済むならガントリーが有利で、その3–4 mレール移動と剛直フレームがその幾何学に応えます。パレット位置がベース周囲を囲み、SKUがレシピで切り替わり、荷に手首回転が必要で、後でラインが再構成される可能性があるなら多関節アームが有利で、120 kgまたは180 kg可搬重量クラスと2.4–3.2 mリーチがほとんどのケース・袋・フレコンバッグセルをカバーします。床面積、リーチ、可搬重量、cases/min、サイクルタイム、防護面積、切り替え頻度で両者を比較し、発注前に選んだ構成を実測の製品・レイアウト数値に照らしてください。機械ファミリー全体、可搬重量クラス、グリッパー選択肢はパレタイザー製品索引に掲載しています。
