パレタイザーの安全は、ロボットが最初のケースをピックする前から始まる
パレタイザーの安全は、エンドオブラインセルが構想から床スペースへ移るとき、包装技術者が最初に問う項目であり、顧客が受入試験で発見したくない最後の項目でもあります。パレタイジングロボット、層マシン、ガントリーフレームは、10 kgから180 kgのケース、袋、ドラム缶、バルク荷を扱い、持ち上げ、横断、置き付け、復帰のサイクルを繰り返します。動作自体は予測可能ですが、その周囲の危険はそうではありません。歪んだ層を整えようと手を伸ばすオペレータ、詰まりを解くため柵を乗り越える保守技術者、セルの排出側を横切るパレットトラックは、防護と安全回路の寸法が誤っていればいずれも負傷し得ます。
本ガイドでは、SunAura Machineryがエンドオブラインセルのパレタイザー安全とCE適合にどのように取り組むかを整理します。適用される指令と規格、防護の選定と離隔、最小防護距離の計算方法、協働ロボットの力制限の確認方法、FATとSATで期待すべき文書です。数値は工場受入検査で検証すべき計画帯域であり、該当国内法規に基づく製造者自身のリスクアセスメントの代替ではありません。セルを比較中であれば、ガントリーとロボットパレタイザーのレイアウト比較の姉妹記事がフレーム形式による防護容積の変化を扱い、ロボットパレタイザーの故障診断と段取り替えの運用ガイドが、防護だけでは防げない日常の故障をカバーします。
規制枠組み:機械指令と整合規格
EU市場に上市される機器について、基本となる法的文書は機械指令2006/42/ECです。柵高さや停止距離を直接規定するものではなく、製造者が危険を特定し、各危険のリスクを評価し、設計、防護、使用上の情報によってそのリスクを許容水準まで低減することを求めます。適合ルートは、署名済みCE適合宣言、10年間保管の技術ファイル、機械へのCEマーキングで完結します。適合宣言のないパレタイザーや、実際には準拠していない規格を記載した宣言付きの機械を購入すると、その適合ギャップは輸入者の通関検査または後の労務監査で表面化します。
EN ISO 13849-1:安全関連制御の性能レベル
EN ISO 13849-1は、制御系の安全関連部品をaからeまでの性能レベル(PL)で格付けします。重傷を負わせ得るロボットセルの典型的な目標はPL d、最も高リスクの機能にPL eが留保されます。格付けにはカテゴリ(シングルチャネルまたは冗長チャネル)、危険故障平均時間、診断カバー率、共通原因故障が考慮されます。実務上は、安全リレーまたは安全コントローラ、インターロックスイッチ、ライトカーテン入力、非常停止回路を、個別部品ではなく1本の鎖として評価することを意味します。PL dセンサをシングルチャネルの基本リレーと混在させたセルは、センサ銘板が示すレベルより低位に落ち、そのギャップは技術ファイルの制御系統図に現れます。
EN ISO 13855:防護距離と接近速度
EN ISO 13855は、装置の応答時間を物理的な後退距離へ換算する規格です。計算で使用する接近速度を定め、越え越し・潜り越しのオフセットを定義し、安全装置と危険域の最小離隔距離を示します。パレタイザーセルのライトカーテン、安全スキャナフィールド、防護開口部はすべてこれらの距離を用いて配置されなければなりません。床計画がタイトなためカーテンをロボットに近づけて取り付けることは、FATで見る最も一般的な不適合です。本ガイド後半の計算例では、典型的なロボットセルで数値がどう決まるかを示します。
EN ISO 10218-1 と EN ISO 10218-2:産業用ロボットとロボットセル
EN ISO 10218-1はロボット自体をカバーします。保護停止、ブレーキ挙動、マーキング、自身の安全機能の限界です。EN ISO 10218-2は統合ロボットシステムをカバーします。セル、グリッパー、コンベヤ、防護装置、インターロック、隣接機器との相互作用です。調達上、この区別は重要です。ロボットアームはメーカーから出荷される時点で自身のEN ISO 10218-1適合を担いますが、アームをコンベヤ、柵、制御と組み合わせたセルは、インテグレータがEN ISO 10218-2に基づいて評価し防護する必要があります。「ロボット認証」だけを求める購入者は、据付を実際に律するセルレベル評価なしにアーム証明書を受け取ることがよくあります。
ISO/TS 15066:協働動作と生体力学的限界
ISO/TS 15066は、完全な固定柵なしに動作するロボット、力と出力が制限された協働モードまたは速度と離隔が監視されるモードのロボットについて、EN ISO 10218を補足します。身体部位と、移動するロボットとの接触が超えてはない準静的力・圧力の限界を列挙し、クランプやオペレータとアームの接触が痛みや負傷を生じないようにします。本ガイドの力の数値はこの枠組みに由来します。協働パレタイザーにもリスクアセスメントは必要です。規格は限界を定めるもので、可能な限り接触を設計で排除する要求を取り除くものではありません。
従来機械規格:EN 619、EN 620、EN 1089
多関節アームではなく従来の層パレタイザーについては、関連規格がロボット規格と並んで位置します。EN 619はユニットロード向け機械式ハンドリング装置、EN 620はバルク材料向け連続ハンドリング装置、EN 1089は従来機械ファミリーのパレタイザー・デパレタイザーの安全要求をカバーします。中2階付きハイレベル層マシン、層板付きローレベルケースパレタイザー、ガントリーシステムは、ニップ点、層移載ゾーン、排出コンベヤの防護にこの一式を参照します。SunAuraが従来機械を見積もる際、技術ファイルはこのグループの該当規格を参照し、多関節アームを持たない機器にロボット規格を無理に当てはめません。
パレタイジングセルの危険分析
リスクアセスメントは、セルを3状態で歩き回ることから始まります。通常生産、セットアップと教示、保守または故障復帰です。各状態は異なる暴露の組を生み出し、生産を守る防護が保守経路を開いたままにすることがあります。どのプロジェクトでも検討する危険リストは以下の項目をカバーします。
- 多関節アームの走査:アームとグリッパーが、投入、パレット交換、排出のいずれの側からも届くゾーンを横断します。走査容積はリーチ(120 kgまたは180 kgクラスの4軸アームで通常2.4–3.2 m)と手首ツールに依存します。
- ニップ点と剪断点:層板とケースの間、フォークとパレット板の間、グリッパー指とケースの間、コンベヤガイドとケース縁の間。
- 落下荷:ピック高さからのケース、袋、フレコンバッグの落下。積付台上でのパレットのずれ。横断中の吸盤解放。
- パレットハンドリング:スタックマガジンからの空パレット、フォークリフトまたはパレットトラックによる満パレット交換、倉庫交通路とのセルインターフェース。
- 空気圧と真空エネルギー:グリッパー、クランプ、プッシャーを駆動する5–6 bar空気。吸着でケースを保持する真空。遮断後の残留空気。
- 電気と蓄積エネルギー:主遮断器開放後も帯電したサーボ駆動、ブレーキコンデンサ、ケーブルキャリア。
- 越え越しと潜り越し:扉を閉めたままでも、低い柵を越えて、コンベヤ下を、またはメッシュ開口部を通してアクセスする経路。
各危険について評価は負傷の重大さ、暴露頻度、回避可能性、選定した防護を記録します。安全優先順位は次の通りです。設計で危険を除去、本質安全措置でリスク低減、固定またはインターロック付き防護の適用、最後に訓練・標識・手順を追加します。防護はニップ点を届かない位置へ動かす代替にはなりません。
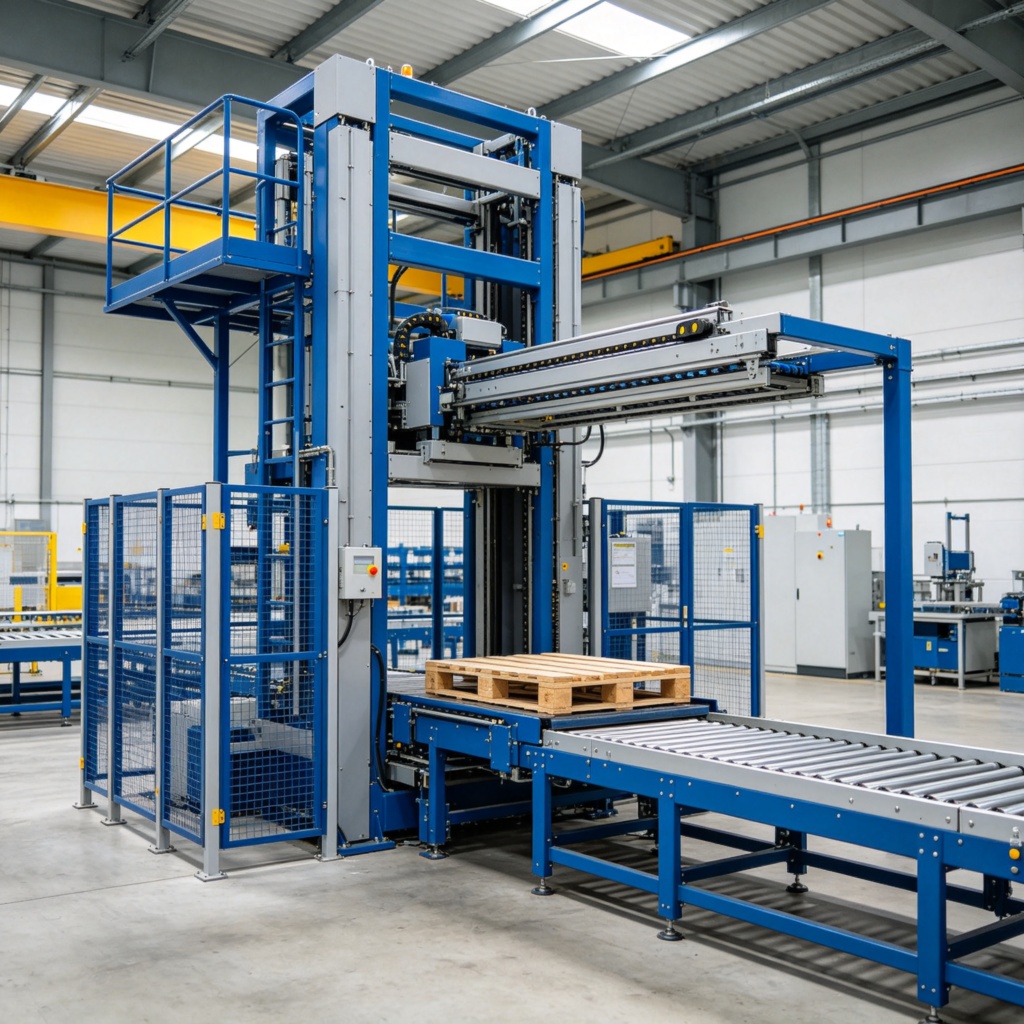
防護戦略:柵、インターロック、カーテン、マット、スキャナ
単一の防護装置ですべての侵入点をカバーすることはできません。パレタイジングセルは通常、人が実際に機器へ接近する方法に合わせて複数層を組み合わせます。
- 固定周囲柵:ロボット走査容積を囲うメッシュまたはパネル柵で、オペレータが定期的に侵入しないセルの基準障壁です。メッシュ開口寸法と高さは該当規格の防護ルールに従い、危険からの距離で指、手、腕を止める寸法とします。
- インターロック付きアクセス扉:ガードロックまたはインターロックスイッチ付きのヒンジ扉または引き戸。開くと安全回路が切れ動作が停止し、ロックはロボットが安全状態に達するまで扉を閉じたまま保持できます。パターンセットアップ、グリッパー交換、故障除去のために職員が入る場面で使用します。
- ライトカーテン:開いた侵入点(通常は投入または排出側)を横切る光電子バリア。ケースとパレットは通過しますが、横切る身体がビームを遮断します。分解能と取付高さは、手、腕、全身の検出に合わせて選びます。
- 安全レーザースキャナ:固定柵がパレットトラックを塞ぐ場合や、アクセス経路が製品間で変わる場合に、1つ以上の保護フィールドを定める床面スキャナ。侵入で停止をトリガーし、警戒ゾーンと停止ゾーンを切り替えられます。
- 安全マット:踏むと回路を遮断する感圧床マット。取付けが単純で粗いパレットやこぼれにも耐えますが、マット縁は回り込みを防護する必要があります。
- 非常停止:各ステーション、柵沿い、ペンダント上の赤いマッシュルームボタン。e-stopカテゴリと停止機能はEN ISO 13849-1評価の一部です。e-stopは動作を除去しますが蓄積エネルギーは解放しません。
柵と開放防護側の選択は能力と交通量が駆動します。単一SKUを安定レートで流すセル(ストレッチ包装機へ供給する従来層マシンなど)は、通常1つのインターロックサービス扉を持つ完全固定周囲柵となります。SKU頻繁に切り替わるコンパクトケースセルは、投入・排出側をカーテンまたはスキャナフィールド越しに開放し、ロボット側を柵で囲みます。協働パレタイザーは周囲柵を外しますが、後述する接触限界と離隔監視は保ちます。
防護距離:危険域を防護装置にどれだけ近づけられるか
EN ISO 13855は、防護装置と危険域の離隔距離Sを定めます。水平接近の基本式はS = K × T + Cで、Kは人の接近速度(規格計算上1600 mm/s)、Tは全体システム応答時間(秒)、Cは越え越し・潜り越し形状のオフセットです。水平到達のオフセットCは850 mm、人が障壁を乗り出す上方からの越え越しは1200 mmです。結果は最小後退距離であり、数値を切り下げるのではなく、上に床計画上の余裕を加えます。
計算例:多関節ロボットセルのパレット交換側をライトカーテンが防護します。安全コントローラとロボット停止の複合応答時間Tは、ビーム遮断から安全状態まで0.25 sです。カーテンはオペレータ立位高さの水平到達用に取り付けられています。S = 1600 × 0.25 + 850 = 400 + 850 = 1250 mm。カーテン面はアームまたはグリッパーが占有し得る最近接点から少なくとも1250 mm離す必要があります。ロボット停止時間が長く0.40 sなら、距離は1600 × 0.40 + 850 = 1490 mmへ上昇します。停止が遅いほど、または危険が近いほど大きな後退距離が必要となり、応答時間が柵高さと同じく重要な理由です。
| 防護装置 | アクセス形状 | 典型的な応答根拠 | 危険からの最小後退距離 |
|---|---|---|---|
| インターロック付き柵扉 | 側面侵入、扉は内側へ開く | 扉が回路を開放。インターロック信号でロボット停止 | 扉と枠が防護されていれば越え越しなし。扉隙間は防護開口ルールで寸法設定 |
| ライトカーテン、全身高さ≥1200 mm | 水平接近、T = 0.25 s | 1600 mm/s接近 + 850 mmオフセット | 1250 mm |
| ライトカーテン、下部防護高さ900 mm | 潜り越しを考慮した水平接近 | 低高さ用EN ISO 13855表 | 危険までの測定で最小900 mm |
| 安全レーザースキャナ、保護フィールド | 水平床面接近 | スキャナ応答+ロボット停止、典型T ≈ 0.2–0.3 s | 停止時間によりフィールド後退700–1000 mm |
| 障壁の越え越し | 上方からの垂直到達 | 1600 mm/s接近 + 1200 mmオフセット | 1200 mm+移動距離項。柵高さは到達長さに照らして検証 |
| 安全マット | マット縁への直接アクセス | 圧力スイッチ応答、T ≈ 0.1–0.2 s | マットが侵入点をカバー。側面は回り込み防止を防護 |
開口寸法も同じ到達ロジックに従います。到達深さ0–350 mmの指大隙間は12 mm以下に保持し、手と腕の開口は危険からの距離が増すにつれて初めて大きくなります。メッシュパネルは可動部から十分離れていて腕が危険まで通らない場合、一般に50 × 50 mm開口を使用します。グリッパーや層板に近いパネルでは、メッシュ仕様は緩むのではなく締まります。これらの寸法は在庫柵カタログから推定するのではなく、FATで防護規格表に照らして確認します。
コボットパレタイザーの安全:ISO/TS 15066に基づく力と圧力の限界
協働パレタイザーは周囲柵を取り除きますが、危険を取り除くわけではありません。力と出力制限動作では、ロボットは接触エネルギーを制限する速度と可搬重量で動き、クランプまたは接触事象はISO/TS 15066の生体力学的限界内に収まる必要があります。速度・離隔監視動作では、スキャナまたは視覚システムがオペレータのアームまでの距離を追跡し、人が接近すると減速し、離隔が保護フィールド未満になると停止します。2モードを併用することもありますが、選択モードはリスクアセスメントに明記する必要があります。
下表はISO/TS 15066枠組みの身体部位別典型的準静的力限界を示します。これをセルの接触評価の参照帯域として扱ってください。グリッパーがアームフレームに挟み得る部位では実設計目標がより低くなることがあり、その部位のN/cm²圧力限界も規格に照らして確認する必要があります。コボット自身の可搬重量と速度はこれらの限界に合わせます。当社の協働セルは可搬重量10–25 kg(一般16–20 kg)、毎分6–8サイクル、上限約8–12 cases/minで稼働し、120 kg産業用アームに比べ接触エネルギーを抑えます。
| 身体部位 | 典型的準静的力限界 | 確認すべき接触場面 |
|---|---|---|
| 前額/顔面 | 130 N | セル越しに手を伸ばす際のアームまたはグリッパーへの頭部接触 |
| 胸部 | 140 N | 横断中に胴体がフレームまたはパレットへ押し付けられる |
| 腹部 | 110 N | 中高さでの手首またはツールとの軟部組織接触 |
| 上腕 | 160 N | リンクとセル構造の間に腕が挟まれる |
| 手のひら | 260 N | グリッパー本体または吸着パッドフレームへの手接触 |
| 手の甲 | 140 N | ツールがケースへ接近する際の指関節接触 |
| 大腿部 | 220 N | パレット高さ付近の低いロボット高さでの脚部接触 |
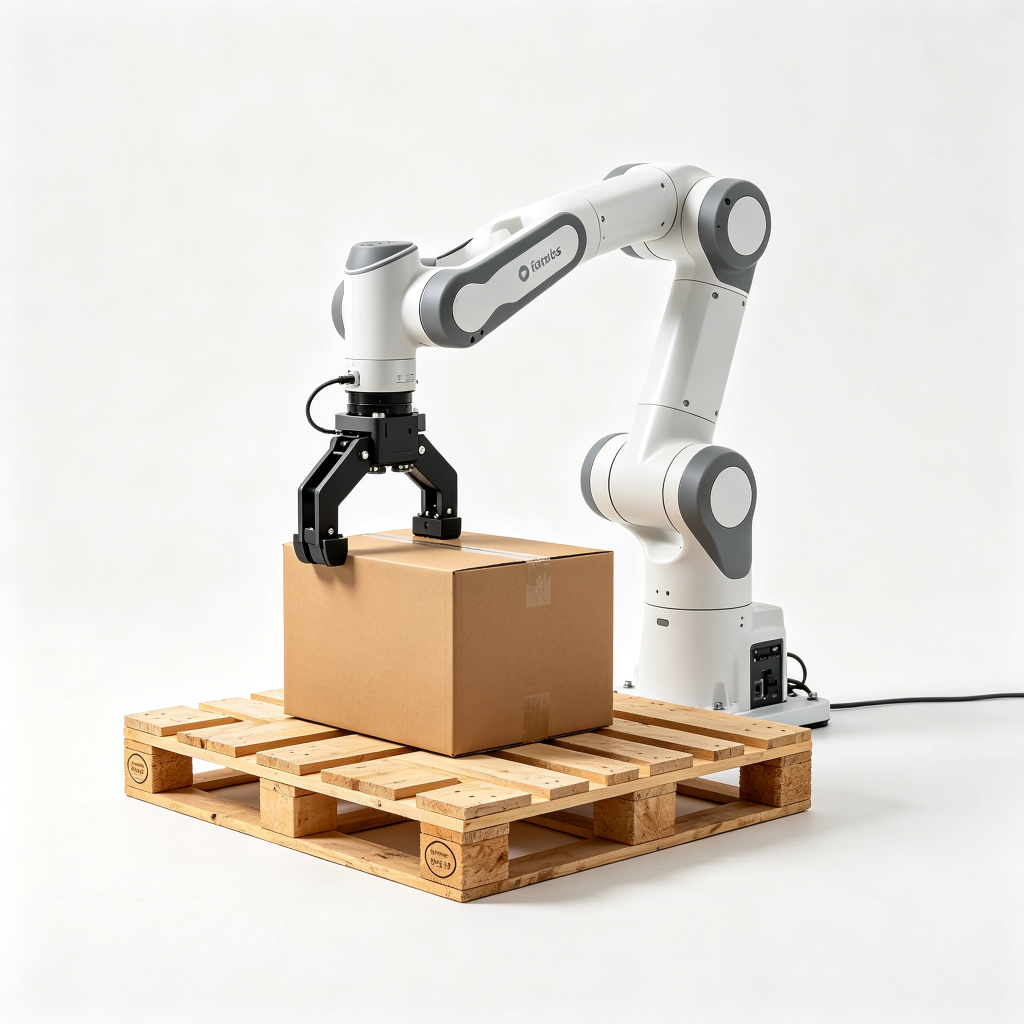
これらの限界から2つの工学ルールが導かれます。第一に、挟み込み形状を可能な限り排除します。グリッパー指とフレーム部材は、指や肢体が閉じ込められるトラップを作らないようにします。平らな面に当たって止まる接触は力を分散しますが、トラップは力を集中させるためです。第二に、実際のツールで力を検証します。ロボットアームの協働定格はグリッパー、真空フレーム、指延長部へ自動的に引き継がれるものではなく、接触評価には手首組立て全体を含める必要があります。手首に質量を追加する張り出しツールを持つコボットは、接触時の慣性と到達容積の両方が変わります。
安全回路構成:性能レベル、チャネル、診断
安全回路は、センサから停止アクチュエータまでの鎖として評価されます。典型的なパレタイザーセルは次の入力を鎖に連ねます。柵扉のインターロックスイッチ、ライトカーテン出力、スキャナ保護フィールド信号、各ステーションとペンダントの非常停止ボタン、ティーチングペンダントのイネーブル装置です。鎖は安全リレーまたは安全コントローラへ入り、ロボットの安全停止機能を駆動し、防護ゾーン内のコンベヤ動作を停止させ、必要に応じて空気圧解放を遮断します。
重傷を負わせ得るセルについて、当社はEN ISO 13849-1に基づきPL dで設計し、通常は冗長チャネルとチャネル監視を設け、1チャネル故障で安全機能が無効にならないようにします。PL eは結果が重大で暴露頻度が高い場面に使用し、PL cは低リスク機能(低エネルギー補助ステーションのガード扉など)に適します。回路図には各装置のカテゴリ、チャネル数、診断カバー率、鎖全体の結果PLを示します。購入者の安全担当者がPL目標を求める場合、その目標は柵への単一ラベルではなく、見積もりの中で部品ごとに回答されるべきです。
- 安全停止機能:ロボットの停止カテゴリに従って定義し、停止指令後にブレーキ係合を確認します。
- リセットロジック:防護開閉後、機械が自動再始動しないこと。操作ステーションで明示リセットを行い、ゾーンの安全を確認します。
- モード選択:生産、セットアップ、保守モードが速度制限と防護挙動を切り替え、モードキーまたはセレクタ自体も監視対象制御部です。
- 診断:チャネル故障、装置故障、バイパス状態をHMIへ報告し記録することで、無効化されたカーテンが静かに放置されず見えるようにします。
CE適合:リスクアセスメント、技術ファイル、宣言
CEマークは出荷時に貼るステッカーではなく、文書化されたプロセスの終端です。機械指令2006/42/ECに基づく適合ルートは、技術ファイルに次を集めます。リスクアセスメントと残留リスク記録、配置図と防護図、性能レベル付き制御系統安全図、規格リスト、安全装置証明書、電気・空気圧回路図、目的言語の取扱説明書、最終適合宣言書です。
購入者の現地では、据付によりリスク状況が再び変わります。単独機械として防護されたセルが、今度は投入コンベヤ、排出包装機、フォークリフト交通、工房には存在しなかった作業手順と接続されます。現地独自の確認が必要です。セルを通り抜けるコンベヤの防護、交通路の床表示、既製レイアウトに合った侵入点、製造者文書と据付状態の間を閉じる残留リスクレビューです。製造者の適合宣言は納品時の機械をカバーし、床上で機器が組み合わされる据付システムについては、インテグレータまたは現地所有者が責任を負います。
SunAura自身の認証、特許、試験記録は、発注前にサプライヤ証拠を確認する購入者向けに認証と特許のページへ掲載しています。機械自体については、次節の項目が受入時の実用チェックリストをカバーします。不足文書は出荷後の事務手続きとして扱わず、保留ポイントとして扱います。
機械別の安全注意
ローレベルケースパレタイザー
ローレベルケースパレタイザーは立位またはピット付近の高さで層を組み、オペレータを層板とケース投入に近づけます。防護の重点は層移載ゾーン、ケースとサイドガイドの間の挟み込み、詰まり除去に使うインターロック扉です。アクセスが床面高さのため、柵周囲の潜り越し・越え越し隙間が最も厳しい監視対象となります。メッシュ自体が問題なく見えても、上から乗り出せる低いパネルは後退距離チェックに不合格です。
ハイレベル層パレタイザー
ハイレベル層パレタイザーは高い位置でケースを供給し、下のパレットへ層を降ろし、約4.5 mの天井高さと中2階を要します。安全根拠は2ゾーンに分かれます。層機構が動作する上部プラットフォームと、パレットが組まれ排出される機械下ゾーンです。階段と中2階アクセスは独自のインターロックと手すり防護を要し、機械下開口部は、落下荷の下に人が立たないよう柵で囲む必要があります。従来層マシンは安定単一SKUで1–3 layers/minで動作しますが、この低いサイクルレートは防護要求を減らさず、どの危険が支配的かを変えるだけです。
協働ロボットパレタイザー
協働ロボットパレタイザーは柵なしレイアウトで、可搬重量10–25 kg、上限8–12 cases/minの軽量ケース・袋スタック向けに寸法取りされます。安全文書はISO/TS 15066接触評価、選択協働モード、グリッパー接触レビュー、装備時の離隔監視を先頭に置きます。製品がコボットの接触限界より重いかサイクルが速い場合、正しい答えは定格モード外のコボットではなく、防護セル内の産業用アームです。
ガントリーパレタイザーシステム
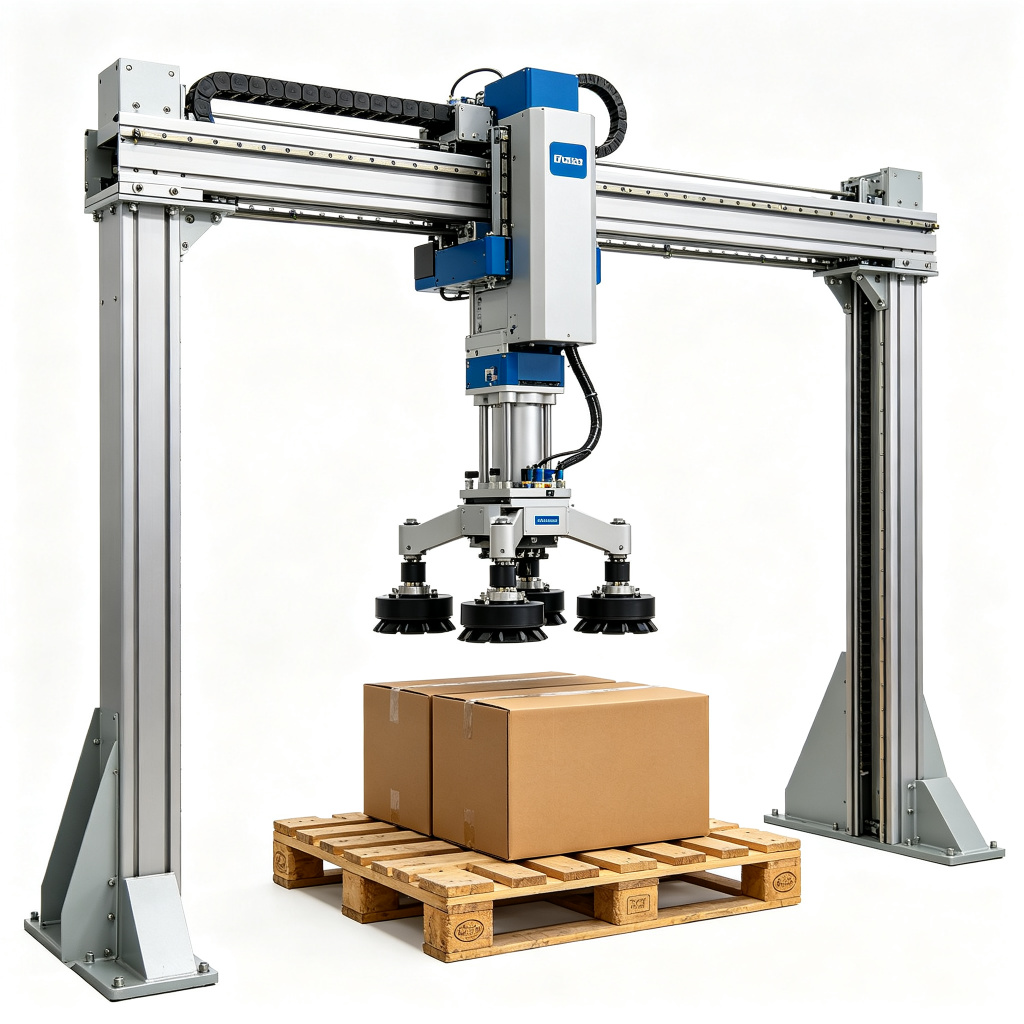
ガントリーパレタイザーシステムは、剛直Z軸と3–4 mの移動容積を持つ固定直交座標軸上を走行します。防護容積はフレームが動作容積を定めるため、多関節アームの走査に比べ平面上単純ですが、垂直フォークと真空レールが移動全体にわたり頭上およびニップ点を生み出します。固定防護がフレーム側面をカバーし、インターロックアクセスがパレット交換をカバーし、走行路下の歩通路には落下荷防護が必要です。この4レイアウトを含むパレタイザーファミリー全体はパレタイザー製品索引に収録しています。
FAT・SAT安全チェックリスト
工場受入試験は製造者工房でセルを試験し、現地受入は据付・ライン接続後に同確認を繰り返します。両チェックリストの安全項目は同じ順序に従います。
- リスクアセスメントが、グリッパー、投入コンベヤ、パレット交換を含む既製構成をカバーしていることを確認する。
- すべてのインターロックスイッチとライトカーテンを点検する。各1回開放または遮断し、ロボットが停止しHMIが故障を報告することを確認し、再始動に手動リセットが必要なことを確認する。
- EN ISO 13855計算に照らして防護後退距離を測定する。カーテンまたはスキャナから最近接危険点までの距離、柵パネルから可動部までの距離、到達表に対する開口寸法。
- ペンダントを含むセル周囲のすべての非常停止ボタンを試験し、停止時間とブレーキ挙動を記録する。
- 制御図に照らして安全回路性能レベルを確認し、各入力チャネルを停止アクチュエータまでトレースする。
- 協働セルを接触場面リストで稼働させ、空アームではなく負荷グリッパーで力と圧力がISO/TS 15066限界内に収まることを確認する。
- ロックアウトと遮断を検証する。主遮断器、空気遮断、残留エネルギー解放点、保守用の掲示LOTO手順。
- 手動、セットアップ、生産モードが設計通り速度と防護挙動を切り替えることを確認する。
- 文書を点検する。適合宣言書、規格リスト、回路図、必要言語の取扱説明書、残留リスク記録。
- 据付現地レイアウトをレビューする。交通柵、セル境界のコンベヤ防護、隣接機器接続で追加された残留リスク。
受入を停止させるよくある不適合
当社のFAT履歴から、署名遅れのギャップは短いリストに集まります。購入者と技術者は、立会者が来る前の事前監査チェックリストとして使えます。
- 床面積節約のため、計算後退距離より危険に近い位置にライトカーテンを取り付けている。対処はカーテンを移動するか、元の距離が有効になるよう停止時間を短くする。
- インターロックスイッチがバイパスされるか信号接点として配線され、扉を開けても故障報告だけでアームが停止しない。
- パネルが手全体を通せるほどグリッパーに近いのに、メッシュが指用寸法で選定されている。
- コボット評価が空アーム向けに書かれ、グリッパー、吸着フレーム、指延長部が接触レビューから外れている。
- 安全リレーがセンサより低いカテゴリで選定され、鎖全体が目標PLを下回る。
- 防護開放後のリセットロジックがなく、扉が閉じるとセルが自動再始動する。
- 技術ファイルにセルレベルのEN ISO 10218-2評価がなく、アームメーカー証明書だけが添付されている。
- 保守手順で残留空気またはサーボ蓄積エネルギーが遮断されず、作業開始前にLOTOを確保できない。
オペレータ訓練、ロックアウト、防護が除去できない残留リスク
防護はリスクを低減しますが、教示の代替にはなりません。オペレータはセルのサイクル、各HMI故障状態の意味、非常停止の位置、ロボットが生産モードの間は身体のどの部位も走査ゾーンに入れないというルールについて訓練を受ける必要があります。保守技術者はロックアウト/タグアウト手順を必要とします。電源遮断、圧縮空気遮断、残留真空と空気圧の解放、柵を開ける前のゼロ動作確認、グリッパーゾーンに手を入れる前の安全状態検証です。
設計と防護の後も機械に残る残留リスクがあります。詰まりを除去する手を伸ばす作業は常に停止と遮断を要し、動いているケースに手を近づけてはいけません。混在交通路でのパレット交換には交通ルールが必要で、アームサイクル中にフォークリフトがセルゾーンへ入らないようにします。製品間のツール交換は運用ガイドの段取り替えシーケンスに従い、グリッパーに触れる箇所ではロボットを安全保持し空気を遮断します。これらの残留リスクは説明書に記載し機械に表示されるもので、手すりで消えると想定してはいけません。
クラスターの他記事との接続
防護判断はレイアウトと能力に紐づきます。ガントリーと多関節アームのパレタイザーレイアウト比較は、リーチとフレーム形式が走査容積、ひいては柵計画をどう変えるかを示します。デュアルステーションロボットパレタイザーの発表ノートは、2つ目の積付位置が安全レイアウトで考慮すべきパレット交換交通をどこで追加するかを説明します。運用面では、ロボットパレタイザーの故障診断と段取り替えのガイドが、適合セルを受入後も安全に稼働させる故障と定期保守をカバーします。ローレベルケース機から高耐荷重アームまで、エンドオブライン製品群の各機械はパレタイザー製品索引に掲載しています。
パレタイザー見積もりを評価する際は、価格比較の前にリスクアセスメント、性能レベル付き安全回路図、防護距離計算、規格リストを求めてください。ケースは速く出せてもこれらの文書を示せないセルは、機械価格の背後に適合コストを抱えており、そのコストは発注段階ではなく受入時または最初の監査で現れるのが通常です。当社技術チームは引き合い段階で購入者と同じ質問を進め、レイアウト確定前に防護容積を製品ミックス、床配置、セル周囲の交通に合わせます。
