ロボットパレタイザーの故障診断:ラインが停止する前の故障・原因・対策
ロボットパレタイザーは稼働期間中、同じ動作を繰り返します。コンベヤからピック、パレットへ横断、層を置き付け、復帰です。ほとんどの故障は劇的な故障停止として現れません。20サイクルに1個の落下ケース、数度傾いた層、リセットで自然に消える真空アラーム、上流パッカーに追いつけなくなるまでじわじわ上がるサイクルタイムとして現れます。ロボットパレタイザーの故障診断とは、これらの初期信号を読み取り、各故障を実際の原因へ追跡し、警報を消して次の再発を待つのではなく根本原因を直すことを基本とする技術です。
本ガイドは、多関節アームパレタイザーで最もよく見る故障パターン、各々の原因と対策の経路、目標時間付きの製品間段取り替え手順、日常点検から年次サービスまでの予防保全スケジュールをカバーします。数値はケース、袋、フレコンバッグを扱う典型的な120 kgまたは180 kgクラスアームの計画帯域であり、自社機械の取扱説明書とFAT記録に照らして検証してください。機種選定の段階であれば、ガントリーとロボットパレタイザーのレイアウト比較がフレーム形式による故障モードの違いを説明し、ロボットパレタイザーの仕組みの技術ノートが、本診断ガイドが前提とする軸動作、可搬重量、リーチ、サイクルタイム計算を解説します。
故障が属し得る6つのシステム
柵を開ける前に、症状を6システムのいずれかに分類します。多くのアラームコードはシステムを直接名指しします。名指ししない場合でも、症状がそこを指しています。
- ロボットアームとコントローラ:サーボ故障、エンコーダ警報、ブレーキ警告、教示点漂移、可搬重量過負荷、サイクルタイム偏差。
- グリッパーとツール:吸盤、真空発生器、指クランプ、クローベルト、フレームフック、ツール取付ボルト、手首ケーブル。
- コンベヤとガイド:投入トラッキング、サイドガイド、ストッパー、芯出し装置、エンコーダパルス、ピックステーションへのコンベヤ速度整合。
- パレットハンドリング:パレットマガジン、パレット供給、積付台クランプ、パレット有無センサ、空・満パレット交換。
- 制御とセンシング:HMIレシピ、視覚または有無センサ、光電・近接スイッチ、安全入力、コントローラとコンベヤPLC間のネットワーク通信。
- ユーティリティ:圧縮空気圧と品質、真空供給、電源、接地、周囲の粉塵と湿気。
実務上のルール:同じピック位置で繰り返す故障はツールまたはコンベヤトラッキングに属し、同じ層高さで繰り返す故障はパレットハンドリングまたは教示幾何に属し、数週間かけて漂移する故障は摩耗、潤滑、または沈下に属し、段取り替え後に現れる故障はその切り替えのレシピ、ガイド、ツール設定に属します。このように分類すれば、実際の問題が滑りコンベヤエンコーダであるのにカップを交換する、という技術者の行き違いを防げます。
故障・原因・対策:実務表
下表は繰り返し発生する故障、確度順の原因、適用すべき対策を列挙します。空気供給は5–6 bar、真空はグリッパー取扱説明書指定レベルを前提とします。機械診断の前に両方を確認してください。低圧症状は摩耗カップ症状と見分けがつかないためです。
| 故障症状 | 推定原因 | 対策 |
|---|---|---|
| 横断中にケース落下。リフト時に真空警報 | 摩耗または硬化した吸盤。空気圧5 bar未満。カップがテープ跡または印刷面に着座 | カップを点検交換する。供給を5–6 barへ回復。取出し位置を調整しカップが平板に着くようにする。各サイクルの真空ゲージ読みを確認 |
| 層上でケースが歪み、毎サイクル同じ角度 | コンベヤトラッキングのオフセット。取出し位置が漂移ストッパーに教示されている。投入ガイドでケースが回転 | 投入コンベヤを再トラッキング。ストッパー位置を確認し取出し点を再教示。サイドガイドを矯正し、ケースがピックステーションへ直角に到着するようにする |
| 層がパレット縁からはみ出す | レシピのパレットまたはケース寸法誤り。パレットが中心から外れて着座。パターン目標オフセット | レシピSKUと寸法を確認。積付台でのパレット芯出しを点検。層パターンをパレット基準に再ゼロ調整 |
| 断続的な真空警報、2回目のピックで消える | 多孔質または湿った段ボール。フォームパッド損傷。継手の真空漏れ。フィルタ詰まり | ボードの湿りと多孔質を確認。フォームパッド交換。継手の漏れ点検。真空フィルタの排水または交換。レシピで再ピックルーチンを有効化 |
| グリッパー圧力故障。クランプが保持しない | レギュレータ設定が低い。ラインフィルタ閉塞。シリンダシール漏れ | レギュレータを5–6 barに設定。フィルタ整備。シリンダシールとロッドを点検。PLCからのグリッパーバルブコイル出力を確認 |
| セル進入時のロボット衝突または故障停止 | 教示点漂移。治具またはコンベヤ干渉。手首でツール緩み | 最後の既知良好プログラムを復元。ツール取付とフランジを点検。干渉を除去。再ホーム後、減速速度で空サイクルを実行 |
| サイクル低下。picks/hが目標未満 | 不要な接近高さ。ブレンドゾーンが狭すぎる。コンベヤがケース待ち。ロボットがパレット交換待ち | 接近・リフト高さを下げる。経路が許せばブレンドゾーンを拡大。投入待機を点検。パレット交換タイマーをサイクル回数に照らして確認 |
| リフト中に袋がクローから滑る | クローベルトまたはグリッパーパッド摩耗。あご圧力不足。袋フィルムの伸びまたは濡れ | ベルトとパッドを締めるか交換。ツール定格内であご圧を上げる。フィルムと包装状態を点検。袋質量を可搬重量定格に照合 |
| FIBCフレコンバッグフックが着座しない。荷が斜めに吊られる | 手首でのフレームツール未着座。スリング摩耗またはねじれ。フックセンサ汚れ | フレームツールを再着座しボルト固定。スリングとフックの摩耗を点検。着座センサを清掃。袋を吊る前に無負荷着座確認を実行 |
| ピックステーションでコンベヤ詰まり | ガイド幅設定が狭すぎる。ライン異物。ケースシールまたはフラップ突出 | 詰まりを除去。ガイド幅をケース寸法へ再設定。上流封函を点検。コンベヤを空で運転し自由動作を確認 |
| 置き付け後、積付台でパレットがずれる | 積付台クランプ未係合。パレットセンサ汚れ。パレット板損傷 | クランプシリンダとセンサを点検。近接センサを清掃または交換。損傷板をリジェクト。供給ごとにパレット基準を確認 |
| 空気消費過多。負荷時にレギュレータ降下 | 継手またはカップシール漏れ。シリンダ漂移。無調整バイパス。ライン径不足 | 継手とカップを超音波漏れ点検。シリンダ漂移試験。レギュレータ負荷曲線を確認。セルのNl/min需要に対する供給ライン容量を確認 |
| 手首ケーブルまたはホースがアームで擦れる | ケーブルキャリア摩耗。配索が張り気味。ケーブル巻き限界を超えてツール回転 | ケーブルキャリアを点検交換。たるみを再配索。手首回転限界を確認。ハーネスをアームとともに動くよう固定し引きずりを防ぐ |
| 再起動後のエンコーダまたは位置喪失警報 | バックアップ電池低下。コントローラ位置喪失。エンコーダケーブル損傷 | 間隔に従いコントローラバックアップ電池を交換。アームを再ホーム。エンコーダケーブルとコネクタを点検。サービスレビュー用に警報を記録 |
| 組まれたパターンがHMI配置と一致しない | 段取り替え後に誤ったレシピ選択。保存せず編集したレシピ寸法。上流でパレットSKU変更 | 正しいSKUレシピを再選択。保存寸法を確認。上流とセルのパレット・ケースSKUを整合。セットアップモード外でのレシピ編集をロック |
| コントローラが毎ピックで可搬重量超過を警告 | 定格より重いケースまたは袋。可搬重量設定でのグリッパー質量計算誤り。グリッパー内部への製品堆積 | 代表ケースを計量。コントローラのグリッパー可搬重量入力を確認。堆積異物を除去。重量が定格超過ならより高可搬重量機へ移す |
落下ケース:診断の進め方
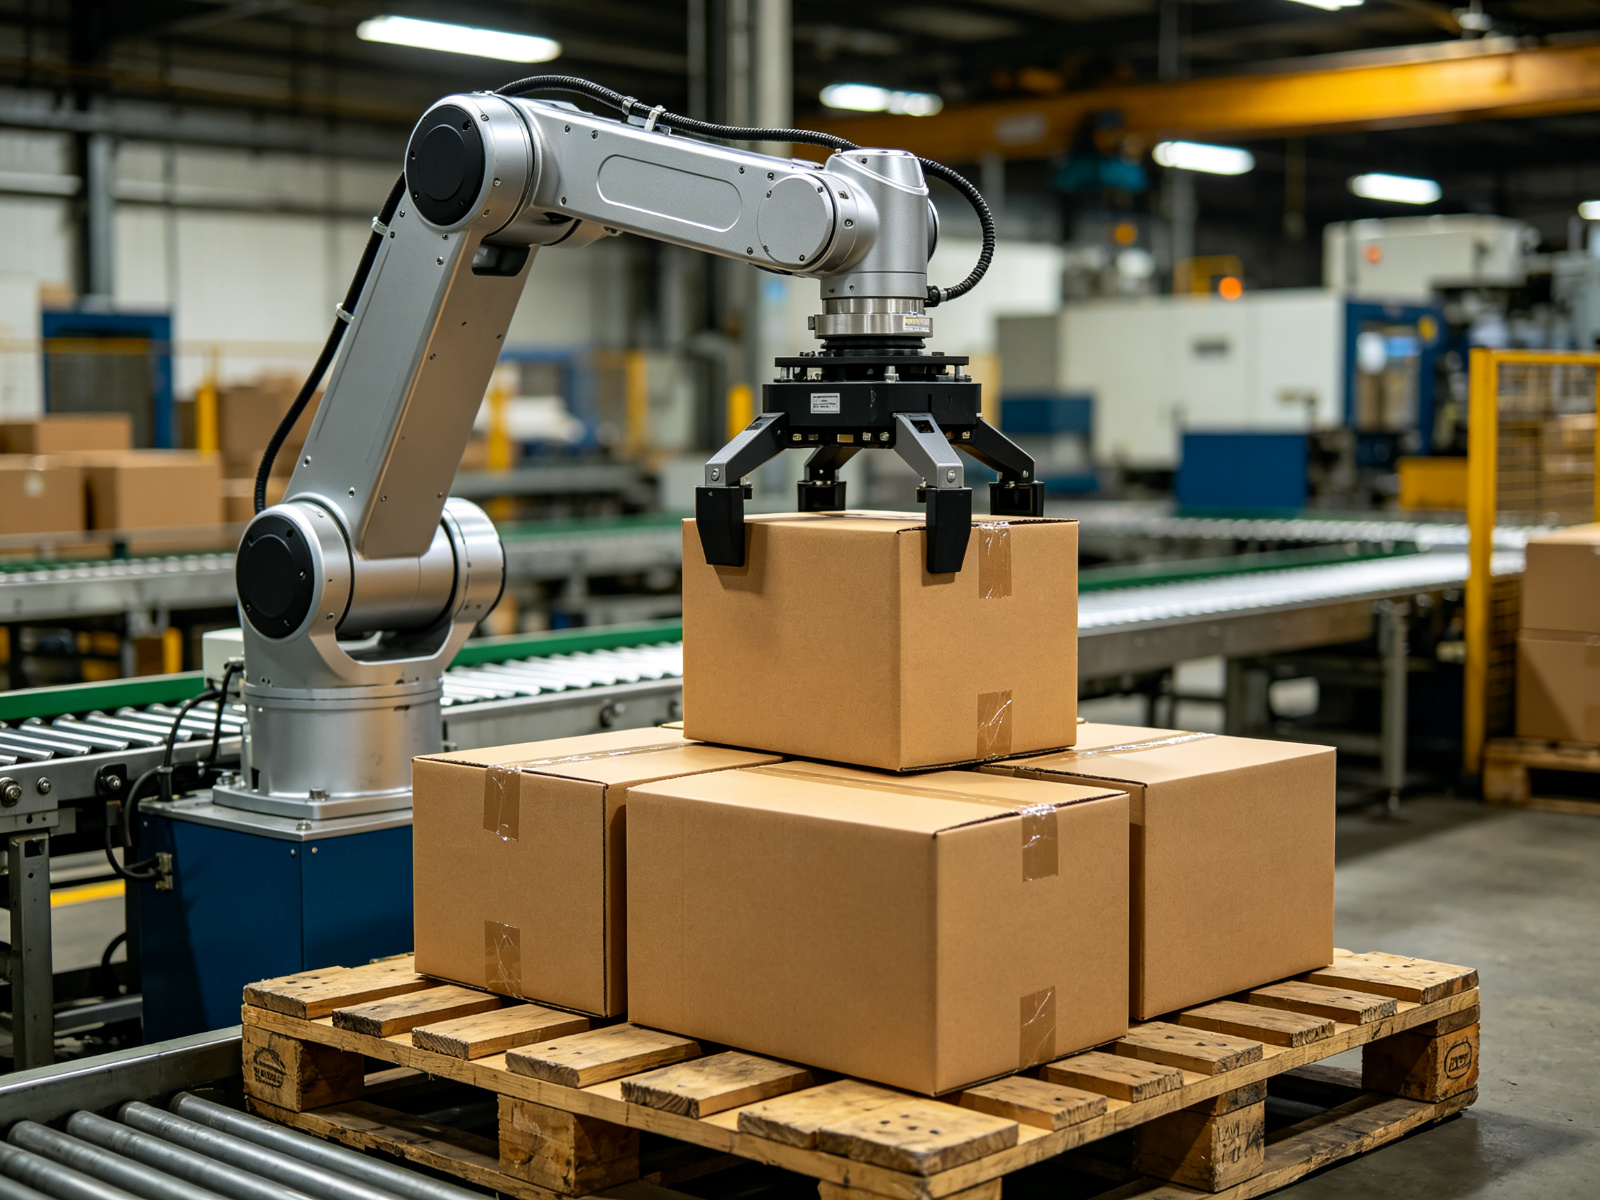
落下ケースは購入者が最初に気づく故障で、ライン前の床に落ちるからです。診断は最も安価な確認を最初に切り分ける順序で進めます。まずHMIまたはゲージの真空読みを確認します。カップがケースに触れた後、許容保持時間内に真空が目標へ達するか。達しなければ問題は吸着側です。目標へ達しても横断中に保持を失うなら、問題はケース重量、カップ状態、またはアーム加速時に開く漏れのいずれかです。
- サイクル中のグリッパーレギュレータ供給空気圧を記録する。5 bar未満では真空発生器が保持できない。圧力を回復し、警報が繰り返すか確認する。
- 各吸盤の切れ目、扁平化したシール縁、硬化ゴムを点検する。乾いた平板でシールするカップも、テープ付きフラップや湿った印刷面では失敗し得る。
- 真空フィルタと継手の漏れを確認する。遅い漏れは低速では通り加速で開くため、速い横断時だけ現れる故障に一致する。
- ケースを計量する。梱包済みケースがグリッパー定格荷重以上なら、すべての部品が健全でも吸着余裕が縮む。それは保守問題ではなく機械定格の問題です。
- 取出し位置がカップを平板に着けるか確認する。フラップ継ぎ目、ラベル、通気穴付きボード上のカップはシールせず、取出し点を20–30 mm移動すると直ることがよくある。
3.5–6 sサイクルでケースを流す120 kgクラスアームでは、1000ケースに1回のピックロスは注視対象です。100ケースに1回なら、上流速度が上がる前にツールを見直すべきライン問題です。コントローラの再ピックルーチンは時折のミスを吸収できますが、悪化し続ける摩耗パターンの対策にはなりません。
層の歪みとパターン漂移
層の歪みは2種類に分かれ、混同すると技術者を誤った機械へ向かわせます。すべてのケースがピックステーションへ到着する時点で既に回転していれば、故障は投入側です。ガイドのアライメント不良、ストッパーがケースを位置決めしない、またはコンベヤエンコーダの滑りでストッパータイミングが漂移します。ケースは直角に到着するのにグリッパーから出ると回転していれば、故障はツール側です。カップ間隔、指接触、またはケースをねじらせるリフト経路です。
数週間かけて成長するパターン漂移は、単発事象ではなく沈下から始まるのが通常です。積付台がずれる、パレット基準センサの読みが変わる、またはツールの取付ボルトが繰返荷重で緩みます。確認手順:パレットが機械基準に対し積付台へ直角に着座していることを確認、レシピのパターン目標オフセットを読み取り、現在の第1層置き付けを最後の既知良好記録と比較し、機械基準が確認された後にのみ再ゼロ調整します。基準を確認せずパターンを再教示すると、漂移をあと数週間隠すだけです。
真空とグリッパーの故障
ケースセルの空気式真空グリッパーは供給圧5–6 barで平均40–80 Nl/minを消費し、ケース面1個に1個の吸盤、またはケース上面に広げるフォームパッドを使用します。真空回路には独自の故障曲線があり、最初にフィルタが詰まり、次にカップが摩耗し、次に継手が緩み、最後に発生器のシールが劣化します。サイクルごとの真空保持時間を記録してください。保持時間の段階的上昇は、落下が起きる前の最も早い摩耗信号です。
- カップ:毎週点検でシール縁を確認。1個ずつ交換せず組で交換し、吸着バランスを均等に保つ。
- フォームパッド:裂け目と圧縮された溝を点検。摩耗パッドは縁から漏れ、撓む段ボールを保持できない。
- 継手とチューブ:ラインを遮断して締め付ける。毎サイクル曲がる手首付近の亀裂を確認する。
- フィルタ:PMスケジュールに従い排水または交換。詰まったフィルタは保持率とピーク真空の両方を下げる。
- グリッパー質量:後から追加するカップ、パッド、継手はすべて可搬重量を消費する。ツール変更後はコントローラへグリッパー質量を再入力する。
袋とフレコンバッグのハンドリング故障
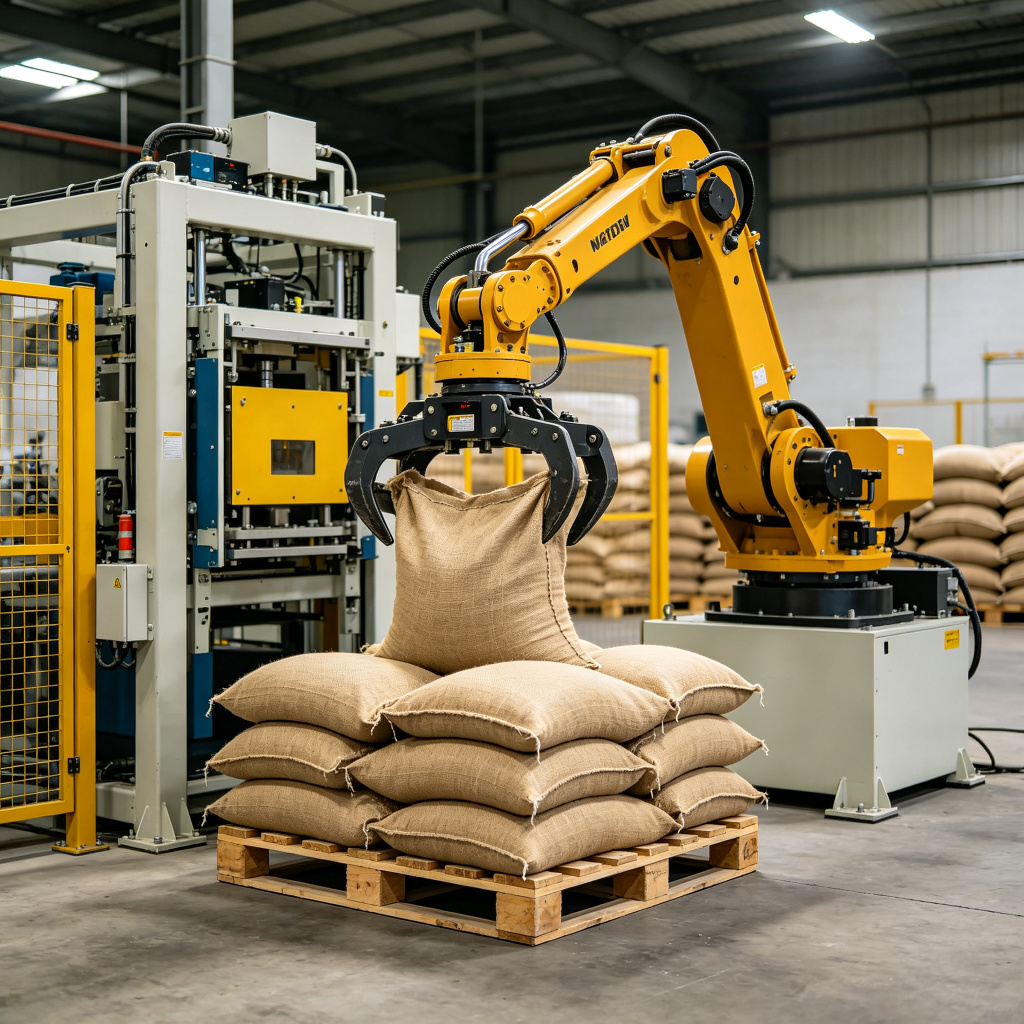
クローツールとフックツールは、吸着パッドとは別の荷姿を扱います。織布袋、紙袋、FIBCフレコンバッグは柔軟で把持内で移動し、平らな上面ではなくスリングループまたはあご面を呈します。よくある故障はあご摩耗、ベルト滑り、スリング疲労、着座センサ誤読です。高耐荷重ロボットパレタイザー 180 kgクラスでは、フレームツールが4本のスリングでフレコンバッグを担ぎます。四半期点検ごとにスリングの縫い目抜け、摩耗、ループ摩耗を点検し、目に見える故障を待たず、疑わしければスリングを交換してください。
袋質量は可搬重量境界を越えて問題になります。定格可搬重量を超えて這い上がった充填済み袋、または環境湿度で濡れたフレコンバッグは手首を余裕外へ押しやり、コントローラの可搬重量警告はアーム停止前の最後の信号です。製品が日常的に定格付近にあるなら、警告閾値を下げて調整するのではなく、より重い可搬重量クラスへの移行を検討してください。
段取り替え:手順、目標時間、初品確認
SKU間の段取り替えは、避けられる故障の多くが生まれる場所です。セルは製品Aで正常に動作し、製品Bへ切り替えた後、レシピ、ガイド、ツールが部分的にしか設定されていないため、次のシフトはケース落下や歪んだ層を積むことになります。以下の手順は、ケースセルでグリッパー共通の切り替えを目標30分、グリッパー自体の交換を要する場合は45–60分とします。時間は参照目標であり、最初の3回の段取り替えを計測した後は、自ラインの実測ベースラインで置き換えてください。
段取り替え前の準備(ライン停止前)
- 新ケース寸法、パレット寸法、層パターン、レシピ番号をHMIに準備する。レシピファイルが存在し保存できることを確認する。
- 予備カップ、指パッド、または代替グリッパーをボルトとケーブルコネクタ付きで準備する。
- 新ケースのサンプルとサンプルパレットをピック・積付ステーションに用意する。
- 前SKUの残りケース、未完了層、空パレットをセルから除去する。
目標時間付き段取り替え手順
| 手順 | 作業 | 目標分 |
|---|---|---|
| 1. 安全状態 | セルを現在の層まで終えさせ、アームをパーク、セットアップモード選択、グリッパーに触れる箇所の空気遮断。残留動作のないことを検証 | 3 |
| 2. レシピ読込み | HMIで新SKUレシピを選択。ケース長さ・幅・高さ、パレット寸法、層数、パターン向きがサンプル製品と一致することを確認 | 5 |
| 3. ツール点検または交換 | 共通グリッパー:カップと指を点検、新ケース幅へ間隔調整。グリッパー交換:ボルト除去、ホース・ケーブル切断、新ツール着座、フランジボルトトルク締め、再接続後に空気と真空を検証 | 共通8 / 交換25 |
| 4. コンベヤガイドとストッパー | サイドガイド幅をケース寸法+走行クリアランスに設定。取出しストッパーと芯出し装置を再位置決め。ケースが直角にピックステーションへ供給されることを確認 | 4 |
| 5. 取出し・置き付け教示検証 | 減速速度で空サイクルを実行。サンプルパレットに対し取出し高さ、接近オフセット、置き付け高さを確認。層上でケースが芯出しされなければ教示点を修正 | 7 |
| 6. 初品・初層検査 | 通常速度で3ケースを流す。真空保持、層上のケース直角、パレット基準を確認。最初の完成層のはみ出しとパターン一致を点検 | 5 |
| 7. 再始動と監視 | 生産モードへ戻しセルを解放。最初の2パレットを注視。次回ベースライン用に段取り替え時間と実施調整を記録 | 3 |
共通グリッパー合計目標:3 + 5 + 8 + 4 + 7 + 5 + 3 = 35分。グリッパー交換ありの場合、手順3が25分へ上がり合計目標52分です。段取り替えが恒常的に目標を超える場合、ボトルネックは多くが教示検証です。新レシピの取出し・置き付け点が保存されていないため、技術者が毎回ゼロから再教示します。レシピごとに検証済み教示点を保存すれば、初回製品後はその手順が半減します。
ライン解放前の初品承認
- サンプルピックごとに真空または把持が保持し、初回サイクルで再ピックがトリガーされない。
- ケースが層上に平らに直角に着座し、隅で回転しない。
- 層パターンがHMI配置と一致し、ケース縁はパレット輪郭内に収まる。
- 供給後のパレット基準読みが正しく、積付台クランプが係合する。
- 新製品のサイクルタイムが上流ライン速度の目標帯域内に収まる。
予防保全:日常から年次までのスケジュール
予防保全は、上記の摩耗曲線を計画外停止ではなく計画作業へ変えます。以下のスケジュールは作業を日常、週次、月次、四半期、年次の間隔に分けます。日常作業は各シフト、オペレータまたはラインリーダーが数分で実施し、年次項目はサービス支援を受けて実施し保守ファイルへ文書化します。
| 間隔 | 保守作業 | 責任役割 |
|---|---|---|
| 日常(各シフト) | 目視巡回:落下ケースなし、セル内異物なし。サイクル時の供給圧5–6 barと真空読みを確認。有効アラームまたは故障履歴のないことを確認。積付台とパレットステーションの損傷を点検。異常な空気漏れやサーボ音に注意。柵とインターロック状態を確認 | オペレータ/ラインリーダー |
| 週次 | 吸盤、パッド、指表面の摩耗を点検。センサと光電センサを清掃。ツール取付ボルトと手首ケーブル配索を点検。ガイドとコンベヤの堆積異物を除去。指定給脂箇所へ給脂。コンベヤベルトまたはチェーンの張りとトラッキングを点検 | 保守技術者 |
| 月次 | エアフィルタとレギュレータの排水。コンプレッサ給気の油分/水分を点検。インターロックスイッチ、ライトカーテン、非常停止機能を試験。コンベヤエンコーダパルスを取出し位置に照合。シリンダ漂移とシール状態を点検。アラームログとサイクル回数傾向をレビュー。空気圧継手の漏れを点検 | 保守技術者 |
| 四半期 | 取扱説明書に従いギアボックス油の状態と油量を点検。手首と軸のバックラッシを測定。ケーブルキャリアとハーネスの擦れを点検。袋ツールのスリング、フック、クローパッドを点検。ブレーキ保持と停止時間記録を確認。ツールとフレームの構造ボルトを増締め。コントローラプログラムとレシピファイルをバックアップ | 保守技術者(サービスレビュー付き) |
| 年次 | 安全システム全体レビュー:停止時間、性能レベル鎖、装置証明書。稼働時間に従い摩耗品を点検交換。基礎とアンカーボルトを点検。可搬重量とサイクル時間を定格に照合。予備部品リストを更新。耐用寿命を超えたセンサを較正または交換。サービス報告を文書化し機械記録を更新 | サービスエンジニア/インテグレータ |
日常点検の目的
日常巡回は、次のシフトまでに停止事態となる故障を捉えます。圧力ゲージの低下、夜間に裂けたカップ、粉塵の溜まったセンサ、台上で傾いたパレット板です。目視的かつ短時間で、柵を開けずツールにも触れません。指摘事項は記録して週次作業へ計画し、その場で解消しません。
週次・月次作業:摩耗品
週次点検は製品に接触する部品をカバーします。カップ、パッド、指、ベルト、位置を読むセンサです。月次作業はユーティリティ側をカバーします。空気準備、安全装置、エンコーダ整合、シリンダ状態です。月次のアラームログレビューは遅い傾向が現れる場面です。真空保持時間が月を通して上昇している、または再ピックが週2回現れるなら、それは非常事態ではなく計画ツール交換です。
四半期・年次作業:機械自体の状態
四半期点検は機械内部の摩耗を見ます。バックラッシ、ケーブル寿命、ギアボックス状態、スリング疲労、ブレーキ挙動です。年次作業はシステム全体へ引き戻ります。適合記録に対する安全性能、可搬重量定格に対する稼働時間、基礎状態、予備部品カバーです。サービス記録は暦月だけでなくサイクル時間に紐づけてください。2シフトで稼働するセルは、名目の年次間隔が示すより速く摩耗を蓄積します。
空気供給:多くの故障が前提とするユーティリティ基準
圧縮空気はグリッパー、クランプ、プッシャー、真空発生の土台です。ケース真空グリッパーは5–6 bar供給で平均40–80 Nl/minを消費し、クランプまたはクローツールは固有のシリンダ需要を追加します。機械診断の前に、ヘッダーではなく負荷状態で供給が定格圧力をセルへ届けていることを確認してください。静止時6 barを読むレギュレータが把持時4.5 barへ下がるなら、問題はライン径、フィルタ、または漏れです。乾燥・ろ過された空気を保守作業の一部として扱ってください。ライン内の水分はシールを傷めカップの吸着を不能にし、詰まったフィルタは摩耗グリッパーと同じ症状を呈します。
- 圧力と真空読みを日常記録し、漂移と比較するベースラインを持つ。
- フィルタを月次排水。エレメントは推定ではなく状態で交換する。
- 月次訪問時に超音波検出器で継手を漏れ点検。各継手が小さく見えても、漏れは多数で積み重なる。
- 将来のシリンダやカップ追加を含め、ピーク需要に合わせて供給容量を選定する。
ログ、傾向、レビューすべきデータ
読む姿勢さえあれば、コントローラとHMIは証拠を保持します。毎週、サイクル回数、picks/hour、再ピック回数、アラーム履歴、真空または把持保持時間をレビューします。現在週をSAT後のベースラインと比較します。再ピック回数の上昇はツール摩耗を指し、アラームなしのpicks/h低下は経路またはコンベヤ待ちを指し、同じピック位置での反復アラームはランダム故障ではなく幾何またはガイドの問題を指します。
段取り替えログを残してください。SKUペア、開始・終了時間、実施調整、交換部品。同じSKUペアを3~4回サイクルした後、目標時間は実測ベースラインとなり、時間を超える段取り替えには調査すべき特定手順があります。レシピファイルと教示点は四半期ごとにバックアップし、コントローラ故障でライン依存の検証済みパターンが消えないようにします。
インテグレータまたはサービスエンジニアへエスカレーションするタイミング
社内保守の境界を超える故障があります。再ホーム後に戻る反復サーボまたはエンコーダ故障がアームに現れたとき、四半期点検でバックラッシまたはブレーキ挙動が不合格となったとき、安全装置がリセットできないか安全入力が原因不明の故障を示すとき、計量で製品が定格内と確認された後も可搬重量警告が持続するとき、またはコントローラ・ソフトバックアップ復元後に故障が続くときは、回避策を無理に押し通さずエスカレーションします。社内チームは安全パラメータを変更したり、性能レベル設定を下げたり、ライン稼働のため装置をバイパスしたりしてはいけません。
よくあるセルの機械別注意
診断経路は機械の荷とツールによって変わります。自動袋パレタイザーはクローとスリング状態が中心で、アームを見る前にあご圧、ベルト張り、袋フィルム状態を注視します。コンパクトケースパレタイザーは投入が短くガイドがタイトなため、歪みの第一確認はガイド幅とレシピ寸法です。4軸ロボットパレタイザー 120 kgはケースと軽量袋の中間帯域をカバーし、このセルの可搬重量警告は通常、製品が重くなったかグリッパー質量の入力誤りのいずれかです。180 kg高耐荷重アームはフレコンバッグと重袋を担ぎ、スリングとフレームツールの点検が四半期リストの中心となり、高負荷下の手首を守るためサイクル速度は控えめに保たれます。
SunAuraの各製品タイプの可搬重量クラスとツール選択肢を含むエンドオブライン製品群全体はパレタイザー製品索引に収録しています。本ガイドの対策後も故障パターンが繰り返す場合、次のステップは製品の重量、速度、包装形態を機械定格と照合することです。容量の限界で購入されたセルは、どのスケジュールでも除去できない保守症状を現します。
クラスターの接続
安全稼働がすべての保守作業の枠組みとなります。パレタイザーの安全とCE適合の適合ガイドは、防護距離、インターロック、サービスのためにセルへ侵入できる条件を律する規格をカバーします。ロボットパレタイザーの仕組みの技術深掘りは、ここで使う故障閾値の背後にある軸動作、可搬重量計算、サイクルタイム数値を説明します。そしてガントリーとロボットパレタイザーフレームのレイアウト比較は、なぜガントリーの固定移動が多関節アームとは異なる摩耗箇所の組を生むかを示します。
日常点検を実行し、傾向を記録し、根本原因を直し、段取り替えを時間管理されたシーケンスに保ってください。パレタイザーの停止時間の多くは突然の故障ではなく、数サイクル読み取られなかった小さな故障です。報われる保守習慣は、その都度、症状、読み取り値、対策を書き留めることです。同じパターンの3回目の発生が、ゼロから始めるのではなく照合できる記録を持つようにします。
