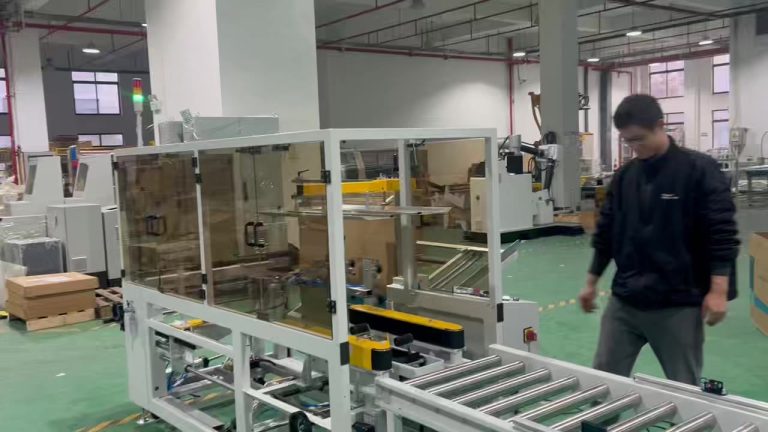
エンドオブライン段ボール包装ラインの構成方法:ブラジルの実案件から学ぶ製函機・コンベヤ・封函機の寸法選定 お見積り前にいただくご質問の多くは「どのブランドか」ではなく、「自分にはどの程度の自動化が実際に必要か」です。自動化を行き過ぎると、使われない装填ヘッドや制御装置に費用を払うことになり、自動化が不足すると、購入のきっかけとなった手作業のボトルネックが残ります。本稿では、ブラジルのお客様向けに製作・試験した2基のラインを例に、それらの判断をステーションごとに、また判断の境界線がどこにあるかを示します。併記の納品記事では製作過程とお客様の承認を扱い、本稿は選定・寸法・受入確認に焦点を当てます。 最初の判断:ライン構成か、単体機械か 現在、機械間の製品移動が手作業で行われ、その手運びが現場を遅くしている場合、ライン仕様を検討する価値があります。ブラジルのお客様が挙げたきっかけはよくあるものです。作業員が独立した封函工程の間を箱ごと手で運んでおり、仕事量以上の人員が現場に必要になっていました。2つ以上の包装工程が手でつながり、その間の人手が複数名になる場合、コンベヤで連結し投入高さを揃えれば、定められた期間内に投資効果が出るのが一般的です。工程が真に独立している、別シフトで稼働する、または別エリアにある場合は、単体機械のほうがレイアウトの柔軟性を保ち、過剰設備を避けられます。 お客様は2つの独立包装エリアに対し、1基ではなく2基のラインを選択しました。これ自体が構成判断です。1基の共有ラインでは製品を床面横断で運ぶ必要が生じ、故障や寸法切替の際に両エリアが同時に停止します。2基の対応ラインは各エリアを独立させ、一方を調整している間も他方を稼働できます。コストは設備の重複ですが、効果は稼働率と運搬距離の短縮であり、どちらも購入者様が現場レイアウトに照らして数量化できる項目でした。 ラインを決める3つの自動化選択 選択1:自動製函か、半自動製函か 半自動製函機は、各ブランクを人が供給する必要があり、ブランクが置かれると成型して底面を封着します。全自動の製函機は、自身のマガジンからブランクを引き出し、作業員の供給なしで稼働します。判断の境界は箱の数量と、機械前に立つことになる人のコストです。シフト数百箱未満であれば、半自動機に供給する作業員がそれだけでフルタイムコストになることは稀です。製函が連続作業になり、同じ人を他所でも必要とする段階では、自動マガジンがそのポストを廃止し、定常レートでラインへ供給します。ブラジルのラインは2エリアにわたり連続シフトで稼働するため、自動製函が一貫した選択となりました。 選択2:手動装填か、自動装填か 購入者様が全自動化を見送ったのがこの工程で、判断には妥当な理由があります。製品を箱へ入れる自動ケースパッカーには、定義された製品、安定した単一SKUの連続稼働、そのパックパターンに合わせた装填ヘッドが必要です。同じ製品が長時間・大量に流れる場合にコストを回収します。ブラジルのお客様は製品と入り数が混在し、箱を閉じる前に人が内容物を確認したいとお考えでした。そのためラインは手動装填ステーションを残しつつ、後から自動ヘッドを受け入れられるようコンベヤと封函機をあらかじめ容量確保した寸法で製作しており、ライン全体を交換せずに判断を反転できます。 選択3:自動封函か、半自動封函か 半自動封函機は、作業員が天面フラップを手で折り、箱をテープヘッドへ押し込む必要があります。自動機は箱が通過する間にフラップを折り封着し、作業員の操作を要しません。箱が装填ステーションからコンベヤで既に到着しているため、自動折り込み区間を追加することでラインを連続化し、2つ目の手動ポストを廃止できます。自動製函機に半自動封函機を組み合わせると、最後の工程で最も遅い部分が手動のまま残るため、2ステーションは同じ自動化水準で揃えました。 数値的境界を持つ判断フレームワーク 上記3つの選択は、実際の購入判断の順序に沿った一連の手順へ整理できます。以下の閾値は普遍定数ではなく計画用の数値ですが、ご自身の数値と照合する出発点になります。 シフトあたりの箱数を数えます。数百箱未満であればまず半自動製函機を検討し、製函がシフトを通じた連続作業であれば自動マガジンを指定します。
Nov 22, 2026
記事を読む →
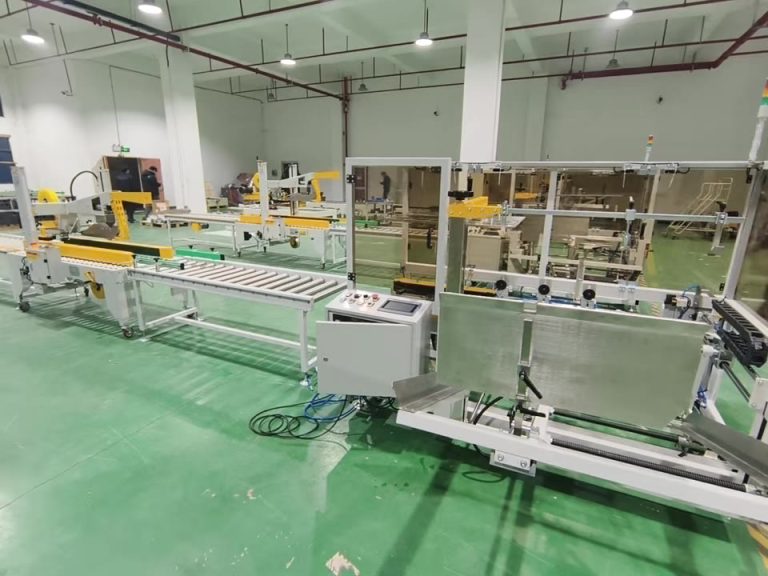
ブラジル向け自動ケースパッキングライン2基:平ブランクから封函済み段ボール箱まで、木箱梱包前に工場内で実証試験 2026年11月、当社はブラジルのお客様向けに、2基のエンドオブライン(最終包装)ケースパッキングラインの製作と試験を完了しました。各ラインは平坦な段ボールブランクを取り込み、製函して底面を封着し、空の段ボール箱を装填ステーションへ搬送した後、天面フラップを折り込んでテープ封函します。2基ともお客様の実際の箱寸法で工場フロア上を稼働させ、お客様は試験動画を確認のうえ書面で承認し、その後に初めて機械を輸出用木箱へ梱包しました。本稿では、製作内容、各ステーションの連携動作、およびお客様が実際に承認した項目を順にご紹介します。 ご発注内容とその理由 購入者様は2つの独立した包装エリアを運用しており、1基の共有ラインではなく、エリアごとにラインを1基ずつ導入することをご希望でした。理由は実務的です。一方のエリアが箱寸法の段取り替えや定常点検で停止しても、もう一方は稼働を続けられます。また2基構成により、作業員が充填済み製品を運ぶ距離を抑えられます。そこでご発注いただいたのは、レイアウトが同一の2基のラインで、それぞれ次の4ステーションで構成されています。底面封着付きの自動製函機、モーター付きローラーコンベヤ、作業員が開いた箱へ製品を入れる手動装填ステーション、そして天面を折り込んでテープ封函する自動封函機です。 使用する段ボール箱は標準的な一般段ボール箱(RSC)で、ラインは一度に1フォーマットの箱に対応し、フォーマット間には定められた段取り替えを行います。お客様が重視されたのは、単一SKUでの最高速度ではありませんでした。現場で最も遅かった2つの手作業工程——手で箱を開いて底面にテープを貼る作業、装填後に天面フラップを折ってテープを貼る作業——を自動化しつつ、各箱に何を入れるかを管理する担当者を装填位置に1名残すことでした。 ライン構成:各ステーションの役割 1. 底面封着付き自動製函機 製函機はラインの先頭に配置されます。平ブランクの束をマガジンに投入すると、機械が1枚ずつブランクを引き出し、成型ヘッドで整えて底面フラップを閉じ、底面封着ヘッドがテープを貼ります。成型済みの空箱は、四角く整った状態で天面を開いたまま排出され、装填を待ちます。このステーションはHMIと操作パネルを備えた安全ガード枠で囲まれており、全景動画の右側に映っています。安全囲いにより、機械のサイクル中に作業員の手がピックアップ部やフラップ閉鎖機構へ触れることを防ぎます。 手作業による製函を機械化すると、現場全体のリズムが変わります。人が手で箱を開いている工程は、多くの場合、装填ステーションが待たされるボトルネックです。製函機が整然と開箱を供給することで、コンベヤと装填作業員がペースを決める側に回ります。また、手折り底面のばらつき——箱の歪みやテープのシワが生じやすい箇所——も解消されます。 ブランク用マガジンは、シフト分の全段ボールを入れるのではなく、稼働分の束を保持できる大きさとしています。これにより機械の設置面積を抑え、作業員は通常の装填サイクルの合間にブランクを補充できます。HMIの残材警告により、マガジンが空になる前に作業員へ通知され、サイクル終了後にブランク切れで停止する事態を防ぎます。マガジンへの補充は短時間で頻回な作業となるため、1名の作業員がコンベヤと装填位置を行き来する既存の動きにも無理なく収まります。 2. モーター付きローラーコンベヤ 製函機と封函機の間では、開箱がモーター付きローラーコンベヤ上を搬送され、この区間が手動装填ゾーンを兼ねています。ローラー面は機械の入・出力高さと水平に揃っているため、箱は持ち上げ動作なしに受け渡されます。ガイドレールが移動中の箱を真っ直ぐに保ちます。コンベヤはシステム内のバッファです。開箱の待ち行列を保持することで、作業員が目前の箱への充填作業をしている間も製函機のサイクルを継続させ、装填位置の短い停止が即座に製函機を止めることを防ぎます。 コンベヤ長さは平面図だけで決まるものではありません。製函機と装填位置の間のバッファ量を定める要素です。3〜4箱分の開箱を保持できる長さがあれば、作業員がラベル処理や包装確認で一時停止しても製函機はサイクルを継続でき、作業員も空箱を待たずに済みます。短すぎるコンベヤは、細かな停止をすべて製函機へ伝えてしまい、製函機は始動と停止を繰り返し、本来の安定したリズムを失います。本件では、2つの包装エリア全体の設置面積をコンパクトに保ちつつ、少量の待ち行列を保持できる長さに設定しました。
Nov 22, 2026
記事を読む →
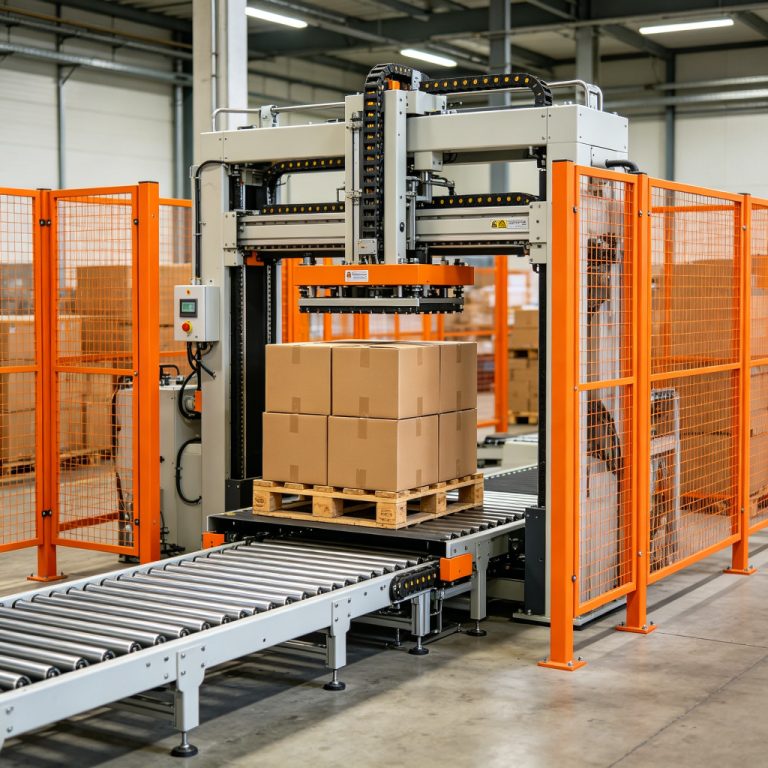
パレタイザーの安全は、ロボットが最初のケースをピックする前から始まる パレタイザーの安全は、エンドオブラインセルが構想から床スペースへ移るとき、包装技術者が最初に問う項目であり、顧客が受入試験で発見したくない最後の項目でもあります。パレタイジングロボット、層マシン、ガントリーフレームは、10 kgから180 kgのケース、袋、ドラム缶、バルク荷を扱い、持ち上げ、横断、置き付け、復帰のサイクルを繰り返します。動作自体は予測可能ですが、その周囲の危険はそうではありません。歪んだ層を整えようと手を伸ばすオペレータ、詰まりを解くため柵を乗り越える保守技術者、セルの排出側を横切るパレットトラックは、防護と安全回路の寸法が誤っていればいずれも負傷し得ます。 本ガイドでは、SunAura Machineryがエンドオブラインセルのパレタイザー安全とCE適合にどのように取り組むかを整理します。適用される指令と規格、防護の選定と離隔、最小防護距離の計算方法、協働ロボットの力制限の確認方法、FATとSATで期待すべき文書です。数値は工場受入検査で検証すべき計画帯域であり、該当国内法規に基づく製造者自身のリスクアセスメントの代替ではありません。セルを比較中であれば、ガントリーとロボットパレタイザーのレイアウト比較の姉妹記事がフレーム形式による防護容積の変化を扱い、ロボットパレタイザーの故障診断と段取り替えの運用ガイドが、防護だけでは防げない日常の故障をカバーします。 規制枠組み:機械指令と整合規格 EU市場に上市される機器について、基本となる法的文書は機械指令2006/42/ECです。柵高さや停止距離を直接規定するものではなく、製造者が危険を特定し、各危険のリスクを評価し、設計、防護、使用上の情報によってそのリスクを許容水準まで低減することを求めます。適合ルートは、署名済みCE適合宣言、10年間保管の技術ファイル、機械へのCEマーキングで完結します。適合宣言のないパレタイザーや、実際には準拠していない規格を記載した宣言付きの機械を購入すると、その適合ギャップは輸入者の通関検査または後の労務監査で表面化します。 EN ISO 13849-1:安全関連制御の性能レベル EN ISO 13849-1は、制御系の安全関連部品をaからeまでの性能レベル(PL)で格付けします。重傷を負わせ得るロボットセルの典型的な目標はPL d、最も高リスクの機能にPL
Nov 22, 2026
記事を読む →
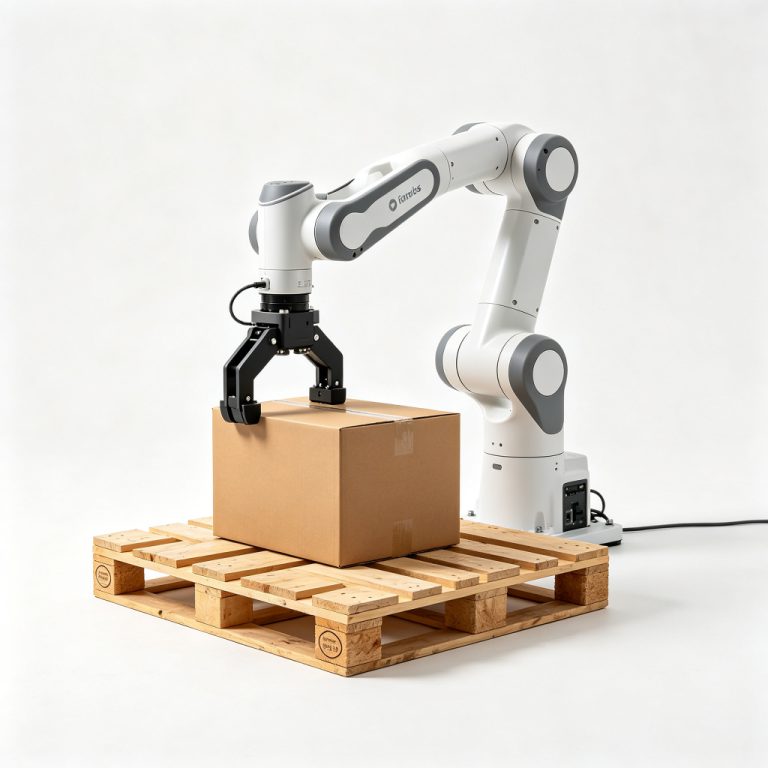
ロボットパレタイザーのコストが実際にカバーするもの 機械価格を据付、ツール、運用経費と分けずにロボットパレタイザーの価格見積もりを求めると、最終請求書と合わない数値が出てきます。本分析では7–10年の期間で総所有コスト(TCO)を通して整理します。USDでの機械帯域、機械価格外にある項目、電力・空気・保守の年間運用コスト、ロボットが代替する人手パレタイジングの労務ベースライン、前提を表に記載した回収計算事例です。すべての数値は予算段階での比較用計画帯域で、正確な価格は実際のケース・パレット・パターン・現場データに照らしてFATで確定します。 コストの層は4つあります。1層目はセル自体で、アーム、グリッパー、コントローラ、投入・排出コンベヤ、防護、ベースフレームです。2層目は現地までの経路で、輸送、梱包、吊り込み、現地準備、据付です。3層目は試運転で、現地受入試験、パターン試験、レシピ設定、オペレータ訓練です。4層目は年間を通じたランニングコストで、電気、圧縮空気、予防保全、摩耗部品、セルに付き添う人手です。1層目だけを示す見積もりは所有コストを過小評価し、機械価格だけに基づく回収はリターンを過大評価します。 セルタイプ別の機械価格帯(USD、EXW、参考値) 下表の帯域は、使用するアームクラスとレイアウトでパレタイザーセルを分類したものです。輸送、据付、SATを除いた機械本体のみの計画範囲です。可搬重量、リーチ、サイクルタイム、毎分ケース数は機械クラスが一般的に達成する工学帯域で、レイアウト段階で製品データに合わせます。 セルタイプ 機械価格帯(USD、EXW) 典型的な適用 レート・可搬重量帯域 入門協働ロボットセル $35,000–$55,000 軽量ケース、低能力ライン、柵なしまたは軽防護 可搬重量10–25 kg、一般16–20 kg。上限8–12
Nov 22, 2026
記事を読む →
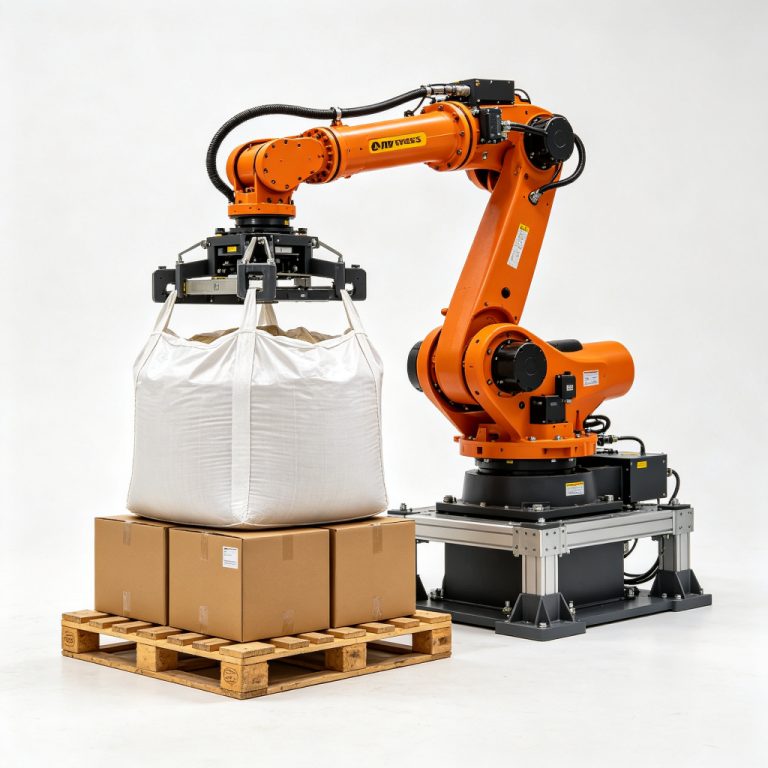
ロボットパレタイザーの故障診断:ラインが停止する前の故障・原因・対策 ロボットパレタイザーは稼働期間中、同じ動作を繰り返します。コンベヤからピック、パレットへ横断、層を置き付け、復帰です。ほとんどの故障は劇的な故障停止として現れません。20サイクルに1個の落下ケース、数度傾いた層、リセットで自然に消える真空アラーム、上流パッカーに追いつけなくなるまでじわじわ上がるサイクルタイムとして現れます。ロボットパレタイザーの故障診断とは、これらの初期信号を読み取り、各故障を実際の原因へ追跡し、警報を消して次の再発を待つのではなく根本原因を直すことを基本とする技術です。 本ガイドは、多関節アームパレタイザーで最もよく見る故障パターン、各々の原因と対策の経路、目標時間付きの製品間段取り替え手順、日常点検から年次サービスまでの予防保全スケジュールをカバーします。数値はケース、袋、フレコンバッグを扱う典型的な120 kgまたは180 kgクラスアームの計画帯域であり、自社機械の取扱説明書とFAT記録に照らして検証してください。機種選定の段階であれば、ガントリーとロボットパレタイザーのレイアウト比較がフレーム形式による故障モードの違いを説明し、ロボットパレタイザーの仕組みの技術ノートが、本診断ガイドが前提とする軸動作、可搬重量、リーチ、サイクルタイム計算を解説します。 故障が属し得る6つのシステム 柵を開ける前に、症状を6システムのいずれかに分類します。多くのアラームコードはシステムを直接名指しします。名指ししない場合でも、症状がそこを指しています。 ロボットアームとコントローラ:サーボ故障、エンコーダ警報、ブレーキ警告、教示点漂移、可搬重量過負荷、サイクルタイム偏差。 グリッパーとツール:吸盤、真空発生器、指クランプ、クローベルト、フレームフック、ツール取付ボルト、手首ケーブル。 コンベヤとガイド:投入トラッキング、サイドガイド、ストッパー、芯出し装置、エンコーダパルス、ピックステーションへのコンベヤ速度整合。 パレットハンドリング:パレットマガジン、パレット供給、積付台クランプ、パレット有無センサ、空・満パレット交換。 制御とセンシング:HMIレシピ、視覚または有無センサ、光電・近接スイッチ、安全入力、コントローラとコンベヤPLC間のネットワーク通信。 ユーティリティ:圧縮空気圧と品質、真空供給、電源、接地、周囲の粉塵と湿気。 実務上のルール:同じピック位置で繰り返す故障はツールまたはコンベヤトラッキングに属し、同じ層高さで繰り返す故障はパレットハンドリングまたは教示幾何に属し、数週間かけて漂移する故障は摩耗、潤滑、または沈下に属し、段取り替え後に現れる故障はその切り替えのレシピ、ガイド、ツール設定に属します。このように分類すれば、実際の問題が滑りコンベヤエンコーダであるのにカップを交換する、という技術者の行き違いを防げます。 故障・原因・対策:実務表
Nov 22, 2026
記事を読む →
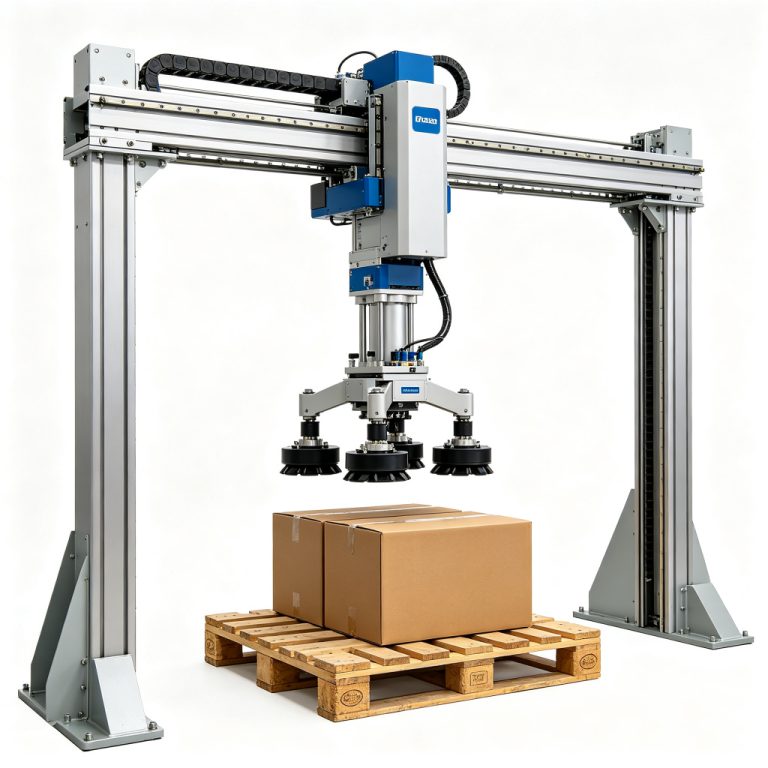
ガントリーパレタイザーとロボットパレタイザー:比較が実際に決めるもの 包装ラインの最終工程では、ケースが封函・ラベリングされて層ごとに整えられた後、ストレッチ包装と出荷の前に、荷姿をパレット上に積み上げる必要があります。ガントリーパレタイザーとロボットパレタイザーの選定は、カタログ上の機械の形状ではなく、実測パラメータに基づいて行うべきです。本比較(ガントリー vs ロボットパレタイザー)では、床面積を平方メートルで、水平移動距離をミリメートルで、可搬重量をキログラムで、持続可能なケース能力を毎分ケース数で、サイクルタイムを秒で、防護距離をミリメートルで、そして手動段取りなしのSKU切り替えについて検討します。数値はラインレイアウトの際に使用する計画帯域であり、固定見積もりではなく、工場受入検査で検証すべき範囲としてご理解ください。 ガントリーシステムは、剛直な直交座標フレーム上でグリッパーを移動させます。長手レール、横レール、垂直Z軸からなり、いずれもサーボまたは空気圧アクチュエータにより直線方向に駆動されます。一方のロボットパレタイザーは、回転関節を持つ多関節アームを使用し、多くはパレタイジング専用の4軸アームを床置きベースにボルト止めし、円形の動作範囲を走査します。どちらの構成でも1200 × 1000 mmまたは800 × 1200 mmパレットにケースを積み上げることはできますが、占有する空間容積、対応できる製品ミックス、必要な天井高、据付と防護にかかるコストがそれぞれ異なります。本記事の後半では、それぞれの選択を支える工学的な帯域を示し、一方の構成が不適切となるケースを挙げ、パレタイザー索引上の該当機械ファミリーをご案内します。 ガントリーパレタイザーの構造 ガントリーパレタイザーシステムは、固定フレーム上でラインをまたいで設置されます。2本または4本の支柱が長手ビームを支え、そのビーム上をキャリッジが走行し、垂直Z軸を持つ横メンバーがそれを横断します。グリッパー(通常は吸盤付き真空ビームで、袋用にはフォークまたはクランプバーを使用することもあります)はZ軸から吊り下げられ、各製品の上に下降します。動作は3本の直線軸に制限されるため、機械は固定位置間をプログラムされた直線軌跡で移動し、空間内にアームの弧を描くような動きはしません。標準的なガントリーパレタイザーの水平移動距離は通常3–4 mで、投入コンベヤと横並びの1~2基のパレット積付位置をカバーできる長さです。 ガントリーの機械的特性は、この構造から生まれます。フレームは設計上剛直であるため、停止後の残留揺れは小さく、グリッパーは取出し点または置き付け点の上で速やかに安定します。レールが固定されているため、防護容積も定義しやすく、頭上フレームと垂直移動が規定する容積は、アームの走査弧をマッピングしなくても囲い柵で囲むことができます。トレードオフはレイアウトの剛直さです。コンベヤを移動したり、5年後に3つ目のパレットステーションを追加したりする場合、レールスパンの延長または再構築が必要になります。フレームは、床置きアームのように位置をずらしたり再プログラムしたりして追従できるものではありません。ガントリーセルの機械本体のみの価格帯は、輸送・据付・SATを除いて通常$80k–140k
Nov 22, 2026
記事を読む →
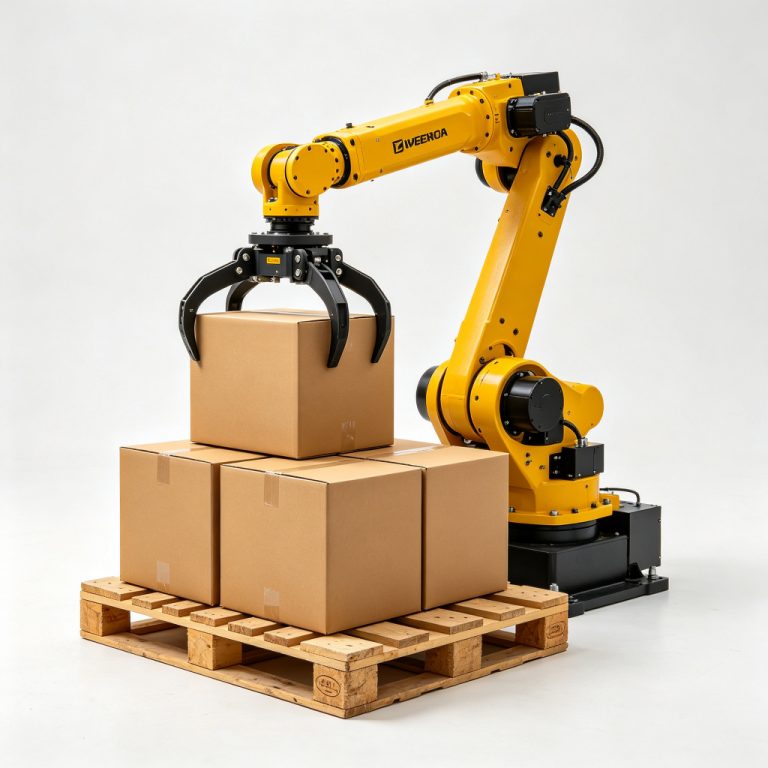
ロボットパレタイザーの仕組み:軸、可搬重量、リーチ、サイクルタイム、積層パターンの計算 ロボットパレタイザーは、投入コンベヤから個々のケース、袋、バンドルを受け取り、プログラムされた層としてパレットに1ピックずつ積み上げます。ロボットパレタイザーの仕組みを理解するには、製品が取出し点に到着するところから、各動作軸、グリッパーの搬送を制限する可搬重量定格、パレット位置を規定するリーチ範囲、毎分ケース数を決めるサイクルタイム、各層で各ケースが置かれる位置を決めるパターン計算までを機械に沿って追う必要があります。本深掘り記事では、これらのサブシステムを具体的な数値で解説します。可搬重量はキログラム、リーチはミリメートル、サイクルは秒、毎時ピック数、空気消費量はNl/min、標準パレットの層数です。基準機はSunAuraパレタイザー製品群の多関節アームであり、数値は工場受入検査で検証すべき計画帯域で、固定見積もりではありません。 「ロボットパレタイザー」と聞いて多くの人が思い描くのは、床置きベースに載った4軸多関節アームが真空またはクランプグリッパーを担ぎ、供給コンベヤと1~2基のパレット積付位置の間で動作する姿です。協働ロボットセルは同じ考え方の低可搬重量バリアントであり、ガントリー機械は回転関節の代わりに直線レールで同じ積み上げ課題を解決します。以下の動作原理はまずアームを前提に説明し、バリアントが分岐する箇所に注記します。 ロボットパレタイザーセルの構成要素 軸の説明に入る前に、セルを接続されたサブシステムの集合として見ます。どのロボットパレタイザー設備も、何らかの形で同じ部品を含んでいます。 投入コンベヤ:製品を取出し点へ搬送し、通常はケースを整えるサイドガイドと、ピック準備完了をロボットへ知らせる光電センサを備えます。 ロボットアームとベース:補強床パッドにボルト止めされた多関節アームで、横に制御盤とティーチングペンダントを備えます。 グリッパーツール:ケース用の吸盤付き真空ビーム、袋用のクランプまたはフォークツール、フレコンバッグ用のフレームツール。手首フランジに取り付けられます。 パレット積付位置:空パレットが供給され完成スタックがセルを出る1~2基のステーション。空パレットスタック供給装置や中敷きシートのオプションを備えることもあります。 制御と通信:ロボットコントローラが動作プログラムを実行し、ケース有無・パレット枚数・故障・サイクル信号をラインPLCとやり取りします。 防護:周囲囲い柵、インターロック扉、ライトカーテン、または安全スキャナで、人が動作範囲に入ると動作を停止させます。 排出経路:完成パレットをストレッチ包装へ搬送するコンベヤ、ローラー軌道、またはフォークリフト通路。 アーム自体はこの連鎖の中間にすぎません。速いアームでも、コンベヤが供給できない製品は積めず、完成パレットが時間通りにセルを出られなければ、高いスタックも排出通路を塞ぎます。セルの能力が出ない場合、ボトルネックはアームではなく、コンベヤのいずれかまたはパレット交換であることがよくあります。 軸:アームの動き方 パレタイジング仕様の多関節アームは4軸を持ちます。ベースがアーム全体をベース中心に旋回させ、肩関節が上腕を持ち上げ、肘関節が前腕を折りたたみ、手首がリフト中にグリッパーを水平に保ちます。アームがコンベヤの低い位置に届くときも完成スタックの高い位置に届くときも、製品は直立したままです。コントローラは4つの関節を協調制御し、グリッパーが取出し点と各パレットセルの間を直線軌跡で移動するようにします。荷を横に振るようなアームの弧は描きません。
Nov 22, 2026
記事を読む →
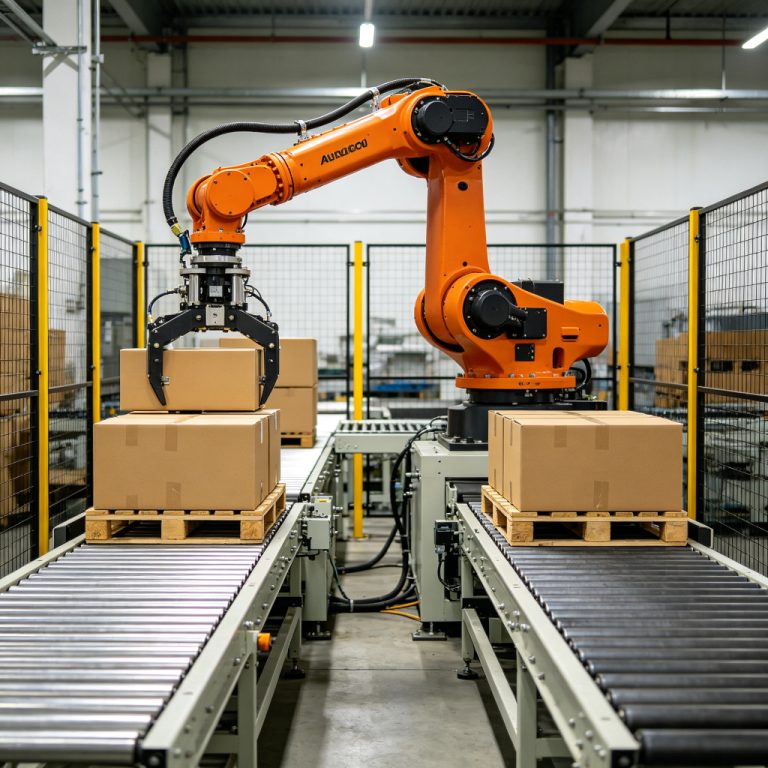
もう一基の積付位置、1基のアーム:SunAuraデュアルステーションロボットパレタイザーの製品ライン内での位置づけ 本記事は、製品発表というよりも位置づけと工学的検討としてSunAuraデュアルステーションロボットパレタイザーを説明します。単一ステーションロボットセル、従来の層パレタイザー、ガントリーフレームとの対比でどこに位置するか、設計が依拠した可搬重量・リーチ・能力の制限は何か、この機械を購入すべきでない運用条件はどれかを示します。本機は1基の多関節アームを2つのパレット積付位置の上で動作させ、対向または隣接するコンベヤに配置します。アームが位置1に層を重ねている間に、位置2の完成パレットは上流のケース流れを止めずに取り出して交換できます。 その2つ目の位置こそが設計の要点です。単一ステーションセルでは、毎回のパレット交換が停止になります。アームが最上層を終えて持ち上がり、フォークリフトまたはパレット供給装置が荷を交換し、アームは新しい空パレットがクランプされ位置決めされるまで遊休します。高い供給レートではその隙間が急速に積み重なり、ロボットの公称picks/h定格は床に届きません。デュアルステーションレイアウトはパレット交換をクリティカルパスから外し、下流ステーションの整備中もアームがピックを続けられるようにします。トレードオフは、より大きな床面容積、2組目のコンベヤと治具、そして2枚のパレット・2つの層数・2つの排出状態を同時に追跡する制御プログラムです。 本記事は工学レビューに臨むときのように記述します。機械が何をするか、床面積と複雑さで何を要するか、動作範囲がどこまでか、どのラインプロファイルは製品ラインの別機種を見るべきか、を説明します。ロボットパレタイザーの仕組み、コスト、安全を扱う併記のノートがメカニズム・費用・防護ルールをカバーし、本記事は位置づけと境界条件に絞ります。 デュアルステーションレイアウトの構成要素 セルは、120 kgまたは180 kg可搬重量クラスの多関節4軸パレタイジングロボットを中心に構成され、水平リーチは2つの積付位置と投入コンベヤをカバーする2.4–3.2 m帯域から選定されます。アームは空気圧グリッパー(段ボールケース用の真空パッド、袋・バルクコンテナ用のクランプまたはフォークフレーム)をクイックチェンジプレート経由で担ぎます。そのリーチ内に2つの積付位置があり、それぞれ独自のパレット位置決め、基準ストッパー、センサ群を持ち、アームが次のピックに進む前にパレット有無・直角度・層数を確認します。 制御層はステーションごとに4状態を管理します。空パレット準備完了、積付中、層完了、排出準備完了です。キューロジックが、供給順、ミックス、排出可否に基づき次の層を受け入れるステーションを決定します。パレット交換は、パレット供給装置とライトカーテン越しで作業するフォークリフトまたは歩行式リーチトラックを使う手動方式、または完成荷をストレッチ包装機へ搬送する動力排出コンベヤによる自動方式のいずれかです。ケース投入は1本のコンベヤから供給され、ラインで2 SKUを同時に流す場合は、分流器またはレーンが混在ケースを正しいパレットパターンへ振り分けます。 空気圧は標準パレタイジングプロファイルに従います。真空グリッパーは供給圧5–6 barで平均約40–80 Nl/minを消費し、ケース面1個に1個の吸盤、または不整なケース向けのフルフォームパッドを使用します。多孔質段ボール、上面開放ケース、シュリンク包装バンドルはグリッパー選択を変えるため、この判断はセルが現地に届く後ではなくレイアウト前に行います。 単一ステーション、デュアルステーション、層マシン:位置づけ比較
Nov 22, 2026
記事を読む →
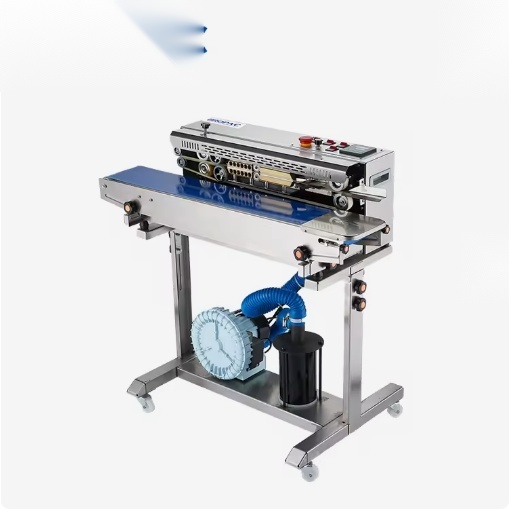
SunAura、コーヒー・スナック・ナッツ・乾燥品向けに窒素ガス置換連続式バンドシーラーを追加 SunAura は連続式バンドシーラーの製品群に、窒素ガス置換フレームを追加しました。定常動作の袋シーラーで、ヒートシールが継ぎ目を閉じる前にパウチのヘッドスペースを不活性ガスでパージし、そのあと標準のバンドシーラーと同じ加熱ブロック、冷却部、エンボスまたはコーディングステーションへ袋を搬送します。この機械は、ローストコーヒー、スナックミックス、ナッツと種実、ドライフルーツ、香辛料、乾燥ペットフードをラミネートパウチにシールする食品包装業者を対象としています。これらの製品ではヘッドスペースの残存酸素が酸化劣化、風味劣化、賞味期限の短縮を進めます。ガス置換ステーションは横型バンドフレームのヒートシール前に搭載され、袋幅は約 400 mm まで、充填量はパウチフォーマットにより約 50 g から 2 kg まで対応します。 このノートでは、ガス置換ステーションが何をするか、シール経路上のどこに位置するか、購入者が比較すべき構成数値、適する製品、パックに必要なフィルムと供給条件を扱います。機械とシール工程に焦点を当てた内容です。窒素供給の選択——ボンベ、デュワー、バルクタンク、オンサイト発生——は別の工場ユーティリティ判断であり、ここでは概要を述べるにとどめます。バンドシーラー自体は、工場が既に使用しているどのガス源にも、機械入口のレギュレーターと流量弁を通して接続されます。 参照数値は SunAura
Nov 21, 2026
記事を読む →
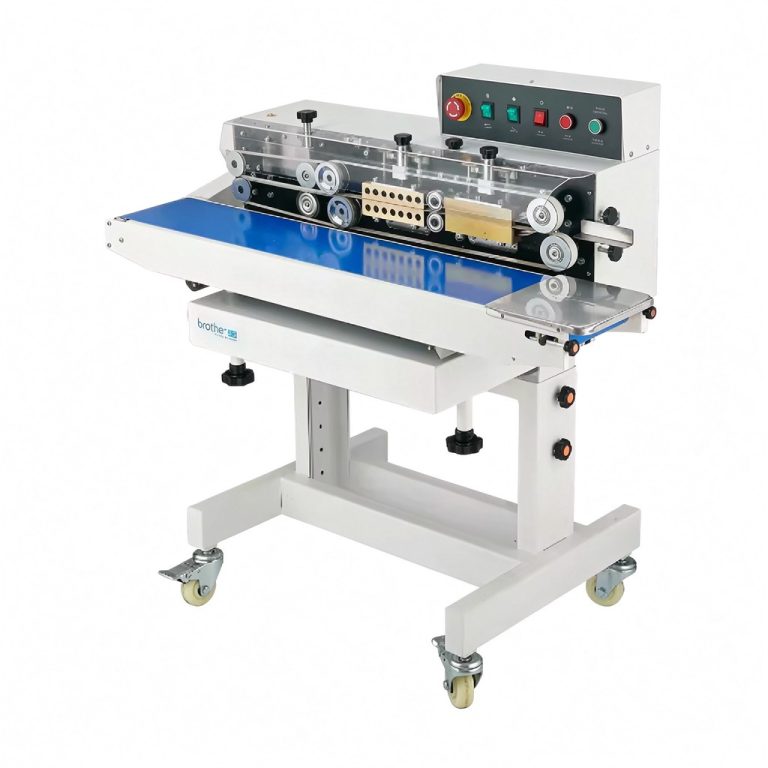
パウチを閉じる二つの方式:定常動作のバンドシールと手動ジョー式のインパルスシール 既製の袋やパウチは、充填機を出た時点で上部の口が開いたままです。実際の生産現場では、この口を閉じる機械が二つの機械群に分かれます。インパルスシーラーは、充填済みの袋を二本の加熱ジョーの間に挟み、ニクロム線に短時間電流を流して内側のシーラント層を溶かし、フィルムが冷えて固まるまでジョーを閉じたまま保持したあと、次の袋のために開きます。連続式バンドシーラーは、二本の動く PTFE コーティング搬送ベルトの間に袋を挟んで引き込み、設定温度に保たれた一対の加熱ブロック、続いて冷却ブロックとローレット付きエンボスホイール(日付刻印ローラー)へと搬送し、ジョーの開閉なしにシール済みパウチを排出します。どちらもヒートシールを作り出す機械ですが、サイクルの仕組み、作業者の負担、シフトを通じたシールの安定性、対応できる袋材、そして五年間のコストは、それぞれ異なる位置にあります。 この比較は、シール継ぎ目を起点に外側へ向かって進めます。各機械がフィルムをどのように溶かして固めるか、実際のシフトでどの程度の処理能力を維持できるか、どのような袋フィルムとパウチサイズを受け入れられるか、シールが作業者にどの程度依存するか、五年間で費用がどこへ向かうか、そしてどのような工場の形態にどちらの機械が合うかを見ていきます。どちらの機械群が普遍的に優れていると順位付けするものではありません。1日に80袋をシールする作業場では、$150–$300 の卓上インパルスシーラーが合理的な選択になり得ます。同じ現場で、ラインが毎分2袋も充填しないのであれば、0–12 m/min で動くバンドシーラーは持て余す投資になりかねません。判断の分かれ目は、袋の処理量、フィルム構成、シール安定性の要求、確保できる労務、そしてシール済みパックが満たすべき監査基準です。 ここで引用する数値は、SunAura のバンドシーラー製品群および一般的な卓上インパルスシーラーで見られる標準的な範囲です。バンドシーラーのベルト速度 0–12 m/min、シール幅 8–12 mm、作業温度ダイヤル 0–300
Nov 21, 2026
記事を読む →
