もう一基の積付位置、1基のアーム:SunAuraデュアルステーションロボットパレタイザーの製品ライン内での位置づけ
本記事は、製品発表というよりも位置づけと工学的検討としてSunAuraデュアルステーションロボットパレタイザーを説明します。単一ステーションロボットセル、従来の層パレタイザー、ガントリーフレームとの対比でどこに位置するか、設計が依拠した可搬重量・リーチ・能力の制限は何か、この機械を購入すべきでない運用条件はどれかを示します。本機は1基の多関節アームを2つのパレット積付位置の上で動作させ、対向または隣接するコンベヤに配置します。アームが位置1に層を重ねている間に、位置2の完成パレットは上流のケース流れを止めずに取り出して交換できます。
その2つ目の位置こそが設計の要点です。単一ステーションセルでは、毎回のパレット交換が停止になります。アームが最上層を終えて持ち上がり、フォークリフトまたはパレット供給装置が荷を交換し、アームは新しい空パレットがクランプされ位置決めされるまで遊休します。高い供給レートではその隙間が急速に積み重なり、ロボットの公称picks/h定格は床に届きません。デュアルステーションレイアウトはパレット交換をクリティカルパスから外し、下流ステーションの整備中もアームがピックを続けられるようにします。トレードオフは、より大きな床面容積、2組目のコンベヤと治具、そして2枚のパレット・2つの層数・2つの排出状態を同時に追跡する制御プログラムです。
本記事は工学レビューに臨むときのように記述します。機械が何をするか、床面積と複雑さで何を要するか、動作範囲がどこまでか、どのラインプロファイルは製品ラインの別機種を見るべきか、を説明します。ロボットパレタイザーの仕組み、コスト、安全を扱う併記のノートがメカニズム・費用・防護ルールをカバーし、本記事は位置づけと境界条件に絞ります。
デュアルステーションレイアウトの構成要素
セルは、120 kgまたは180 kg可搬重量クラスの多関節4軸パレタイジングロボットを中心に構成され、水平リーチは2つの積付位置と投入コンベヤをカバーする2.4–3.2 m帯域から選定されます。アームは空気圧グリッパー(段ボールケース用の真空パッド、袋・バルクコンテナ用のクランプまたはフォークフレーム)をクイックチェンジプレート経由で担ぎます。そのリーチ内に2つの積付位置があり、それぞれ独自のパレット位置決め、基準ストッパー、センサ群を持ち、アームが次のピックに進む前にパレット有無・直角度・層数を確認します。
制御層はステーションごとに4状態を管理します。空パレット準備完了、積付中、層完了、排出準備完了です。キューロジックが、供給順、ミックス、排出可否に基づき次の層を受け入れるステーションを決定します。パレット交換は、パレット供給装置とライトカーテン越しで作業するフォークリフトまたは歩行式リーチトラックを使う手動方式、または完成荷をストレッチ包装機へ搬送する動力排出コンベヤによる自動方式のいずれかです。ケース投入は1本のコンベヤから供給され、ラインで2 SKUを同時に流す場合は、分流器またはレーンが混在ケースを正しいパレットパターンへ振り分けます。
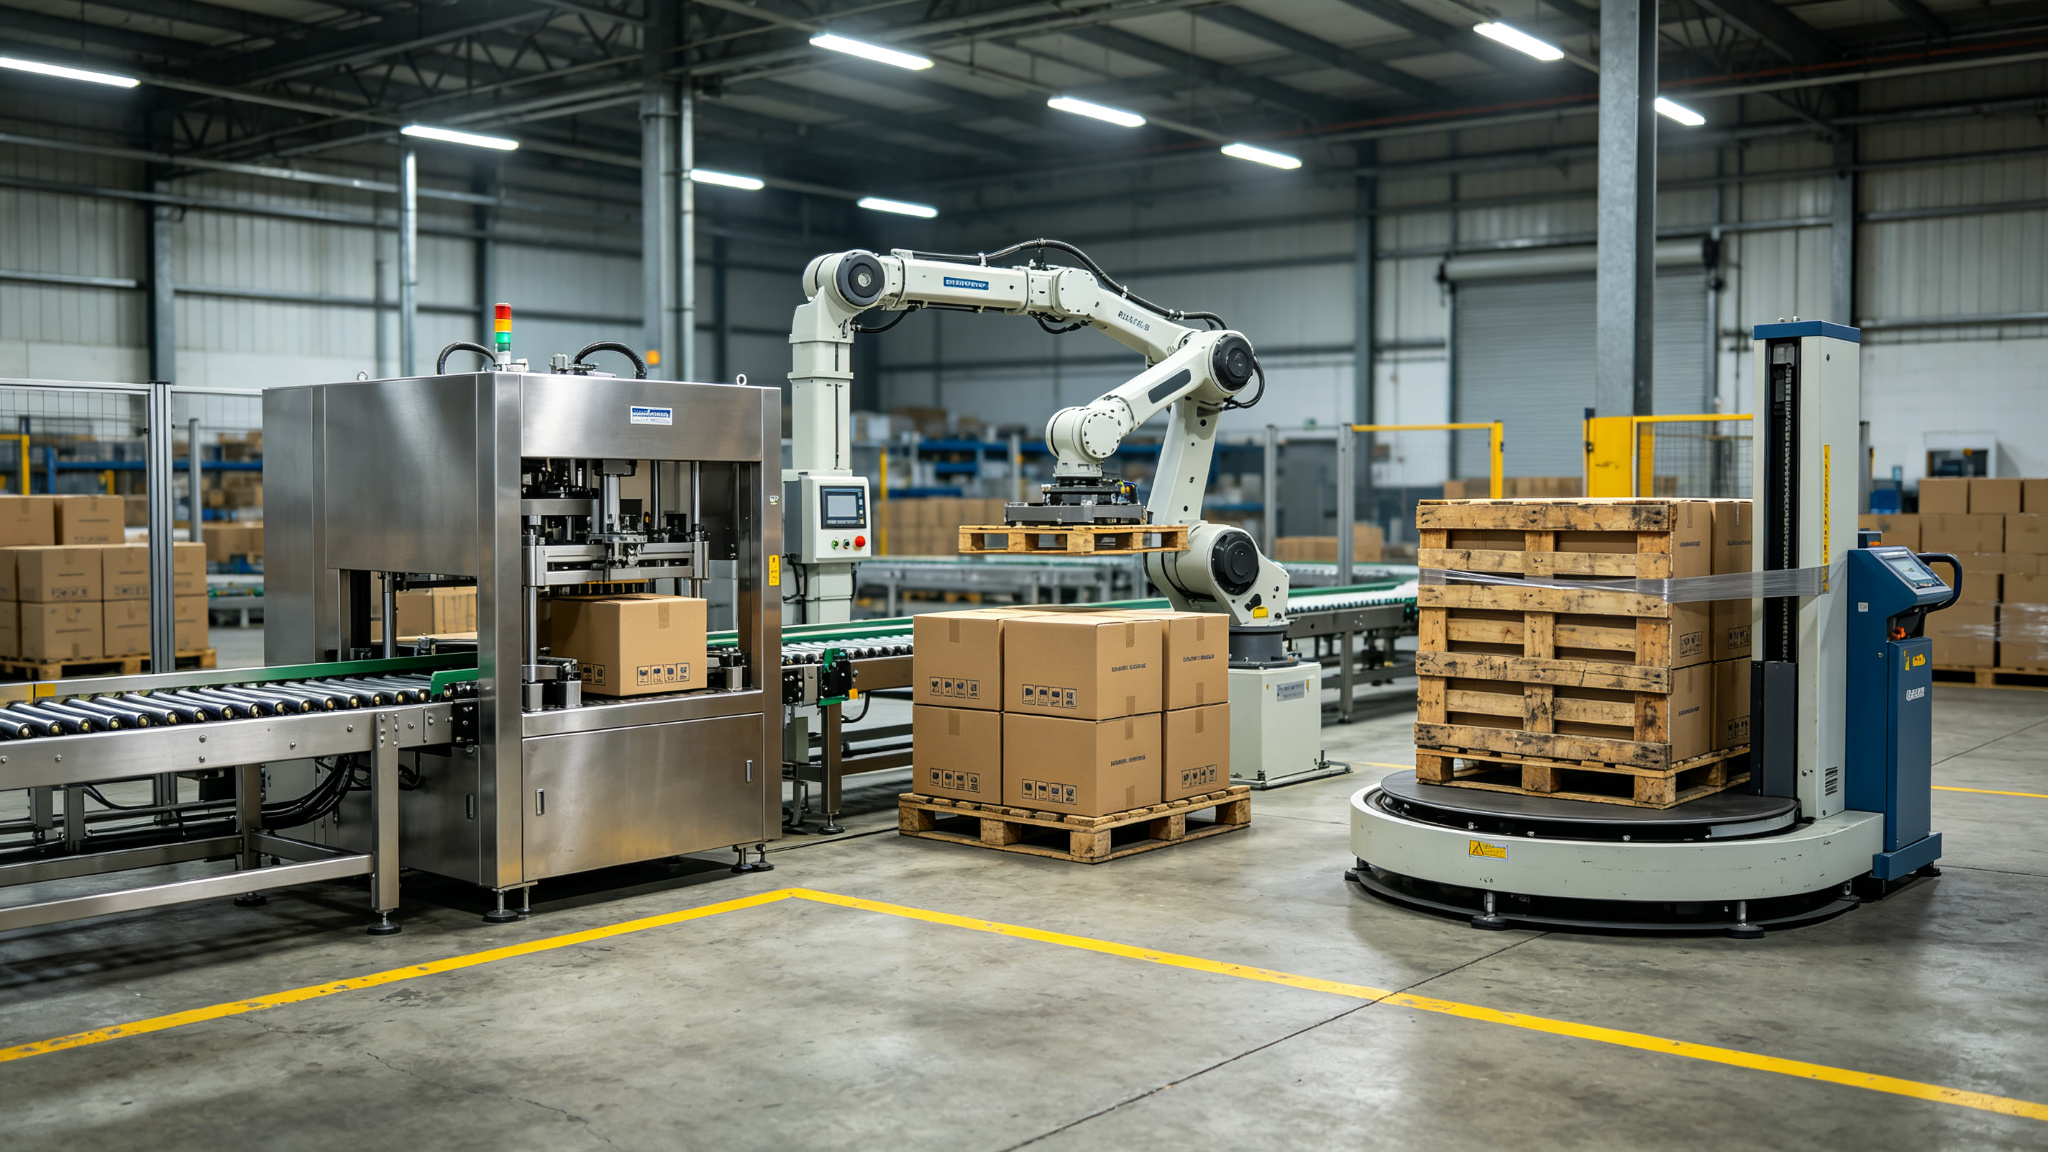
空気圧は標準パレタイジングプロファイルに従います。真空グリッパーは供給圧5–6 barで平均約40–80 Nl/minを消費し、ケース面1個に1個の吸盤、または不整なケース向けのフルフォームパッドを使用します。多孔質段ボール、上面開放ケース、シュリンク包装バンドルはグリッパー選択を変えるため、この判断はセルが現地に届く後ではなくレイアウト前に行います。
単一ステーション、デュアルステーション、層マシン:位置づけ比較
デュアルステーションセルの寸法を決める前に、3つの主な代替案を並べて置くと役立ちます。下表は計画用に見積もる工学帯域を使用しており、正確な数値は実際のケース・パレット・パターンデータに照らしてFATで検証します。
| 項目 | 単一ステーションロボットセル | デュアルステーションロボットセル | 従来の層パレタイザー |
|---|---|---|---|
| 積付位置 | 一度に1枚のパレット | 2枚のパレットを1基のアームが担当 | 1~2レーン、層ごとの積み上げ |
| 公称ピックレート | 単独ピック700–900 picks/h、動作最適化で約1200 picks/hまで | アームのピックレートは同じ。交換時間をサイクルから除外 | 1–3 layers/min。picks/minではない |
| 実現能力 | 毎回のパレット交換隙間で低下 | 同じピックレートで単一ステーションの1.6–1.9倍に近づく | 単一安定SKUでは高能力。パターン変更で低下 |
| SKUミックス | 1~2パターン向き、中程度の切り替えに適する | 同時2パレットと混在レーンを扱える | 安定単一SKUの高能力に最適 |
| 床面容積 | 最小のロボット占有面積 | より大きい。2ステーションと排出を含む | 高い。ハイレベル仕様は4.5 m超の天井と中2階が必要 |
| パレット交換 | 交換ごとにアームが停止 | 空いているステーションでサイクル外に実施 | 統合マガジンと排出コンベヤ |
| 最適用途 | 低~中レート、スケジュールに余裕あり | 連続供給、2シフト、混在または重荷 | 持続層レートでの単一製品ラン |
従来のハイレベル層パレタイザーは、絞られた安定ランに対する正しい答えのままです。1製品、1パレット仕様、1パターン、1–3 layers/minでシフトを通して流します。機械的な層板とホイストは整備が単純で、防護容積も定義しやすいです。不得手なのはミックスです。層マシンのパターン変更はレーンガイド、プラテン設定、場合によってはプログラム変更を伴い、2枚のパレットに注意を分けることはしません。デュアルステーションロボットは反対のプロファイルのために存在します。複数SKU、不均一な塊で到来する荷、パレタイザーを待たない出荷サイクルです。
運用境界:2つ目のステーションが採算を取る条件
デュアルステーションセルは、2本目のコンベヤ、2組目の治具、2組目のセンサ、追加の制御ロジックに投資します。その投資が回収するのは、単一ステーションの待ち時間が現実に繰り返し発生する場合に限ります。デュアルレイアウトを推奨する前に、次の4条件を確認します。
- 供給レートが単一ステーションの利用可能サイクルを上回る。ケースが、アームが同じ窓でピック+交換できる速度より速く到来すると、投入側が滞留します。トリガーは測定可能です。パンフレットの数値ではなく、交換ロス後のアーム定格に対して必要picks/hourを比較します。
- パレット交換が無視できない長さである。単一ステーションで1回の交換が60–90秒を消費し、パレットごとに繰り返されると、毎時数ピックが失われます。1パレット200–300ケースでは、その隙間はシフト終わりに未達ケースとして現れます。
- 2シフトまたは連続稼働。デュアルステーションが除去する遊休時間は時間をかけて複利で増えます。ロット間に余裕のある1シフトラインは、2ステーションなしで交換隙間を吸収できることが多いです。
- 同時並行パレットまたは混在SKU。2製品を同時に積む場合、または1枚のパレットがラベリングやQC工程を待つ必要がある場合、2つ目のステーションがアームを塞がずにその荷を保持します。
1.6–1.9倍の倍率、その由来
デュアルステーションはアームを速くしません。120 kgクラスアームの1ピックあたりサイクルは3.5–6 s帯域のまま、700–900 picks/hの単独ピック定格も上昇しません。変わるのは、アームが実際にピックに費やす経過時間の割合です。単一ステーションでは各パレット交換が停止を挿入します。空パレットの位置決め、基準確認、パターン再開です。デュアルステーションではその停止をアームが使っていないステーションで行うため、アーム利用率が上がります。実現能力は同じアームを1ステーションで使った場合の1.6–1.9倍帯域に落ち着き、下限は短いパレットと頻繁な交換、上限はケースあたりの交換頻度が低い背の高いパレットです。
寸法を決める前に、境界を実数値で検討してください。投入が毎時480ケース、1パレット240ケースとすれば、30分ごとに1パレットが完成します。1回の交換で75秒失う単一ステーションアームは、1時間の2.5%を交換に失い、許容範囲かもしれません。ラインが毎時720ケース、パレット180ケースなら、15分ごとの交換と90秒の交換で利用可能アーム時間の約10%近くを失い、滞留はケースパッカー出口に現れます。この2つ目のプロファイルこそ、デュアルレイアウトが床面積を稼ぎ始める領域です。
可搬重量、リーチ、能力の制限
デュアルステーションセルはアームの物理的動作範囲を変えません。以下の数値は当社が運用する計画帯域で、具体的な発注はFATで選定アームに確定します。
| パラメータ | 帯域または制限 | 備考 |
|---|---|---|
| 可搬重量クラス | 120 kgまたは180 kgアーム | 可搬重量にはグリッパー質量を含み、ケース+層容量を宣言する前にグリッパーを差し引く |
| 水平リーチ | 2.4–3.2 m | 投入と2つの積付位置をカバーする必要がある。範囲の端ではリーチが低下する |
| 1ピックあたりサイクル | 3.5–6 s | パターン高さ、リフト高さ、アームがホーム位置へ戻るかどうかによる |
| ピックレート | 単独ピック700–900 picks/h、最適化で約1200 picks/hまで | 再位置決めを伴うパターンの重い層は下限寄り |
| 真空空気 | 平均40–80 Nl/min、5–6 bar | セルで供給を確認する。多孔質ボードとフォームパッドはより多く消費する |
| 荷姿サイズ | リーチ内の標準ユーロパレットまたはGMAパレット外形 | 超大形パレット、幅広袋、2段積みフレコンバッグは180 kgアームとフレームツールに照らして確認する |
レビューで最もよく挙がる制限は3つです。第一に、可搬重量はアーム+ツールであること。25 kgクランプフレームを持つ120 kgアームの残りは95 kgで、複数個をまとめて扱う層はその正味量未満に収める必要があります。第二に、リーチは満荷重の平坦な円ではないこと。どちらの積付位置の最も遠い隅も可搬重量低下定格になり得るため、レイアウトは定格リーチの見出しではなく実際のパレット隅座標で描く必要があります。第三に、能力定格は安定したパターンを前提としていること。混在向き、中敷きシートの挿入、上蓋シート置き付けを伴う層パターンは動作が増え、最適化ピックレートを下回ります。
当社製品ライン内での本機の位置づけ
デュアルステーションロボットパレタイザー自体と比べ、当社パレタイザー製品ラインはその両側のケースをカバーします。120 kgクラスの単一ステーション多関節セルはケース・袋扱いの出発点です。デュアルセルとアームメカニズムを共有しますが、担当する積付位置は1つで、交換隙間が許容できる場面では占有面積と購入価格を抑えます。荷が軽く動作範囲が小さく収まる場面では、コンパクトケースパレタイザーが2本目のコンベヤを排して床面を守ります。
ハイレベル層パレタイザーは、1–3 layers/minと安定パターンがミックスより重視される背高の単一製品ランで競合します。天井高さ約4.5 m超とオペレータアクセス用の中2階が必要で、その構造は製品プロファイルが絞られている場合にのみ採算が取れます。ラインが週を通してケース、トレイ、シュリンクバンドルを交互に回すなら、層マシンの切り替えコストが支配的になります。
ガントリーパレタイザーシステムは、多関節アームを剛直Z軸と3–4 m移動距離を持つ直交座標フレームに置き換えます。固定範囲により残留動作が少なく防護レイアウトが単純で、軸数により10–25 cases/min帯域に収まります。柔軟性を欠くのはレイアウト面で、フレームが1つの幾何学に固定され、2つ目の積付位置を追加するにはアームを回転させるのではなくビームとレールの延長が必要です。占有面積を変えないラインにはガントリーの剛直さが有用ですが、後でレーンを再平衡する可能性があるラインには多関節アームの方が再配置しやすいです。
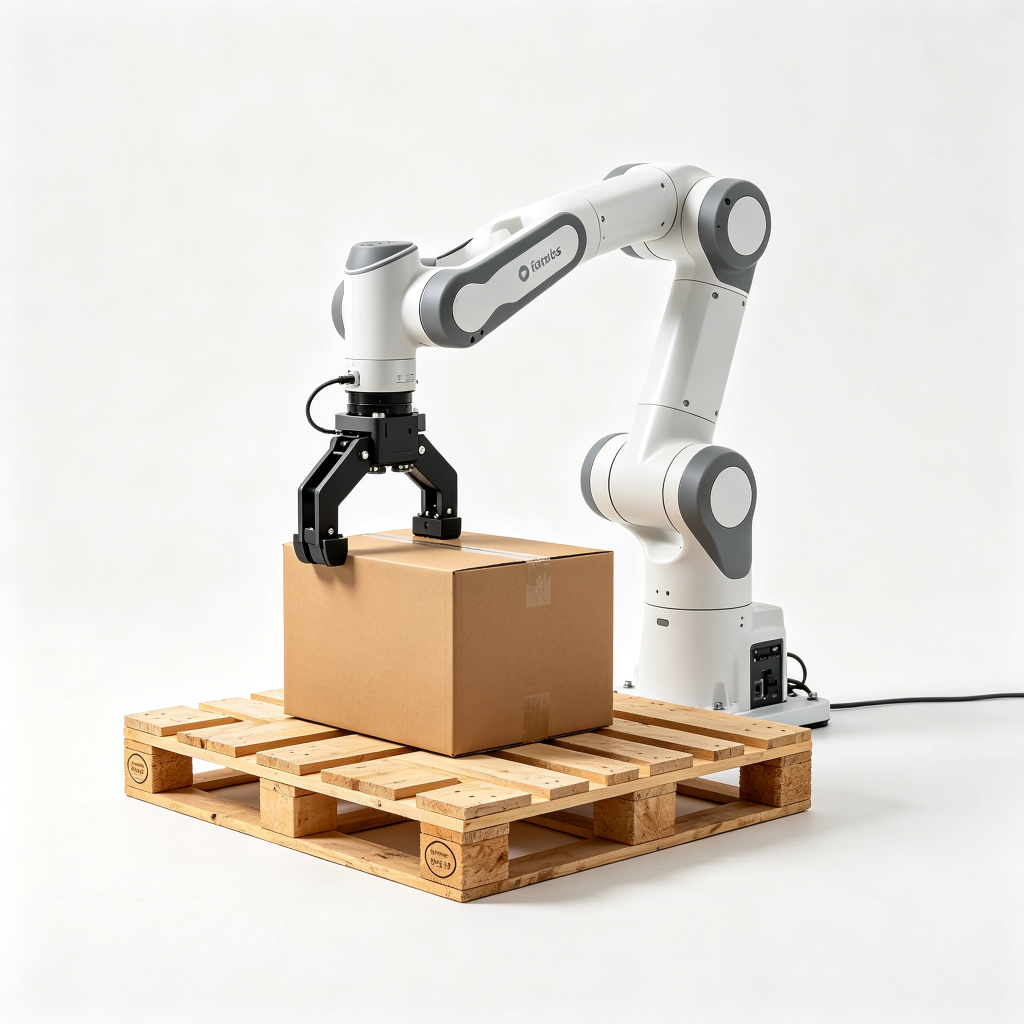
協働ロボットパレタイザーは製品ラインの軽量端を占めます。可搬重量約10–25 kg(一般16–20 kg)、上限8–12 cases/min、毎分6–8サイクル、ISO/TS 15066に基づき力と出力を制限して柵なしで稼働します。重荷や高能力荷向けのデュアルステーション比較には属しません。コボットは小さなセルで2枚のパレットを担当できますが、速度上限のため、2つ目のステーションがデュアルステーション多関節セルの狙う種類のボトルネックを除去することはまれです。
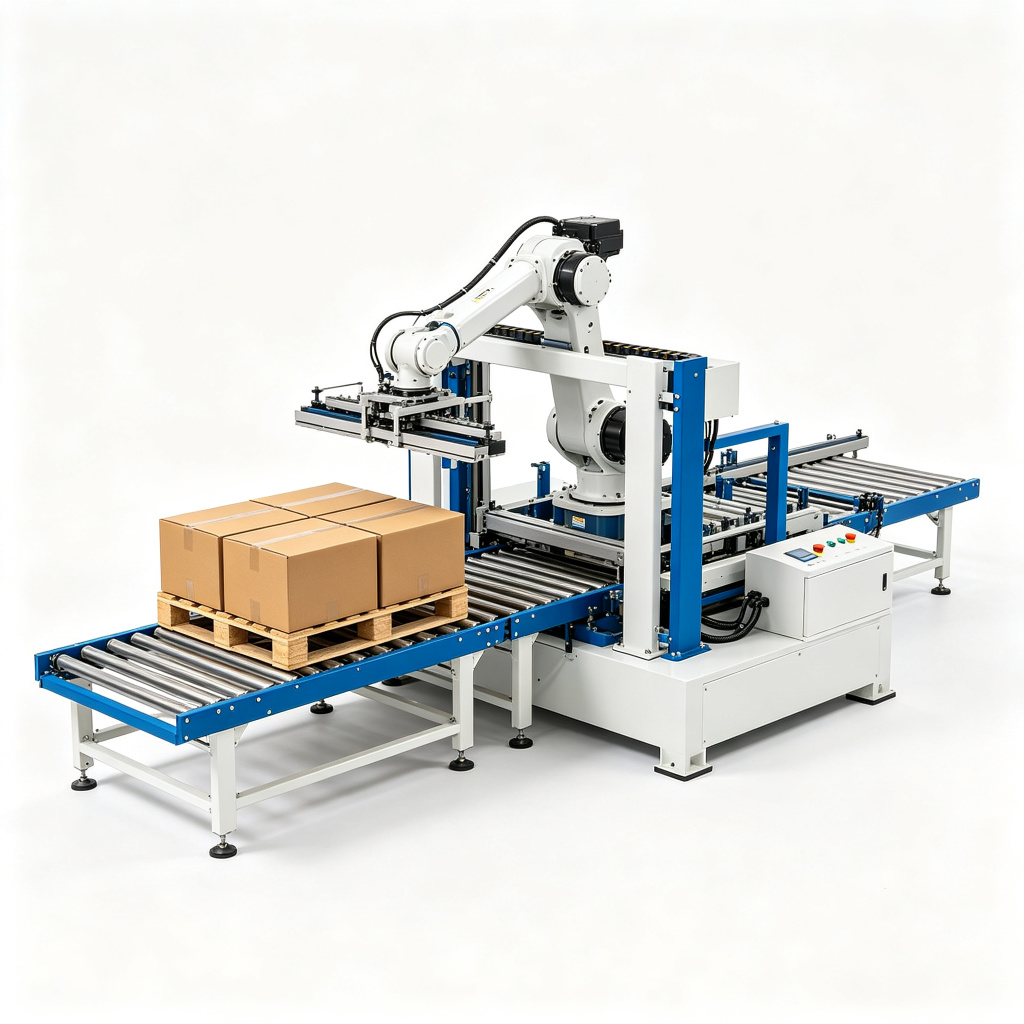
コンパクトケースパレタイザーは小さな動作範囲で軽中量ケースレートをカバーし、ローラーコンベヤが短いロボットセルへ供給します。床スペースが限られレートが控えめな場面の答えで、ここに2つ目の積付位置を追加してもラインが使わない床面積を買うだけです。ファミリー全体はパレタイザー製品索引で並べて確認できます。
デュアルステーションセルが不適切な購入となる事例
2つ目のステーションは資本、鉄骨、制御ロジックです。次のプロファイルでは見送るべきで、既定で大きな機械を寸法取りするのではなくレビューでその旨を述べます。
- 余裕のある低容量。1シフトで稼働し、シフト内で十分パレットを終え、ロット間に待ち時間があるラインは2つ目のステーションを使いません。単一ステーションセルがより小さな範囲でカバーします。
- 非常に軽量・低速な荷。コボット範囲の可搬重量と毎分6–8サイクルでは、2つ目の位置が除去する交換ボトルネックは生まれず、協働セルの方が適合します。
- 超大形または範囲外の荷。リーチ帯域より幅広のパレット、180 kgクラスを超えるフレームツールを要するフレコンバッグ、4点吊りを必要とする荷は、デュアルレイアウトを検討する前に高耐荷重機械に照らして確認すべきです。
- 安定単一SKUの高能力。1製品、1パターン、終日稼働。1–3 layers/minの従来層パレタイザーがより単純な機械構成で仕事をこなし、ハイレベルレイアウトが天井に合う場合もあります。
- 拡張できない床スペース。2ステーションと排出コンベヤは単一セルより幅広い範囲を要します。利用可能なベイが2つ目の位置と交換経路を収められなければ、レイアウトは初日に破綻します。
- 専用機械がより適する粉塵性・研磨性の製品。粉塵の多い袋、濡れたバンドル、鋭利な包装は、袋用または高耐荷重設計に属するグリッパーと防護の選択を要します。デュアルケースセルでそうした条件をその場しのぎで処理する場所ではありません。
3つの適用シナリオ
シナリオA:滞留が見える2シフトケースライン
食品工場が2シフト、1日16時間稼働し、毎時520ケースをGMAパレット(1枚260ケース)の2パレットパターンへ包装しています。投入側はパレット交換のたびにケースパッカー付近で10分間滞留します。実測交換時間は80秒、単一ステーションアームは積付期間中すでに利用率85%付近です。デュアルステーションレイアウトが適合します。2つ目の位置が交換を吸収し、アームは3.5–6 sサイクルを維持し、同時並行する2枚のパレットがライン上の2パターンに合います。リーチは投入と両ステーションを120 kgアームでカバーし、1ケース+グリッパーの可搬重量は正味量内に収まります。これが本機の設計対象とするプロファイルです。
シナリオB:QCを待つ混在バンドル
物流センターが混載SKUパレットを積み、すべての荷が出荷前にQCラベルを待ちます。QCがパレットを承認するまでアームは包装機へ排出できず、単一ステーションでその荷を保持すると次の積付が塞がれます。デュアルステーションは2つの役割を分離します。1枚が積まれ、もう1枚はQC窓の間待機し、アームは先に解放されたステーションへ供給を続けます。キューロジックが両方の層数と状態を追跡します。運用が単一SKUでQC保留のない場合は、2つ目のステーションが遊休し、同センターはコンパクトセルの方が適します。
シナリオC:本機を購入すべきでないライン
小規模製造拠点が1シフト、毎時180ケース、ケース8–10 kg、1日4パレットを終えます。現在の人手クルーで処理できており、空き床はあるが2本目のレーンはなく、いずれのロボットセルも回収期間がすでに長いです。仮に単一ステーションとした場合の交換隙間は、パレット完成が遅いため小さい見込みです。ここで正しい動きは、軽量可搬重量範囲の協働セルを選ぶか、自動化を見送るかのいずれかです。デュアルステーション多関節セルは、容量が回収しない2本目のコンベヤと制御層を追加します。その判断の背後にあるコスト論は、ロボットパレタイザーのコストと回収に関する当社ノートにまとめています。
統合、防護、FAT前チェック
デュアルセルは3つのインターフェースでラインと統合されます。ケース投入とレーン分流、パレット供給と排出、出口側の包装機または出荷コンベヤです。各インターフェースに独自のインターロックと信号群が必要です。防護はパレタイザー安全ルールに従います。アクセスインターロック付き囲い容積、交換開口部のライトカーテン、セルと各ステーションの非常停止ボタン、接近速度に対する最小防護距離を定めるリスクアセスメントです。囲い柵、インターロック、コボット力制限の背後にある適合根拠については、パレタイザーの安全とCE適合ノートを参照してください。
FAT前に固定データセットを用意したいのは次の項目です。実際のケース寸法と質量、パレット外形と積載高さ、層パターン図面、ケース/パレット、ピーク時間帯の必要picks/hour、シフト数、SKUリストと切り替え頻度、利用可能床面容積と天井高さ、セルでの圧縮空気供給、下流の包装機または出荷状態。このセットなしではリーチ、可搬重量、グリッパー選択は推定になります。軸、サイクルタイム、積層パターン計算の背後にあるメカニズムは、ロボットパレタイザーの仕組みノートに詳述しています。
レビュー用寸法チェックリスト
- ピークのcases/hourとpicks/hour。週平均ではなく最忙時間帯の値
- ケース/パレットとパレット寸法、積載高さ、SKUごとのパターン図面
- ケースまたは袋の質量+グリッパー質量を120 kgまたは180 kgの正味可搬重量に照合
- リーチ幾何学:投入中心から各パレット隅まで、座標位置で描画
- 実測または推定のパレット交換時間と、シフトあたりの交換反復頻度
- ラインが扱う同時並行パレット数、QC保留、レーン分流の数
- 交換節約は稼働時間とともに複利で増えるため、シフト数と稼働率目標
- 空気供給:圧力5–6 bar、選定グリッパーの平均Nl/min、ドライヤとフィルタの状態
- 床面容積、天井高さ、排出経路、包装機インターフェース
段取り替え、パターン、混在荷
デュアルステーションセルは2パターンを同時にメモリ保持でき、パターン間の切り替えは機械的再構築ではなくプログラム選択とグリッパー確認で行います。層マシンが各ケースサイズに合わせたレーンガイドとプラテン調整を要するのに対し、ロボットはパターンファイルから層幾何を再計画します。これは日中にケース寸法が回転するラインで重要です。オペレータが保存レシピを呼び出し、アームがグリッパーと真空設定を確認し、自動運転再開前に第1層を図面に照らして確認します。新パターンのレシピ切り替えは通常数十分台で、反復ランが同じ座標へ戻るよう教示オフセットはパレット基準に対して保存されます。
混載SKUパレットは、同時並行する単一SKUパレットとは別の課題です。デュアルステーションは2つの単一製品荷を並べて積め、投入が仕分け済みレーンを供給する場合は1つの混在荷へピックを序列できます。できないのは、1本のコンベヤで到来する未仕分け製品の選別です。その課題は上流のピッキング、キッティング、分流レーンに属し、ランダムミックスをロボットにほどかせる約束はレイアウトの誤りです。層数、層間シート、上蓋フレームはすべてレシピの一部です。シート置き付けが1ピックサイクルを追加し、フレームまたはボード置き付けがもう1サイクルを追加し、追加動作ごとにpicks/h数値が700–900帯域の下限へ寄ります。
セルを確定する前に、荷の安定性もパターン検証します。はみ出し、不安定な頭重りスタック、真空下で変形するケース、排出時に傾くパレットは、パンフレットではなくパターン試験で現れます。実ケース、実ボード、実パレットでの試運転は、セルを床にボルト止めする前にこれらを捉え、サイクルタイムを想定値ではなく実測値で確立します。
保守姿勢:最初に摩耗する箇所と、予備品リストに持つべきもの
デュアルステーションは保守対象として2組目のコンベヤ、ストッパー、センサ、治具を追加し、これらの余分な要素は当初から運用コストへ織り込む必要があります。摩耗品は予測可能です。真空グリッパーの吸盤とフォームパッド、グリッパーシールとフィルタエレメント、コンベヤベルトまたはチェーン、パレット位置決めローラ、交換開口部を守るライトカーテンとインターロックスイッチです。アームのギアボックス、モータ、ケーブルはロボットメーカーの間隔スケジュールに従い、セル固有の保守点検箇所はアーム自体ではなくツールと2つのステーション治具です。
2つ目のステーションは準備できているときに初めて価値を持つため、各ステーションのセンサと基準ストッパーは1つ目と同じ検査注意を払う必要があります。遊休ステーションでの空パレット位置決め不良は、稼働ステーションが荷を終えた瞬間に受け渡しを遅らせ、まさにレイアウトが除去しようとした待ち時間を再現します。計画点検は、真空圧とカップ状態、パレット有無・直角度センサ、排出コンベヤのトラッキング、両ステーションにわたるキューロジックの状態追跡をカバーします。これらを固定間隔で追跡すれば、稼働ステーションが荷を終えた瞬間に遊休ステーションを準備完了に保てます。
自社ラインデータで境界を読む
位置づけ判断は4つの実測数値に依拠し、セル見積もりの前に収集する価値があります。第一に投入側のピークpicks/hourで、週平均ではなく最忙時間帯の値を取ります。第二にケース/パレットとその結果生じる交換頻度。10分ごとに完成するパレットは1時間に6回交換、30分ごとなら2回です。第三に現在の手動または単一ステーション方式で観測される交換時間で、位置決め、確認、再開を含みます。第四に、2つ目の積付位置を占有し続けるような同時並行パレット、QC保留、レーン分流がラインで発生する時間の割合です。
この4値をアーム帯域と照合します。交換ロス後のピークピックが単一ステーション定格未満なら、1ステーションで十分です。アームがすでに交換待ちの時間を測定可能なほど費やし、その待ちが毎日繰り返される稼働時間があるなら、デュアルレイアウトが隙間を埋めます。荷またはパレットサイズが可搬重量やリーチに抵触する場合は、2つ目のステーションを論じる前に高耐荷重アームまたは別クラスの機械が答えです。この境界ロジックは意図的に平易に保っています。本機は連続・混在・2パレット作業に適合し、余裕のある軽量・超大形・絞られた単一製品プロファイルには不適合です。
次に読む箇所
ここで説明するアームの背後にあるメカニズムについては、ロボットパレタイザーの仕組み:軸、可搬重量、リーチ、サイクルタイム、積層パターンの計算を参照してください。費用面(機械帯域、据付項目、回収)はロボットパレタイザーのコストとTCOのノートをお読みください。防護、インターロック距離、適合根拠はパレタイザーの安全とCE適合で解説しています。デュアルステーション設計を含む機械ファミリー全体はパレタイザー製品索引に掲載しており、レイアウトを描く前に当社チームがラインデータをこれらの境界条件と照合できます。
